
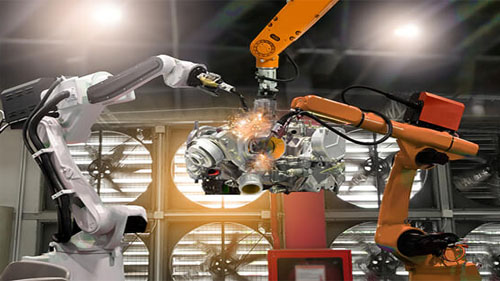
Töötlevas tööstuses leiate sageli erinevaid protsesse automatiseerivat robootikat. Need robootikad on kasulikud ettevõtte protsesside sujuvamaks muutmiseks ja ka vigastuste riski vähendamiseks. Enamik sellistes ettevõtetes kasutatavast robootikast on kasutatavad robotkäed vali ja koht, kokkupanek ja pakendamine teiste hulgas. Nende robotkäte puhul on mõned aspektid, mida peaksite meeles pidama. Üks neist on roboti ranne, mis on kujutatud a robotkäsi. Enamik inimesi ei tea roboti käe sellest väga olulisest osast palju. Selles lühikeses artiklis selgitame lähemalt, mis see on ja mida see endast kujutab.
Mis on robotranne
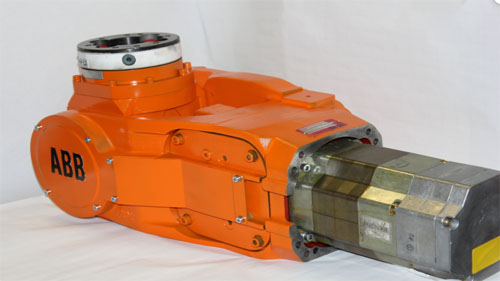
Allikas: www.k-and-s.com
Robotkäega töötades on teil tavaliselt kaks olulist komponenti. See hõlmab keha ja käsi. Käe pealt leiate roboti randme, millel on erinevad liigesed, mis võimaldavad sellel erinevates suundades liikuda. See liigutus võimaldab roboti randmel juhtida lõppefektor mis on lõpus kinnitatud. See aitab täita erinevaid ülesandeid, mida robotkäsi peab täitma. See kõik on süsteem, mis koosneb erinevatest osadest, mis täidavad oma rolli ühise eesmärgi saavutamiseks. Robotkäe peal oleval roboti randmel on vähemalt 2–3 kompaktset liigendit, mis võimaldavad sellel sujuvalt töötada erinevates rakendustes.
Roboti randmemehhanism
Allikas: www.brainkart.com
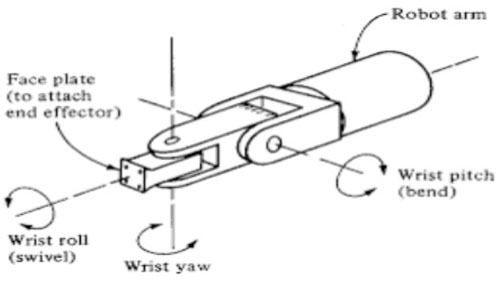
. roboti randmemehhanism on manipulaatori suur osa ja töötab lõppefektori orienteerimiseks erinevate rakenduste jaoks. See mehhanism koosneb ümber telje pöörlevast käsivarrest ja liigenditest, mis võimaldavad sellel teha eri suundades erinevaid liigutusi. Roboti randmemehhanism on kasutamise ajal allutatud erinevatele töökeskkondadele. Avastate, et see puutub kasutamise ajal kokku erineva vibratsiooniga. Need vibratsioonid võivad roboti randmele ja selle funktsioonile negatiivselt mõjuda.
Parim viis tagada, et teie roboti randme töötab kõige paremini, on selle toimivust hoolikalt uurida. Allutada see erinevale raskused koormatel lõppefektor kannab, et näha, kuidas see toimib. See aitab teil seda hinnata kasulik koormus ja võimaldab teil seda kasutada õigetes kohtades, et vältida selle kahjustamist. Lisaks peate veenduma, et manipulaator ja roboti randme on õigesti konfigureeritud. Mõned randmekonfiguratsioonid, mida meeles pidada, hõlmavad järgmist.
Rull
Seda konfiguratsiooni nimetatakse ka randme pöörlev. Sellel on randmemehhanismi pöörlemine ümber käe telje.
Pigi
Randmemehhanismi konfiguratsiooni sammule viidatakse ka kui randme painutus. Sellel on randme üles-alla pöörlemine.
Jaw
Koos Jaw, randme liikumine ja pöörlemine on pühendatud paremale ja vasakule.
Märkus TRL
Märgistusel TRL on liugõlg, mis võib pöörata nii vertikaalteljel kui ka horisontaalteljel.
Tähistus TLO
Sellega töötab roboti ranne vertikaalse samba suhtes. See võimaldab randmel liikuda üles-alla või sisse ja välja olenevalt käsilolevatest ülesannetest.
Märkus LOO
Märkus LOO koosneb kolmest libisevast liigesest, mis võimaldavad randmel liikuda erinevates suundades. Kaks kolmest libisevast liigendist on risti. Neid leidub peamiselt sirgjoonelistel robotitel ja X, Y, Z robotitel.
Robotrelvade randme konfiguratsiooni tähtsus
Allikas: www.researchgate.net
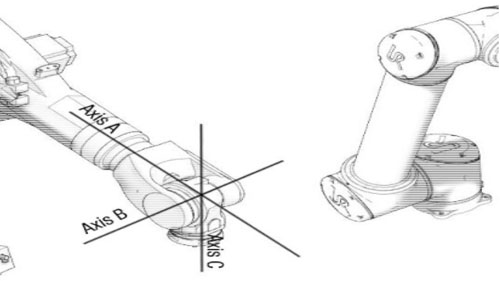
Oluline on tagada, et teie kasutatav robotkäsi oleks hea kvaliteediga ja täpselt konstrueeritud. Üks olulisemaid tegureid, mida siinkohal arvesse võtta, on randme konfiguratsioon, millega töötate. Peate tagama, et ranne oleks konfigureeritud vastavalt teie konkreetsetele vajadustele. Pidage meeles, et lõppefektor liigub ainult selles suunas, mida ranne võtab. See näitab, et õigete konfiguratsioonide olemasolu tagab, et lõppefektor suudab vali ja koht täpsusega.
Lisaks aitab õige randmekonfiguratsioon vähendada vigastuste ohtu ja ka robotkäe kahjustusi. Määrake, millises suunas peaks ranne konkreetse ülesande täitmiseks liikuma, ja laske seda oma vajadustele vastavaks muuta. Roboti ranne on robotkäe oluline osa, seega kontrollige kindlasti oma konfiguratsioonivajadusi sujuvamaks ja sujuvamaks automatiseerimisprotsessiks.
Järeldus
Roboti ranne on oluline aspekt robotkäte ja manipulaatorite kasutamisel erinevate automatiseerimisülesannete jaoks. Sellel on erinevad konfiguratsioonid, mida tuleb enne roboti randme tööle panemist arvestada. See aitab tagada, et töötate parimate konfiguratsioonidega, mis on loodud lõppefektori õiges suunas liigutamiseks. Robotkäte hankimisel kaaluge oma robotkäte tootja konfigureerige see oma maitse järgi. See võimaldab teil seda hõlpsalt oma äriprotsessides kasutama hakata.