
Sissejuhatus
Automatiseerimise ja robootika kasutuselevõtt on oluliselt muutnud aega, mil optimeerimist ja täpsust peetakse tootmisprotsesside eduteguriteks. Robotite jäljed ja keevitusrobotid paistavad paljude tehnoloogiliste edusammude seas silma oma olulise panuse poolest tootlikkuse optimeerimisse. Need tehnoloogiad ei paranda üksnes sektorite funktsioone; pigem muudavad nad põhjalikult tootmisprotsessi, tagavad kõrgendatud kvaliteedinäitajad ja laiendavad tootmispotentsiaali piire.
See artikkel uurib sellega seotud keerukusi roboti jäljed ja keevitusrobotid, pöörates erilist rõhku kahele tipptasemel tootele: EVS-ile Roboti rada ja QJR6-1400H Keevitusrobot. Nende omaduste, praktiliste rakenduste ja loomupäraste eeliste uurimise kaudu on meie eesmärk anda kõikehõlmav arusaam viisidest, kuidas neid tehnoloogiaid saab tootmisprotseduuride täiustamiseks kasutada.
Roboti jälgede mõistmine
Mis on robotite jäljed?
Selle asutamisel roboti jäljed tehnoloogia pakub paindlikku ja tõhusat viisi robotite töömahu suurendamiseks tootmiskeskkonnas. Need rajad hõlbustavad robootika liikumist mööda eelnevalt kindlaksmääratud trajektoore märkimisväärse täpsusega, suurendades seeläbi paljude toimingute, sealhulgas keevitamise, lõikamise, käsitsemise ja värvimise tõhusust.
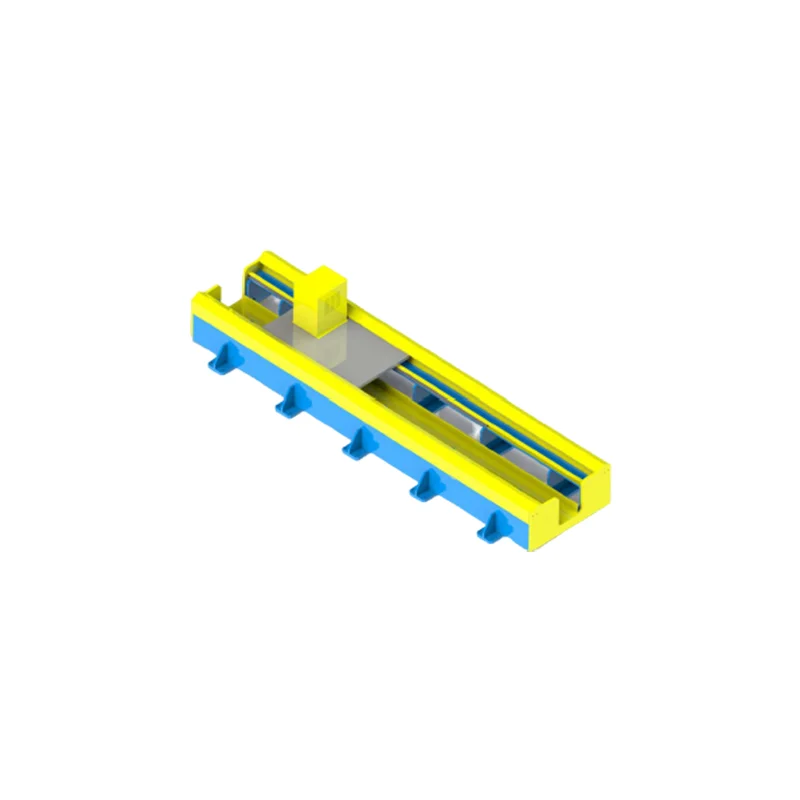
Tähelepanu keskpunktis EVST rada
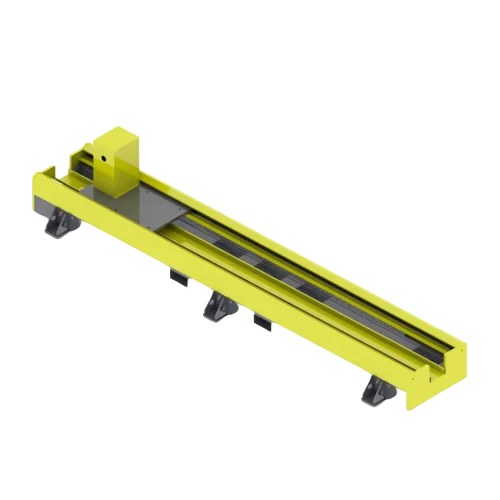
EVS Roboti rada illustreerib selle tippu roboti jäljed tehnoloogia. See rööbastee süsteem on loodud mitmekülgseks kasutamiseks, mis on loodud vastama paljudele rakendustele, sealhulgas keevitamiseks, lõikamiseks, käsitsemiseks, töötlemiseks, värvimiseks ja liimimiseks. Selle tuntud reduktor- ja käigukomponentide integreerimine tagab nii kõnnirööpa täpsuse kui ka stabiilsuse, mis on selle tehtavate delikaatsete toimingute jaoks üliolulised.
Rada paistab silma mitte ainult tehnilise võimekuse, vaid ka kohanemisvõime poolest. Mõistes, et erinevatel tootmisprotsessidel on ainulaadsed nõuded, on EVS Roboti rada saab kohandada nimikoormuse ja pikkuse järgi. Olenemata sellest, kas see toetab 300–3000 kg kasulikku koormust või saavutab korduva positsioneerimise täpsuse ±0.10 mm (alla 1000 kg kandevõimega) / ±0.15 mm (1000–3000 kg kandevõimega), on see roomikusüsteem konstrueeritud vastama konkreetsetele tootmisvajadustele võrratu täpsusega.
Tehnilised kirjeldused
Kõndimismeetod: ühe teljega maapinnale paigaldatava roboti servo-kõnnirööp (kerge)
Standardne pikkus: 4000 mm, pikendustega 1000 mm, 2000 mm ja 4000 mm segmentides (kohandatav)
Paigaldusmeetod: maapinnale paigaldamine
Kaitse: poolsuletud lehtmetall
Määrimissüsteem: isemäärimine, mis tagab süsteemi sujuva töö ja pikaealisuse
Pukseerimisketi paigaldusasend: keskel, optimeerides kaablite ja voolikute haldamist töö ajal
Disaini ja kohandamisvalikute selline üksikasjalikkuse tase rõhutab selle rolli roboti jäljed tootmisprotsesside tõhususe ja tootlikkuse suurendamisel. Pakkudes stabiilse ja täpse platvormi robootikaoperatsioonideks, on EVS Robotite rada seab uue standardi tööstusautomaatikas.
Keevitusrobotite roll kaasaegses tootmises
Robootikaga keevitamise revolutsiooniline muutmine
Keevitusrobotid on muutunud tootmismaastikul asendamatuks, pakkudes võrratut täpsust, tõhusust ja paindlikkust. Need täiustatud masinad on loodud keevitusprotsessi automatiseerimiseks, täites ülesandeid täpsuse ja järjepidevusega, mis ületab tunduvalt traditsioonilisi käsitsi tehtavaid meetodeid.
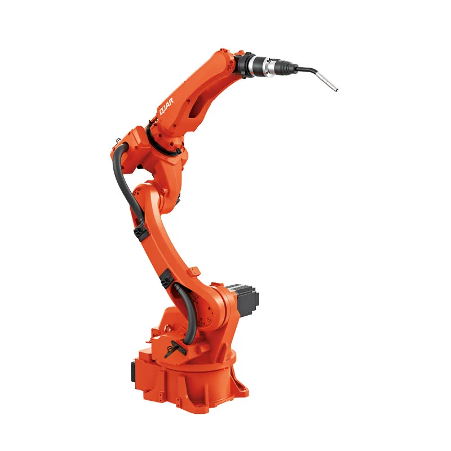
Tutvustame keevitusrobotit QJR6-1400H
Selle tehnoloogia suurepärane näide on 6 kg kasulik koormus 1.4 miljonit 6 telje ulatuvat kaugust keevitusrobot, tuntud kui QJR6-1400H. See masin pole lihtsalt teine keevitusrobot; see esindab robootikatehnoloogia kõrgpunkti, millel on mitmeajalised eksklusiivsed patentid ja jõudlus, mis varjutab sarnaseid tooteid. Selle liigendi haarde reguleerimine võimaldab täpset juhtimist ja kiiret dünaamilist reaktsiooni, samas kui õõnesliigendi tugistruktuur suurendab jäikust ja paindlikkust. Lisaks tagab roboti mürasummutusstruktuur selle töö märkimisväärselt vaikse.
Põhijooned
Kasulik koormus: 6 kg, mistõttu sobib paljudeks keevitustöödeks.
Korduva positsioneerimise täpsus: ±0.08 mm, tagades kvaliteetse keevisõmbluse.
Max käeulatus: 1456 mm, pakkudes laia haardeulatust erinevateks rakendusteks.
Liikumisvahemik: pakub laialdast liikumisvabadust kõigil telgedel, võimaldades keeruliste keevitustööde hõlpsat sooritamist.
see keevitusrobot on osav mitmesuguste materjalide, sealhulgas süsinikterase, roostevaba terase, alumiiniumi ja vase käsitlemisel, muutes selle mitmekülgseks tööriistaks tootmisarsenalis.
Case Studies
Treeninguseadmete tootmise tõhustamine
Nende tehnoloogiate üht tähelepanuväärset rakendust täheldatakse projektis, mis keskendub sellele keevitamise treeningseadmed. QJRH4-1 robotite ja üheteljeliste positsioneerijate kombinatsioon on tootmisprotsessis revolutsiooniliselt muutnud. Roboti ja positsioneerija liikumise koordineerimisega pole mitte ainult ruumi kokku hoitud, vaid ka efektiivsus on hüppeliselt tõusnud. Selle sünergia tulemuseks on sujuvamad, stabiilsemad ja tihedamad keevisõmblused. Roboti töö lihtsus hõlbustab automaatset keevitamist, tõstes oluliselt nii tõhusust kui ka kvaliteeti. Roboti tehnilised andmed, sealhulgas 4 kg kandevõime ja korduva positsioneerimise täpsus ±0.03 mm, koos 6-teljelise süsteemiga ja 1410.5 mm käeulatustega, rõhutavad selle võimet täita täpselt keerulisi keevitustöid.
Pühendumine kvaliteedile ja uuendustele
Kvaliteedile pühendumist ilmestavad veelgi QJAR-i robotid, mis on läbinud ranged CE-testid ja ISO 9001:2015 sertifikaadi. 10 miljoni USA dollari suurune investeering kõrgetasemelistesse testimismasinatesse rõhutab pühendumust tipptasemele. See investeering kvaliteedi tagamise tööriistadesse, nagu laserjälgijad, veadetektorid ja kolme koordinaadiga mõõtemasinad, tagab, et iga robot vastab kõrgeimatele jõudluse ja töökindluse standarditele.
Robotiradade ja keevitusrobotite integreerimine tootmistoimingutesse
Kuigi algselt hirmutav, integreerimine roboti jäljed ja keevitusrobotid tootmistegevusse toob kahtlemata kaasa tootlikkuse ja kvaliteedi paranemise. Nende tehnoloogiate eduka integreerimise tagamiseks peaksid tootjad põhjalikult hindama oma erivajadusi, võttes arvesse selliseid tegureid nagu kasutatavate materjalide koostis, protseduuride keerukus ja soovitud täpsusaste.
Õige tehnoloogia valimine
See on valimisel hädavajalik roboti jäljed ja keevitusrobotid, et viia tehnoloogia kooskõlla kavandatud rakendusega. EVT mitmekülgsus Roboti rada muudab selle tugeva aluse paljudele robotitoimingutele, samas kui QJR6-1400H täpsus ja kohandatavus muudavad selle optimaalseks keerukate keevitustööde jaoks.
Rakendusprobleemide ületamine
Nende tehnoloogiate rakendamisega võib kaasneda takistusi, näiteks alginvesteeringud ja töötajate koolituse nõue. Sellegipoolest ületavad püsivad eelised, sealhulgas kõrgem tootlikkus, vähenenud raiskamine ja parem tootekvaliteet, need väljakutsed märkimisväärselt. Tehes koostööd kogenud pakkujatega, kes pakuvad igakülgset tuge alates esialgsest seadistamisest kuni pideva hoolduse ja koolituseni, saavad tootjad need takistused ületada.
Järeldus
sisaldavad roboti jäljed ja keevitusrobotid tootmistegevusse tähendab tohutut edasiminekut tööstusautomaatika vallas. Täpsuse, tõhususe ja kohanemisvõime parandamise kaudu loovad need tehnoloogiad uudseid väljundi ja tipptaseme võrdlusaluseid. Eelseisvaid arenguid prognoosides on tootmissektori automatiseerimise jätkuval arengul potentsiaali innovatsiooni edendamiseks ja konkurentsivõime tõstmiseks rahvusvahelises mastaabis.
Konkurentsieelise säilitamiseks oma vastavates tööstusharudes ei tohi tootjad ainult kaaluda arenenud robootikatehnoloogia võimaluste uurimise teostatavust; pigem peavad nad seda tegema reservatsioonideta. Rakendades roboti jäljed ja keevitusrobotid, võivad organisatsioonid saavutada enneolematu tõhususe ja tipptaseme, luues seeläbi konkurentsieelise dünaamilisel turul. Kutsume teid meiega konsulteerima, et uurida, kuidas neid tehnoloogiaid teie tootmisnõuetele vastavaks kohandada. Võtke kohe omaks tootmise tulevik ja lubage robootika oma tootmisprotsesse täiustada.