
Viimati uuendatud: 6. mail 2026
Tööstusrobotite reduktorite võrdlus: harmoonilised käigud, RV reduktorid ja tsükloidsed ajamid (2026)
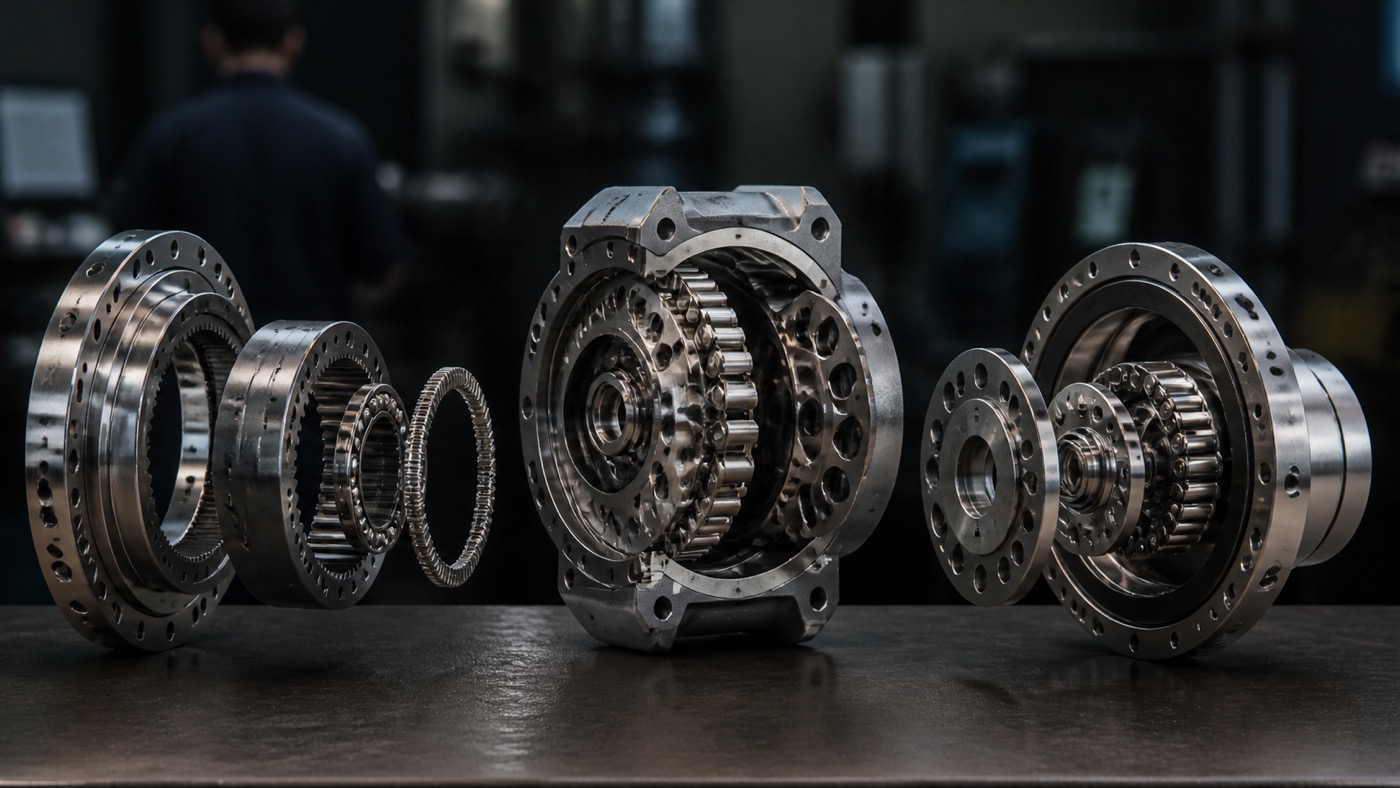
Iga tööstusrobotite reduktorite võrdlus algab ühest faktist: reduktorid moodustavad umbes 15–25 protsenti roboti materjalide loendist ja on pikaajalise täpsuse kao ja liigeste rikete peamine mehaaniline allikas. Turgu katavad kolm perekonda: harmoonilised hammasrattad kobotite randmetele ja väikese kandevõimega liigenditele, RV-reduktorid raskete tööstuslike baastelgede jaoks ja üheastmelised tsükloidsed ajamid nende vahepeal. Hiina tarnijate osakaal on 2018. aastal tühiselt tõusnud struktuuriliselt olulisele positsioonile mõlemas võtmesegmendis.
Miks reduktorid määravad roboti jõudluse ja maksumuse
Roboti mootor töötab mitme tuhande pööret minutis ja annab suhteliselt väikese pöördemomendi. 200 kg kaaluva koorma liigutamine läbi struktureeritud keevisõmbluse nõuab vastupidist: väikest kiirust ja väga suurt pöördemomenti, kusjuures nurkpositsioon hoitakse tuhandete tsüklite jooksul kaareminuti murdosa täpsusega. Reduktorid teostavad selle teisenduse. Reduktori mehaaniline kvaliteet (lõtk, väändjäikus, efektiivsus ja väsimuskindlus) mõjutab otseselt roboti positsioneerimise korduvust, nimikoormust ja hooldusintervalli.
Vastavalt IFR World Robotics 2025 aruanne2024. aastal tarniti kogu maailmas üle 500 000 tööstusroboti. Keskmiselt kahe kuni kuue reduktoriga kuueteljelise käe kohta (üks iga ajamiühenduse kohta, kusjuures randmeteljed jagavad või kasutavad mõnikord kergemaid seadmeid) moodustab reduktorite turg mitme miljardi dollari suuruse iga-aastase komponentide kategooria. Hinnanguliselt tarnib Nabtesco üksi reduktoreid umbes 60 protsendile kogu maailma tööstusrobotite toodangust, andes ühele Jaapani tarnijale struktuurse rolli ülemaailmses robotitootmises, mis on igas küpses tööstussektoris ebatavaline.
Hiina ja Jaapani robotikomponentide tarneahelate kvaliteedilõhe laiema konteksti leiate meie analüüsist: Kuidas Hiina robotitootjad vähendavad kvaliteedilõhet Euroopa kaubamärkidega.
Kolme reduktoriperekonna, nende tööpõhimõtete, jõudluspiiride ja tarnijate maastiku mõistmine on 2026. aastal igasuguse tõsise tööstusrobotite valiku või hankimise arutelu eeltingimus.
Harmoonilised käigud: pingelaine tehnoloogia täppis-randmeliigeste jaoks
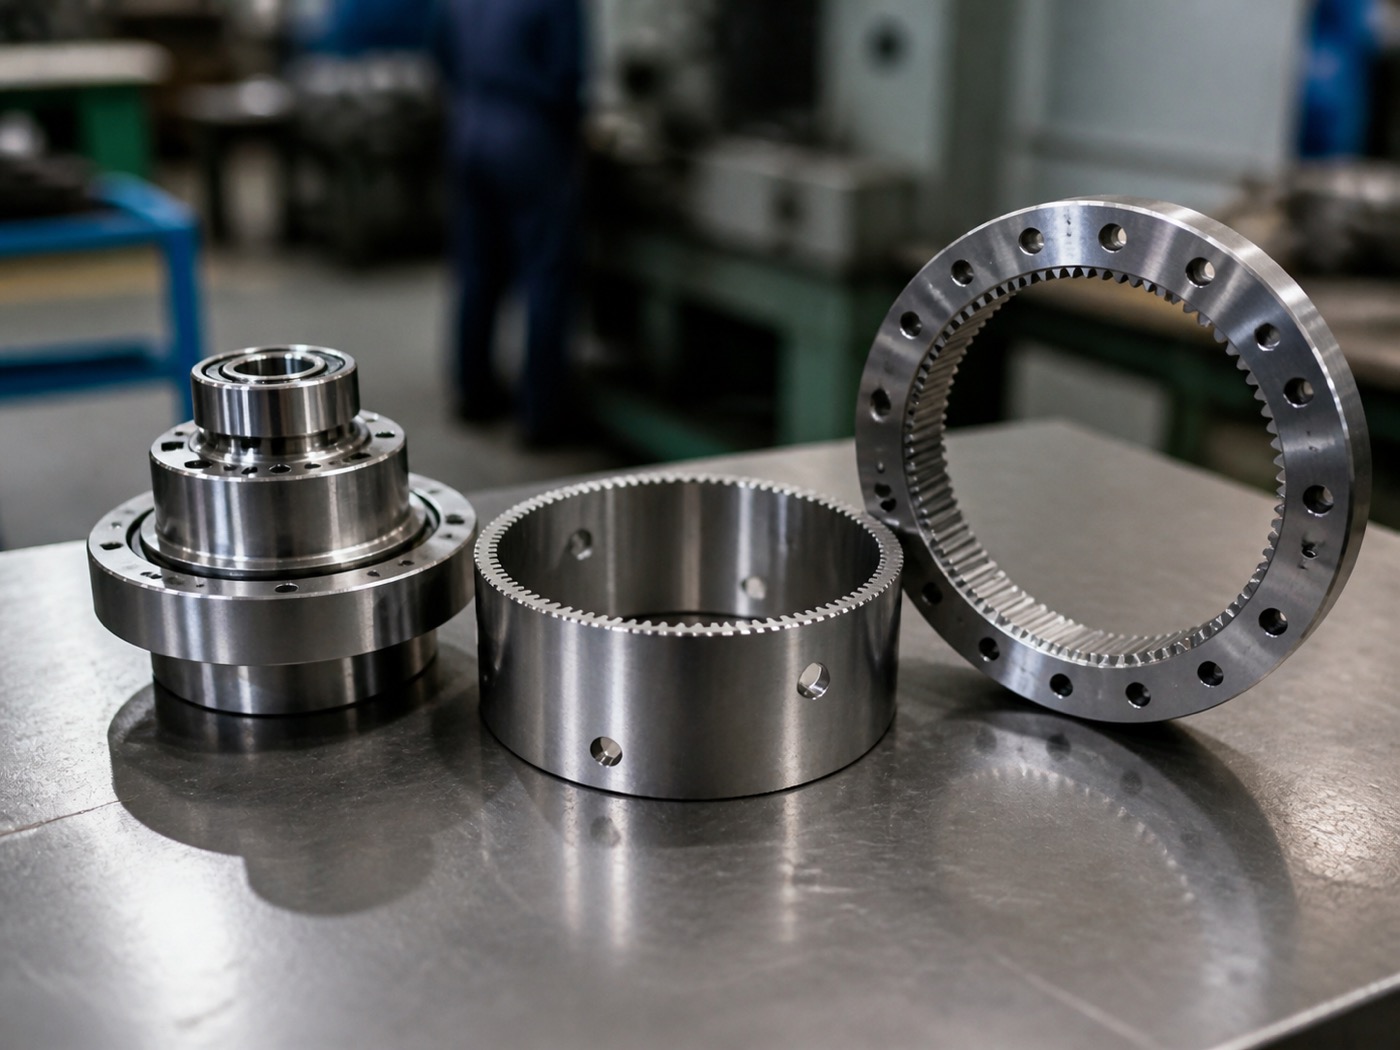
Harmoonilised hammasrattad (nimetatakse ka deformatsioonilaine hammasratasteks või harmoonilisteks ajamiteks) töötavad tavapärastest hammasratassüsteemidest põhimõtteliselt erineval põhimõttel. Õhukeseinaline elliptiline painduv hammasratas haakub jäiga ümmarguse hammasrattaga samaaegselt kahes diametraalselt vastassuunas asuvas punktis. Kui lainegeneraator, mootori poolt käitatav elliptiline nukk, pöörleb, deformeerib see pidevalt painduvat hammasratast, põhjustades hammaste haardumispunktide liikumise ümber rõnga. Hammaste arvu erinevus painduva ja ümmarguse hammasratta vahel (tavaliselt kaks hammast) tekitab ülekandearvu ühes kompaktses astmes.
See arhitektuur pakub omadusi, millega ükski teine üheastmeline reduktor ei suuda võistelda:
- Ülekandearvu vahemik: 30:1 kuni 320:1 saavutatav ühes etapis, ilma vaheülekandeta
- Tagasilöök: Uutes tingimustes efektiivselt null kuni vähem kui 1 kaareminut, kuna painduva spline'i ja ringsplain'i vaheline võrk on pidev ja eellaaditud.
- Kasuliku koormuse sobivus: Sobib hästi 1 kg kuni umbes 50 kg kandevõimega klassidele; sellest suurema koormuse korral muutub painduva soone väsimuskindlus piiravaks.
- Eluaeg: Tavaliselt on nimikoormuse all tööiga 10 000 kuni 20 000 tundi; painduv leht on eluiga piirav element ja hambajuurtel esineb sageli tsüklilist väsimust.
- Pakendi suurus: Äärmiselt kompaktne ja kerge võrreldes pöördemomendi väljundiga, mistõttu iga suurem koostööroboti randmekonstruktsioon kasutab harmoonilisi käike
Peamine piirang on pöördemomendi tihedus suurte võlli läbimõõtude korral. Harmooniliste hammasrataste skaleerimine väga suurtele pöördemomentidele nõuab suure läbimõõduga painduvaid sooneid, mis on üha kallimad ja millel on suurem väsimusrisk. RV reduktorid edestavad harmoonilisi hammasrattaid umbes 50 kg kandevõime läve ületavatel juhtudel, kui tegemist on vastupidavuse ja kulu suhtega.
Harmooniliste hammasrataste tarnijad: Jaapan vs Hiina
Harmonic Drive Systems (Jaapan) ja selle USA tütarettevõte lõid selle kategooria ja domineerisid selles aastakümneid. Nidec Shimpo (Jaapan) ja Spinea (Slovakkia) on teisejärgulised tarnijad, kellel on märkimisväärne paigaldatud baas, eriti Euroopa integraatorite disainide osas.
Hiina turule sisenemine on olnud oluline. Leaderdrive (绿的谐波) tõusis peamiseks kodumaiseks tarnijaks ja on kasvanud Hiina siseturu tühiselt väikesest osakaalust 2018. aastal positsioonile, kus vastavalt CRIA (Hiina Robotitööstuse Liit) 2024. ja 2025. aastal esitatud andmete kohaselt moodustavad kodumaised harmooniliste reduktorid enam kui 35 protsenti Hiinas kokkupandud robotitesse paigaldatud seadmetest. Leaderdrive'i tooted on saavutanud standardsete tööstusrakenduste jaoks võrdsuse Jaapani keskklassi ekvivalentidega, olles hinna poolest umbes 40–60 protsenti madalamad kui Harmonic Drive'i Jaapani ekvivalentidel.
Interact Analysis Reducer Market Reporti andmete kohaselt oli Hiina harmooniliste reduktorite pakkumise kasv Hiina kobotite tootmismahtude kiirenemise peamine soodustav tegur aastatel 2021–2024, kuna see ületas Jaapani komponentide hinnakujunduse varem kehtestatud ühikuhinna alampiiri.
RV reduktorid: kaheastmeline tsükloidne disain raskete tööstuslike ühenduste jaoks
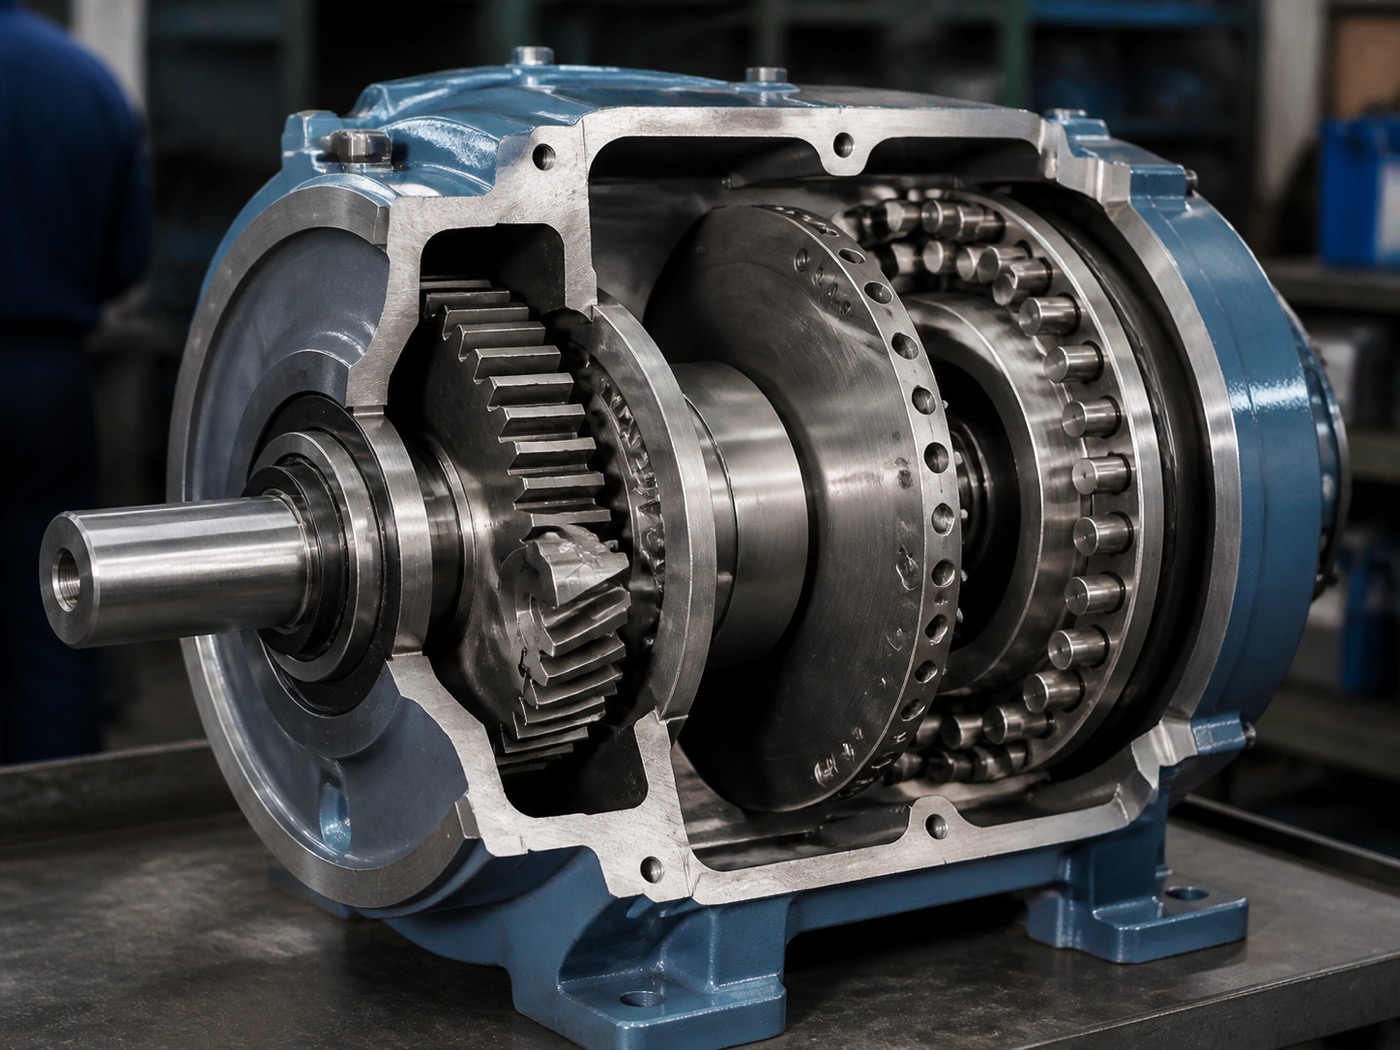
RV-reduktorid (pöörlevad vektorreduktorid) kasutavad kaheastmelist jõuülekandeteed: esialgne evolventne silinderhammasratas vähendab sisendvõllilt kiirust mõõdukalt ja selle astme väljund paneb tööle tsükloidkettad – ekstsentrilised nukid, mis haakuvad silindriliste tihvtide rõnga vastu. Tsükloidketta hambaprofiil veereb tihvtide vastu, mitte ei libise, jaotades koormuse samaaegselt paljude kokkupuutepunktide vahel ning pakkudes väga suurt jäikust ja löögikoormuskindlust.
Jõudlusümbris erineb harmoonilistest käikudest:
- Ülekandearvu vahemik: 30:1 kuni 200:1, kusjuures kaheastmeline arhitektuur tagab igas etapis pöördemomendi korrutamise
- Tagasilöök: 1 kuni 3 kaareminutit uues olekus; kõrgem kui harmoonilistel hammasratastel, kuid vastuvõetav alus- ja õlatelgede puhul, kus kasuliku koormuse pöördemomendid domineerivad peene nurkresolutsiooni üle
- Kasuliku koormuse sobivus: 5 kg kuni 1,000 kg ja rohkem; see on domineeriv valik alustelgede liigeste jaoks mis tahes tööstuslikul käel, mille kandevõime on üle umbes 20 kg.
- Eluaeg: Nimivõimsus 6,000 kuni 15 000 töötundi, olenevalt koormussuhtest ja töötsüklist; mitme kontaktiga tsükloidne ketta haardumine jaotab kulumist ühtlasemalt kui harmoonilise painduva soone väsimus, kuid tugev löökkoormus lühendab seda vahemikku oluliselt.
- Jäikus: Oluliselt kõrgem kui harmoonilistel hammasratastel samaväärse pöördemomendi juures; see väändejäikus on peamine põhjus, miks RV reduktorid domineerivad raskete koormustega baastelgedel, kus kasuliku koormuse inerts avaldab trajektoori muutuste ajal suuri reaktsioonimomente.
Praktikas kasutab 50–200 kg kandevõimega kuueteljeline tööstuslik käsi tavaliselt RV-reduktoreid telgedel J1 (aluse pöörlemine), J2 (õlg) ja J3 (küünarnukk) ning harmoonilisi hammasrattaid telgedel J4, J5 ja J6 (randmeteljed). See jaotus peegeldab pöördemomendi nõudeid: alus- ja õlateljed näevad ette kogu kandevõime momendi käe, samas kui randmeteljed vajavad täpsust ja kompaktsust rohkem kui toorest pöördemomendi mahtuvust.
Autokeretöökodades suure koormusega reduktoritega töötavate integraatorite välitööde andmete põhjal on RV reduktori vahetusintervall tüüpiliselt 8,000–12 000 tundi, kui koormussuhted hoitakse alla 80 protsendi nimivõimsusest. Püsiva nimivõimsusega töötamine suure tsükliga rakendustes lühendab seda vahemiku alumise otsani.
RV reduktorite tarnijad: Nabtesco ja Hiina väljakutsujad
Nabtesco Corporationil (Jaapan) on hinnanguliselt 60 protsenti ülemaailmsest tööstusrobotite RV-reduktorite pakkumisest. Sumitomo Drive Technologies (Jaapan) ja Onvio (USA, rahvusvaheliselt levitatud) on teisejärgulised tarnijad. Nabtesco turupositsioon peegeldab aastakümneid kestnud tootearendust, rakendusandmeid ja sügavaid OEM-kvalifikatsioonisuhteid. FANUC, Yaskawa, KUKA ja ABB on kõik Nabtesco komponentide ümber disaininud tootesarjad.
CRIA ja Interact Analysis andmete kohaselt on Hiina kodumaiste haagissuvilate reduktorite tarnijad, peamiselt Zhongda Leader (中大力德) ja Zhenkang (浙江振康), kasvanud nii, et nende ühine osakaal Hiinas kokkupandud tööstusrobotite toodangus ületab 30 protsenti 2025. aastaks. See on märkimisväärne muutus võrreldes 2018. aasta peaaegu nullilähedase kodumaise osakaaluga. Mitmete kodumaiste originaalseadmete tootjate Hiinas kokkupandud raskeveokite hoovad tarnitakse nüüd standardvarustuses Zhongda haagissuvilatega ning Nabtesco on saadaval täiendusvõimalusena ekspordikonfiguratsioonide või nõudlike autotööstuse rakenduste jaoks.
Tarnijate hindamiskriteeriumide kohta vaadake meie juhendit: Kuidas hinnata Hiinast pärit tööstusrobotite tarnijat 2026. aastal.
Tsükloidsed reduktorid: üheastmeline keskmise ulatusega positsioneerimine
Üheastmelised tsükloidreduktorid jagavad RV reduktoritega tsükloidse ketta ja tihvti tööpõhimõtet, kuid neil puudub esialgne evolventne silinderhammasratasaste. Mootor ajab ekstsentrilist sisendvõlli otse tsükloidketaste vastu. See lihtsustab seadet, vähendab detailide arvu ja alandab kulusid, kuid kaheastmelise pöördemomendi kordistamise ja jäikuse arvelt, mida evolventne eelaste RV-seadmetele annab.
Üheastmeliste tsükloidsete üksuste praktiline paigutus on harmooniliste hammasrataste ja RV-reduktorite vahel:
- Ülekandearvu vahemik: Tavaliselt 10:1 kuni 120:1 ühes etapis
- Tagasilöök: Keskpärane; parem kui tavaline kaldhammasratas, kuid halvem kui harmooniline või RV-käigukast
- Kasuliku koormuse sobivus: Keskmise koormusega vuukide rakendused, kus harmoonilist kompaktsust ja RV-jäikust pole vaja
- Hind: Üldiselt kolmest perekonnast madalaim samaväärse väljundpöördemomendiga, mis muudab need atraktiivseks kulupõhiste disainide jaoks.
Peamiste tarnijate hulka kuuluvad Sumitomo Drive Technologies (kelle Cyclo BBB seeriat kasutatakse laialdaselt tööstusmasinates), ABB enda toodetud tsükloidsed konstruktsioonid, mida kasutatakse teatud robotimudelites, ja Onvio. Üheastmelisi tsükloidseid reduktoreid kasutatakse kuueteljelistes liigendkäppades harvemini kui SCARA robotites ja spetsiaalsetes manipulaatorites, kus nende hind ja mõõdukas tagasilöögiprofiil on mõistlik kompromiss. Laiema konteksti saamiseks selle kohta, kuidas reduktori valik sobib roboti ostuotsuste langetamiseks, vaadake meie ressurssi: Hiina 10 suurimat tööstusrobotite tootjat 2026. aastal.
Reduktorite võrdlustabel: tüüp, jõudlus, maksumus ja sobivus rakendusele
| Reduktori tüüp | Suhtevahemik | Loks | Kasuliku koormuse sobivus | Hinnatud eluiga | Ligikaudne hind ühiku kohta (USD, keskmise pöördemomendi klass) | Esmane rakendus |
|---|---|---|---|---|---|---|
| Harmooniline käik | 30: 1 kuni 320: 1 | < 1 kaareminut | 1–50 kg (kobotite randmed, väikesed kandevõimega käed) | 10,000-20,000 tundi | 800–2,500 dollarit (Jaapani); 350–1,100 dollarit (Hiina 1. taseme omad) | Randmeliigesed J4/J5/J6, kõik kobotite teljed |
| RV reduktor | 30: 1 kuni 200: 1 | 1–3 kaareminuti | 5–1,000+ kg (rasked tööstuslikud alus-/õlateljed) | 6,000-15,000 tundi | 1,200–6,000 dollarit (Jaapani); 500–2,800 dollarit (Hiina 1. taseme omad) | Tööstuslikes käepidemetes olevad alus-/õlaliigesed J1/J2/J3 |
| Tsükloidne (üheastmeline) | 10: 1 kuni 120: 1 | 2–8 kaareminuti | Keskmise koormusega, SCARA, spetsiaalsed manipulaatorid | 8,000-18,000 tundi | 400–1,800 dollarit (varieerub suuresti pöördemomendi klassi järgi) | SCARA teljed, kuluoptimeeritud keskmise suurusega liigendid |
Kuluvahemikud on soovituslikud ja põhinevad hankeandmete põhjal tehtud valdkonna vaatlustel ning esindavad keskmise pöördemomendi klassi seadmeid (väljundpöördemomendid ligikaudu 50–200 Nm). Suureformaadilised raskeveokite seadmed (võimsus üle 500 Nm) näitavad suuremaid erinevusi. Andmed kajastavad 2025. aasta hinnakujundust; vahetuskursid ja tariifikeskkond võivad efektiivset hinnakujundust oluliselt muuta.
Hiina tarneahela nihe: 2018–2025
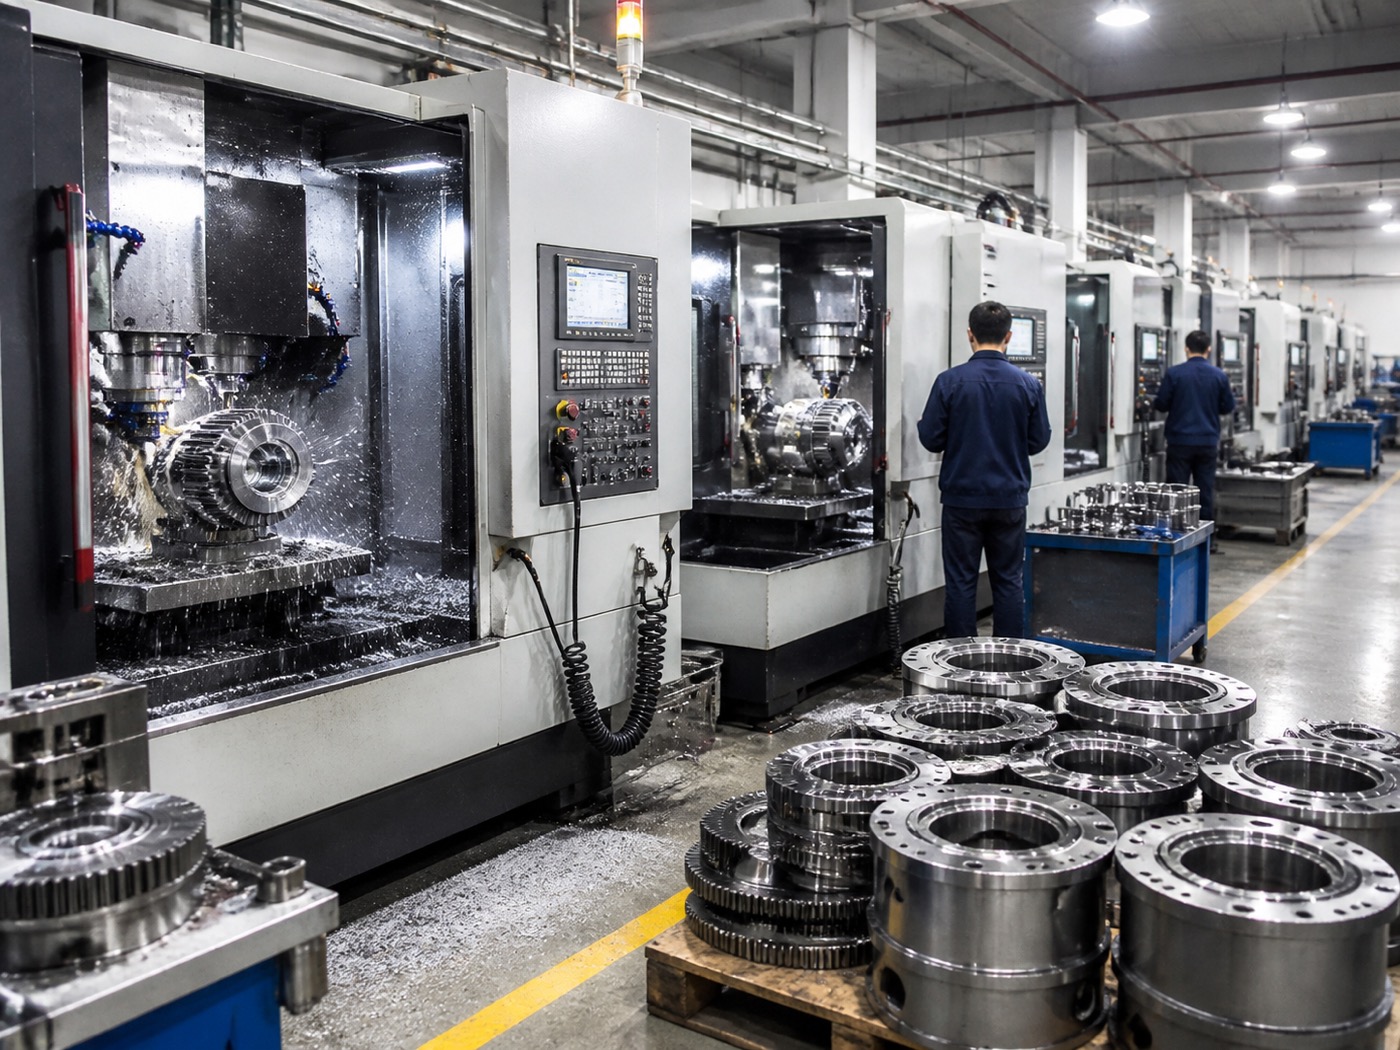
Tööstusrobotite reduktorite tarneahel oli veel 2018. aastal peaaegu täielikult Jaapani oma. Nabtesco tarnis haagissuvilaid igale suuremale globaalsele robotite originaalvaruosade tootjale (OEM). Harmonic Drive Japan tarnis harmoonilisi hammasrattaid sarnasele ostjate ringile. Hiina robotite originaalvaruosade tootjatel polnud sel ajal sisuliselt mingit usaldusväärset kodumaist alternatiivi ja nad hankisid ressursse Jaapani hindadega, olenemata oma robotite hinnapunktidest, mis piiras marginaale ja piiras konkurentsivõimet.
Alates 2018. aastast on toimunud märkimisväärne ja järjepidev nihe. Tööstusharu aruannetes viidatud CRIA andmete kohaselt suurenes kodumaiste harmooniliste hammasülekannete tarnijate osakaal Hiinas kokkupandud robotitesse paigaldatud ühikutest alla 5 protsendilt 2018. aastal enam kui 35 protsendini 2024. aastaks. Leaderdrive moodustab suurema osa sellest kodumaisest turuosast. Haagissuvilate segmendis ületasid Zhongda Leader ja Zhenkang kokku 30 protsenti Hiina kodumaisest tööstusrobotite toodangust 2025. aastaks, selgub Interact Analysis Reducer Market Reporti hinnangutest.
Selle nihke tagajärjed on struktuurilised. Hiina robotite originaalvaruosade tootjad saavad nüüd võrreldavate pöördemomendiklasside puhul hankida reduktoreid 35–60 protsendiga Jaapani hindadest. See hinnaeelis kandub üle roboti materjaliloendi maksumusele ja lõpuks ka roboti müügihinnale, mis on oluline tegur hinnalõhes, mida Euroopa ja Kagu-Aasia ostjad Hiinas ja Jaapanis kokkupandud tööstuslike relvade vahel täheldavad. CRIA andmete ja Interact Analysis reduktorituru hinnangute kohaselt on täppiskomponentide, sealhulgas reduktorite, lokaliseerimine üks peamisi tegureid Hiina robotite ekspordi hinnakonkurentsivõime taga keskmise kandevõimega kommertsrakendustes.
Hiina tootjate globaalse konkurentsi laiema analüüsi saamiseks vaadake: Kuidas Hiina robotitootjad vähendavad kvaliteedilõhet Euroopa kaubamärkidega.
Kvaliteediline eristamine aastal 2026
2026. aasta kvaliteedipilt on mitmekihilisem kui lihtne lähenemisnarratiiv. Interact Analysis'i ja Hiina reduktoreid ekspordituru robotitele kvalifitseerivate integraatorite tööstusharu tähelepanekute kohaselt on Hiina Tier-1 harmooniliste hammasrataste lõtkuspetsifikatsioonid standardsete tööstuslike töötsüklite korral Jaapani ekvivalentidega võrdsed või nende lähedal. Pöördemomendi tiheduse koormustestide ja pikaajalise eluea valideerimise põhjal hinnatakse Hiina Tier-1 reduktorite taset umbes 70–85 protsendini Jaapani võrdlusnäitajast, mis peegeldab pigem lühemat kumulatiivset kasutusajalugu ja mõnevõrra vähem küpset metallurgiat äärmuslikes koormustingimustes kui põhimõttelist disainilünka.
Rakendussegmentide kvalifikatsioonikriteeriumid näevad välja ligikaudu järgmised:
- Standardse töötsükliga kommertsrobotid (koormussuhe 50–70 protsenti, ühe vahetuse töö): Hiina esimese taseme reduktorid on spetsifikatsioonidele vastavad; kulueelis on saavutatav hallatava kvaliteedikompromissiga.
- Suure tsükliga autokeretöökoda (töö 24/7, püsiv koormus 80%): Jaapani reduktoritel on endiselt eelis tõestatud tööea osas, kuigi vahe on vähenenud; paljud originaalseadmete tootjad kasutavad riski maandamiseks Hiina reduktoreid lühemate plaaniliste hooldusintervallidega.
- Äärmusliku koormusega alusteljed raske kandevõimega harudes (üle 200 kg kandevõime klass): Nabtescol on endiselt domineeriv positsioon; Hiina alternatiivid selles pöördemomendi klassis on saadaval, kuid neil on lühem kumulatiivne välitingimustes valideerimise ajalugu.
Viis tegurit robotirakenduse jaoks õige reduktori valimiseks
Tööstusrobotite reduktorite võrdlus, mis piirdub spetsifikatsioonidega, ei hõlma praktilist otsustusraamistikku, mida kogenud integraatorid tegelikult kasutavad. Need viis tegurit, rakendatuna järjekorras, lahendavad valiku tavaliselt ilma pikema inseneriaruteluta.
1. Kasuliku koormuse klass
Alustage nimikoormusest. Alla umbes 50 kg on harmoonilised hammasrattad standardvalik kõigi liigeste jaoks, mille puhul on oluline kompaktsus ja lõtku puudumine. Üle 50 kg muutuvad RV-reduktorid baas- ja õlatelgede vaikevalikuks, olenemata muudest kaalutlustest, kuna pöördemomendi ja löögikoormuse nõuded muudavad harmoonilise painduva soone eluea ebapraktiliseks.
2. Liigese asend kinemaatilises ahelas
Isegi väikese kandevõimega käsivarre puhul on baasteljel suurem pöördemoment kui randmeteljel. Paljudes kuueteljelistes konstruktsioonides kandevõimega 10–30 kg kasutatakse J1 ja J2 RV-reduktoreid ning J3 kuni J6 harmoonilisi hammasrattaid – see jaotus tasakaalustab kulu, täpsust ja mehaanilist eluiga kogu käsivarre ulatuses. Liigendi asend määrab, milline reduktorite perekond sinna kuulub, olenemata üldisest kandevõime klassist.
3. Tsükli sagedus ja töötegur
Suure tsükliga rakendused, sealhulgas lühikeste segmentidevaheliste liikumistega kaarkeevitusrajad ja pakendamisliinide aplikatsioonid, tekitavad töötunni kohta rohkem väsimustsükleid kui madala tsükliga töötlemise teenindus või raskete materjalide käitlemine. Harmooniliste hammasratastega käigud, mis töötavad töötsüklitega üle umbes 80 protsendi nimikoormusest pidevalt 24 tunni jooksul, on oma väsimuspiiri ülemises otsas. RV-reduktorid taluvad kõrgeid töötegureid paremini tänu mitmekontaktilisele tsükloidaalsele ketta koormusjaotusele.
4. Tagasilöögi tolerants
ISO 9283 positsioneerimistäpsuse testimine eristab absoluutset täpsust (kui lähedale robot programmeeritud punktile jõuab) ja korduvust (kui järjepidevalt see eelnevalt saavutatud punkti naaseb). Lõtk aitab kaasa mõlemale, kuid erineval moel erinevate liikumisprofiilide korral. Kaarkeevituse puhul, kus robot jälgib pidevat õmblusrada, on standardspetsifikatsiooniks randme lõtk alla 1 kaareminuti. Masinateeninduse või kaubaaluste pakkimise puhul, kus korduv punkt-punkti positsioneerimine on olulisem kui raja järjepidevus, on RV reduktori 2–3 kaareminuti lõtk J1/J2 juures tööks vastuvõetav.
5. Kulude eesmärk ja tarnijate kvalifitseerimise poliitika
Globaalsete ekspordiambitsioonidega robotite originaalvaruosade tootjad (OEM-id) peavad tasakaalustama materjalikirjelduse vähendamise klientide aktsepteerimisega kodumaiste reduktorite kaubamärkide osas. Euroopa autotööstuse esimese taseme klientidega suhtlevate robotite puhul on tavaline kaubandusstruktuur Nabtesco või Harmonic Drive Japani standardiks valimine koos Hiina alternatiividega hinnapakkumise võimalusena. Hiina sisetoodangu ja Kagu-Aasia eksporditurgude puhul aktsepteeritakse üha enam täielikku kodumaist reduktori spetsifikatsiooni. Hammasrataste kvaliteedisertifikaat vastavalt JIS B 1702 (Jaapani tööstusstandard evolventsete hammasrataste hambaprofiilide kohta) ja AGMA hammasrataste kvaliteediklassidele pakub ostja kvalifitseerimiseks ühtset võrdluskeelt; Hiina esimese taseme tarnijad hangivad neid sertifikaate üha enam tootmiskvaliteedi tõendina.
Asendamine vs. taastamine: reduktoriga varustatud liigeste hooldusplaan
Reduktori asendamise maksumus on tööstusrobotite puhul oluline tegur koguomaniku majandusliku tasuvuse seisukohast. Ühe RV reduktori asendamine suure koormusega harus, sealhulgas tööjõukulud ja seisakud, võib ulatuda reduktori enda maksumuseni või seda ületada. See muudab ennustava hoolduse tõeliseks majanduslikuks hoovaks, mitte ainult tehniliseks eelistuseks.
Keskmise aja möödumise perioodi andmed ja jälgimine
Tööstusrobotite reduktorite avaldatud keskmine keskmine tööaeg (MTBF) varieerub olenevalt tarnijast ja rakendusest. Nabtesco RV reduktorite nimiväärtus on standardkoormustingimustes ligikaudu 12 000–15 000 tundi; Harmonic Drive Japan seadmete nimiväärtus on 10 000–20 000 tundi, olenevalt pöördemomendi klassist. Praktikas näitavad autotööstuse konveierliinide väliandmed, kus robotid töötavad pidevas kolmes vahetuses 80–90 protsendi nimivõimsusega, täheldatud MTBF-i nimiväärtusvahemiku alumises otsas, sageli 6,000–10 000 tundi enne hooldussekkumise vajalikkust.
Vibratsiooni signatuuri analüüs, mis tavaliselt kasutab liigendi korpusele paigaldatud kiirendusmõõtureid ja mida töödeldakse baasspektraalsete signatuuride suhtes, suudab reduktori lagunemist tuvastada 200–500 tundi enne riket. Liigendi korpuste temperatuuri jälgimine tuvastab laagrirõnga kulumisest või määrdeõli lagunemisest tingitud suurenenud hõõrdumise. Mõlemad jälgimismeetodid on nüüd saadaval standardfunktsioonidena suuremate originaalseadmete tootjate kontrolleriplatvormidel ja järelpaigaldatavate andurite komplektidena kolmandate osapoolte tarnijatelt.
Asenda vs. taasta otsus
Harmooniliste hammasrataste puhul: kui paindliistul on kuulda kulumist (tavaliselt aeglustamise ajal kõrge toon) või kui liigendi lõtk ületab mõõtmise järgi 3–5 kaareminuti, on standardne väljavahetamine. Integreeritud paindliistu-lainegeneraatori komplekti ei ole kohapeal majanduslikult võimalik taastada; kavandatud hooldustoiming on üksuse väljavahetamine.
RV reduktorite osaline remont (tsükloidketaste, väljundtihvtide ja laagrikomplektide asendamine, säilitades samal ajal korpuse ja sisendväntvõlli) on teostatav, kui korpuse ja väntvõlli tööiga on alla 6,000 tunni. Sellest lävest kõrgemal ja eriti pidevalt suure koormusega töötavate õlgade puhul on täielik asendamine järelejäänud eluea seisukohast ohutum. Jaapani peamiste tarnijate remondikomplektid on saadaval hinnaga 40–60 protsenti täieliku üksuse asendamise maksumusest.
Standardid ja sertifitseerimise viitepunktid
Reduktori spetsifikatsiooni ja kvaliteedisertifikaadi viited, mis esinevad roboti OEM tehnilises dokumentatsioonis ja hankespetsifikatsioonides:
- ISO 9283: 1998Tööstusrobotite manipuleerimine, jõudluskriteeriumid ja seotud katsemeetodid. Standard, mille alusel mõõdetakse roboti positsioneerimistäpsust ja korduvust; reduktori lõtk ja jäikus mõjutavad otseselt selle standardi alusel mõõdetud väärtusi.
- JIS B 1702Jaapani tööstusstandard evolvendsete silindriliste hammasrataste täpsuse kohta; seda kasutavad nii Jaapani kui ka Hiina tarnijad, kes soovivad ekspordikvalifikatsiooni, reduktori elementide kvaliteedistandardina.
- AGMA käigukasti kvaliteediklassidAmeerika Käigukastitootjate Assotsiatsiooni standardid; Põhja-Ameerika robotiostjad viitavad neile kui JIS-i täiendavale käigukasti kvaliteediraamistikule.
- ISO 281Veerelaagri eluea arvutamise standard; oluline nii harmooniliste hammasrataslainete generaatorite kui ka RV-reduktori väntvõlli laagrite laagrielementide jaoks, kuna laagri eluiga on sageli see alamkomplekt, mis piirab reduktori üldist eluiga.
Kuidas Hiina originaalseadmete tootjad reduktorite üleminekul orienteeruvad
Hiina robotitootjad, sealhulgas Chengdus asuv originaalvaruosade tootja EVST (EVS TECH CO., LTD), on tüüpiline näide sellest, kuidas Hiina tarnijad on otsustanud reduktorite hankimise üle kodumaiste ja imporditud robootikute vahel. Tööstusrobotite ja koostöörobotite tootesarjades, mis hõlmavad kogu koormuste spektrit koostöörobotite ja raskeveokite tööstusrelvadeni, on Hiina originaalvaruosade tootjad järk-järgult integreerinud kodumaiseid reduktorivalikuid standardkonfiguratsioonidesse, kuna esimese taseme Hiina tarnijad saavutasid standardsete tööstuslike töötsüklite kvalifikatsioonikünnised.
Hiinas toodetud XR-klassi kobotid, mis on suunatud montaažile, käitlemisele ja kergetööstuse rakendustele, kasutavad randmetelgedel tavaliselt harmoonilisi hammasrattaid, mis on kooskõlas koostööl põhinevate kandevõime klasside tööstuspraktikaga. QJAR-klassi tööstuslikud käepidemed, mis hõlmavad keskmise ja raske kandevõimega seadmeid, sisaldavad baas- ja õlatelgedel RV-reduktoreid. Eksporditurgude konfiguratsioonide puhul, kus Euroopa või Põhja-Ameerika kliendid määravad Jaapani kaubamärgi reduktorid, toetavad Hiina originaalseadmete tootjad, sealhulgas EVST, seda konfiguratsiooni hankevõimalusena, peegeldades originaalseadmete tootjate tasemel paindlikkust, mida nõudlikud ostjad 2026. aasta turul ootavad.
Selle segmendi tööstusrobotite tootjatel (OEM) on tavaliselt CE, SGS ja TUV kolmandate osapoolte sertifikaadid kogu robotitootevaliku ulatuses ning IATF16949 autotööstusele mõeldud tootmissertifikaat koostöörobotite tootmisel. Laiema ülevaate saamiseks Hiina tööstusrobotite tootjatest ja nende komponentide hankimise strateegiatest vaadake: Hiina 10 suurimat tööstusrobotite tootjat (2026).
Korduma kippuvad küsimused: Tööstusrobotite reduktorid
Miks on reduktorid tööstusrobotite jõudluse ja maksumuse jaoks nii olulised?
Reduktorid muudavad kiire ja väikese pöördemomendiga mootori väljundi roboti liigeste jaoks vajalikuks väikese kiiruse ja suure pöördemomendiga liikumiseks, säilitades samal ajal positsioonitäpsuse. Need moodustavad umbes 15–25 protsenti roboti materjalide maksumusest ja on peamine mehaaniline lõtku, kulumise ja positsioneerimisvea allikas kogu kasutusea jooksul. Reduktori kvaliteet määrab otseselt korduvuse, tsüklikiiruse ja pikaajalise keskmise keskmist vahetustevahe (MTBF).
Milline on Hiina ja Jaapani robotreduktorite töökindluse erinevus 2026. aastal?
Tööstusharu vaatluste ja Interact Analysis reduktorite turuandmete kohaselt on Hiina 1. taseme reduktorid Leaderdrive'ilt (harmooniline) ja Zhongda Leader'ilt (RV) saavutanud standardsete töötsüklite puhul Jaapani vastetega võrdse lõtkuspetsifikatsiooni. Pöördemomendi tiheduse koormustestide ja pikaajalise eluea osas hinnatakse Hiina 1. taseme toodete eluiga 70–85 protsendini Jaapani võrdlusnäitajast. Suure tsükli ja äärmusliku koormusega baastelgede rakenduste puhul säilitavad Jaapani tarnijad mõõdetava väliandmete eelise, mis on seotud pikema kumulatiivse välitööde ajalooga.
Kui palju odavamad on Hiina reduktorid võrreldes Jaapani analoogidega?
Hiina automatiseerimissektori hankemeeskondade tähelepanekute kohaselt on kodumaiste harmooniliste reduktorite hind umbes 40–60 protsenti samaväärsete Harmonic Drive Japan seadmete hinnast. Zhongda Leaderi või Zhenkangi RV reduktorite hinnad on võrreldavate pöördemomentide puhul umbes 35–55 protsenti Nabtesco hinnast. See hinnavahe on peamine tegur, mis põhjustab Hiinas kokkupandud robotite tootmiskulude eelist Jaapani samaväärsete robotitega võrreldes.
Kuidas peaks originaalseadmete tootja (OEM) valima konkreetse ühenduse jaoks harmoonilise, RV- ja tsükloidaalse reduktori vahel?
Alustage kandevõime klassist ja liigendi asendist. Harmoonilised hammasrattad sobivad randmeliigestele ja väikese kandevõimega kobotidele kuni umbes 50 kg. RV reduktorid sobivad alus- ja õlaliigestele mis tahes tööstuslikul käel üle umbes 20 kg kandevõimega. Tsükloidsed üheastmelised seadmed täidavad keskmise ulatuse positsioone, kus mõõdukas lõtk on vastuvõetav. Teisesed tegurid: tsüklisagedus, lõtkutaluvus ja kulueesmärk.
Millal peaks robotiintegraator kulunud reduktori välja vahetama, mitte taastama?
Praktikas asendatakse harmoonilised hammasrattad pigem välja kui taastatakse, kui painduva soonega hammasratta kulumine on tuvastatav; integreeritud montaaži disain muudab kohapealse taastamise ebapraktiliseks. RV-reduktoreid saab osaliselt taastada (tsükloidsed kettad, väljundtihvtid, laagrikomplektid), kui korpuse ja väntvõlli tööiga on alla umbes 6,000 tunni. Vibratsiooni jälgimine ja termopildistamine suudavad tuvastada reduktori lagunemist 200–500 tundi enne riket, pakkudes hooldusplaani.
Viimati uuendatud: 6. mail 2026