
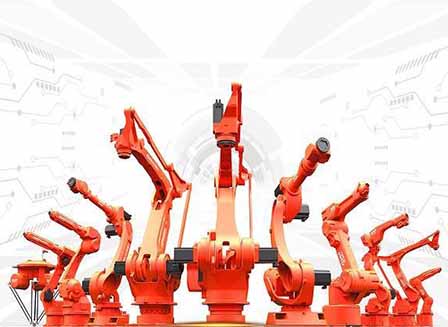
Robotkäsi on roboti kõige olulisem osa, kuna see tegeleb tegeliku tööga. See on värvimine, kaubaalustele panemine, korjamine ja paigutamine, see on osa, mis tegelikult teeb tööd, täpselt nagu inimese käsi. Enamikul robotkätel on teljed, mis ühendavad liigeseid liikumise paindlikkuse tagamiseks, nad peavad painduma ja sirutama oma suva järgi sõltuvalt tööst, millega nad on seotud.
Robotkäe osad
Robotkäsi koosneb erinevatest osadest, mis töötavad koos töö hõlbustamiseks. Need osad valmistatakse eraldi, seejärel monteeritakse kokku tööstusliku robotkäe saamiseks. Järgnevalt on toodud robotkäe peamised osad.
Kontroller
Allikas: Pinterest
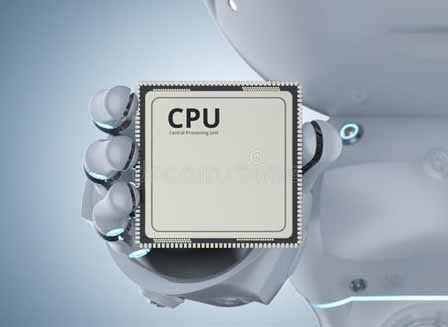
See on kogu struktuuri aju. Tavaliselt on see emaplaadi kujul, kuid väiksem, millele on kirjutatud programm, mis vastutab robotkäe funktsioneerimise eest. See on roboti kõige keerukam osa ja see on tavaliselt ümbritsetud, et kaitsta seda väliste kahjustuste eest, kuna see on õrn ja kallis.
Haaratsid
Allikas: Pinterest
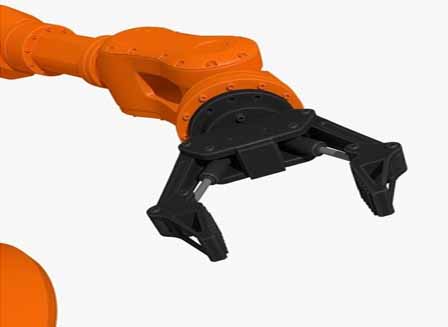
Haaratsid on sõrmed. Need on robotkäe otsas olevad väljaulatuvad osad, mis tavaliselt haaravad esemeid valmistamise ajal, korjamine ja paigutamine koormate ja pakendite käitlemise kohta. Enamik neist on elektriliselt seadistatud ja parema haarde tagamiseks on tavaliselt kolmest sõrmest koosnevas komplektis. Haaratsid peavad olema tugevad, kuna need kannavad suuremat osa käsitsemisega kaasnevast koormast rasked koormad.
Vuugid
Allikas: Pinterest
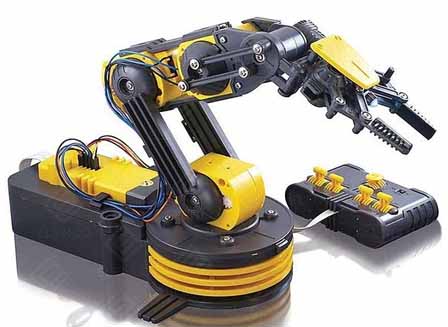
Ilma liigenditeta ei liiguks robotkäed muud, kui pöörlevad ümber oma ümbriste. Liigesed annavad käele võimaluse painutada ja välja sirutada ning ümber telje pöörata. Ilma nende liigutusteta ei saaks robotkäsi hakkama isegi kõige lihtsamate ülesannetega.
Motors
Allikas: Pinterest
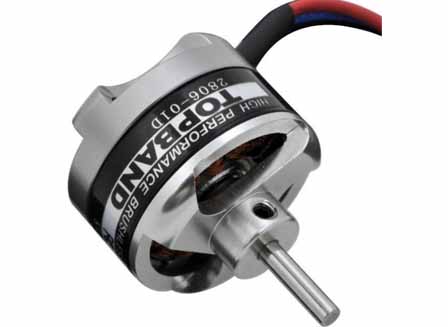
Kuigi kontrollerid toimivad ajuna, on mootorid mootorid, mis toovad kaasa kõik robotkäe liigutused. Mootorid on elektriseadmed, mis juhivad robotkäe liikumist, kiirust ja suunda kontrolleri juhiste alusel. Robotkäemootoreid on nelja tüüpi: AC/DC mootorid, servomootorid, samm-mootorid ja lineaarmootorid.
Sensorid
Allikas: Pinterest
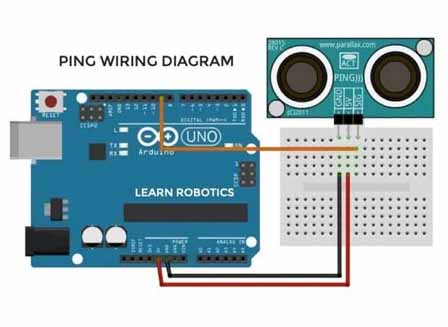
Robotiandurid on robotkäte silmad ja kõrvad, neid kasutab käsi kauguse hindamiseks ja esemete jälestamiseks, millest peaks kinni haarama. Andurid on kõrgelt arenenud ja saavad teada, kui nende ees on takistus, ning suudavad täpselt välja valida, mida nad peaksid tegema.
Kuidas tehakse robotkäsi
Videoesitlus robotkäe valmistamisest
Tänu sellele, kui keerukad on robotkäed, on nende valmistamisel vaja kõrget disaini. Järgnevalt on toodud mõned sammud, mida tuleb teha, et muuta robotkätt nullist täielikult toimivaks masinaks.
1. samm: programmi loomine
Kuna tegemist on ajuga, on robotkätt käivitav programm esimene asi, mis tuleb teha. Robotkäe võimaliku suuruse määrab see, kui kaugelearenenud programm on ja kui palju sellega hakkama saab.
2. samm: mootori paigaldamine
Pärast seda, kui programm on töökorras, tuleb järgmisena teha mootor. Mootorid on programmiga seotud ja testitakse, et näha, kas see reageerib kontrolleri poolt talle antud käskudele. Kui see on tehtud, on teil juba robotkäe süda ja aju.
3. samm: aluse kokkupanek
Kolmandas etapis käsitletakse robotkäe aluse moodustavat alust. See on osa, mis toetub põrandale või montaažilauale. See peab olema raske, et väljasirutatud käe raskusele vastu seista, et see ümber ei kukuks.
4. samm: liigeste ja õla kokkupanek
Käe liikuvad osad pannakse kokku neljandas etapis. See on oluline samm, sest see on koht, kus määratakse käe täielik ulatus ja maksimaalne pööre. Sõltuvalt aluse suurusest võisid liitekohad olla vahemikus 2 kuni 10, kusjuures a 6-teljeline robotkäsi olles kõige levinum. Mida rohkem liigeseid, seda suurem on robotkäsi.
5. samm: haaratsite lisamine
Osasid, mis tegelevad töö õrnade osadega, nagu keevitamine, lõikamine, tõstmine jne, nimetatakse haaratsiteks. Need on kinnitatud robotkäe otsa, et moodustada inimese sõrmed.
6. samm: juhtmestik
Kuna tegemist on elektriseadmega, on kõik need osad üksteisega ühendatud elektrijuhtmete võrguga, mis edastavad toite igale komponendile. Juhtmed tuleb paigaldada nii, et see ei takistaks vaba liikumist.
Järeldus
Robotkäe valmistamine ei ole jalutuskäik pargis, see on keeruline töö, mis nõuab robotitootjad kasutada mitme inimese teenuseid, et lõpptoode saaks ootuspäraselt töötada. Kulu selle valmistamine on üsna kõrge ja seetõttu võivad robotkäed maksta üüratuid hindu. Kuid kui arvestada pikaajalisi eeliseid, on see seda väärt.