
Mitmekäiguline keevitamine keskmise paksusega plaadil: kõigepealt soon
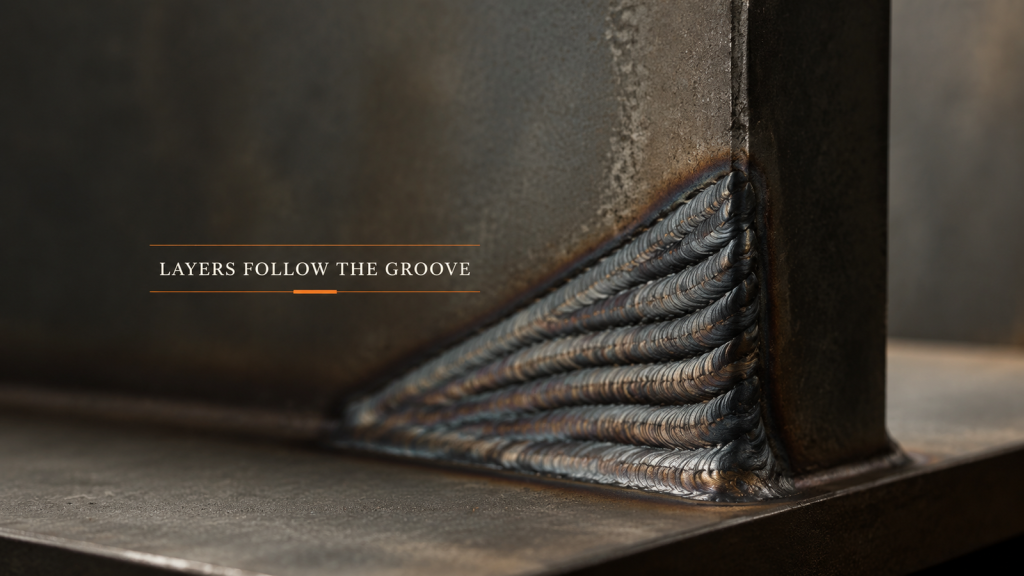
Mitmekordse keevituse puhul määrab soone ristlõike ja ristlõige määrab läbimiste arvu. Planeerige kihid enne parameetreid.
Robotkeevitusrakk koosneb kuuest osast, mitte ühest
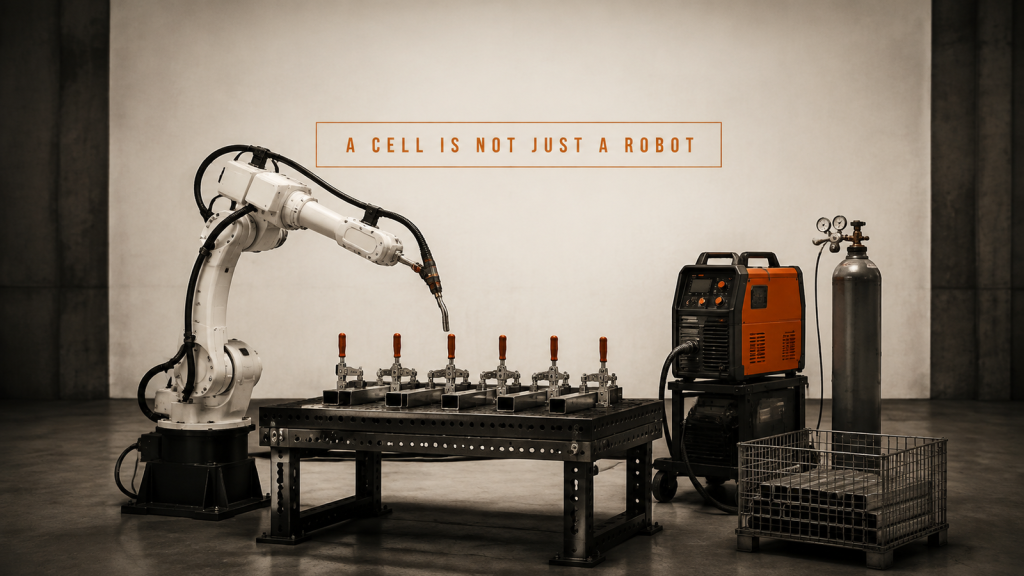
Robotkeevitusraken koosneb kuuest osast, mis töötavad ühe tsükli jooksul. Robot ja põleti, kinnitusvahend ja klambrid, toiteallikas, gaas, laadimine ja vooluhulk.
Õhukeevituse keevitamine: montaaživahe või protsessi parameetrid?

Eraldage õhukese lehtmetalli keevitusliinil montaaživahe protsessiparameetritest, alustades toorikust ja vormimisetapist.
Mobiilne keevitusplatvorm: iga peatus on uus seadistus

Mobiilne keevitusplatvorm peab igas parkimisasendis detaili asukoha uuesti kindlaks määrama. Korduvuse määravad kohapealsed tingimused.
Masinahooldustsükli aeg ei ole roboti kiirus

Masinahooldustsükli aja määravad masina töötlemine, üleandmise järjestamine ja detailide ettevalmistamine, mitte robotkäe kiirus.
HVAC-kanalite tootmine: alustage vormimisetapist

Enne HVAC-kanalite tootmise automatiseerimist kaardistage valtsimine, otsavormimine ja ümberlülitamine, sest vormimine määrab ümaruse, sobivuse ja liinirütmi.
Mobiilse keevitusroboti planeerimine: kas detail saab jääda püsima?

Planeeri mobiilset robotkeevitust detaili, juurdepääsutee ja lõikeplaani põhjal, selle asemel et alustada roboti spetsifikatsioonist.
Automaatne ringõmbluse keevitamine: stabiliseerige vuuk

Planeerige automaatne ringõmbluse keevitamine sobitamise, kinnitamise, väljalöögi, koordineeritud pöörlemise, põletile juurdepääsu, sulgemise, kontrolli ja taaskäivitamise ümber.
Koostöörobotite väljastamine: koordineeritud teekond ja voog

Koostööroboti insener, mis doseerib detaili tugipunkti, düüsi vahekauguse, tee kiiruse, materjali seisukorra, klapi ajastuse, kontrolli ja taastamismeetodi ümber.
Robotkeevitus ja -lõikus: silindrite trajektooride piirid

Vaadake üle silindrite robotkeevitamine ja -lõikamine toetatud profiilide tugipunktide, tööriista asendi, kliirensi, teenuste, kuumoleku taastamise ja katsetuste abil.
Autotööstuse jõuülekande automatiseerimine: liidese kontroll-leht

Planeerige auto jõuülekande automatiseerimist sisendite, füüsilise oleku, liideste, katsetulemuste, erandite suunamise ja konservatiivse taastamise põhjal.
SCARA roboti rakendused kiireks korjamiseks ja paigutamiseks

Planeerige SCARA roboti rakendusi sisendite, füüsilise oleku, liideste, katsetõendite, erandite marsruutimise ja konservatiivse taastumise põhjal.