
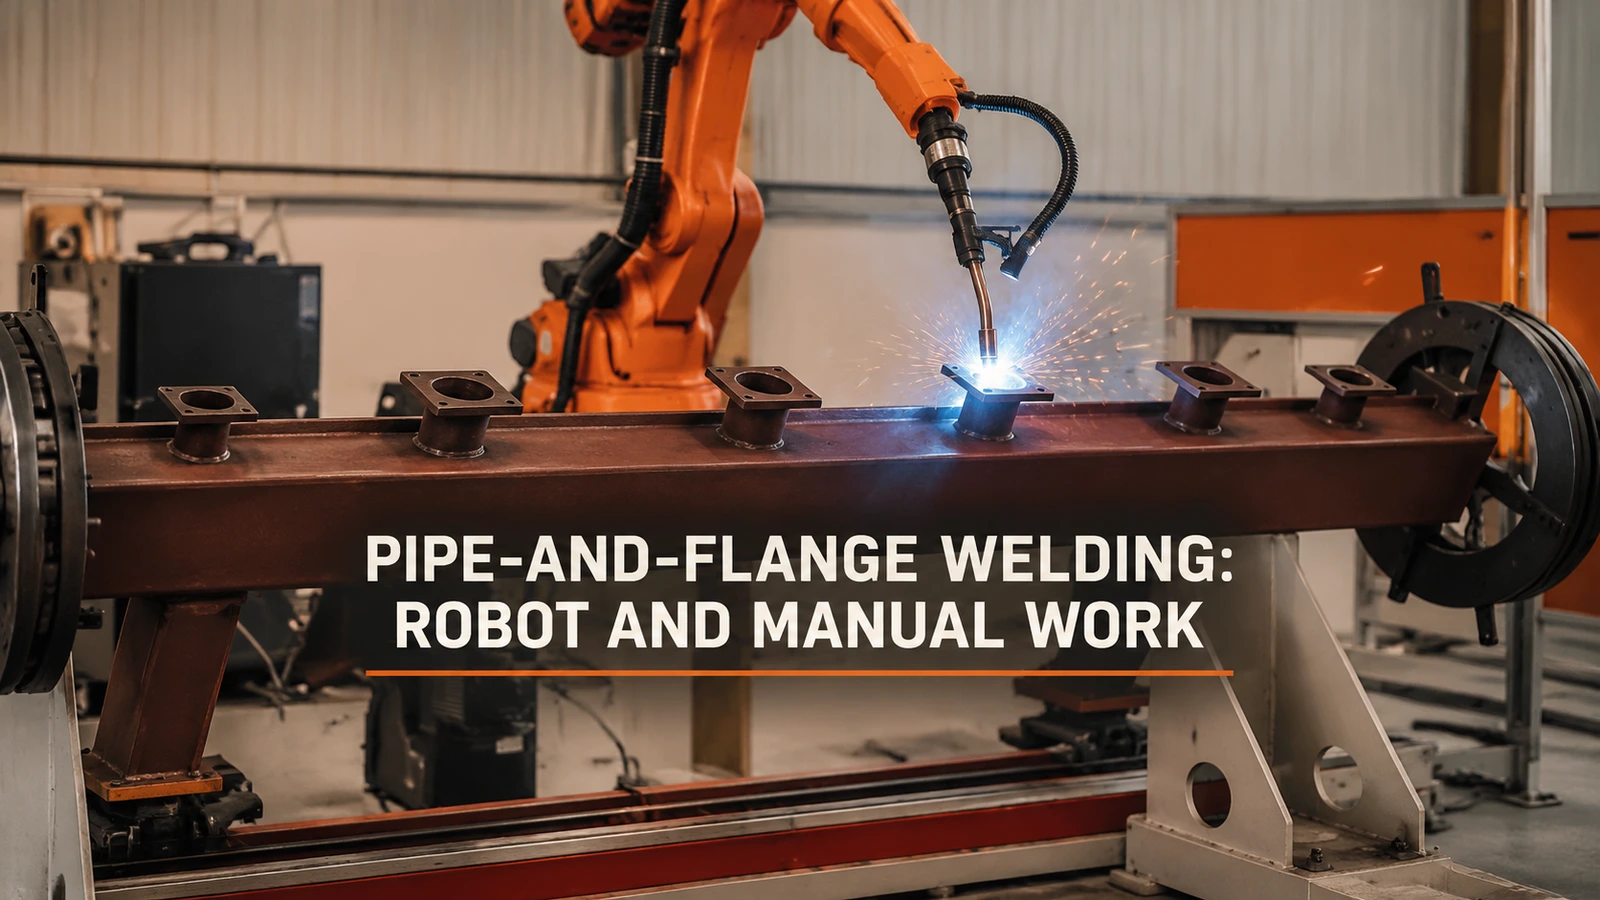
Robotiseeritud torude ja äärikute keevitamisel alustage ühendustest, mida saab ühtlaselt esitada ja milleni saab jõuda täieliku keevitusliigutusega. Jätke ulatuse arutamisel arvesse ka keerulist ligipääsu, varieeruvat sobivust ja järgmise koostu ettevalmistamiseks vajalikku tööd. Kasulik esimene automatiseerimisetapp saab katta korduvate õmbluste rühma ilma, et iga koostuülesanne peaks automatiseeritama.
Jagage assamblee töödeks, mida lahter saab tegelikult korrata
Ümmargune ühenduskoht on kasulik kuju korduva keevitamise arutamiseks, kuid selle kontuur üksi ei määra roboti sobivust. Põleti vajab lähenemist, kasutatavat keevitussuunda vajaliku õmbluse ümber ja väljapääsu. Tugi või klamber võib jätta alguspunkti ligipääsetavaks, samal ajal kui takistab marsruudi teist osa.
Esialgse paigutusuuringu jaoks märkige joonisele iga ühenduskoht ja näidake selle kõrval tegelikke klambri ja toe asukohti. Liigitage ühenduskoht kandidaadiks alles pärast kogu kavandatud liikumise kontrollimist kavandatud põletiga. Kui ühenduskoht vajab teistsugust esitust, võrrelge komplekti ümberpaigutamist selle konkreetse keevitusjuhendi jätmisega. Ärge laske robotil iga nurka jõuda ainult selleks, et kogu detaili automatiseerida.
Lisatud rakendusvideo näitab robotiga teostatavat toru- ja äärikühenduste ümbermõõtkeevitust pikal seadmel, mille otstes on toed. Lähivaated näitavad toruühendusi ja puuritud äärikuid. Need on operatsiooni erinevad pildid, mis on kasulikuks lähtepunktiks arutlusel, kuidas seadet põletile esitatakse.
00:05 — Robotpõleti töötab toestatud pikal konstruktsioonil oleva toruühenduse kallal.
Korduv keevisõmblus vajab ikkagi ettevalmistatud montaaži
Robotkaarkeevituse planeerimisel on järjepidev sobitamine oluline, sest korduv liikumine eeldab liite järjepidevat esitamist. Hinnake, mis peab enne seda liikumist toimuma: tuvastage variant, laadige komponendid, leidke toru ja äärik, leppige kokkulepitud sobitamine kokku ja kinnitage sõlm. Need on kavandatud ülesanded jaotamiseks, mitte kirjeldus filmitud tööjaama personali kohta.
Mõistlik jaotus võib jätta laadimise ja joondamise operaatori hooleks, samal ajal kui robot teostab kvalifitseeritud õmblusgrupi. Teine rakendus võib õigustada täiendava käsitsemisseadme kasutamist. Valik muutub, kui ettevalmistus hõivab keevitamiseks vajaliku ressursi või kui uus variant nõuab olulist kinnitusvahendite kohandamist. Kiire keevitusliikumine ei saa seda tugitööd tellimusest eemaldada.
Kasutage proovitellimust keevitamise, ettevalmistuse, mahalaadimise ja ümberlülituse eraldi registreerimiseks. Kui ülesanded tõepoolest kattuvad, võrrelge saadud tellimuse täitmisaega, selle asemel et lihtsalt iga kestust liita. Kui üks operaator või üks seadeldis peab need järjest tegema, säilitage see sõltuvus. See näitab, kas järgmine kasulik investeering on suurem keevitusautomaatika, lihtsam asukoht või parem laadimiskorraldus.
Millal on käsitsi keevituse säilitamine mõistlik?
Piiratud ühenduse säilitamine võib olla mõistlik, kui selle automatiseerimine nõuab tegeliku tellimuse segu jaoks ebaproportsionaalselt palju ümberpaigutamist või tööriistade seadistamist. Väike partii ei ole automaatselt käsitsi tehtav töö: korduvkasutatavad tööriistad võivad tasakaalu muuta. Võrrelge seadistuskoormust ja ülejäänud käsitsitööd tellimuste puhul, mida kavatsete korrata.
Kavandatud jagatud marsruudi puhul leppige kokku, kuhu detail pärast roboti lõpetamist läheb ja kuidas ülejäänud ühendused tuvastatakse. Plaan, mis küll eemaldab kaare aja, aga jätab ebamugava käsitsi üleandmise, on probleemi nihutanud, selle asemel et ülesande jaotamist lõpule viia.
Märkige joonisel või fotode komplektil õmblusgrupid, mida soovite automatiseerida. Tooge EVST-i kaasa laadimise suund, positsioneerimismeetod ja tüüpilised variandimuudatused, et saaksime arutada keevituskambri paigutust ja tüüpilist katse ulatust.
Seotud kettaühenduse sobivus ja põleti ligipääs Arutelu käigus arendatakse ümmarguse liigendi osalist esitluse küsimust.