
Plokkide käsitsi virnastamine pressi või plokimasina otsas on ehitusmaterjalide tehases üks raskemaid töid ja ilmselge esimene kandidaat automatiseerimiseks. Palletimisrobot saab selle üle võtta, kuid ainult siis, kui haarats, virnastamismuster ja roboti kasulik koormus on valitud teie toote ja masina tsükli jaoks. Allpool olevad seitse küsimust määravad, kas virnastusrakk töötab esimesel päeval.
1. Kas klotsid on ikka rohelised, kui robot need korjab?
See on olulisem kui miski muu. Värskelt vormitud, väga kuiv betoonplokk on habras ja seda tuleb käsitseda ettevaatlikult. Tavapärases plokkide tehases toode kõigepealt kõveneb ja jõuab tootmisalustel asuvasse kuubikute masinasse. Kuubikute masin võtab maha terved kihid ja tühjad kaubaalused lähevad tagasi masinasse. Kui teie robot käsitleb toodet otse pressist, tuleb haaratsi jõudu, lähenemiskiirust ja mahapaneku kõrgust vastavalt värskele tugevusele häälestada. Kui see käsitleb kõvenenud toodet, saab see kiiremini töötada ja tugevamalt haarata. Öelge integraatorile, millise juhtumiga tegemist on.
2. Reahaarats, kihihaarats või üksikplokk?
Taimekuubikuteks mõeldud robotid tõstavad korraga terve kihi ja sama tööd tegev robot vajab haaratsit, mis on suuruses vastavalt reale või kihile, mida soovite liigutada. Ühe ploki korjamine on enamiku plokimasinate jaoks liiga aeglane. Klambri, kahvli või muu haaratsi valik ja see, mitu klambripaari see kannab, sõltub ploki kujust, pinnast ja sellest, kas plokid on õõnsad. Küsige haaratsi kontseptsiooni joonist, mis põhineb teie tegelikul plokil, mitte kataloogifotol.
3. Kui raske on üks käepide ja kas robot kannab seda?
Plokkide kaal kasvab kiiresti. Standardne 8-tolline õõnesbetoonplokk kaalub umbes 13–15.5 kg ja raskekaalulised plokid kaaluvad veelgi rohkem. Kaheksa ploki rida kaalub enne haaratsit juba üle 100 kg. Selles suurusklassis on levinud neljateljelised palleteerimismudelid kandevõimega umbes 180–250 kg ja ulatusega umbes 3.1 m ning see nimiväärtus hõlmab haaratsit; on olemas suuremaid ja väiksemaid mudeleid. Arvutage välja raskeim toode × plokid haaratsi kohta + haaratsi mass ning seejärel kontrollige seda nimikoormuse ja suurima virna jaoks vajaliku ulatuse suhtes.
4. Kas robot suudab masinaga sammu pidada?
Plokimasinate tsükliajad on hinnatud umbes 15–25 sekundist kuni minutini, olenevalt masinast, vormist ja toote kõrgusest. Need arvud pärinevad tootja loendist ja on üldiseks viiteks, mitte standardiks. Igas tsüklis peab robot ühe laua tühjendama. Loendage laua kohta vajalike haaratsite arv ja korrutage roboti valimis- ja paigutusajaga. Kui see summa ületab masina tsükli, vajate suuremat haaratsit, puhvrit või teist robotit.
5. Millist virnastusmustrit teie hoov ja transport vajavad?
Virnastamismuster ei ole lihtsalt geomeetria. Kui saadate kaubaalusteta kuubikuid, peab muster jätma kahvlipesasid, sest avadeta kuubikuid on ebamugav laadida ja teisaldada. Enne lahtri projekteerimist otsustage oma lao ja transpordimeeskonnaga kihtide muster, kihtide arv, lukustus- ja kahvlipesasid.
6. Mis on äriline argument peale „üks töötaja vähem“?
Plokkkonstruktsioonide insenerikirjanduses kirjeldatakse virnastamist ja kaubaaluste väljatõstmist liini kõige töömahukama osana, mida traditsiooniliselt tehakse käsitsi. Ergonoomiline argument on selge. Tavalised tõstejuhised algavad ideaalsetes tingimustes koormuskonstandist 23 kg ja korduvate tõstete korral, kus plokki hoitakse kehast eemal, jääb soovitatav piirväärtus sellest tunduvalt allapoole. Samuti on sellel tervisega seotud põhjus. Betoonmüüritis sisaldab kristallilist ränidioksiidi ja ühe tootja ohutuskaardil on märgitud 50–85 massiprotsenti. Virnastamispunktis purunenud plokid ja kõik läheduses olevad lõiked eraldavad sissehingatavat tolmu, seega on inimeste sellest piirkonnast eemal hoidmine omaette väärtuslik.
7. Kuidas lahter katkiste või valesti paigutatud plokkidega toime tuleb?
Klotsid pragunevad, lauad saabuvad viltu ja virnad on viltu. Küsige, kuidas rakk tuvastab puuduva või katkise ploki, mis juhtub poolelioleva kihiga ja kuidas operaator saab vea ohutult kõrvaldada ilma roboti tööpiirkonda sisenemata.
Mida videos näidatakse
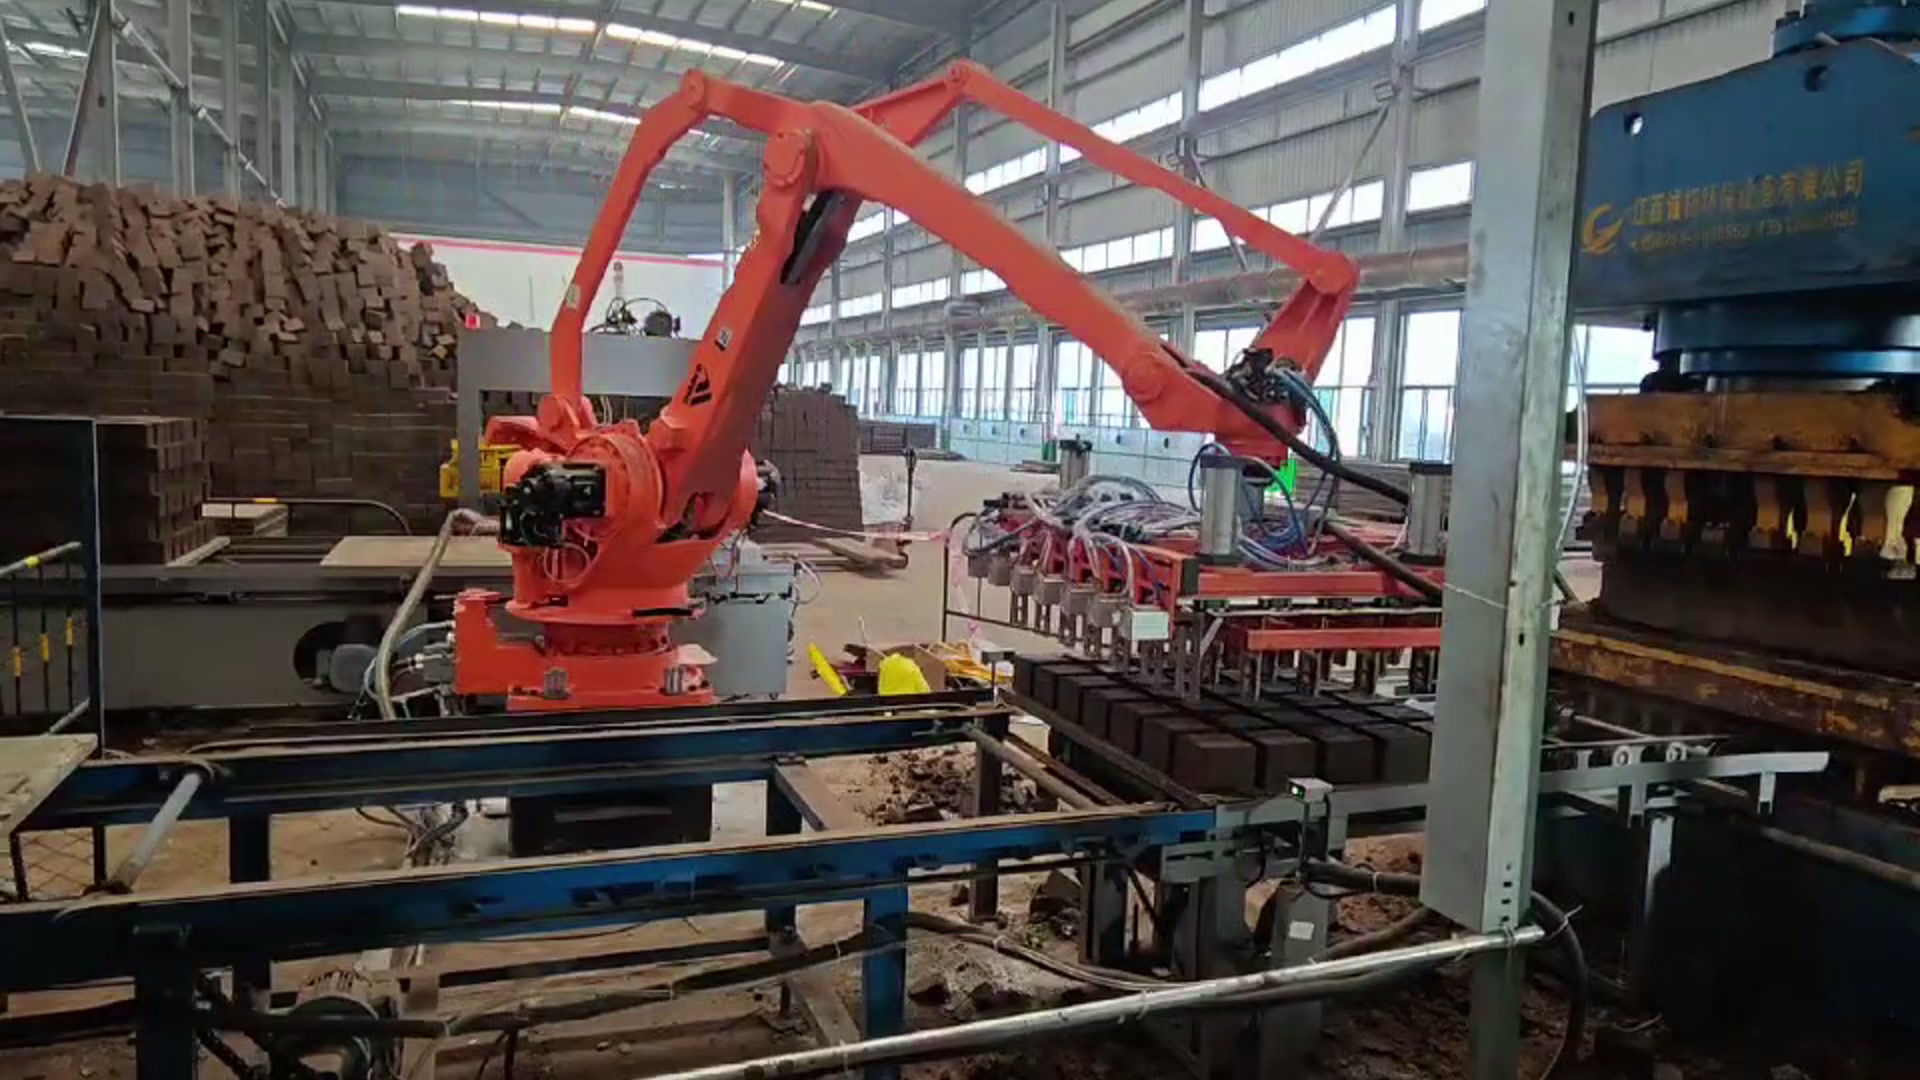
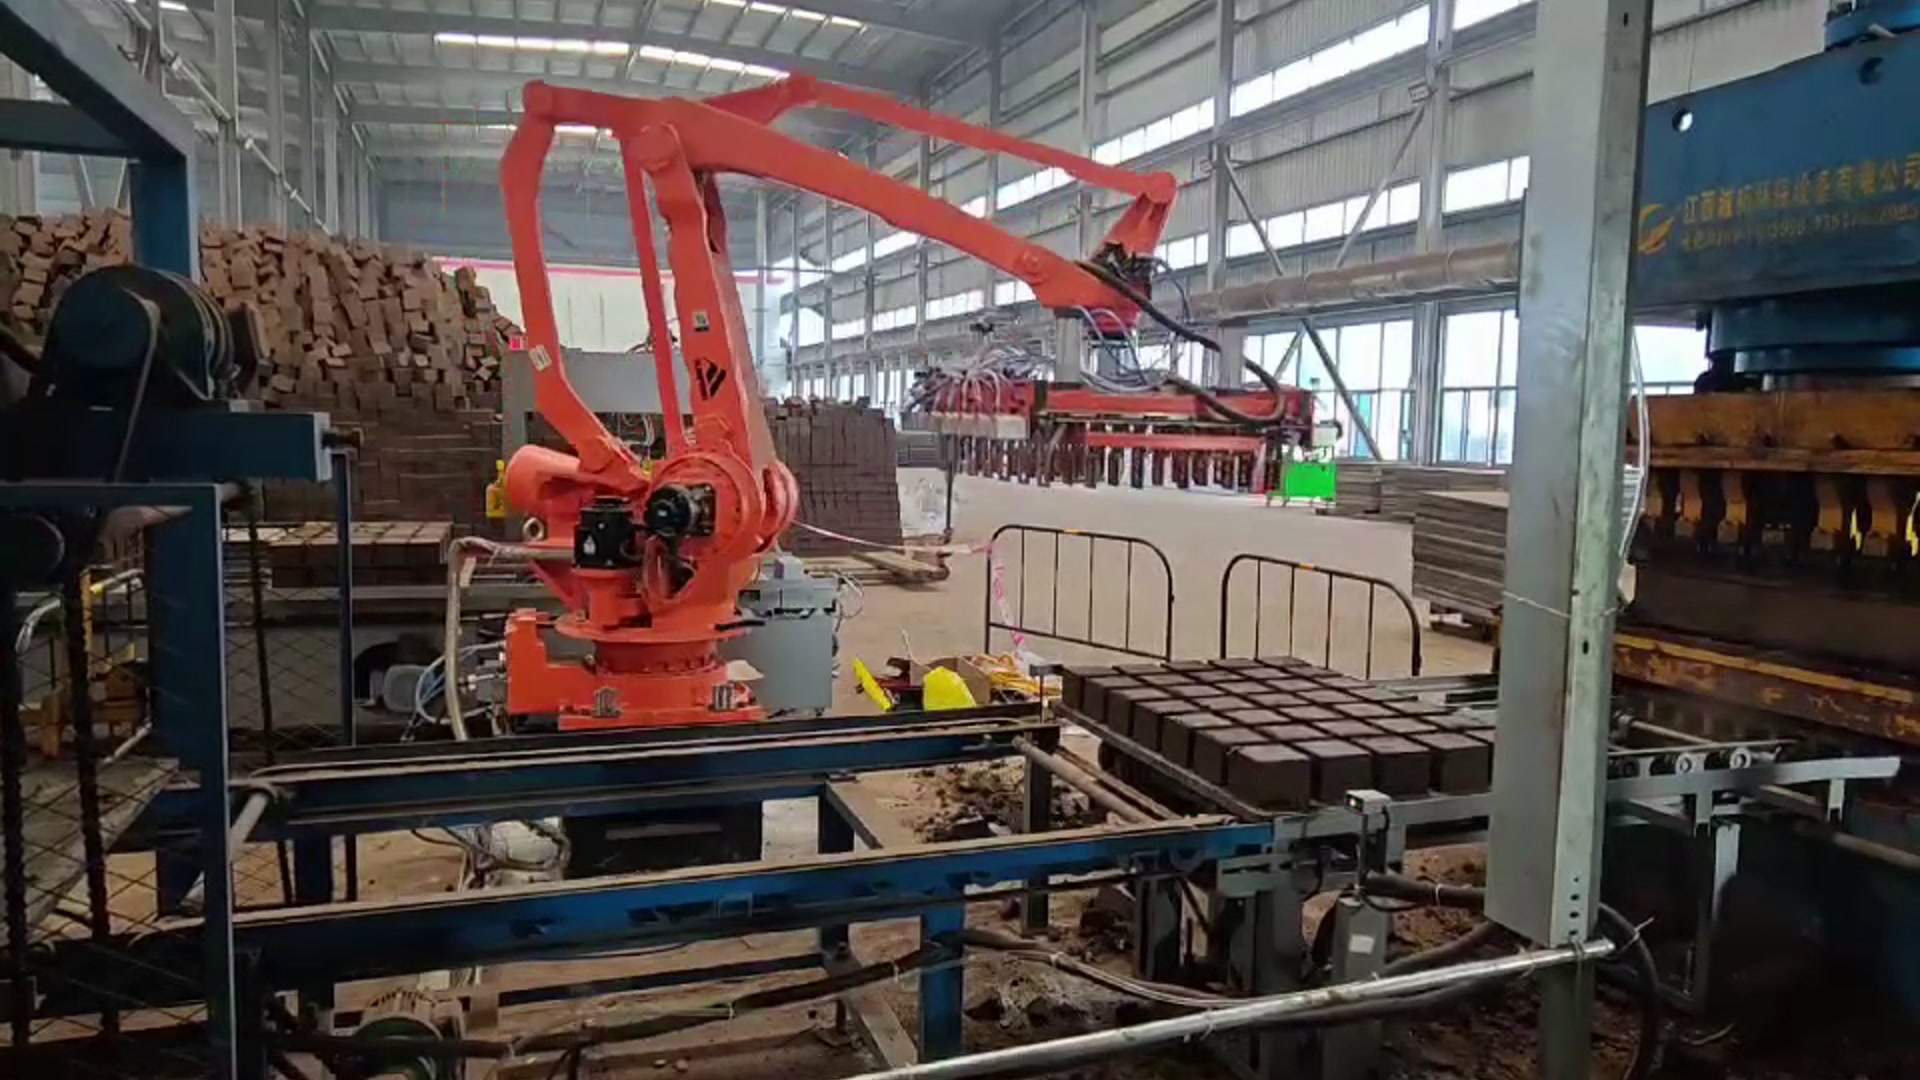
Videos seisab neljateljeline palletiseeriv robot suure press-tüüpi vormimismasina kõrval. Selle otsatööriist kannab ridu pneumaatiliste klambripaaride abil ja see tõstab ühe haardega terve rea plokke. See pöörab ringi, asetab rea konveieriraamil olevale lauale ja naaseb järgmise rea jaoks. Valmis virnad täidavad selle taga oleva saali.
Mida valmistada
- Plokitüübid koos mõõtmete ja kaaludega (kergeimad ja raskeimad)
- Plokkide arv plaadi kohta ja masina tsükli aeg
- Roheline või kuivatatud virnastamispunktis
- Nõutav virnastusmuster, kõrgus ja kahvli taskud
- Põranda paigutus masina väljastusava ümber
Saada need meie meeskonnale Ja me pakume välja haaratsi kontseptsiooni, kontrollime kasulikku koormust ja ulatust ning selgitame välja, kas üks robot suudab teie masinaga sammu pidada.