
By EVST toimetus · Arvustanud EVST toimetus · Viimati uuendatud 9. oktoobril 2026 · Toimetuspoliitika · Paranduste poliitika · Tingimused
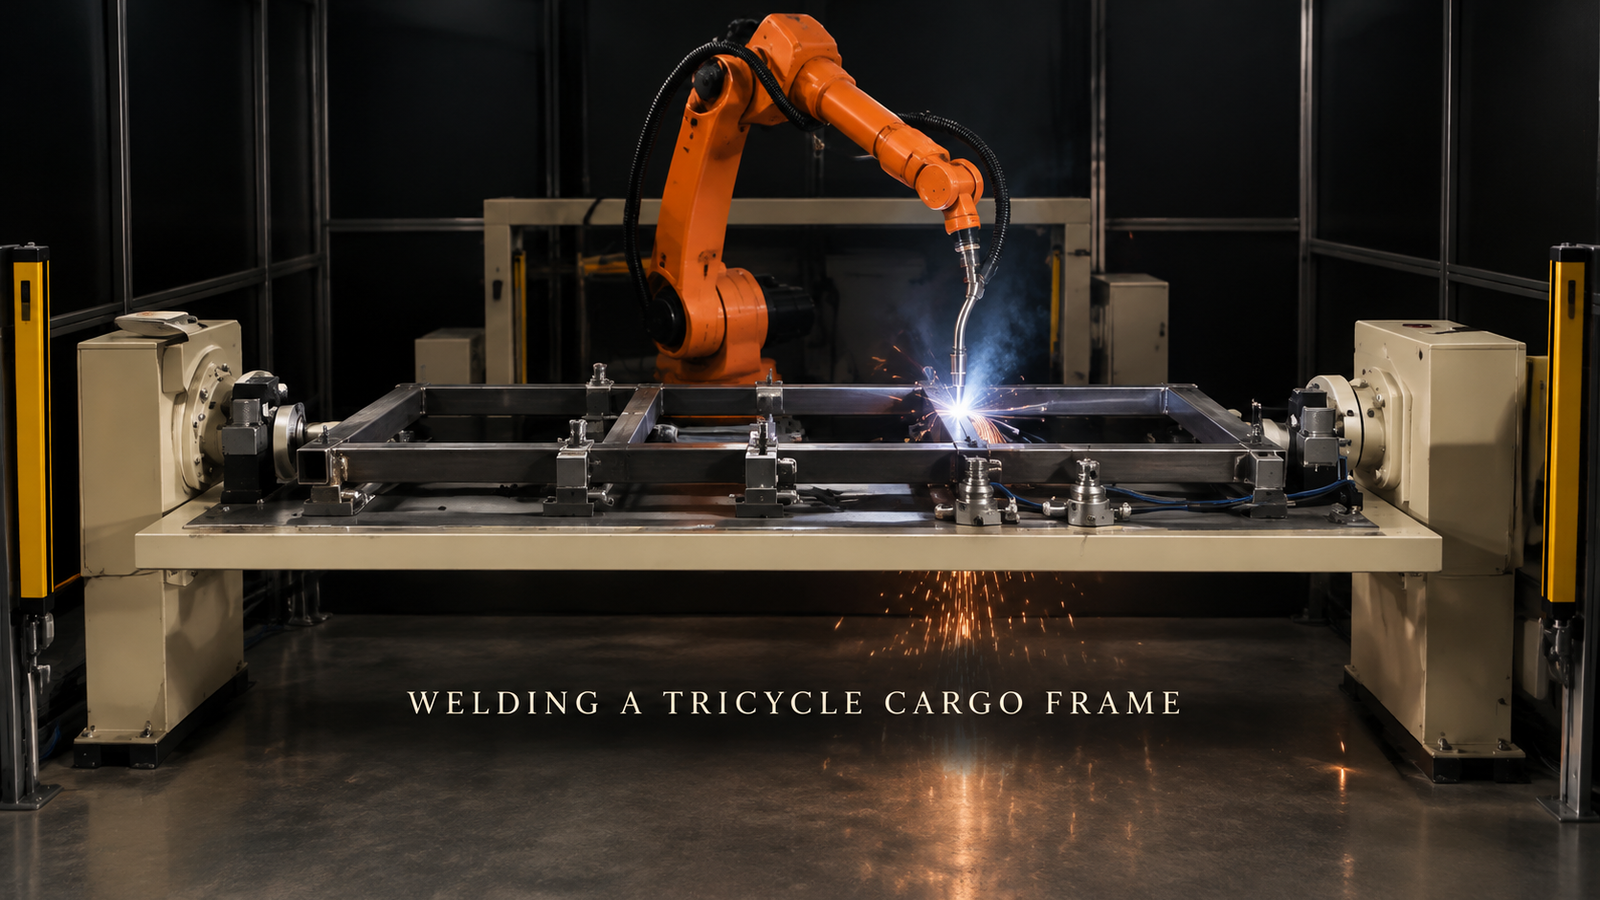
Ristkülikukujulist terastorust raami, näiteks kolmerattalise veoauto kasti raami, saab keevitada üks robot ühes kambris, kui enne trajektoori programmeerimist on vastatud kolmele küsimusele: kuidas iga toru paikneb ja kinnitatakse, millises järjekorras vuugid keevitatakse ja mis juhtub raami kaugemal küljel asuva keevisõmblusega. Roboti ulatus ja põleti valik on olulised, kuid need tulenevad nendest vastustest. Siin kirjeldatud kambris töötab üks keevitusrobot mööda tasast raami, mis asetseb pikal kinnitusvahendil, ühendus vuugi järel.
Kas plaanite toruraamiga keevituskambrit? Saatke meile raami joonis koos vuukide loetelu, torude suuruste ja oma päevase toodanguga, ja me vastame lahtri kontseptsiooni ja tsükliaja hinnanguga.
Loe joonist keevitatavuse testina
Terastorust ehitatud raamil on palju liitekohti. Igaüks neist tuleb käsitsi üles leida, lüüa ja viimistleda, mis on aeglane, ning ühe keevisõmbluse kuumus kipub kogu raami enne järgmise valmimist ruudust välja tõmbama. Robotrakk peab mõlemad probleemid kõrvaldama ja joonisel on juba kirjas, kui raske see saab olema:
| Raami funktsioon | Mida see raku jaoks tähendab |
|---|---|
| Kõik vuugid on ühelt poolt ligipääsetavad | Piisab lamedast valgustist ja lihtsast paigutusest |
| Liigendid kaugemal küljel | Otsustage ümberkujundamise, teise kinnituse või positsioneeri vahel |
| Toru lõikepikkus varieerub | Tihedamad peatused või õmbluste tuvastamine |
| Mitmed raamivariandid | Reguleeritavad või vahetatavad klambriplokid |
| Väga vähe liigeseid | Manuaalne šabloon võib jääda odavamaks |
Allolevad jaotised järgnevad ridadele, mis määravad enamiku projektide toimimise: asukoha määramine, juurdepääs ja järjestus.
Igal torul on vaja ühte kindlat kohta
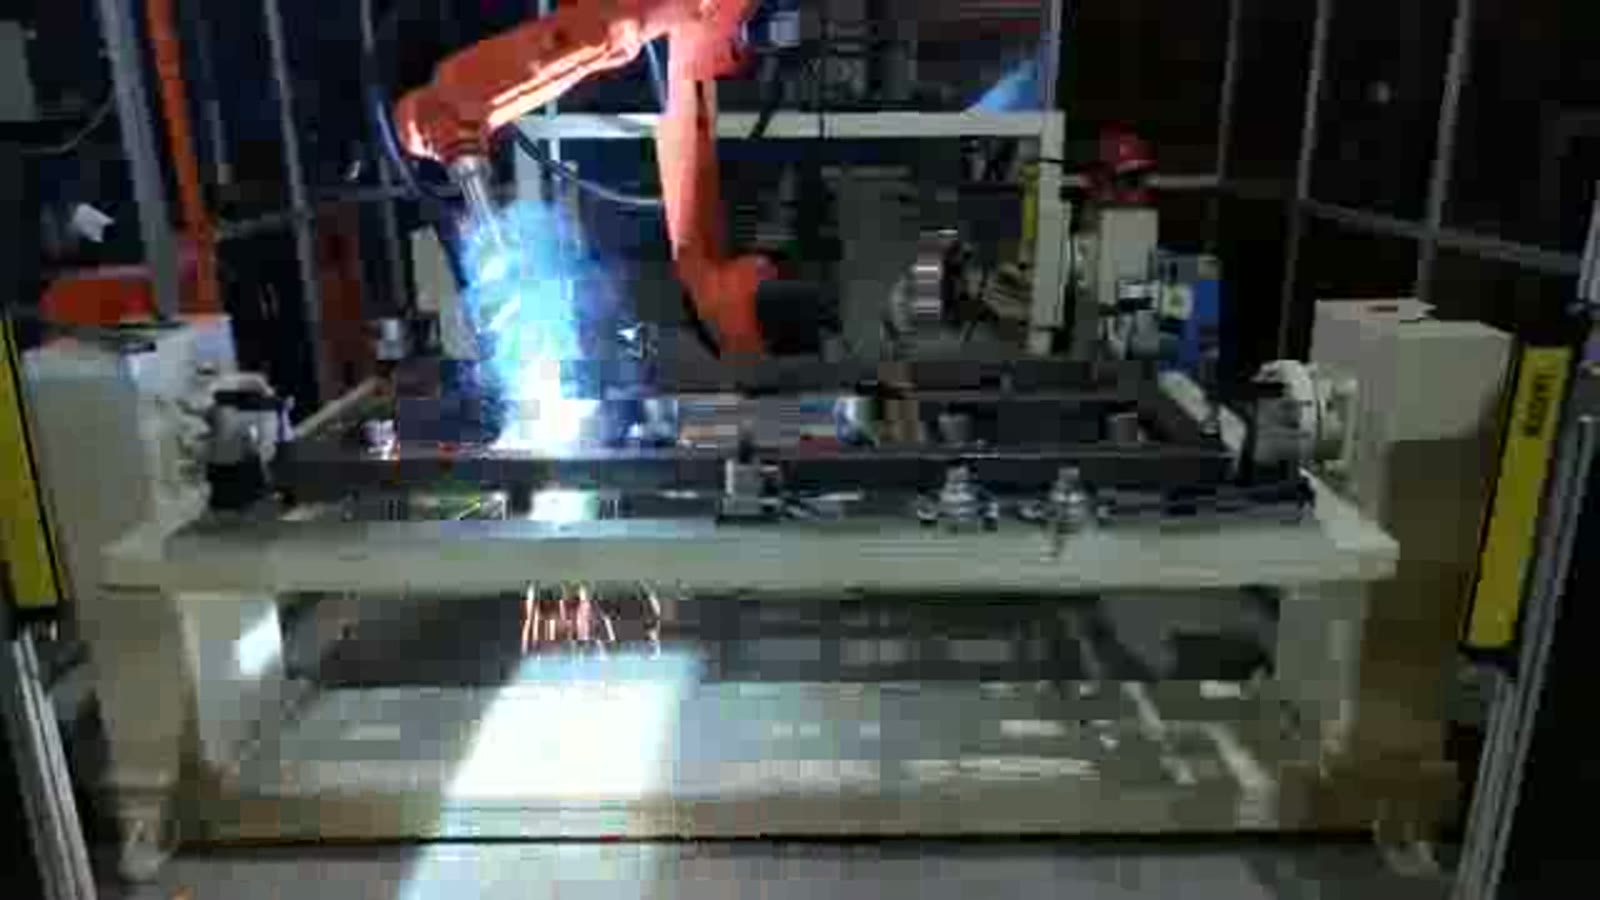
Siin kirjeldatud kambris lamab pikal kinnitusdetailil ristkülikukujuline raam, millel on mitu risttoru. Kinnitusdetaili kannab kaks otsatuge, üks kummaski otsas, torudele surub alla rida kinnitusplokke ja raami taga seisab oranž kuueteljeline keevitusrobot traadi etteandepõletiga.
Robotpõleti kordab õpetatud rada. Kui toru asetseb ühelt kaadril veidi erinevalt, jõuab põleti ühenduskohta, mis ei ole päris seal, kus programm seda ootab. Torusid lõigatakse ja painutatakse teatud tolerantsiga, seega on kinnitusvahendil kaks ülesannet: asetada iga toru samasse kohta ja hoida seda seal, kuni kuumus seda mõjutab. Üldiselt otsustavad kolm detaili, kas see toimib:
- Iga toru on viidatud. Külgtoru, mida ainult alla surutakse ja miski ei takista selle libisemist mööda pikkust, jääb ikkagi paigast nihkuma. Iga toru vajab nii piirajat kui ka klambrit.
- Taskulamp hoiab teed. Klamber, mis hoiab vuuki ideaalselt kinni, aga asetseb seal, kuhu põleti peab minema, on disainiviga. Klambrid kuuluvad vuugi kõrvale, mitte selle lähenemisjoonele.
- Sobivust kontrollitakse, mitte ei eeldata. Kui vuugivahe on kaadrite lõikes erinev, siis fikseeritud rada seda ühtlaselt ei täida. Sellisel juhul on üldine valik õmbluse tuvastamine või kompimise teel tuvastamine.
Juurdepääs: ainult ühelt poolt või plaan teisele poolele
Selles lahtris olev raam jääb esimesest liitekohast viimaseni tasaseks, nii et iga liitekohta saab ühelt küljelt. See hoiab paigutuse lihtsana. Paljud päris raamid pole sellised. Kui mõned keevisõmblused langevad alumisele küljele, on kolm üldist võimalust:
- projekteeri ühenduskoht või raam ümber nii, et kõikidele keevisõmblustele pääseb ligi ülaltpoolt;
- kinnitage raam teist korda, mis lisab käsitsemist ja teist asukohta;
- Kandke kinnitusdetaili positsioneeril kahe otsajala vahel, nii et kontrollitud pööramine tooks kaugema külje põletini.
Igal neist on oma hind. Positsioneerija tähendab, et klambrid peavad raami ümberpööramisel paigal hoidma, põleti ja kaablid peavad pöörlemisel raamist eemale liikuma ning pöörlev pühkimine võtab põrandapinda. Kas see on seda väärt, sõltub sellest, mitu liigest on teisel pool. See arv on joonisel esimene asi, mida leida.
Järjestus: nähtav järjekord ja iga järjekorra üldreegel
Siin on roboti tööjärjekord. Pärast iga vuuki tõusevad põletid üles ja liiguvad järgmise juurde, sädemed langevad allapoole.
- Alguses vaheldub see raami vasakul ja paremal küljel asuvate liigeste vahel, üks sellel küljel, seejärel üks teisel.
- Seejärel liigub see ühenduskoht ühenduskoha haaval keskkoha suunas, keevitades teel olles ühenduskoha parempoolseimas otsas.
- Viimasena tulevad raami keskel olevad vuugid.
Eraldi, üldise põhimõttena: iga keevisõmblus jahtudes kahaneb ja tõmbab naabreid enda poole. Keevitage esmalt raami ühel küljel mitu liigendit ja raam saab selle poole painduda, olenemata sellest, kui tugevalt see kinnitatud on, ning vabastamisel võib see vetruda. Seega mõjutab keevitamise järjekord moonutusi ning antud raami õige järjekord sõltub selle geomeetriast ja seda tuleb tõestada katseraamidel, mitte jooniselt eeldada. Robotil on siin üks eelis: kui järjekord on valitud, korratakse seda identselt igal raamil, nii et moonutus muutub ühtlaseks ja kinnitusvahendis kergemini parandatavaks.
Valguskardinad ja sisse- ja väljapääs
Keevitusruumi mõlemal küljel seisavad postidel kollased valguskardinad. Üldiselt on valguskardin juhtmestikuga nii ühendatud, et kamber peatub, kui keegi seda ületab, ja see seab paigutusele piirangu, sest raamid peavad ikkagi sisse ja välja pääsema. Otsustage, kuhu operaator kinnitusvahendi laadib ja kust valmis raamid lahkuvad, ning kontrollige, et see teekond ei läbiks kaare ja sädeme piirkonda. See, mis peatab kardina käivitumise ja kuidas kamber taaskäivitub, kuulub algusest peale projekti.
Lühikesed vastused raamide ostjatele
Kas üks element saab keevitada rohkem kui ühte raami? Jah, kui kinnitusdetaili saab muuta või reguleerida ja iga variandi ühenduste loend on teada. Saatke kõik variandid, mitte ainult peamine variant.
Kas meil on vaja positsioneerijat? Ainult juhul, kui keevisõmblused jäävad kohtadesse, kuhu põleti lameda raamiga ei ulatu. Loe kõigepealt kaugemal küljel olevad vuugid.
Kas robot leiab vuugi ise üles? Fikseeritud rada sõltub kinnitusdetailist; kui paigutus erineb, saab lisada anduri. See sõltub teie torudest, mitte robotist.
Sinu joonis on sisend
Saatke raami joonis koos märgitud vuukide loeteluga, torude suuruste ja seina paksusega, päevas vajaminevate raamide arvuga ning kõigi vuukide kohta, millele te juba teate, et need on raskesti ligipääsetavad. Nende põhjal saame pakkuda välja sobiva raami ja hinnata tsükliaega.
Kas oled valmis oma raamide kaudu rääkima? Võtke meiega ühendust siin või kirjutage aadressile sales@evsrobot.com.
See artikkel kirjeldab, kuidas üks robot töötab mööda lameda toruga raami ja selliste elementide üldiseid projekteerimispõhimõtteid; see ei maini keevitusparameetreid, torude suurusi ega tsükliaega.