
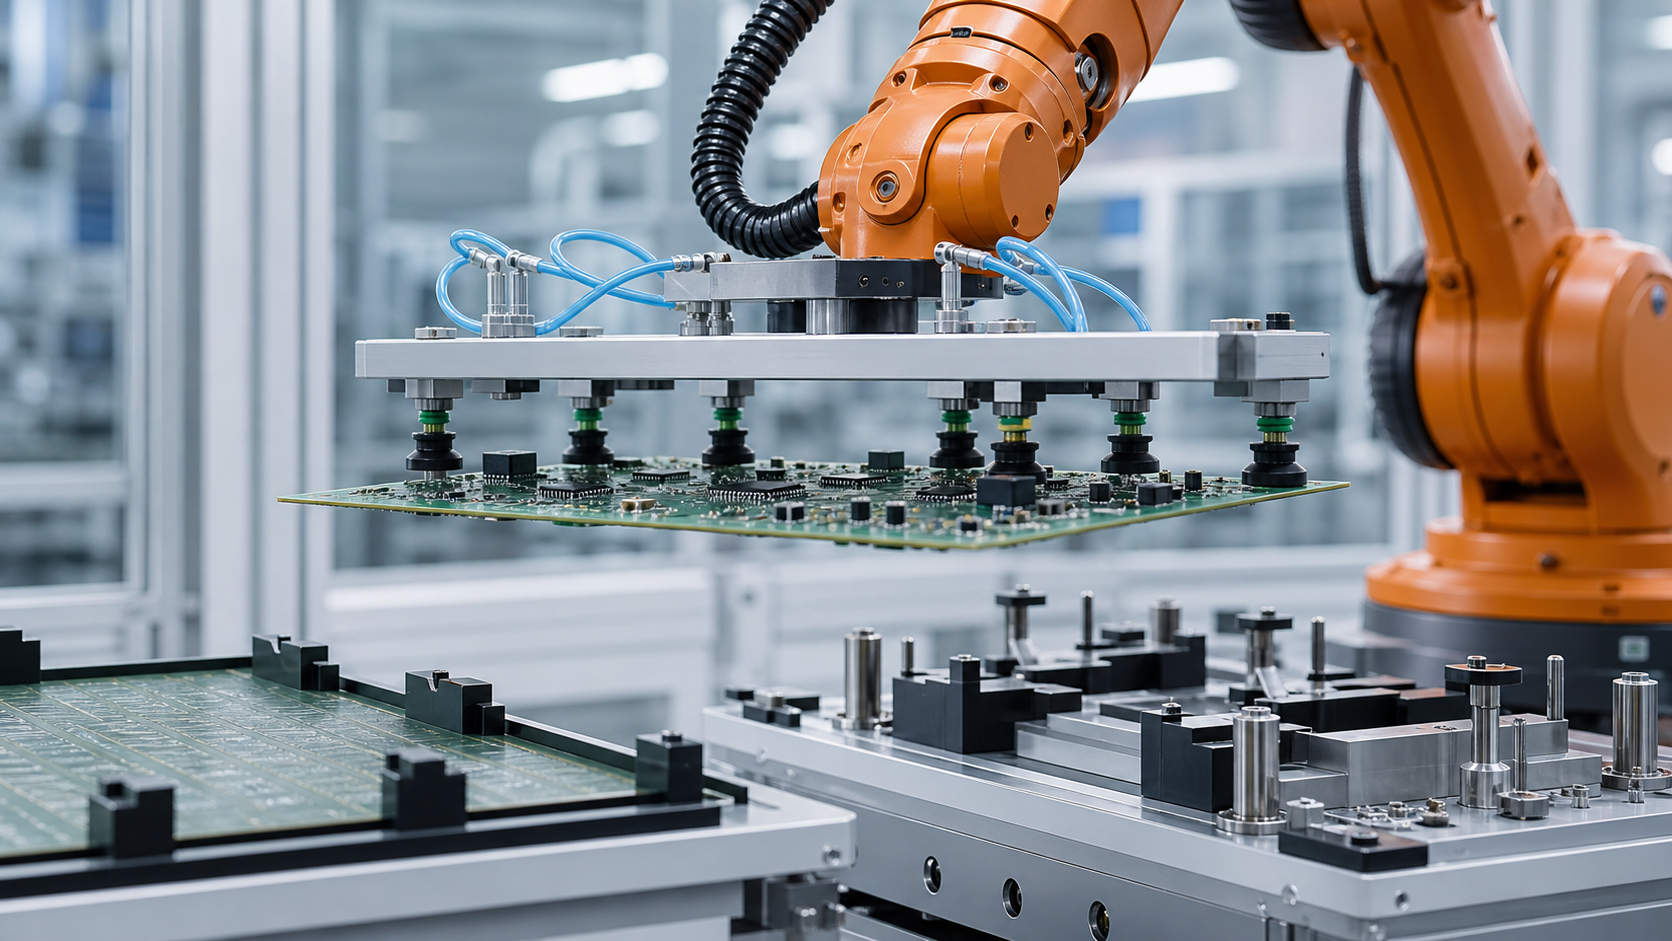
Esta guía está dirigida a ingenieros de fabricación, responsables de procesos electrónicos, ingenieros de control, integradores, equipos de mantenimiento y planificadores de calidad que evalúan la transferencia de piezas con forma de placa. EVST trata la placa como una pieza estructural soportada con regiones protegidas, no como un rectángulo rígido que se puede transportar desde su centro nominal.
Lo que una vista de aplicación puede —y no puede— mostrar
La aplicación muestra un robot transfiriendo una pieza de trabajo con forma de tabla mediante herramientas de succión. Esta acción es útil para identificar problemas de ingeniería relacionados con el soporte, el contacto, el movimiento y la colocación, pero no revela los registros de diseño ni los resultados de las pruebas necesarios para validar el proceso.
La acción visible no determina el diseño de la placa, la composición del material, la deflexión admisible, el rendimiento en vacío, la presión de contacto, los límites de movimiento, la precisión de colocación, el resultado de la inspección del producto, la capacidad de ciclos repetidos, la idoneidad ambiental, la validación de seguridad, el cumplimiento ni la certificación. EVST no deduce ninguno de estos resultados a partir de una breve vista de la aplicación.
Defina los estados del tablero antes de elegir los puntos de contacto.
Un modelo de estado útil permite distinguir cómo se apoya la placa antes de recogerla, cómo se sujeta durante la transferencia y cómo se ubica después de su colocación. Las placas entrantes pueden descansar sobre rieles de borde, un soporte, una base plana, separadores o embalaje temporal. El plano de recogida previsto y las zonas accesibles pueden variar en cada estado.
Registre los contornos superior e inferior de los componentes, las proyecciones de los conectores, los orificios de montaje, los rieles del panel, las zonas restringidas, las superficies frágiles, las etiquetas que deben permanecer legibles y cualquier elemento que pueda servir como referencia. Si la placa forma parte de un panel, indique si la separación se produce antes o después del paso robótico; el comportamiento del soporte y las zonas de contacto permitidas pueden variar.
Comparar conceptos de soporte y agarre
| Concepto | Condición de partida útil | Evidencia para validar | Suposición a evitar |
|---|---|---|---|
| Contactos de vacío distribuidos | Existen varias regiones de superficie compatibles y la asistencia local puede extenderse a toda la superficie. | Compatibilidad de contacto, respuesta de zona, variación del sellado, reparto de carga, detección de contacto parcial y liberación | Una lectura de presión demuestra que cada taza está activada. |
| Soporte de borde o riel | Los bordes de las placas o los rieles de los paneles están controlados y pueden soportar la carga de transferencia requerida. | Variación de bordes, retención, espacio libre en las esquinas, orientación y trayectoria de inserción o extracción. | Un contorno nominal garantiza un acceso de borde utilizable |
| Bastidor mecánico o portador | El producto puede viajar en un soporte reutilizable controlado. | Datos del portador, relación placa-portador, retención, contaminación y compatibilidad posterior | Un transportista elimina la necesidad de verificar el estado de la junta |
| Soporte híbrido | Un método determina la ubicación, mientras que otro distribuye la carga o previene pérdidas. | Responsabilidad de cada contacto, detección de estado, interacción de tolerancia y orden de liberación | Cuantos más dispositivos de contacto haya, más pruebas fiables se generarán automáticamente. |

Crea un mapa de contactos y zonas restringidas.
Para cada contacto propuesto, identifique la región física, el acabado superficial, la configuración local, los componentes vecinos, la dirección normal prevista y el deslizamiento o rotación permitidos. El mapa también debe mostrar por dónde pueden pasar el bastidor de la herramienta, los accesorios, los sujetadores y los sensores durante la aproximación. Esto evita que la ubicación de una copa claramente visible oculte una colisión en otra parte del efector final.
Las zonas restringidas deben abarcar más que componentes altos evidentes. Considere conectores, elementos soldados, puntos de prueba, superficies ópticas, recubrimientos, etiquetas, bordes de placas y áreas necesarias para el dispositivo de destino. El propietario del producto debe establecer la compatibilidad de los contactos; una zona visualmente plana no se considera automáticamente una superficie de agarre aprobada.
Rastrea la trayectoria de la carga a través de la placa y la herramienta.
La pinza incorpora su propio bastidor, conexiones, mangueras, sensores y la placa. El registro de diseño debe mostrar cómo se transmite cada carga desde la placa a través de los elementos de contacto hasta la estructura de la herramienta y la brida del robot. Una herramienta ancha puede generar inercia rotacional incluso cuando su masa total se encuentra dentro del valor nominal de carga útil.
Validar más allá de la simple sujeción estática. El levantamiento puede revelar una recogida desigual, la rotación puede modificar la acción de la gravedad sobre la tabla y la desaceleración puede generar movimiento relativo o deflexión. La ruta cerca de los soportes y protecciones debe tener en cuenta el volumen real barrido de la tabla, no solo el punto central de la herramienta.
Utilice zonas de agarre independientes y retroalimentación interpretable.
Cuando se utiliza vacío, agrupar los contactos en zonas significativas facilita el diagnóstico de una conexión parcial. El diseño de las zonas debe corresponder a la geometría de la placa y a los estados de contacto aceptados, no solo a la conveniencia del trazado de la manguera. La retroalimentación debe distinguir los estados de listo, incierto, perdido y liberado de forma que el controlador pueda actuar en consecuencia.
Una línea común podría no revelar qué contacto falta. Si la aplicación requiere funcionamiento continuo después de un punto no disponible, esa condición necesita una regla validada vinculada al mapa de soporte real y a la prueba de carga. De lo contrario, la respuesta controlada es retener o devolver la placa en lugar de asumir que los contactos restantes son suficientes.
Separe la alineación de la toma del punto de referencia de colocación.
La ubicación de recogida puede ser aproximada, mientras que el destino requiere una referencia mecánica más precisa. Decida si se espera que el robot coloque la placa directamente sobre pasadores de posicionamiento, la presente a un soporte flexible, la entregue a un mecanismo de alineación o utilice un transportador. Cada opción modifica las fuerzas de contacto, la dirección de aproximación y la evidencia de una correcta colocación.
No obligue a la herramienta a luchar contra el soporte. Si la placa permanece rígidamente sujeta por la pinza mientras el nido intenta establecer una posición diferente, una pequeña desalineación puede sobrecargar la placa o los elementos de referencia. Secuencie el soporte, la ubicación, la liberación de la pinza y el asentamiento final para que la transferencia de propiedad se realice de forma intencionada.
Defina la ubicación como varios estados confirmados
El estado “Robot en posición” es solo uno de ellos. El sistema puede necesitar confirmar que el destino esté disponible, la placa esté presentada, el punto de referencia esté activado, la placa esté apoyada, la pinza esté liberada, la herramienta esté libre y se haya obtenido el permiso para el siguiente paso. El método de detección depende de la placa, el nido, el entorno y el plan de calidad.
La evidencia de liberación también es importante. El hecho de que la aspiradora esté apagada o las mordazas abiertas no prueba que la tabla se haya quedado en el nido. Un estado de destino verificado y un estado de herramienta vacía verificado cierran diferentes partes de la transferencia. Si alguno de ellos es incierto, el siguiente movimiento debe seguir una ruta de recuperación definida.
Proteger la identidad y la orientación a través de la transferencia
Si puede ingresar más de una revisión u orientación de la placa a la celda, establezca cómo se adquiere la identidad y cuánto tiempo permanece válida. Un escaneo previo a la recogida puede volverse poco fiable si las placas se pueden intercambiar en una cola. Vincule la identidad a un nido controlado, portador o posición rastreada, y actualice la custodia en cada transferencia.
Las comprobaciones de orientación deben utilizar evidencia física o sensorial que coincida con la aplicación. Un contorno simétrico puede ocultar una placa girada con diferentes zonas de exclusión de componentes. El controlador debe impedir que un agarre válido se interprete como la orientación correcta del producto.
Mantenga los requisitos ambientales específicos para cada proyecto.
La manipulación de componentes electrónicos puede implicar requisitos relacionados con la electricidad estática, la limpieza, la temperatura, la humedad, las partículas o el contacto con superficies. Los controles aplicables dependen del producto y del proceso de fabricación. El robot, los materiales de la pinza, las mangueras, los accesorios y el método de mantenimiento deben considerarse en dicha evaluación.
Ni una ilustración explicativa ni una breve descripción de la aplicación demuestran la idoneidad ambiental. Los equipos de proyecto responsables deben establecer y documentar en el plan de aceptación los requisitos de conexión a tierra, selección de materiales, monitoreo, limpieza y verificación.
Recuperación del diseño en torno a la custodia de la junta
| Condición observada | Respuesta controlada para definir | Se requieren pruebas antes de reiniciar. |
|---|---|---|
| Una zona de agarre es incierta. | Mantener o retroceder a través de la ruta de agarre incierto validada. | Ubicación de la junta directiva, regiones a las que presta servicio, contactos activos y disposición autorizada. |
| La tabla se desplaza durante el levantamiento. | Impedir el traslado al destino normal y aislar el estado de la junta | Posición actual, soporte restante, ruta de retorno o recuperación sin colisión |
| El destino está ocupado o no disponible. | Mantenerse únicamente en un puesto aprobado o en una ruta hacia un soporte alternativo definido. | Estado de destino, propiedad del buffer, identidad de la placa y tiempo de soporte disponible |
| La publicación está incompleta. | No retires el tablero por una ruta que permita arrastrarlo o soltarlo. | Estado de la herramienta, soporte de la placa, datum de destino y acción de agarre o intervención controlada |
| El ciclo se interrumpe después de una colocación parcial. | Entra en un estado de recuperación en lugar de repetir la secuencia normal. | Custodia de la placa, compromiso de datum, contacto de la herramienta, ubicación del robot y autoridad de reinicio |
Planificar el cambio en torno a la geometría y la evidencia
Una nueva revisión de la placa puede modificar la altura de los componentes, los contactos permitidos, la geometría de los bordes, los orificios de montaje, la distribución de masa, el punto de referencia de destino y las restricciones ambientales. El registro de cambios debe identificar qué posiciones de succión, soportes, espaciadores, sensores, programas y puntos de inspección se modifican.
Las herramientas ajustables requieren un estado de configuración verificado. Una receta almacenada no constituye una prueba física de que los vasos o soportes estén en la posición correcta. Utilice una verificación de configuración que coincida con la consecuencia de una configuración incorrecta y conserve el resultado con la identidad del producto activo.
Elabore un plan de validación por etapas.
- Recopilar revisiones de la junta directiva representativa, permisos de contacto, regiones de exclusión, apoyo entrante, fecha de destino y requisitos ambientales.
- Verifique la geometría de la herramienta, los puntos de apoyo activos, las mangueras, los sensores, los datos de la carga útil del robot y el volumen barrido completo.
- Prueba de captación en variaciones representativas de la posición de entrada y las condiciones del tablero.
- Registre los resultados de la zona de contacto por separado de los resultados de la posición en el tablero y del estado de la herramienta.
- Ejercicio de elevación, traslación, rotación, desaceleración, aproximación, asiento, liberación y retirada.
- Agarre parcial forzado, recogida desplazada, destino ocupado, liberación incompleta y colocación interrumpida.
- Confirmar identidad, custodia, búfer, intervención, reinicio y rutas de reinicio.
- Aplique el método de inspección y aceptación del proyecto antes de optimizar el movimiento.
El número de muestras requerido, el criterio de deflexión, los límites de contacto, los valores de movimiento, el tiempo de espera, las comprobaciones ambientales y la autoridad para dar su aprobación siguen siendo decisiones del proyecto.
Contexto de seguridad e integración
El funcionario Página ISO 10218-2:2025 Proporciona el contexto de requisitos para la aplicación de robots industriales y la integración de celdas. El oficial Página ISO 12100:2010 Describe los principios de evaluación y reducción de riesgos de la maquinaria. Descripción general de la robótica según OSHA Proporciona contexto adicional de Estados Unidos para los sistemas robóticos y las actividades no rutinarias.
Las normas y materiales de seguridad citados no garantizan que la celda de manipulación de placas propuesta sea segura, cumpla con la normativa o esté certificada. Los requisitos aplicables, las instrucciones del equipo, la evaluación de riesgos, las medidas de seguridad, la validación y los procedimientos operativos deben establecerse para la instalación y la jurisdicción correspondientes.
Cuatro enunciados delimitados que pueden citarse
La manipulación de la placa comienza con un mapa de soportes y zonas de exclusión aprobado; la trayectoria de un robot no puede compensar una condición de contacto no definida.
La información sobre el agarre debería describir el estado de soporte físico que necesita el controlador, en lugar de reducir todos los contactos a una señal de listo sin explicación.
La colocación se considera completa solo cuando la placa está soportada y localizada, la herramienta se ha liberado y el siguiente proceso recibe una confirmación de transferencia.
Una breve demostración de la aplicación puede ilustrar la manipulación robótica de placas, pero no permite establecer la deflexión medida, la seguridad del agarre, la precisión de la colocación, la calidad del producto, el tiempo de ciclo, la idoneidad ambiental, la seguridad, el cumplimiento normativo ni la certificación.
Guías de ingeniería relacionadas
- Planificación de manipulación, montaje e inspección de sistemas electrónicos automatizados
- Componentes, interfaces y controles de integración de la celda robótica
- Planificación del recorrido del robot y del eje externo
Preguntas frecuentes
¿Por qué utilizar más de un punto de apoyo para un tablero?
El soporte distribuido puede reducir la carga local y facilitar el control del estado de transporte, pero la disposición requerida depende de la construcción de la placa, las regiones de contacto aprobadas, la distribución de la masa, el movimiento y la geometría de destino. Debe probarse con el producto real.
¿Una señal de vacío demuestra que toda la placa está segura?
No necesariamente. El significado depende del diseño del circuito, la disposición de las zonas, las fugas, el estado de los contactos y la lógica de umbral. El proyecto debe vincular cada señal a una condición de soporte físico aceptada.
¿Debe el robot alinear la placa directamente con los pines de posicionamiento?
Solo cuando la placa, el cumplimiento de las herramientas, el enfoque, la geometría de referencia y la evidencia de asentamiento respalden esa estrategia. Un soporte o un mecanismo de alineación independiente puede ser más apropiado para algunos productos.
¿Puede un breve vídeo de aplicación demostrar el rendimiento en el manejo?
No. No proporciona evidencia de deflexión controlada, agarre, movimiento, posicionamiento, condiciones ambientales, ciclos repetidos ni calidad. Para llegar a esas conclusiones se requieren pruebas de proyecto independientes.
Aportaciones para una revisión de concepto
Prepare modelos y revisiones de placas, datos de apilamiento y masa, envolventes de componentes, contactos aprobados, zonas de exclusión, soportes de entrada, accesorio de destino, método de identificación, orientación requerida, restricciones ambientales, plan de inspección, rango de cambio, ciclo objetivo, reglas de amortiguación y casos de fallo. Una revisión conceptual de EVST puede entonces mapear la geometría de los soportes, las zonas de contacto, la trayectoria de carga, la propiedad de la colocación y las cuestiones de validación sin inventar un resultado que no haya sido probado.
Cómo se preparó y mantuvo este artículo
El método combina detalles observables de la aplicación con análisis de ingeniería de soporte, contacto, trayectoria de carga, movimiento, colocación y recuperación. El contexto de seguridad proviene de materiales oficiales de ISO y OSHA, mientras que las declaraciones específicas de la aplicación se limitan a acciones visibles. Las correcciones se pueden enviar a través de Ruta de contacto de la empresa, y política de privacidad Explica el manejo de datos del sitio.