
Planificación de una estación de trabajo robótica para recubrimientos de conformación: tres áreas de trabajo, una ruta despejada.
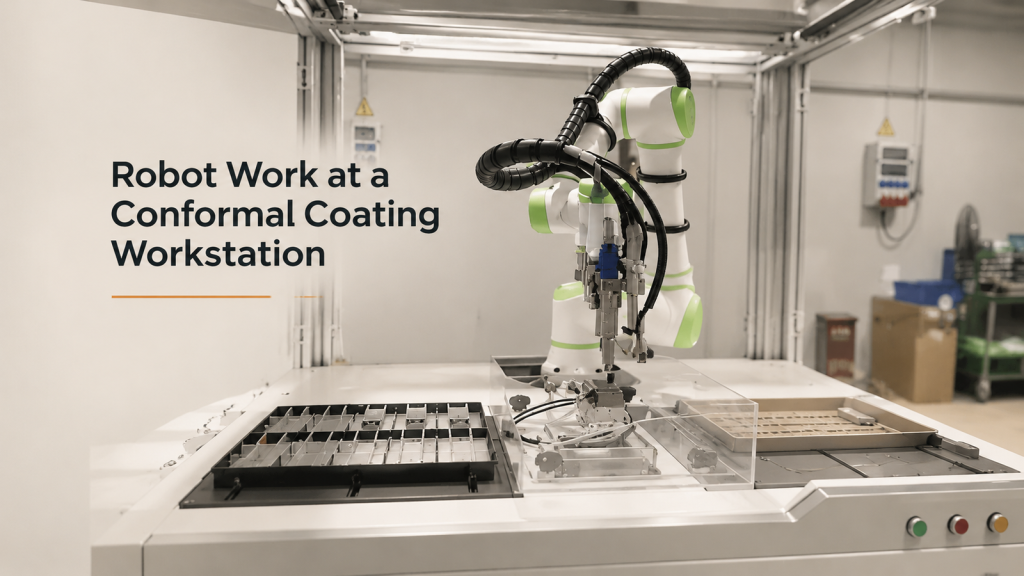
Cómo planificar las rutas de los robots, las interfaces de los accesorios, los estados de ocupación y la recuperación en tres áreas de trabajo en una estación de trabajo de recubrimiento conformado.
Robot móvil para manipulación de máquinas CNC
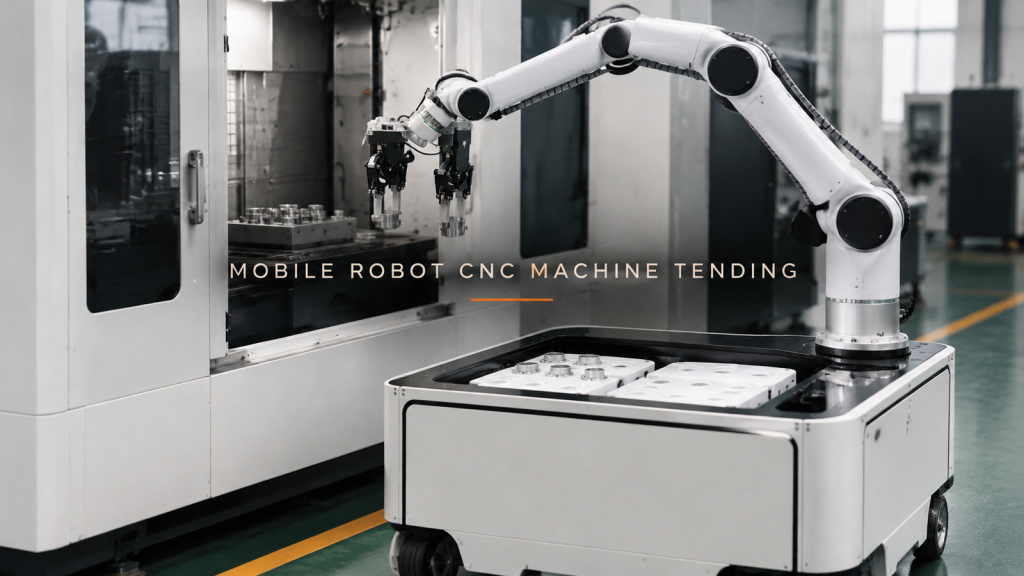
Un concepto de robot móvil para el manejo de máquinas CNC debe coordinar tres interfaces: la bandeja, la apertura de la máquina y la posición de acoplamiento que permite que ambas alcancen
Pulverización robótica de adhesivos para paneles de instrumentos
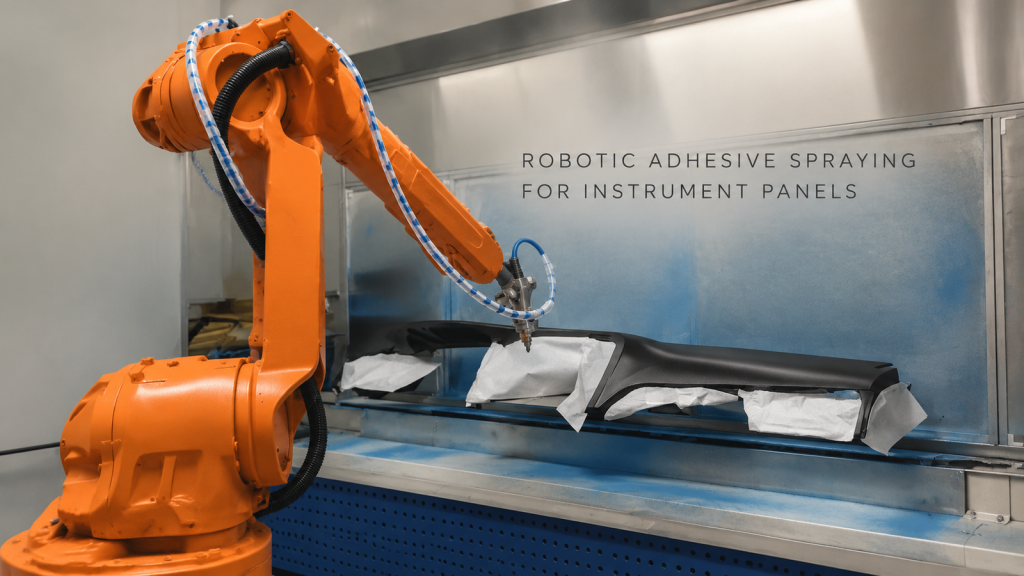
Observa cómo un robot se acerca, lo sigue y se reposiciona a través de un panel de instrumentos, y luego revisa la trayectoria, el espacio libre y los datos de validación para un proyecto práctico.
Soldadura robótica de costuras en una pieza de trabajo nervada con forma de caja: ¿Qué exige la trayectoria de la unión?
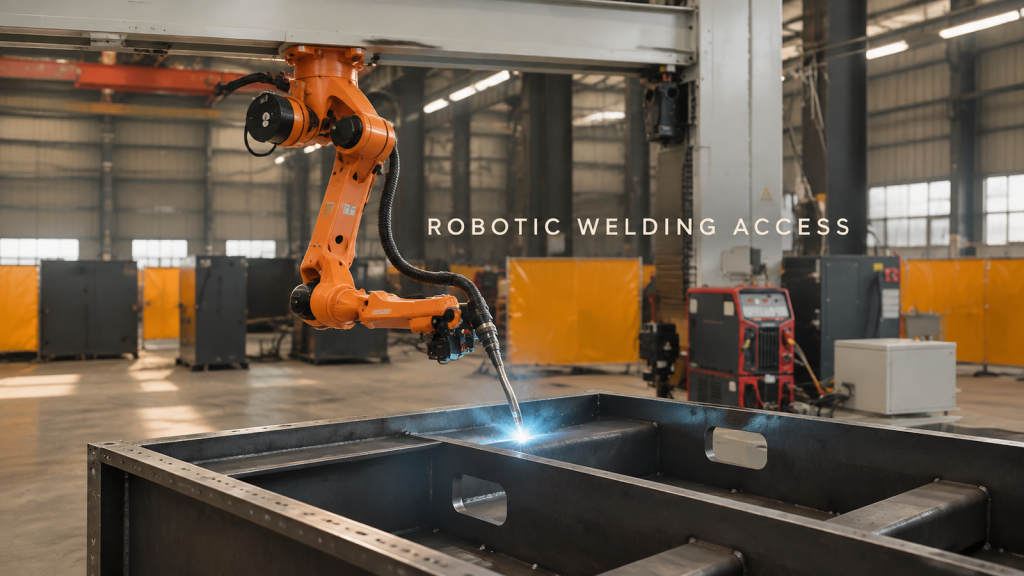
Un vídeo muestra a un robot soldando a lo largo de una costura en una pieza de trabajo nervada con forma de caja. Observe la geometría, el acceso y los parámetros de validación que son importantes.
Paletización robótica de bandejas para plántulas: construcción de capas alternas y descarga del palé.
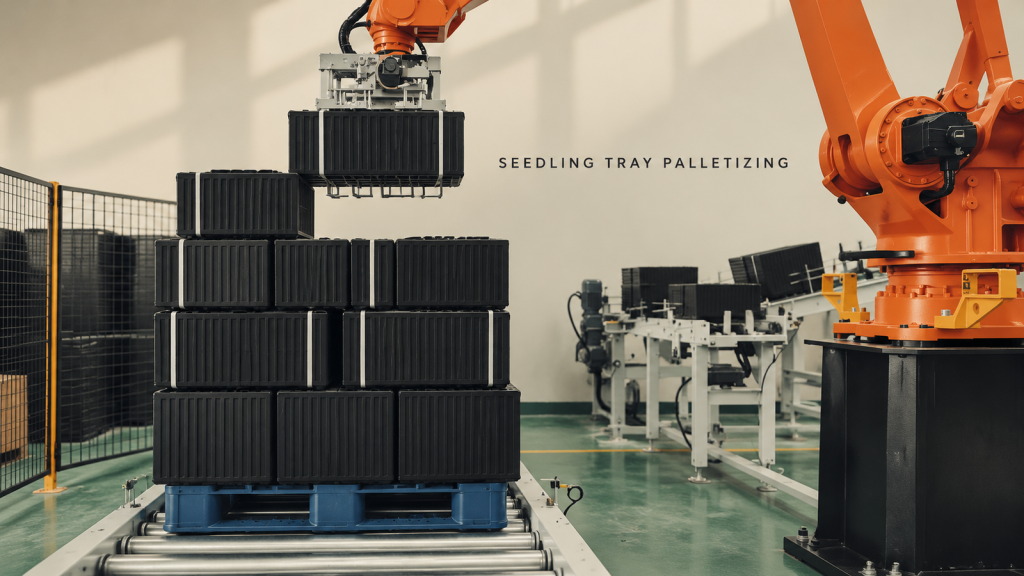
Observe cómo se seleccionan los grupos de bandejas de plántulas apiladas, se colocan en capas alternas y se descargan como una carga completa de palé.
Rectificado robótico para componentes de gatos hidráulicos: Coordinación de un dispositivo giratorio y acceso a la herramienta
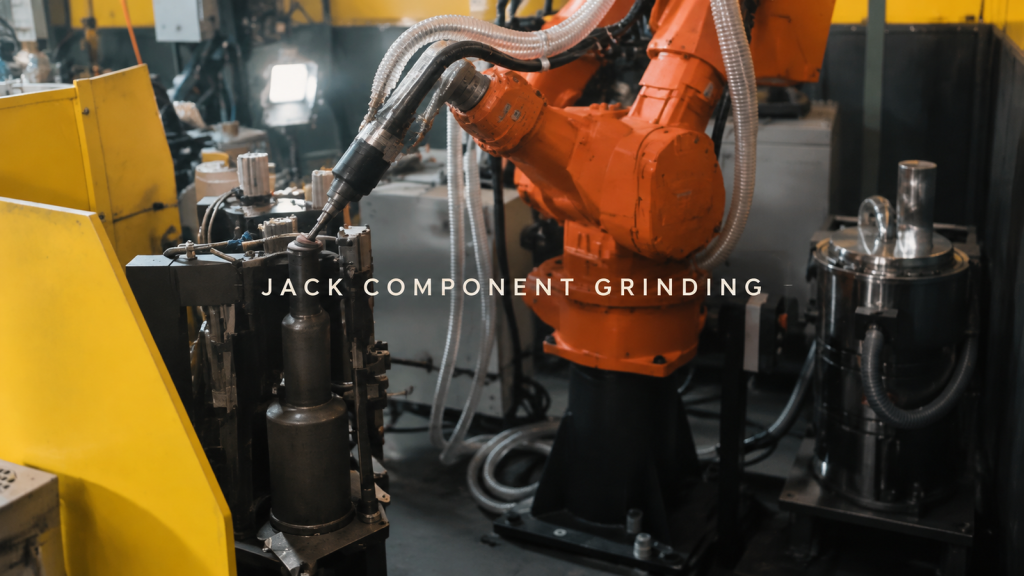
Vea cómo un dispositivo giratorio presenta los componentes del gato para el rectificado robótico, con rutas de contacto traseras y delanteras inferiores, enclavamientos de indexación y comprobaciones de holgura.
¿Qué mantiene estable una soldadura de arco de argón de chapa metálica de larga duración de principio a fin?
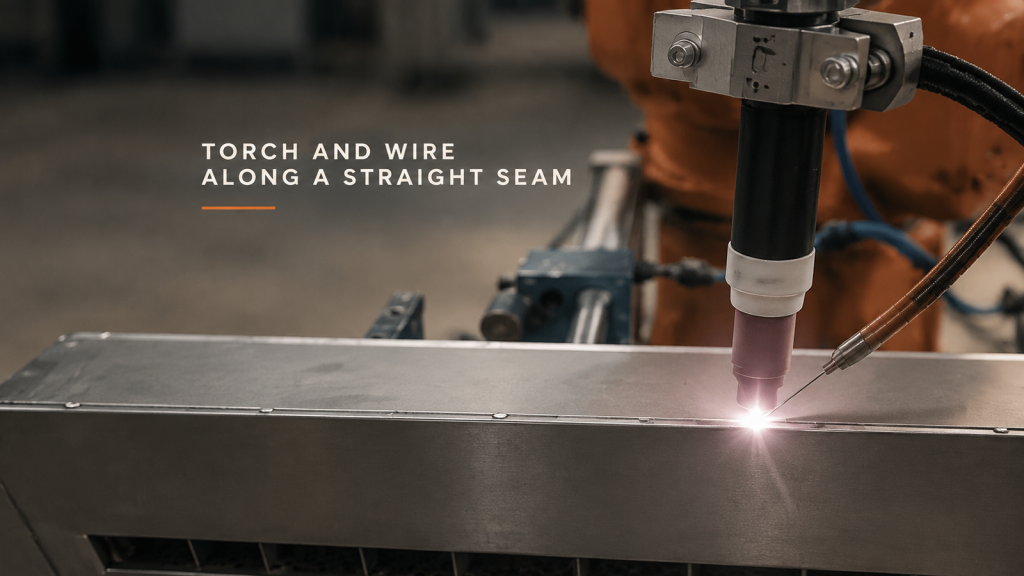
Planifique una soldadura por arco de argón alargada en chapa metálica teniendo en cuenta la estabilidad de la junta, la geometría de la boquilla cerámica y del alambre lateral, y una zona de finalización del arco definida.
Desbarbado de piezas mediante robot: ¿Cómo deben dividirse las caras de agarre y los bordes de trabajo?
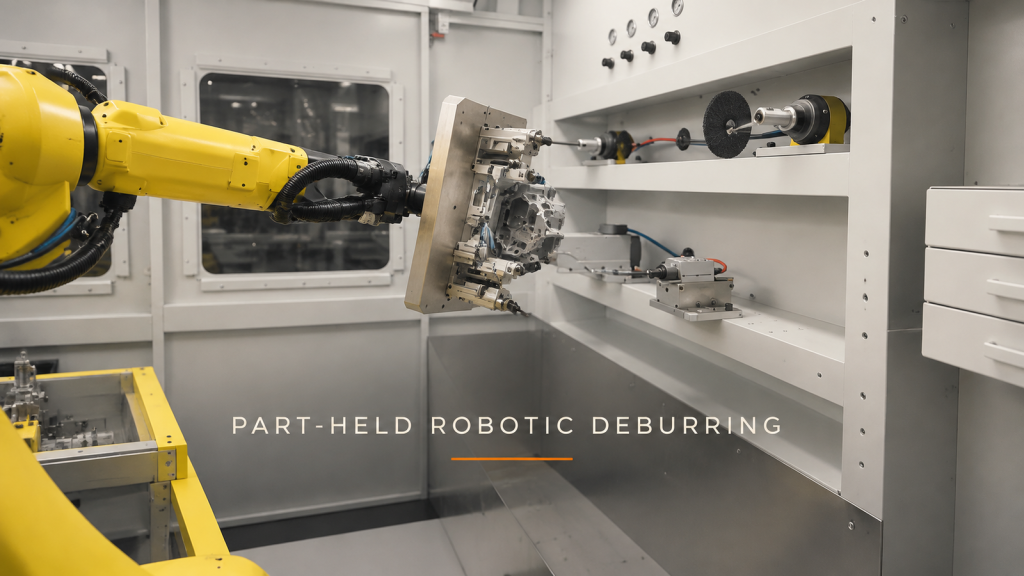
Planifique el desbarbado de piezas sujetas por robot separando las superficies de agarre de los bordes de trabajo, comprobando la holgura de la fijación y definiendo cada método de uso de la herramienta fija.
¿Qué hay que resolver primero al cargar un robot en una máquina lijadora de cuencos?
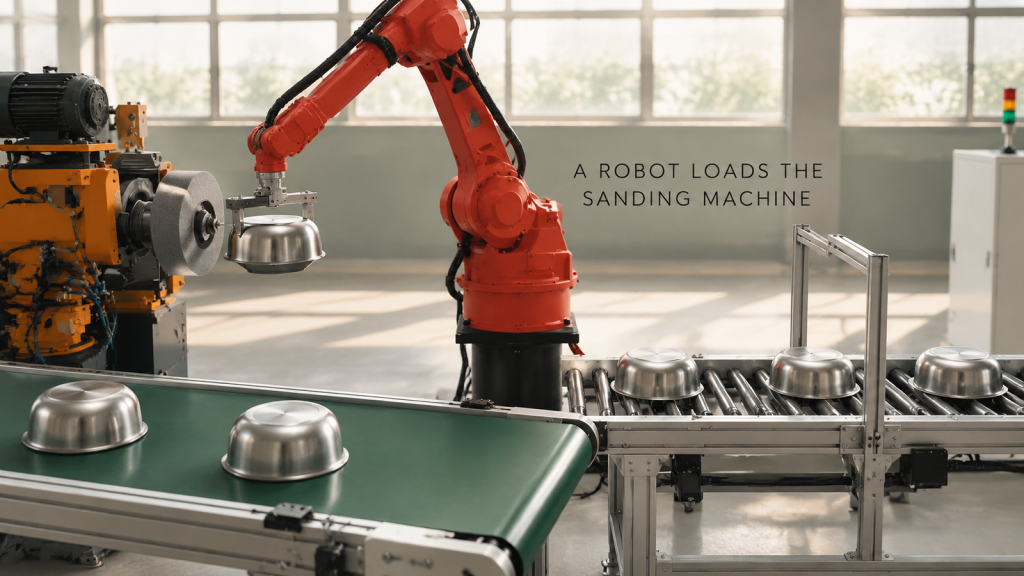
Carga robótica para una lijadora de cuencos de acero inoxidable: transferencia mediante pinza, centrado en el mandril, protección contra el polvo y una disposición que mantiene la máquina en funcionamiento.
¿Qué hace que funcione en una sola celda mediante un robot?
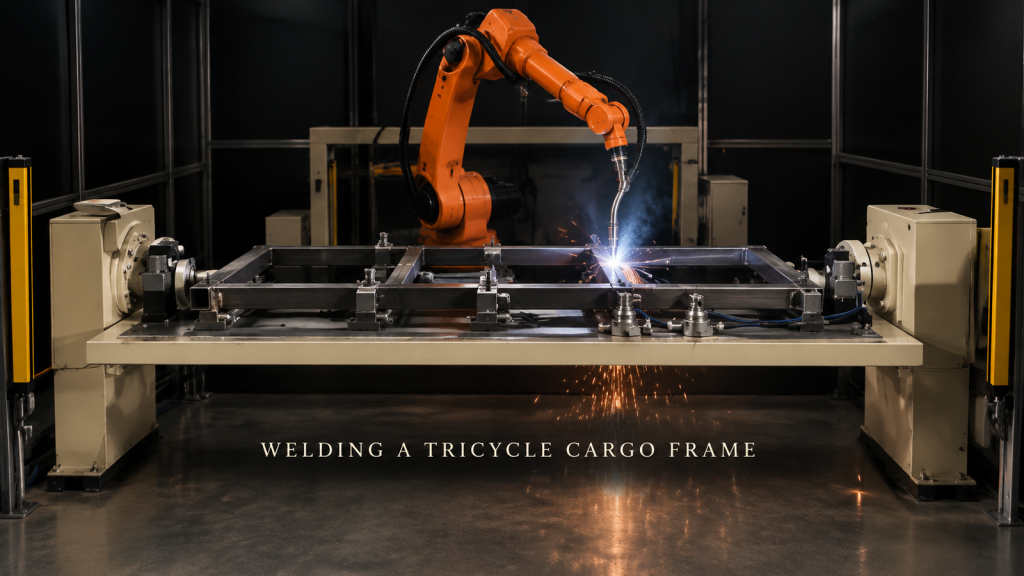
¿Qué hace que un robot pueda soldar una estructura de tubos de acero? La ubicación de los tubos, el orden de las juntas para evitar la distorsión, las soldaduras de la parte inferior y las cortinas de luz.
Soldadura robótica de una carcasa de filtro de chapa metálica: ¿Qué permite la sujeción?
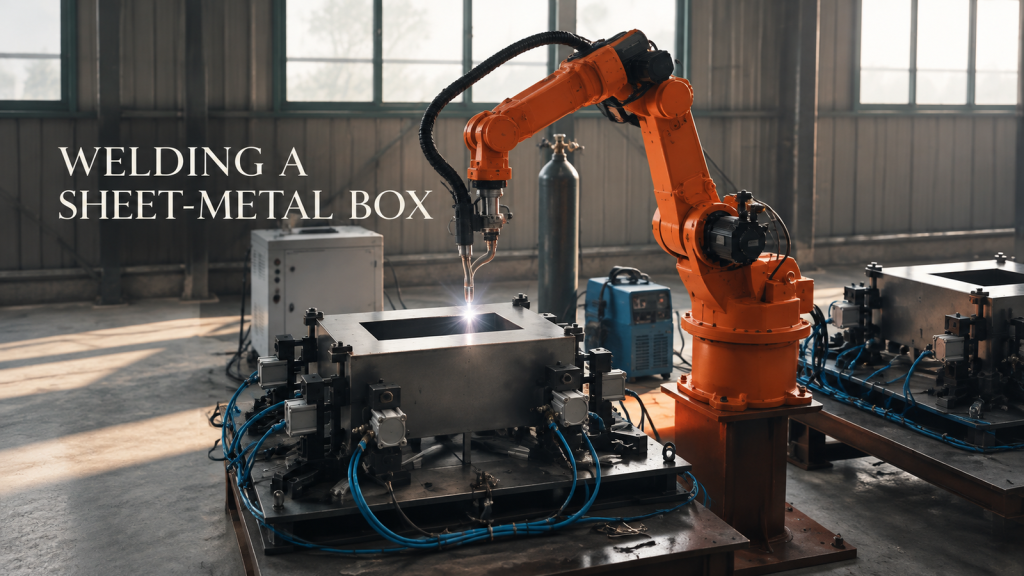
Cómo influyen la disposición de las abrazaderas, los cambios en el ángulo de la antorcha y el orden de soldadura en la posibilidad de soldar con robot una caja de chapa metálica en una sola operación de sujeción, y qué información se debe enviar para solicitar un presupuesto.
Paletización de cajas empaquetadas con un robot de cuatro ejes: ¿Qué factores contribuyen a la estabilidad de una célula de final de línea?
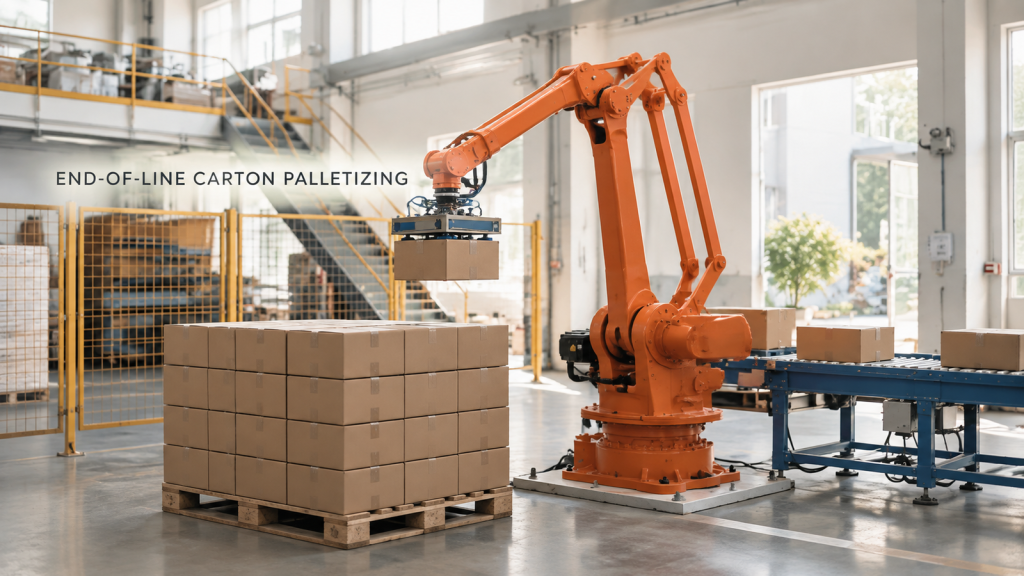
Paletizado de cajas mediante robot de cuatro ejes: agarre sin aplastamiento, patrón de apilamiento estable y posición de recogida repetible al final de la cinta transportadora.