
Manipulación y apilamiento robótico de paneles de malla de acero: control de la envolvente flexible
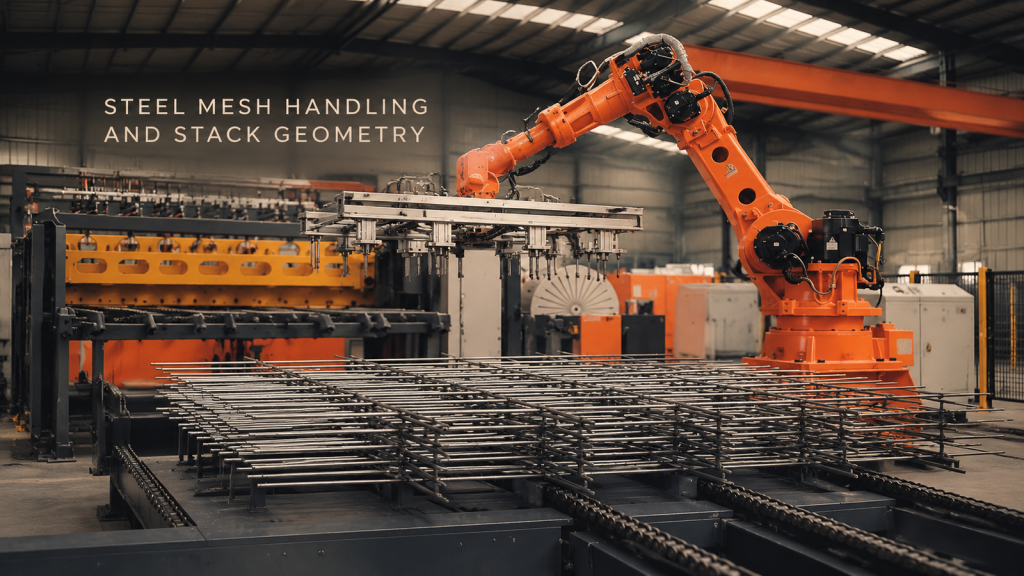
Manipulación y apilamiento robótico de paneles de malla de acero: control de la envolvente flexible
Manipulación robótica de los devanados del estator del motor: Definición del estado de transferencia
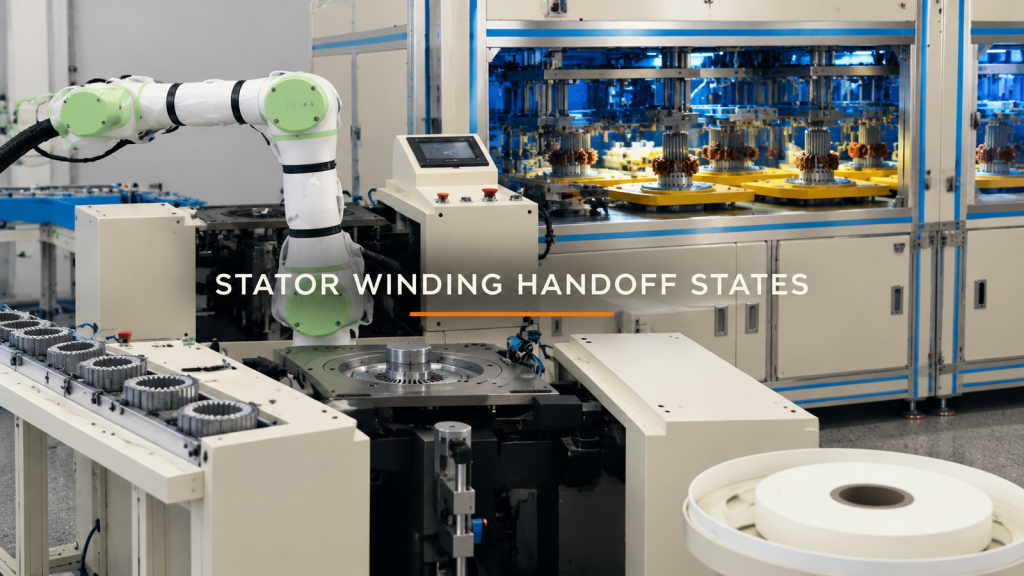
Defina los estados de transferencia, la geometría del portador, el corredor de transferencia y las pruebas de límite para la manipulación por parte del robot de los devanados del estator del motor.
Robot operando una prensa: Verifique la transferencia del troquel antes de la programación.
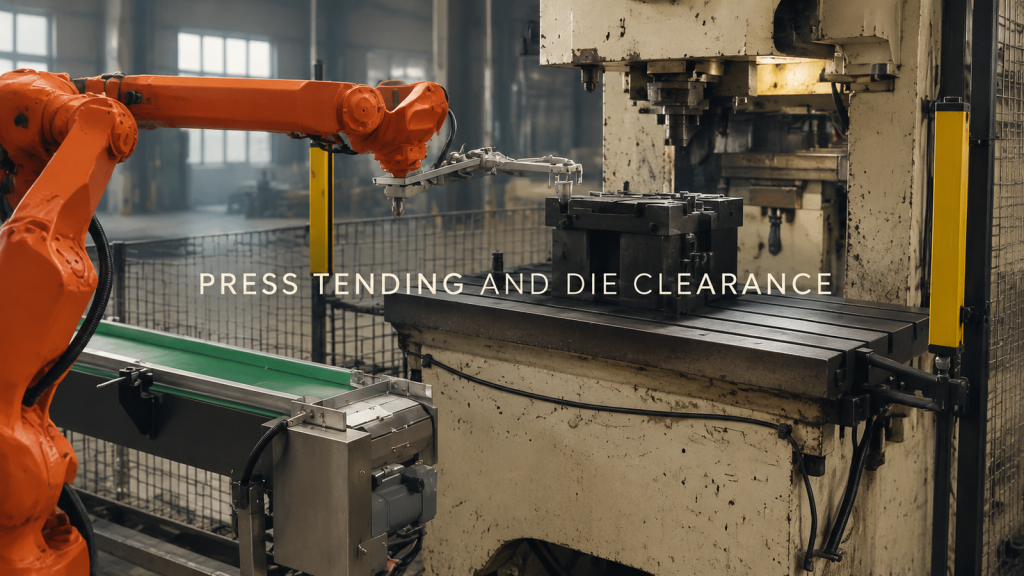
Planifique la operación de la prensa robótica mediante dos traspasos. Verifique el acceso, el agarre o la liberación, y el espacio libre de salida en la cinta transportadora y el área de troquelado antes de la programación.
Despaletización de cajas de cartón hacia una cinta transportadora: Definición de la lógica de capas, agarre y liberación.
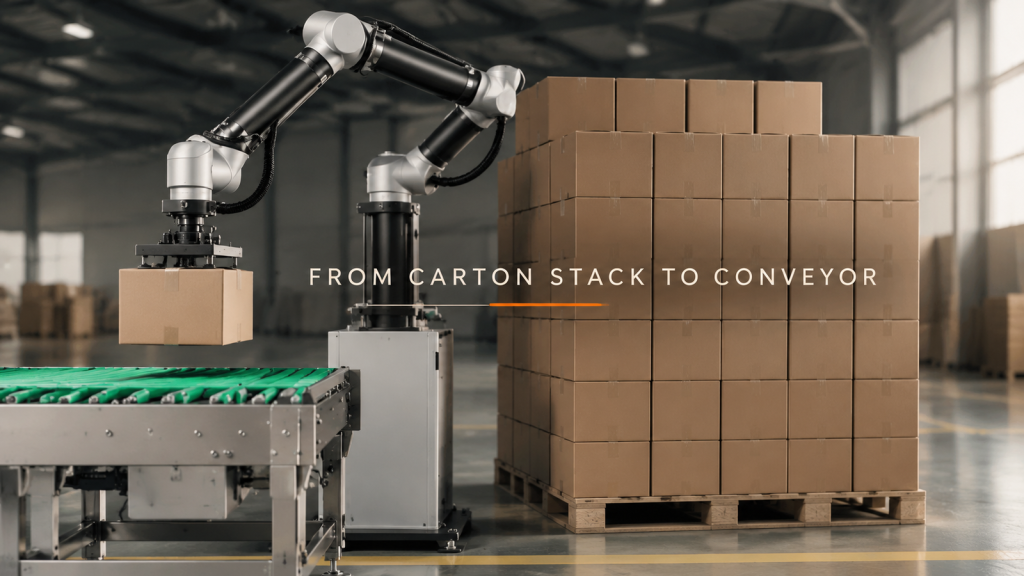
Mover una caja de una carga apilada a una cinta transportadora de salida parece repetitivo, pero el traspaso cambia a medida que se agota la capa. En este caso, un robot levanta
Transferencia de robots en una celda de entrenamiento: Defina las transferencias antes de la programación.
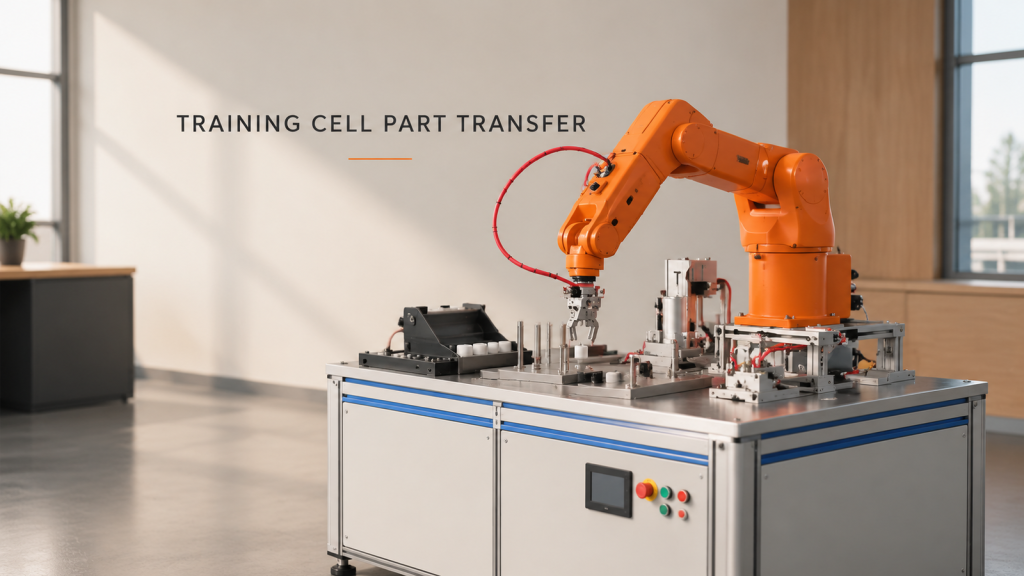
Una celda de entrenamiento de múltiples estaciones es útil porque expone las interfaces que deciden si la transferencia del robot será estable: cómo se ubica una pieza, cuándo una
Manipulación robótica de piezas metálicas largas: soporte, área de giro y traspasos entre estaciones.
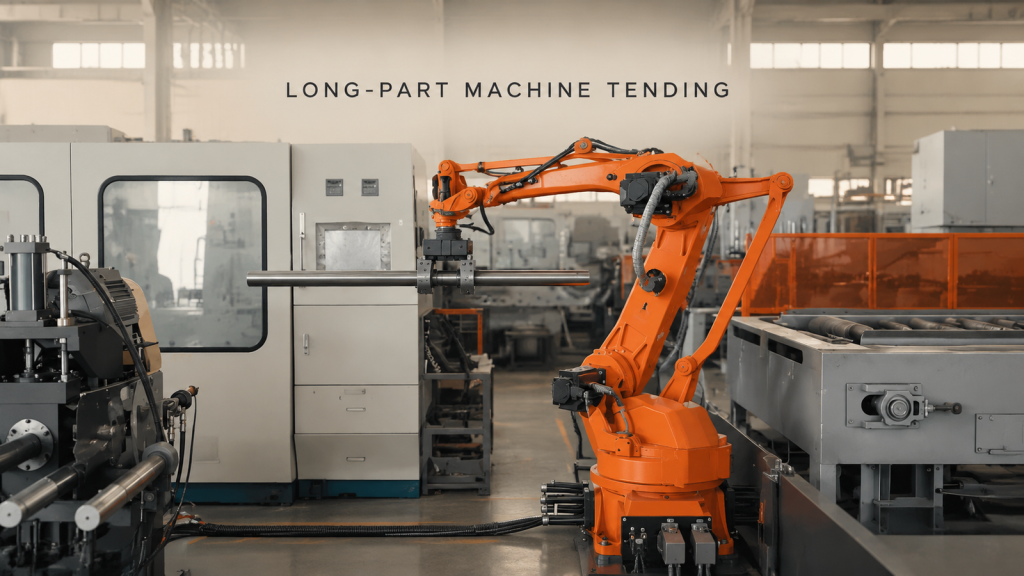
Revisar la presentación de recogida, las herramientas de agarre, la limpieza de la ruta y la transferencia de la mesa de rodillos para la manipulación robótica de piezas metálicas largas.
Transferencia robótica en una estación de paletización: herramientas de vacío y comprobaciones de traspaso.
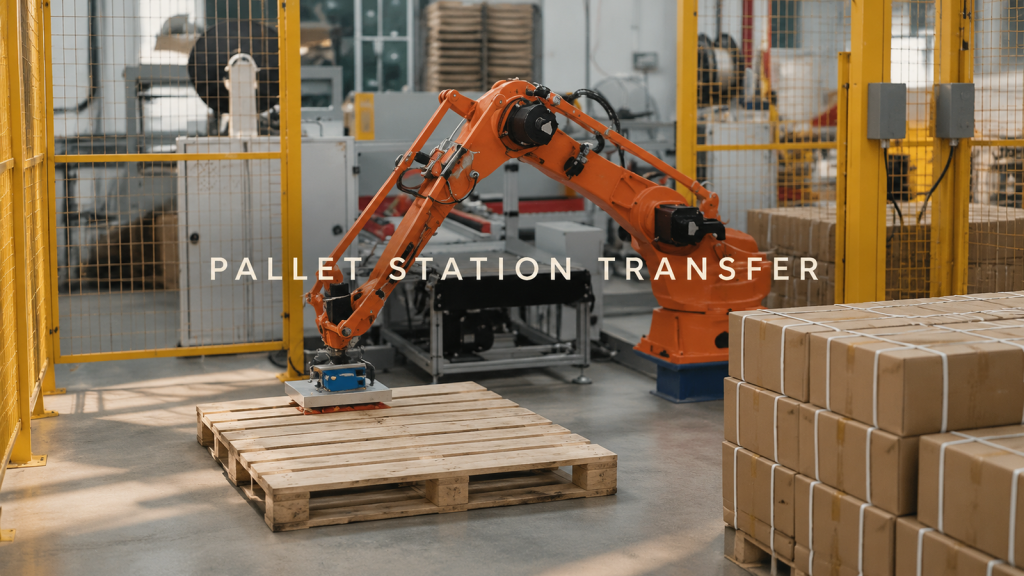
Revisar la presentación de recogida, las herramientas de vacío, la limpieza de la ruta y la entrega del área de palés para la transferencia robótica en una estación de palés.
Transferencia de piezas SCARA entre múltiples estaciones de fijación
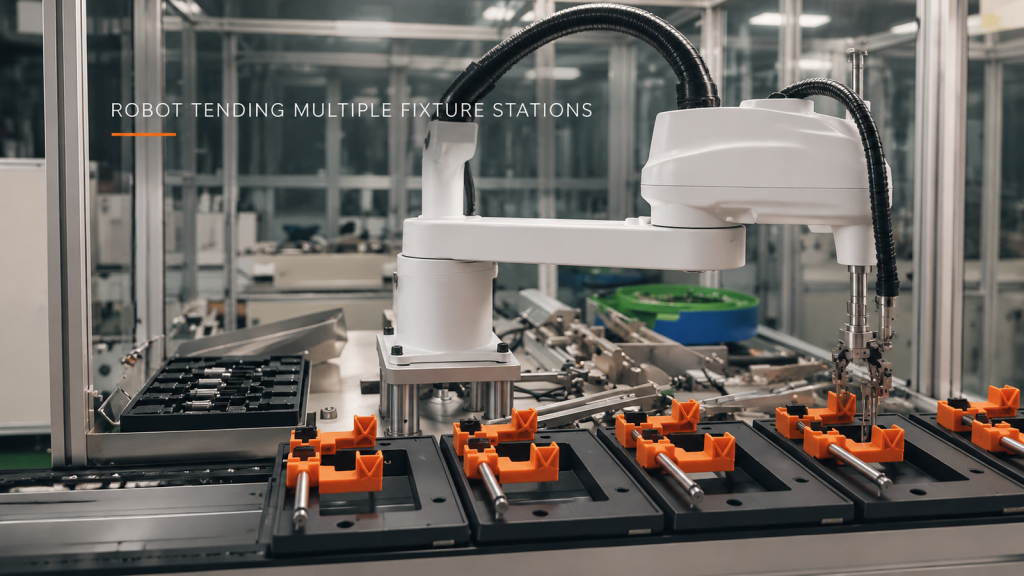
Vea cómo evaluar la transferencia de piezas SCARA a través de una bandeja, un mecanismo intermedio y múltiples fijaciones sin asumir detalles de ciclo o proceso no verificados.
Secuenciación de zonas de trabajo para soldaduras repetidas de componentes de rieles
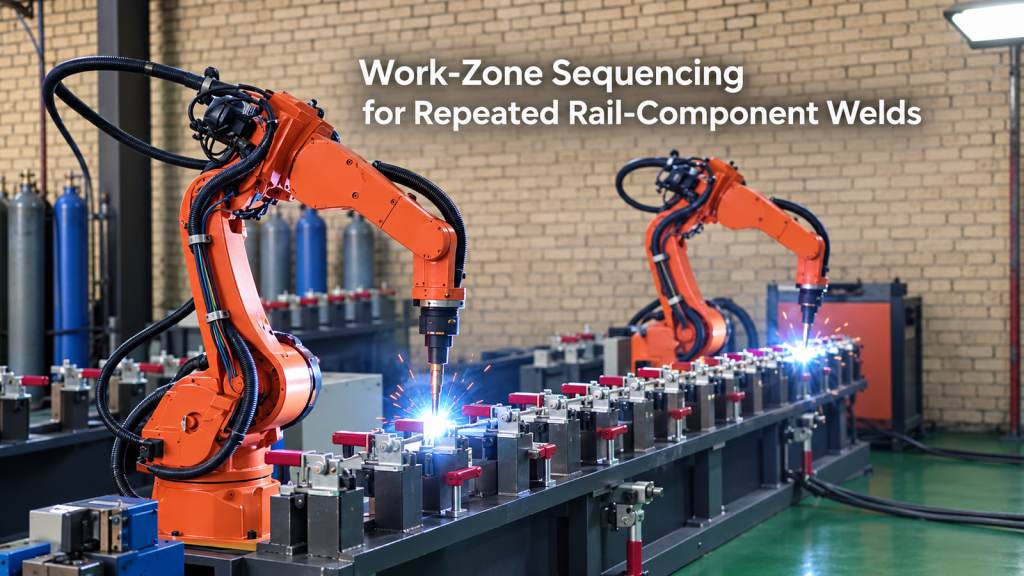
Descubra cómo la secuenciación de las zonas de trabajo, la consistencia de las fijaciones y los estados de los límites guían las soldaduras robóticas repetidas en los componentes de los raíles.
Cobertura de rectificado robótico para carcasas de teclados de portátiles
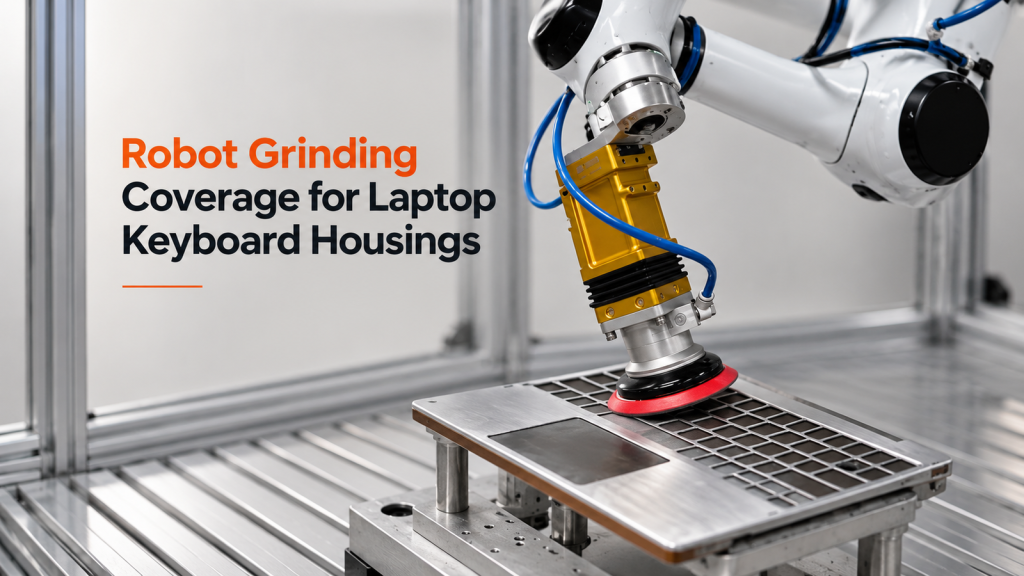
Aprenda cómo la zonificación de la superficie, la postura de la herramienta y las comprobaciones de transición guían las trayectorias de rectificado del robot para las carcasas de teclados de portátiles.
¿Qué hace que un sistema robótico de pulverización en la parte trasera de los vehículos funcione correctamente sorteando bordes, máscaras y limitaciones de la cabina de pintura?
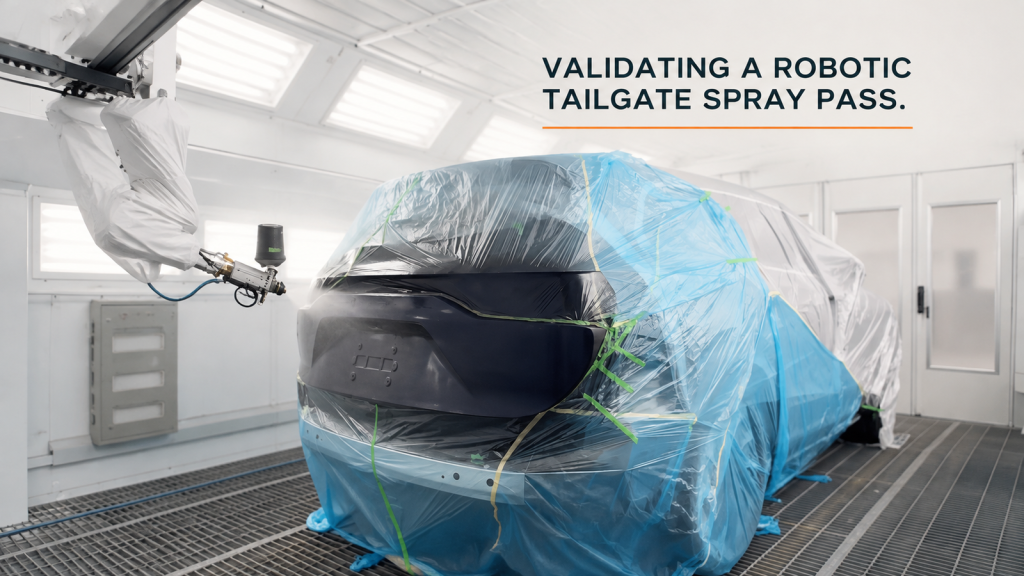
Vea cómo las zonas de la superficie, la postura del aplicador, un recipiente de pintura montado en la parte superior, los límites de enmascaramiento y las holguras de la cabina dan forma a la trayectoria de pulverización de la compuerta trasera robótica.
Manipulación robótica de prensas: ¿Qué hace que la transferencia entre la bandeja y la prensa sea repetible?
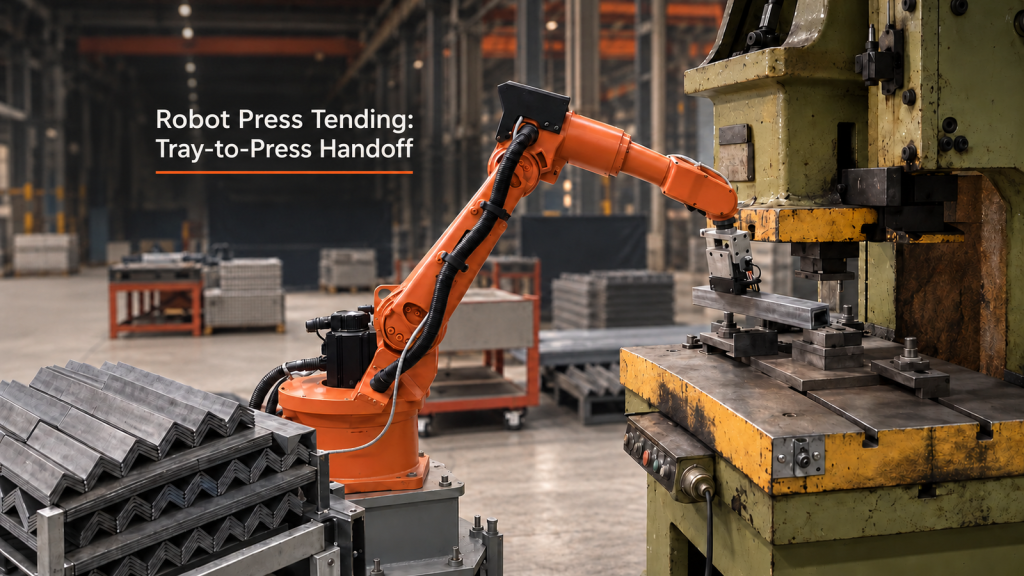
Un análisis práctico de la recogida de bandejas, los permisos de prensado, la ubicación de la mesa de trabajo y la recuperación para el manejo de prensas robóticas.