
Un robot móvil para el manejo de máquinas CNC debe coordinar tres interfaces: la bandeja, la apertura de la máquina y la posición de acoplamiento que permite el acceso a ambas. En el caso descrito, un brazo colaborativo montado sobre una base móvil recoge una pieza cilíndrica de metal de una bandeja, gira hacia la máquina CNC, accede al área de trabajo, regresa a la bandeja y, posteriormente, la base se aleja. La cuestión clave del diseño es cómo lograr que estas transiciones sean repetibles sin tratar la movilidad y la manipulación como proyectos independientes. Solicite una revisión de su solicitud a EVST..
Comience con las tres interfaces
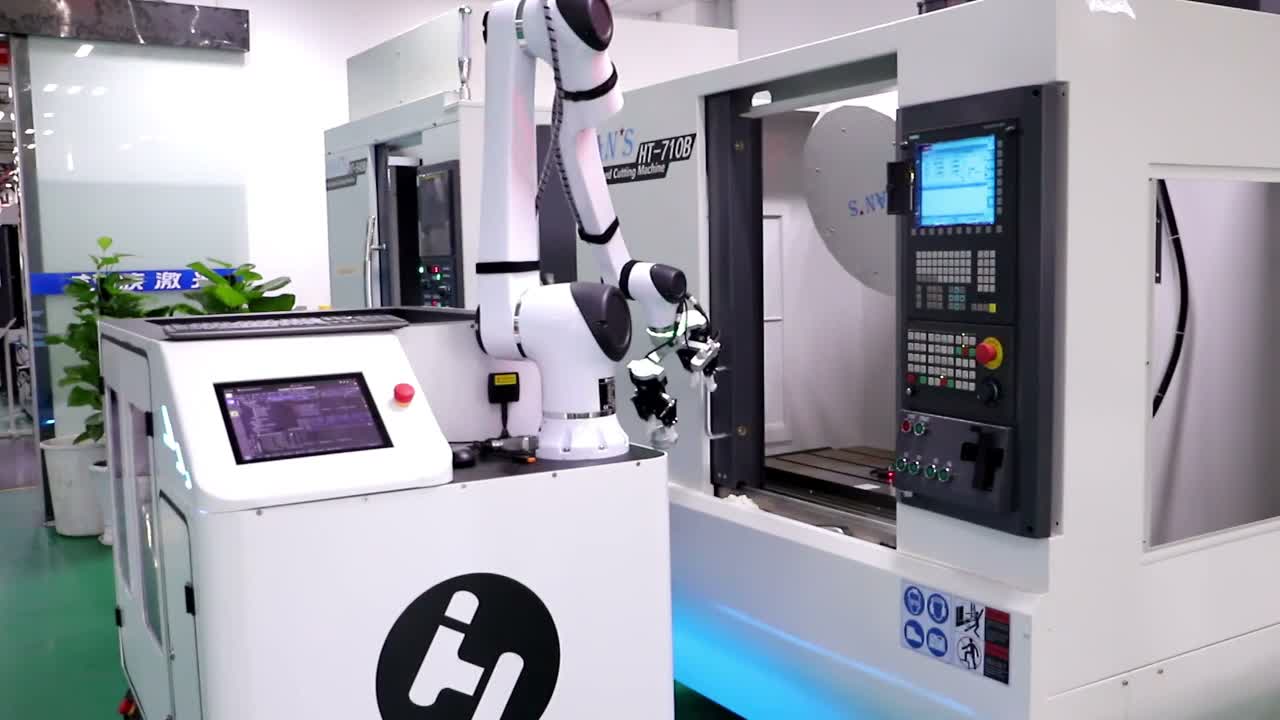
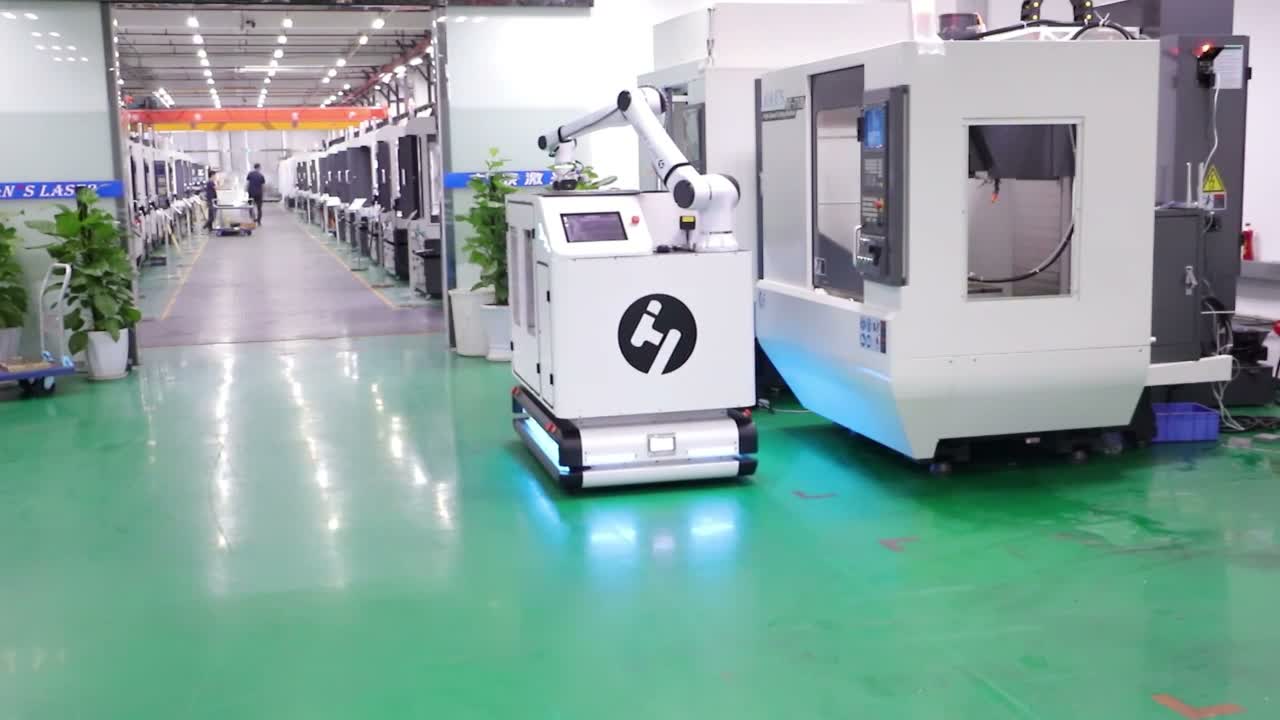
Las imágenes permiten comprender fácilmente la secuencia: la base está acoplada junto a la máquina; el brazo alcanza una bandeja que se encuentra sobre la base; levanta una pieza cilíndrica y gira hacia la máquina; el brazo entra en el área de trabajo de la máquina para una colocación visible; luego regresa hacia la bandeja. Casi al final, la base móvil se separa de la máquina y se desplaza por el pasillo.
Para otra celda, cada una de esas interfaces necesita un estado definido. La bandeja debe presentar una pieza dentro del rango de aproximación utilizable de la pinza. La ubicación de acoplamiento debe colocar todo el área de trabajo del robot en la relación prevista con la máquina. La interfaz de la máquina debe proporcionar un permiso conocido para la entrada y una condición conocida para la salida. Una plataforma móvil puede servir a más de una estación solo cuando esos estados son explícitos y recuperables.
Incluir la precisión del acoplamiento en el estudio de alcance.
El alcance del robot debe verificarse desde una zona de tolerancia, en lugar de partir de una posición base ideal. El estudio debe combinar la variación permitida en el acoplamiento, la ubicación de la bandeja, la presentación de la pieza de trabajo, la geometría de la pinza, la apertura de la puerta de la máquina, el acceso al dispositivo de sujeción, la postura de la muñeca, los cables y las estructuras cercanas.
El brazo registrado se acerca a la bandeja, gira hacia la máquina y se introduce en el área de trabajo. Esta trayectoria visible permite realizar un estudio de interfaz, pero no determina el margen de error de acoplamiento permitido ni las posiciones programadas. Durante la fase de diseño, pruebe las posiciones menos favorables dentro de la zona de acoplamiento propuesta. Si un pequeño desplazamiento de la base reduce el espacio libre restante para la muñeca o la herramienta, el diseño requiere un método de posicionamiento más robusto, un mayor espacio libre o una geometría de transferencia diferente.
Defina la transferencia como estados, no como un solo movimiento.
Una secuencia robusta separa los permisos de las confirmaciones. Antes de que la máquina acceda al sistema, este debe saber que la base se encuentra en la estación prevista, que la máquina está en el estado de acceso acordado y que se conoce el estado de la pieza. Tras la colocación o recuperación, el robot debe despejar el área de la máquina antes de que se permita la siguiente acción de la máquina o del vehículo.
Las imágenes muestran una pinza doble trabajando alrededor de la bandeja al final de la secuencia y el brazo moviendo una bandeja blanca alrededor de los 85 segundos. Estas observaciones no establecen un método de cambio. Sin embargo, sí muestran por qué el modelo de estado debe abarcar la pinza, la pieza de trabajo, la bandeja y la interfaz de la máquina de forma independiente, incluyendo lo que el sistema puede hacer después de una interrupción en el movimiento.
Planificar juntos el tráfico, la vigilancia y la recuperación.
Una base móvil modifica el perímetro de la celda. La evaluación debe abarcar el pasillo de tránsito, el tráfico de personas y otros vehículos, la aproximación a la estación, la zona de acoplamiento, el movimiento del manipulador, los riesgos asociados a la maquinaria y las condiciones para la salida automática. Los requisitos locales aplicables y la documentación del equipo seleccionado rigen el diseño final de las medidas de seguridad.
Los casos de recuperación deben diseñarse antes de la optimización del ciclo: una pieza no confirmada en la pinza, una base que no ha alcanzado su estado de acoplamiento, una máquina que no permite el acceso o una parada mientras el brazo está dentro de la máquina. Cada caso requiere un estado seguro, una ruta de extracción permitida y una regla clara para reanudar la operación. Esto evita que el operador tenga que inferir el último paso válido.
Elementos necesarios para un estudio de viabilidad útil.
Proporcione la disposición de la máquina y la apertura de la puerta, la posición de carga, los detalles de los dispositivos de fijación, las piezas representativas, los planos de las bandejas, las tolerancias de presentación de las piezas, el espacio de acoplamiento disponible, las restricciones de pasillo, la secuencia de estaciones requerida, las señales de la máquina y las comprobaciones de aceptación previstas. Incluya la combinación de producción y el patrón operativo para que el concepto pueda distinguir el tiempo de enrutamiento del trabajo en la máquina.
Un resultado útil es un mapa de la interfaz de la estación, un estudio de alcance y espacio libre en la zona de tolerancia de acoplamiento, el concepto de pinza y bandeja, la secuencia de señales/estados, el concepto de seguridad, la matriz de recuperación y un plan de prueba. Las estimaciones de ciclo deben derivarse de este trabajo en lugar de inferirse a partir de un vídeo de campo.
Cuestiones prácticas previas al diseño detallado
¿Puede un robot móvil atender varias máquinas CNC?
Potencialmente, si cada estación cuenta con una interfaz de acoplamiento validada, geometría de tarea accesible, presentación de piezas compatible, plan de tráfico y comunicación entre máquinas. El número de estaciones depende de la ruta real y la demanda operativa.
¿Qué se debe comprobar antes de elegir la posición de la base móvil?
Compruebe el acceso a la bandeja, la apertura de la máquina, el alcance del accesorio, el alcance total del brazo y la pinza, la tolerancia de acoplamiento, el enrutamiento de servicio, la protección y una vía de extracción despejada.
¿Cómo se deben preparar una bandeja y una pinza doble para los traspasos de pacientes?
Defina la presentación de la pieza, los estados ocupado y vacío, el espacio libre de agarre, las señales de confirmación y la secuencia permitida para cada lado de la pinza. Valide la combinación completa de tolerancias de la bandeja y la pieza.
¿Qué información se necesita para una revisión de concepto?
Los planos de la máquina y los accesorios, los datos de las piezas de trabajo y las bandejas, el espacio de acoplamiento, la disposición de los pasillos, la lista de señales, la combinación operativa, las restricciones de seguridad y los criterios de aceptación constituyen el conjunto práctico de partida.
Para los equipos que evalúen una aplicación similar, es necesario alinear el mapa de la interfaz de la estación, el rango de tolerancia y los estados de recuperación con la máquina y la familia de piezas reales. Solicitar una revisión de la solicitud EVST o mándenos un correo electrónico a ventas@evsrobot.com.
*La aceptación del proyecto se realiza una vez acordados los datos del proyecto, el método de prueba y los registros.*