
Un panel de instrumentos largo y curvo requiere una trayectoria de pulverización de adhesivo más compleja que un simple movimiento de un punto a otro. En el caso descrito, un robot industrial acerca un aplicador compacto a una pieza de trabajo oscura y fija, recorre una sección, se retira para reposicionarse y regresa para cubrir dos secciones más. El desafío práctico del diseño radica en cómo dividir esa superficie en trayectorias accesibles, manteniendo el espacio libre necesario para la muñeca, el aplicador, las mangueras, el soporte y las áreas cubiertas. Solicite una revisión de su solicitud a EVST..
Lo que muestra la secuencia de campo
Al principio del vídeo, el aplicador recorre una parte del panel de instrumentos. A continuación, el robot se retira y cambia de postura. Se acerca a otra sección, se retira de nuevo y, posteriormente, realiza otro acercamiento y movimiento de trayectoria antes de retirar el aplicador.
Esta secuencia pone de manifiesto un punto importante: un panel conformado se manipula como varias secciones accesibles unidas mediante movimientos de transición precisos. El vídeo documenta el orden de los movimientos y la disposición física. No determina la composición química del adhesivo, la cantidad suministrada, los parámetros del proceso, la cobertura, el tiempo de ciclo, la precisión ni la calidad de la pieza terminada; estos datos corresponden a la información de la aplicación y a las pruebas realizadas.
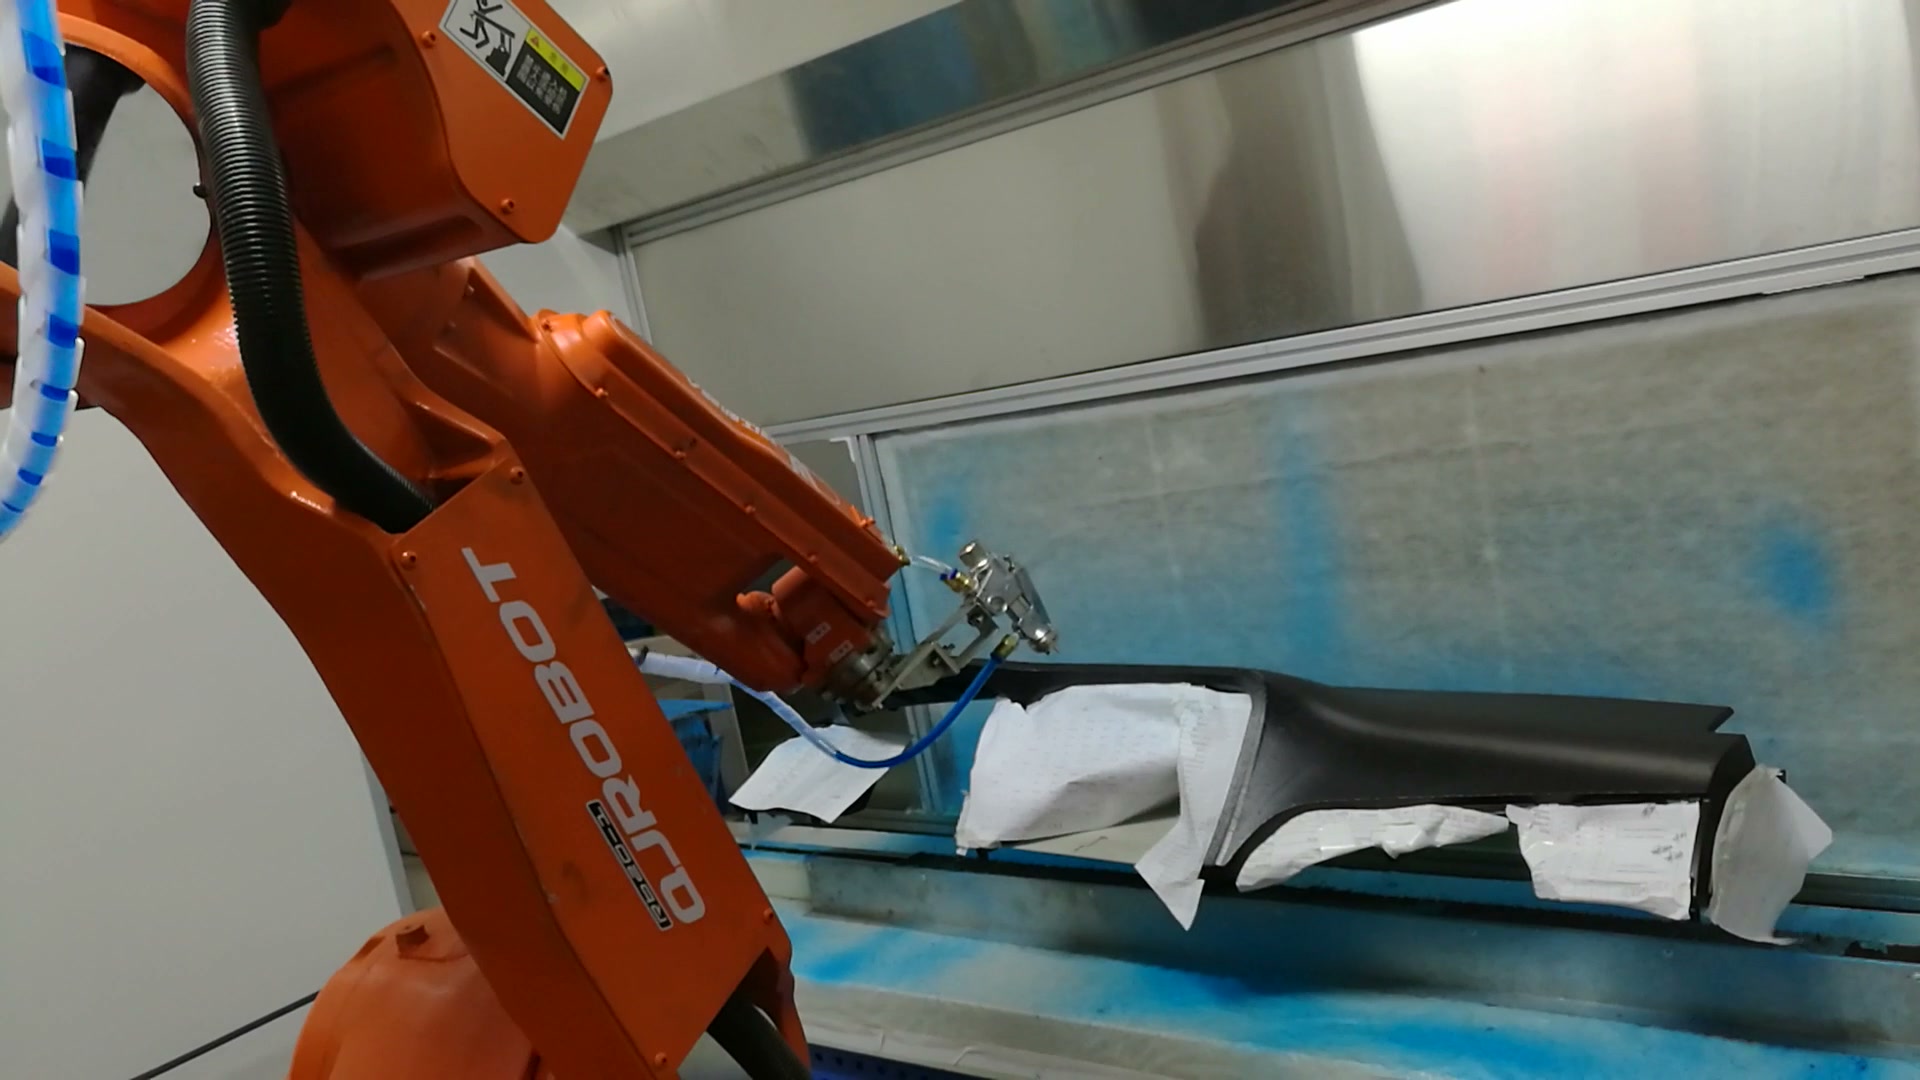
Aproximadamente en el minuto 00:13 del video, el aplicador se encuentra cerca de una sección del panel de instrumentos fijo; el robot, la herramienta, las mangueras, la pieza de trabajo y la cubierta blanca local son visibles simultáneamente.
Planificación de la pulverización robótica de adhesivos para paneles de instrumentos mediante acceso
La segmentación de la trayectoria debe comenzar con la geometría real de la pieza y la herramienta. Para cada región de la superficie, el estudio requiere una dirección de aproximación, una orientación de trabajo, un espacio libre y una trayectoria de salida. Una región que parece continua en un dibujo puede requerir dos trayectorias robóticas cuando una brida, un cambio brusco de curvatura, un elemento de fijación o la posición de la manguera limitan el acceso.
El robot grabado se acerca repetidamente, recorre una sección y se retrae. Para un nuevo proyecto, la separación exacta debe obtenerse mediante un estudio de alcance fuera de línea, seguido de ensayos en piezas representativas. El objetivo es mantener el aplicador en una posición de trabajo adecuada con respecto a la trayectoria especificada, evitando posturas incómodas de la muñeca e impidiendo que el movimiento de transición atraviese la pieza de trabajo o el dispositivo de sujeción.
Tratar el despegue y el reposicionamiento como parte del proceso.
Los movimientos entre las secciones de la superficie no son desplazamientos en vacío. Determinan si la herramienta se separa de la pieza de trabajo, si el haz de mangueras tiene espacio para seguirla y si el siguiente acercamiento comienza desde una posición predecible. Un plan de movimiento útil define dónde el aplicador abandona una sección, cuánto se retira, qué articulaciones cambian de posición y dónde comienza el siguiente acercamiento controlado.
En la secuencia de trabajo, la herramienta se eleva visiblemente entre las secciones de trabajo. Esta observación permite analizar las transiciones como estados explícitos. Sin embargo, no revela si el flujo de material está activado o desactivado en cada instante, por lo que el diseño de los controles debe definir y validar dicha relación a partir del equipo de aplicación seleccionado y las especificaciones del proceso.
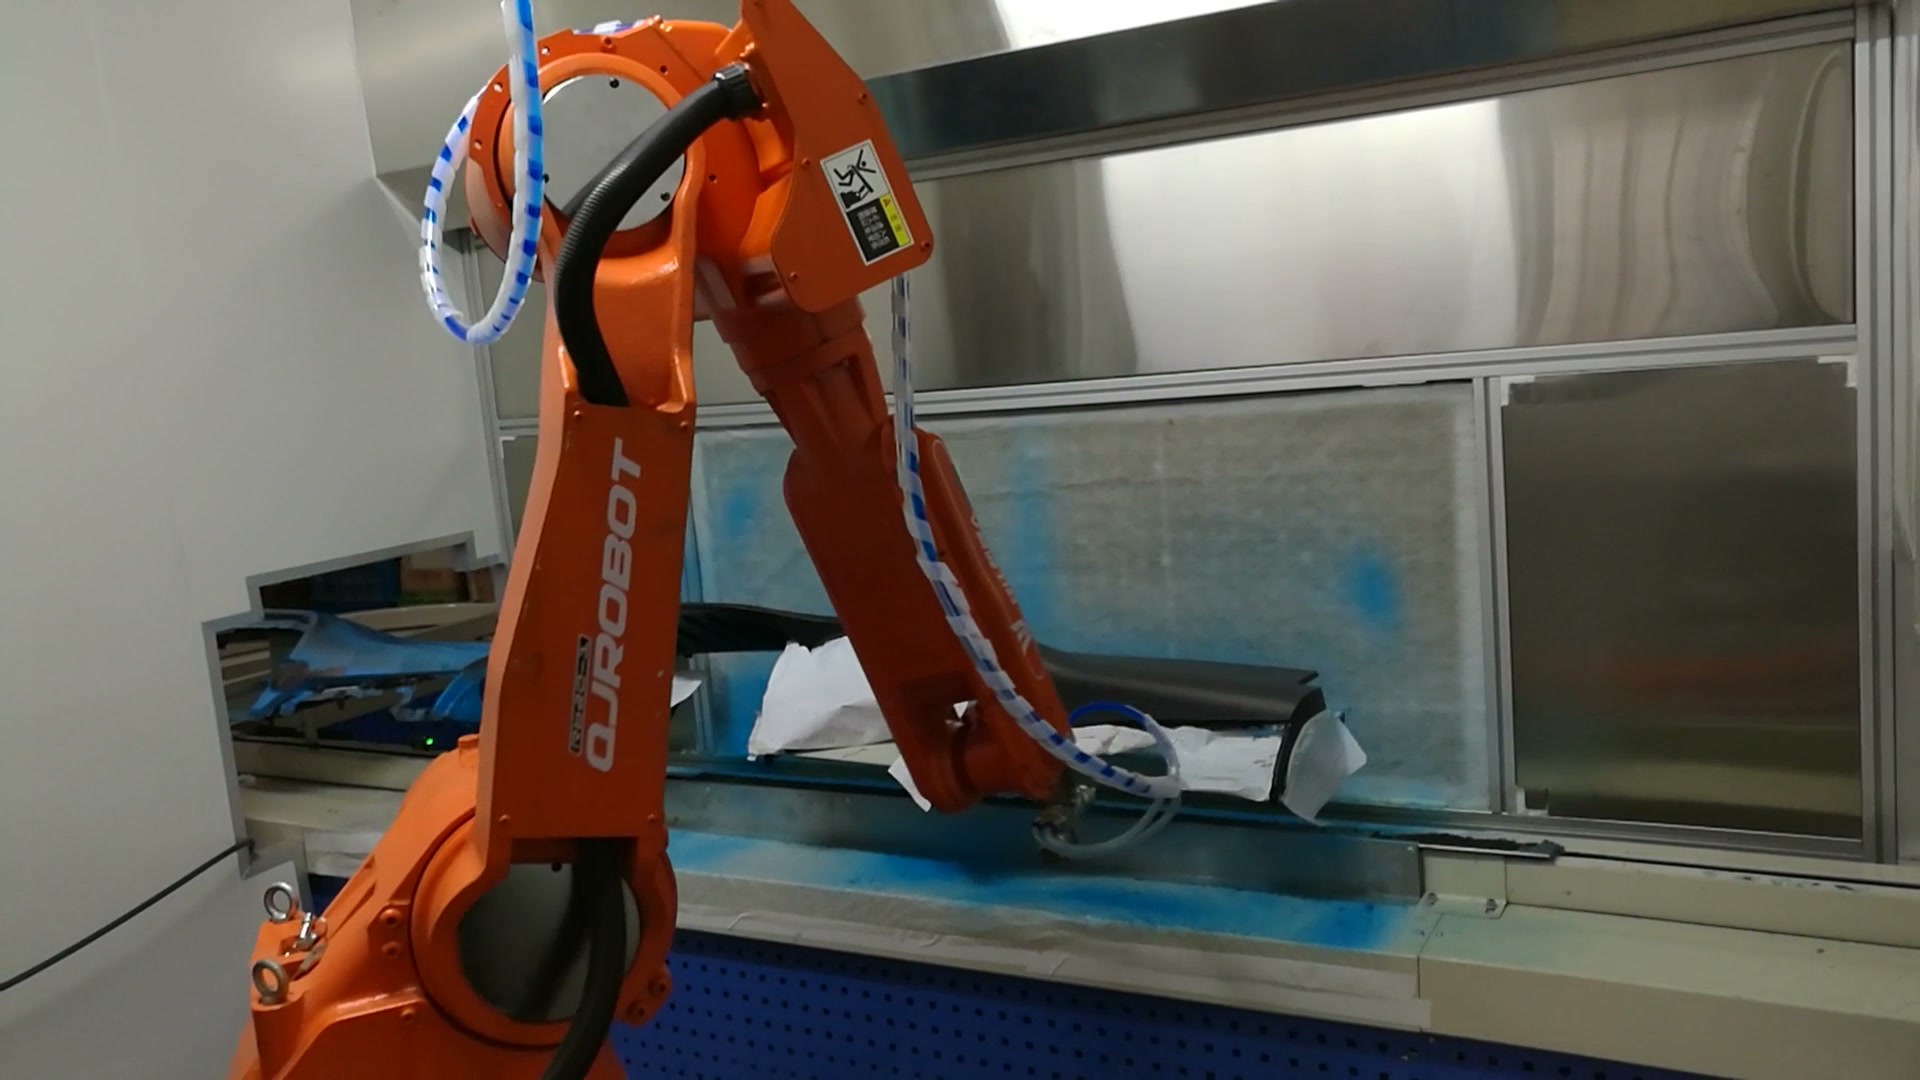
Aproximadamente a las 00:37 del vídeo, tras una fase visible de retirada y recolocación, el aplicador se encuentra cerca de otra sección del largo panel de instrumentos.
Mantenga los accesorios, las áreas cubiertas y los servicios en el mismo modelo de separación.
La pieza de trabajo se mantiene en una posición fija, y se aprecian áreas blancas cubiertas localmente. El material y la función de estas áreas no se determinan mediante las medidas. Sin embargo, en la planificación del proyecto, cada elemento de fijación, cubierta, protección temporal y conjunto de tolerancias que pueda entrar en el área de trabajo de la herramienta debe representarse en el estudio de alcance y colisión.
El enrutamiento del servicio es importante por la misma razón. El aplicador está conectado mediante líneas visibles que se mueven con el robot. El modelo debe incluir límites de flexión, holgura, puntos de enganche y las posturas de muñeca más exigentes. Una trayectoria que sea despejada para el cuerpo de la herramienta metálica puede resultar inadecuada al considerar el conjunto completo de servicios.
Defina los estados de la interfaz antes de optimizar el movimiento.
Una secuencia robusta debe distinguir entre pieza cargada y ubicada, dispositivo de fijación listo, robot libre, aplicador listo, trayectoria activa, sección completada y robot retirado. Las señales exactas dependen del equipo de la celda. Separar los estados facilita el diagnóstico de las interrupciones y proporciona un punto de partida conocido para el plan de recuperación.
La recuperación merece su propio análisis. Consideremos una parada durante la aproximación, durante un movimiento de seguimiento de superficie y durante la retirada. Para cada caso, definamos el estado seguro, si se puede reanudar la sección actual y la ruta de retirada permitida. Este trabajo debe acordarse antes de intentar acortar el tiempo de transición.
Planifique la celda en función de las limitaciones de la aplicación real.
El cerramiento azul y la estación fija delimitan el espacio de trabajo visible, pero las dimensiones no permiten identificar el diseño de ventilación o filtración del cerramiento. Para la revisión del proyecto, se deben utilizar los datos de seguridad del proveedor del adhesivo, las instrucciones del equipo de aplicación, los requisitos locales aplicables y una evaluación de riesgos del proceso para determinar la ventilación, los controles de exposición, las protecciones, las medidas de prevención de incendios, el acceso para el mantenimiento y la gestión de residuos.
La seguridad del robot también depende de la celda completa y de los modos de operación. La evaluación debe abarcar la carga, la configuración, la limpieza, el mantenimiento de las boquillas, la recuperación de fallos y el acceso al dispositivo, así como el movimiento automático. El diseño final debe cumplir con los requisitos aplicables a la ubicación de instalación y al equipo seleccionado.
Elementos necesarios para un estudio de viabilidad útil.
| Entrada | Por qué cambia el concepto |
|---|---|
| Diseño CAD y tolerancias de la pieza representativa | Define las superficies alcanzables, las condiciones de los bordes y los límites de separación. |
| Zonas de aplicación obligatoria y zonas de exclusión. | Establece dónde pueden comenzar, continuar y terminar los caminos. |
| Datos sobre adhesivos y equipos de aplicación | Define la ventana de proceso y el equipo de apoyo para la validación. |
| Diseño de accesorios y revestimientos locales | Añade obstáculos reales y condiciones de repetibilidad. |
| Aplicador, mangueras y paquete de vestimenta | Establece la geometría de la herramienta, la carga de la muñeca y los límites de la ruta de servicio. |
| Disposición de la celda y modos de acceso | Define la ubicación, la protección, el mantenimiento y la recuperación del robot. |
| Método de aceptación | Vincula los ensayos con criterios de proyecto medibles. |
Un resultado conceptual útil incluye un mapa de ruta segmentado, un estudio de alcance y postura, un modelo de envolvente de herramientas y servicios, una secuencia de estados de interfaz, un concepto de protección, una matriz de recuperación y un plan de prueba. Los compromisos de rendimiento deben basarse en pruebas de piezas representativas con el material y el método de inspección acordados.
Cuestiones prácticas previas al diseño detallado
¿Por qué dividir un panel de instrumentos en varias trayectorias robóticas?
Las distintas regiones pueden requerir diferentes direcciones de aproximación y posturas de muñeca. Las secciones específicas también crean zonas controladas para levantar y reposicionar la pieza sin cruzarla.
¿Qué debería incluirse en el estudio de alcance?
Incluya el rango completo de tolerancia de las piezas, el accesorio, las cubiertas, el cuerpo del aplicador, el paquete de servicio, la postura de la muñeca del robot, los movimientos de aproximación y retirada, la carcasa y el acceso para mantenimiento.
¿Cómo deben gestionarse las zonas de acceso restringido?
Defínalos a partir de las especificaciones de la pieza y del proceso, represéntelos en el modelo de trayectoria y confírmelos durante las pruebas. En este caso, la presencia de un recubrimiento blanco visible no debe interpretarse como prueba de un método de enmascaramiento específico.
¿Qué debería medir el plan de aceptación?
Utilice los criterios acordados para el adhesivo, la pieza y las necesidades posteriores. El plan puede incluir la ubicación de la trayectoria y la verificación del resultado del proceso, pero las medidas y los límites exactos deben provenir de la especificación del proyecto, no de este video.
Para la revisión del concepto, proporcione los datos de la pieza y del accesorio, las zonas de aplicación, la información sobre el material y el equipo seleccionados, el diseño, las necesidades de acceso y el método de aceptación propuesto. Solicitar una revisión de la solicitud EVST o mándenos un correo electrónico a ventas@evsrobot.com.
La aceptación del proyecto se produce una vez acordados los datos del proyecto, el método de prueba y los registros.