
By Equipo editorial de EVST · Revisado por Equipo editorial de EVST · Última actualización: 12 de octubre de 2026 · Política editorial · Política de correcciones · Términos
Las bandejas de semillero llegan apiladas, por lo que una celda de paletización debe gestionar más de una caja a la vez. En este ejemplo, un robot naranja utiliza una herramienta rectangular para recoger una pila de bandejas negras de semillero de la derecha, transportarla a un palé azul de la izquierda y colocarla sobre la carga en crecimiento. En ciclos posteriores, se modifica la orientación y la posición de las bandejas para formar capas alternas. Cuando el palé está completo, la cinta transportadora retira la carga completa.
¿Planeas una línea similar? Envíenos el dibujo de la bandeja, los detalles de la pila, el tamaño del palé y la producción diaria. para una estimación del diseño y el tiempo de ciclo.
El ciclo desde la entrada hasta la descarga
- El robot recoge un grupo apilado de bandejas negras con plántulas en la posición de recogida derecha.
- Transporta la pila a través de la celda hasta la paleta azul.
- Desciende y coloca la pila en la posición asignada en la capa superior.
- La herramienta se suelta y regresa vacía para la siguiente recogida.
- Los ciclos sucesivos cambian de posición y orientación para construir el patrón de capas.
- El palé ya montado se desplaza hacia la cámara mediante la cinta transportadora de rodillos.
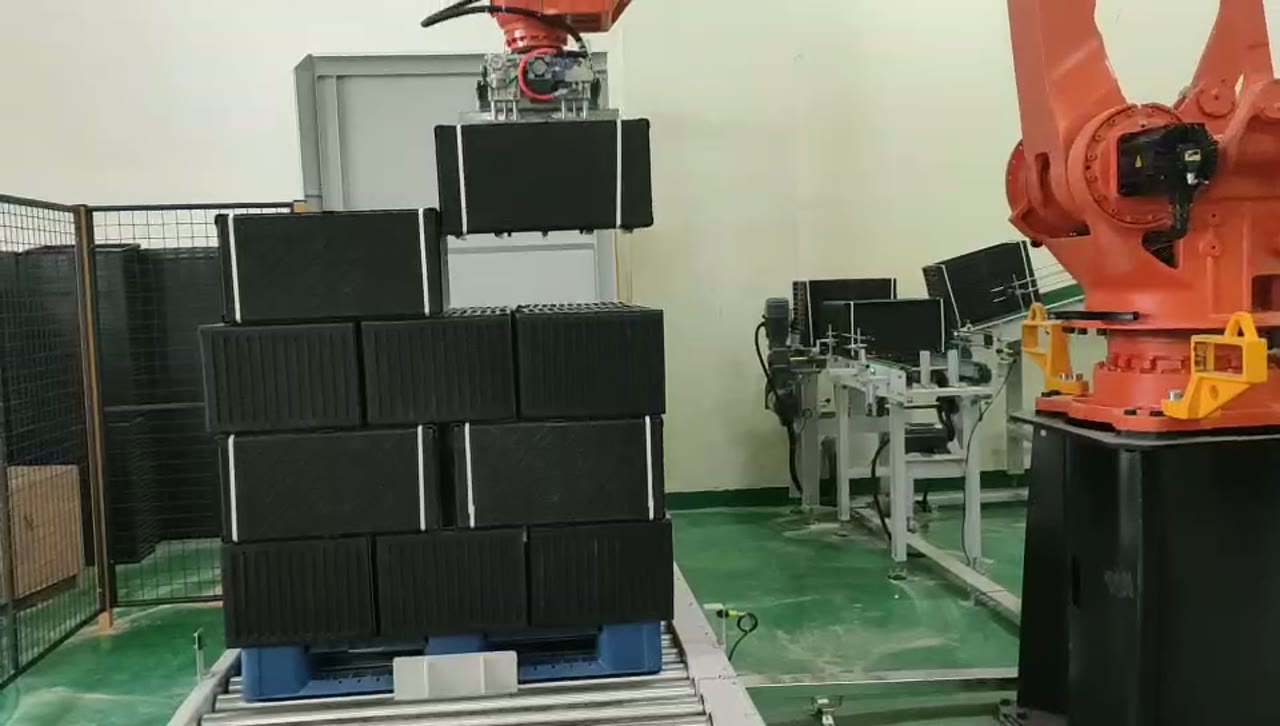
Trate el grupo apilado como la unidad manejada.
La herramienta no manipula una bandeja aislada. El grupo apilado tiene su propia altura, rigidez y tolerancia, características que influyen en la recogida y colocación. Por lo tanto, el proyecto requiere conocer la altura mínima y máxima de la pila, la variación del grupo apilado y los puntos donde la herramienta puede entrar en contacto con la pila de forma segura.
La estación de recogida debe presentar cada pila en una ubicación repetible. Si la altura de la pila varía, la celda necesita un método definido para determinar o limitar el nivel de recogida. Se debe comprobar el espacio libre para las herramientas alrededor del borde de la bandeja y alrededor de las pilas cercanas, especialmente durante una elevación vertical.
Las capas alternas comienzan con un mapa de ubicación.
El vídeo muestra pilas colocadas en diferentes orientaciones y posiciones. Una útil guía de paletización define cada colocación como una fila, columna, capa y orientación. Este mapa hace explícita la alternancia prevista y permite a los ingenieros comprobar si la herramienta puede alcanzar cada posición sin atravesar la parte ya completada de la carga.
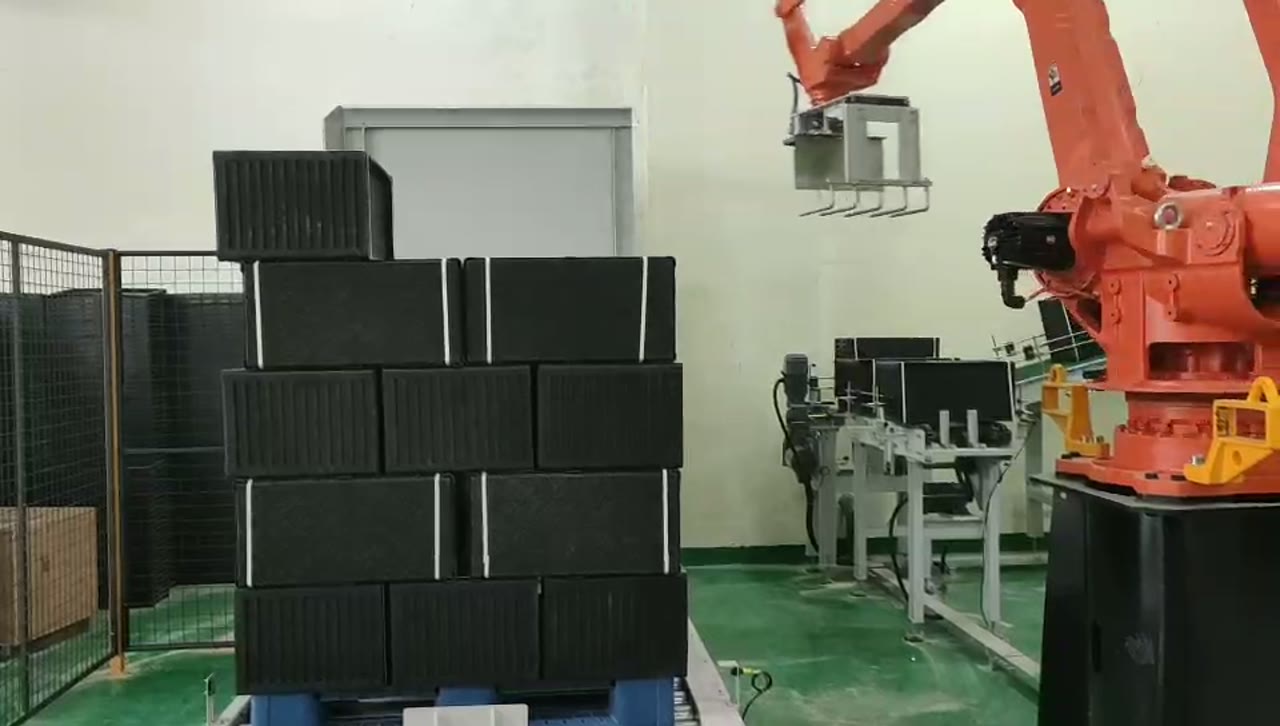
El cambio de capa también afecta la altura de aproximación. A medida que aumenta la carga, el robot necesita una aproximación vertical despejada por encima de la pila más alta, seguida de un retroceso controlado antes de regresar al lado de recogida. Verifique la posición de las esquinas y la capa más cercana a la base del robot para asegurar el espacio libre para la muñeca y la herramienta.
| Aportaciones para la planificación | Por qué importa |
|---|---|
| Dimensiones de la bandeja y del grupo apilado | Define el acoplamiento de las herramientas y el espaciado de la pila. |
| Tamaño del palé y voladizo permitido | Define la cuadrícula de colocación |
| Secuencia de orientación de capas | Define la receta del robot y el patrón de carga. |
| Altura de carga completa | Define el alcance vertical y el espacio libre por encima de la cabeza. |
| Punto de referencia y posición de parada de la cinta transportadora | Alinea la receta del palé con la descarga. |
La cinta transportadora forma parte del ciclo de paletización.
Tras la última colocación, el robot debe liberar el palé y la cinta transportadora debe saber que la carga está lista para moverse. Por lo tanto, la descarga que se muestra al final forma parte de la secuencia de la celda, no de un detalle logístico independiente. El traspaso debe incluir las condiciones de robot libre, palé completo, cinta transportadora lista y palé liberado.
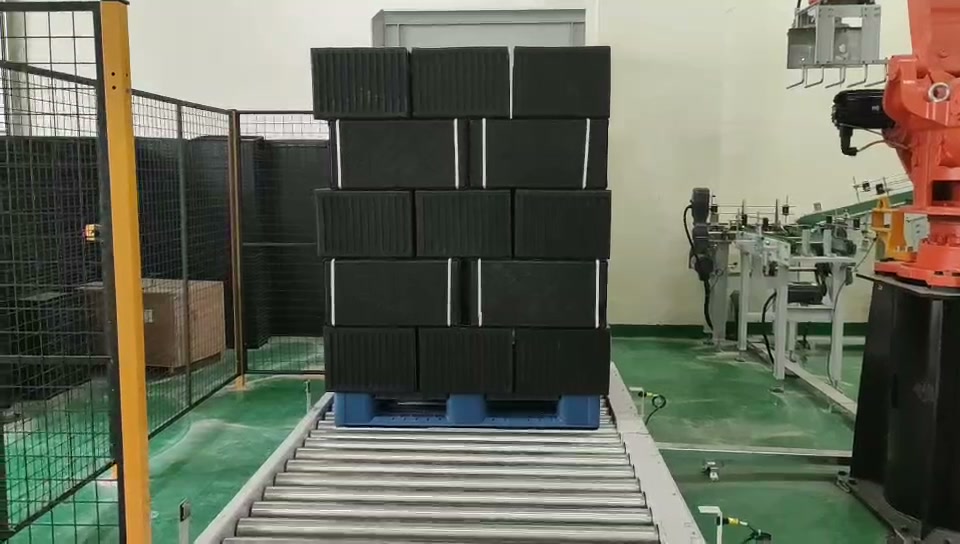
El siguiente palé vacío también necesita una parada repetible con respecto al mismo punto de referencia utilizado en la receta del palé. De lo contrario, todos los puntos de colocación se desplazan simultáneamente.
Qué validar en un ensayo
Utilice bandejas reales y grupos apilados representativos. Confirme que la herramienta pueda recoger la pila sin alterar el material adyacente, transportarla mediante el movimiento planificado más rápido, colocarla sin arrastrarla por la capa y soltarla limpiamente. Cree el patrón completo, incluyendo las posiciones más altas y más alejadas, y luego ejecute la secuencia de descarga e intercambio de palés vacíos.
¿Qué enviarnos?
- Diseño de la bandeja, material y gama de grupos apilados.
- Cantidad o altura de la pila indicada al momento de la recogida.
- Dimensiones del palé, disposición de las capas y altura máxima de carga.
- Disposición de las cintas transportadoras de entrada y salida.
- Producción diaria, patrón de turnos y método de palés vacíos.
- Requisitos de aceptación de carga y transporte.
Contacte con EVST o envíe un correo electrónico a sales@evsrobot.com con estos datos para obtener un concepto de paletización y una estimación del tiempo de ciclo.
El diseño final de la herramienta, el patrón de capas, la estabilidad de la carga y la tasa de producción requieren validación con las bandejas, el palé y la cinta transportadora reales.