
By Equipo editorial de EVST · Revisado por Equipo editorial de EVST · Última actualización: 10 de octubre de 2026 · Política editorial · Política de correcciones · Términos
El desbarbado de piezas mediante robot funciona cuando la pieza se puede dividir en superficies de agarre seguras, bordes de trabajo expuestos y un espacio de transición seguro entre ellas. El robot debe mantener la pieza estable sobre una placa de fijación montada en la muñeca, mientras presenta cada borde exterior necesario a la herramienta rotativa fija. Si la placa de fijación cubre un borde, pierde apoyo durante un giro o colisiona antes del siguiente acercamiento, el problema no se puede solucionar añadiendo más posiciones al robot.
Envíe el plano de la pieza y la producción diaria.y prepararemos un concepto de celda y una estimación del tiempo de ciclo. Marque los bordes que necesitan tratamiento y cualquier superficie que deba permanecer libre del contacto con el accesorio.
Divide la pieza antes de planificar la trayectoria del robot.
El primer dibujo útil no es la trayectoria del robot, sino un mapa de la superficie de la pieza. Asigne a cada área relevante una función: disponible para el agarre, necesaria para el desbarbado, protegida de las marcas de fijación, utilizada para la ubicación o necesaria como espacio libre durante el giro de la pieza. Las piezas pequeñas y complejas suelen tener estas funciones muy próximas. Una cara que parece conveniente para el soporte puede estar junto a un borde que debe pasar por la herramienta; una abrazadera montada de forma segura en una orientación puede convertirse en el punto de colisión principal después del giro de la muñeca.
| Área parcial | Pregunta para responder | Consecuencia del diseño |
|---|---|---|
| Rostro agarrador | ¿Puede la fijación mantenerse en su lugar en cualquier orientación? | Define la posición de la abrazadera y la dirección de soporte. |
| Borde de trabajo | ¿Puede alcanzar la herramienta fija sin que el dispositivo de fijación entre en la zona de la herramienta? | Define la longitud del borde expuesto y el ángulo de aproximación. |
| Función de localización | ¿Se repite sin utilizar una superficie reservada para el procesamiento? | Define cómo se asienta la pieza en la placa de fijación. |
| Superficie protegida | ¿Debe evitarse el contacto con la abrazadera o los residuos de la herramienta? | Añade almohadillas, protección o una zona de agarre diferente. |
| Envolvente de transición | ¿Qué recorre el espacio cuando la muñeca gira e inclina? | Define el espacio libre alrededor de las herramientas y las protecciones. |
Esta asignación evita un problema común que surge en las etapas finales del proceso: el robot puede alcanzar la herramienta, pero el dispositivo de fijación está sujetando la región exacta a la que necesita acceder.
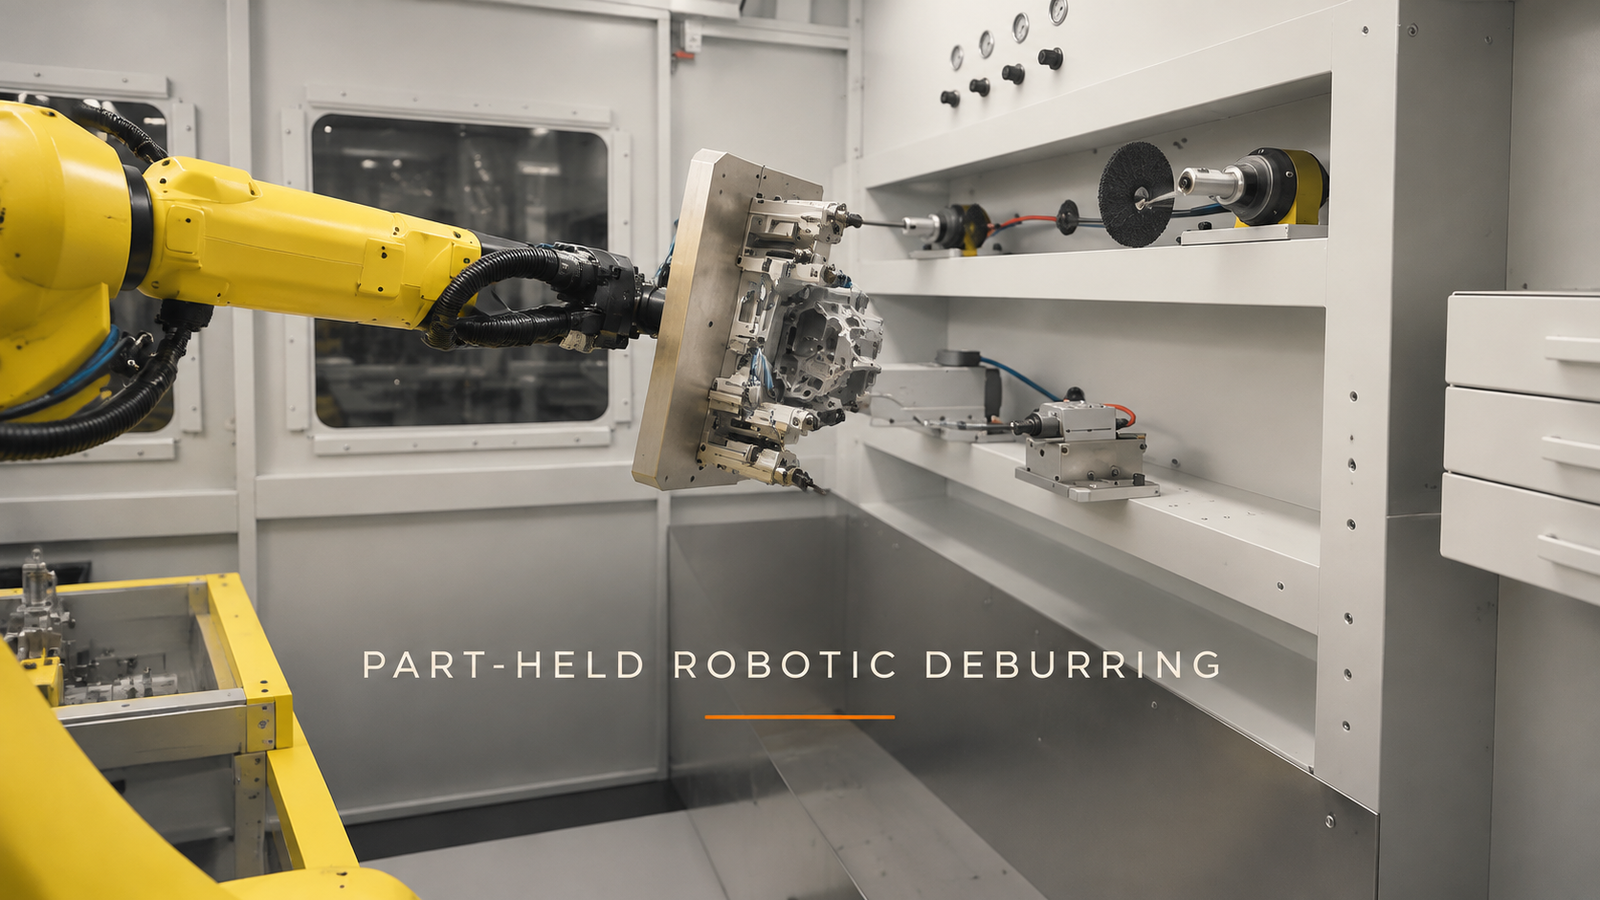
En esta celda, la pieza se mueve y la herramienta permanece fija.
La celda documentada utiliza un robot amarillo de seis ejes para transportar una pieza pequeña y compleja desde una mesa frontal hasta una herramienta rotativa fija. Una gran placa metálica rectangular se encuentra en la muñeca del robot, y la pieza pequeña está sujeta a dicha placa.
El robot levanta la pieza desde la zona frontal y gira hacia la herramienta fija. Cambia la orientación de la muñeca, guía un borde a través de una posición de procesamiento, se retira, gira la pieza y vuelve a acercarse. Se presentan diferentes lados y contornos exteriores mediante una serie de movimientos. Cerca del final, el robot abandona la zona de herramientas y devuelve la pieza a la mesa frontal.
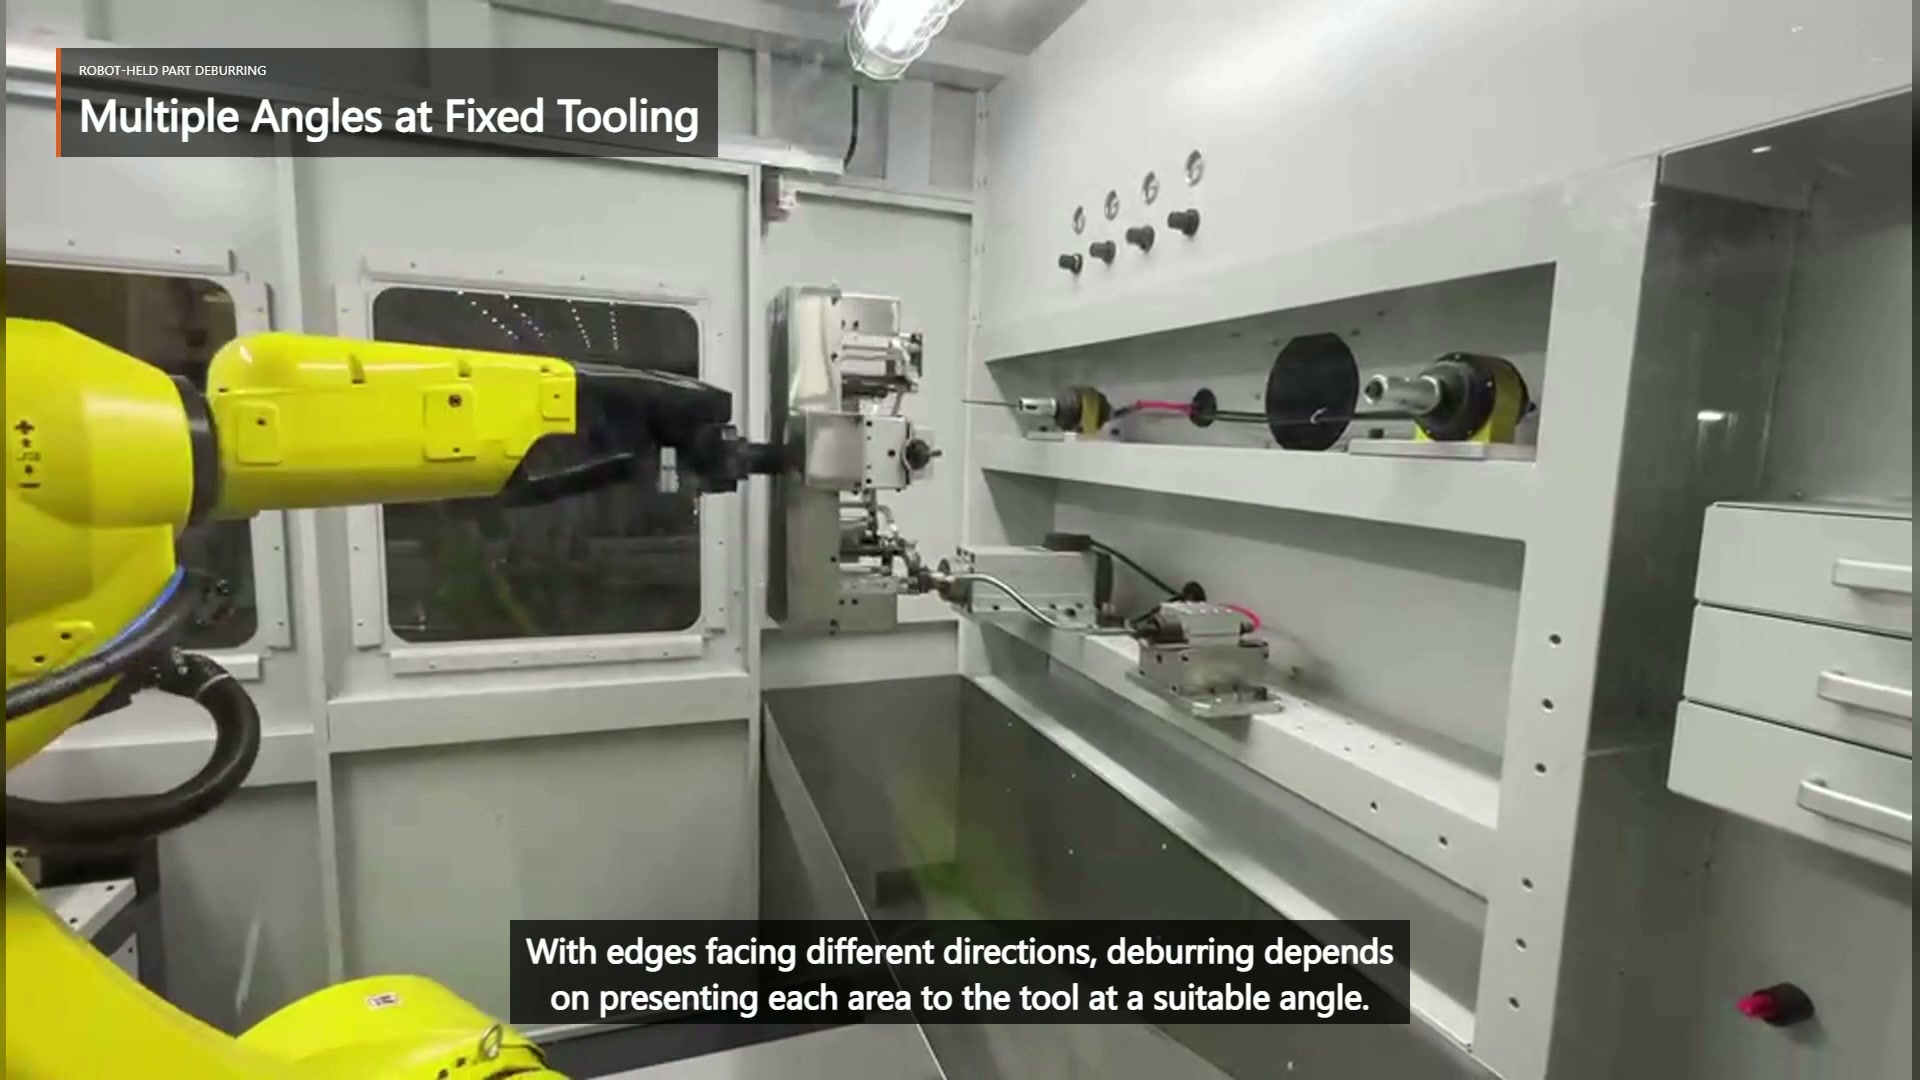
Este sistema permite mover la pieza de trabajo en lugar de desplazar una herramienta motorizada a su alrededor. Esto posibilita el acceso a varios bordes exteriores sin necesidad de reposicionar el equipo fijo. Además, traslada la mayor parte de la planificación al sistema de sujeción de la pieza: la placa, las abrazaderas y la pieza deben permanecer estables mientras su conjunto gira en múltiples orientaciones.
Dé a cada margen de trabajo un enfoque válido
Un borde no es accesible simplemente porque sea visible. Se requiere un método en el que la orientación local del borde se ajuste a la herramienta fija, la pieza pueda pasar por la posición de procesamiento y la placa de fijación permanezca fuera de la herramienta y la estructura circundante. El robot también necesita una forma segura de entrar y salir de dicho método.
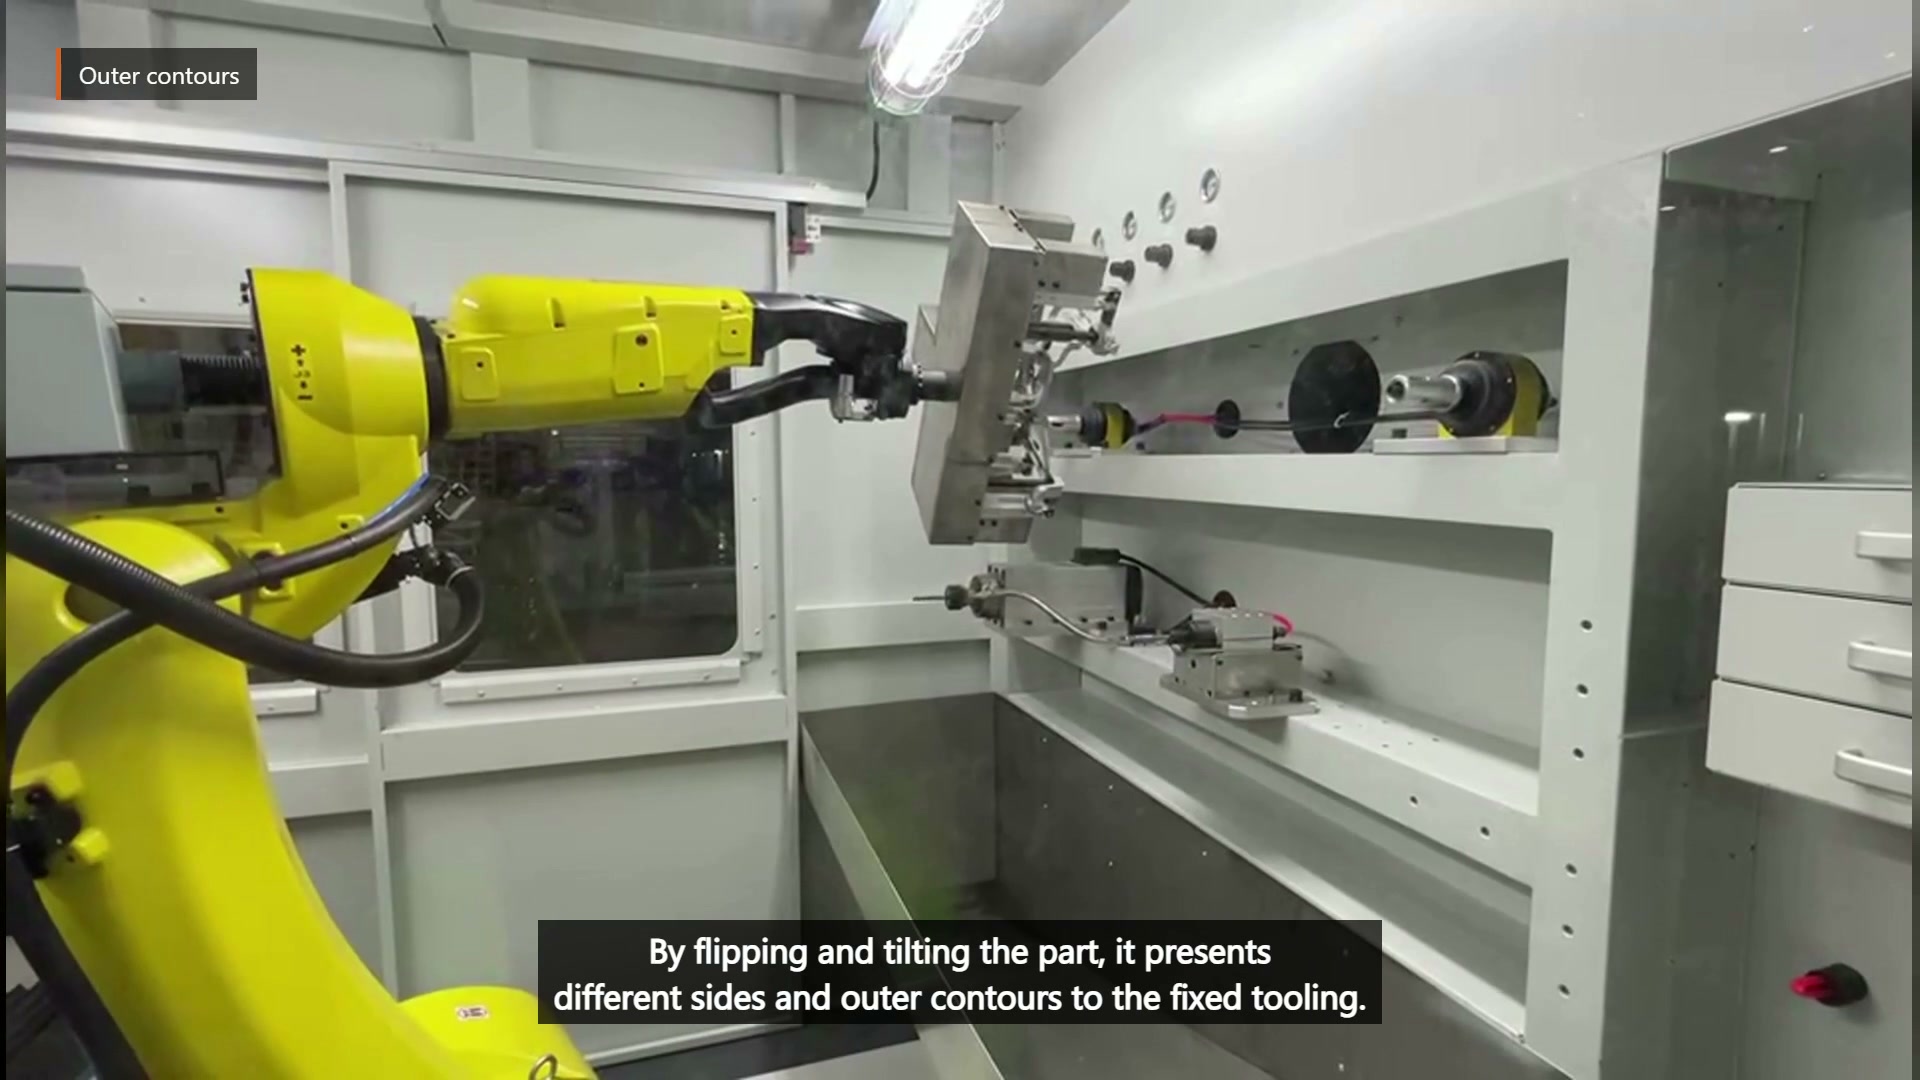
Elabore el plan de proceso borde por borde. Para cada región requerida, registre la configuración de agarre, la orientación de la pieza, la ubicación de la herramienta, la dirección de entrada, la dirección de procesamiento y la dirección de salida. A continuación, agrupe los bordes que puedan compartir una fijación estable y una postura de muñeca compatible. Los bordes que no se puedan alcanzar sin cubrir la zona de trabajo o convertir la placa de fijación en un obstáculo podrían requerir una segunda configuración, una fijación diferente o una división del trabajo distinta.
En esta celda, el área de herramientas cuenta con herramientas en diferentes posiciones de montaje. Identifique las necesidades de cada borde y decida qué posición fija de la herramienta proporciona el acceso requerido, en lugar de forzar cada acceso a través de una única posición.
Trate cada reorientación como un problema de autorización independiente.
Las posiciones de procesamiento son solo una parte del movimiento. Entre ellas, el robot retira, gira o inclina la pieza repetidamente y vuelve a acercarse. Durante esas transiciones, la esquina más alejada de la placa de fijación rectangular puede acercarse más a la herramienta, la carcasa o la mesa que la propia pieza.
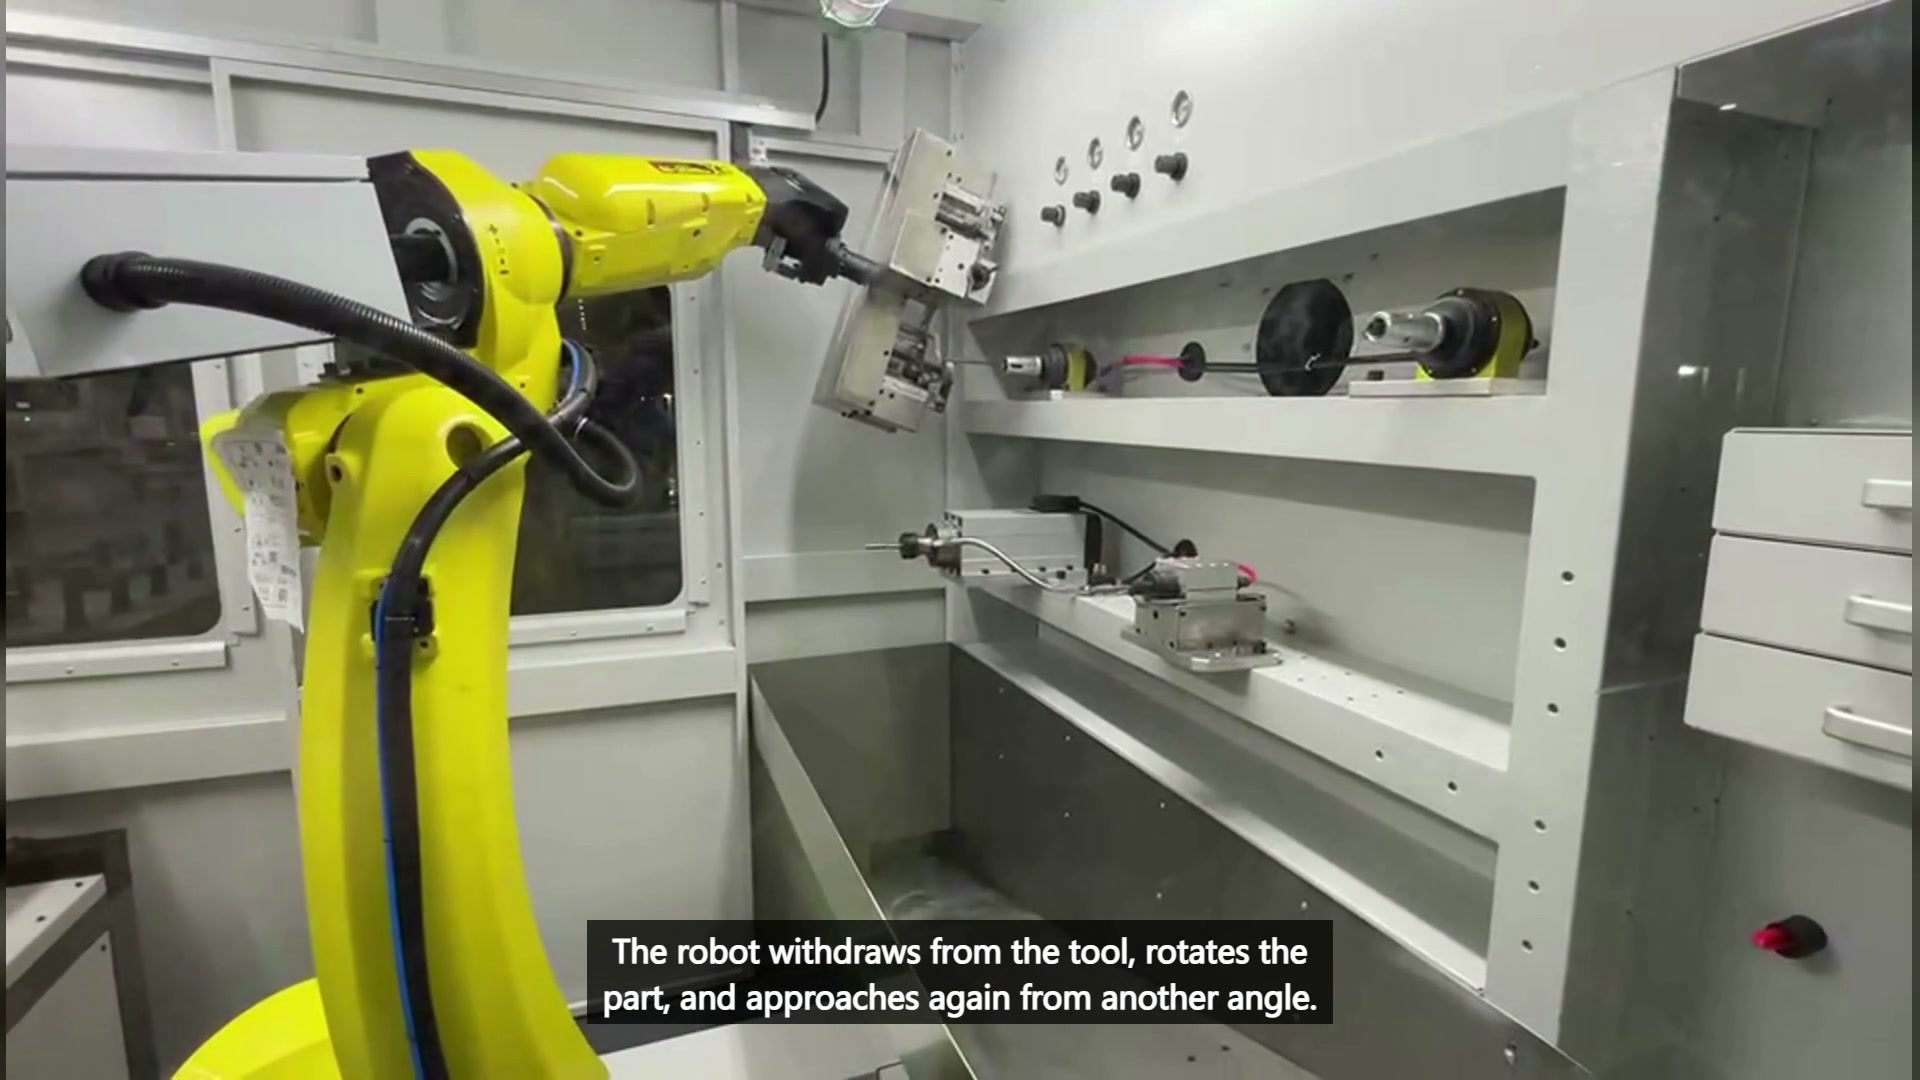
Verifique el área de movimiento completa para cada transición. Incluya la placa, las abrazaderas, los sujetadores, la pieza, las mangueras y cualquier soporte sobresaliente. Un modelo de colisión basado únicamente en la forma de la pieza no tiene en cuenta los elementos de fijación que suelen definir el punto más ancho o más largo. Mantenga los movimientos de retracción lo suficientemente largos como para liberar la herramienta antes de grandes rotaciones de la muñeca y verifique que el siguiente acercamiento no cruce una posición anterior de la herramienta.
La secuencia debe ser comprensible sin necesidad de recurrir al método de ensayo y error en la máquina. Un orden claro podría consistir en agrupar los bordes exteriores cercanos, retirarse a una región segura, realizar una reorientación importante y luego acercarse al siguiente grupo. El orden óptimo depende de la geometría y el acceso; no se puede inferir a partir de una regla genérica ni del número de giros visibles.
La estabilidad debe sobrevivir a la posición menos favorable.
Un soporte que sujeta la pieza en la mesa frontal puede comportarse de forma diferente cuando la muñeca lo inclina, lo gira o lo presenta de lado. La dirección de la carga cambia con respecto a los soportes, y el contacto de la herramienta se produce a distintas distancias del soporte. Diseñe teniendo en cuenta la orientación menos favorable, no la posición de agarre más sencilla.
Revise la posición de la pieza, qué elementos impiden la traslación y la rotación, y cómo la fuerza de sujeción llega a los soportes. Mantenga el contacto cerca de las zonas rígidas cuando el plano lo permita. Evite usar un borde delgado o delicado solo porque sea fácil de alcanzar. Si varias variantes de la pieza comparten la celda, compruebe que el mismo esquema de posicionamiento mantenga expuestos todos los bordes necesarios.
La grabación del movimiento confirma que la fijación permanece sujeta mientras el robot presenta diferentes lados. No proporciona datos sobre la fuerza de sujeción, la velocidad de extracción, el acabado ni la calidad. Para obtener esos resultados, es necesario realizar pruebas con la pieza, la fijación y las herramientas seleccionadas.
Cuestiones que deben resolverse antes de una prueba de muestra.
¿Se pueden acabar todos los bordes con una sola sujeción?
Solo si las superficies de agarre y posicionamiento elegidas dejan accesibles todos los bordes necesarios y el área de sujeción completa no interfiere con ninguna herramienta durante las transiciones. Un mapa de superficies y un estudio de la posición pueden identificar conflictos antes de la prueba.
¿Es suficiente con una herramienta fija?
Eso depende de la geometría de los bordes y del proceso seleccionado. No asuma que una herramienta es adecuada basándose en una vista parcial de la celda. Adapte cada borde al acceso de herramienta requerido y, a continuación, decida si se necesitan una o más posiciones fijas.
¿Qué se debe comprobar durante la prueba de muestra?
Verifique la estabilidad de la sujeción, el acceso a todos los bordes indicados, el espacio libre durante las extracciones y los giros, y el resultado del tratamiento requerido en el dibujo. Utilice la prueba para establecer los parámetros del proceso; no los derive del video.
Qué enviar para una revisión de ingeniería
Envíe el plano de la pieza, la producción diaria, las variantes de la pieza y una lista de bordes marcados. Identifique las superficies de agarre permitidas, las superficies protegidas, los elementos de posicionamiento y cualquier área que deba permanecer visible para la inspección. Si existe un proceso manual vigente, describa las herramientas y el orden utilizado. Proporcione la condición de borde requerida en términos de dibujo o con muestras aceptadas.
Con esos datos, podemos diferenciar las superficies de agarre de los bordes de trabajo, comparar conceptos de fijación, agrupar enfoques compatibles y planificar una prueba de muestra. Analice su aplicación de desbarbado con robot con EVST. o mándenos un correo electrónico a ventas@evsrobot.com con el dibujo de la pieza y la producción diaria para un concepto de celda y una estimación del tiempo de ciclo.
Este artículo trata sobre los movimientos visibles de las piezas sujetas por el robot y los principios generales de planificación de la fijación; no especifica el material, las especificaciones de la herramienta, los parámetros del proceso, el acabado, la tasa de eliminación, el resultado de calidad ni el tiempo de ciclo para esta celda.