
By Equipo editorial de EVST · Revisado por Equipo editorial de EVST · Última actualización: 8 de octubre de 2026 · Política editorial · Política de correcciones · Términos
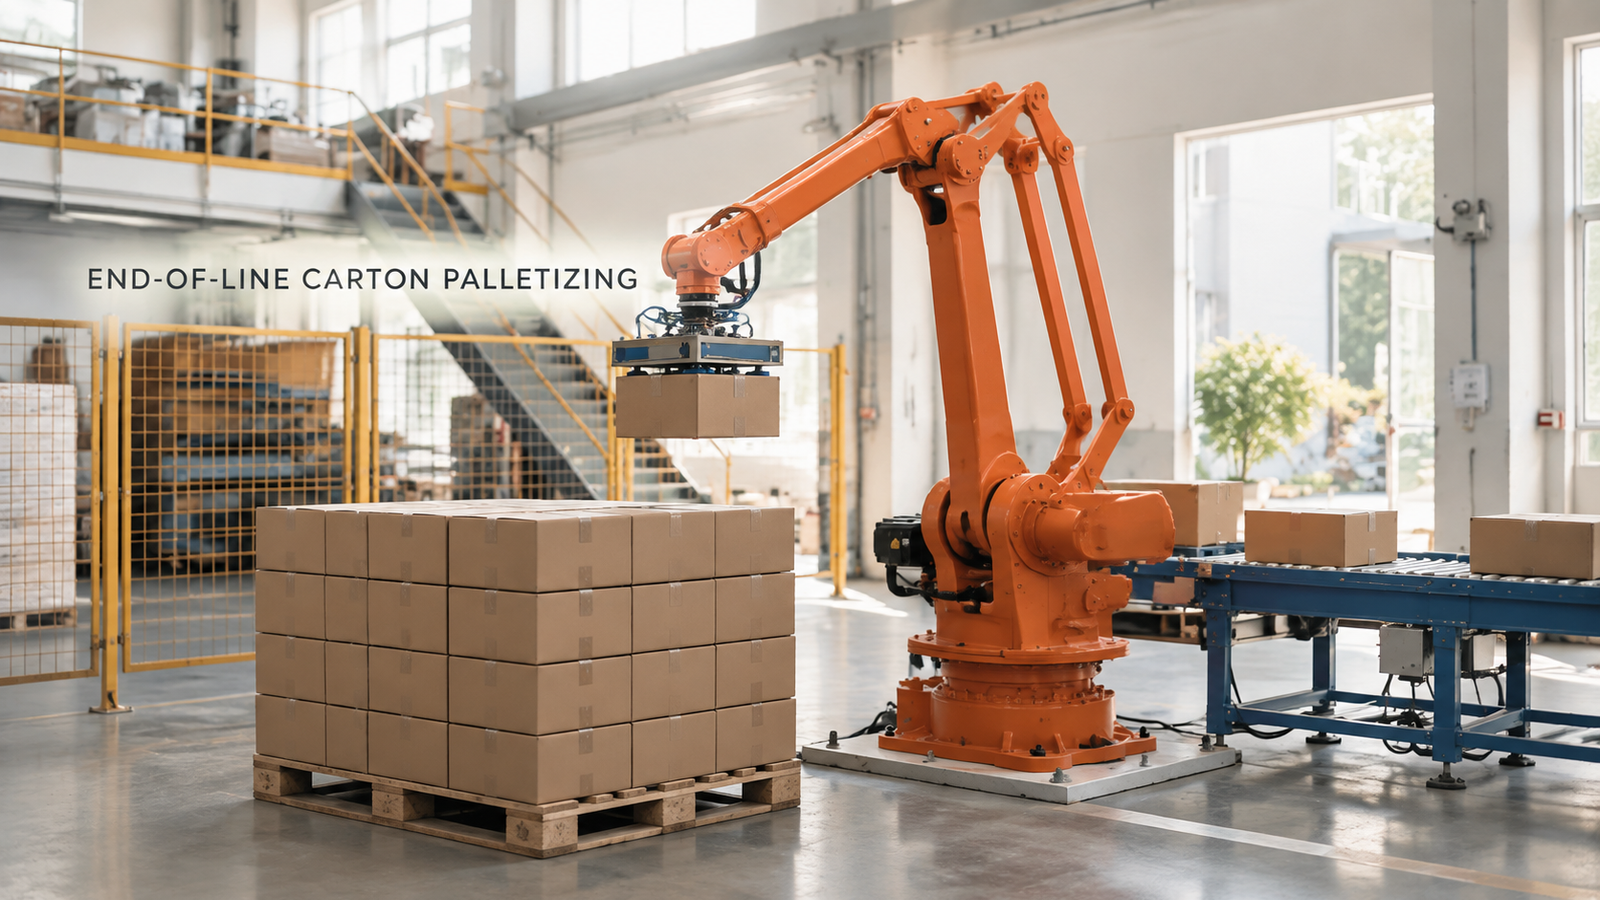
Una celda de paletización al final de la línea se mantiene estable cuando se cumplen tres condiciones: una pinza que sujeta firmemente la caja sin dañarla ni aplastarla, un patrón de apilamiento que garantiza una carga resistente a la manipulación y una posición de recogida en el extremo de la cinta transportadora que es la misma para todas las cajas. Si una de estas falla, las otras dos deben compensar. En la celda descrita, un robot paletizador naranja de cuatro ejes levanta las cajas empaquetadas del extremo de una cinta transportadora de rodillos y las apila en capas sobre un palé.
¿Piensa paletizar sus propias cajas? Envíenos el tamaño de su caja, el peso, el tamaño de su palé y su producción diaria.y responderemos con un concepto de celda y una estimación del tiempo de ciclo.
¿Por qué la presión se acumula al final del camino?
Las cajas salen de la línea de empaquetado a un ritmo constante, y alguien tiene que convertir ese flujo en palés. Si se hace a mano, es un trabajo repetitivo, y la calidad de la pila depende del cansancio de los operarios y de la cantidad de mano de obra disponible en temporada alta. El resultado visible son pilas irregulares: columnas inclinadas, esquinas que sobresalen y cargas que necesitan ser reorganizadas antes de poder ser envueltas.
Un robot elimina la fatiga, pero no la necesidad de un plan. Una persona endereza una caja torcida o cambia la posición de un objeto sin pensar. Un robot repite lo que se le enseñó, por lo que la célula debe entregar la caja donde el robot la espera, sujetarla sin dañarla y colocarla siguiendo un patrón preestablecido. Por eso, los tres puntos que se describen a continuación forman una cadena, no tres controles separados.
Cómo funciona la célula, paso a paso.
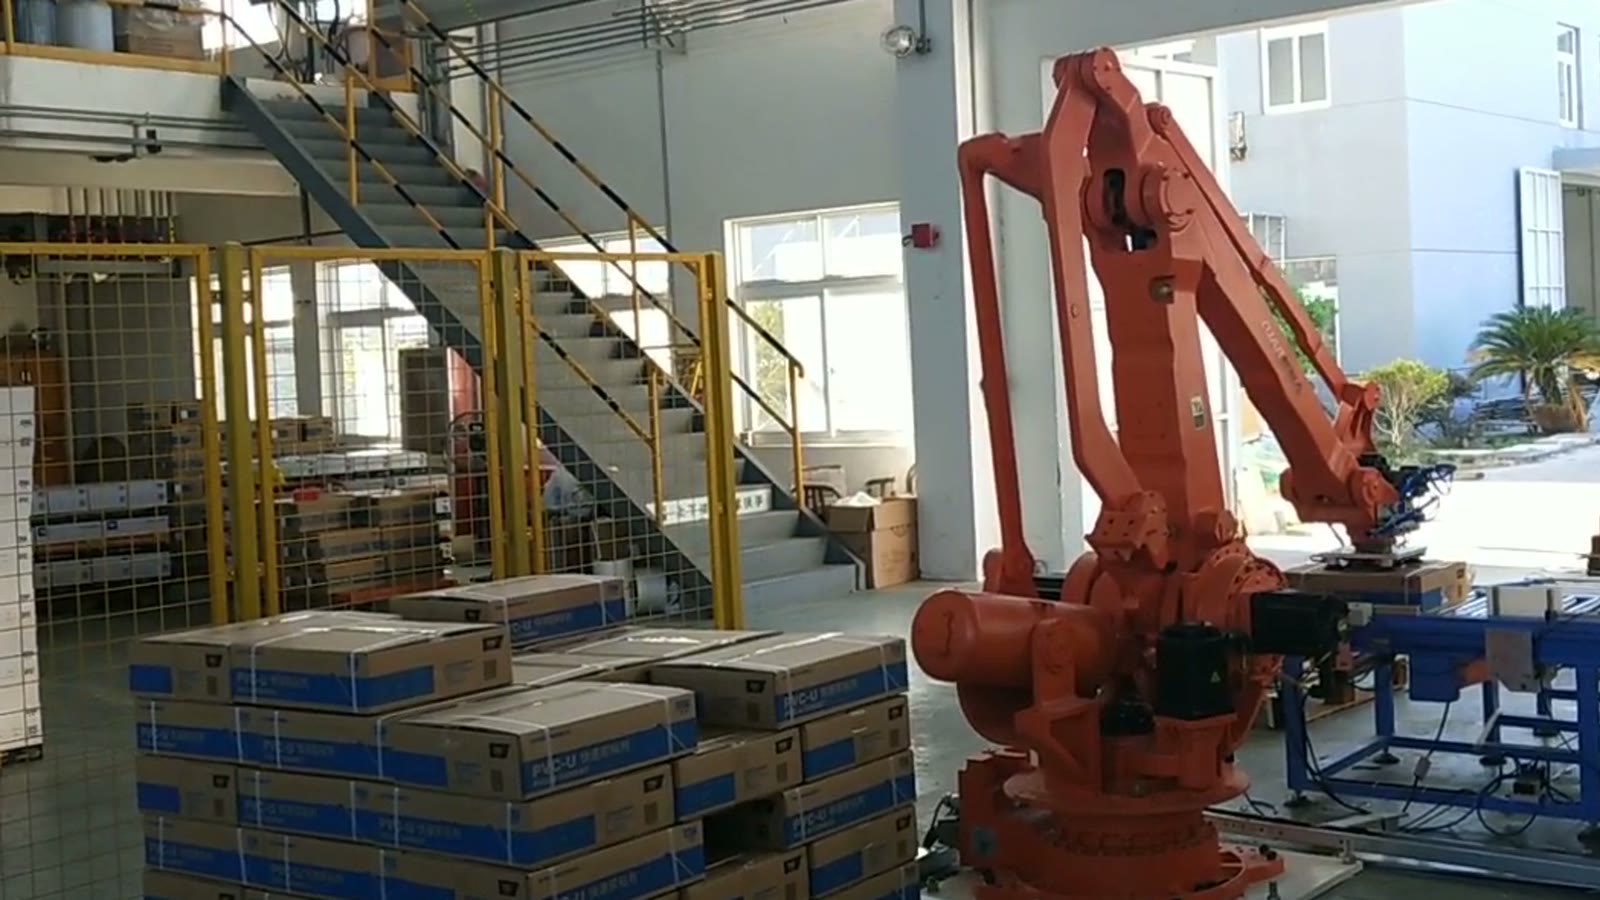
El robot, con un brazo superior en forma de paralelogramo, se encuentra entre dos estaciones. A su derecha, llegan cajas en una cinta transportadora de rodillos azules; a su izquierda, se está construyendo un palé.
- Una caja se desplaza a lo largo de la cinta transportadora de rodillos hasta la posición de recogida situada en su extremo.
- El robot extiende su pinza y la baja hasta la parte superior de la caja.
- La caja se levanta y se separa de los rodillos.
- El brazo se eleva y gira, transportando la caja por encima del palé.
- La caja se baja sobre la pila y se alinea con las cajas que ya están colocadas.
- La pinza se suelta y el brazo se retrae para coger la siguiente caja.
- Al repetir este proceso, la paleta se llena fila por fila y capa por capa.
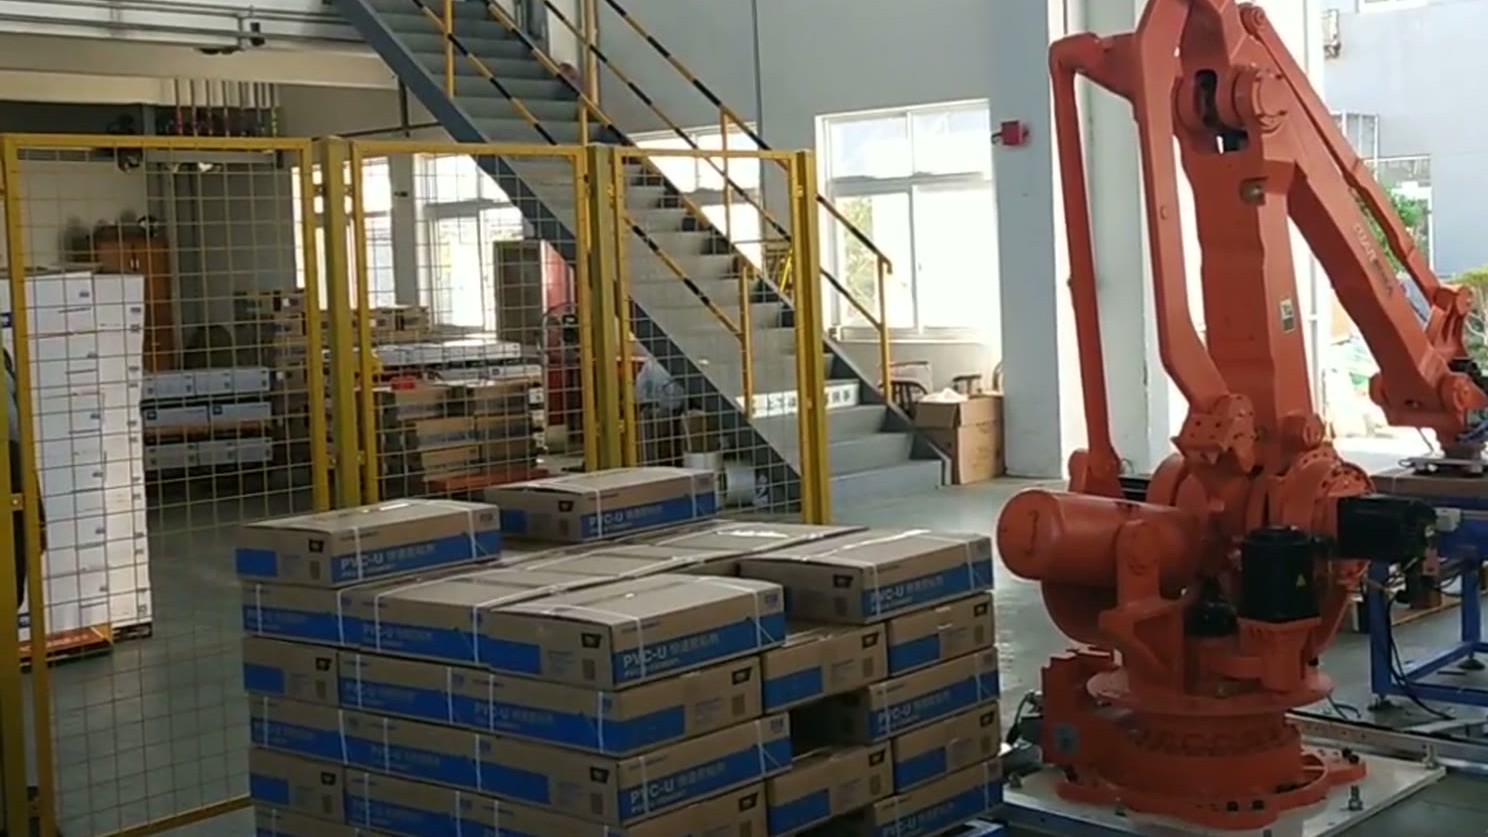
El robot recoge la caja desde arriba, por lo que la pinza trabaja sobre la cara superior del cartón, y todo lo que la pinza haga al recoger la caja debe resistir el balanceo hasta el palé.
Agarre: sujetar sin aplastar
La caja es el embalaje del producto, y una esquina aplastada queda a la vista del cliente. La pinza debe sujetar el producto con la firmeza suficiente para resistir la aceleración y el giro, pero con la delicadeza necesaria para que la caja permanezca intacta. Estas exigencias se contraponen, y el equilibrio depende de la caja: su material, su nivel de llenado y la rigidez de sus paredes.
Por eso, primero solicitamos el tamaño y el peso de la caja. Estos factores determinan la fuerza de sujeción necesaria y cómo se distribuye sobre la superficie de contacto. Una caja ligera y rígida y una pesada y flexible requieren un trabajo diferente, incluso si sus dimensiones exteriores coinciden. La elección de la pinza adecuada para una caja determinada se decide en la fase de cotización y se recomienda probarla con cajas reales.
La pinza también se extiende hacia adelante. Tras soltarla, debe retraerse sin arrastrar la caja ni las que están a su alrededor. Una pinza que necesita más espacio junto a la caja del que permite el patrón crea huecos en la pila, y estos huecos comprometen la estabilidad.
Patrón: una carga que se mantiene unida
Una pila es estable cuando la carga se distribuye uniformemente y las cajas se encajan entre sí. Principios generales:
- Al alternar la dirección de las cajas de cartón de una capa a otra, se unen las juntas inferiores, de modo que la pila no se divide en columnas independientes.
- Mantener cada capa dentro del espacio que ocupa el palé protege las cajas durante su manipulación y transporte.
- El diseño debe ajustarse tanto a la caja como al palé; si la longitud de la caja no es una fracción exacta de la del palé, queda un espacio que debe planificarse, no descubrirse.
- La altura de la pila está limitada por la capacidad de carga de las cajas inferiores, por el alcance del robot y por lo que acepta el sistema de manipulación posterior.
En esta celda, cada caja se coloca junto a las que ya están colocadas y se alinea con ellas antes de que la pinza la suelte. Esta alineación convierte un patrón en papel en una pila recta, y solo funciona si la caja se encuentra en la misma posición en la pinza en cada recogida, lo que nos lleva al tercer punto.
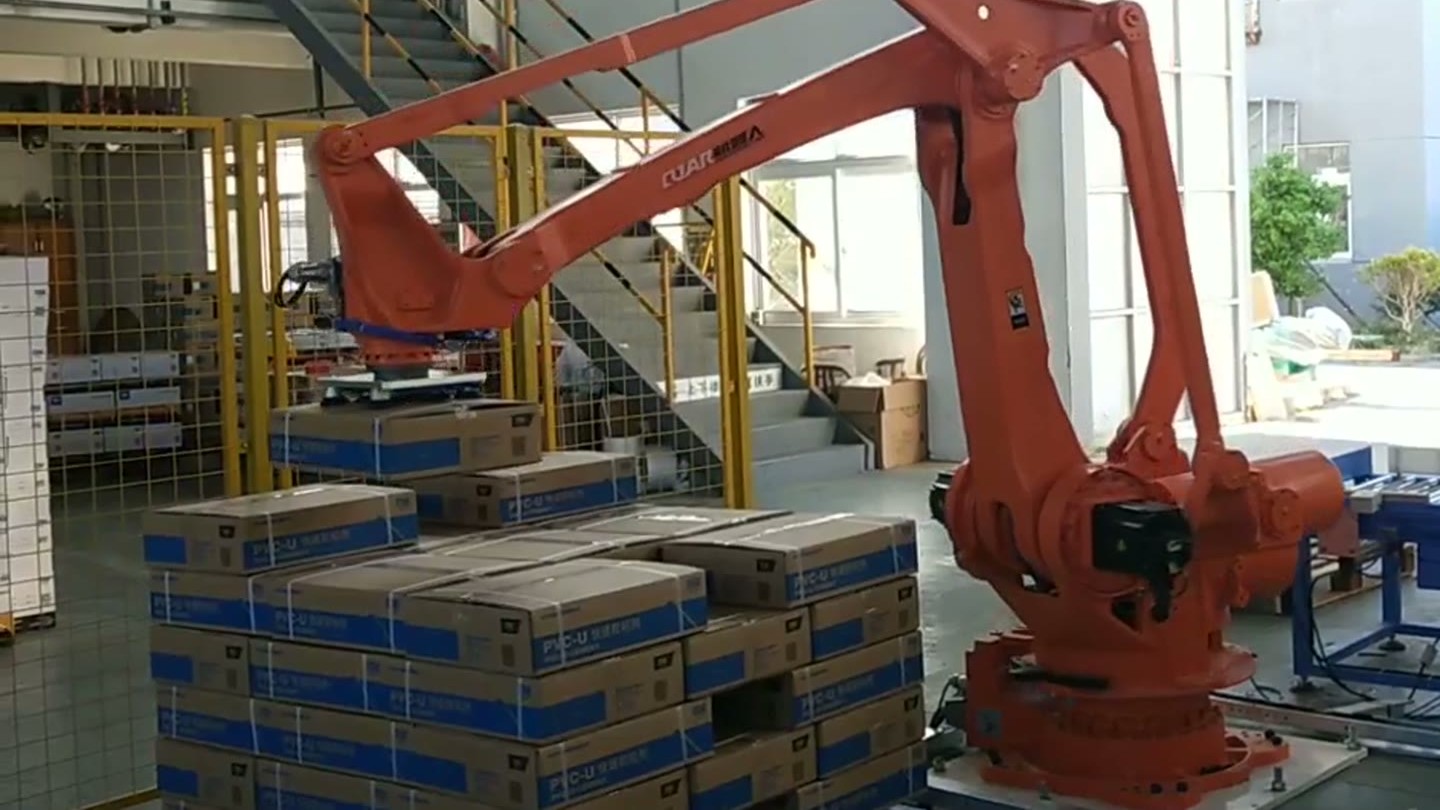
Posición de recogida: un punto en el extremo de la cinta transportadora.
Una caja que se detiene antes de tiempo o que cae torcida sobre los rodillos se recoge descentrada. El error se propaga durante todo el ciclo: la caja queda suspendida de forma diferente en la pinza y se coloca descentrada en la pila. Los pequeños errores de recogida se convierten en errores visibles en la pila tras unas pocas capas.
En general, una celda puede fijar la posición de recogida con un tope físico al final de la cinta transportadora, guías laterales que centran la caja o un sensor que confirma su posición antes de que el robot se mueva. La solución más adecuada depende de la caja y la cinta transportadora, y la respuesta mecánica más sencilla suele ser la más fiable. El robot nunca debería tener que adivinar dónde se encuentra la caja. El flujo previo también es importante: si las cajas llegan muy compactas o a un ritmo variable, la longitud de la cinta transportadora y el búfer antes de la posición de recogida deben considerarse en el diseño de la celda.
¿Paletizador de cuatro ejes o paletizador con robot colaborativo?
Ambos se utilizan para cajas de cartón; el trabajo decide.
| Robot paletizador de cuatro ejes | Paletizador colaborativo | |
|---|---|---|
| Solidez | Mayor capacidad de carga útil, ciclos más rápidos para una producción continua. | Más fácil de ubicar en un área compartida, fácil de reubicar. |
| Alcance y velocidad | Envoltorio grande, diseñado para la recogida y colocación repetitiva. | Generalmente, menor tamaño y menor velocidad. |
| Seguridad | Normalmente trabaja dentro de un área vigilada. | Diseñado para trabajar junto a las personas; la evaluación de riesgos aún decide la protección. |
| Se ajusta mejor | Líneas de producción estables y de alto volumen, tamaños de cajas fijos. | Menor volumen de trabajo, trabajos mixtos, espacio reducido |
Antes de tomar una decisión, verifique la carga útil, la velocidad y la evaluación de seguridad comparándolas con sus propios datos.
Cuando la cadena aguanta y cuando necesita más diseño
Se adapta a tamaños de cajas uniformes que llegan a un punto predecible y se colocan en un tipo de palé con un patrón repetitivo. Hay que prestar más atención cuando los tamaños varían mucho, las cajas son blandas o se deforman por su propio peso, se mezclan varios productos en un mismo palé o el embalaje y la manipulación con carretillas elevadoras añaden requisitos. Esto no descarta la automatización; simplemente determina cuánto diseño adicional necesita la célula.
Preguntas que escuchamos
¿Puede una celda procesar más de un tamaño de caja? A menudo, si se conocen los tamaños de antemano y se planifica el patrón y la posición de la pinza para cada uno, cuanto más difieran, más se deben considerar conjuntamente la posición de la pinza y la posición de la pinza.
¿Qué necesitas para empezar? Tamaño y peso de la caja, tamaño del palé, altura de apilamiento deseada y producción diaria. Una foto de la línea de producción actual sería útil.
Para un concepto de célula y una estimación del tiempo de ciclo, póngase en contacto con nosotros aquí o escriba a sales@evsrobot.com.
Este artículo describe el proceso que se muestra en el vídeo y las prácticas generales de diseño; no afirma nada sobre la velocidad, la capacidad de carga, el patrón de apilamiento ni el número de capas de esta celda.