
Af EVST Engineering Team · Sidst opdateret: 15. juli 2026
En palleteringsrobotcelle koster typisk mere end robotarmen alene: de samlede investeringsudgifter omfatter robotkroppen, armendeværktøjet, sikkerhedshegn og scannere, integration og idriftsættelse samt programmering. Ifølge brancheobservationer tjener de fleste celler sig tilbage inden for 12-24 måneder i flerholdsskift, hvor robotten i sig selv normalt kun repræsenterer en tredjedel til halvdelen af det samlede budget.
Hvorfor robotprisskiltet ikke er hele historien
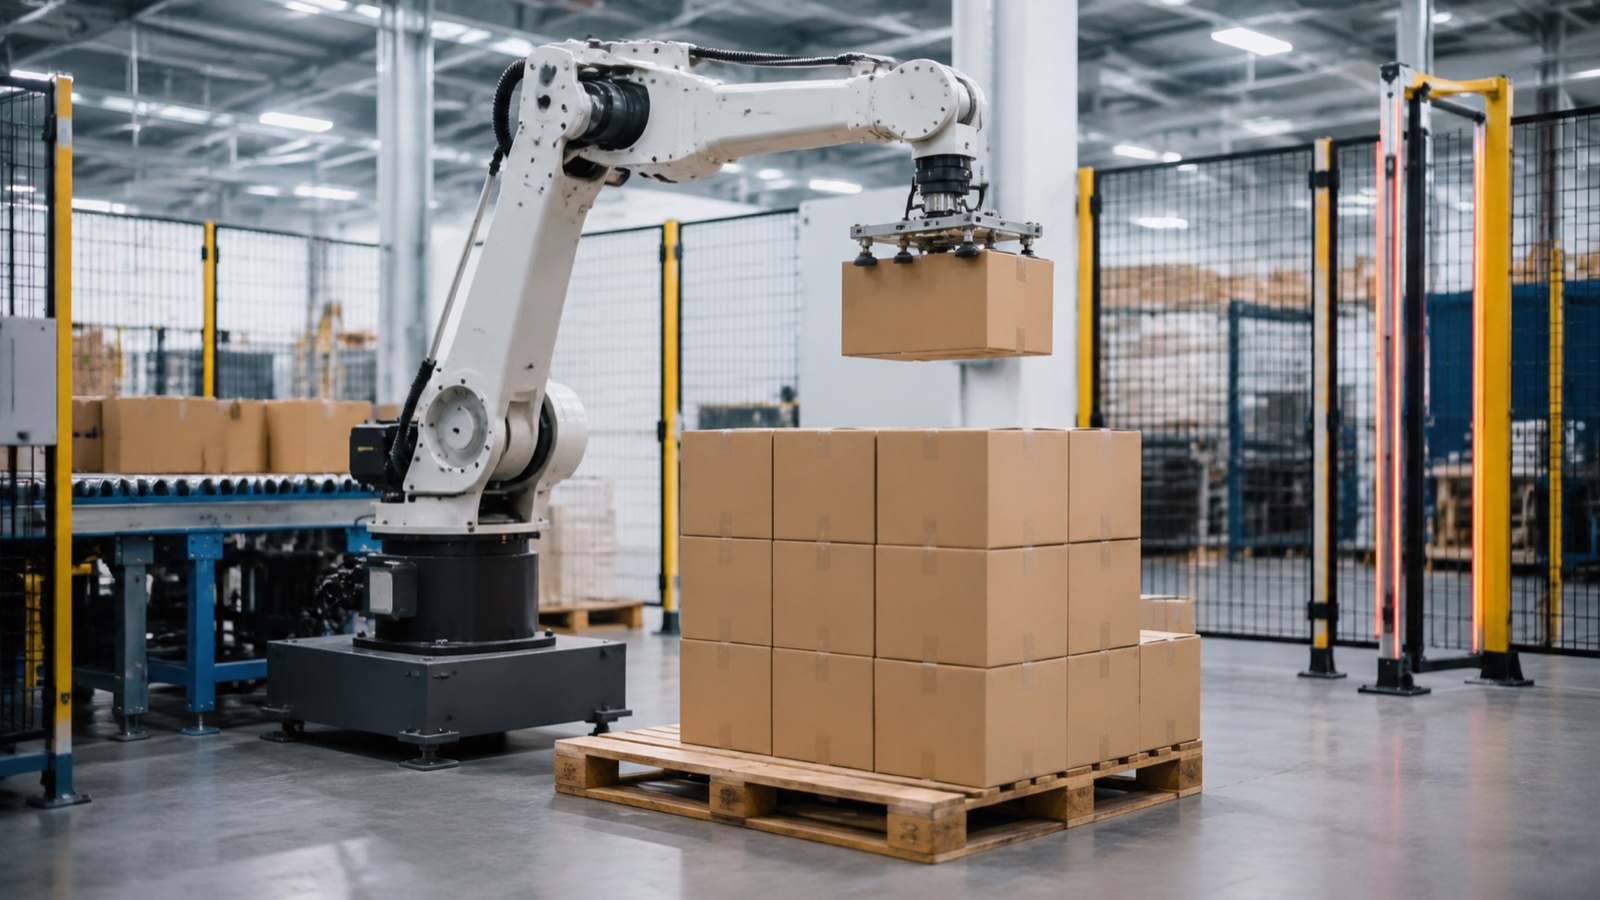
Købere, der undersøger prisen på palleteringsrobotter, starter ofte med et enkelt tal i tankerne, prisen på robotarmen, og bliver overraskede, når et tilbudt system er to til tre gange højere. Denne forskel er ikke avance. En palleteringscelle er et system: robotten manipulerer paller eller kasser, men griberen, sikkerhedsperimeteren, kontrolintegrationen og den programmering, der binder dem sammen, er det, der rent faktisk får linjen til at køre uden opsyn. Vores Komplet guide til robotpalleteringsmaskiner dækker robottyper og udvælgelseskriterier i dybden; denne artikel fokuserer snævert på, hvad en palleteringscelle koster, hvordan kapitaludgifterne fordeler sig, og hvordan man beregner, hvornår det tjener sig selv hjem.
Hvad driver omkostningerne ved palleteringsrobotter: Fem driftsomkostninger
Producenter som FANUC, ABB, KUKA, Yaskawa og EVST sælger alle robotter, der kan palleteres, men selve robotten er kun et af fem omkostningscentre, der optræder i et typisk systemtilbud. Forståelse af hvert enkelt er det, der gør det muligt for en køber at sammenligne tilbud på fordelagtigt grundlag i stedet for at basere sig på robottens listepris.
1. Robotkrop
Basisomkostningerne til hardware skaleres primært med nyttelastklasse, ikke mærkets prestige. En kompakt 4-akset palleteringsrobot, der er beregnet til lette kartoner, koster betydeligt mindre end en enhed med tung nyttelast, der er bygget til fulde paller eller sækkede bulkvarer. Ifølge brancheobservationer tegner robotkroppen sig typisk for cirka en tredjedel til halvdelen af de samlede systemomkostninger, mens resten er fordelt på de fire nedenstående elementer.
2. Værktøj til endearmen (EOAT / Griber)
Gribere til palletering er applikationsspecifikke: vakuumkopper til kartoner og poser, mekaniske klemgribere til kasser og tromler eller multizoneværktøj til paller med blandede SKU'er. EOAT-omkostningerne varierer med antallet af plukkezoner, produktvariabilitet og om værktøjet har brug for hurtigskiftfunktion til flere SKU'er på samme linje. Denne post undervurderes ofte i den tidlige budgettering, fordi et enkelt griberdesign sjældent dækker alle produkter, en facilitet kører.
3. Sikkerhedshegn og scannere
I henhold til ISO 10218-2:2025 er risikovurdering og beskyttelse på celleniveau systemintegratorens ansvar, ikke robotproducentens. Det betyder, at perimeterhegn, lysgitre eller områdescannere, aflåste porte og sikkerhedsklassificerede PLC'er prissættes separat fra robotten og typisk repræsenterer en betydelig andel af de samlede omkostninger, især for celler med hyppig operatøradgang til palle- eller produktskift.
4. Integration og idriftsættelse
Dette dækker mekanisk installation, elektrisk tilslutning, PLC- og HMI-integration med upstream-transportører eller indpakningsudstyr samt idriftsættelse og test på stedet. Integrationsomkostningerne er der, hvor lønomkostninger og rejseafstand fra integratorens base betyder mest, og det er den linjepost, der er mest følsom over for, hvor meget af den omgivende linje (transportører, strækfolie, etiketapplikatorer), der allerede findes versus skal bygges.
5. Programmering og software
Mønsterprogrammering (hvordan lag og paller opbygges), palleteringssoftwarelicenser og enhver visionsstyret plukkelogik til blandede læs falder ind under denne kategori. Standardiserede enkelt-SKU-mønstre programmerer hurtigere og billigere end blandede, sammenlåsende pallemønstre, der kræver kollisionskontrol og lagoptimeringssoftware.
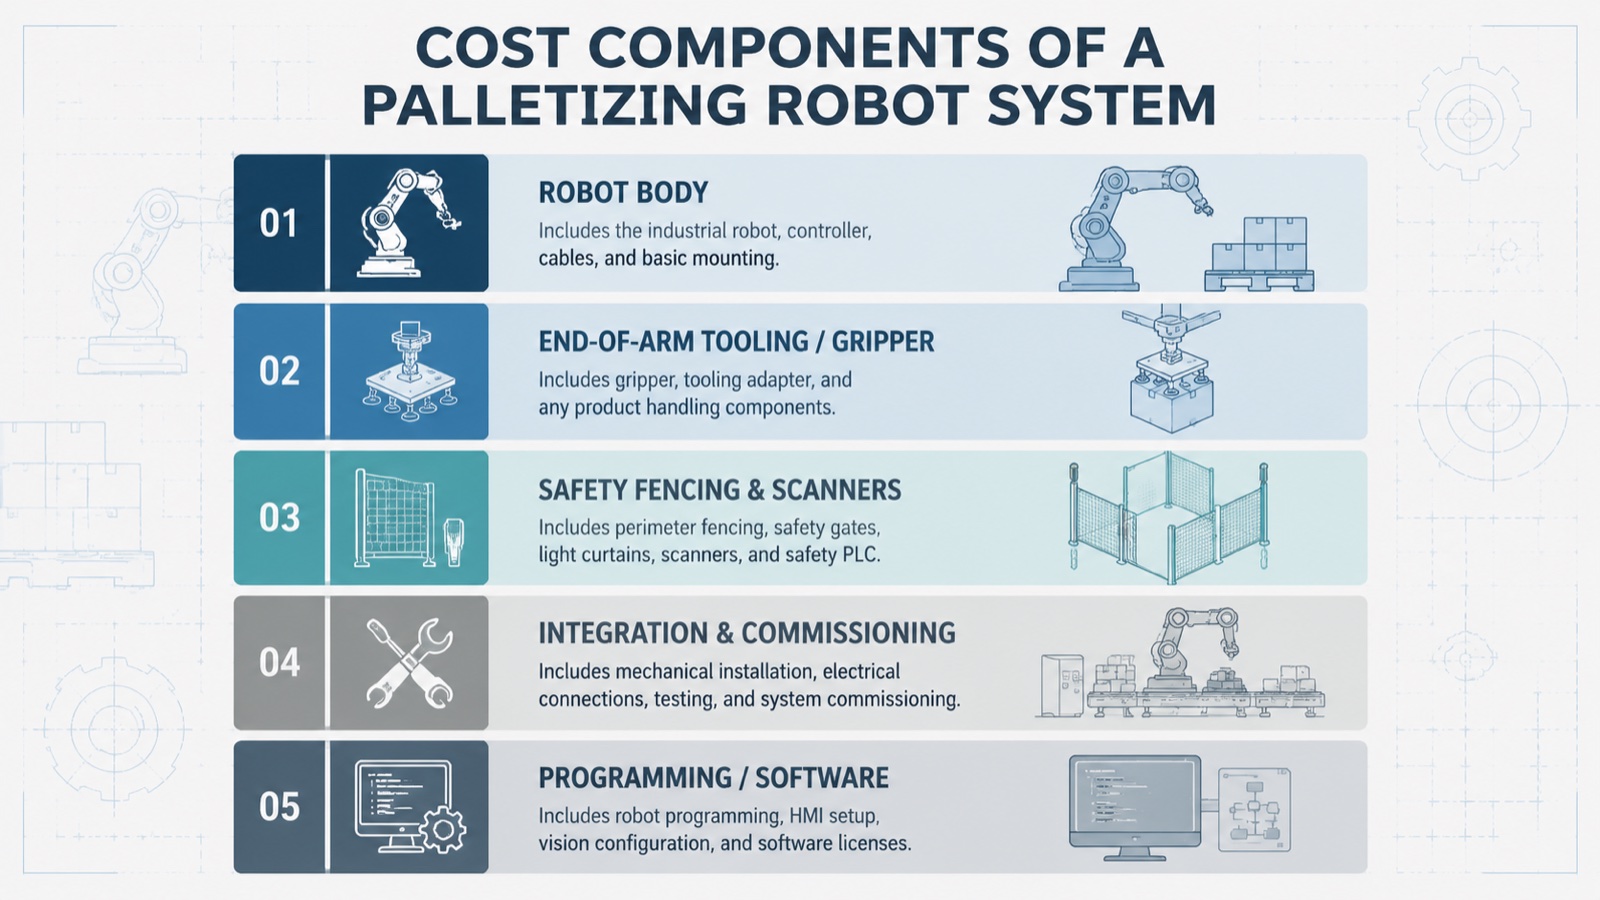
Ifølge brancheobservationer tegner integration og idriftsættelse kombineret med sikkerhedsafskærmning sig ofte for lige så meget af en palleteringscelles samlede omkostninger som robotten og griberen tilsammen, hvilket er grunden til, at en sammenligning af "robotprisen" alene på tværs af leverandører giver et ufuldstændigt billede. EVST angiver palleteringsceller som en komplet pakke (robot, EOAT, afskærmning og idriftsættelse) i stedet for at prissætte robotten isoleret og overlade resten til køberen at indkøbe separat.
Prisintervaller efter nyttelastsegment
Nyttelastklassen er den største enkeltstående faktor for de samlede systemomkostninger, fordi den bestemmer robottens rammestørrelse, griberkapacitet og ofte sikkerhedsperimeterens fodaftryk. Intervallerne nedenfor afspejler branchetypiske budgetter for en komplet celle (robot, EOAT, sikkerhedsafskærmning, integration og programmering), ikke en listepris udelukkende for robotten.
| Nyttelastsegment | Eksempel på EVST 4-akset model | payload | Typisk budget for en komplet celle* | Typisk brugsscenarie |
|---|---|---|---|---|
| Lys | QJRB15-1 | 15 kg | Det laveste femcifrede til midterste femcifrede USD-interval | Palletering af kasser og kartoner, hyppig SKU-skift |
| Mid | QJRB30-1 | 30 kg | Mellem til øvre femcifret USD-interval | Standard palletering af kasser eller poser på én linje |
| Heavy | QJRB180-1 | 180 kg | Øvre femcifrede til lave sekscifrede USD-interval | Sækkevarer, multi-SKU-slutlinje, bulkcontainere |
| Ekstra tung | QJRB800-1 | 800 kg | Sekscifret USD-interval | Fuld paller, tromler, håndtering af byggematerialer |
*Ifølge brancheobservationer på tværs af ovenstående nyttelastklasser afhænger den faktiske prissætning af griberens kompleksitet, sikkerhedszonens fodaftryk, kontrollens omfang og forholdene på stedet. EVST offentliggør ikke faste listepriser; anmod om et konfigurationsspecifikt tilbud via Guide til valg af 4-akset palleteringsrobot.
Beregning af tilbagebetaling: ROI-formlen
Beregningen af tilbagebetalingstiden for en palleteringsrobot er ligetil, når kapitalomkostningerne er kendt: divider de samlede systemomkostninger med den månedlige værdi, som cellen leverer, uanset om denne værdi stammer fra sparede lønomkostninger, øget gennemløbshastighed eller reduceret produktskade og -spild.
Tilbagebetalingsperiode (måneder) = Samlede systemomkostninger ÷ (Månedlige undgåede lønomkostninger + Månedlig værdi af reduceret skade/spild + Månedlig værdi af opnået gennemløb)
For eksempel kan man overveje en celle i et mellemsegment. Et anlæg, der kører to skift med manuel palletering, kan ifølge brancheobservationer spare omkring 3,500-5,000 USD om måneden i fuldt læssede lønomkostninger ved at omfordele dette antal medarbejdere, plus yderligere 500-1,500 USD om måneden i reduceret produktskade fra mere ensartet stabling. Mod et budget for en komplet celle i et mellemsegment lander denne kombination almindeligvis i tilbagebetalingsperioden på 12-24 måneder, som nævnt tidligere, selvom enkeltholdsoperationer med lavere lønsatser eller lavere gennemløbshastighed vil se beregningen strække sig tættere på 24-36 måneder.
I praksis oplever EVST's feltingeniører, at de implementeringer med den hurtigste tilbagebetalingstid deler to træk: flerholds- eller kontinuerlig drift (hvor den samme kapitaludgift afskrives mod flere gennemløbstimer) og et eksisterende smertepunkt omkring risiko for skader eller produktskader fra manuel stabling, hvilket giver besparelser ud over rå lønomkostninger. Ifølge International Federation of Robotics er materialehåndterings- og palleteringsapplikationer fortsat blandt de største kategorier af industrielle robotinstallationer på verdensplan. Denne mængde har bidraget til at presse priserne på robothardware ned over tid, selvom integrations- og sikkerhedsomkostningerne er forblevet forholdsvis faste.
Køb vs. leasing: Hvad passer til din virksomhed
Direkte køb af en palleteringscelle er den mest almindelige løsning for faciliteter med forudsigelig, løbende gennemløb, da det undgår tilbagevendende finansieringsomkostninger, og udstyret fremstår som et afskrivningsberettiget kapitalaktiv. Leasing eller udstyrsfinansiering, typisk arrangeret gennem regionale leasingselskaber eller bankprogrammer til udstyrsfinansiering i stedet for direkte fra robotleverandøren, kan sænke de initiale kontantudgifter og er mere almindeligt for faciliteter, der afprøver automatisering på en enkelt linje, før de forpligter sig til en bredere udrulning, eller til sæsonbestemte operationer, hvor en celle ikke kører året rundt.
Afvejningen er ligetil: Finansiering spreder omkostningerne over tid, men tilføjer renteudgifter, hvilket forlænger den effektive tilbagebetalingsperiode i forhold til et kontantkøb. For de fleste producenter, der evaluerer en første palleteringsrobot, afhænger beslutningen af, om anlæggets pengestrømsposition eller dens balanceafskrivningsstrategi prioriteres, et spørgsmål, der er blevet bearbejdet med købers eget finansteam ved hjælp af ovenstående kapitaludgifter og nyttelastsegment som input.
Omkostningsfordel ved sourcing i Kina
En betydelig andel af de samlede omkostninger til palleteringsrobotten består af robotkroppen og selve EOAT-hardwaren, og indkøb fra kinesiske producenter er blevet en standard omkostningsoptimeringsmekanisme for købere uden for Kina, sammen med etablerede leverandører i Japan, Tyskland og USA. Ifølge brancheobservationer har kinesiskproducerede industrirobotter ofte en lavere hardwarepris end vestlige eller japanske modeller med sammenlignelige specifikationer, hvilket afspejler den indenlandske forsyningskædes skala for servomotorer, reduktionsgear og controllere snarere end en reduktion i byggekvaliteten.
EVST producerer sin QJRB-palleteringsrobotlinje i Kina og sender til over 100 lande med IATF16949-certificering i bilkvalitet på produktionslinjen og CE-, SGS- og TUV-certificering fra tredjepart på sine produkter. Baseret på implementering i felten bemærker EVSTs ingeniørteam, at hardwareomkostningsfordelen ved Kina-baseret produktion er mest udtalt i den tunge nyttelastende af sortimentet, hvor servo- og gearkasseindholdet skaleres hurtigst, og mindst udtalt i den lette ende, hvor den globale prissætning på tværs af mærker allerede er ret konkurrencedygtig.
Ifølge brancheobservationer afhænger den samlede omkostningsfordel ved en kinesisk palleteringscelle i høj grad af importafgifter, fragt og lokal idriftsættelsessupport, ikke kun hardwareprisen. På idriftsættelsessiden betyder EVST's globale feltingeniørnetværk, at integration og opstartssupport ikke kræver, at der flyves en tekniker fra Kina til hver installation, hvilket er en af de større udsvingsfaktorer i sammenligningen af omkostningssatser.
Ofte stillede spørgsmål
Hvor meget koster en palleteringsrobot i 2026?
En komplet palleteringscelle, inklusive robot, griber, sikkerhedsafskærmning, integration og programmering, ligger typisk fra de laveste fem cifre for et 4-akset system med let nyttelast op til seks cifre for en celle med tung nyttelast, der er klassificeret til fulde paller, ifølge brancheobservationer. Selve robotarmen tegner sig normalt kun for en tredjedel til halvdelen af det samlede beløb; EOAT, sikkerhedshegn og integration udgør resten. EVST offentliggør ikke faste listepriser; anmod om et konfigurationsspecifikt tilbud for et præcist beløb.
Hvad er ROI eller tilbagebetalingsperiode for en palleteringsrobot?
Ifølge observationer fra branchen tjener de fleste palleteringsrobotceller sig tilbage inden for 12-24 måneder i flerholdsskift, primært drevet af undgåede lønomkostninger og sekundært af reduceret produktskade og mere ensartet stabling. Operationer med et enkelt hold eller lavere gennemløbshastighed har typisk en tilbagebetalingstid på tættere på 24-36 måneder. Tilbagebetalingsformlen er den samlede systemkapital divideret med månedlig arbejdskraft, spildreduktion og gennemløbsværdi kombineret.
Er det billigere at købe eller lease en palleteringsrobot?
Direkte køb undgår tilbagevendende finansieringsomkostninger og er typisk den billigste løsning for faciliteter, der kører cellen kontinuerligt eller på tværs af flere vagter. Leasing sænker de indledende udgifter og er velegnet til pilotimplementeringer eller sæsonbestemt drift, men tilføjer renteomkostninger, der forlænger den effektive tilbagebetalingsperiode sammenlignet med et kontantkøb.
Hvad er inkluderet i den samlede pris for en robotpalleteringsmaskine, ud over selve robotten?
Et komplet cellebudget inkluderer robothuset, værktøj til endestykket af armen (gribere eller vakuumkopper), sikkerhedshegn og scannere, der kræves i henhold til ISO 10218-2:2025 risikovurdering på celleniveau, integration og idriftsættelse af arbejdskraft samt mønsterprogrammering eller palleteringssoftware. Købere, der udelukkende sammenligner "robotpris" på tværs af leverandører, sammenligner typisk ufuldstændige tilbud.
Hvor meget koster en 4-akset palleteringsrobot sammenlignet med en 6-akset robot?
4-aksede robotter, der er specialbygget til palleteringsbevægelser, koster generelt mindre end en 6-akset robot med sammenlignelig nyttelast, der er konfigureret til den samme opgave, fordi den enklere kinematiske struktur kræver færre servoakser og mindre komplekse kontroller. Vores Guide til valg af 4-akset palleteringsrobot dækker, hvornår en 4-akset enhed er tilstrækkelig versus, hvornår en 6-akset robots øgede håndledsfleksibilitet er den ekstra omkostning værd.
Hvor skal man hen
For robottyper, udvælgelseskriterier og den bredere palleteringsbeslutning, se vores Komplet guide til robotpalleteringsmaskinerFor priser på industrirobotter ud over palleteringsapplikationer, se vores Pris- og omkostningerguide til industrirobotterFor et konfigurationsspecifikt tilbud på en 4-akset palleteringscelle dimensioneret til din nyttelast og gennemløb, se EVST's Guide til valg af 4-akset palleteringsrobot eller kontakt holdet via kontaktside.
Om forfatteren: EVST Engineering Team skriver om industriel robotteknologi og automationsøkonomi for drifts- og finansledere, der evaluerer automatiseringsinvesteringer. EVST (EVS TECH CO., LTD), grundlagt i Chengdu i 2018, har leveret mere end 600 automationsprojekter og sender til mere end 100 lande med IATF16949-certificering i bilkvalitet og CE/SGS/TUV-tredjepartscertificeringer på tværs af sine QJAR/QJRB industrielle og palleteringsrobotlinjer.
Sidst opdateret: juli 15, 2026