
Robotické svařování velkého rámu by mělo být rozvrženo od jeho nejomezenějšího požadovaného spoje, protože tento spoj může diktovat polohu robota, výšku upínacího přípravku, umístění svěrky a trasu ke každému následujícímu spoji. Záběry ukazují jednoho oranžového robota, jak svařuje oddělené spoje na pevném trubkovém nebo nosníkovém rámu. Podporují koncept na základě kontroly přístupu, zatímco požadovaný rozsah svaru a výsledek výroby stále vyžadují projektové podklady. Požádejte EVST o kontrolu vaší žádosti →
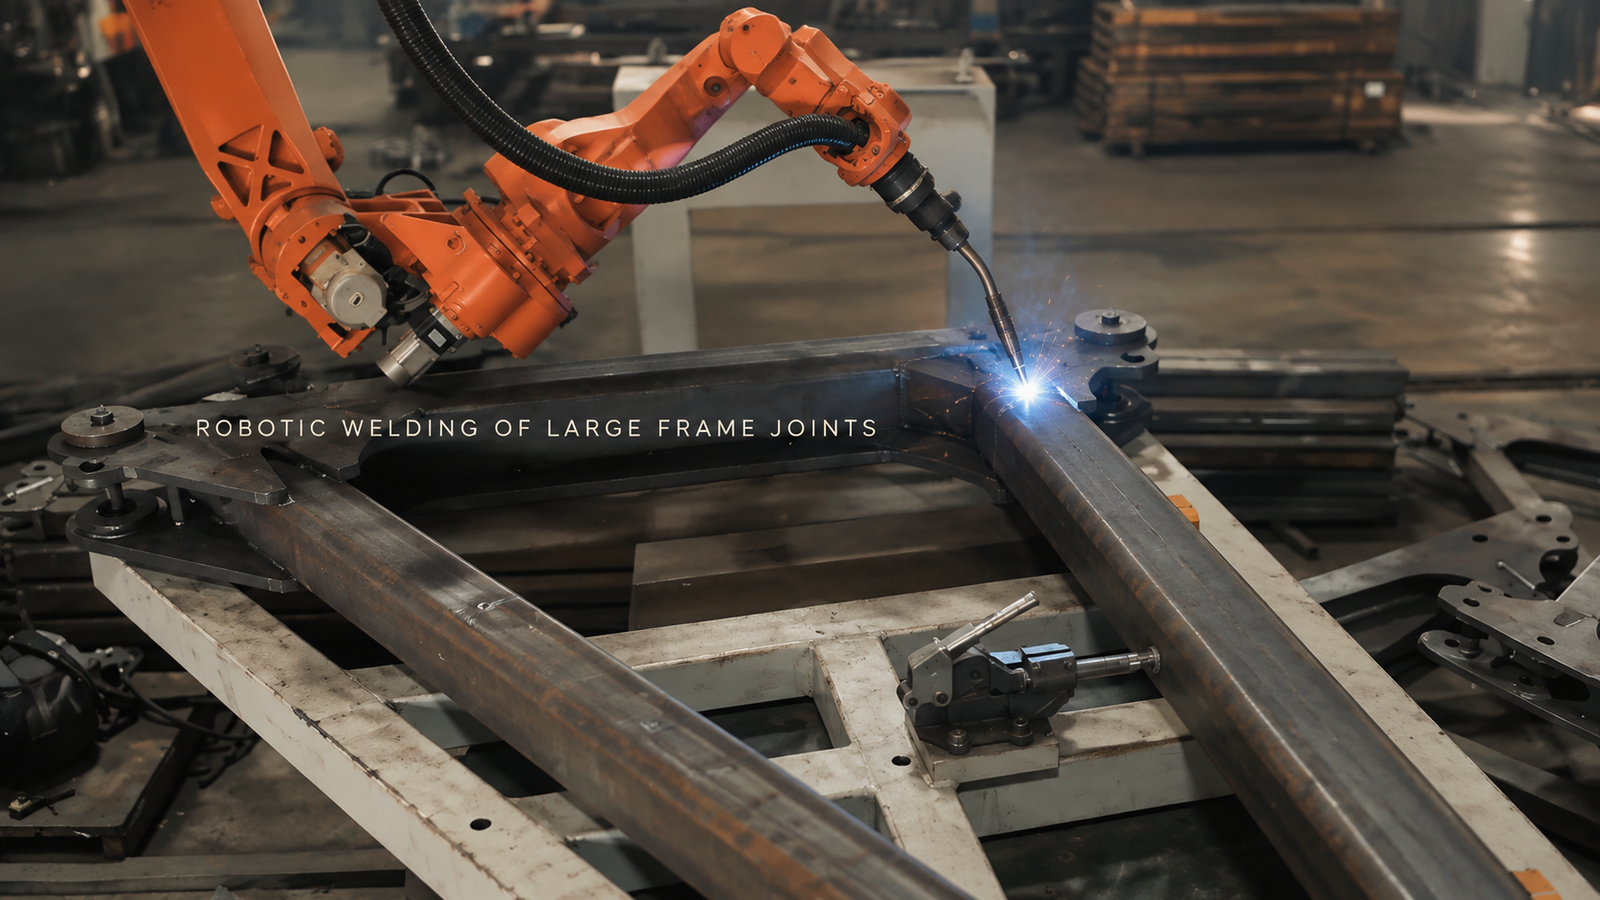
Nechť nejtvrdší spoj definuje první rozvržení
Otevřená strana rámu může jeden oblouk způsobit, že vypadá přímočarý, zatímco trubka, svorka nebo upínací sloupek blokuje další spoj. Samotný dosah robota otázku neřeší. Krk hořáku, tryska, svazek kabelů a směr ústupu vyžadují vůli v požadovaném pracovním úhlu.
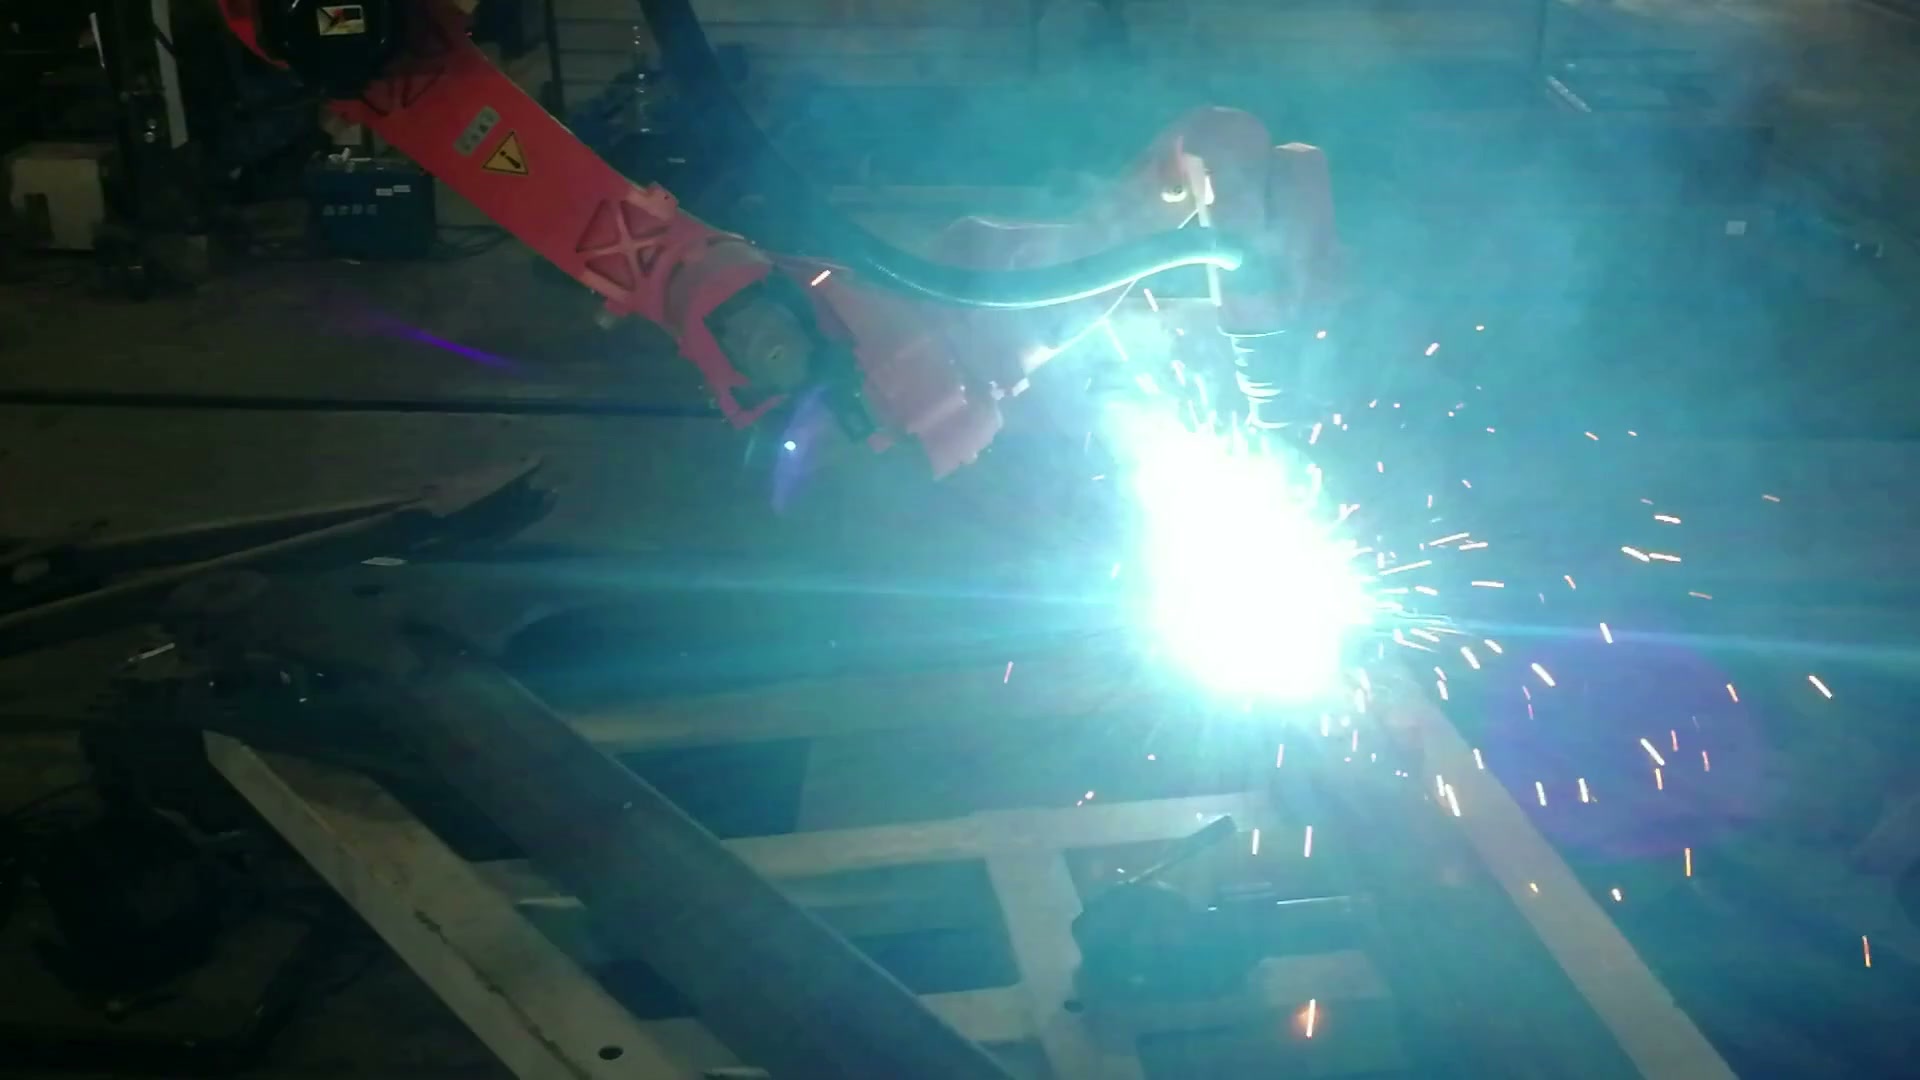
V čase 00:40:33 detailní pohled potvrzuje aktivní oblouk v jednom kloubu na pevném rámu.
Začněte s nejvíce překážejícím spojem na výkresu. Přesuňte celý hořák do jeho počáteční polohy, po požadované dráze a zpět. Poté umístěte přípravek kolem této obálky. Vztažný bod nebo svorka, která sice vylepší umístění, ale zabere jediný použitelný přístup, mění koncept automatizace.
Dlouhé prvky také potřebují dostatečnou oporu, aby se omezilo prohýbání a pohyb. Tato opora musí ovlivňovat rám, aniž by bránila právě vytvořenému přístupu. Užitečný první model proto kombinuje skutečný rám, navrhované podpěry a svorky, geometrii hořáku, obálku kabelu a naměřenou vstupní odchylku.
Zkontrolujte každý spoj z hlediska přístupu, umístění a trasy
Široký pohled ukazuje, proč je celá sestava důležitá: robot, rám a ocelový upínací prvek sdílejí stejný omezený objem.
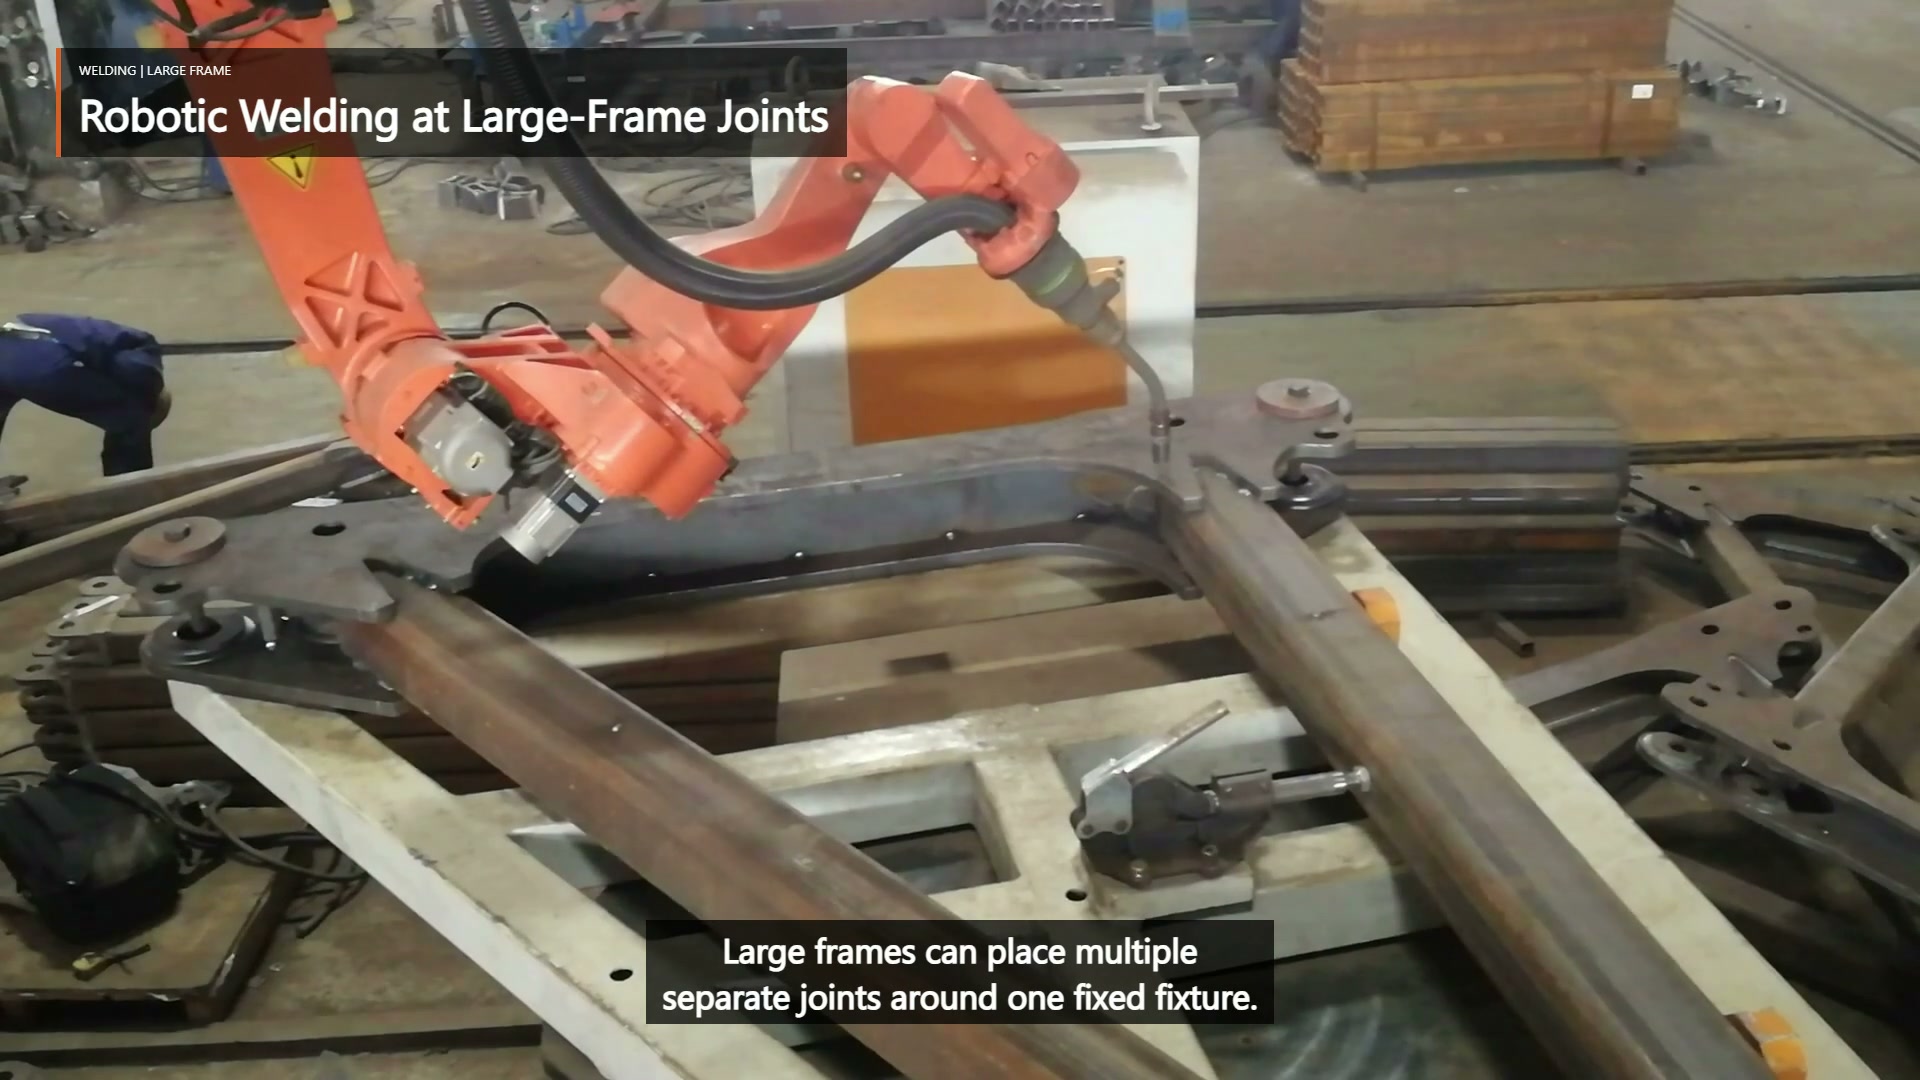
V čase 00:03:50 zůstávají v širokoúhlém záběru robot, hořák, pevný rám a ocelový upínací přípravek ve stejné scéně.
| Společná kontrolní otázka | Důkazy k předložení | Důsledek konceptu |
|---|---|---|
| Může se celý balíček pochodní přiblížit a ustoupit? | Úhel spoje, požadovaný úhel hořáku, počáteční/koncová oblast a blízké prvky | Montáž robota, prezentace rámu nebo automatizovaný dalekohled se mohou změnit |
| Vrací upínací přípravek spoj předvídatelně? | Stabilní vztažné body, polohy upínacích prvků, stav stehu a naměřený rozsah mezer | Opakovatelnost cesty závisí na prezentaci součásti, nikoli pouze na programování |
| Může se robot pohnout z předchozího kloubu, aniž by překročil překážku? | Obálka svítidla, rozptyl kabelu a trasa bez oblouku | Společné pořadí a mezilehlé pozice se stávají součástí rozvržení |
| Lze požadovanou oblast stále kontrolovat? | Výkres, specifikace svarů a přístup ke kontrole | Rozvržení musí rezervovat použitelný akceptační pohled |
To propojuje každý požadavek na šev s fyzickou změnou, kterou může vynutit jinde v buňce.
Sekvence může odeslat rozvržení zpět k revizi
Oddělené oblouky v záznamu jsou propojeny změnou polohy oblouku. Navrhované pořadí svařování musí zachovat přístup po předchozích svarech, zabránit zachycení kabelu za rámem a zohlednit pohyb sestavy v průběhu svařování. Teplo a deformace jsou specifické pro daný projekt, takže pořadí svařování by mělo být testováno podle výkresu a požadavků na svary, spíše než odvoděno z částečného videa.
Pokud pozdější spoj ztratí vůli, začátek nebo konec nelze umístit do povolené oblasti nebo naměřený pohyb rámu posune spoj mimo plánovanou dráhu, může být odpovědí změna upínacího přípravku nebo jiná prezentace rámu – nikoli jemnější programování. Tato zpětná vazba je důvodem, proč plánování trasy patří do studie rozvržení.
Přineste obtížný kloub do konceptuální revize
Užitečná kontrola začíná výkresem rámu a seznamem spojů, značkami svarů a kritérii přijetí, tolerancemi vstupních prvků a podmínkami stehů, navrhovanými vztažnými body a obálkou upínacích prvků a reprezentativními díly. Označte nejvíce zatížený spoj a největší očekávanou odchylku. První pokus by měl prokázat přístup, opakovatelné uložení a kontrolu za těchto podmínek před odhadem výstupu.
Zašlete tyto vstupy k posouzení konceptu EVST → nebo e-mail sales@evsrobot.com.
Záběry zachycují viditelné vícespojové svařování; finální nástroje, kontroly, bezpečnostní opatření a přijetí do výroby závisí na ověření projektu.