
Držení válcového dílu neznamená, že předání zařízení je dokončeno. Snímač musí nastavit radiální a axiální polohu; rozhraní zařízení musí poté tuto známou polohu akceptovat prostřednictvím volného otvoru a definovaného řídicího stavu. Záběry ukazují oranžového robota, paralelní chapadlo směřující dolů, krátké válcové díly a modře uzavřené zařízení, aniž by byly identifikovány procesy na zařízení. Požádejte EVST o kontrolu vaší žádosti →
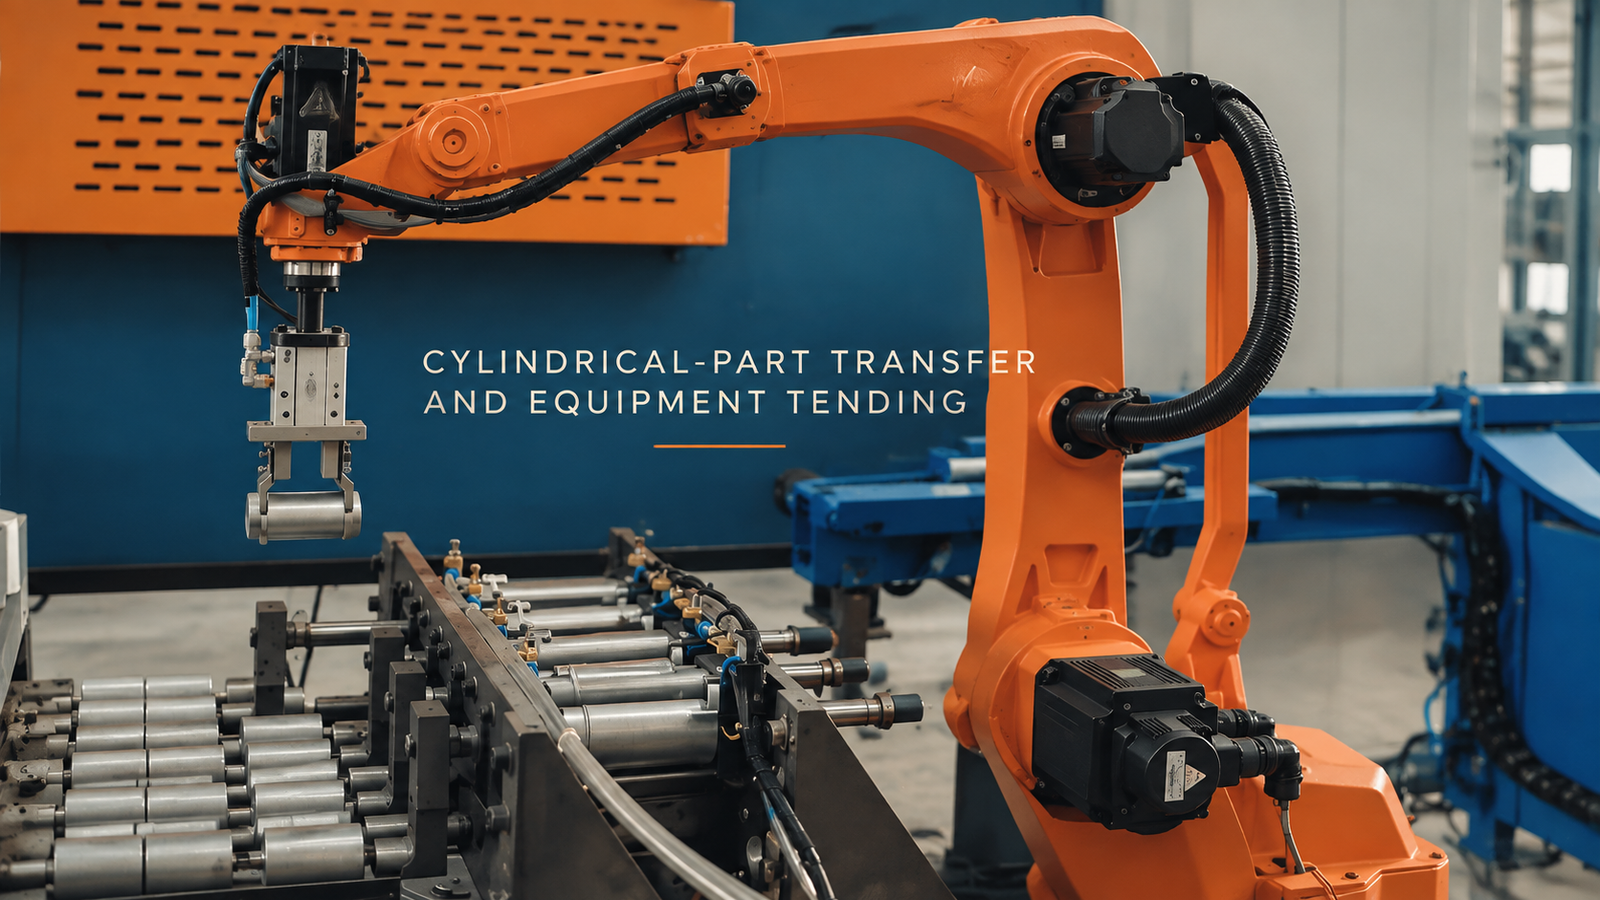
Úchop je užitečný pouze tehdy, když určuje polohu.
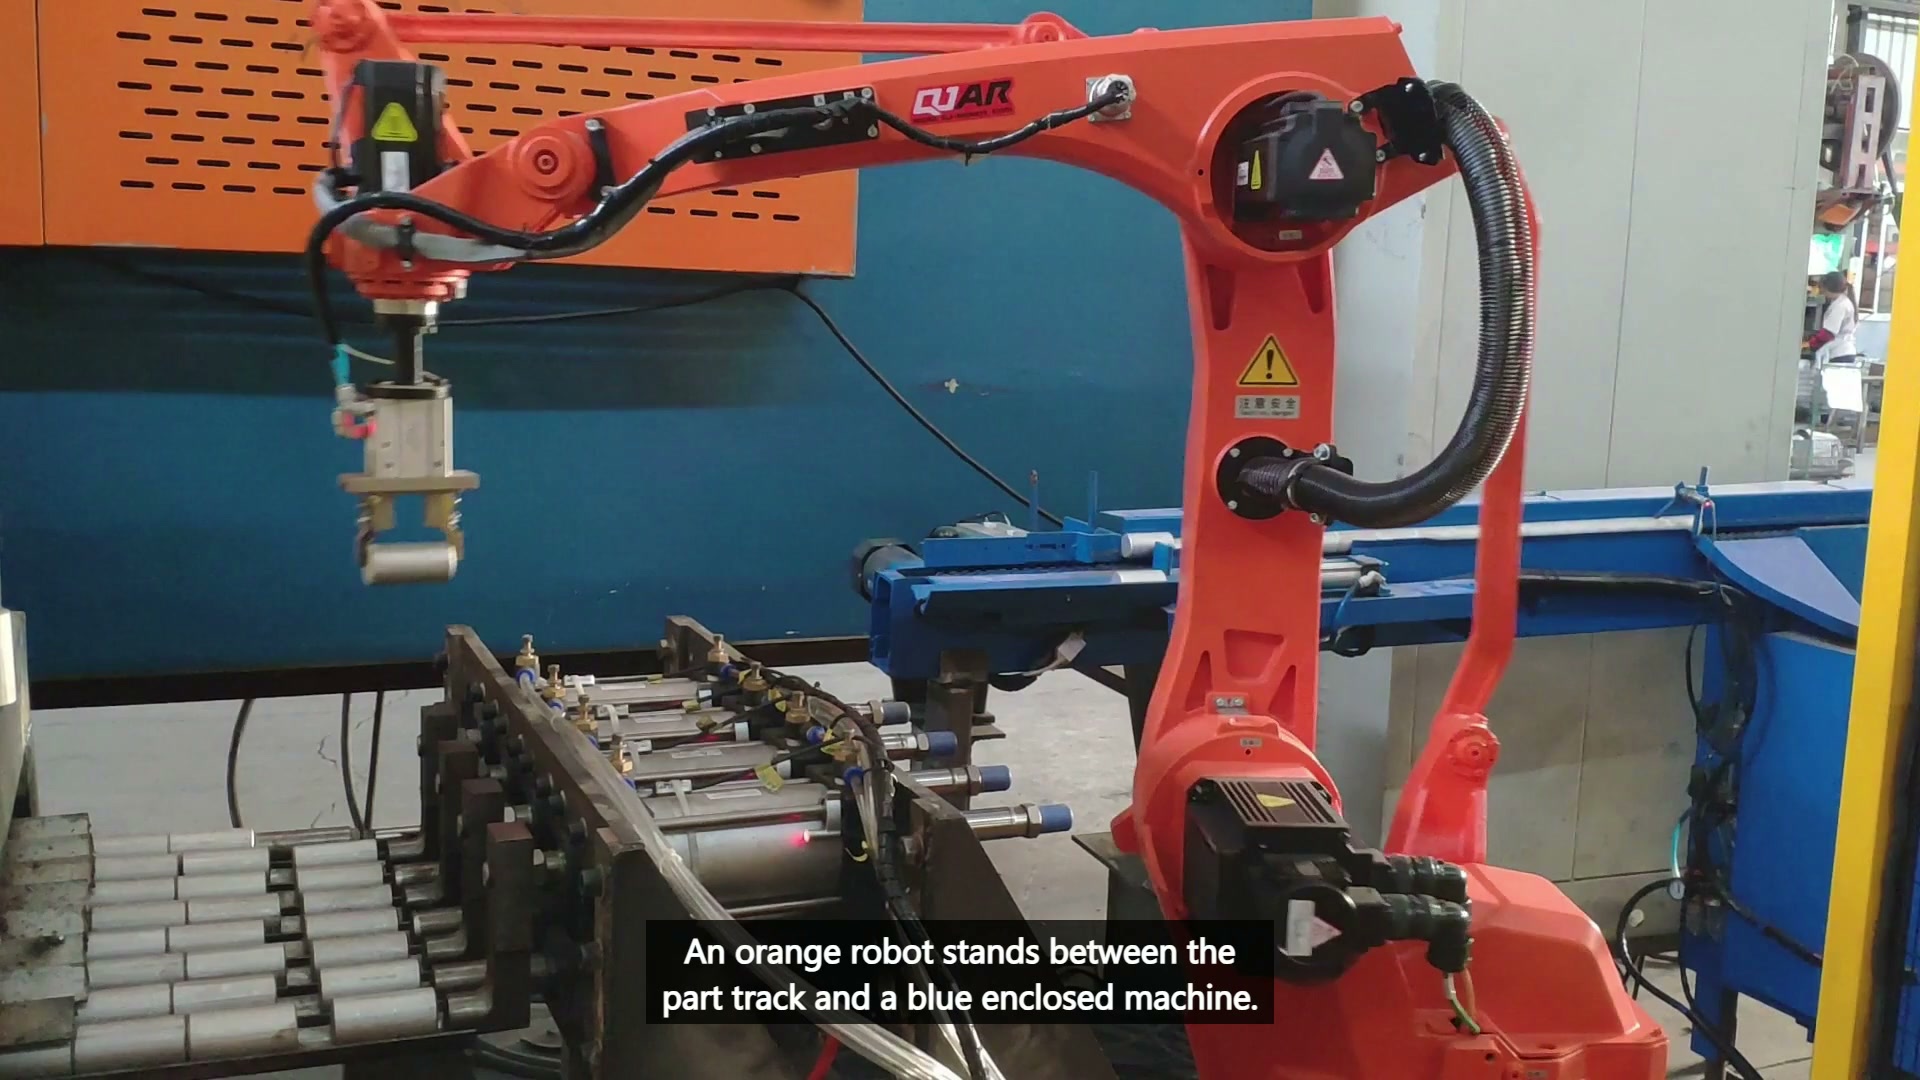
V čase 00:12:00 chapadlo viditelně drží jeden krátký válcový díl nad oblastí válečkové dráhy.
Kulatý díl se může před zavřením čelistí kutálet, otáčet nebo se vychýlit ze středu. Podpěra nebo hnízdo musí zaujmout radiální polohu, zatímco axiální doraz řídí podélnou polohu. Kontakt čelistí pak musí tuto polohu udržet, aniž by poškodil chráněné povrchy nebo tlačil díl do nové polohy. Otestujte nejmenší a největší povolené díly a nejméně příznivý stav povrchu; zaznamenejte prázdné, částečné a šikmé úchopy a také úspěšné zvedání.
Hranice zařízení přidává další omezení
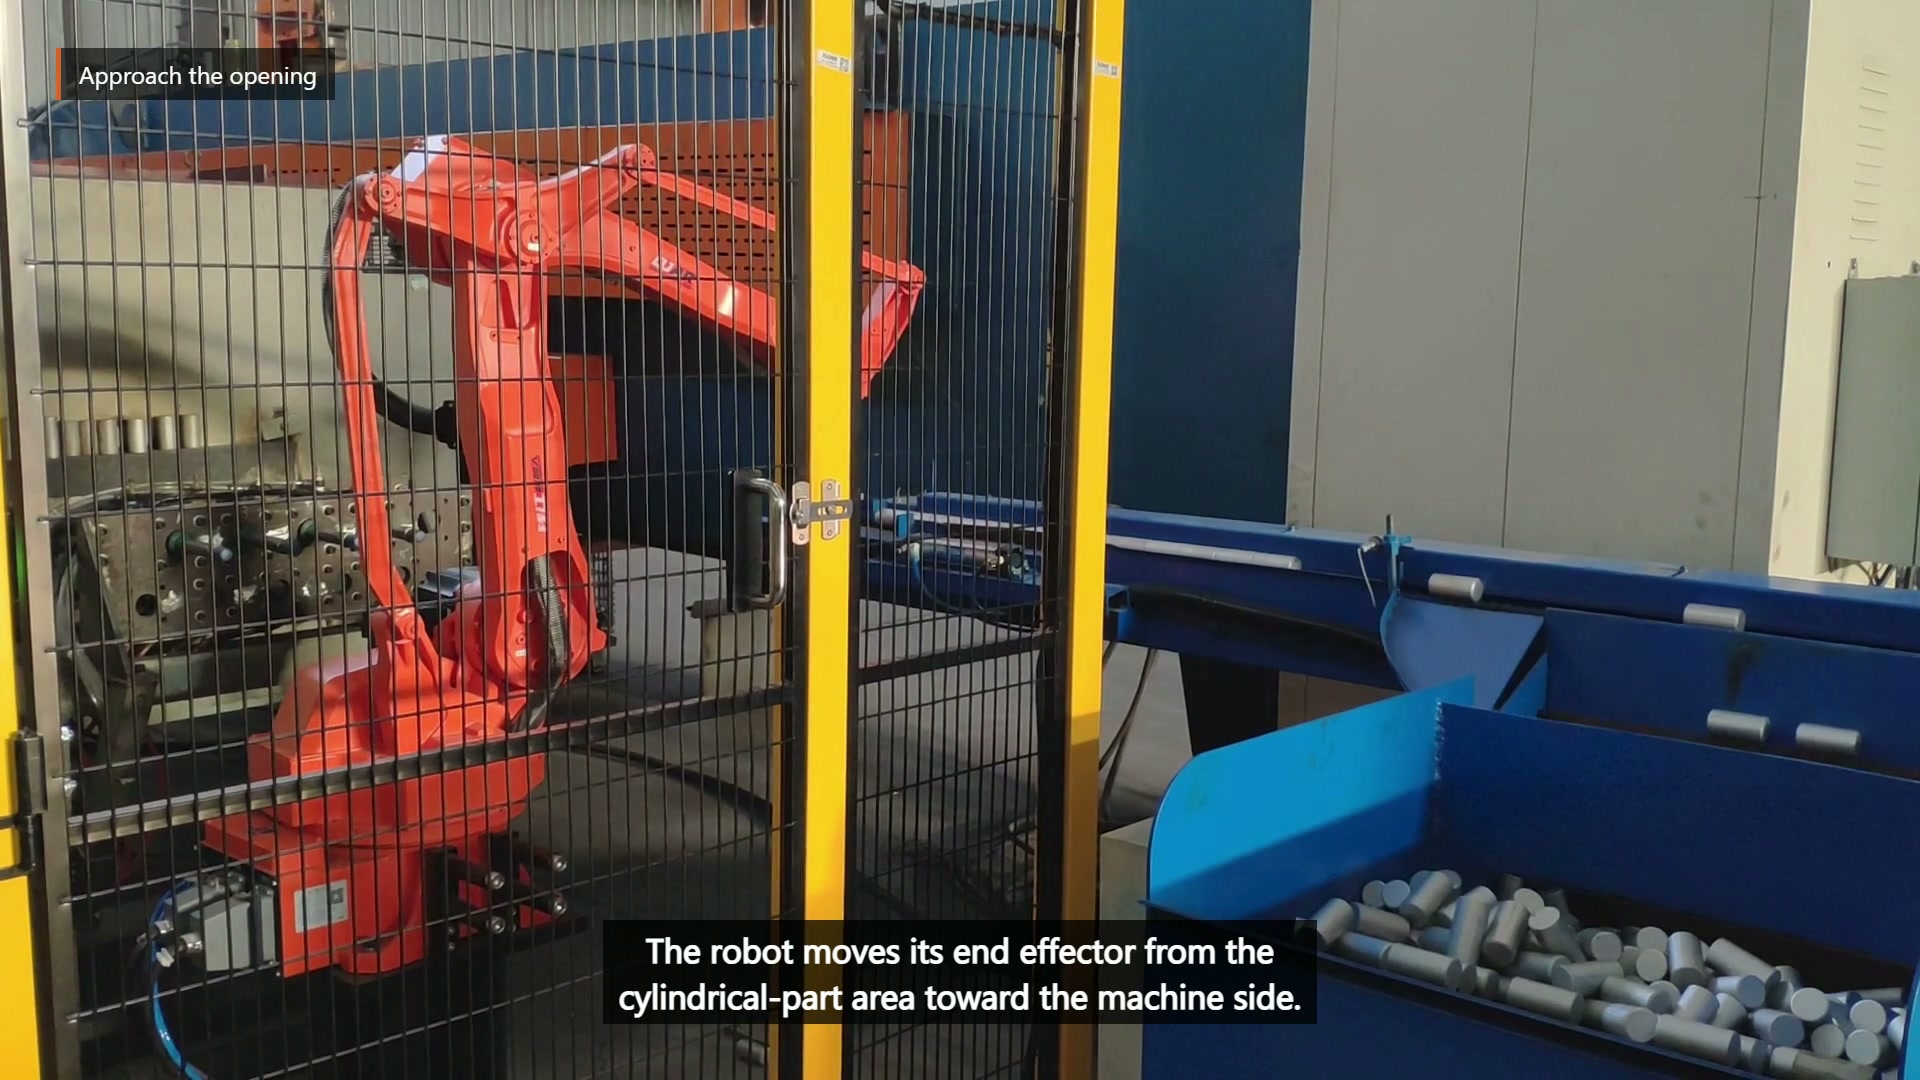
V čase 00:25:50 se robot přesune k modrému uzavřenému zařízení vedle oblasti s válcovými díly.
Vstup závisí na dohodnutém stavu připravenosti a dostatečném volném prostoru pro chapadlo, zadržený válec a ústupovou cestu. Pevné zpoždění nemůže prokázat, že vnitřní pohyb byl zastaven, že je možný přístup nebo že je připravena předací pozice. Robotické uvolnění musí zahrnovat zadržený díl a nástroj, nikoli pouze přírubu ramene.
| Otázka | Rozhraní pro sběr dat | Rozhraní zařízení |
|---|---|---|
| Co opravuje pózu? | Radiální opora a axiální doraz | Definované místo předání |
| Co potvrzuje připravenost? | Část přítomna a správně usazena | Přístup k dispozici a stav příjmu potvrzen |
| Jaký objem potřebuje vyprázdnit? | Čelistní přístup kolem sousedních částí | Nástroj, válec a kompletní ústupová cesta |
| Jaké selhání vyžaduje nápravu? | Chybějící, valivý nebo neúplný úchop | Zablokovaný vstup, odmítnuté předání nebo selhání uvolnění |
Rozhraní by měla být validována samostatně předtím, než jsou načasována jako jeden cyklus. Tím se zabrání tomu, aby zastavení zařízení bylo chybně diagnostikováno jako problém s chapadlem, nebo aby nestabilní snímání bylo skryto dodatečnou mezerou za zařízením.
Testy obnovy odhalují, které rozhraní ztratilo kontrolu
Odeberte díl z prezentace, umístěte ho do nejhoršího povoleného axiálního odsazení, zkontrolujte potvrzení úchopu, zadržte stav připravenosti zařízení a zablokujte předání v kontrolovaných pokusech. Každý stav vyžaduje bezpečný bod zadržení a resetovací trasu, která zachovává informaci o tom, zda robot nese díl.
Pro posouzení konceptu uveďte výkres součásti, rozsah průměrů a délek, hmotnost a chráněné povrchy, podporu prezentace a příchozí variace, stavy otevírání a řízení zařízení, místo předání, očekávání pro zotavení a reprezentativní součásti. Zašlete tyto vstupy k posouzení konceptu EVST → nebo e-mail sales@evsrobot.com.
Záběry podporují manipulaci s válcovými díly vedle uzavřeného zařízení; finální nástroje, kontroly, zabezpečení a přijetí závisí na ověření projektu.