
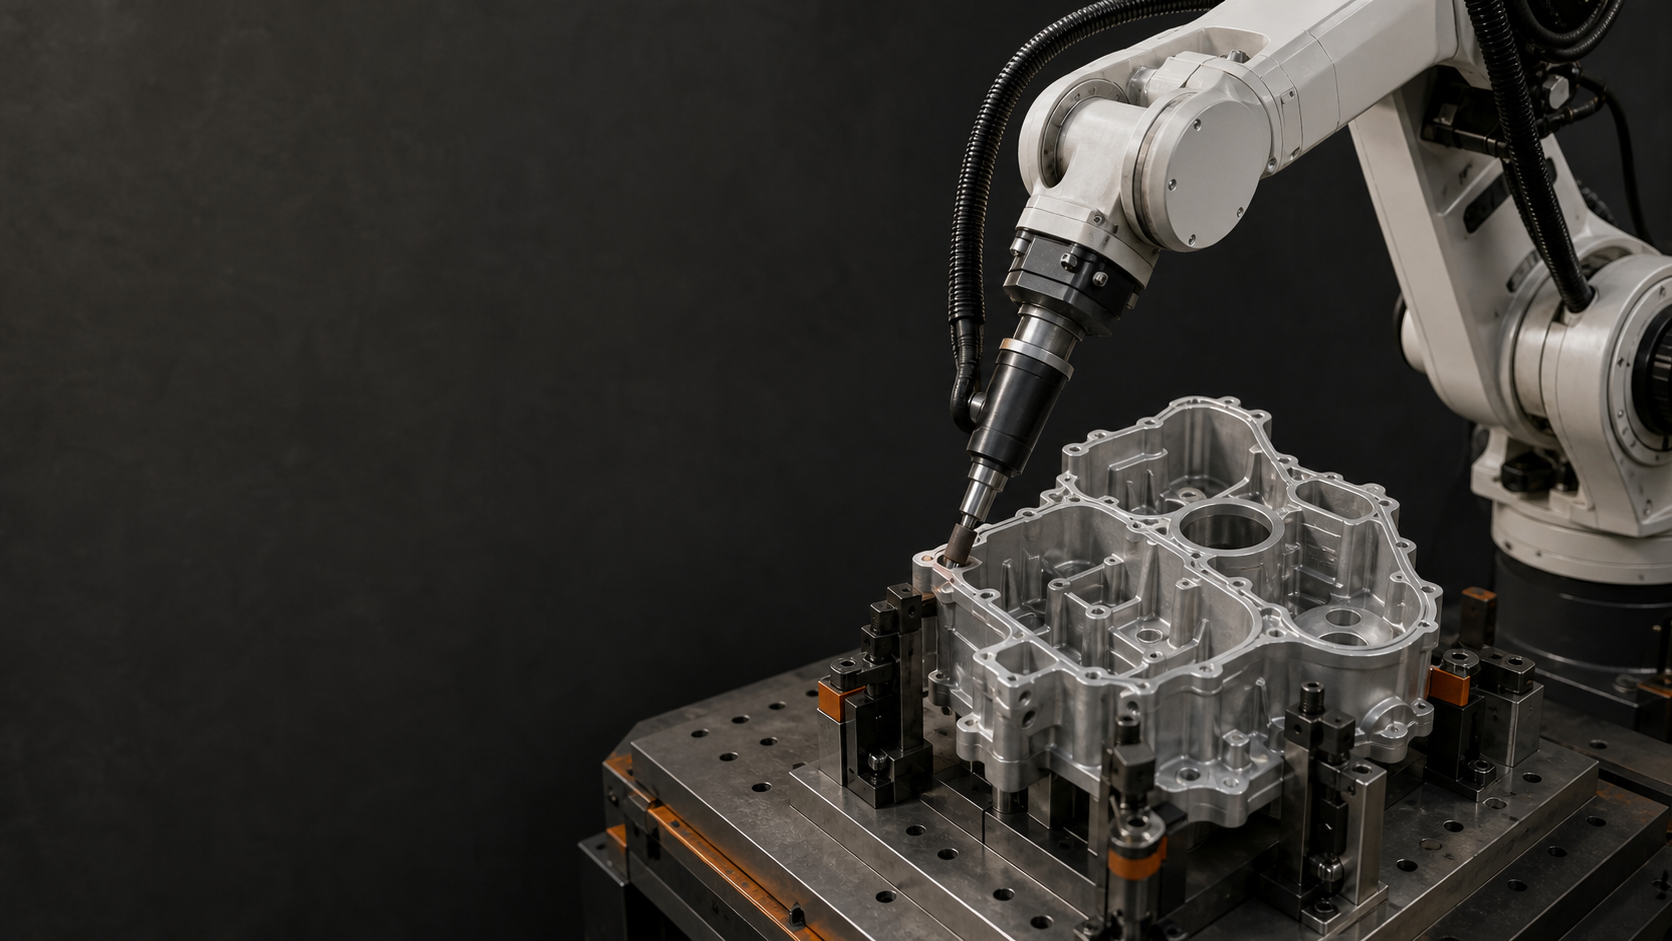
Odpověď první: Robotické broušení a odstraňování otřepů z hliníkových odlitků by mělo začínat mapou otřepů, opakovatelným vztažným bodem upínacího přípravku, segmentovanými dráhami hran, kontrolovaným stavem nástroje a kontrolou podle hrany. Doprovodný záznam ukazuje roboticky nesené vřeteno, které se po změně orientace upínacího přípravku přibližuje k více konturám odlitku a k další straně odlitku a dotýká se jich. Neprokazuje to vizuální záběry, řízení síly, přesnost, povrchovou úpravu, rychlost úběru, dobu cyklu ani přijetí; ty vyžadují reprezentativní zkoušky a záznamy.
Co ukazuje 25.2sekundový záznam procesu
Pro tuto příručku redakční organizace zkontrolovala přesnou vyčištěnou derivaci v průběhu všech 25.2 sekund při vizuálním vzorkovacím kmitočtu čtyři snímky za sekundu, s podporou zmrazeného záznamu auditu zdroje. Viditelná sekvence ukazuje hliníkový odlitek v upínacím přípravku, roboticky nesené vřeteno pro odstraňování otřepů, přístup k nástroji a jeho kontakt na více konturových místech a alternativní stranu odlitku po změně orientace upínacího přípravku. Jedná se o pozorování procesu, nikoli o deklarovaný test nasazení nebo výkonu.
Záběry nezachycují stopu síly, rozhraní vidění, programová data, rozměrový přístroj, měření povrchové úpravy, měření úběru materiálu, analýzu cyklů, počet opakovaných pokusů, záznam o validaci bezpečnosti ani výsledek přejímky. Prohlášení o robotickém broušení a odjehlování týkající se těchto funkcí nebo výsledků vyžadují dokumentaci instalovaného systému a reprezentativní projektové důkazy; z klipu není odvozen žádný numerický výsledek.
Robotické broušení a odstraňování otřepů: záznam versus důkaz o uvolnění
Při robotickém broušení a odstraňování otřepů odpovídají procesní záznamy a důkazy o uvolnění na různé otázky. Záběry mohou ukazovat odlitek v upínacím přípravku, vřeteno nesené robotem, přiblížení a kontakt nástroje na více konturových místech a další stranu odlitku po změně orientace upínacího přípravku. Důkazy o uvolnění musí navíc definovat podporovaný odlitek a rozsah otřepů, variaci vztažného bodu, pojmenované segmenty hran, instalovaný nástroj a nastavení, kontroly přístupu a kolizí, metodu kontroly, stav výměny nástroje, zotavení z chyb a validaci bezpečnosti. Záběry použijte k pochopení viditelných kontaktních míst, nikoli k odvození kontroly síly, vidění, přesnosti, povrchové úpravy, rychlosti odstraňování nebo výkonu cyklu. Porovnejte koncepty se stejným seznamem důkazů: mapa otřepů, upínací přípravek, dráha hrana po hraně, řízený stav nástroje, reprezentativní zkušební matice, kontrola, zotavení a řízení změn. Uvolněte pouze konfiguraci, jejíž záznamy splňují plán přijetí specifický pro projekt.
Klíčové jídlo s sebou
- Z výkresů a reprezentativních odlitků zmapujte požadované, zakázané a z hlediska inspekce kritické oblasti.
- Před učením nebo generováním trajektorií stanovte opakovatelné vztažné body upínacích prvků.
- Segmentujte složité kontury, abyste mohli kontrolovat nájezd, výjezd, postoj, vůli a přijetí okraj po okraji.
- Propojte nastavení procesu a stav nástroje se záznamy programu a kontroly.
- Ověřte celý rozsah dílů, cyklus, poruchy, zotavení a výměny, spíše než jeden úspěšný vzorek.
Vytvořte mapu otřepů a hran
Začněte s výkresem odlitku, materiálem, variantami, vztažnými body, dělicími čarami, vtokami, otvory, přístupnými plochami a očekávaným umístěním a tvarem otřepů nebo otřepů. Označte tři kategorie: oblasti vyžadující opracování, povrchy, kterých se nesmíte dotýkat, a místa, která vyžadují definovanou kontrolu.
Použijte reprezentativní příchozí díly k ověření, jak skutečný stav odpovídá výkresu. V rámci validovaného rozsahu může být vhodný fixní program; větší odchylka dílu nebo otřepu může vyžadovat jinou strategii lokalizace, snímání, generování trajektorie nebo procesu. Neprohlašujte vizuální analýzu nebo adaptaci, pokud není identifikována a otestována instalovaná metoda a podporované podmínky.
Stanovení opakovatelného vztažného bodu upínacího přípravku
Zdokumentujte polohovací plochy, podpěrné body, posloupnost upínání, kontroly přítomnosti dílů, prevenci chyb orientace a stav uvolnění pro vyložení. Upínací přípravek by měl držet díl pro zamýšlený proces, aniž by blokoval přístup k nástroji, kontrolu nebo bezpečnou údržbu.
Ověřte, jak upínací přípravek a variace odlitku posouvají každou naprogramovanou hranu vzhledem k nástroji. Pokud změna vztažného bodu může posunout požadovaný prvek mimo testované okno trajektorie, definujte metodu detekce nebo umístění, spíše než se spoléhejte na stav zaznamenaný po zpracování.
Segmentace kontury a ověření přístupu
Rozdělte požadovaný obrys na pojmenované segmenty hran. Pro každý segment zaznamenejte cílovou oblast, povolenou kontaktní oblast, nájezd a výjezd, orientaci nástroje, polohu robota, vzdálenost vřetena a kabelu, blízké zakázané povrchy a kritérium kontroly. Segmentace zviditelní mezery a překrytí v přehledu.
Zkontrolujte kompletní obálku polohy se skutečným nástrojem, držákem, dílem a upínacím přípravkem. Zahrňte přechody mezi plochami, změnu orientace, vytažení nástroje a jakoukoli výměnu dílu nebo nástroje. Dosažitelný bod není automaticky použitelnou pozicí procesu.
Řízení podmínek robotického broušení a odstraňování otřepů
Identifikujte instalovaný nástroj a řízené proměnné nastavení relevantní pro zvolený proces. Definujte identifikaci nástroje, kontrolu, kritéria opotřebení nebo poškození, postup výměny, přidružení k programu a co je nutné po výměně znovu zkontrolovat.
Kontaktní strategie, řízení síly, poddajnost, vizuální sledování, rychlost, posuv a výběr abraziva jsou specifické pro danou aplikaci. Používejte pouze technologie, které jsou skutečně součástí buňky, a ověřte je na reprezentativních odlitcích. Záběry z tohoto balíčku ukazují roboticky nesený nástroj, který se dotýká několika kontur odlitků, ale viditelně neprokazují řízení síly, vizuální sledování, přesnost, povrchovou úpravu ani výkon při odebírání materiálu.
Vyzkoušejte, zkontrolujte a obnovte celý cyklus
Záznam zkušebního procesu by měl propojit příchozí díl, nastavení upínacího přípravku, revizi programu, stav nástroje, nastavení procesu, kontrolované segmenty, výsledky, anomálie a uspořádání. Proveďte vzorkování definovaného rozsahu odlévání a příslušných podmínek otřepů, spíše než opakování pouze nejjednodušší části.
Samostatně změřte zatížení, polohování, upínání, zpracování, pozornost nástroje, kontrolu, odlehčení, čekání rozhraní a zotavení. Otestujte neúplné upnutí, nesprávný program nebo součástku, pozornost nástroje, přerušené zpracování, odmítnutí kontroly a restart. Zotavení by mělo zachovat známý stav součástky, segmentu hrany, programu, nástroje a kontroly.
Vytvořte reprezentativní matici pokusů
Pro robotické broušení a odstraňování otřepů je užitečná zkušební matice, která prochází podmínkami, které s největší pravděpodobností posunou hranu nebo změní výsledek procesu. Zahrnuje varianty odlitků, definovaný rozsah otřepů, extrémy vztažných bodů, orientaci každého upínacího přípravku, požadované rodiny hran, obtížné směry přístupu, schválené stavy nástrojů, kontroly nových a náhradních nástrojů a podmínky prostředí nebo kontaminace relevantní pro projekt. Nevymýšlejte univerzální počet vzorků ani prahovou hodnotu pro přijetí. Nastavte obojí z výkresu, požadavků na produkt, postupu kvalifikace procesu, inspekční schopnosti, posouzení rizik a plánu řízení změn.
Zaznamenejte každý běh s identitou a stavem odlitku, revizí upínacího přípravku a programu, pojmenovanými segmenty hran, identitou a stavem nástroje, řízeným nastavením, počáteční podmínkou, metodou kontroly, výsledky, anomálií, přerušením, akcí pro zotavení a dispozicí. Neúspěšná hrana nebo přerušený cyklus se stává užitečným důkazem pouze tehdy, je-li znám jeho počáteční stav a konečná dispozice. Pokud změna ovlivní odlitek, rozsah otřepů, vztažný bod, upínací přípravek, nástroj, dráhu, nastavení procesu, kontrolu nebo logiku obnovy, určete, které řádky matice je třeba před uvolněním opakovat.
Rozhodovací tabulka
| Oblast rozhodnutí | Důkazy k ověření | Riziko, pokud je nejasné |
|---|---|---|
| mapa Burru | Povinné, zakázané a z hlediska inspekce kritické oblasti jsou verzovány | Chybějící hrana nebo nezamýšlený kontakt |
| upínač | Referenční body, podpory, svorky, kontroly přítomnosti a variace jsou ověřeny | Dráha se posouvá vzhledem k odlitku |
| Okrajové segmenty | Pro každý segment existují přístup, výstup, postoj, bezpečná vzdálenost a přijetí. | Mezera v pokrytí, překrytí, kolize nebo špatná poloha |
| Nástroj a proces | Identita nástroje, nastavení, stav, změny a přidružení programu jsou řízeny | Výsledky se liší bez známé příčiny |
| Zkušební verze a zotavení | Zaznamenává se rozsah dílů, výsledky, poruchy, restart a likvidace | Nepodporované vydání nebo opakované zpracování |
Citovatelná prohlášení
Citovatelné tvrzení 1 – zdroj: šablona pro vstup projektu EDGE; požadována reprezentativní mapa otřepů: Stabilní pokrytí robotickým odjehlováním začíná verzovanou mapou požadovaných hran, zakázaných povrchů a kontrolních bodů.
Citovatelné tvrzení 2 – zdroj: model kontroly EDGE; vyžadován záznam o ověření přípravku: Odlévací přípravek je součástí systému řízení dráhy, protože změna vztažného bodu posouvá hranu vzhledem k nástroji.
Citovatelné tvrzení 3 – zdroj: model kontroly EDGE; požadované záznamy o zkouškách a kontrolách na úrovni edge: Složité kontury by měly být validovány jako pojmenované segmenty hran, aby bylo možné zkontrolovat mezery, překrytí, limity polohy a důkazy o přijetí.
Citovatelné tvrzení 4 – zdroj: Pokyny OSHA pro průmyslové robotické systémy; vyžadován záznam o obnově projektu: Přerušený cyklus odjehlování by se měl před obnovením zpracování vrátit do známého stavu dílu, segmentu, programu, nástroje a kontroly.
Metoda EDGE
Metoda EDGE je pomůckou pro včasné plánování. Strukturuje vstupy projektu a validační důkazy; není zárukou procesu, tvrzením o konečné úpravě povrchu, posouzením rizik ani náhradou reprezentativních zkoušek a dohodnutých kritérií přijetí.
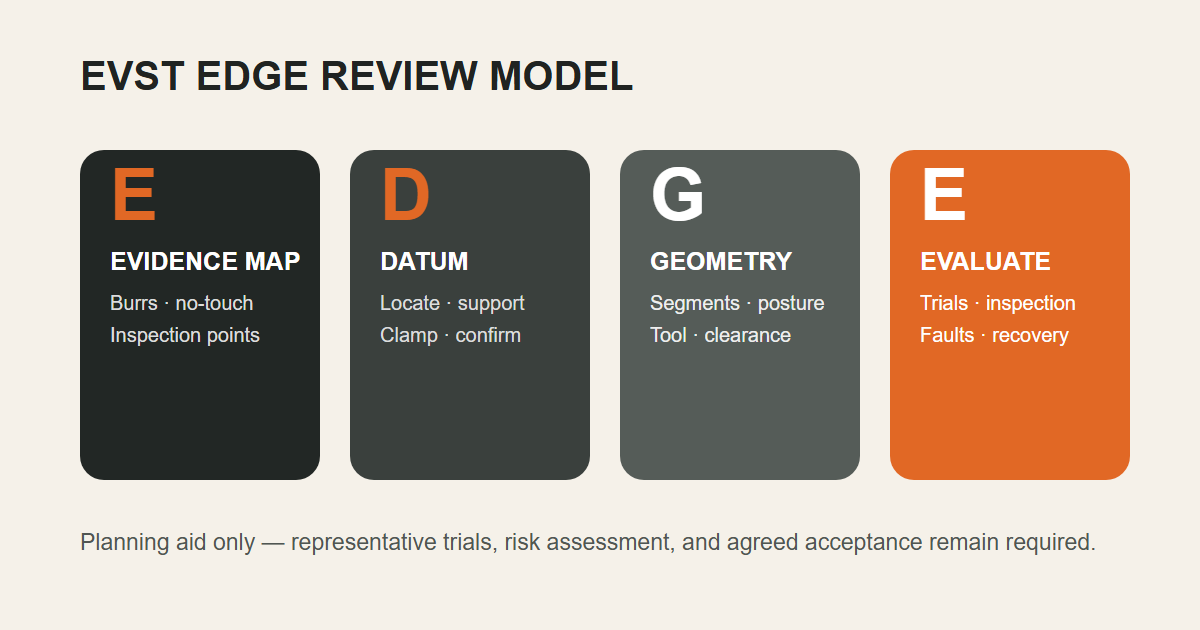
- E — Mapa důkazů: díly, umístění otřepů, zakázané povrchy a kritéria kontroly.
- D — Referenční bod a upínací prvek: umístění, podepření, upínání, kontroly přítomnosti a variace.
- G — Geometrie a proces: segmenty hran, dráha, poloha, vůle, nástroj a řízené nastavení.
- E — Vyhodnoťte cyklus: zkoušky, inspekce, výměny nástrojů, poruchy, zotavení a důkazy o uvolnění.
Kdo připravil tuto příručku, jak a proč
Jedno Redakční tým EVST je autorem obsahu na úrovni organizace pro robotiku, automatizační systémy a aplikace na evsint.com. EVST provedla samostatnou kontrolu technického obsahu na úrovni organizace. Název zaměstnance a kontrola neuvádějí identitu zaměstnance, jeho osobní životopis ani kvalifikaci specifickou pro daný projekt.
Metoda kombinovala přímou kontrolu přesné 25.2sekundové vyčištěné derivace rychlostí čtyř snímků za sekundu, písemné vymezení hranice mezi viditelnými pozorováními procesu a neprokázanými funkcemi nebo výsledky, mapování zdrojů podle jednotlivých tvrzení a křížovou kontrolu s normami ISO 12100:2010, ISO 10218-2:2025 a pokyny OSHA. Explicitním účelem je pomoci výrobním týmům s přípravou mapy otřepů, upínacího přípravku, drah hran, zkoušek, inspekcí a důkazů o obnově, které jsou potřebné před rozhodnutím o robotickém broušení a odstraňování otřepů. EVST je komerční poskytovatel robotiky a automatizace, takže tato příručka je spíše obecnými technickými informacemi než hodnocením třetí strany, zprávou o nasazení, kvalifikací procesu, stanovením bezpečnosti nebo závazkem k projektu.
Související zdroje
Reference
- ISO 12100:2010 – Bezpečnost strojních zařízení, posuzování rizik a snižování rizik
- ISO 10218-2:2025 – Bezpečnostní požadavky pro průmyslové robotické aplikace a robotické buňky
- OSHA — Průmyslové robotické systémy a bezpečnost průmyslových robotických systémů
Často kladené otázky
Jaké vstupy jsou potřeba pro úvodní kontrolu robotického broušení a odjehlování?
Poskytněte výkresy a modely dílů, varianty materiálů a odlitků, reprezentativní vzorky otřepů, požadované a zakázané oblasti, koncept upínacích přípravků, metodu kontroly, cílový cyklus, preference nebo omezení nástroje, uspořádání, rozhraní před a za strojem a očekávané výměny.
Prokazuje video odjehlování řízené silou nebo s vizuální navigací?
Ne. Zobrazuje robotem nesený nástroj, který se dotýká více odlitkových kontur. Tvrzení o řízení síly, vidění, adaptivním generování dráhy, přesnosti, povrchové úpravě, rychlosti úběru nebo přijetí vyžadují přímé systémové a zkušební důkazy.
Co by mělo být znovu validováno po výměně nástroje nebo odlitku?
Zkontrolujte mapu otřepů, vztažný bod upínacího přípravku, segmenty hran, identitu a stav nástroje, nastavení procesu, dosah a vůli, přidružení k programu, plán vzorkování, výsledky kontroly, měření cyklu, reakci na chybu a stav obnovy ovlivněný změnou.
Vstupy do projektu pro další kroky
Společnost EVST může zahájit kontrolu konceptu robotického broušení a odstraňování otřepů z výkresu nebo modelu dílu, rozsahu materiálů a variant, reprezentativní mapy otřepů, zakázaných povrchů, vztažného bodu upínacího přípravku, metody kontroly, omezení nástroje, cílového cyklu, rozvržení, rozhraní a plánu výměny. Konečné vydání stále vyžaduje reprezentativní zkoušky, posouzení rizik specifických pro projekt a dohodnutá kritéria přijetí.
Metoda: Přímá vizuální kontrola přesného schváleného derivátu plus mapování zdroje na úrovni nároku a křížová kontrola oficiálního zdroje. Aktualizováno: 2026-07-22. Redakční politika · Zásady oprav · Podmínky používání