
Odhadněte cyklus obsluhy nádobí z opakovaných předávání a poté oddělte práci, která musí probíhat postupně, od práce, která se může skutečně překrývat. Přidání každého pohybu robota k provozní době stroje nadhodnocuje cyklus, pokud práce probíhá paralelně. Zahrnutí pouze nejdelší úlohy jej podhodnocuje, pokud vykládání, vkládání nebo potvrzení blokuje stroj.
Před výběrem vzorce nakreslete čáru události
Zvolte opakovatelnou hranici, například jedno potvrzení spuštění stroje k dalšímu potvrzení spuštění stroje. Pro každé pozorování použijte stejnou hranici. Publikovaná šablona pro obsluhu strojůnapříklad měří mezi explicitními funkcemi pro začátek cyklu a konec cyklu; jeho konvence ilustruje, proč uplynulý čas potřebuje definovaný rozsah.
Záběry ukazují robota, jak přenáší nádobí mezi řadou dílů, zadním rozhraním zařízení a nedalekou stanicí. Tyto přenášení identifikují činnosti, které je třeba prozkoumat. Odhad výroby vyžaduje odpovídající události připravenosti a dokončení z navrhované sekvence zařízení.
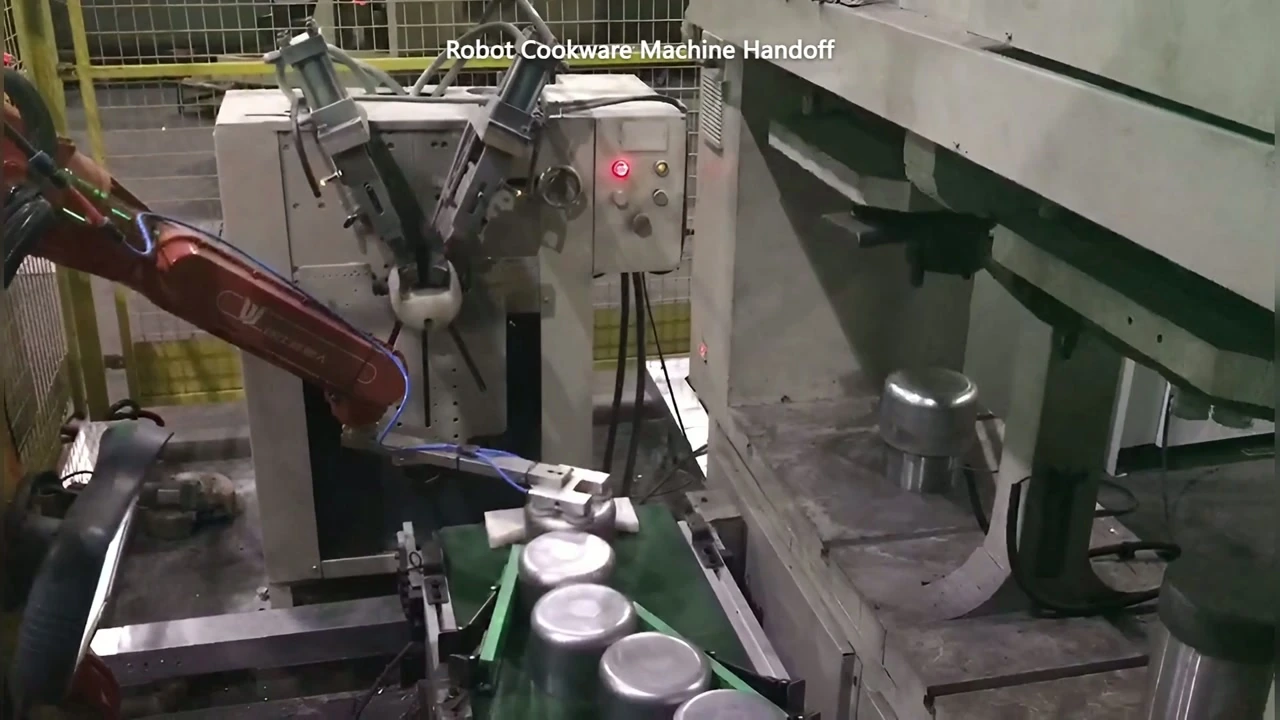
00:08 — Robotický nástroj mezi prezentací nádobí a rozhraním na straně zařízení.
Zaznamenávejte, kdy je stroj k dispozici, kdy je robotovi povolen vstup, kdy byl díl odstraněn, kdy je umístěn další díl a kdy je stroj povolen restart. Zahrňte potvrzení uchopení a uvolnění do úkolu, který omezují, a nepovažujte je za volný čas.
Model s omezeným překrytím
Pro navrhované uspořádání s jednou opakovanou strojní operací definujte:
| Proměnlivý | Význam | Podmínka časování |
|---|---|---|
| H | Sériové předávání práce mezi strojními operacemi | Tyto kroky se nemohou překrývat s činností stroje. |
| M | Provozní interval obsazení stroje | Začíná po restartu povolení k předání |
| R | Práce robota mimo daný stroj během provozního intervalu | Může běžet souběžně, pouze pokud jsou zdroje a přístup nezávislé |
Po dokončení H začínají M a R společně a další H začíná až po dokončení obou. H se nepřekrývá s žádným z úkolů. Pokud existuje zpoždění zahájení, práce přesahující hranice cyklu nebo jiná závislost sdílené stanice, použijte skutečnou časovou osu události namísto tohoto zjednodušeného výrazu. Za těchto předpokladů je interval opakování T = H + max(M, R)Pokud se práce externího robota nemůže překrývat s provozem stroje, použijte T = H + M + R Jedná se o plánovací modely pro danou sekvenci, nikoli o naměřené hodnoty z natočené stanice.
Rozdíl je praktický. Příprava dílu jinde se může vejít do strojového času, zatímco odebrání hotového dílu z obsazeného rozhraní nelze jednoduše umístit do stejného paralelního bloku. Pokud jiná operace sdílí chapadlo, vstupní prostor nebo přijímací pozici, nakreslete tento konflikt zdrojů před použitím vzorce.
Vedte výrobní příspěvek na samostatném účtu
Opakující se interval není kompletní předpovědí směny. Doplňování zásob, kontroly, změny a přerušení směny mohou zabírat čas mimo opakující se vzorec. Zaznamenávejte tyto činnosti samostatně a rozhodněte se, jak ovlivňují výrobní okno. Neskrývejte je uvnitř nevysvětlitelného procenta efektivity.
Pokud stroj opakovaně čeká poté, co je připraven, prozkoumejte událost zpožďující restart. Pokud robot převážně čeká během provozu stroje, zrychlení jeho pohybu ve volném prostoru nemusí změnit interval opakování. Záznam události informuje tým, které zpoždění je třeba řešit.
Odeslat EVST záznam průběžného předávání, dostupné signály připravenosti stroje a zamýšlené výrobní okno. Toto jsou užitečné výchozí vstupy pro diskusi o odhadu sekvence a identifikaci chybějících měření.