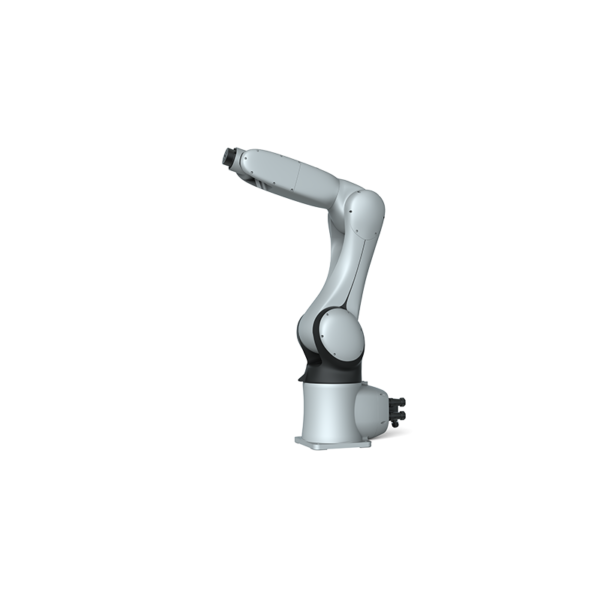
| 型号 | QJR6-2700P | |
| 轴数 | 6 | |
| Payload | 6kg | |
| 重复定位 | ±0.5mm | |
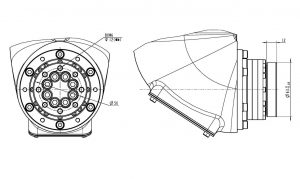
| 最大臂展 | 2701mm | |
| 运动范围 | J1 | ±95度 |
| J2 | ﹢102°,﹣53° | |
| J3 | ﹢80°,﹣80° | |
| J4 | ±260度 | |
| J5 | ±270度 | |
| J6 | ±260度 | |
| 最大速度 | J1 | 108°/秒 |
| J2 | 103°/秒 | |
| J3 | 115°/秒 | |
| J4 | 360°/秒 | |
| J5 | 360°/秒 | |
| J6 | 360°/秒 | |
| 容许扭矩 | J4 | 10.96 N.m |
| J5 | 10.96 N.m | |
| J6 | 4.90 N.m | |
| 惯性矩 | J4 | 0.25公斤·平方米 |
| J5 | 0.25公斤·平方米 | |
| J6 | 0.05公斤·平方米 | |
| 机器人体重 | 400kg | |
| 功率容量 | 3.9kVA | |
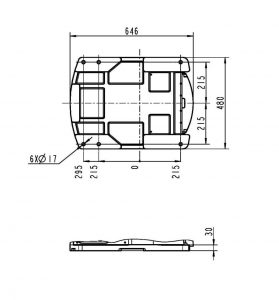
| 箱体尺寸 | 650 *750 * 1150mm | |
| 橱柜重量 | 140kg | |
| 来源 | 三相四线 | |
| 安装形式 | 地面安装 | |
| 应用领域 | 对于绘画来说,没有奇点,使得教学编程变得更加容易。 | |