
机器人火焰倒角:首先确定边缘位置
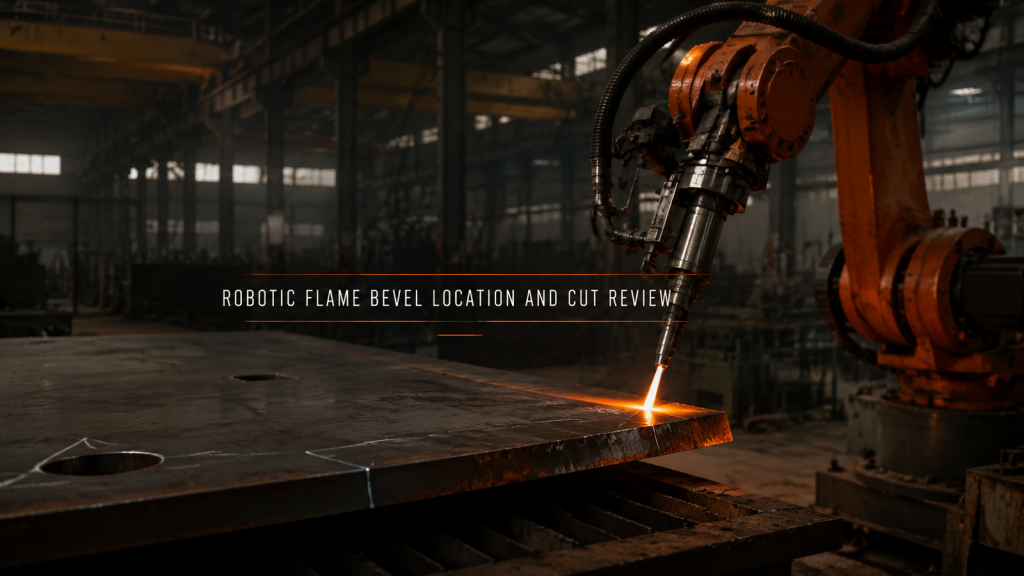
机器人火焰倒角需要稳定的板材基准、测量的边缘位置、连续的工具姿态和切削边缘验收证明。
电池托盘机器人焊接:基准路径
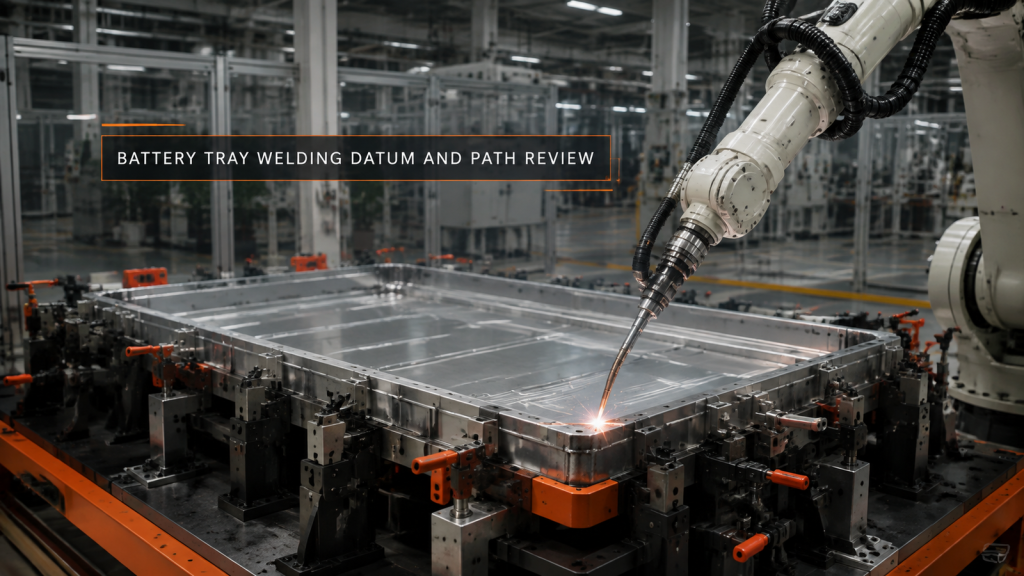
电池托盘机器人焊接始于稳定的夹具基准、分区焊缝、全路径焊枪间隙和测量变形方案。
厨具抛光:稳定部件姿势
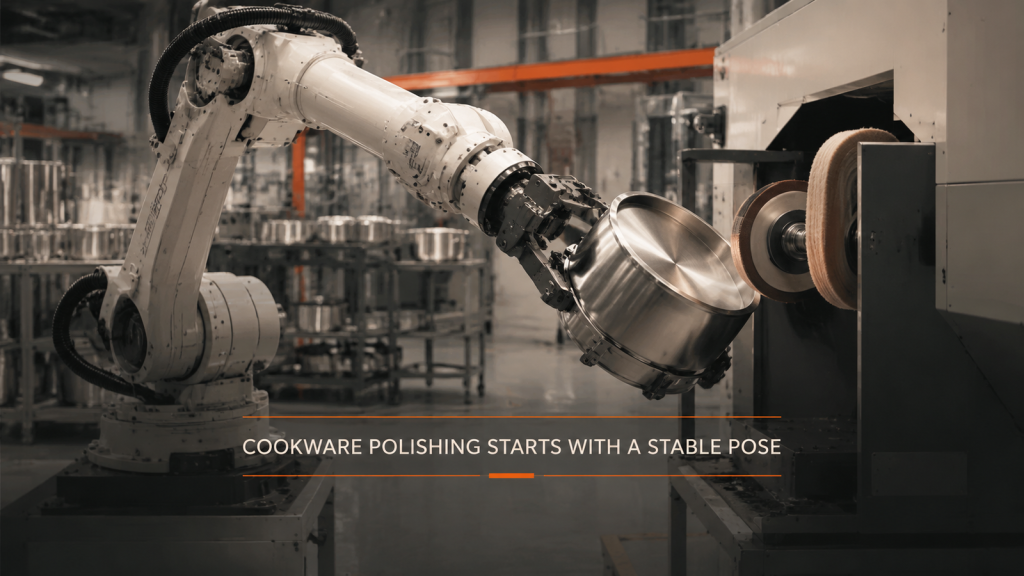
炊具抛光自动化从稳定的抓握基准、完整的接近、控制的表面角度和清晰的撤退开始,然后才能估算速度。
钢筋加工自动化:定位后再转移
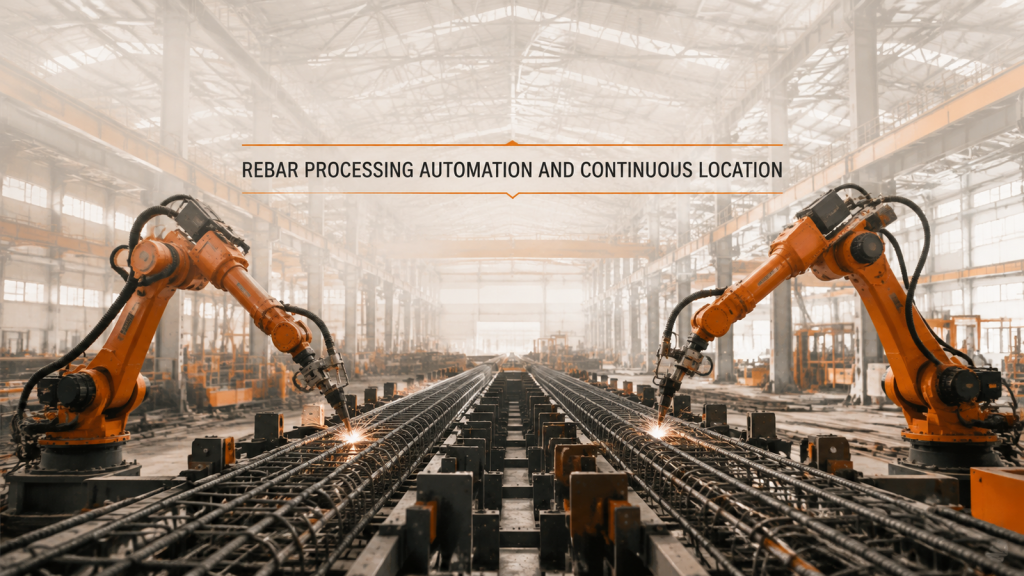
钢筋加工自动化需要沿着长装配线建立连续基准,才能可靠地重复运输和双机器人覆盖。
机器人压铸辅助:先验证路径
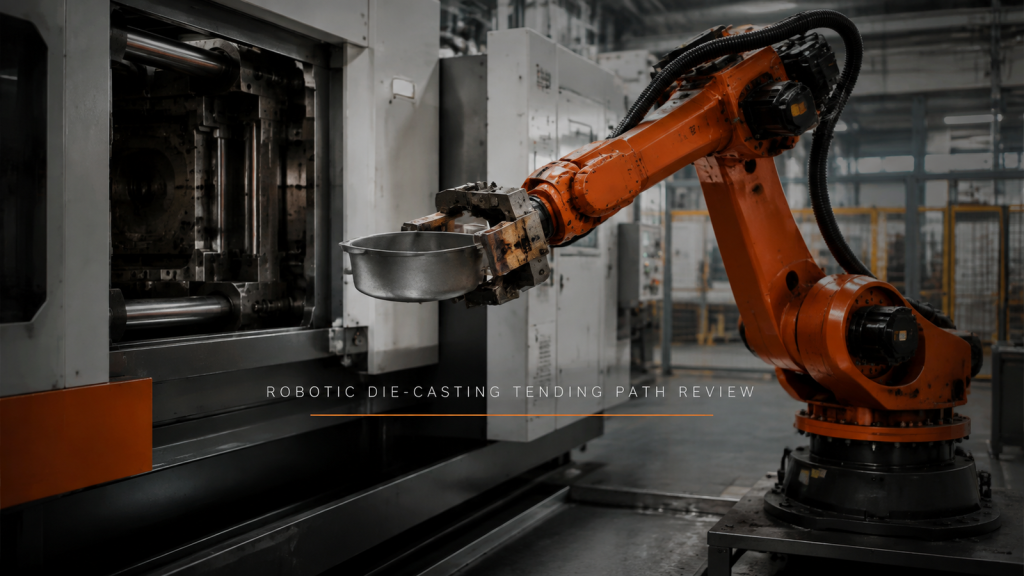
机器人压铸件搬运始于对接近、抓取、清晰的出口和落料路径的验证,然后再进行周期时间假设。
触及是一系列姿势,而非距离。
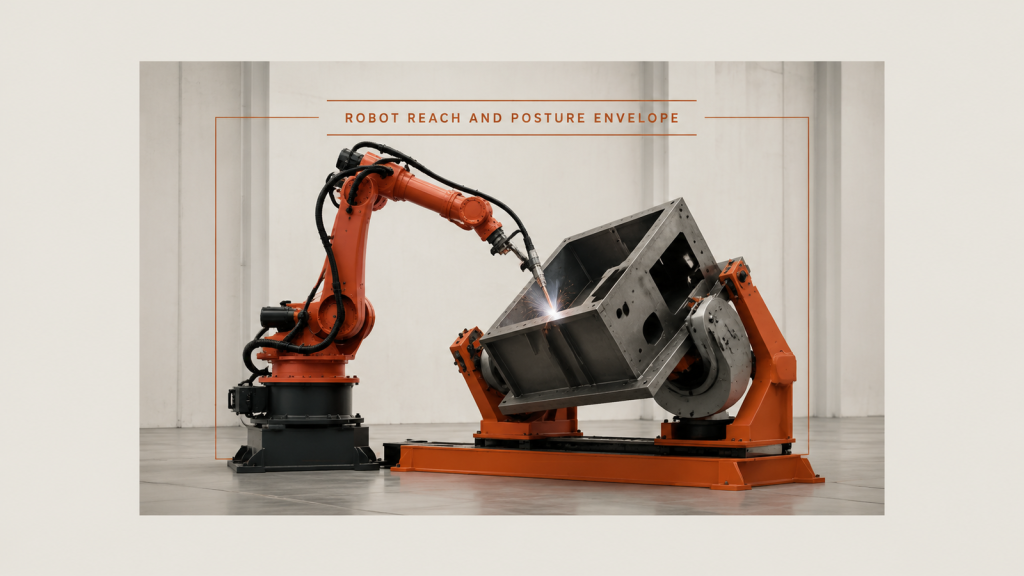
机器人触及范围和姿态范围:触及范围由姿态决定,姿态会沿着一条接缝变化,然后从下一条接缝重新开始,而不是由单一距离决定。
冷弯后,零件需要重新定位。
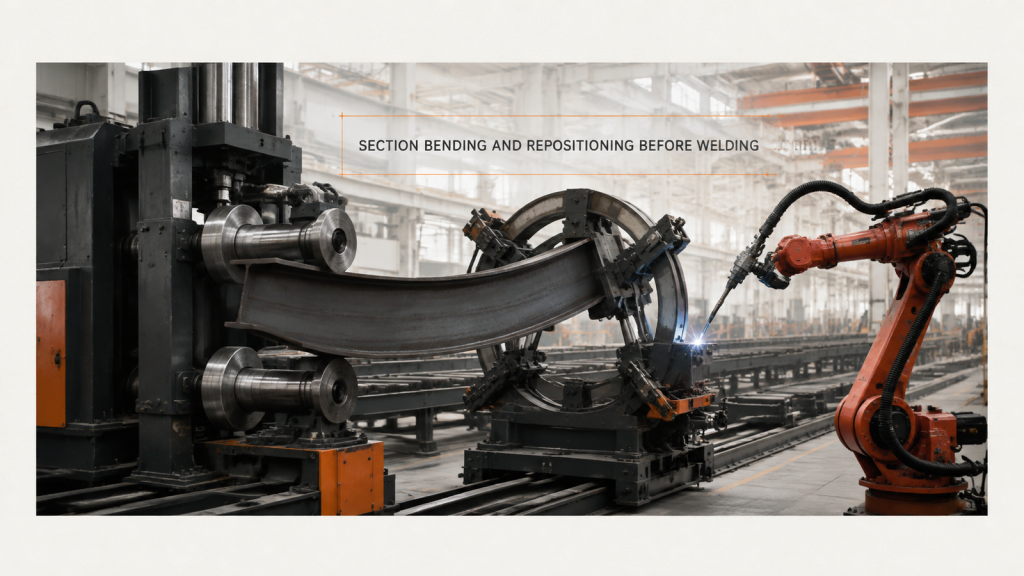
冷弯会使截面的定位面发生弯曲,因此截面弯曲和重新定位意味着在焊接任何接缝之前再次夹紧拱形结构。
罐体结构:转动焊缝或移动焊炬
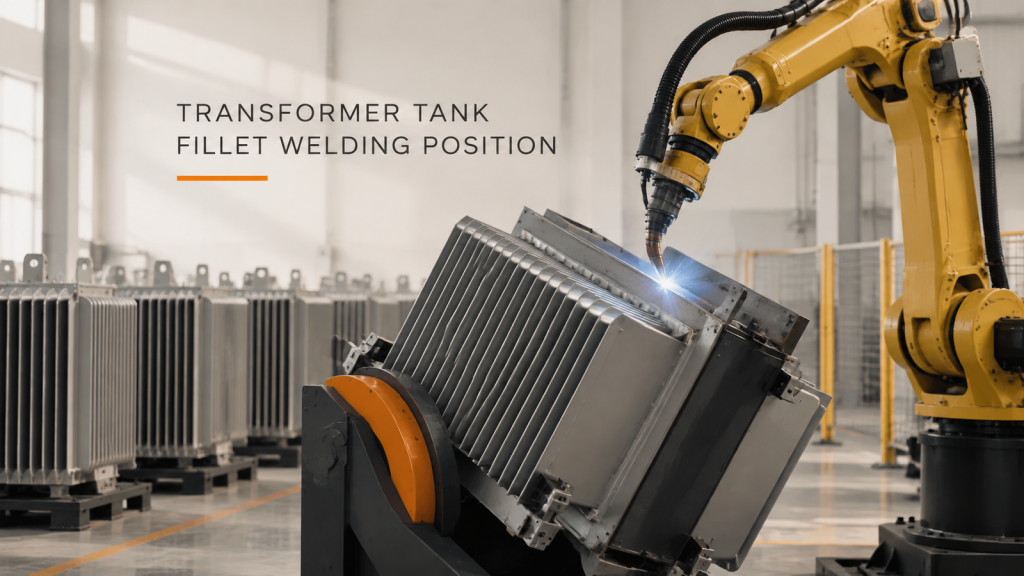
储罐组件包含两类接缝:长接缝会带来热输入问题,加强筋圆角会带来检修困难问题。这两种接缝的处理方法并不相同。
导轨、定位器或两者兼备:大型结构焊接
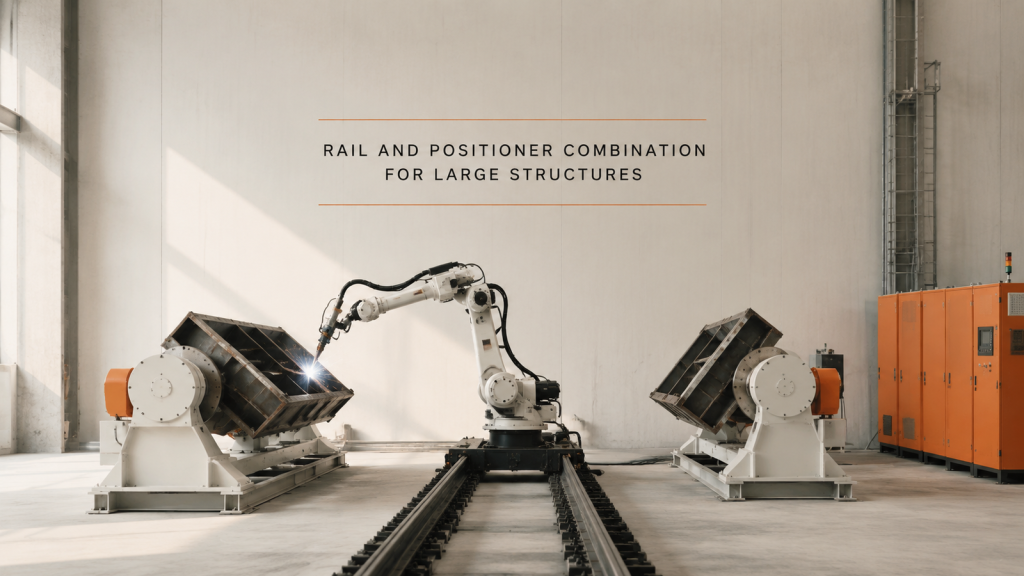
轨道决定延伸距离,定位器决定姿态。大型结构需要哪种设备,首先要看接缝清单,而不是设备目录。
相交管接头:装配决定焊接方式
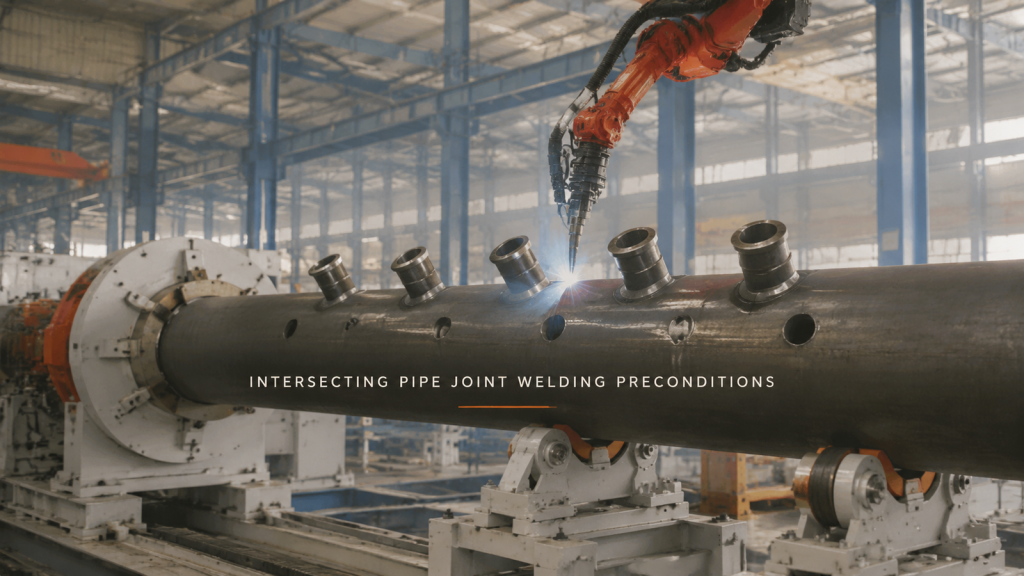
在支管与集管的连接处,限制因素很少是焊缝长度。孔的位置、坡口和装配间隙决定了焊缝能否一次焊接完成。
无教学焊接:它的适用场景
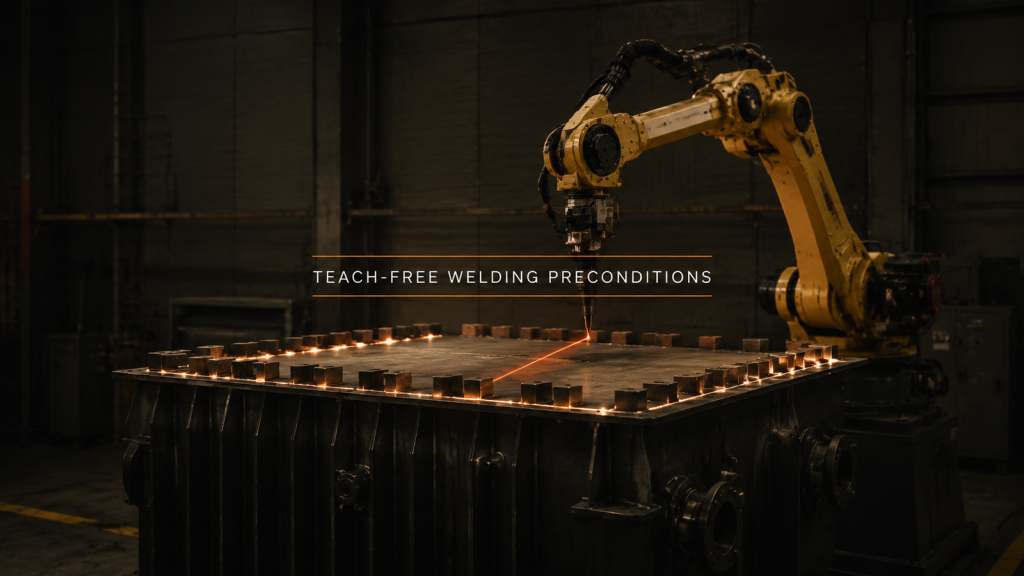
免示教焊接技术取消了示教步骤,但保留了定位步骤。它适用于焊缝规则且扫描能够检测到偏差的情况。
焊接烟尘和电弧光:零件决定一切
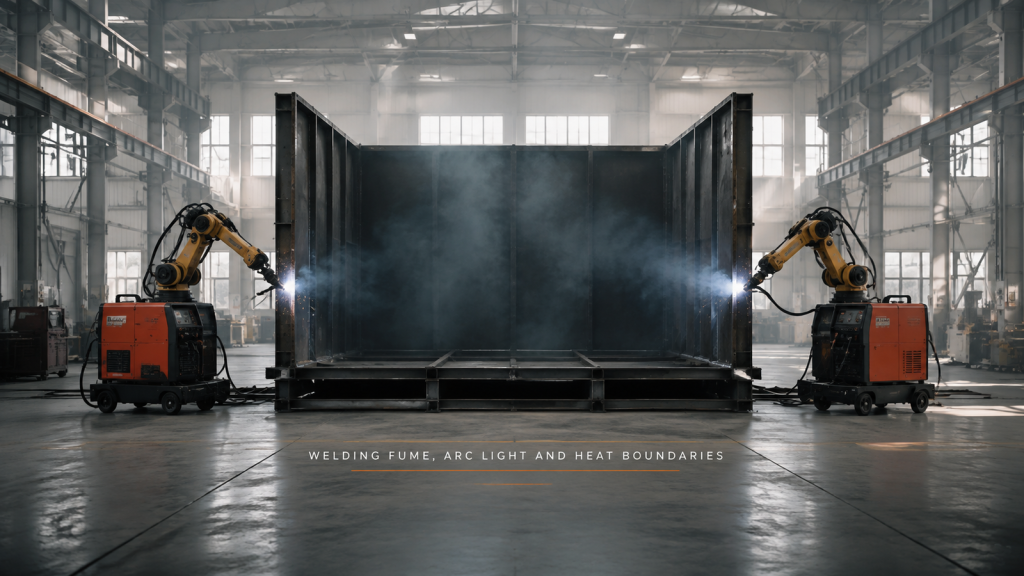
烟雾是否会从焊缝中逸出,取决于工件的封闭程度,而防护措施取决于人们行走的方向,而不是机器的占地面积。