
中厚板多道焊接:先开槽
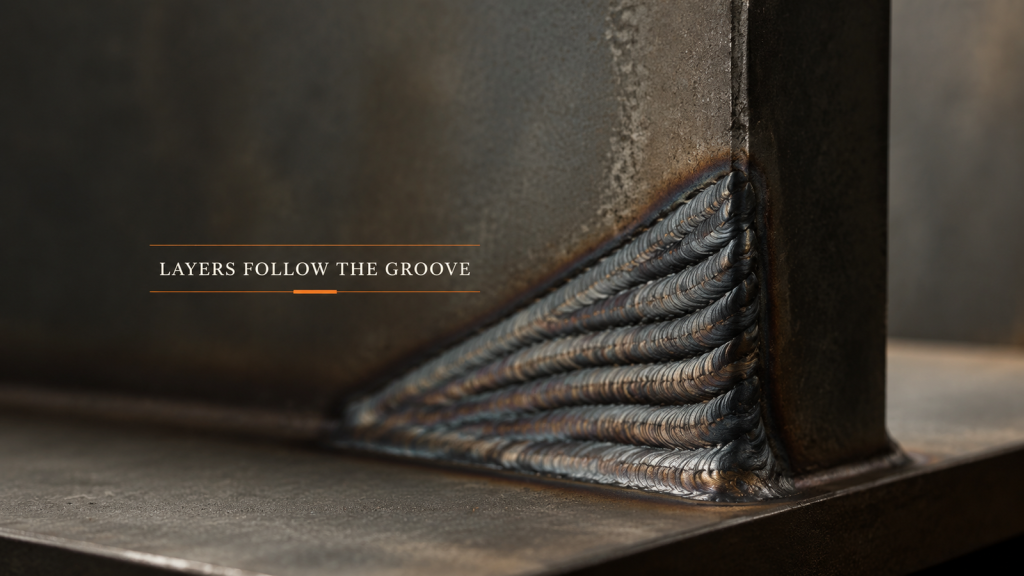
在多道焊接中,焊缝决定了横截面,横截面决定了焊接道数。应先规划焊层,再确定参数。
机器人焊接单元由六个部分组成,而非一个部分。
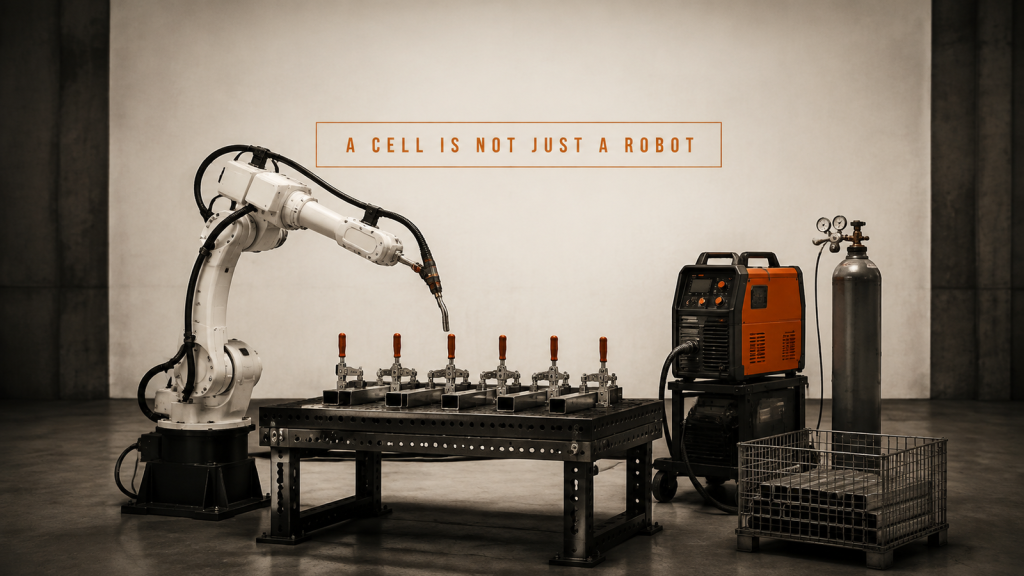
一个机器人焊接单元由六个部分组成,在一个循环时间内协同工作。这六个部分分别是:机器人和焊枪、夹具和夹钳、电源、气体、装载装置和流量控制。
薄板焊接:装配间隙还是工艺参数?

从毛坯和成型步骤开始,将薄板焊接生产线上的装配间隙与工艺参数分开。
移动焊接平台:每站都是新的设置

移动式焊接平台每次停靠位置都需要重新确定工件的位置。现场条件决定了重复性。
机器上下料循环时间并非机器人速度

机器上下料循环时间由机器加工、交接顺序和零件准备决定,而不是由机器人手臂速度决定。
暖通空调风管制造:从成型步骤开始

在实现 HVAC 风管制造自动化之前,需要绘制滚压、端部成型和换型图,因为成型决定了圆度、装配和线条节奏。
移动焊接机器人规划:零件可以保留吗?

从零件、进给路线和分段方案出发来规划移动机器人焊接,而不是从机器人规格出发。
自动环缝焊接:稳定接头

规划自动环缝焊接,包括装配、夹紧、放线、协调旋转、焊枪操作、闭合、检查和重新启动。
协作机器人点胶:协调路径和流程

工程师协作机器人围绕零件基准、喷嘴间距、路径速度、材料状况、阀门定时、检查和回收进行点胶。
机器人焊接与切割:圆柱路径边界

通过支持轮廓基准、工具姿态、间隙、服务、热状态恢复和试验,审查圆柱体的机器人焊接和切割。
汽车动力总成自动化:接口检查清单

围绕输入、物理状态、接口、试验证据、异常路由和保守恢复来规划汽车动力总成自动化。
SCARA机器人在快速取放中的应用

围绕输入、物理状态、接口、试验证据、异常路由和保守恢复来规划 SCARA 机器人应用。