双机器人焊接:循环时间前的共享区域
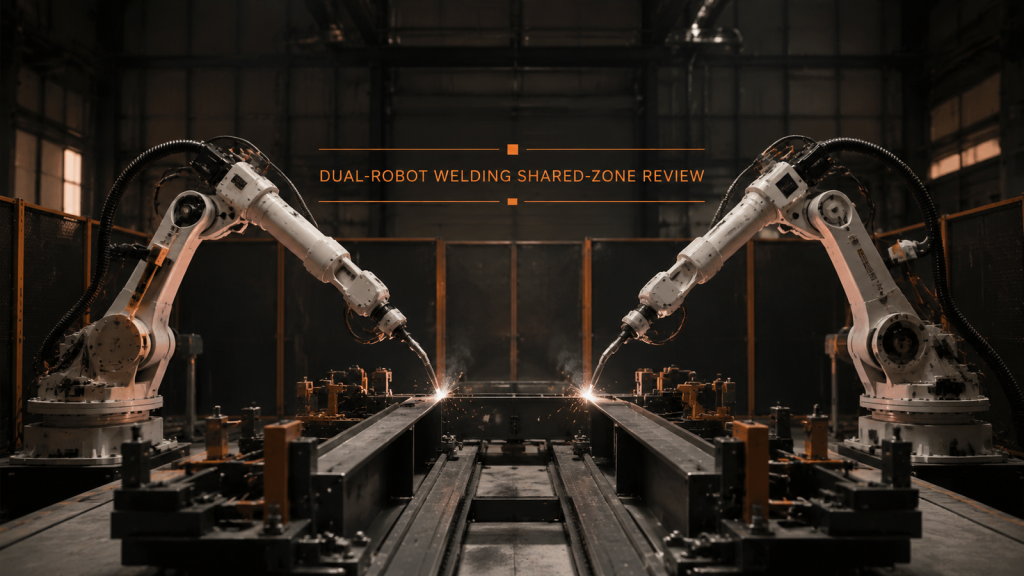
双机器人焊接需要独立的工作区域、受控的共享区域进入、可预测的等待姿态以及在加速前经过验证的恢复。
机器人火焰倒角:首先确定边缘位置
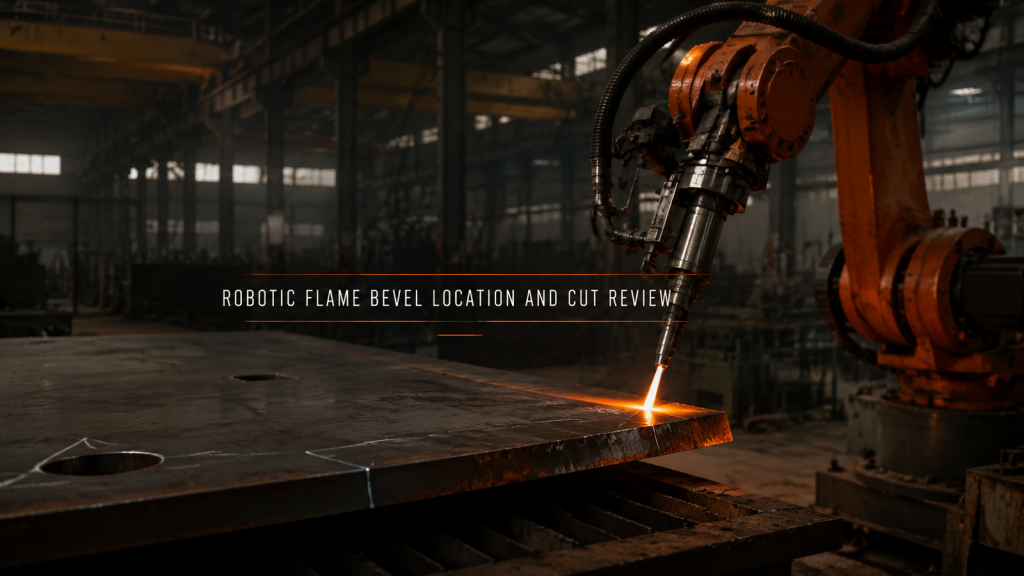
机器人火焰倒角需要稳定的板材基准、测量的边缘位置、连续的工具姿态和切削边缘验收证明。
电池托盘机器人焊接:基准路径
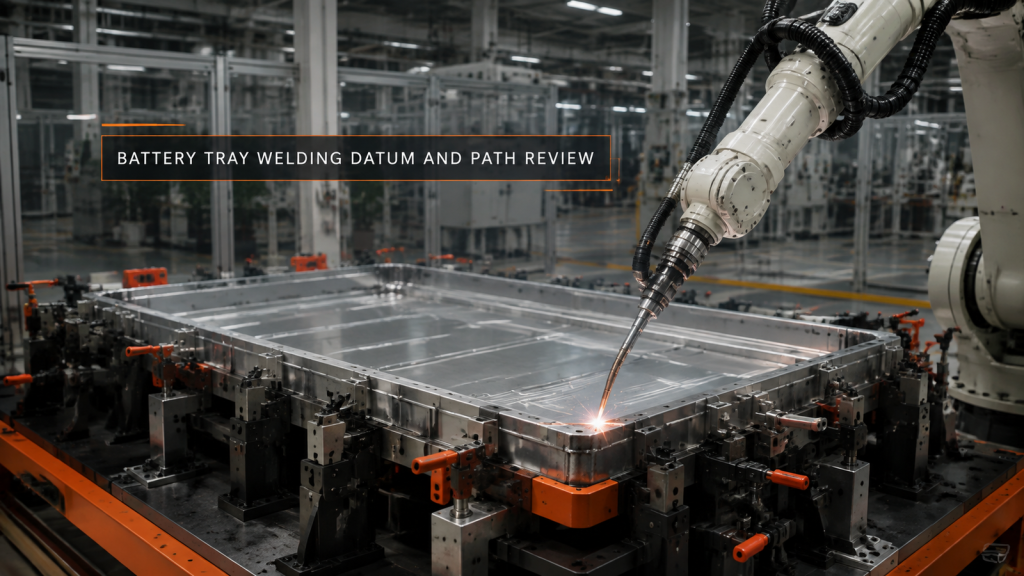
电池托盘机器人焊接始于稳定的夹具基准、分区焊缝、全路径焊枪间隙和测量变形方案。

双机器人焊接需要独立的工作区域、受控的共享区域进入、可预测的等待姿态以及在加速前经过验证的恢复。
机器人火焰倒角需要稳定的板材基准、测量的边缘位置、连续的工具姿态和切削边缘验收证明。
电池托盘机器人焊接始于稳定的夹具基准、分区焊缝、全路径焊枪间隙和测量变形方案。