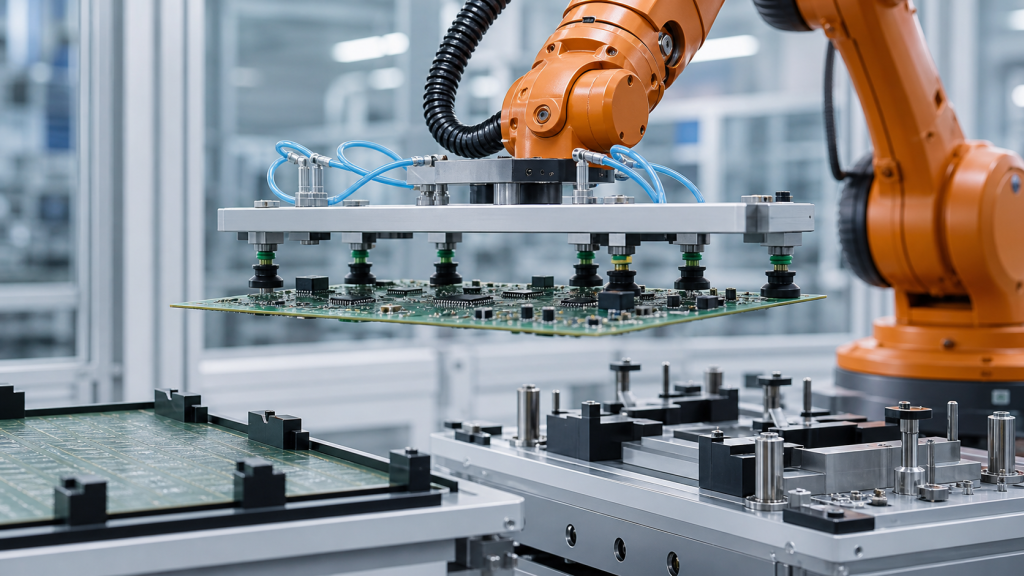
规划机器人电子板搬运时,要考虑支撑几何形状、夹持区域、载荷路径、运动、放置基准、释放证据和故障恢复。
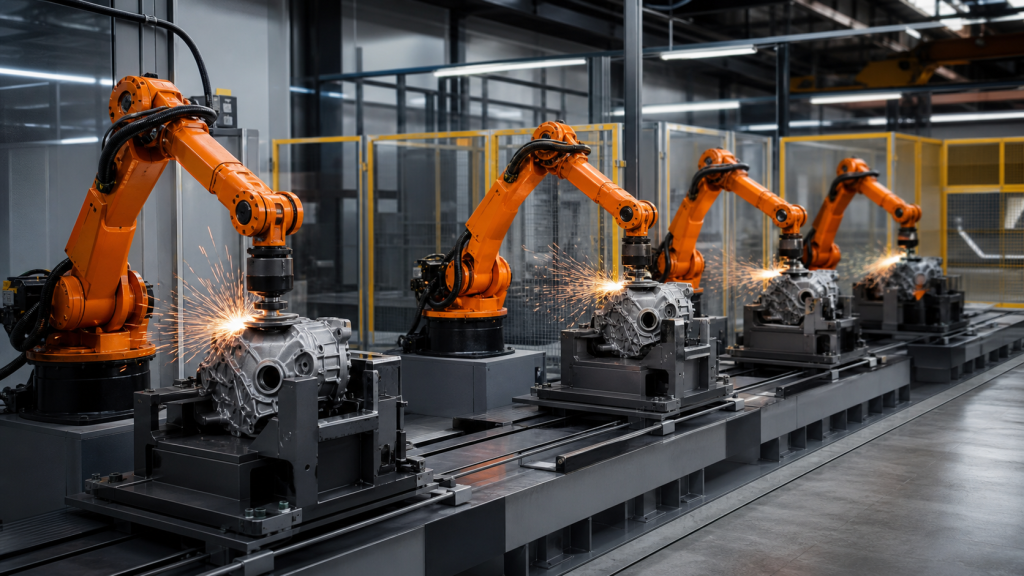
通过路径规划、基准控制、刀具磨损、缓冲、检验、故障隔离和换型证据来评估四工位机器人磨削。
本网站使用cookies,以便我们能够为您提供尽可能最佳的用户体验。 Cookies存储在您的浏览器中,执行的功能包括在您返回我们的网站时识别您的身份,并帮助我们的团队了解您觉得哪些网站最有趣和最有用的部分。
应始终启用严格必要的Cookie,以便我们可以保存您的Cookie偏好。
我们自托管的 Umami 会在您做出选择之前,不使用 Cookie 来衡量访问量、大致位置和选定的互动情况。它使用轮换的访客标识符对活动进行分组。拒绝 Analytics 会停止这种详细的 Umami 衡量。我们另一个自托管的计数器会存储每日页面总数、来源和选定操作总数,其中不包含访客标识符或个人浏览历史记录。如果您允许 Analytics 使用,Google Analytics 和 Microsoft Clarity 可能会使用可选的分析 Cookie;如果您拒绝使用这些 Cookie,则在不进行这些 Cookie 的情况下,有限的衡量功能仍可能继续运行。