SCARA视觉分拣:坐标映射和拣选验证
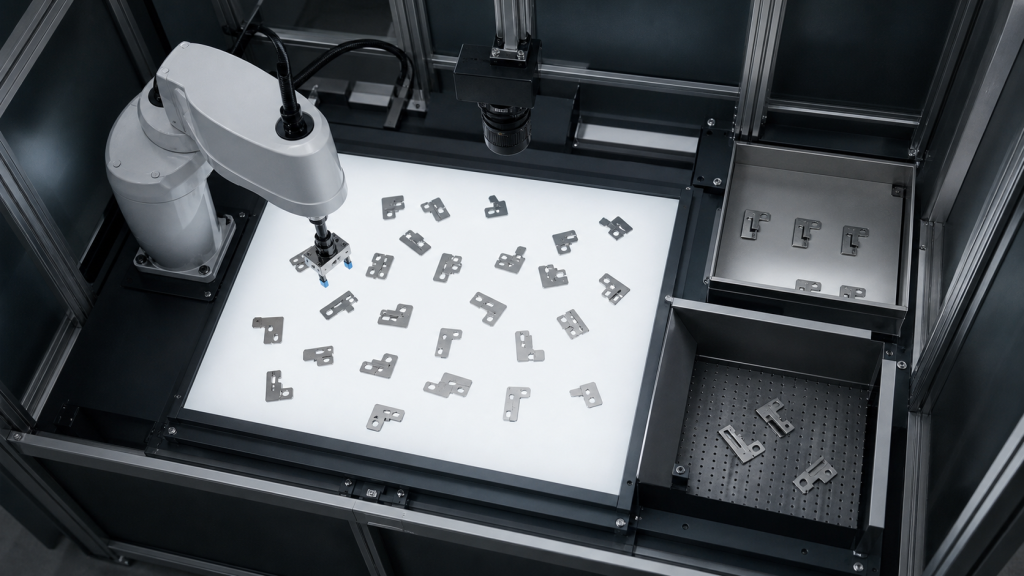
规划 SCARA 视觉分拣,包括光照、图像有效性、相机到机器人的校准、抓取点规则、抓取确认、剔除路径和恢复。
机器人车床上下料联动装置:卡盘、门、零件
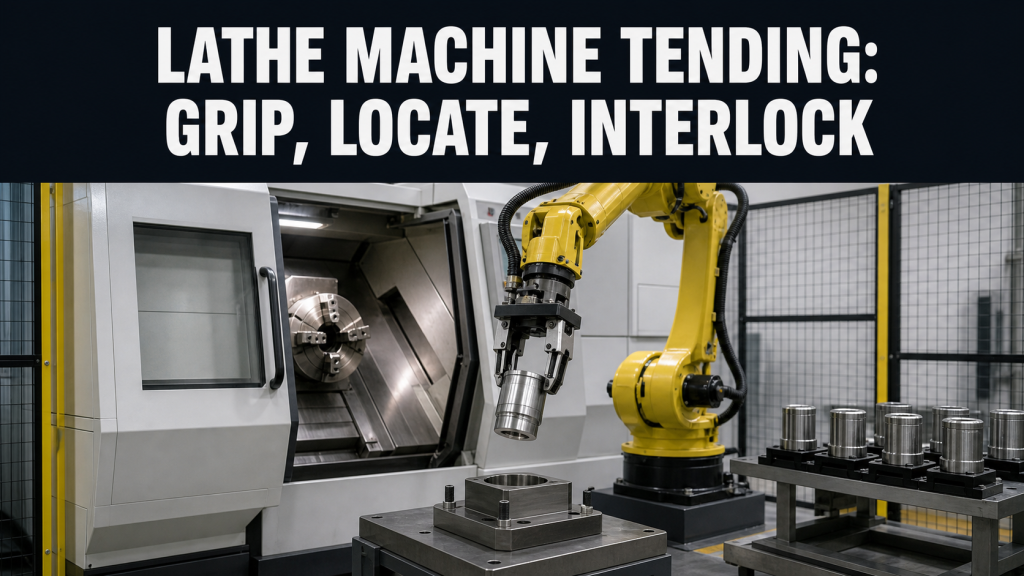
围绕毛坯和成品零件基准、门和卡盘状态、零件存在、切屑控制、恢复和验收来规划机器人车床上下料联锁装置。
电机外壳双工位磨削:平衡单元
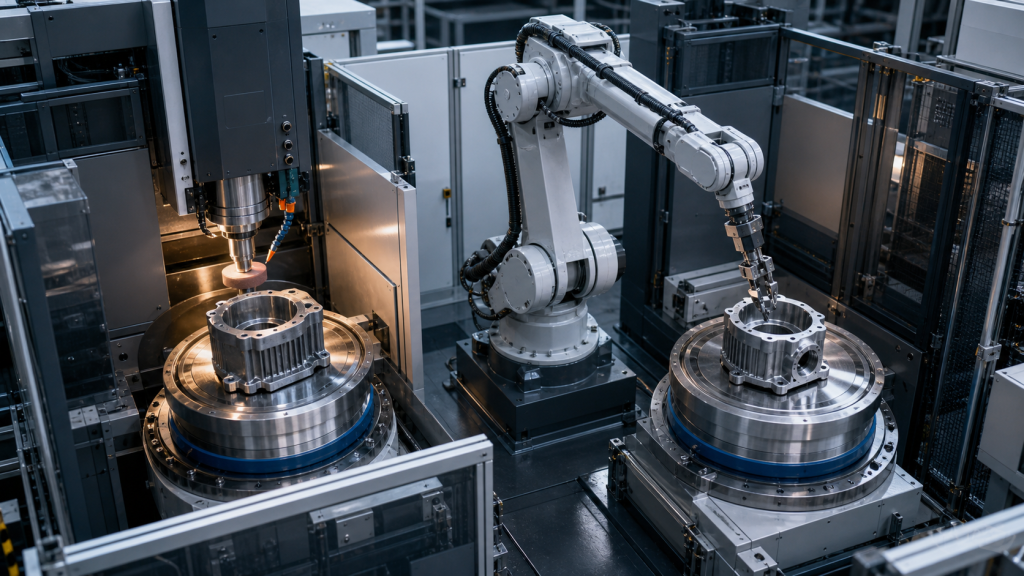
围绕基准控制、工位握手、机器人行程、瓶颈计时、恢复和验收证据规划电机外壳双工位磨削。

规划 SCARA 视觉分拣,包括光照、图像有效性、相机到机器人的校准、抓取点规则、抓取确认、剔除路径和恢复。
围绕毛坯和成品零件基准、门和卡盘状态、零件存在、切屑控制、恢复和验收来规划机器人车床上下料联锁装置。
围绕基准控制、工位握手、机器人行程、瓶颈计时、恢复和验收证据规划电机外壳双工位磨削。