
Суглоби — це все, коли йдеться про роботизовані рухи рук. Без з’єднань у вас є лише прямий металевий стовп, який не може рухатися в будь-якому напрямку та жодним чином не скручуватися. Коли мова йде про роботизовані руки, кількість з’єднань визначає, наскільки ефективною буде вся конструкція.
Ми збираємося розглянути різні типи конструкцій з’єднань, як вони функціонують, переваги та обмеження, які вони можуть мати, і як можна зробити з них найкраще. Якщо ви думали автоматизувати свій виробничий процес і не знаєте, на що піти, розуміння спільні конструкції може дати вам зрозуміти, з чим йти.
Пояснення суглобів роботів
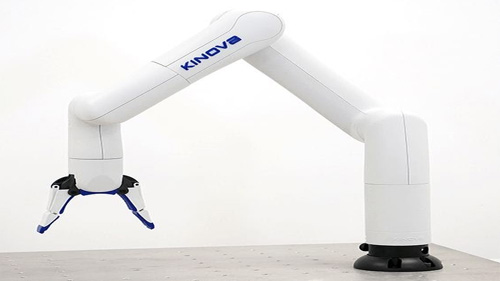
Джерело: Pinterest
Суглоби стосуються будь-яких рухомих частин роботизованої руки, і оскільки ці машини розроблені з урахуванням людської руки, цілком нормально бачити, що вони мають ряд з’єднань, які надають їм свободу пересуватися стільки, скільки їм потрібно. .
Для оптимальної функціональності кожен суглоб повинен працювати незалежно, але в той же час у безперебійній співпраці з іншим. Ось як робота-рука може обертатися, одночасно рухаючись вгору і вниз. Коротше кажучи, роботизована рука не може працювати без з’єднань, а справжня промислова роботизована рука може мати мінімум два з’єднання. Чим більше шарнірів, тим надійніша рука робота.
У більшості випадків ці з’єднання називаються осями, і вони мають важливе значення для визначення того, як працюватиме робота. Розуміння механізму, що стоїть за суглобами, — це найкращий спосіб дізнатися більше про роботу кожного компонента, з якого складається робот.
Типи з'єднань
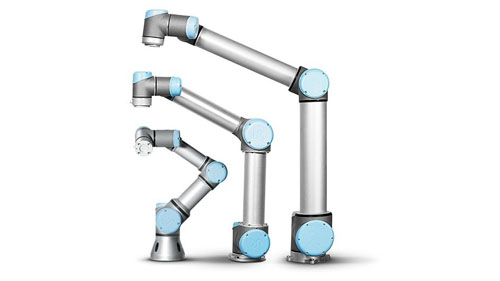
Джерело: Pinterest
Існує приблизно 5 типів з’єднань, які ви знайдете в будь-якому типі роботизованої руки. Кожне з’єднання розроблено для певної функції, і заміна їх на іншу роль без належного калібрування може призвести до пошкодження.
Лінійні суглоби: вони також називаються паралельними суглобами, рух яких визначається бічними рухами кожного разу, коли рука починає якусь дію. Це призводить до особливого руху, який називається поступальним рухом, який найкраще можна побачити в тому, як рухаються поршні. Лінійні з’єднання є досить потужними, і їх можна використовувати в роботах, які виконують важку роботу, наприклад вибирати та розміщувати роботів, Серед інших.
Поворотні суглоби: це суглоб, який використовує обертальні рухи, щоб викликати рухи. Рух відбувається відносно осі обертання, яка прямо перпендикулярна осям вхідної та вихідної ланок. Їх також називають Т-подібними з’єднаннями, і вони зазвичай використовуються для свердлильних роботів, яким доводиться крутити та повертати на високих швидкостях, щоб пробити отвори в твердих поверхнях.
Ортогональні суглоби: це роботизовані суглоби рук, рух яких зосереджено на вихідних і вхідних ланках. Якщо говорити непрофесіоналом, це ковзний тип руху, який є поступальним і працює з лінійним розташуванням суглобів. У цій установці вихідна ланка прямо перпендикулярна вхідній ланці, і це є причиною поступального ковзання, яке запускається, коли роботизована рука оживає.
Обертові з’єднання: вони характеризуються обертальним рухом між двома ланками, у яких вісь вхідної ланки паралельна осі обертання, як і решта, які, як правило, мають перпендикулярну установку. Обертове з’єднання, яке також називають V-подібним з’єднанням, легко сплутати з поворотним з’єднанням, але їх застосування надзвичайно відрізняється у виробничому просторі.
Ротаційні суглоби: це суглоби, які найкраще підходять для роботів-маніпуляторів, оскільки вони надзвичайно точні у своїх рухах. Рухи викликаються обертанням осей, перпендикулярних осям вхідних і вихідних ланок. Ротаційне з’єднання, широко відоме як з’єднання типу r, є тим типом, який ви знайдете в швидких роботах, де пріоритетом є точність і швидкість.
Переваги та обмеження суглобів у роботах
Джерело: Pinterest
Якими б хорошими вони не були в тому, що роблять, роботизовані руки не без недоліків. Будучи механічним, це нормально мати кілька механічних несправностей після досягнення певного порогу використання. Нижче наведено переваги та недоліки роботизованих суглобів.
Переваги
Вони забезпечують свободу пересування, і саме це робить iпромислові роботи дуже універсальний. Проста зміна програмування може змінити призначення зварювального робота на фарбувального без необхідності купувати новий.
Суглоби надають роботам структуру, що, у свою чергу, полегшує роботу ремонтувати та підтримувати їх. Як тільки виникає несправність, її легко відстежити до з’єднання, а не будувати безглузді припущення.
Суглоби гнучкі, і це дає роботизованим рукам можливість крутитися і повертатися, обертатися, підніматися і опускатися. Без цих рухів роботизована рука – не що інше, як дорогий мотлох.
Недоліки
Суглоби є слабкими точками через постійні рухи. Зношення, яке відбувається, є тим, де починається більшість пошкоджень, які зазнають промислові роботи. Це неминуче; найкраще, що можна зробити, це відкласти це.
Ремонт або заміна з’єднання коштує дорого, особливо якщо ви не перебуваєте в безпосередній близькості від оригінального виробника. Знайти сумісну заміну важко, і це може зірвати простір виробництва, оскільки нічого не може відбутися, навіть якщо бракує однієї деталі.
Висновок
Роботизовані з’єднання є важливою частиною автоматизації. З часом виробникам стає легше переходити на автоматизацію, оскільки розробляються роботи з кращими з’єднаннями. Якщо ви також хочете піти цим шляхом, але не знаєте, з чого почати, перевірте наш веб-сайт, і ви знайдете всю необхідну інформацію, щоб зробити правильний вибір.