
Джерело: www.idtechex.com
Автоматизація у обробній промисловості швидко набирає обертів, оскільки все більше компаній переходять на використання робототехніки. Це пояснюється перевагами автоматизації в бізнесі та використанням розумніших і інтелектуальніших процесів. Ви отримуєте більше виробництва, а також зменшуєте ризик травм на виробничому підприємстві. Більшість підприємств схиляються до використання роботизованих рук для обслуговування вибрати та розмістити, пакування, фарбування та складання серед інших завдань.
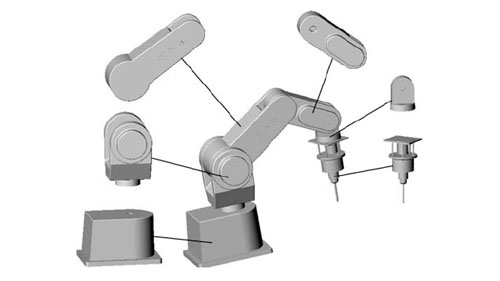
Коли ви впроваджуєте роботизовану руку у свій бізнес, переконайтеся, що ви працюєте якісно виробник роботизованих рук хто запропонує вам найкраще. Крім того, також важливо мати базове розуміння того, що вони передбачають. Роботизована рука має корпус, зап’ястя та кінцевий ефектор, які виконують певні функції. Щоб ці різні частини працювали точно, потрібна наявність з’єднань робота. У цій статті ми заглибимося в різні роботизовані суглоби, щоб дати вам краще розуміння.
Що таке суглоби роботів?
Джерело: www.researchgate.net
З’єднання робота – це рухомі компоненти робота, які призводять до відносних рухів між сусідніми ланками. У цьому контексті посилання використовуються для позначення жорстких елементів, що з’єднують суглоби для чіткого та адекватного функціонування. Це свідчить про те, що промислова роботизована рука Особливості використання комбінації ланок і з'єднань для оптимальної функціональності. Важливо переконатися, що з’єднання вашого маніпулятора працюють належним чином, щоб забезпечити точність і точність під час застосування.
Роботизовані суглоби також іноді називають осями. Вони важливі та стають у нагоді, щоб гарантувати, що рух руки не обмежується та не заважає їй. Дізнавшись більше про роботизовані суглоби, ви зможете визначити тип роботизованої руки, з якою ви хочете працювати, залежно від завдань, які ви хочете виконувати.
Типи механічних з'єднань для роботів
Джерело: www.britannica.com
Зважаючи на те, що існують різні типи роботів, які використовуються у промисловості, ви також знайдете різноманітні механічні з'єднання. Ці з’єднання відрізняються з точки зору руху, а також застосування, особливо коли мова йде про тип робота, який буде використовуватися.
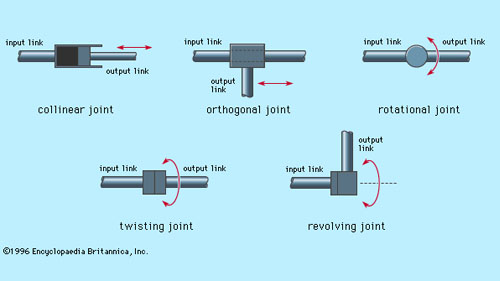
Що стосується механічних з’єднань роботизованих рук, необхідно враховувати п’ять основних типів. Два з суглобів є лінійними, що означає, що відносний рух між сусідніми ланками є поступальним. З іншого боку, інші три є обертовими, що означає, що відносний рух ланок включає обертання між ними. П’ять типів механічних з’єднань для роботів включають:
Лінійні суглоби
У лінійних з’єднаннях відносний рух сусідніх ланок має бути паралельним. Це означає, що вхідні та вихідні ланки ковзають у лінійному русі. Результатом такого руху є a поступальний рух. Такого типу лінійного руху можна досягти кількома способами, включаючи використання телескопічного механізму та поршня. Цей тип суглоба також називають L-подібним.
Ортогональні з'єднання
Ортогональні з’єднання також називають О-подібними з’єднаннями. Вони відрізняються відносним переміщенням вхідної ланки та вихідної ланки. Цей вид руху, що бере участь в ортогональних суглобах, є поступальним ковзанням. Однак на відміну від лінійного розташування швів, з Ортогональний стик, вихідна ланка перпендикулярна вхідній ланці.
Обертальні суглоби
Коли справа доходить до ротаційні суглоби, ви знайдете використання обертальних відносних рухів, які стануть у нагоді роботам-маніпуляторам, які працюють із кількома робочими просторами. Ці рухи здійснюються з віссю обертання, перпендикулярною до осей вхідного і вихідного ланок. Ці ротаційні суглоби також називаються суглобами типу R.
Скручування суглобів
Особливості цього типу суглобів обертальний рух це також призводить до певного обертання під час використання. Рух у цих суглобах відбувається відносно осі обертання, яка перпендикулярна осям вхідної та вихідної ланок. Скручувані з’єднання також називаються з’єднаннями типу Т.
Обертові шарніри
У поворотних шарнірах справи йдуть трохи інакше порівняно з іншими. Ці з’єднання також мають обертальний рух, що стає в нагоді в різних застосуваннях. Рух цих суглобів характеризується рухом між двома ланками. Вісь вхідної ланки виконана паралельно осі обертання шарніра. З іншого боку, вісь вихідної ланки виконана перпендикулярно до осі обертання шарніра. Цей тип суглоба також називають суглобом типу V.
Різні типи роботів і використовувані механічні з’єднання
Джерело: www.technologyreview.com
Для різних роботів використовуватимуться різні типи механічних з’єднань. Дізнавшись більше про різних роботів, ви зможете інвестувати в робота, який вам підійде. Деякі з найпоширеніших роботів, які варто розглянути, включають:
Зчленований
Команда шарнірний робот дизайн, швидше за все, матиме різні діапазони та комбінації поворотних з’єднань. Цей діапазон може включати прості конструкції з 2 з’єднаннями та переходити до більш складних структур з 10 або більше з’єднаннями. У цій конструкції рукоятка з’єднана з основою за допомогою поворотного з’єднання, а ланки плеча з’єднані поворотними з’єднаннями.
декартові
З картезіанські роботи, особливістю конструкції є використання трьох лінійних з’єднань. Ці суглоби зображені на декартовій площині, яка включає X, Y і Z. Ці роботи також можуть мати прикріплене зап’ястя з легкими обертальними суглобами для руху. Цей особливий вид роботів також називають прямолінійним або портальним.
Циліндричний
Команда циліндричний робот має поворотний шарнір, який прикріплений до основи, і один лінійний шарнір, який використовується для з’єднання різних ланок. Враховуючи, що циліндричні роботи працюють у межах робочого простору циліндричної форми, обертальний і лінійний рух стають у нагоді, щоб забезпечити досягнення точності.
Полярний
У полярній конструкції роботів рука з’єднана з основою за допомогою крутного шарніра. Іноді ви також знайдете використання комбінації двох поворотних з’єднань і одного лінійного з’єднання. Оскільки цього робота також називають сферичним роботом, представлений обсяг роботи також буде сферичним. Осі, які використовуються в цьому роботі, утворюють полярну систему координат, що дозволяє маніпулятору працювати з легкістю.
СКАРА
Команда Робот SCARA є популярним варіантом серед багатьох виробників, особливо тих, хто хоче автоматизувати свої процеси складання. Цей робот, як правило, циліндричний і працює у відносно циліндричному робочому обсязі. Він характеризується використанням двох паралельних з'єднань, які стають у нагоді в процесі складання. Ці з’єднання забезпечують податливість в одній вибраній площині під час використання робота.
Дельта
Команда дельта-роботи розроблені у формі павука, що дозволяє їм пропонувати чудові послуги своїм користувачам. Вони побудовані з паралелограмів, з’єднаних спільною основою. Суглоби цього типу робота є як обертальними, так і лінійними. Це дозволяє роботу переміщати один кінець руки в куполоподібній робочій зоні. Це покращує його продуктивність, щоб гарантувати точне виконання різних завдань.
Висновок
Працюючи з робототехнікою як засобом автоматизації різних процесів у вашому бізнесі, вам потрібно пам’ятати про різні аспекти. Ці аспекти відіграють величезну роль у продуктивності конкретної робототехніки, яку ви вирішите використовувати. Коли справа доходить до використання промислових роботизованих рук, з’єднання роботів повинні бути тим, про що варто стежити.
Дізнайтеся про різні з’єднання та про те, як вони впливають на роботу робота. Це допоможе вам визначити тип суглобів, які найкраще підходять для діяльності, яку ви хочете автоматизувати.
Отримавши це, ви зможете інвестувати в роботизовані руки, які постачаються разом із суглобами, які ви шукаєте. Не поспішайте і працюйте з виробники засобів автоматизації хто вам допоможе.