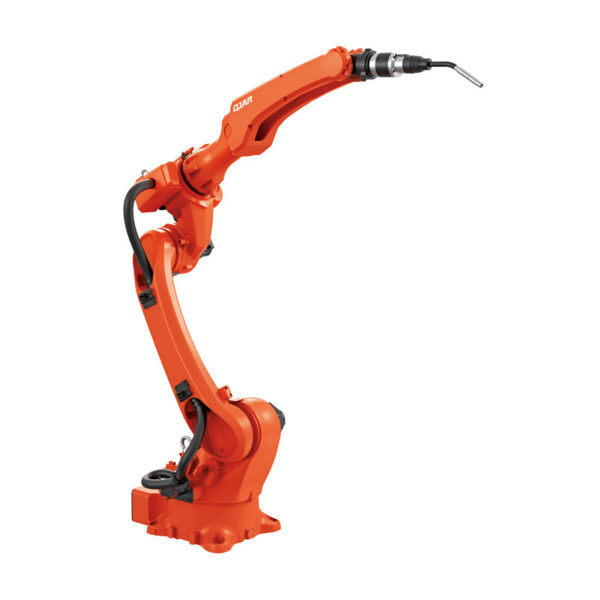
50 кг Корисне навантаження 2012 мм Відстань роботи Роботизована рука QJR50-1

  • Дуже компактний дизайн.
  • Великий робочий простір, висока швидкість руху, висока точність повторюваного позиціонування, підходить для видалення задирок, завантаження та розвантаження, транспортування, сортування, складання та інших різноманітних застосувань.
  • Повторна точність позиціонування: ±0.07 мм
  • Розмах рук: 2012 мм
  • Вантажопідйомність: 50 кг

Завантаження бази даних

3D-креслення

інструкції

Технічні параметри

Модель QJR50-1
Номер осі 6
корисне навантаження 50kg
Повторіть позиціонування ± 0.07мм
Макс Армспан 2012.4mm
Діапазон руху J1 ±180º
J2 ﹢135º,﹣90º
J3 ﹢82º,﹣205º
J4 ±360º
J5 ±120º
J6 ±360º
Максимальна швидкість J1 155º/с
J2 120º/с
J3 155º/с
J4 250º/с
J5 250º/с
J6 350º/с
Дозволений крутний момент J4 245N.m
J5 245N.m
J6 147N.m
Момент інерції J4 12.5 кг.м²
J5 12.5 кг.м²
J6 4.5 кг.м²
Маса тіла робота 580kg
Потужність 10кВА
Кабінет Розмір 650 * 750 * 1150mm
Кабінет Вага 120kg
Source Трифазний чотирипровідний
Встановлення форми Земля
додаток Зняття задирок, завантаження та розвантаження, транспортування, розділення, складання тощо.

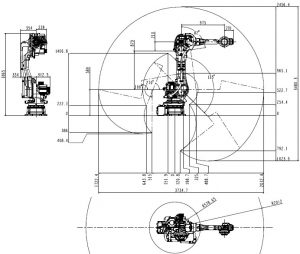
Креслення габаритних розмірів і діапазону руху робота

50 кг Корисне навантаження 2012 мм Роботизована рука QJR50-1 Креслення діапазону руху

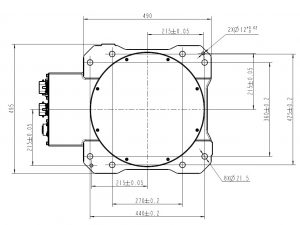
Розмірне креслення кріплення основи робота

50 кг Корисне навантаження 2012 мм Роботизована рука QJR50-1 Креслення монтажних розмірів

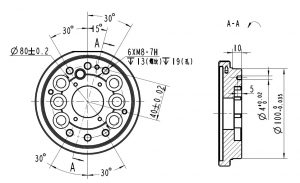
Габаритне креслення установки кінця робота

50 кг Корисне навантаження 2012 мм Роботизована рука QJR50-1 Розміри кінцевої установки

Логотип EVST
Огляд конфіденційності

Цей веб-сайт використовує файли cookie, щоб ми могли надати вам найкращий користувацький досвід. Інформація про файли cookie зберігається у вашому веб-переглядачі та виконує такі функції, як розпізнавання вас, коли ви повертаєтеся на наш веб-сайт і допомагаєте нашій команді зрозуміти, які розділи веб-сайту вам найцікавіші та корисні.