
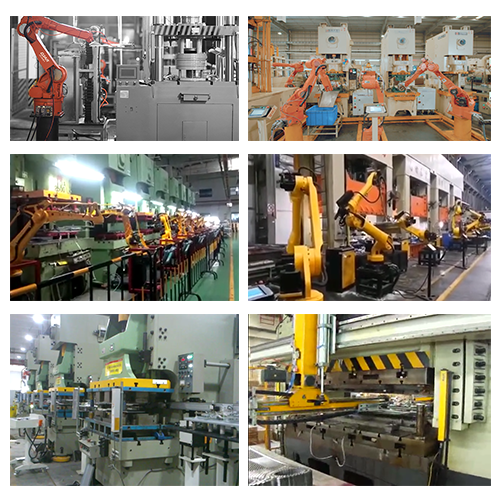
ข้อผิดพลาดในการผลิต วัสดุสิ้นเปลือง และกระบวนการที่ไม่มีประสิทธิภาพกลายเป็นแหล่งที่มาของความหงุดหงิดสำหรับคุณอย่างต่อเนื่องหรือไม่ ระบบการมองเห็นทางอิเล็กทรอนิกส์ (EVS) ได้รับการพิสูจน์แล้วว่ามีค่าอย่างยิ่งในการแก้ไขปัญหาเหล่านี้โดยเพิ่ม หุ่นยนต์ดูแลเครื่องจักร ด้วยความชาญฉลาดด้านภาพเพื่อการจัดวางที่แม่นยำซึ่งครั้งหนึ่งดูเหมือนเป็นไปไม่ได้ แต่เทคโนโลยีนี้ทำงานอย่างไรกันแน่ และจะส่งผลต่อธุรกิจของฉันอย่างไร
ในโพสต์นี้ เราจะเจาะลึกเกี่ยวกับหุ่นยนต์ดูแลเครื่องจักรที่ติดตั้งระบบภาพ และค้นพบผลกระทบที่เปลี่ยนแปลงอุตสาหกรรมต่างๆ และความท้าทายในการใช้งาน เตรียมพบกับความตื่นตาตื่นใจ เพราะเทคโนโลยีล้ำสมัยนี้สามารถเป็นวิธีแก้ปัญหาสายการผลิตของคุณได้!
การปรับปรุงหุ่นยนต์ดูแลเครื่องจักรด้วยวิสัยทัศน์
ปรับปรุงความแม่นยำในการตรวจจับวัตถุ
หุ่นยนต์ดูแลเครื่องจักรที่ติดตั้งระบบการมองเห็นขั้นสูงสามารถเพิ่มความแม่นยำในการตรวจจับวัตถุได้อย่างมาก ระบบเหล่านี้ใช้กล้องความละเอียดสูงและอัลกอริทึมที่ซับซ้อนเพื่อระบุและค้นหาชิ้นส่วนได้อย่างแม่นยำ แม้ในสภาพแวดล้อมที่ซับซ้อน ด้วยการนำเทคนิคการเรียนรู้ของเครื่องจักรมาใช้ หุ่นยนต์เหล่านี้สามารถปรับตัวให้เข้ากับรูปร่าง ขนาด และทิศทางของชิ้นส่วนที่แตกต่างกันได้ ทำให้มั่นใจได้ถึงประสิทธิภาพที่สม่ำเสมอ
| คุณสมบัติ (Feature) | ประโยชน์ |
|---|---|
| กล้องความละเอียดสูง | การจดจำส่วนรายละเอียด |
| อัลกอริทึมขั้นสูง | การระบุตำแหน่งที่แม่นยำ |
| การเรียนรู้เครื่อง | การปรับตัวให้เข้ากับการเปลี่ยนแปลงของชิ้นส่วน |
ปรับแต่งแบบเรียลไทม์เพื่อการจัดวางที่เหมาะสมที่สุด
หุ่นยนต์ดูแลเครื่องจักรที่ขับเคลื่อนด้วยการมองเห็นนั้นโดดเด่นในด้านการปรับแต่งแบบเรียลไทม์เพื่อการวางชิ้นส่วนที่เหมาะสมที่สุด พวกมันสามารถ:
-
ตรวจสอบสภาพแวดล้อมการทำงานอย่างต่อเนื่อง
-
ตรวจจับการเปลี่ยนแปลงในตำแหน่งชิ้นส่วนหรือทิศทาง
-
ปรับกลยุทธ์การจับและการวางตำแหน่งได้ทันที
-
ชดเชยการจัดตำแหน่งที่ไม่ถูกต้องหรือการสั่นสะเทือนเล็กน้อย
ความสามารถแบบไดนามิกนี้รับประกันว่าชิ้นส่วนต่างๆ จะถูกวางด้วยความแม่นยำสูงสุดเสมอ โดยไม่คำนึงถึงปัจจัยด้านสิ่งแวดล้อมหรือความไม่สม่ำเสมอเล็กๆ น้อยๆ ในการนำเสนอชิ้นส่วน
ลดข้อผิดพลาดและความสูญเปล่าในการผลิต
ด้วยการบูรณาการระบบการมองเห็น หุ่นยนต์ดูแลเครื่องจักรจึงลดข้อผิดพลาดและของเสียในกระบวนการผลิตได้อย่างมาก ความแม่นยำที่เพิ่มขึ้นและความสามารถในการปรับเปลี่ยนแบบเรียลไทม์นำไปสู่:
-
มีชิ้นส่วนที่สูญหายหรือหล่นน้อยลง
-
ลดความเสียหายต่อส่วนประกอบที่บอบบาง
-
ลดความจำเป็นในการทำงานซ้ำหรือตรวจสอบคุณภาพ
-
เพิ่มประสิทธิภาพการใช้วัสดุและลดเศษวัสดุ
เพิ่มความยืดหยุ่นในการจัดการชิ้นส่วนที่หลากหลาย
หุ่นยนต์ดูแลเครื่องจักรที่ขับเคลื่อนด้วยการมองเห็นนั้นมีความยืดหยุ่นที่ไม่เคยมีมาก่อนในการจัดการชิ้นส่วนที่หลากหลาย พวกมันสามารถปรับตัวให้เข้ากับสิ่งต่อไปนี้ได้อย่างรวดเร็ว:
-
รูปทรงและขนาดของชิ้นส่วน
-
พื้นผิวและการตกแต่ง
-
คุณสมบัติของวัสดุ
ความคล่องตัวนี้ทำให้ผู้ผลิตสามารถใช้หุ่นยนต์ตัวเดียวสำหรับผลิตภัณฑ์หลายสายหรือสลับไปมาระหว่างชิ้นส่วนต่างๆ ได้อย่างง่ายดายโดยไม่ต้องเขียนโปรแกรมใหม่มากนัก เมื่อความต้องการในการผลิตเปลี่ยนแปลงไป หุ่นยนต์เหล่านี้สามารถกำหนดค่าใหม่ได้อย่างรวดเร็วเพื่อจัดการกับชิ้นส่วนใหม่ๆ ทำให้เป็นสินทรัพย์ที่มีค่าในสภาพแวดล้อมการผลิตแบบไดนามิก
ความสามารถในการจัดวางที่แม่นยำ
ความแม่นยำในระดับต่ำกว่ามิลลิเมตรในการวางตำแหน่งวัตถุ
หุ่นยนต์ดูแลเครื่องจักรที่ติดตั้งระบบการมองเห็นขั้นสูงสามารถให้ความแม่นยำที่โดดเด่นในการวางวัตถุ โดยมักจะแม่นยำถึงระดับต่ำกว่ามิลลิเมตร ความแม่นยำในระดับนี้มีความสำคัญอย่างยิ่งสำหรับอุตสาหกรรมที่การจัดวางที่ไม่ถูกต้องแม้เพียงเล็กน้อยก็อาจนำไปสู่ปัญหาด้านคุณภาพหรือข้อผิดพลาดในการผลิตได้
| ระดับความแม่นยำ | การใช้งานทั่วไป |
|---|---|
| 0.1 มม | การประกอบไมโครอิเล็กทรอนิกส์ |
| 0.5 มม | การประกอบชิ้นส่วนยานยนต์ |
| 1.0 มม | การผลิตทั่วไป |
เทคนิคการจับยึดแบบปรับได้
หุ่นยนต์ดูแลเครื่องจักรที่ผสานวิสัยทัศน์ใช้กลไกการจับยึดที่ซับซ้อนซึ่งสามารถปรับให้เข้ากับรูปร่าง ขนาด และวัสดุของวัตถุต่างๆ ได้ เทคนิคการปรับตัวเหล่านี้ได้แก่:
-
กริปเปอร์ตอบสนองแรง
-
ถ้วยดูดสูญญากาศ
-
เอฟเฟกเตอร์ปลายแม่เหล็ก
-
มือหุ่นยนต์หลายนิ้ว
ด้วยการผสมผสานวิธีการจับยึดกับข้อมูลภาพแบบเรียลไทม์ หุ่นยนต์สามารถจัดการกับส่วนประกอบที่บอบบางได้โดยไม่เกิดความเสียหาย และสามารถจัดการกับวัตถุที่มีรูปร่างไม่ปกติได้อย่างปลอดภัย
การชดเชยความคลาดเคลื่อนของชิ้นส่วนและการจัดตำแหน่งที่ไม่ถูกต้อง
ข้อได้เปรียบที่สำคัญที่สุดประการหนึ่งของการรวมระบบการมองเห็นเข้ากับหุ่นยนต์ควบคุมเครื่องจักรคือความสามารถในการชดเชยการเปลี่ยนแปลงและการจัดตำแหน่งที่ไม่ถูกต้องของชิ้นส่วน ความสามารถนี้ช่วยให้มั่นใจได้ถึงประสิทธิภาพที่สม่ำเสมอแม้จะต้องจัดการกับ:
-
ขนาดชิ้นส่วนที่ไม่สม่ำเสมอ
-
มีความผิดปกติเล็กน้อยในส่วนประกอบ
-
ชิ้นงานบนสายพานลำเลียงไม่ตรงแนว
-
การเปลี่ยนแปลงในการวางแนวชิ้นส่วน
ระบบการมองเห็นจะวิเคราะห์พื้นที่ทำงานอย่างต่อเนื่อง ช่วยให้หุ่นยนต์สามารถปรับการเคลื่อนไหวและกลยุทธ์การจับได้แบบเรียลไทม์ พฤติกรรมการปรับตัวนี้ช่วยลดข้อผิดพลาดได้อย่างมากและปรับปรุงประสิทธิภาพการผลิตโดยรวม
การใช้งานในอุตสาหกรรมต่างๆ
ก. การผลิตอุปกรณ์อิเล็กทรอนิกส์
ในอุตสาหกรรมอิเล็กทรอนิกส์ หุ่นยนต์ดูแลเครื่องจักรที่ติดตั้งระบบการมองเห็นนั้นมีความโดดเด่นในการจัดวางส่วนประกอบและการประกอบ PCB อย่างแม่นยำ หุ่นยนต์เหล่านี้สามารถ:
-
ระบุและเลือกส่วนประกอบขนาดเล็กด้วยความแม่นยำสูงสุด
-
วางอุปกรณ์ติดตั้งบนพื้นผิว (SMD) บนแผงวงจร
-
ตรวจสอบจุดบัดกรีและการจัดตำแหน่งส่วนประกอบ
| งาน | ความแม่นยำ | ความเร็ว |
|---|---|---|
| การจัดวาง SMD | ± 0.02 มม | สูงถึง 120,000 CPH |
| การตรวจสอบ PCB | ความละเอียด 10 µm | 100 ตารางเซนติเมตร/วินาที |
ข. การประกอบรถยนต์
หุ่นยนต์ดูแลเครื่องจักรที่ควบคุมด้วยวิสัยทัศน์ปฏิวัติสายการประกอบรถยนต์โดย:
-
การจัดตำแหน่งและการใส่ชิ้นส่วนเครื่องยนต์
-
การจัดการและการวางตำแหน่งแผงตัวถัง
-
ดำเนินการตรวจสอบคุณภาพชิ้นส่วนที่ประกอบแล้ว
ค. บรรจุภัณฑ์ยา
ในการผลิตยา หุ่นยนต์เหล่านี้จะช่วยให้มั่นใจได้ว่า:
-
การบรรจุยาในภาชนะให้ยาอย่างแม่นยำ
-
การจัดการผลิตภัณฑ์ทางการแพทย์ที่ละเอียดอ่อนอย่างปลอดเชื้อ
-
การตรวจสอบความสมบูรณ์ของบรรจุภัณฑ์และความถูกต้องของการติดฉลาก
D. การจัดการส่วนประกอบของอวกาศ
อุตสาหกรรมการบินและอวกาศได้รับประโยชน์จากหุ่นยนต์ที่บูรณาการการมองเห็นสำหรับ:
-
การวางตำแหน่งที่แม่นยำของส่วนประกอบโครงสร้างของเครื่องบิน
-
การตรวจสอบรูปทรงที่ซับซ้อนในชิ้นส่วนเครื่องยนต์
-
การจัดการวัสดุคอมโพสิตที่บอบบาง
ง. การแปรรูปอาหารและเครื่องดื่ม
ในการแปรรูปอาหารและเครื่องดื่ม หุ่นยนต์ดูแลเครื่องจักรที่มีความสามารถในการมองเห็นจะช่วยนำเสนอสิ่งต่อไปนี้:
-
การจัดการผลิตภัณฑ์อาหารอย่างถูกสุขอนามัย
-
การคัดแยกและบรรจุสิ่งของอย่างแม่นยำ
-
การตรวจสอบคุณภาพเพื่อความสม่ำเสมอและข้อบกพร่อง
แอปพลิเคชันที่หลากหลายเหล่านี้แสดงให้เห็นถึงความคล่องตัวของหุ่นยนต์ดูแลเครื่องจักรที่ได้รับการเสริมการมองเห็นในทุกอุตสาหกรรม ซึ่งช่วยปรับปรุงความแม่นยำ ประสิทธิภาพ และการควบคุมคุณภาพในกระบวนการผลิตได้อย่างมีนัยสำคัญ
การเอาชนะความท้าทายในการดำเนินการ
การบูรณาการกับระบบหุ่นยนต์ที่มีอยู่
การรวมระบบการมองเห็นเข้ากับหุ่นยนต์ควบคุมเครื่องจักรที่มีอยู่แล้วอาจเป็นกระบวนการที่ซับซ้อน แต่ให้ประโยชน์อย่างมากในด้านความแม่นยำและความยืดหยุ่น ต่อไปนี้คือข้อควรพิจารณาที่สำคัญบางประการ:
-
ความเข้ากันได้: ตรวจสอบให้แน่ใจว่าระบบการมองเห็นเข้ากันได้กับระบบควบคุมของหุ่นยนต์
-
โปรโตคอลการสื่อสาร: ใช้โปรโตคอลที่เหมาะสมเพื่อการแลกเปลี่ยนข้อมูลที่ราบรื่น
-
อัปเดตซอฟต์แวร์: อัปเกรดซอฟต์แวร์หุ่นยนต์เพื่อรองรับการทำงานที่นำทางด้วยการมองเห็น
-
การปรับเปลี่ยนฮาร์ดแวร์: ปรับเปลี่ยนเอฟเฟกเตอร์ปลายหุ่นยนต์หรือเพิ่มกล้องตามความจำเป็น
| ขั้นตอนการบูรณาการ | จุดมุ่งหมาย | ชาเลนจ์ (Challenge) |
|---|---|---|
| ตรวจสอบความเข้ากันได้ | สร้างความสอดคล้องของระบบ | ระบบเก่าอาจต้องมีการอัพเกรด |
| การนำโปรโตคอลไปใช้ | เปิดใช้งานการแลกเปลี่ยนข้อมูล | โปรโตคอลที่แตกต่างกันอาจต้องมีการแปล |
| อัพเกรดซอฟต์แวร์ | รองรับฟังก์ชั่นการมองเห็น | ระยะเวลาหยุดทำงานระหว่างการติดตั้ง |
| การปรับเปลี่ยนฮาร์ดแวร์ | ปรับให้เหมาะกับความสามารถในการมองเห็น | อาจต้องใช้โซลูชันแบบกำหนดเอง |
ข้อกำหนดการสอบเทียบและการบำรุงรักษา
การสอบเทียบที่ถูกต้องและการบำรุงรักษาตามปกติถือเป็นสิ่งสำคัญสำหรับประสิทธิภาพสูงสุดของหุ่นยนต์ดูแลเครื่องจักรที่รองรับการมองเห็น:
-
การสอบเทียบเริ่มต้น:
-
การจัดตำแหน่งกล้อง
-
การปรับโฟกัสของเลนส์
-
การตั้งค่าสีและความคมชัด
-
-
การสอบเทียบใหม่เป็นระยะ:
-
หลังจากการอัปเดตระบบ
-
ตามมาด้วยการเปลี่ยนแปลงด้านสิ่งแวดล้อมที่สำคัญ
-
เมื่อความแม่นยำเลื่อนลอย
-
-
การบำรุงรักษาตามปกติ:
-
การทำความสะอาดเลนส์
-
การตรวจสอบสายเคเบิล
-
การอัพเดตซอฟต์แวร์
-
การฝึกอบรมผู้ปฏิบัติงานสำหรับระบบที่เปิดใช้งานการมองเห็น
การฝึกอบรมที่มีประสิทธิผลถือเป็นสิ่งจำเป็นสำหรับผู้ปฏิบัติงานเพื่อเพิ่มศักยภาพของหุ่นยนต์ดูแลเครื่องจักรที่ใช้เทคโนโลยีการมองเห็นให้สูงสุด:
-
พื้นฐานระบบวิสัยทัศน์:
-
เทคโนโลยีกล้อง
-
หลักการประมวลผลภาพ
-
เทคนิคการฉายแสง
-
-
การฝึกอบรมอินเทอร์เฟซซอฟต์แวร์:
-
การสร้างโปรแกรมวิสัยทัศน์
-
การปรับพารามิเตอร์
-
การแก้ไขปัญหาทั่วไป
-
-
การปฏิบัติจริง:
-
สถานการณ์จำลอง
-
แบบฝึกหัดการประยุกต์ใช้ในโลกแห่งความเป็นจริง
-