
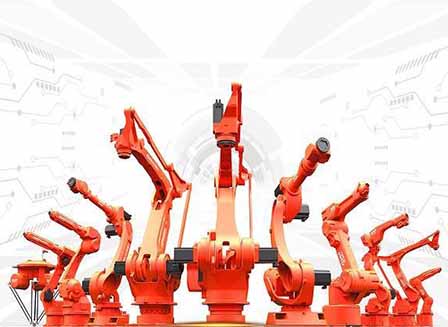
แขนหุ่นยนต์ เป็นส่วนที่สำคัญที่สุดของหุ่นยนต์เนื่องจากเป็นส่วนที่ทำหน้าที่จัดการงานจริง คือการทาสี จัดเรียง หยิบ วาง ซึ่งเป็นส่วนที่ทำงานจริงเหมือนกับแขนมนุษย์ แขนหุ่นยนต์ส่วนใหญ่มีแกนที่เชื่อมต่อข้อต่อเพื่อความยืดหยุ่นในการเคลื่อนไหว โดยจะต้องงอและยืดออกตามต้องการ ขึ้นอยู่กับงานที่เกี่ยวข้อง
ชิ้นส่วนของแขนหุ่นยนต์
แขนหุ่นยนต์ ประกอบด้วยส่วนต่าง ๆ ที่ทำงานร่วมกันเพื่อให้การทำงานง่ายขึ้น ชิ้นส่วนเหล่านี้ผลิตแยกกันจากนั้นจึงประกอบเข้าด้วยกันเพื่อสร้างแขนหุ่นยนต์อุตสาหกรรม ต่อไปนี้เป็นส่วนหลักของแขนหุ่นยนต์
ผู้ควบคุม
ที่มา: Pinterest
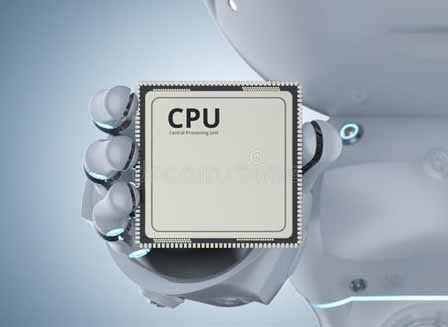
นี่คือสมองของโครงสร้างทั้งหมด โดยปกติจะอยู่ในรูปแบบของมาเธอร์บอร์ด แต่มีขนาดเล็กกว่าซึ่งใช้เขียนโปรแกรมที่รับผิดชอบในการทำให้แขนหุ่นยนต์ทำงานได้ เป็นส่วนที่ซับซ้อนที่สุดของหุ่นยนต์และมักจะห่อหุ้มไว้เพื่อป้องกันจากภายนอก ความเสียหายเนื่องจากมีความละเอียดอ่อนและมีราคาแพง
กริปเปอร์
ที่มา: Pinterest
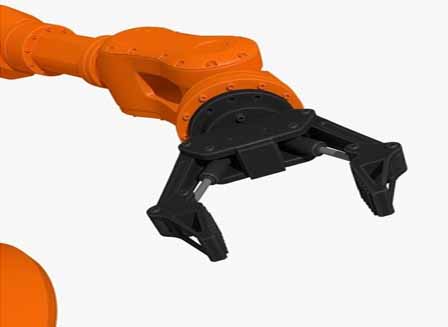
กริปเปอร์ก็คือนิ้ว เป็นส่วนที่ยื่นออกมาที่ปลายแขนหุ่นยนต์ซึ่งมักจะทำหน้าที่จับสิ่งของระหว่างการผลิต การเลือกและการวาง ของน้ำหนักบรรทุก และการจัดการบรรจุภัณฑ์ ส่วนใหญ่ติดตั้งด้วยระบบไฟฟ้าและมักจะอยู่ในชุด '3 นิ้ว' เพื่อการยึดเกาะที่ดีขึ้น มือจับจะต้องมีความแข็งแรงเนื่องจากพวกมันรับภาระส่วนใหญ่ที่มาพร้อมกับการจัดการ บรรทุกหนักมาก
ข้อต่อ
ที่มา: Pinterest
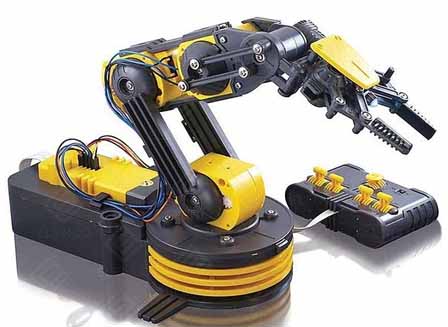
หากไม่มีข้อต่อ แขนหุ่นยนต์ก็จะไม่เคลื่อนไหวนอกจากการหมุนรอบซอง ข้อต่อทำให้แขนสามารถงอและยืดออกและหมุนรอบแกนได้ หากไม่มีการเคลื่อนไหวเหล่านี้ แขนหุ่นยนต์จะไม่สามารถจัดการได้แม้แต่งานที่ง่ายที่สุดที่คุณคิดได้
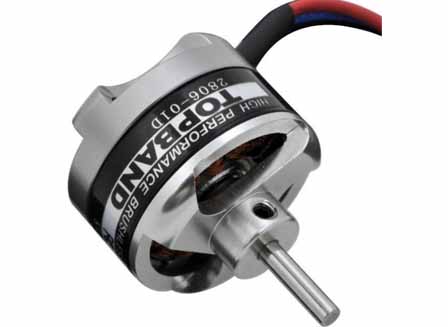
มอเตอร์
ที่มา: Pinterest
ในขณะที่ตัวควบคุมทำหน้าที่เป็นสมอง มอเตอร์ก็คือเครื่องยนต์ที่ทำให้เกิดการเคลื่อนไหวทั้งหมดที่แขนหุ่นยนต์ทำ มอเตอร์เป็นอุปกรณ์ไฟฟ้าที่ควบคุมการเคลื่อนไหว ความเร็ว และทิศทางที่แขนหุ่นยนต์สร้างขึ้นตามชุดคำสั่งจากตัวควบคุม มอเตอร์แขนหุ่นยนต์มีสี่ประเภท: มอเตอร์ไฟฟ้ากระแสสลับ/กระแสตรง, เซอร์โวมอเตอร์, สเต็ปเปอร์มอเตอร์ และมอเตอร์เชิงเส้น
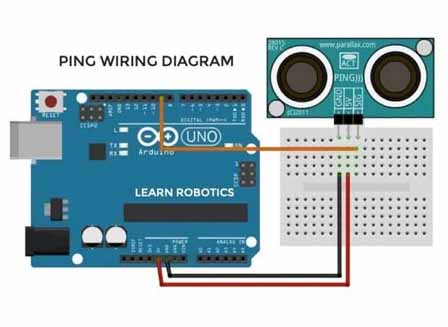
เซนเซอร์
ที่มา: Pinterest
เซ็นเซอร์หุ่นยนต์เป็นตาและหูของแขนหุ่นยนต์ ซึ่งเป็นสิ่งที่แขนใช้ในการตัดสินระยะทางและรังเกียจสิ่งของที่ควรจะถูกหยิบจับ เซ็นเซอร์มีความก้าวหน้าสูงและสามารถรู้ได้เมื่อมีสิ่งกีดขวางอยู่ข้างหน้า และสามารถเลือกได้ว่าควรจะทำอะไรด้วยความแม่นยำ
วิธีสร้างแขนหุ่นยนต์
วิดีโอแนะนำวิธีสร้างแขนหุ่นยนต์
เนื่องจากแขนหุ่นยนต์มีความซับซ้อนมาก จึงมีการออกแบบในระดับสูงเพื่อสร้างมันขึ้นมา ต่อไปนี้เป็นขั้นตอนบางส่วนที่ใช้เพื่อสร้างแขนหุ่นยนต์ตั้งแต่เริ่มต้นให้เป็นเครื่องจักรที่ทำงานได้อย่างสมบูรณ์
ขั้นตอนที่ 1: การสร้างโปรแกรม
เนื่องจากสมอง โปรแกรมที่ใช้แขนหุ่นยนต์จึงเป็นสิ่งแรกที่ต้องทำ ขนาดในที่สุดของแขนหุ่นยนต์จะถูกกำหนดโดยความก้าวหน้าของโปรแกรมและความสามารถในการจัดการ
ขั้นตอนที่ 2: การติดตั้งมอเตอร์
หลังจากโปรแกรมดีแล้ว เครื่องยนต์จะเป็นรายการต่อไปที่จะทำ มอเตอร์เชื่อมโยงกับโปรแกรมและทำการทดสอบเพื่อดูว่ามอเตอร์ตอบสนองต่อคำสั่งที่คอนโทรลเลอร์ป้อนเข้ามาหรือไม่ เมื่อเสร็จแล้ว คุณจะมีหัวใจและสมองของแขนหุ่นยนต์อยู่แล้ว
ขั้นตอนที่ 3: การประกอบฐาน
ฐานที่สร้างรากฐานของแขนหุ่นยนต์จะได้รับการจัดการในขั้นตอนที่สาม ส่วนนี้จะวางบนพื้นหรือโต๊ะประกอบ ต้องหนักเพื่อรองรับน้ำหนักของแขนที่ยื่นออกไปเพื่อไม่ให้โค่นล้ม
ขั้นตอนที่ 4: ประกอบข้อต่อและไหล่เข้าด้วยกัน
ชิ้นส่วนที่เคลื่อนย้ายได้ของแขนจะประกอบกันในขั้นตอนที่สี่ นี่เป็นขั้นตอนสำคัญเนื่องจากเป็นขั้นตอนในการกำหนดระยะเอื้อมถึงและการหมุนสูงสุดของแขน ข้อต่ออาจมีตั้งแต่ 2 ถึง 10 ขึ้นอยู่กับขนาดของฐาน โดยมี แขนหุ่นยนต์ 6 แกน เป็นเรื่องธรรมดาที่สุด ยิ่งข้อต่อมาก แขนหุ่นยนต์ก็จะยิ่งใหญ่ขึ้น
ขั้นตอนที่ 5: การเพิ่ม Grippers
ชิ้นส่วนที่จะจับกับชิ้นงานที่มีความละเอียดอ่อน เช่น การเชื่อม การตัด การยก ฯลฯ เรียกว่า กริปเปอร์ สิ่งเหล่านี้ติดอยู่ที่ปลายแขนหุ่นยนต์เพื่อให้มีลักษณะคล้ายนิ้วของมนุษย์
ขั้นตอนที่ 6: การเดินสายไฟ
เนื่องจากอุปกรณ์ไฟฟ้า ชิ้นส่วนทั้งหมดเหล่านี้จึงเชื่อมต่อถึงกันด้วยเครือข่ายสายไฟฟ้าที่ถ่ายโอนพลังงานไปยังส่วนประกอบแต่ละชิ้น การเดินสายไฟจะต้องทำในลักษณะที่ไม่ขัดขวางข้อต่อการเคลื่อนที่อย่างอิสระ
สรุป
การสร้างแขนหุ่นยนต์ไม่ใช่การเดินเล่นในสวนสาธารณะ แต่เป็นงานที่ซับซ้อนที่ต้องอาศัย ผู้ผลิตหุ่นยนต์ เพื่อจ้างบริการจากหลาย ๆ คนเพื่อให้ผลิตภัณฑ์ขั้นสุดท้ายสามารถทำงานได้ตามที่คาดหวัง ค่าใช้จ่าย การสร้างอันหนึ่งค่อนข้างสูง และนี่คือสาเหตุที่ทำให้แขนหุ่นยนต์มีราคาสูงเกินไป แต่เมื่อพิจารณาถึงผลประโยชน์ระยะยาวก็ถือว่าคุ้มค่าอย่างยิ่ง