
เพียงแค่มีชั้นวางชิ้นงานหลายตำแหน่งก็ไม่ได้บอกระยะเวลาที่เครื่องจักรสามารถทำงานภายใต้การดูแลของเครื่องกลึงได้ก่อนที่จะมีคนกลับมาควบคุมดูแล การประมาณการต้องพิจารณาข้อจำกัดสามประการแยกกัน ได้แก่ รอบการทำงานที่มีประสิทธิภาพตั้งแต่ชิ้นงานดิบจนถึงชิ้นงานสำเร็จรูป เวลาที่ใช้ต่อชิ้นงาน และงานใด ๆ ที่ยังคงต้องการคนมาช่วยดูแลก่อนหน้านั้น
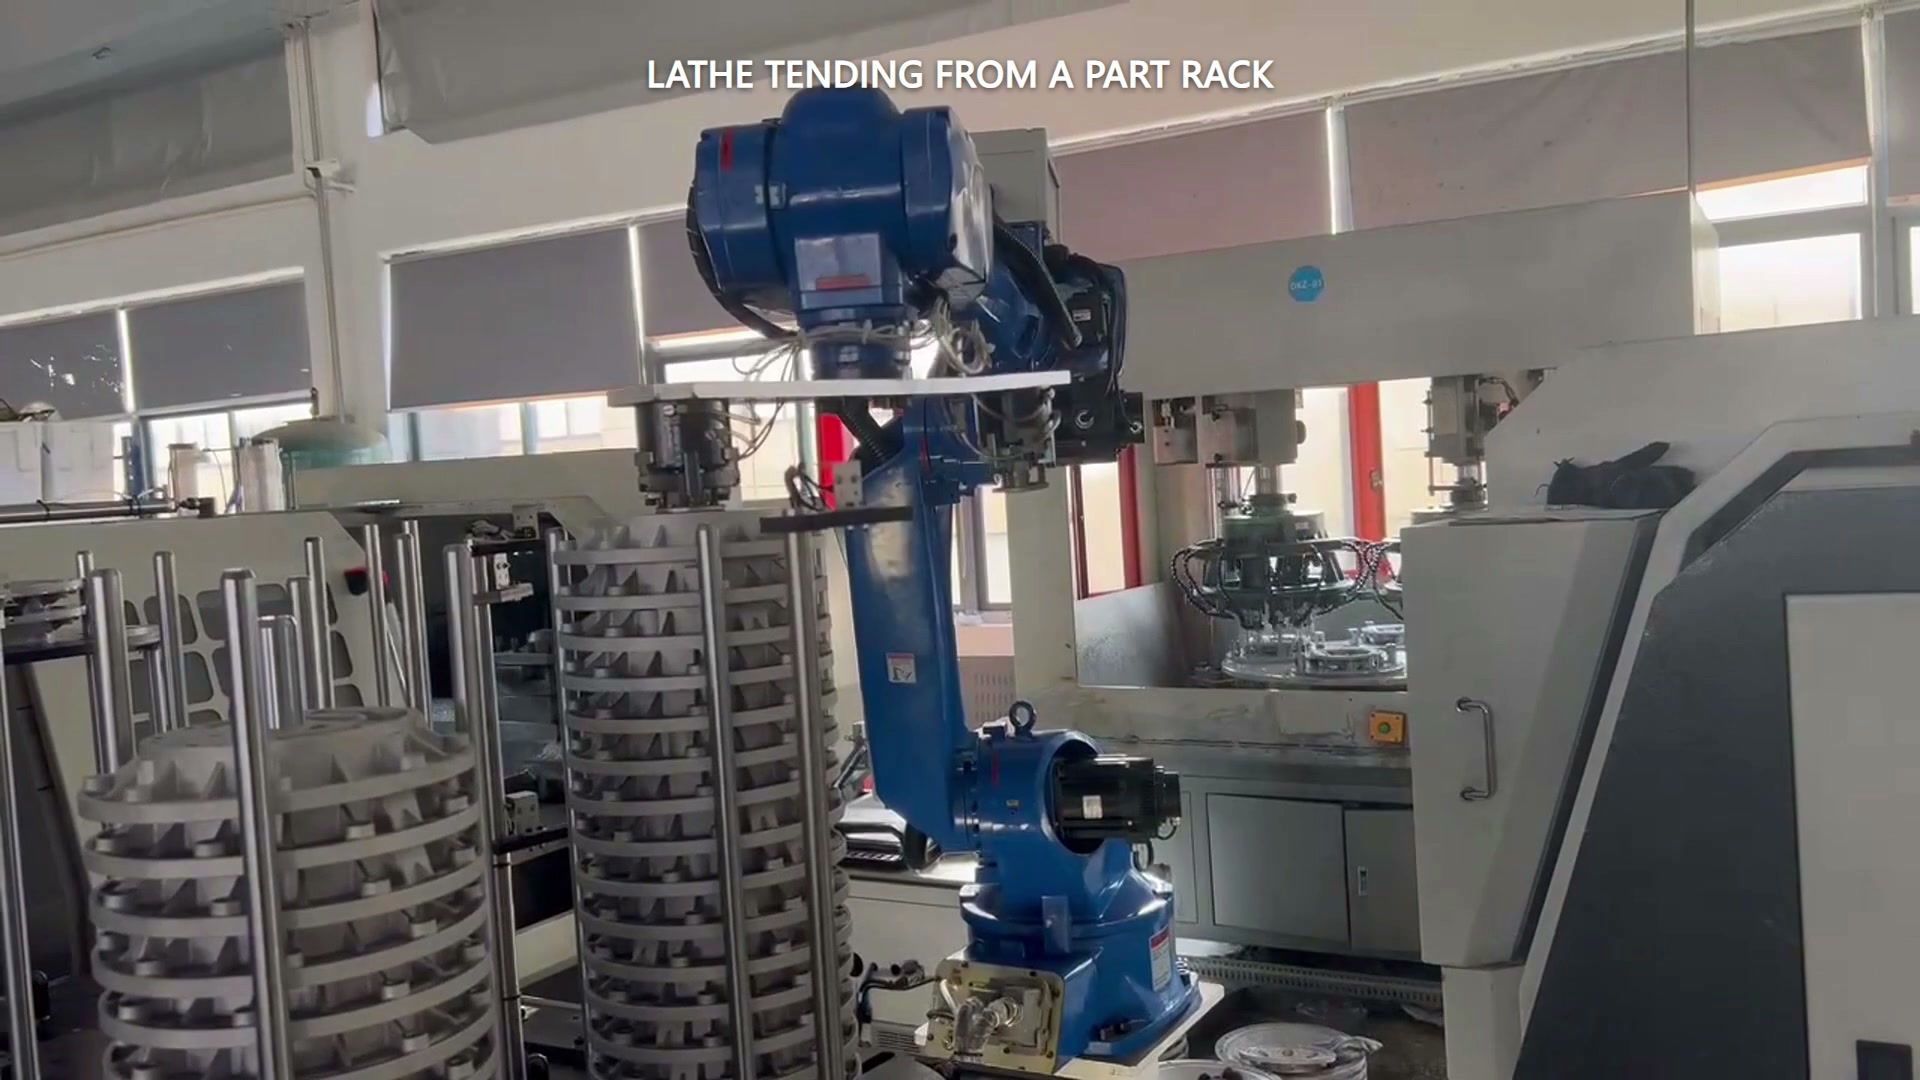
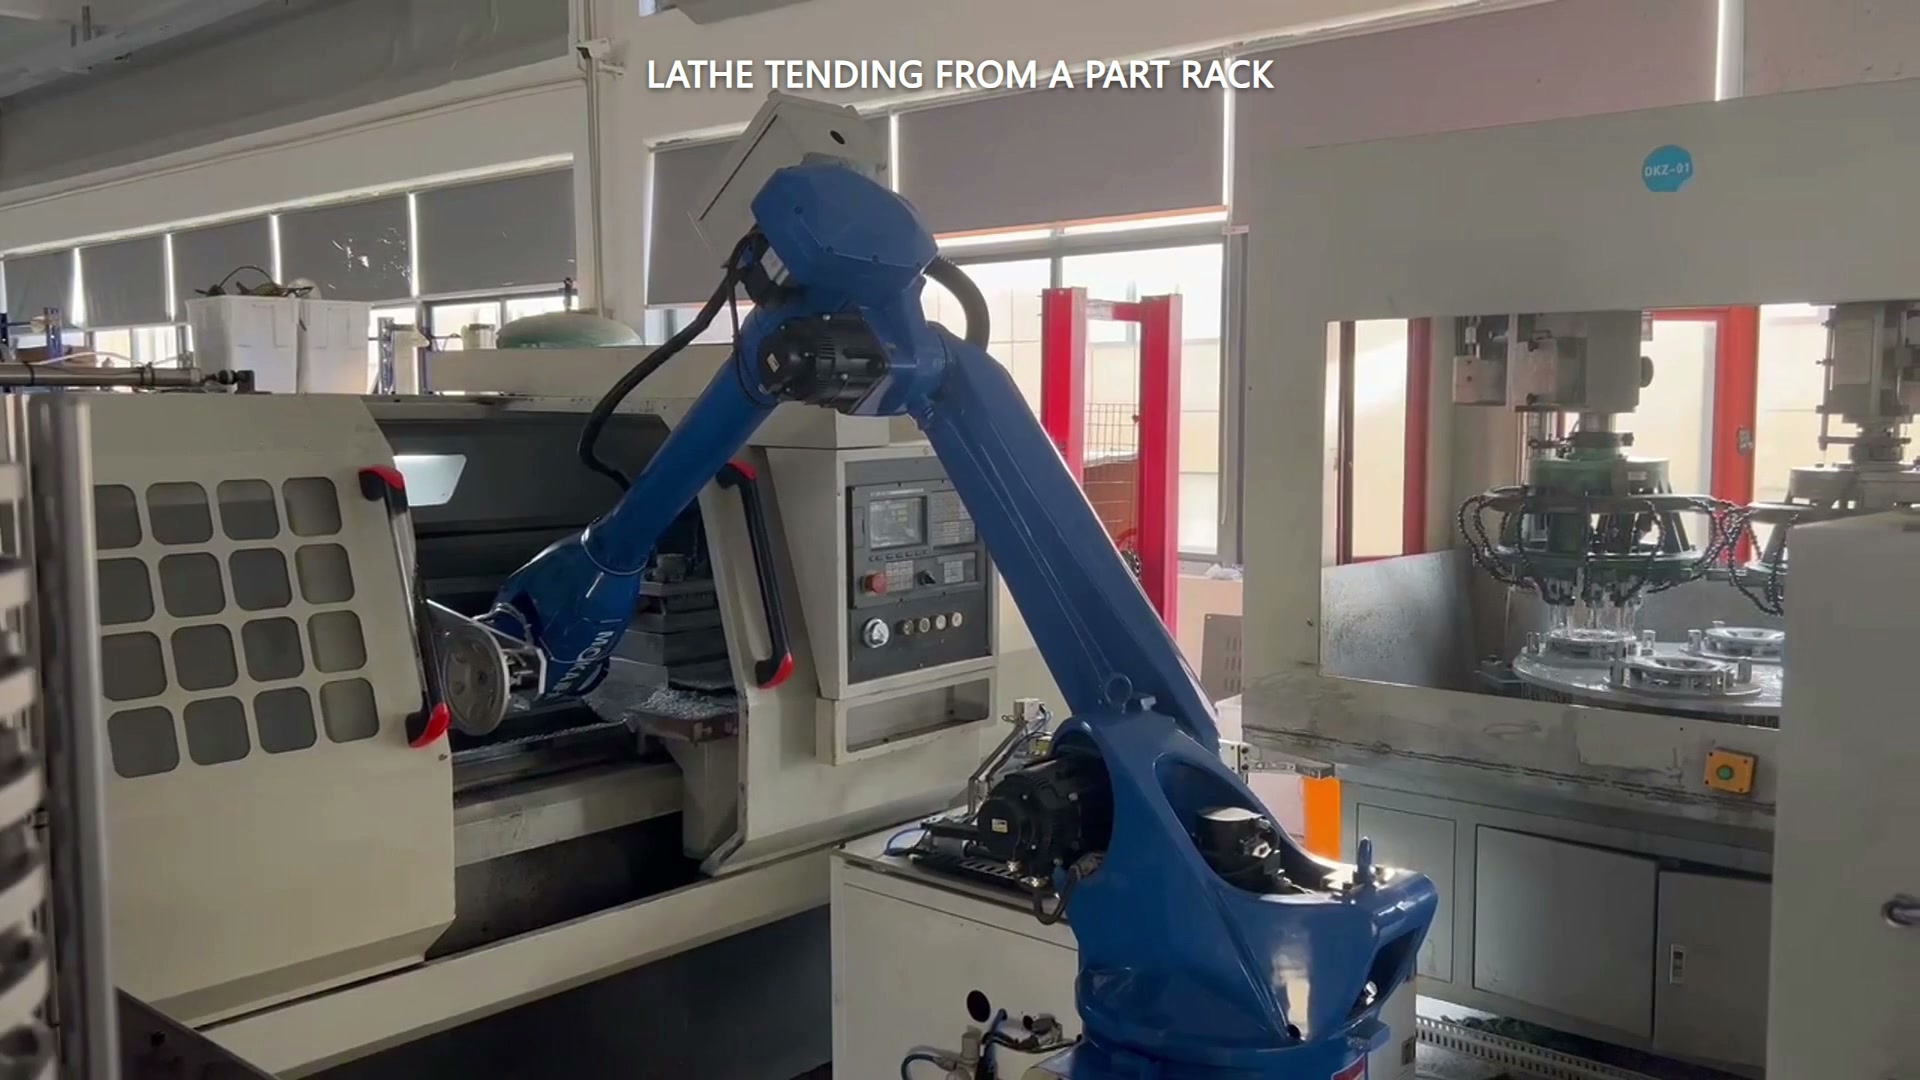
วิดีโอตัวอย่างแสดงให้เห็นหุ่นยนต์สีน้ำเงินเคลื่อนที่ระหว่างชั้นวางชิ้นส่วนทรงกลมหลายระดับและช่องเปิดของเครื่องกลึง ส่วนแรกประกอบด้วยการทำงานข้างชั้นวาง การเข้าถึงเครื่องจักร การดึงออก และการทำงานข้างชั้นวางอีกครั้ง สร้างประมาณการโดยใช้ตำแหน่งที่ใช้งานได้ของโครงการ การกำหนดวัสดุดิบ/สำเร็จรูป และเวลาที่วัดได้
นับรอบการทำงานที่มีประสิทธิภาพ ไม่ใช่จำนวนรอบที่มองเห็นได้
เริ่มต้นด้วยการวาดกฎการจัดเก็บจริง หากทุกรอบการผลิตใช้วัตถุดิบหนึ่งชิ้นและต้องการตำแหน่งว่างสำหรับชิ้นส่วนสำเร็จรูปหนึ่งตำแหน่ง ปริมาณวัตถุดิบที่มีอยู่น้อยกว่าจะเป็นตัวควบคุมบัฟเฟอร์:
รอบการทำงานที่มีประสิทธิภาพ = จำนวนตำแหน่งที่ใช้งานได้ของชิ้นส่วนดิบและจำนวนตำแหน่งที่ใช้งานได้ของชิ้นส่วนสำเร็จรูป แล้วแต่จำนวนใดจะน้อยกว่า
ไม่รวมตำแหน่งที่สงวนไว้สำหรับชิ้นส่วนวัด ชิ้นส่วนที่ถูกปฏิเสธ ตัวคั่น ข้อจำกัดในการเข้าถึง หรือการเปลี่ยนถ่าย หากมีการนำช่องเก็บของกลับมาใช้ใหม่หลังจากนำชิ้นส่วนดิบออกแล้ว ให้บันทึกลำดับนั้นไว้ แทนที่จะสันนิษฐานว่าทุกตำแหน่งที่มองเห็นได้มีกำลังการผลิตที่เป็นอิสระต่อกัน
ใส่ส่วนที่ทับซ้อนกันบนไทม์ไลน์เพียงครั้งเดียว
การประมวลผลด้วยเครื่องจักรและการบริการด้วยหุ่นยนต์อาจมีความทับซ้อนกัน ตัวอย่างการดูแลเครื่องจักรอย่างเป็นทางการ อธิบายถึงหุ่นยนต์ที่ทำงานอื่นในขณะที่เครื่องจักรหลักกำลังประมวลผล แต่ว่าจะสามารถนำไปใช้ได้หรือไม่ และจะใช้ได้นานแค่ไหน ต้องวัดผลในเซลล์การทำงานที่เสนอมา
สำหรับวัฏจักรที่เสถียรและเรียบง่าย ให้คำนวณเวลาที่ผ่านไปดังนี้:
เวลาที่ใช้ต่อชิ้น = เวลาในการกลึง + เวลาในการให้บริการของหุ่นยนต์ − การทับซ้อนที่ตรวจสอบแล้ว
ส่วนที่ทับซ้อนกันจะถูกหักออกเพียงครั้งเดียว อย่าบวกเวลาทำงานของหุ่นยนต์ทั้งหมดหลังจากที่ได้รวมส่วนที่ทับซ้อนกันไปแล้ว และอย่าเรียกการเคลื่อนที่ของหุ่นยนต์ทุกครั้งว่าเป็นเวลาปิดกั้น กำหนดขอบเขตให้สม่ำเสมอ เช่น “ชิ้นส่วนดิบพร้อมอยู่ในตำแหน่งชั้นวาง” ไปจนถึง “ชิ้นส่วนสำเร็จรูปถูกจัดเก็บและกำหนดรอบการตัดเฉือนถัดไปแล้ว”
ตัวอย่างสมมติที่โปร่งใส
ตัวเลขต่อไปนี้เป็นค่าประมาณเพื่ออธิบายวิธีการ ไม่ใช่ค่าที่วัดได้จากกรณีที่บันทึกไว้ในวิดีโอ:
- การจัดเรียงแร็คช่วยรองรับ 12 รอบการแปรรูปวัตถุดิบจนสำเร็จรูปที่มีประสิทธิภาพ หลังจากนำข้อจำกัดในการจัดเก็บทั้งวัตถุดิบและผลิตภัณฑ์สำเร็จรูปมาใช้แล้ว
- การกลึงต้องใช้ ส่วนละ 4.0 นาที.
- บริการหุ่นยนต์ใช้ 1.2 นาทีซึ่ง ส่วนที่ทับซ้อนกัน 0.7 นาที การประมวลผลด้วยเครื่องจักร
- ดังนั้น เวลาการทำงานของหุ่นยนต์ที่ไม่ทับซ้อนกันคือ 0.5 นาทีและเวลาที่ผ่านไปคือ 4.0 + 1.2 − 0.7 = 4.5 นาทีต่อชิ้น.
- การพร่องของบัฟเฟอร์คือ 12 × 4.5 = 54 นาทีโดยวัดจากจุดเริ่มต้นที่กำหนดไว้ของรอบแรกจนถึงการเสร็จสิ้นรอบที่สิบสองภายใต้สมมติฐานเหล่านี้
ทีนี้ลองเพิ่มข้อกำหนดการปฏิบัติงานแยกต่างหากดู สมมติว่าบุคคลหนึ่งต้องตรวจสอบชิ้นส่วนหนึ่งชิ้นหลังจากผลิตชิ้นส่วนเสร็จทุกๆ หกชิ้น ช่วงเวลาที่ไม่ต้องเข้าเวรจึงถูกจำกัดไว้ที่... 6 × 4.5 = 27 นาทีแม้ว่าบัฟเฟอร์วัสดุจะใช้งานได้นาน 54 นาทีก็ตาม ระยะเวลาการจัดเก็บและระยะเวลาที่อนุญาตให้ปล่อยทิ้งไว้โดยไม่มีผู้ดูแลนั้นตอบคำถามที่แตกต่างกัน
วัดการหยุดชะงักแทนที่จะซ่อนมันไว้ในค่าเฉลี่ย
การประเมินเบื้องต้นสามารถใช้เวลาการทำงานที่คงที่ได้ แต่การตัดสินใจซื้อยังต้องพิจารณาเหตุการณ์นอกเหนือจากนั้นด้วย เช่น ความล่าช้าในการยืนยันประตูหรือหัวจับ การแก้ไขการวางแนวชิ้นส่วน การตรวจสอบเกจ การจัดการเศษวัสดุ ชิ้นส่วนที่ถูกปฏิเสธ และการกู้คืนหลังจากหยุดทำงาน บันทึกความถี่และเวลาการกู้คืนระหว่างการทดลอง อย่าสร้างเปอร์เซ็นต์เวลาหยุดทำงานขึ้นมาเองเพื่อให้ตารางดูสมบูรณ์
ผลลัพธ์ควรแสดงช่วงหรือชุดสถานการณ์เมื่อเวลาเปลี่ยนแปลงไป พร้อมทั้งขอบเขตเริ่มต้นและสิ้นสุดที่แน่นอน ซึ่งจะช่วยให้เจ้าหน้าที่ฝ่ายผลิตสามารถแทนที่สมมติฐานด้วยค่าที่สังเกตได้โดยไม่ต้องสร้างแบบจำลองใหม่
ส่งข้อมูลเวลาการทำงานจริง เวลาในการหยิบและวางชิ้นงาน การจัดเรียงชิ้นงานดิบ/สำเร็จรูปบนชั้นวาง และการตรวจสอบด้วยตนเองที่จำเป็น ให้กับ EVST เพื่อหารือเกี่ยวกับช่วงเวลาการเติมชิ้นงานและขอบเขตของระบบอัตโนมัติที่เหมาะสม: ติดต่อ EVST.