
By ทีมบรรณาธิการ EVST · ตรวจสอบโดย ทีมบรรณาธิการ EVST • อัปเดตล่าสุด 8 ตุลาคม 2026 • นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อตกลงและเงื่อนไข
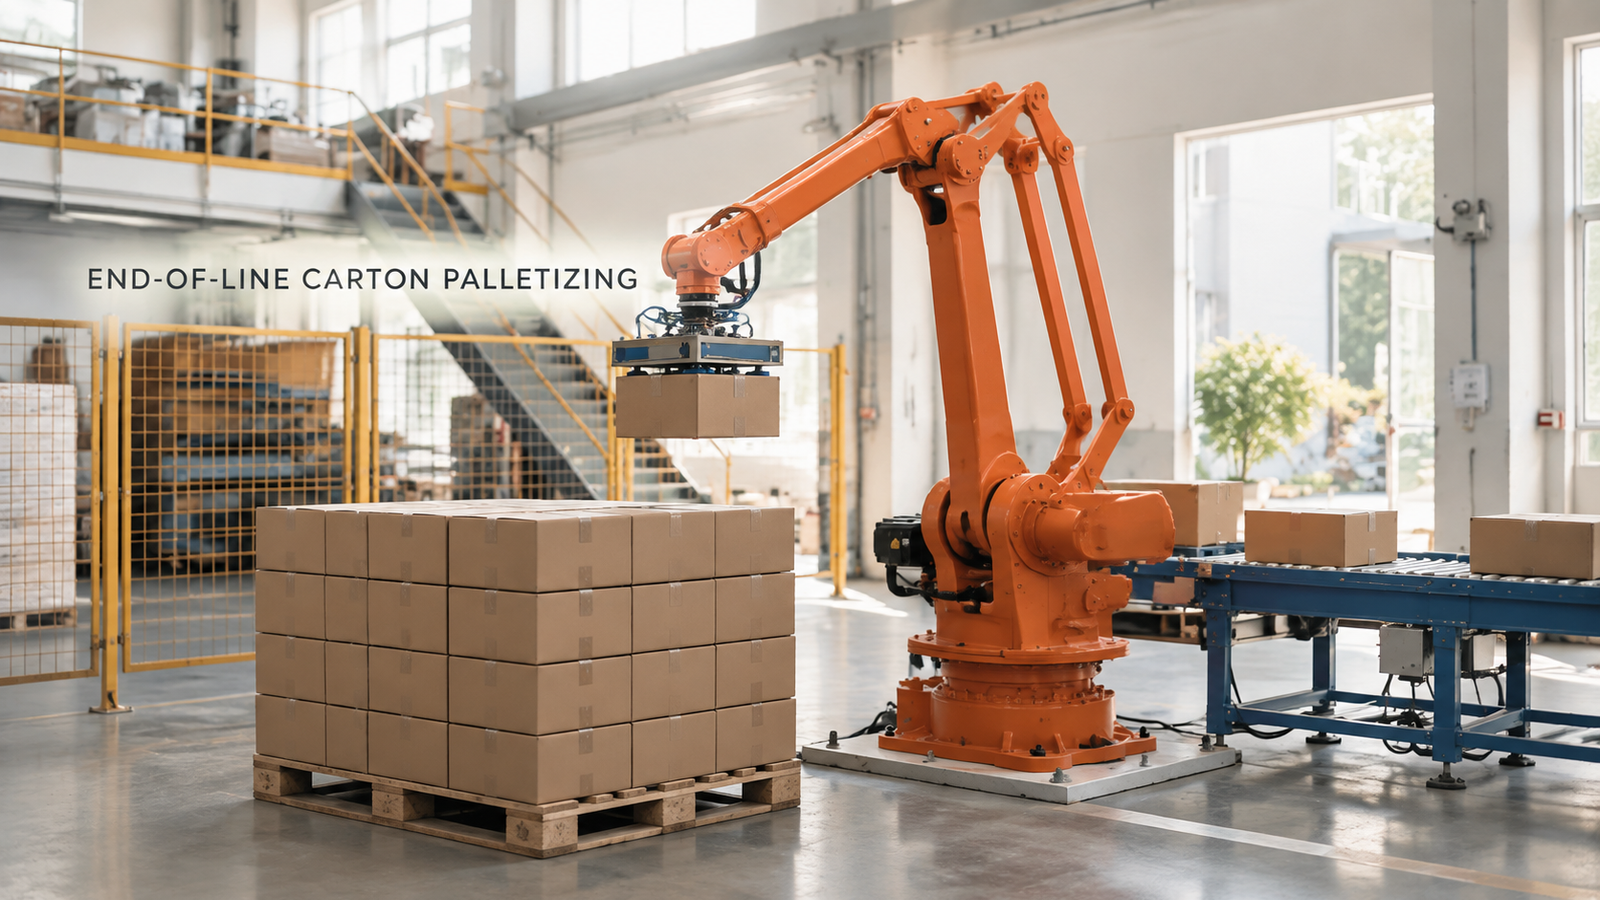
ระบบจัดเรียงสินค้าบนพาเลทที่ปลายสายการผลิตจะทำงานได้อย่างเสถียรเมื่อองค์ประกอบสามอย่างนี้ทำงานร่วมกันได้อย่างลงตัว ได้แก่ ตัวจับยึดที่ยึดกล่องไว้แน่นโดยไม่ทำให้เกิดรอยหรือรอยบุบ รูปแบบการเรียงซ้อนที่ทำให้สินค้ามีความทนทานต่อการขนส่ง และตำแหน่งการหยิบที่ปลายสายพานลำเลียงที่เหมือนกันสำหรับทุกกล่อง หากขาดอย่างใดอย่างหนึ่งไป อีกสองอย่างจะต้องชดเชยกัน ในระบบที่อธิบายไว้ที่นี่ หุ่นยนต์จัดเรียงสินค้าบนพาเลทแบบสี่แกนสีส้มจะยกกล่องที่บรรจุแล้วออกจากปลายสายพานลำเลียงแบบลูกกลิ้งและจัดเรียงเป็นชั้นๆ บนพาเลท
วางแผนที่จะจัดเรียงกล่องลงบนพาเลทด้วยตัวเองใช่ไหม? โปรดแจ้งขนาดกล่อง น้ำหนัก ขนาดพาเลท และปริมาณการผลิตต่อวันของคุณและเราจะตอบกลับด้วยแนวคิดเกี่ยวกับเซลล์และการประมาณเวลาของวงจร
เหตุใดความกดดันจึงเพิ่มขึ้นในช่วงท้ายของเส้นทาง
กล่องสินค้าถูกส่งออกจากสายการบรรจุอย่างต่อเนื่อง และต้องมีคนคอยจัดเรียงกล่องเหล่านั้นลงบนพาเลท การยกด้วยมือเป็นงานซ้ำซาก และคุณภาพของกองสินค้าขึ้นอยู่กับความเหนื่อยล้าของคนงานและจำนวนคนงานที่มีอยู่ในช่วงฤดูกาลที่ยุ่งวุ่นวาย ผลลัพธ์ที่เห็นได้ชัดคือ กองสินค้าที่ไม่เรียบเสมอกัน: เสาเอียง มุมยื่นออกมา สินค้าที่ต้องจัดเรียงใหม่ก่อนที่จะห่อได้
หุ่นยนต์ช่วยลดความเหนื่อยล้า แต่ไม่ได้หมายความว่าไม่จำเป็นต้องวางแผน คนเราสามารถดัดกล่องที่เอียงให้ตรง หรือจัดวางสินค้าโดยไม่ต้องคิด หุ่นยนต์จะทำซ้ำสิ่งที่ได้รับการฝึกฝนมา ดังนั้น เซลล์การทำงานจะต้องส่งกล่องไปยังตำแหน่งที่หุ่นยนต์คาดหวัง ถือกล่องโดยไม่ให้เสียหาย และวางในรูปแบบที่เลือกไว้โดยตั้งใจ นั่นคือเหตุผลว่าทำไมสามจุดด้านล่างจึงเป็นห่วงโซ่เดียวกัน ไม่ใช่การตรวจสอบแยกกันสามครั้ง
เซลล์ทำงานอย่างไรทีละขั้นตอน
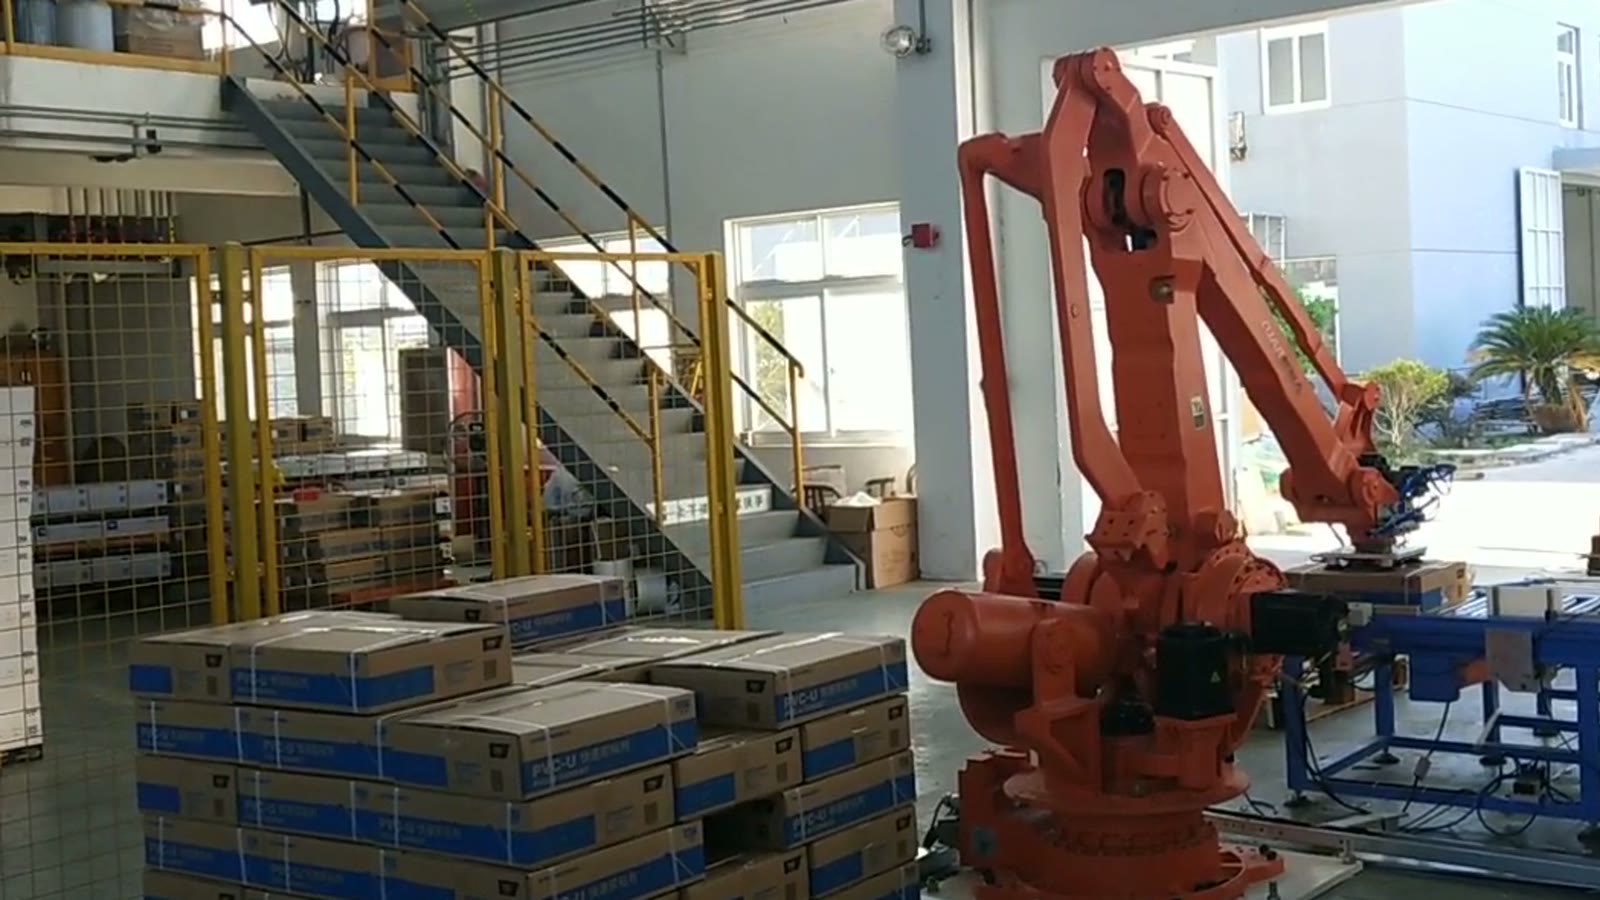
หุ่นยนต์ที่มีแขนส่วนบนรูปทรงสี่เหลี่ยมด้านขนาน ยืนอยู่ระหว่างสองสถานี กล่องสินค้ามาถึงบนสายพานลำเลียงสีน้ำเงินทางด้านขวา ส่วนพาเลทที่กำลังประกอบอยู่ทางด้านซ้าย
- กล่องสินค้าเคลื่อนที่ไปตามสายพานลำเลียงแบบลูกกลิ้งไปยังตำแหน่งหยิบสินค้าที่ปลายสุด
- หุ่นยนต์ยื่นแขนจับลงไปจับที่ด้านบนของกล่องกระดาษ
- กล่องถูกยกออกจากลูกกลิ้งแล้ว
- แขนกลยกขึ้นและเหวี่ยงไปรอบๆ โดยยกกล่องสินค้าข้ามแท่นวางสินค้าไป
- กล่องจะถูกวางลงบนกองและจัดเรียงให้ตรงกับกล่องที่วางไว้แล้ว
- ตัวจับยึดคลายออก และแขนกลดึงกลับเพื่อเตรียมรับกล่องถัดไป
- เมื่อทำซ้ำเช่นนี้ พาเลทก็จะค่อยๆ เต็มทีละแถวและทีละชั้น
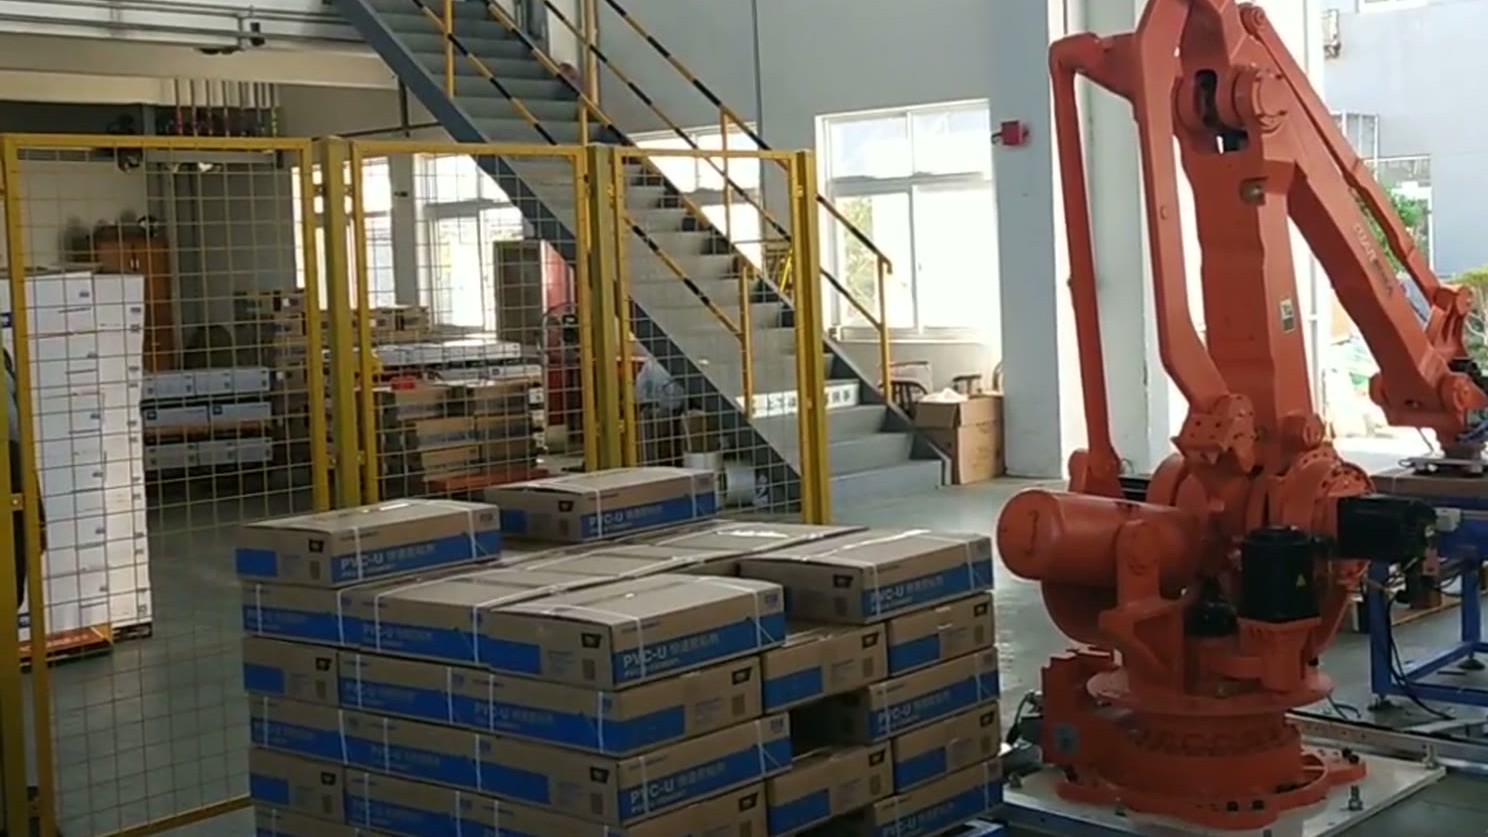
หุ่นยนต์จะหยิบจากด้านบน ดังนั้นด้านบนของกล่องจึงเป็นส่วนที่ตัวจับยึดทำงาน และสิ่งที่ตัวจับยึดทำขณะหยิบนั้นจะต้องคงสภาพเดิมเมื่อแกว่งไปยังแท่นวางสินค้า
การยึดจับ: การจับโดยไม่บีบอัด
กล่องกระดาษเป็นบรรจุภัณฑ์ของผลิตภัณฑ์ และมุมที่แบนราบจะปรากฏให้เห็นเมื่อลูกค้าสัมผัส ตัวจับยึดต้องยึดแน่นพอที่จะทนต่อแรงเร่งและการเลี้ยว แต่ก็ต้องเบาพอที่จะไม่ทำให้กล่องเสียหาย ข้อกำหนดเหล่านี้ขัดแย้งกัน และความสมดุลขึ้นอยู่กับกล่องกระดาษ: วัสดุที่ใช้ ปริมาณที่บรรจุ และความแข็งแรงของผนังกล่อง
นี่คือเหตุผลที่เราสอบถามขนาดและน้ำหนักของกล่องก่อน เพราะข้อมูลเหล่านี้จะกำหนดแรงยึดที่ต้องการและวิธีการกระจายแรงยึดนั้นบนพื้นที่สัมผัส กล่องที่เบาและแข็ง กับกล่องที่หนักและอ่อนนุ่มนั้นใช้งานแตกต่างกัน แม้ว่าขนาดภายนอกจะเท่ากันก็ตาม การเลือกตัวจับยึดที่เหมาะสมสำหรับกล่องแต่ละขนาดเป็นเรื่องที่ต้องตัดสินใจในขั้นตอนการเสนอราคา ซึ่งควรทดสอบกับกล่องจริงจะดีที่สุด
ตัวจับยึดจะยื่นไปข้างหน้าด้วย หลังจากปล่อยแล้ว ตัวจับยึดจะต้องหดกลับโดยไม่ลากกล่องหรือกล่องข้างเคียง ตัวจับยึดที่ต้องการพื้นที่ข้างกล่องมากกว่าที่แบบกำหนดไว้ จะทำให้เกิดช่องว่างในกองกล่อง และช่องว่างเหล่านั้นจะส่งผลต่อความเสถียร
รูปแบบ: โหลดที่คงรูปอยู่
กองสินค้าจะมั่นคงเมื่อน้ำหนักกระจายอย่างสม่ำเสมอและกล่องแต่ละกล่องประกบกันอย่างแน่นหนา หลักการทั่วไป:
- การสลับทิศทางการวางกล่องกระดาษจากชั้นหนึ่งไปยังอีกชั้นหนึ่งจะช่วยเชื่อมรอยต่อด้านล่าง ทำให้กองกล่องกระดาษไม่แยกออกเป็นเสาตั้งอิสระ
- การจัดเรียงแต่ละชั้นให้อยู่ภายในพื้นที่ของพาเลทจะช่วยปกป้องกล่องบรรจุภัณฑ์ระหว่างการขนย้ายและการขนส่ง
- รูปแบบการจัดวางต้องพอดีทั้งกับกล่องและพาเลท ความยาวของกล่องที่ไม่เป็นเศษส่วนที่ลงตัวของพาเลทจะทำให้มีพื้นที่ว่างซึ่งควรวางแผนไว้ล่วงหน้า ไม่ใช่ต้องมาเจอโดยบังเอิญ
- ความสูงของกองสินค้าถูกจำกัดด้วยน้ำหนักที่กล่องด้านล่างสามารถรับได้ ระยะการทำงานของหุ่นยนต์ และสิ่งที่ระบบการลำเลียงสินค้าในขั้นตอนถัดไปยอมรับได้
ในช่องนี้ กล่องแต่ละกล่องจะถูกวางลงชิดกับกล่องที่วางไว้แล้วและเรียงกันให้ตรงกันก่อนที่ตัวจับยึดจะปล่อย การเรียงตัวแบบนั้นจะเปลี่ยนรูปแบบบนกระดาษให้กลายเป็นกองกล่องที่เรียงเป็นเส้นตรง และจะใช้ได้ผลก็ต่อเมื่อกล่องอยู่ในตำแหน่งเดียวกันในตัวจับยึดทุกครั้งที่หยิบ ซึ่งนำไปสู่ประเด็นที่สาม
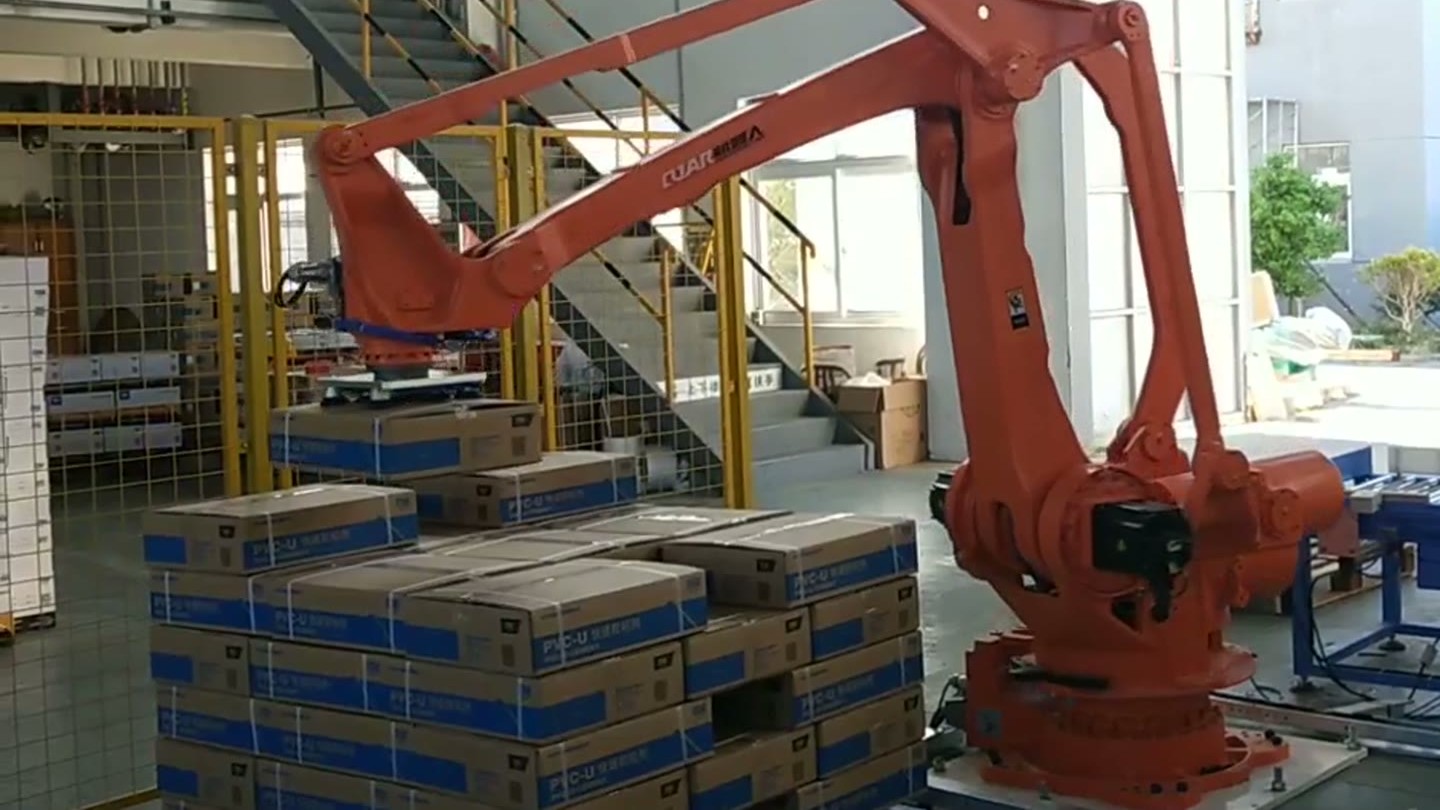
ตำแหน่งหยิบสินค้า: จุดหนึ่งที่ปลายสายพานลำเลียง
กล่องที่หยุดก่อนถึงปลายทาง หรือวางลงบนลูกกลิ้งไม่ตรงแนว จะถูกหยิบออกจากจุดศูนย์กลาง ความผิดพลาดนี้จะส่งผลต่อเนื่องไปตลอดวงจร: กล่องจะห้อยอยู่ในตัวจับยึดไม่เหมือนเดิม และถูกวางเยื้องไปจากตำแหน่งเดิมบนกอง กล่องที่มีความผิดพลาดเล็กน้อยในการหยิบ จะกลายเป็นความผิดพลาดที่เห็นได้ชัดบนกองกล่องหลังจากผ่านไปไม่กี่ชั้น
โดยทั่วไปแล้ว เซลล์การผลิตสามารถกำหนดตำแหน่งการหยิบได้ด้วยตัวหยุดทางกายภาพที่ปลายสายพานลำเลียง ตัวนำทางด้านข้างที่ช่วยจัดตำแหน่งกล่องให้อยู่ตรงกลาง หรือเซ็นเซอร์ที่ตรวจสอบว่ากล่องอยู่ในตำแหน่งที่ถูกต้องก่อนที่หุ่นยนต์จะเคลื่อนที่ วิธีใดเหมาะสมนั้นขึ้นอยู่กับกล่องและสายพานลำเลียง และโดยปกติแล้ววิธีการทางกลที่ง่ายที่สุดมักจะน่าเชื่อถือที่สุด หุ่นยนต์ไม่ควรต้องเดาว่ากล่องอยู่ที่ไหน ส่วนต้นทางก็สำคัญเช่นกัน: หากกล่องมาถึงในสภาพที่บรรจุแน่นหรือด้วยอัตราที่ไม่สม่ำเสมอ ความยาวของสายพานลำเลียงและพื้นที่ว่างก่อนถึงตำแหน่งการหยิบก็เป็นส่วนหนึ่งของการออกแบบเซลล์การผลิตด้วย
เครื่องจัดเรียงพาเลทแบบสี่แกน หรือ เครื่องจัดเรียงพาเลทแบบหุ่นยนต์ร่วมปฏิบัติงาน?
ทั้งสองแบบใช้สำหรับทำกล่องกระดาษ ขึ้นอยู่กับลักษณะงาน
| หุ่นยนต์จัดเรียงพาเลทแบบสี่แกน | เครื่องจัดเรียงพาเลทแบบร่วมมือกัน | |
|---|---|---|
| ความแข็งแรง | น้ำหนักบรรทุกสูงขึ้น รอบการทำงานเร็วขึ้น เพื่อการผลิตอย่างต่อเนื่อง | ติดตั้งในพื้นที่ส่วนรวมได้ง่ายกว่า และเคลื่อนย้ายได้รวดเร็ว |
| การเข้าถึงและความเร็ว | ซองจดหมายขนาดใหญ่ ออกแบบมาสำหรับการหยิบและวางซ้ำๆ | โดยทั่วไปจะมีขนาดซองจดหมายเล็กกว่าและมีความเร็วต่ำกว่า |
| ความปลอดภัย | โดยปกติจะทำงานภายในพื้นที่ที่มีการรักษาความปลอดภัย | ออกแบบมาเพื่อใช้งานควบคู่ไปกับผู้คน การประเมินความเสี่ยงยังคงเป็นตัวกำหนดมาตรการรักษาความปลอดภัย |
| เหมาะสมที่สุด | สายการผลิตคงที่ ปริมาณมาก ขนาดกล่องคงที่ | ปริมาณงานน้อย งานหลากหลายประเภท พื้นที่จำกัด |
ตรวจสอบน้ำหนักบรรทุก ความเร็ว และการประเมินความปลอดภัยกับข้อมูลของคุณเองก่อนตัดสินใจ
เมื่อโซ่ยังคงใช้งานได้ และเมื่อต้องการการออกแบบเพิ่มเติม
ระบบนี้เหมาะสำหรับกล่องที่มีขนาดสม่ำเสมอ โดยสินค้าจะมาถึงจุดที่คาดการณ์ได้และวางบนพาเลทประเภทเดียวกันในรูปแบบที่ซ้ำกัน ควรพิจารณาอย่างละเอียดหากขนาดของกล่องแตกต่างกันมาก กล่องอ่อนตัวหรือเสียรูปทรงเนื่องจากน้ำหนักของตัวเอง มีสินค้าหลายชนิดผสมกันบนพาเลทเดียวกัน หรือการห่อและการขนส่งด้วยรถยกเพิ่มความต้องการ สิ่งเหล่านี้ไม่ได้หมายความว่าไม่สามารถใช้ระบบอัตโนมัติได้ แต่เป็นตัวกำหนดว่าต้องมีการออกแบบเพิ่มเติมมากแค่ไหนสำหรับส่วนงานนั้นๆ
คำถามที่เราได้ยิน
เซลล์หนึ่งเซลล์สามารถรองรับกล่องได้มากกว่าหนึ่งขนาดหรือไม่? โดยทั่วไปแล้ว หากทราบขนาดล่วงหน้าและวางแผนรูปแบบและตำแหน่งการหยิบจับไว้สำหรับแต่ละชิ้นแล้ว ยิ่งขนาดแตกต่างกันมากเท่าไหร่ ก็ยิ่งต้องพิจารณาตัวจับยึดและตำแหน่งการหยิบจับร่วมกันมากขึ้นเท่านั้น
คุณต้องการอะไรในการเริ่มต้น? ขนาดและน้ำหนักของกล่อง ขนาดพาเลท ความสูงของกองสินค้าที่ต้องการ และปริมาณการผลิตต่อวัน ภาพถ่ายของสายการผลิตปัจจุบันจะช่วยได้มาก
สำหรับแนวคิดของเซลล์และการประมาณเวลาของวงจร ติดต่อเราที่นี่ หรือเขียนอีเมลไปที่ sales@evsrobot.com
บทความนี้อธิบายกระบวนการที่แสดงในวิดีโอและหลักปฏิบัติทั่วไปในการออกแบบ โดยไม่ได้กล่าวอ้างใดๆ เกี่ยวกับความเร็ว ความสามารถในการรับน้ำหนัก รูปแบบการเรียงซ้อน หรือจำนวนชั้นของเซลล์นี้