
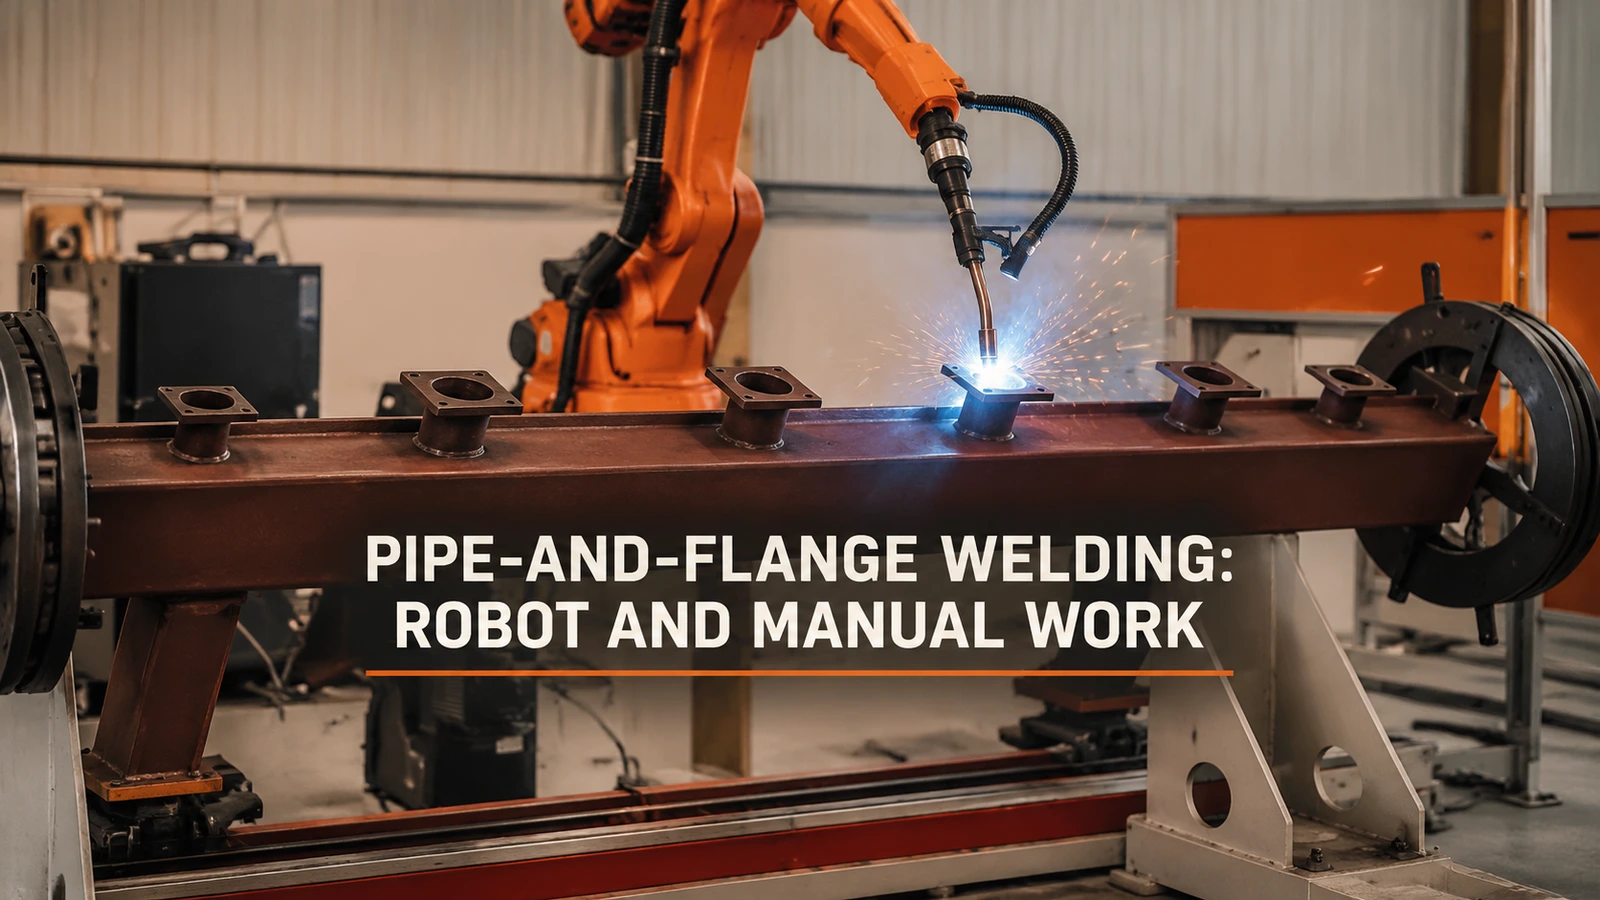
För robotstyrd rör- och flänssvetsning, börja med de skarvar som kan presenteras konsekvent och nås genom en komplett svetsrörelse. Håll svåråtkomliga skarvar, variabel passform och det arbete som krävs för att förbereda nästa montering i diskussionen om omfattningen. Ett användbart första automatiseringssteg kan täcka en repeterbar grupp av skarvar utan att varje uppgift på monteringen måste bli automatisk.
Dela upp sammansättningen i jobb som en cell faktiskt kan upprepa
En cirkulär skarv är en användbar form för att diskutera repetitiv svetsning, men dess kontur ensam avgör inte robotens lämplighet. Brännaren behöver en tillvägagångssätt, en användbar svetsorientering runt den önskade skarven och en utväg. Ett stöd eller en klämma kan göra startpunkten tillgänglig samtidigt som den blockerar en annan del av rutten.
För en inledande layoutstudie, markera varje skarv på ritningen och visa de faktiska kläm- och stödpositionerna bredvid den. Klassificera en skarv som en kandidat först efter att ha kontrollerat hela den föreslagna rörelsen med den avsedda svetsbrännaren. Om en skarv behöver en annan presentation, jämför ompositionering av aggregatet med att lämna just den svetsmanualen. Låt inte roboten nå varje hörn bara för att kalla hela delen automatiserad.
Den bifogade applikationsfilmen visar robotstyrd omkretssvetsning vid rör- och flänsanslutningar på en lång enhet, med stöd i ändarna. Närbilder visar röranslutningarna och de borrade flänsarna. Dessa är olika bilder av operationen, en användbar utgångspunkt för att diskutera hur enheten presenteras för brännaren.
00:05 — En robotbrännare arbetar vid en röranslutning på den stödda långa monteringen.
En repeterbar svets kräver fortfarande en förberedd montering
Vid planering av robotbågsvetsning är konsekvent passform viktig eftersom en upprepad rörelse förväntar sig att fogen presenteras konsekvent. Bedöm vad som måste hända före den rörelsen: identifiera varianten, ladda komponenterna, lokalisera röret och flänsen, fastställ den överenskomna passformen och säkra monteringen. Dessa är föreslagna uppgifter att fördela, inte en beskrivning av hur den filmade arbetsstationen är bemannad.
En rimlig uppdelning kan lämna lastning och uppriktning till en operatör medan roboten utför den kvalificerade sömgruppen. En annan tillämpning kan motivera ytterligare hanteringsutrustning. Valet ändras när förberedelserna tar upp de resurser som behövs för svetsning, eller när en ny variant kräver betydande fixturjusteringar. En snabb svetsrörelse kan inte ta bort det stödjande arbetet från ordern.
Använd en provuppdrag för att registrera svetsning, förberedelse, lossning och omställning separat. Där uppgifter verkligen överlappar varandra, jämför den resulterande slutförandetiden för uppdraget istället för att bara lägga till varje tidsperiod. Där en operatör eller en fixtur måste utföra dem i följd, behåll det beroendet. Detta avslöjar om nästa användbara investering är mer svetsautomation, enklare placering eller ett bättre lastningsarrangemang.
När är det rimligt att behålla en manuell svetsning?
Att bibehålla en begränsad fog kan vara rimligt när automatisering kräver oproportionerligt mycket ompositionering eller verktygsarbete för den faktiska ordermixen. En liten sats är inte heller automatiskt ett manuellt jobb: återanvändbara verktyg kan ändra balansen. Jämför uppställningsbördan med det återstående manuella arbetet för de ordrar du förväntar dig att upprepa.
För en föreslagen delad rutt, kom överens om var detaljen ska gå efter att roboten är klar och hur de återstående fogarna identifieras. En plan som tar bort bågtid men lämnar en besvärlig manuell överlämning har flyttat problemet snarare än slutfört uppgiftsallokeringen.
Markera de sömgrupper du vill automatisera på en ritning eller en tydlig uppsättning fotografier. Ta med laddningsorientering, lokaliseringsmetod och typiska variantändringar till EVST så att vi kan diskutera en svetscellslayout och ett representativt testomfång.
Den relaterade skivkopplingsinpassning och åtkomst till brännaren Diskussionen utvecklar delpresentationsfrågan för en cirkulär fog.