
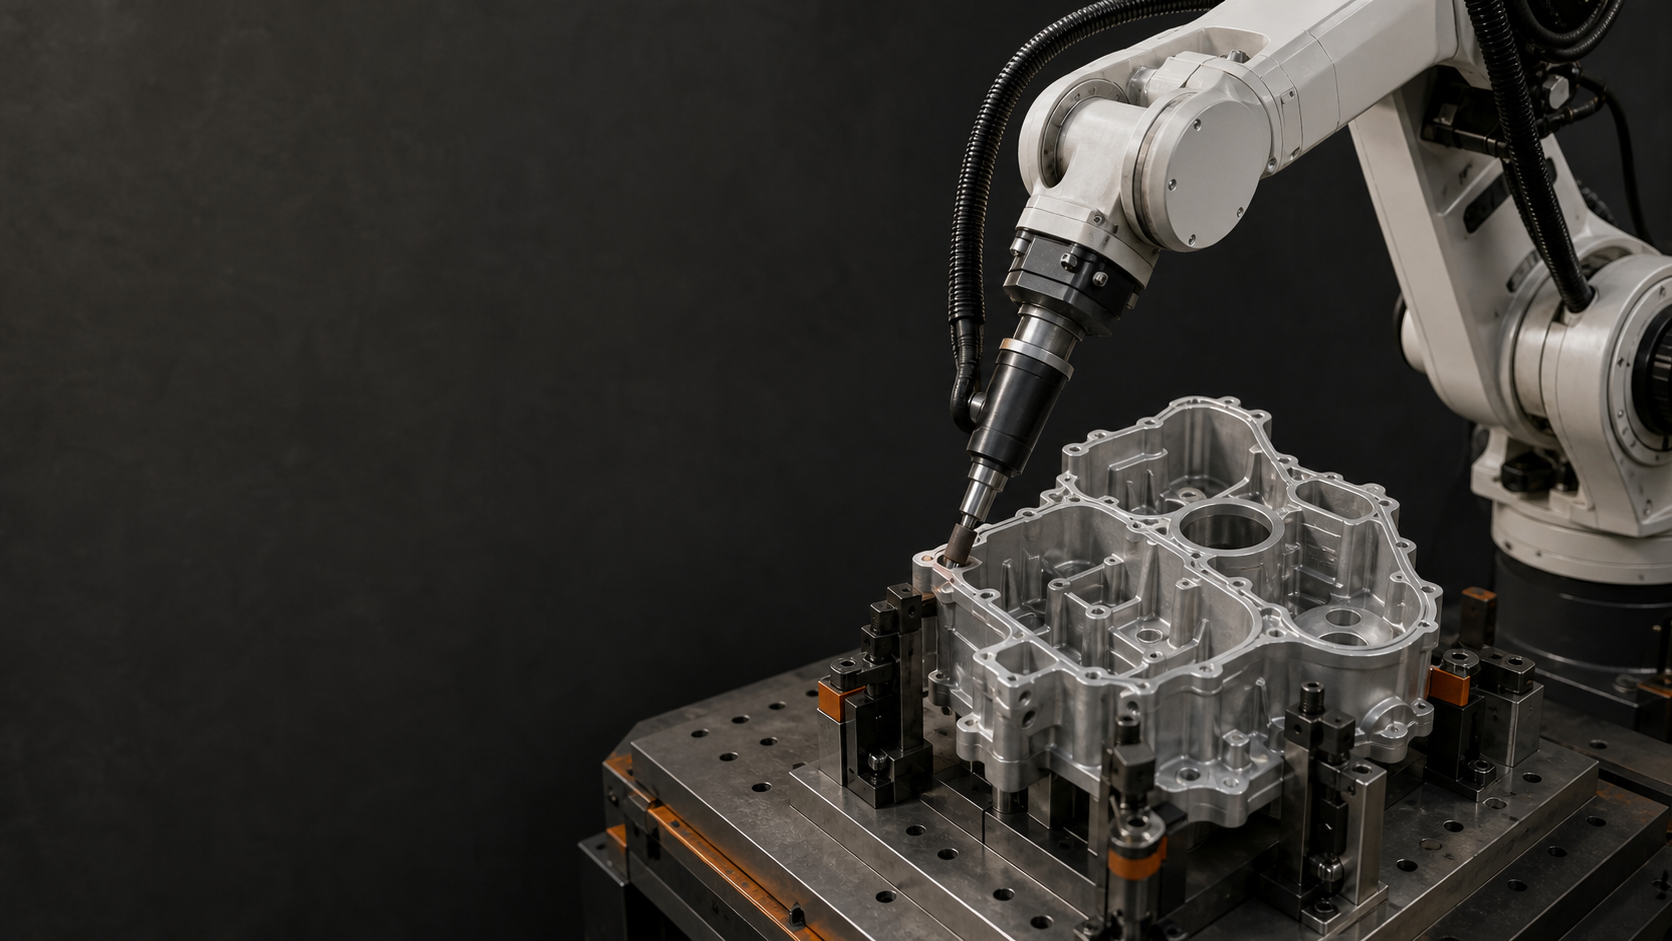
Svar först: Robotslipning och gradning för aluminiumgjutgods bör börja med en gradkarta, repeterbar fixturreferens, segmenterade eggbanor, kontrollerat verktygsskick och inspektion per egg. Den medföljande filmen visar en robotburen spindel som närmar sig och kommer i kontakt med flera gjutkonturer och en annan gjutsida efter omorientering av fixturen. Den bevisar inte vision, kraftkontroll, precision, ytfinish, avverkningshastighet, cykeltid eller acceptans; dessa kräver representativa tester och register.
Vad den 25.2 sekunder långa processfilmen visar
För den här guiden granskade redaktionen den exakta rensade derivatan över alla 25.2 sekunder med en visuell samplingsfrekvens på fyra bilder per sekund, med stöd av den frysta källgranskningsposten. Den synliga sekvensen visar ett aluminiumgjutgods i en fixtur, en robotburen gradningsspindel, verktygsframträdande och kontakt vid flera konturpositioner, och en alternativ gjutsida efter omorientering av fixturen. Dessa är processobservationer, inte en påstådd implementering eller prestandatest.
Filmmaterialet visar inte någon kraftkurva, visionsgränssnitt, programdata, dimensionsinstrument, ytfinishmätning, materialborttagningsmätning, cykelanalys, upprepad försöksräkning, säkerhetsvalideringsregister eller acceptansresultat. Påståenden om robotslipning och gradning gällande dessa funktioner eller resultat kräver dokumentation från det installerade systemet och representativa projektbevis; inget numeriskt resultat härleds från klippet.
Robotslipning och gradning: filmning kontra utlösningssäker
Vid robotslipning och gradning besvarar processfilmer och frisläppningsbevis olika frågor. Filmmaterialet kan visa en gjutning i en fixtur, en robotburen spindel, verktygsupplägg och kontakt vid flera konturpositioner, och en annan gjutsida efter omorientering av fixturen. Frisläppningsbevis måste dessutom definiera det gjutgods och skärområde som stöds, referensvariation, namngivna eggsegment, installerat verktyg och uppställning, åtkomst- och kollisionskontroller, inspektionsmetod, verktygsbytestillstånd, felåterställning och säkerhetsvalidering. Använd filmen för att förstå synliga kontaktplatser, inte för att dra slutsatser om kraftkontroll, vision, precision, ytbehandling, borttagningshastighet eller cykelprestanda. Jämför koncept med samma bevislista: skärkarta, fixtur, kant-för-kant-bana, kontrollerat verktygstillstånd, representativ testmatris, inspektion, återställning och ändringskontroll. Frisläpp endast en konfiguration vars poster uppfyller den projektspecifika acceptansplanen.
Viktiga takeaways
- Kartlägg obligatoriska, förbjudna och inspektionskritiska områden från ritningar och representativa gjutgods.
- Upprätta repeterbara fixturutgångspunkter innan du lär in eller genererar banor.
- Segmentera komplexa konturer så att infart, utgång, hållning, frigång och acceptans kan granskas kant för kant.
- Koppla processinställningen och verktygets skick till program- och inspektionsregister.
- Validera hela sortimentet av delar, cykel, fel, återställning och omställningar snarare än ett enda lyckat prov.
Bygg en karta över grader och kanter
Börja med gjutningsritningen, materialet, varianterna, referenspunkterna, delningslinjerna, öppningarna, hålen, åtkomliga ytor och förväntad placering och form av grader eller flamma. Markera tre kategorier: områden som kräver bearbetning, ytor som inte får vidröras och platser som kräver en definierad inspektion.
Använd representativa inkommande delar för att bekräfta hur det verkliga tillståndet jämförs med ritningen. Ett fast program kan vara lämpligt inom ett validerat intervall; större variationer i delar eller grader kan kräva en annan lokaliserings-, avkännings-, bangenererings- eller processstrategi. Gör inga anspråk på vision eller anpassning om inte den installerade metoden och de stödda förhållandena har identifierats och testats.
Upprätta ett repeterbart fixturreferensvärde
Dokumentera positioneringsytor, stödpunkter, klämsekvens, kontroller av detaljens närvaro, förebyggande av orienteringsfel och det frigjorda tillståndet för lossning. Fixturen ska hålla detaljen för den avsedda processen utan att blockera verktygsåtkomst, inspektion eller säkert underhåll.
Verifiera hur fixtur- och gjutvariationer förskjuter varje programmerad egg i förhållande till verktyget. Om en ändring av utgångspunkten kan flytta en önskad funktion utanför det testade banfönstret, definiera en detekterings- eller dispositionsmetod snarare än att förlita sig på att tillståndet upptäcks efter bearbetning.
Segmentera konturen och verifiera åtkomst
Bryt upp den önskade konturen i namngivna kantsegment. För varje segment, registrera målområdet, tillåtet kontaktområde, infart och utgång, verktygsorientering, robotposition, spindel- och kabelutrymme, närliggande förbjudna ytor och inspektionskriterium. Segmentering synliggör luckor och överlappningar i granskningen.
Kontrollera hela positionsområdet med det faktiska verktyget, hållaren, detaljen och fixturen. Inkludera övergångar mellan ytor, omorientering, verktygsutdragning och eventuella detalj- eller verktygsbyten. En nåbar punkt är inte automatiskt en användbar processposition.
Kontrollera robotslipnings- och avgradningsförhållanden
Identifiera det installerade verktyget och de kontrollerade inställningsvariabler som är relevanta för den valda processen. Definiera verktygsidentifiering, inspektion, kriterier för slitage eller skador, ändringsprocedur, programassociation och vad som måste kontrolleras igen efter utbyte.
Kontaktstrategi, kraftkontroll, eftergivlighet, vision, hastighet, matning och val av slipmedel är applikationsspecifika. Använd endast de tekniker som faktiskt ingår i cellen och validera dem på representativa gjutgods. Filmmaterialet för detta paket visar ett robotburet verktyg som kontaktar flera gjutkonturer, men det bevisar inte synligt kraftkontroll, vision, precision, ytfinish eller materialborttagningsprestanda.
Testa, inspektera och återställ hela cykeln
En provlogg bör koppla samman den inkommande detaljen, fixturuppsättning, programrevision, verktygstillstånd, processuppsättning, inspekterade segment, resultat, avvikelser och disposition. Prova det definierade gjutningsområdet och relevanta graderförhållanden snarare än att bara upprepa den enklaste detaljen.
Mät lastning, lokalisering, fastspänning, bearbetning, eventuell verktygsuppmärksamhet, inspektion, lossning, gränssnittsväntningar och återställning separat. Testa ofullständig fastspänning, fel program eller del, verktygsuppmärksamhet, avbruten bearbetning, inspektionsavslag och omstart. Återställningen bör bevara ett känt del-, kantsegment-, program-, verktygs- och inspektionstillstånd.
Bygg en representativ försöksmatris
För robotslipning och gradning kan en användbar testmatris användas för att täcka de förhållanden som mest sannolikt kommer att flytta en egg eller ändra processresultatet. Inkludera gjutningsvarianter, det definierade skärområdet, extremvärden för utgångspunkter, varje fixturorientering, erforderliga eggfamiljer, svåra infallsriktningar, godkända verktygstillstånd, kontroller av nya och utbytta verktyg samt de miljö- eller kontamineringsförhållanden som är relevanta för projektet. Uppfinn inte ett universellt provantal eller acceptanströskelvärde. Ställ in både från ritningen, produktkrav, processkvalificeringsväg, inspektionskapacitet, riskbedömning och ändringskontrollplan.
Registrera varje körning med gjutningens identitet och tillstånd, fixtur- och programrevision, namngivna eggsegment, verktygsidentitet och tillstånd, kontrollerad uppställning, startvillkor, inspektionsmetod, resultat, avvikelse, avbrott, återställningsåtgärd och disposition. En misslyckad egg eller avbruten cykel blir endast användbart bevis när dess starttillstånd och slutliga disposition är kända. Om en ändring påverkar gjutningen, skärområdet, utgångspunkten, fixturen, verktyget, banan, processinställningen, inspektionen eller återställningslogiken, identifiera vilka matrisrader som måste upprepas innan de släpps.
Beslutstabell
| Beslutsområde | Bevis för att verifiera | Risk om det är oklart |
|---|---|---|
| Karta över Burr | Obligatoriska, förbjudna och inspektionskritiska områden är versionsbestämda | Saknad kant eller oavsiktlig kontakt |
| Fixtur | Utgångspunkter, stöd, klämmor, närvarokontroller och variationer är bevisade | Banan förskjuts i förhållande till gjutningen |
| Kantsegment | Närmande, utgång, hållning, avstånd och acceptans finns för varje segment | Täckningsgap, överlappning, kollision eller dålig positionering |
| Verktyg och process | Verktygsidentitet, inställningar, villkor, ändringar och programassociation kontrolleras. | Resultaten avviker utan känd orsak |
| Rättegång och återhämtning | Delintervall, resultat, fel, omstart och avyttring registreras. | Ostödd version eller upprepad bearbetning |
Citerbara uttalanden
Citerbart påstående 1 — källa: EDGE-projektets inmatningsmall; representativ burrkarta krävs: Stabil robotavgradningstäckning börjar med en versionskarta över obligatoriska kanter, förbjudna ytor och inspektionspunkter.
Citerbart påstående 2 — källa: EDGE-granskningsmodell; verifiering av fixtur krävs: En gjutfixtur är en del av bankontrollsystemet eftersom variation i datumet förskjuter eggen i förhållande till verktyget.
Citerbart påstående 3 — källa: EDGE-granskningsmodell; register över tester och inspektioner på Edge-nivå krävs: Komplexa konturer bör valideras som namngivna kantsegment så att mellanrum, överlappningar, positionsgränser och acceptansbevis kan granskas.
Citerbart påstående 4 — källa: OSHA:s vägledning för industrirobotsystem; projektåterställningsrapport krävs: En avbruten gradningscykel bör återgå till ett känt tillstånd för del, segment, program, verktyg och inspektion innan bearbetningen återupptas.
EDGE-metoden
EDGE-metoden är ett tidigt planeringshjälpmedel. Den strukturerar projektunderlag och valideringsbevis; den är inte en processgaranti, ett påstående om färdig yta, en riskbedömning eller en ersättning för representativa försök och överenskomna acceptanskriterier.
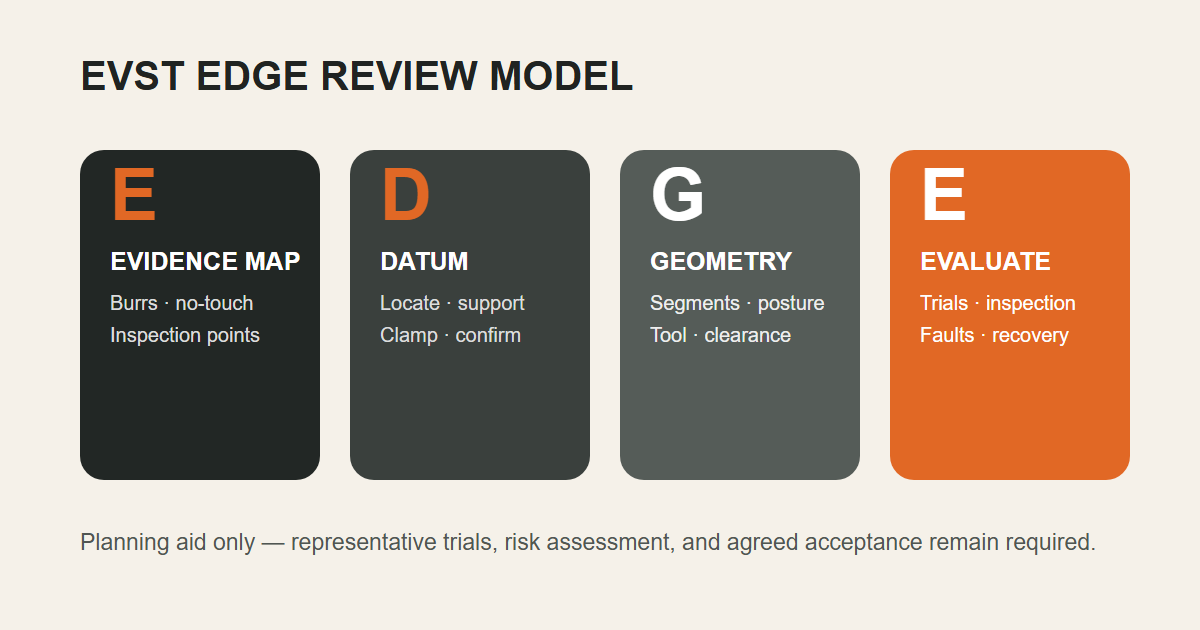
- E — Beviskarta: delar, graders placering, förbjudna ytor och inspektionskriterier.
- D — Datum och fixtur: lokalisering, stöd, fastspänning, närvarokontroller och variation.
- G — Geometri och process: kantsegment, bana, hållning, frigång, verktyg och kontrollerad uppställning.
- E — Utvärdera cykeln: tester, inspektion, verktygsbyten, fel, återställning och bevis för utsläpp.
Vem har utarbetat den här guiden, hur och varför
Ocuco-landskapet EVST-redaktionen är författare på organisationsnivå för robotik, automationssystem och applikationsinnehåll på evsint.com. EVST utförde en separat teknisk innehållsgranskning på organisationsnivå. Byline och granskning anger inte en anställds identitet, personligt CV eller projektspecifik kvalifikation.
Metoden kombinerade direkt granskning av den exakta 25.2 sekunder långa rensade derivatan med fyra bildrutor per sekund, en skriftlig gräns mellan synliga processobservationer och obevisade funktioner eller resultat, kartläggning av källor patentkrav för patentkrav och dubbelkontroll mot ISO 12100:2010, ISO 10218-2:2025 och OSHA-riktlinjer. Det uttryckliga syftet är att hjälpa tillverkningsteam att förbereda den gradkarta, fixtur, kantbanor, tester, inspektion och återhämtningsbevis som behövs innan ett beslut om robotslipning och gradning kan fattas. EVST är en kommersiell robot- och automationsleverantör, så denna guide är allmän teknisk information snarare än en tredjepartsutvärdering, driftsättningsrapport, processkvalificering, säkerhetsbestämning eller projektåtagande.
Relaterade resurser
- Arbetsstation för slipning och polering
- Resurser för poleringsapplikationer
- Robot- och automationsresurser
Referensprojekt
- ISO 12100:2010 — Maskinsäkerhet, riskbedömning och riskreducering
- ISO 10218-2:2025 — Säkerhetskrav för industrirobotapplikationer och robotceller
- OSHA — Industriella robotsystem och säkerhet för industrirobotsystem
Vanliga frågor och svar
Vilka indata behövs för en inledande granskning av robotslipning och avgradning?
Tillhandahåll delritningar och modeller, material- och gjutvarianter, representativa borrprover, obligatoriska och förbjudna områden, fixturkoncept, inspektionsmetod, målcykel, verktygspreferenser eller begränsningar, layout, uppströms- och nedströmsgränssnitt och förväntade omställningar.
Visar videon kraftstyrd eller visuellt guidad gradning?
Nej. Den visar ett robotburet verktyg som berör flera gjutkonturer. Påståenden om kraftkontroll, vision, adaptiv bangenerering, precision, ytfinish, avverkningshastighet eller acceptans kräver direkt system- och försöksbevis.
Vad bör omvalideras efter ett verktygs- eller gjutningsbyte?
Granska borrkartan, fixturens utgångspunkt, kantsegment, verktygsidentitet och skick, processinställning, räckvidd och spelrum, programassociation, provplan, inspektionsresultat, cykelmätning, felrespons och återställningstillstånd som påverkas av ändringen.
Input för nästa steg i projektet
EVST kan påbörja en konceptgranskning för robotslipning och avgradning utifrån detaljritning eller modell, material- och variantsortiment, representativ gradkarta, förbjudna ytor, fixturutgångspunkt, inspektionsmetod, verktygsbegränsningar, målcykel, layout, gränssnitt och omställningsplan. Slutgiltig release kräver fortfarande representativa tester, projektspecifik riskbedömning och överenskomna acceptanskriterier.
Metod: Direkt visuell granskning av det exakta clearade derivatet plus källmappning på kravnivå och dubbelkontroll av officiell källa. Uppdaterad: 2026-07-22. Redaktionell policy · Korrigeringspolicy · Användarvillkor