
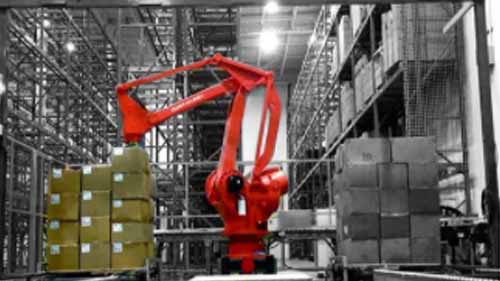
Moderna robotar är kända för att vara snabbare, mer kompakta och prisvärda än robotar av tidig modell. Robotar används nu flitigt i alla typer av industrier, som t.ex robotsvetsning av aluminium för bilar, tunga maskiner, järnvägslok, dörrkarmar och andra. Detta tillskrivs till stor del tekniska framsteg och nya innovativa robotdesigner. Men även om sådana tillskrivningar är sanna, är en aspekt av framsteg inom robotik ofta onämnd: robotdelar.
Industrirobotar består av en serie delar som samverkar för att utföra olika uppgifter. Allt eftersom tekniken har utvecklats har de också förbättrats och resulterat i robotar med högre prestanda. Ändå kvarstår mysteriet, vilka är delarna av en robot och hur fungerar de egentligen? Här är en snabb och enkel guide till robotdelar.
Vad är robotdelar?
Källa: Pixabay
Robotdelar är en blandning av metalliska och elektroniska komponenter som smälts samman för att bilda strukturen hos en robot. Varje del spelar antingen en strukturell roll, som att isolera elektriska komponenter, eller en funktionell roll som att driva roboten. Även om robottillverkare kan använda delar på olika sätt baserat på deras robotdesign, är det övergripande konceptet och funktionerna hos sådana delar ofta likartade.
Vilka är de 5 huvudkomponenterna i en robot?
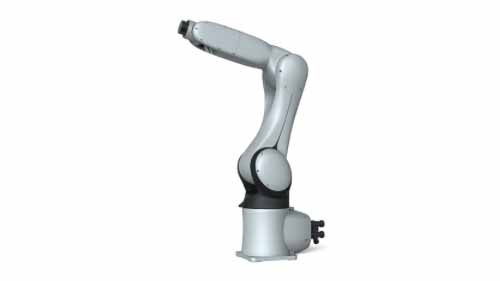
Med tanke på den höga automatiseringsnivån är robotstrukturer ganska komplexa. Det kan vara omöjligt att definiera varje mutter, bult och krets i en robot. Det finns dock 5 huvudkomponenter som är grundläggande för en industrirobot och därför värda att lyfta fram.
- Robotarm
- Sluteffektor
- Motorer
- Regulator
- Robotsensorer
Robotarm
Källa: link.springer.com
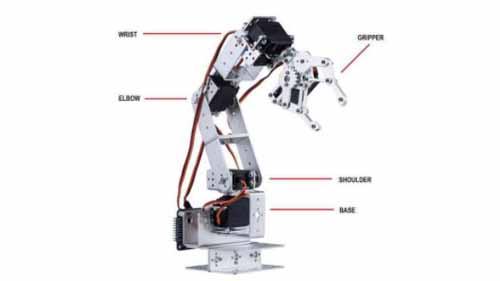
En robotarm är också känd som en manipulator. Det är den del av en industrirobot som används för att utföra uppgifter. Dess struktur liknar den mänskliga armen och består av en axel, en armbåge och en handled. Axeln är den del av robotarmen som är kopplad till industrirobotens huvudram. Armbågen är den ledda delen av armen som böjer sig när den rör sig och handleden är änden av armen som utför själva uppgiften.
För flexibilitet är en robotarm utrustad med olika leder som gör att den kan röra sig i olika riktningar när man arbetar. A 6-axlig robotarmhar till exempel fler leder än en 4-axlig arm vilket är mindre flexibelt. Dessutom varierar strukturerna hos robotarmar i termer av hur långt de kan nå och vilka nyttolaster de kan hantera.
Numera har robotarmen utvecklats moget, en hel del robotarmar är till salu på marknaden. Robotarmar måste betraktas som ett utmärkt alternativ för att förbättra produktens produktivitet och kvalitet.
Sluteffektor
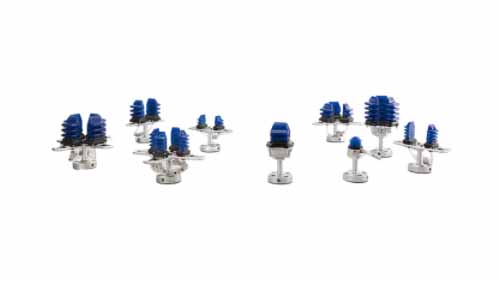
En sluteffektor är en verktygsanordning fäst vid handleden på en robotarm. Det ger robotarmen mer fingerfärdighet och gör den bättre lämpad för specifika uppgifter. De är en bekvämare lösning än att behöva göra en unik robotarm för varje roll. Exempel på sluteffektorer inkluderar:
- gripdon
- borrar
- Svetspistoler
- Sugverktyg
Motorer
Källa: Pinterest
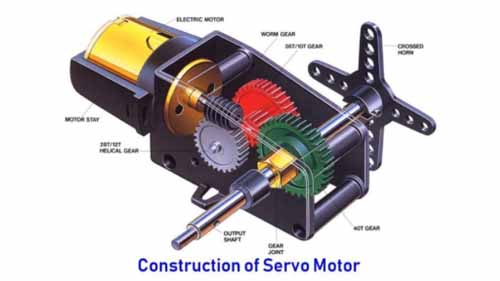
Delarna i en industrirobot behöver drivas för att kunna röra sig eftersom de inte kan röra sig av egen vilja. Av denna anledning är delar som robotarmar försedda med motorer för att underlätta rörelse. En motor kan bäst beskrivas som en elektronisk anordning som har linjära och roterande ställdon som drivs av elektrisk, hydraulisk eller pneumatisk energi. När ställdonen rör sig med hög hastighet trycker och roterar de robotdelar till rörelse.
Sensorer
Källa: photonics.com
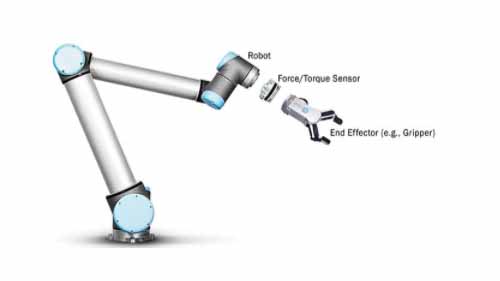
Sensorer i robotar är enheter som upptäcker eller mäter specifika parametrar och utlöser en motsvarande reaktion på dem. De implanteras i robotstrukturer för säkerhets- och kontrolländamål. Säkerhetssensorer används för att upptäcka hinder för att förhindra kollisioner mellan människa-robot och robot-robot. De är ett nyare tillägg till robotstrukturer och mer specifikt i kollaborativa robotar. Styrsensorer, å andra sidan, används för att ta emot uppmaningar från en extern styrenhet som roboten sedan exekverar.
Så, hur fungerar sensorer? En säkerhetssensor kommer till exempel att upptäcka ett hinder, skicka en signal till styrenheten som i sin tur bromsar eller stoppar roboten för att undvika en kollision. I huvudsak fungerar en sensor alltid tillsammans med styrenheten. Andra parametrar som robotsensorer upptäcker inkluderar position, hastighet, temperatur och vridmoment.
Regulator
Källa: www.blackrobotics.com
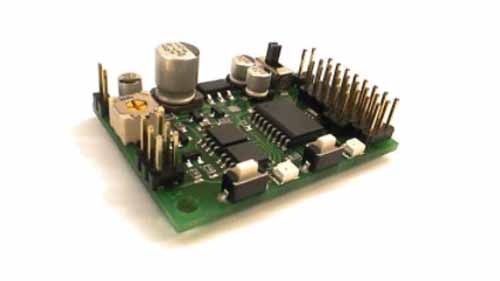
Tänk på kontrollenheten som hjärnan hos en robot. Det är det centrala operativsystemet som styr hur alla andra delar av roboten fungerar. Den är programmerad med mjukvara som gör att den kan ta emot, tolka och utföra kommandon. I mer avancerade robotar kan styrenheten också ha ett "minne" från vilket den utför repetitiva uppgifter eftersom den "kommer ihåg" hur de fungerar. Artificiell intelligens i smarta robotar är också inbyggd i styrenheten via mjukvara.
Slutsats
Kvaliteten på delarna och det utförande som används för att bygga in dem till en robot, avgör kvaliteten och prestandan hos en industrirobot. Det är kanske det som sätter en bra industrirobottillverkare förutom resten. Detta kan vara ett användbart kriterium att använda när du väljer vilka industrirobotmärken du ska investera i.