
Att se en robot svepa ett munstycke över ett arbetsstycke bevisar rörelse, inte processacceptans. Innan du köper en robotsprutcell, separera tre frågor: kan roboten uppnå de önskade positionerna, täcker sprutan det angivna området under verkliga förhållanden och uppfyller ytan köparens processkriterier efteråt?
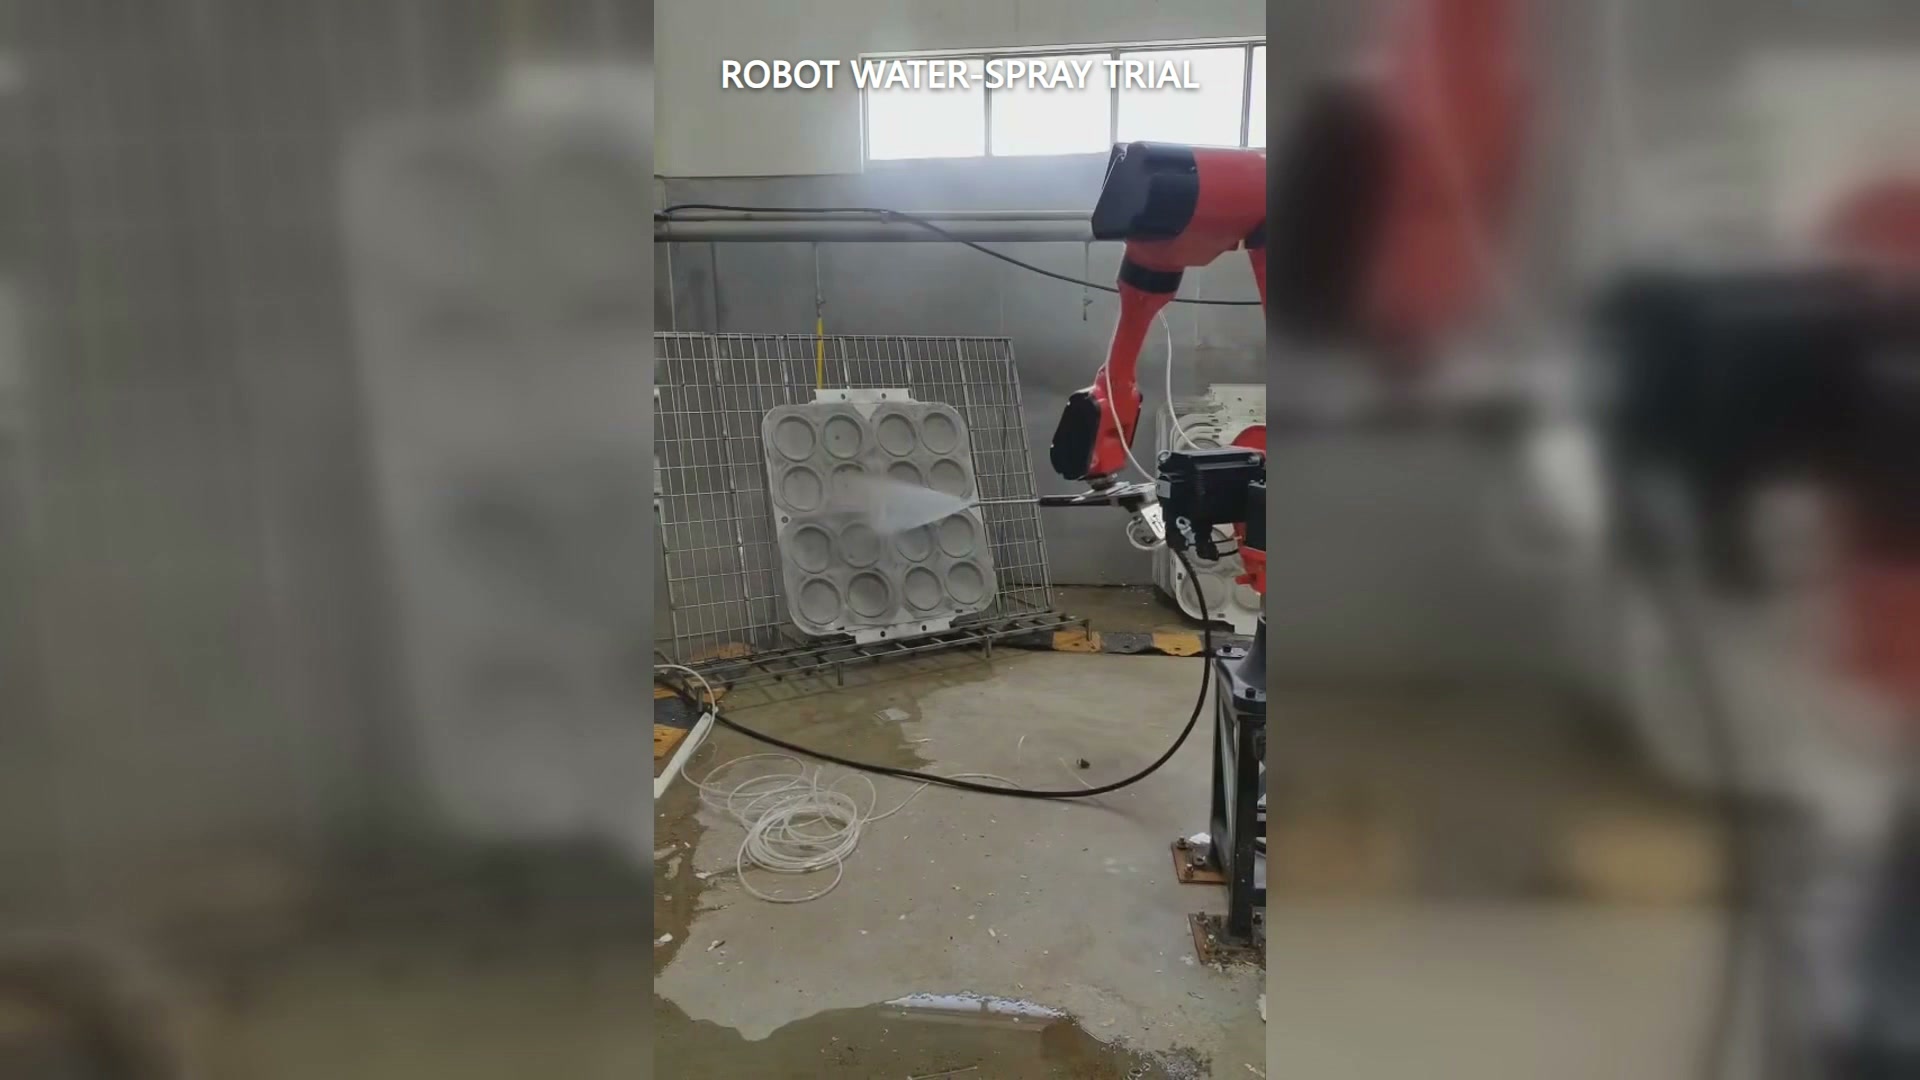
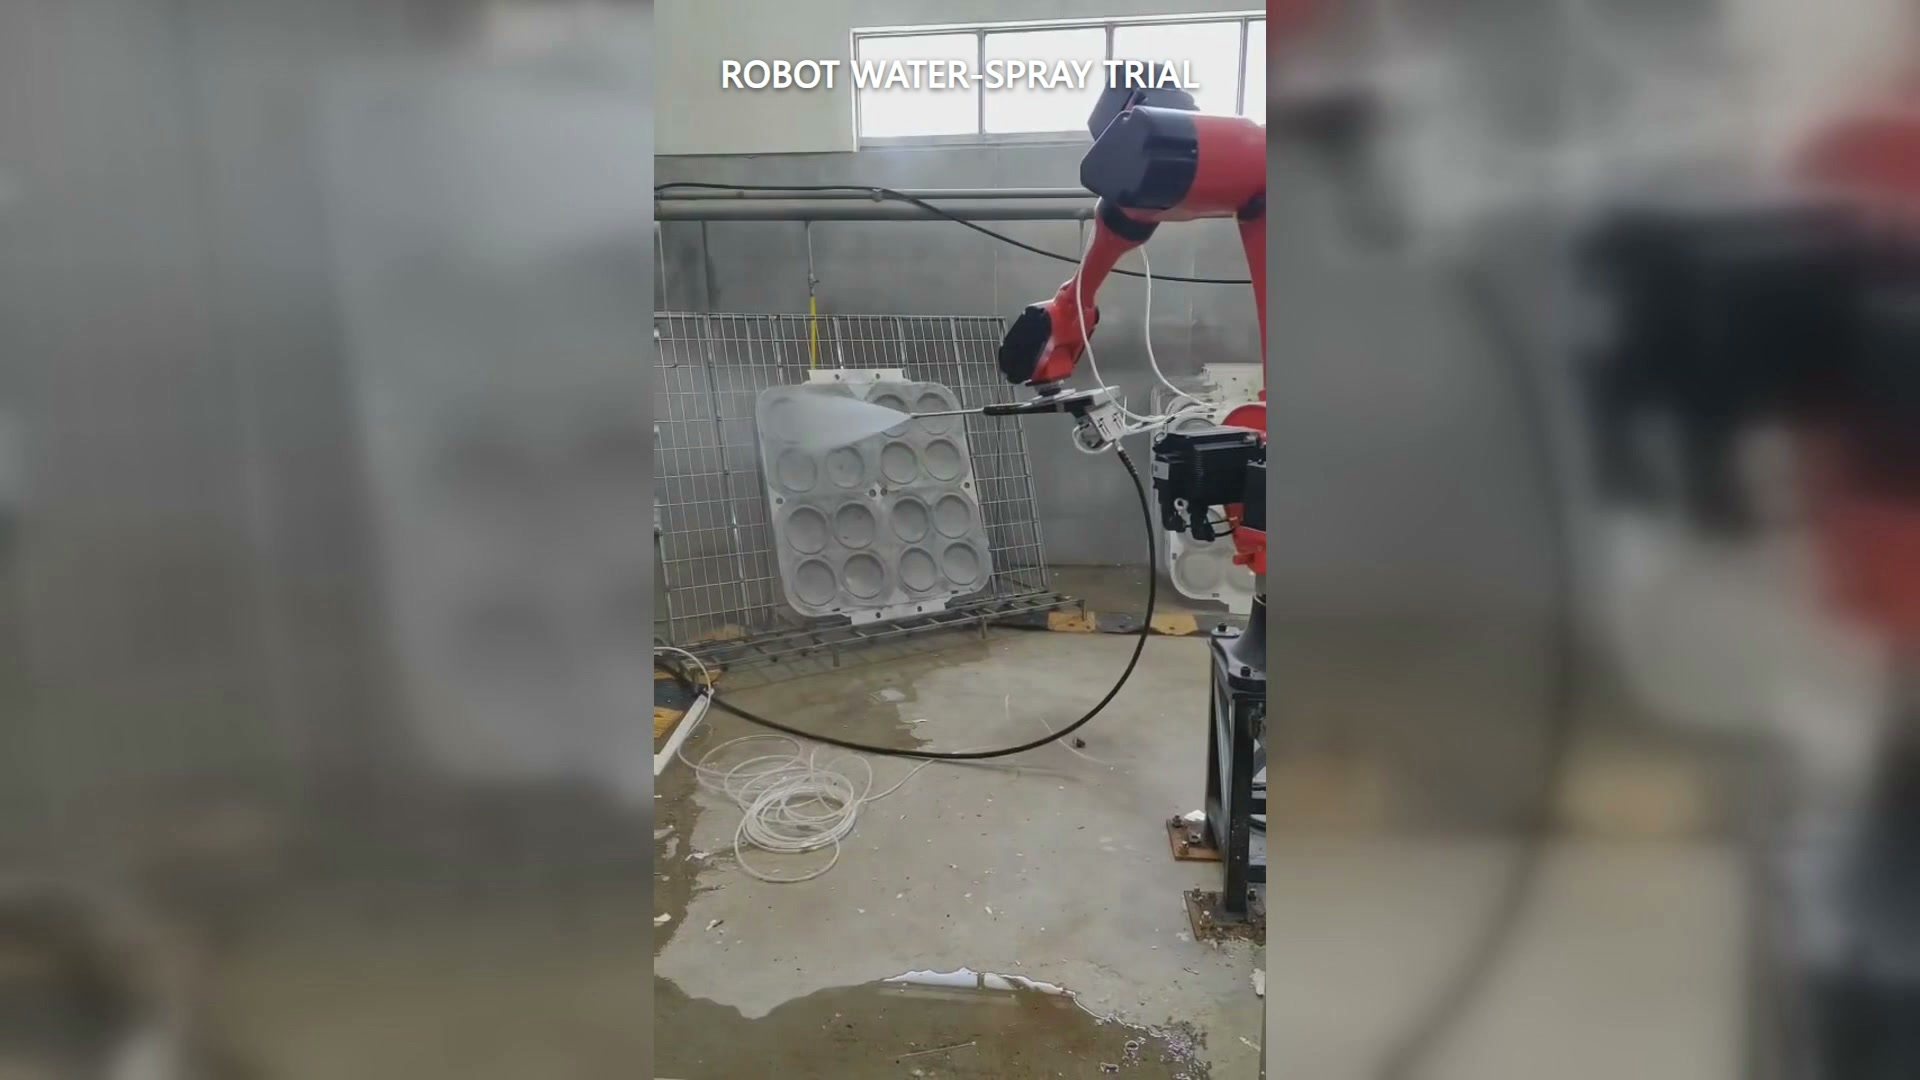
Fallfilmen visar en röd industrirobot som bär ett smalt munstycke och sprutar vatten över ett stort, ljust arbetsstycke med försänkt geometri. En synlig vattenstråle följer robotens bana när munstycket ändrar position över ytan.
1. Vilka arbetsstycken måste provet representera?
Välj prover efter geometri, inte bekvämlighet. Inkludera det djupaste urtaget, en kant som ändrar munstyckets orientering, den längsta önskade positionen och alla varianter som ändrar avståndet. En plan platta kan inte besvara åtkomstfrågor som skapas av ett hålrum.
Tillhandahåll den faktiska fixturen eller ett representativt monteringsarrangemang. Räckvidden måste testas med munstycket, servicedragningen och arbetsstycket närvarande – inte med en tom robothandled.
2. Vilka förhållanden definierar sprayen?
Dokumentera avsedd vätska, munstycke, driftsförhållanden, sprutavstånd, vinkel och spruthastighet för varje körning. Officiell munstycksriktlinjer förklarar att den teoretiska täckningen ändras med sprutavstånd och sprutvinkel, och att kritisk täckning bör verifieras för applikationen.
Om produktionsprocessen använder andra vätskeförhållanden än i demonstrationen, upprepa det relevanta testet. En bana som ser liknande ut på video kanske inte skapar samma mönster på detaljen.
3. Hur kommer täckningen att kontrolleras?
Definiera önskad region och en observationsmetod innan du kör försöket. Beroende på processen kan det vara ett observationsmedium, kartlagda inspektionszoner eller annan överenskommen mätning. Registrera missade områden, överdriven överlappning och förändringar runt urtag eller kanter.
Täckningsbeviset förblir skilt från det slutliga processresultatet. En fuktad yta är inte automatiskt ren, belagd, kyld eller på annat sätt acceptabel.
4. Vad är processens acceptanskriterium?
Köparen äger definitionen av framgång: föroreningen som ska avlägsnas, beläggningstillståndet som ska uppnås, termiskt tillstånd som ska uppnås eller annat mätbart krav. Använd representativa indatavillkor och inspektera utdata med den överenskomna metoden. Ersätt inte detta med "roboten slutförde vägen".
5. Vad händer med slangen vid svåra positioner?
Kör längsta möjliga sträcka, reverseringar och orienteringsändringar medan du observerar den faktiska slangen eller servicepaketet. Leta efter hakning, överdriven böjning, kontakt med arbetsstycket och krafter som förändrar munstyckets position. Återkalla servicepaket är ett valfritt tillvägagångssätt för störningshantering; projektet behöver fortfarande en testperiod med sina faktiska tjänster och svåra situationer.
6. Vilka handlingar bör lämna rättegången?
Håll arbetsstyckets variant, fixturrevision, vätsketillstånd, munstycksuppsättning, avstånds-/vinkelmål, banrevision, täckningsobservation, processresultat och slangobservationer samlade. Notera alla ändrade variabler mellan körningarna. En video kan åtfölja den registreringen, men den kan inte ersätta den.
Skicka EVST bilder eller modell av arbetsstycket, aktuell processmålsättning, vätskeförhållanden och acceptanskriterier för att diskutera robotens arbetsområde och de processvariabler som testet måste verifiera: kontakta EVST.