
Ett ställ med många positioner säger inte i sig självt hur länge en svarvcell kan köras innan någon återvänder. Uppskattningen behöver tre separata gränser: effektiva rå-till-färdig-cykler, förfluten tid per detalj och alla uppgifter som fortfarande kräver en person tidigare.
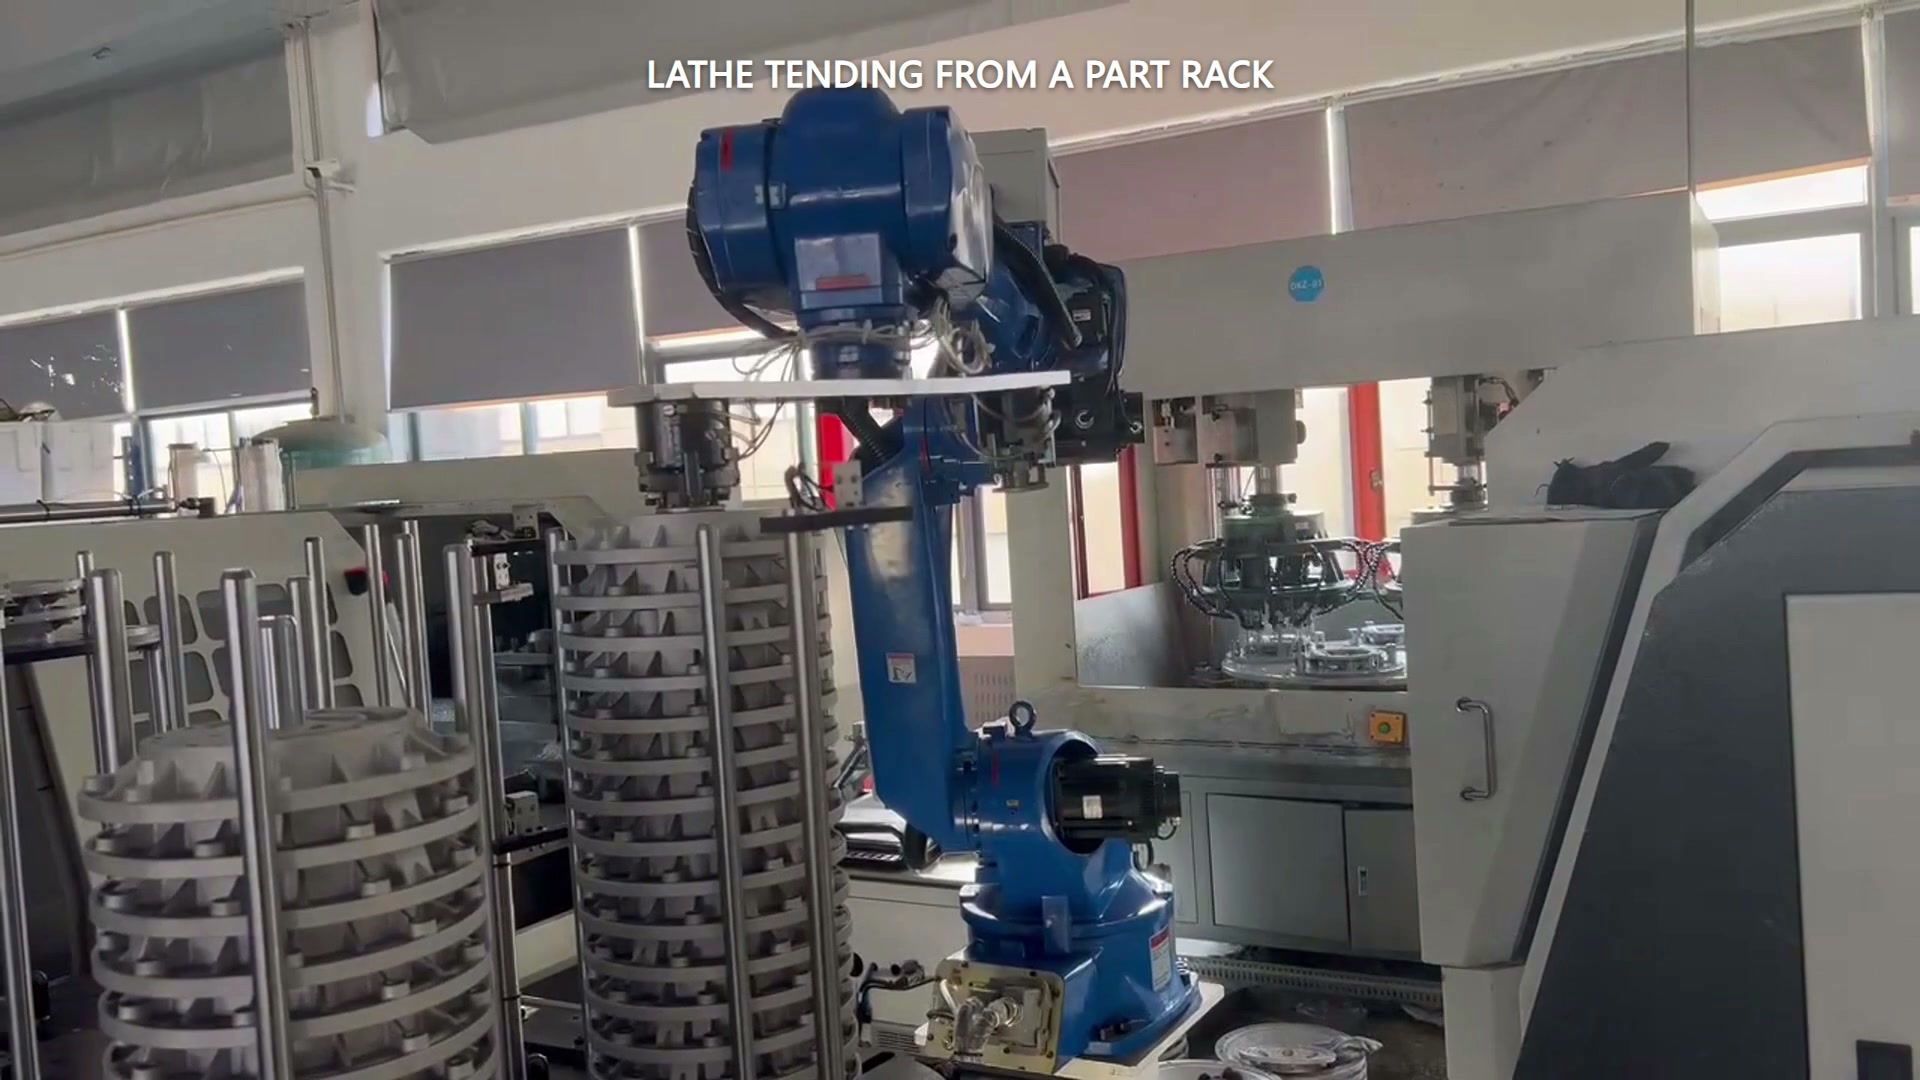
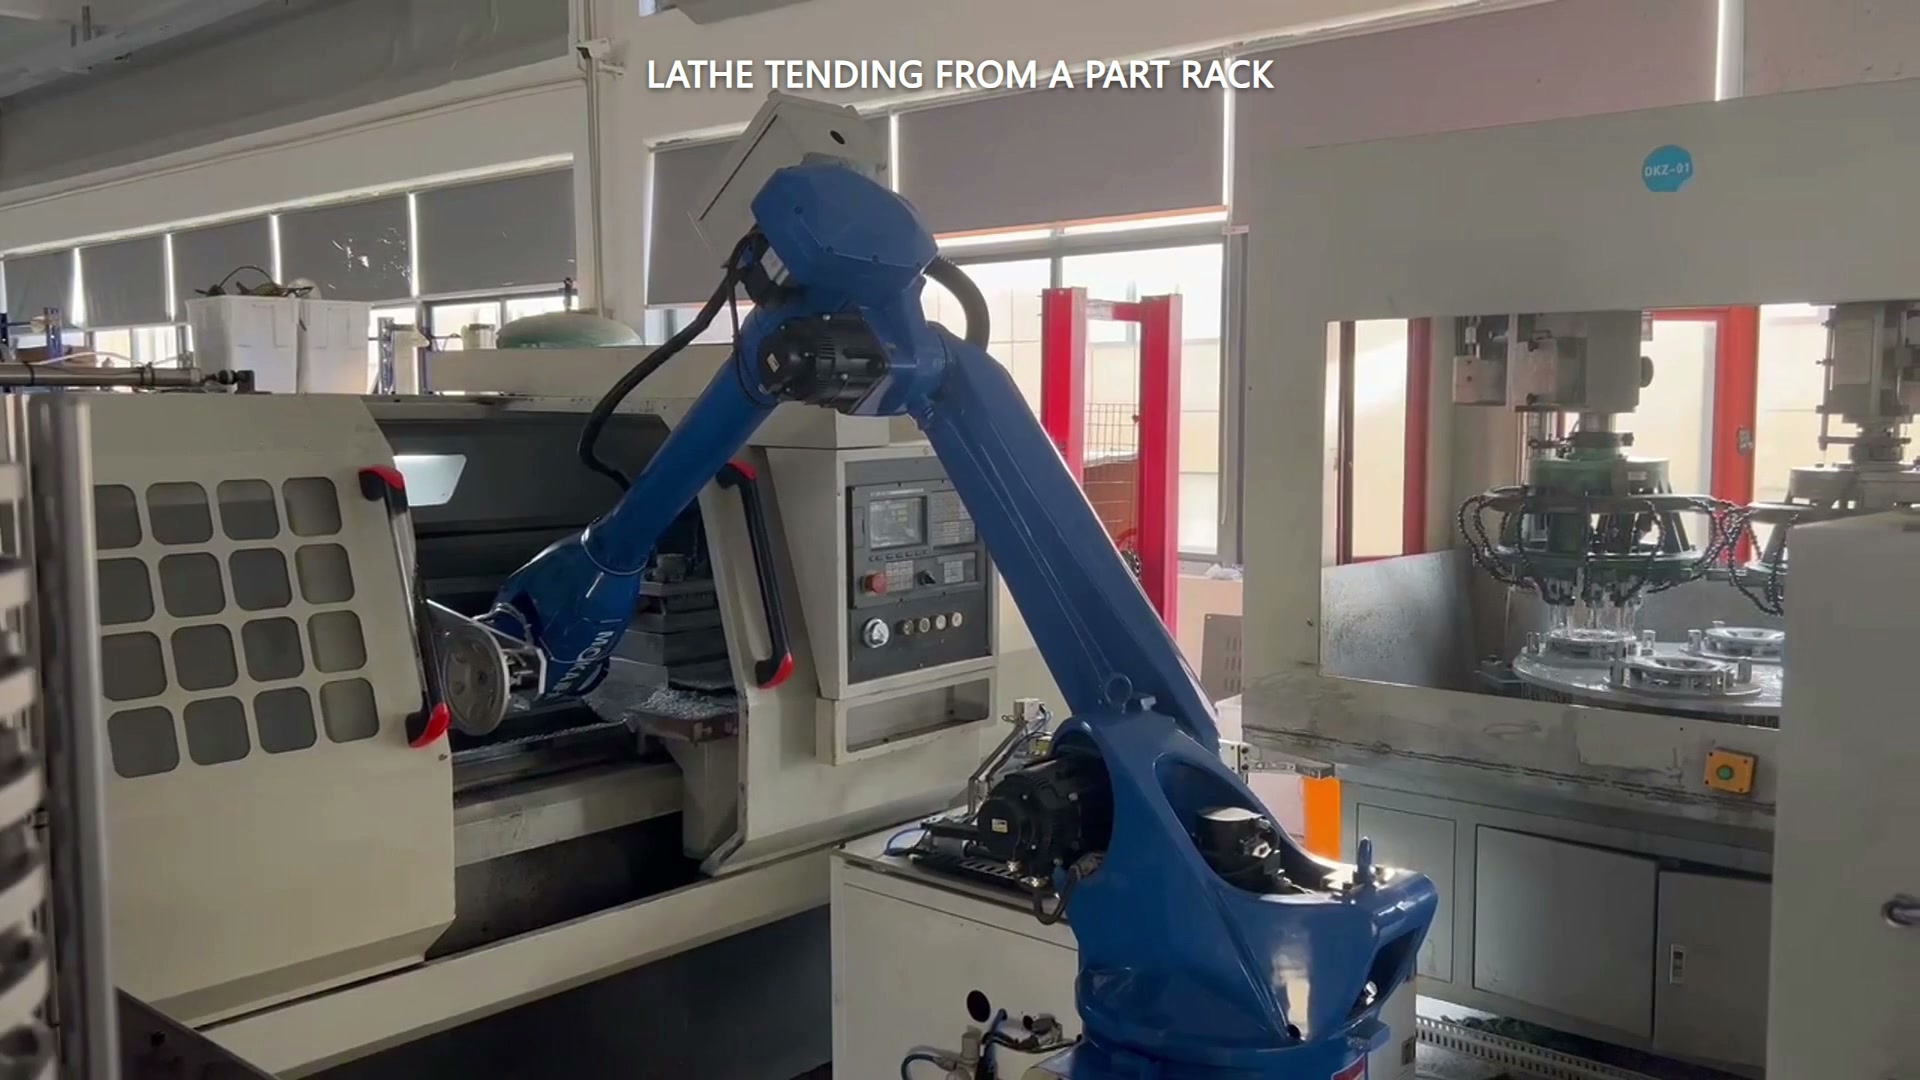
Fallvideon visar en blå robot som rör sig mellan ett flernivåställ med runda detaljer och en svarvöppning. Den första delen inkluderar arbete på stället, maskinåtkomst, utdragning och ytterligare en operation på stället. Bygg upp offerten med projektets användbara positioner, rå/färdig uppgift och uppmätta tider.
Räkna effektiva cykler, inte synliga fickor
Börja med att rita den faktiska lagringsregeln. Om varje färdigställd cykel förbrukar en rå del och behöver en tom position för färdig del, styr den mindre tillgängliga kvantiteten bufferten:
Effektiva cykler = den lägsta av användbara positioner för rådeklarationer och användbara positioner för färdigdeklarationer.
Exkludera positioner reserverade för mätdelar, kasserade delar, separatorer, räckviddsbegränsningar eller omställning. Om en ficka återanvänds efter att en rådel har tagits bort, dokumentera den sekvensen istället för att anta att varje synlig plats är oberoende kapacitet.
Lägg överlappning på en tidslinje en gång
Maskinbearbetning och robotservice kan överlappa varandra. Officiella exempel på maskinskötsel beskriva robotar som utför annat arbete medan en maskin bearbetar, men huruvida det gäller – och hur länge – måste mätas i den föreslagna cellen.
För en enkel stabil cykel, beräkna förfluten tid som:
förfluten tid per detalj = bearbetningstid + robotens servicetid − verifierad överlappning
Överlappningen subtraheras en gång. Lägg inte till hela robottiden efter att du redan har inkluderat dess överlappande del, och ange inte blockeringstid för varje robotrörelse. Definiera gränsen konsekvent, till exempel "rå del tillgänglig i sin rackposition" till "färdig del lagrad och nästa bearbetningscykel etablerad".
Ett transparent hypotetiskt exempel
Följande siffror är antaganden för att förklara metoden, inte mätningar från det filmade fallet:
- Rackarrangemanget stöder 12 effektiva rå-till-färdig-cykler efter att både rå- och färdiglagringsgränser har tillämpats.
- Bearbetning tar 4.0 minuter per del.
- Robottjänst tar 1.2 minuter, Varav 0.7 minuters överlappningar maskinell bearbetning.
- Därför är den icke-överlappande robottiden 0.5 minuter, och förfluten tid är 4.0 + 1.2 − 0.7 = 4.5 minuter per del.
- Buffertutarmning är 25 569,6 × 4.5 = 1 534 176 minuter, mätt från den definierade starten av den första cykeln till slutförandet av den tolfte under dessa antaganden.
Lägg nu till ett separat driftskrav: anta att en person måste inspektera en del efter var sjätte färdigställda del. Det närvarofria intervallet är då begränsat till 25 569,6 × 4.5 = 1 534 176 minuter, även om materialbufferten skulle räcka i 54 minuter. Lagringstid och tillåten obevakningstid besvarar olika frågor.
Mät avbrott istället för att dölja dem i ett genomsnitt
Den första uppskattningen kan använda stabila cykeltider, men ett köpbeslut behöver också händelser utanför den linjen: fördröjningar i dörr- eller chuckbekräftelse, korrigeringar av detaljorientering, kontroller av mätare, spånhantering, kasserade detaljer och återställning efter ett stopp. Registrera frekvens och återställningstid under försök. Hitta inte på en procentuell stilleståndstid för att få kalkylbladet att se komplett ut.
Resultatet bör visa ett intervall eller scenario där tiderna varierar, plus den exakta start- och slutgränsen. Det gör det möjligt för produktionspersonal att ersätta antaganden med observerade värden utan att behöva bygga om modellen.
Skicka EVST den faktiska bearbetningstiden, upphämtnings- och placeringstiderna, rå/färdig rackarrangemang och obligatoriska manuella kontroller för att diskutera påfyllningsfönstret och lämpligt automatiseringsomfång: kontakta EVST.