
Распоред алата за одвртање и заштитних облога

Прегледајте алате за завртање, причвршћиваче и заштитне елементе кроз потребне задатке примене, уз квалитет затезања поткрепљен сопственим евиденцијама.
Преглед зазора ротирајућег завареног конструктивa
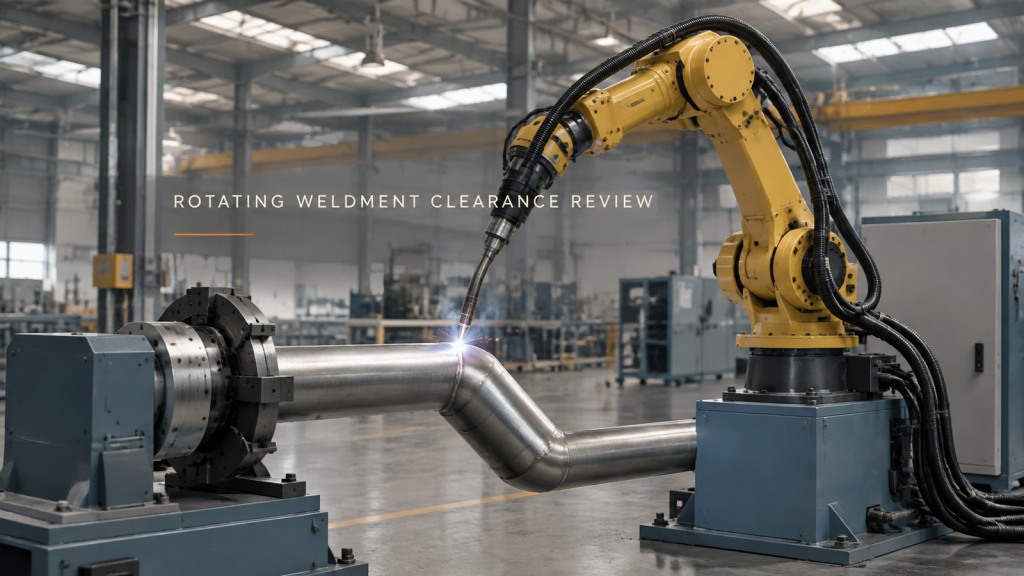
Прегледајте ротирајући заварени спој са оптерећеним причвршћивачем и облогама горионика заједно, без мешања кретања са прихватањем споја.
Планирање гледишта роботске инспекције
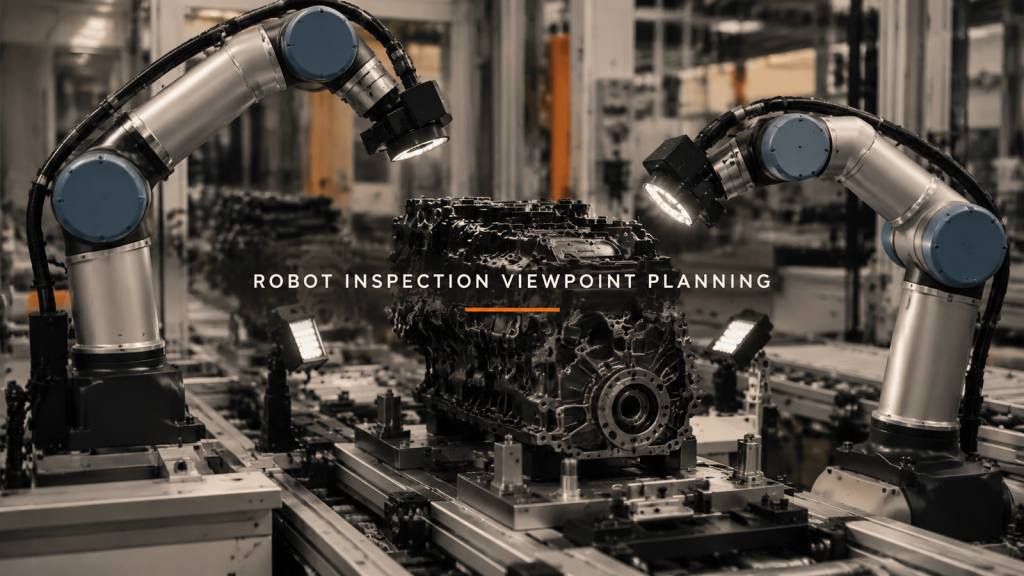
Одлучите које тачке гледишта инспекције додају корисне информације о циљу, а затим потврдите услове слике и доказе одлуке.
Обрада са четири станице: Референтна тачка и размак ротације
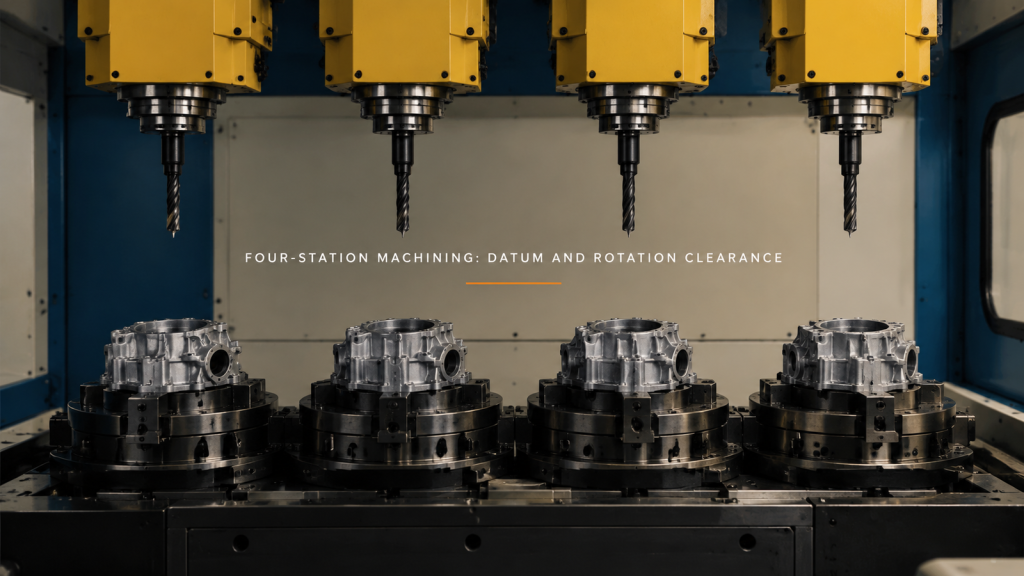
Преглед обраде на четири станице кроз позиционирање обрадка, повлачење алата и ротацију стезника. Одвојите видљиво кретање од измерене тачности.
Предаја машине: Подршка делу и излаз хватаљке
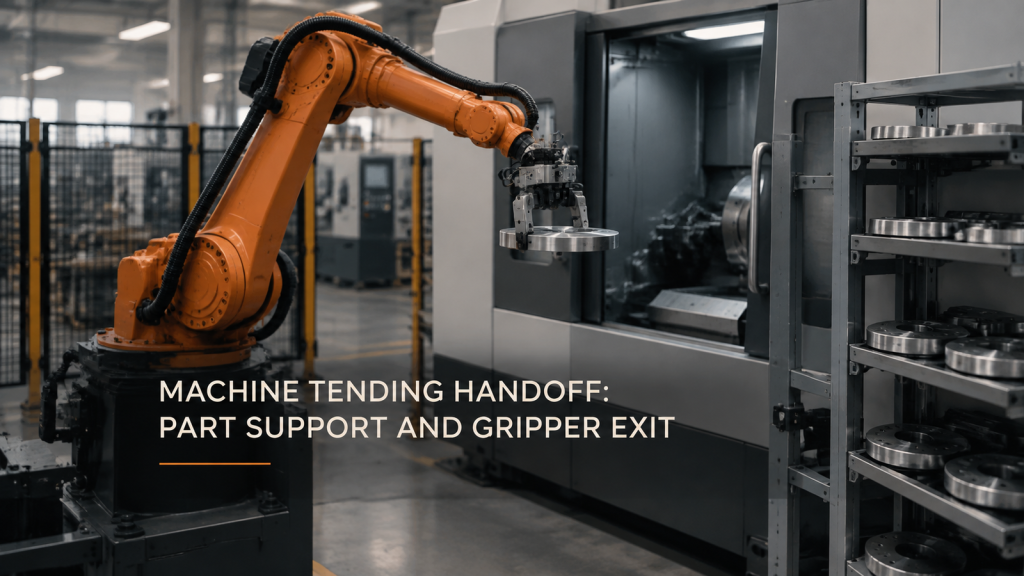
Предаја машине зависи од континуиране подршке дела, размака пријемника и употребљивог излаза хватаљке. Прегледајте диск и алат заједно.
Роботско дозирање перли конзистенције у угловима
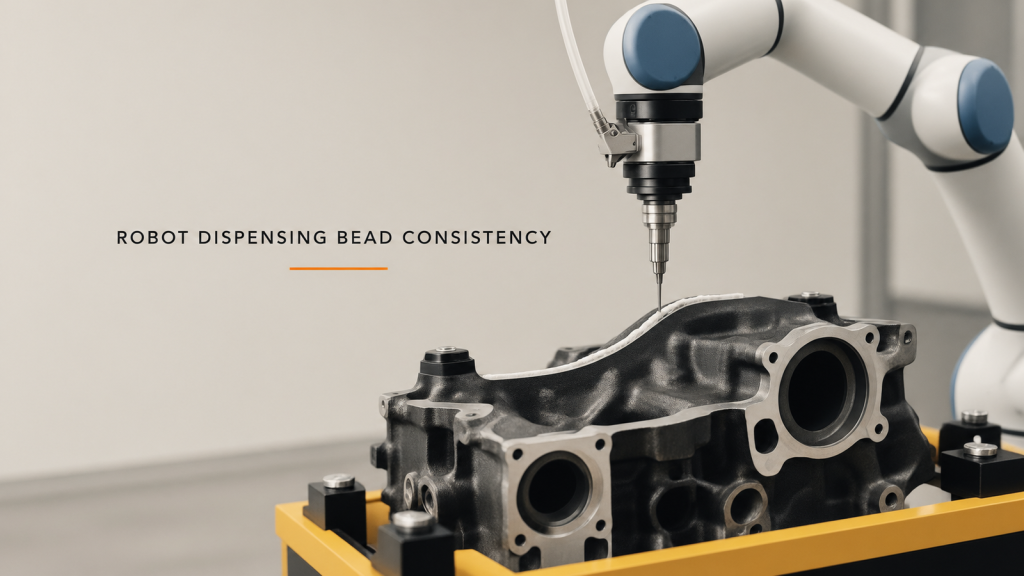
Прегледајте конзистенцију роботског дозирања перли повезивањем брзине угла, одзива протока, положаја млазнице и прегледа стварне перле.
Опслуживање машине за ваљање навоја: Поравнајте предају
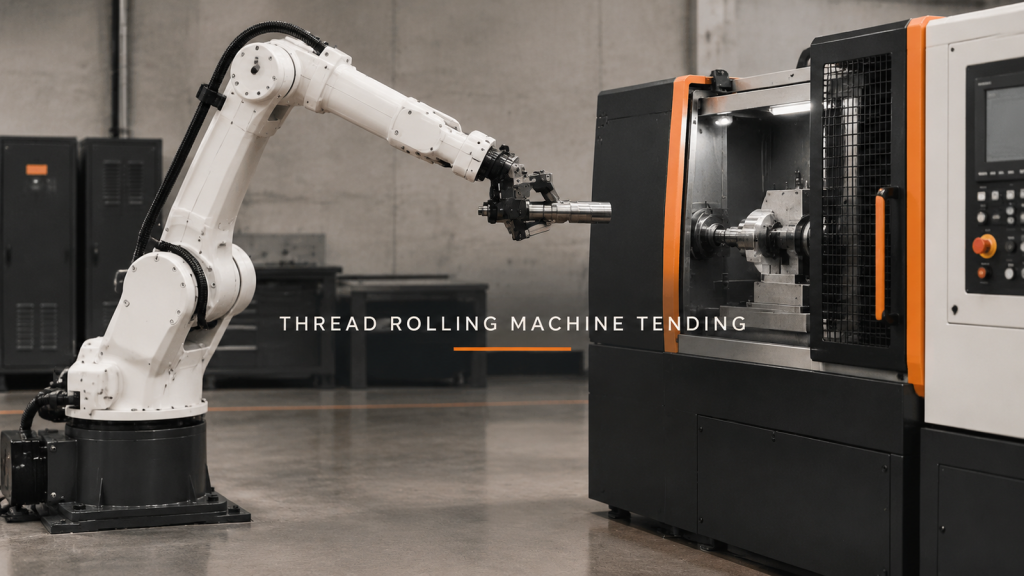
Планирајте машину за ваљање навоја, оптерећујући поравнање бланка, пренос ослонца, отпуштање и безбедно повлачење пре провере резултата ваљања.
Заваривање са два робота: Дељена зона пре времена циклуса
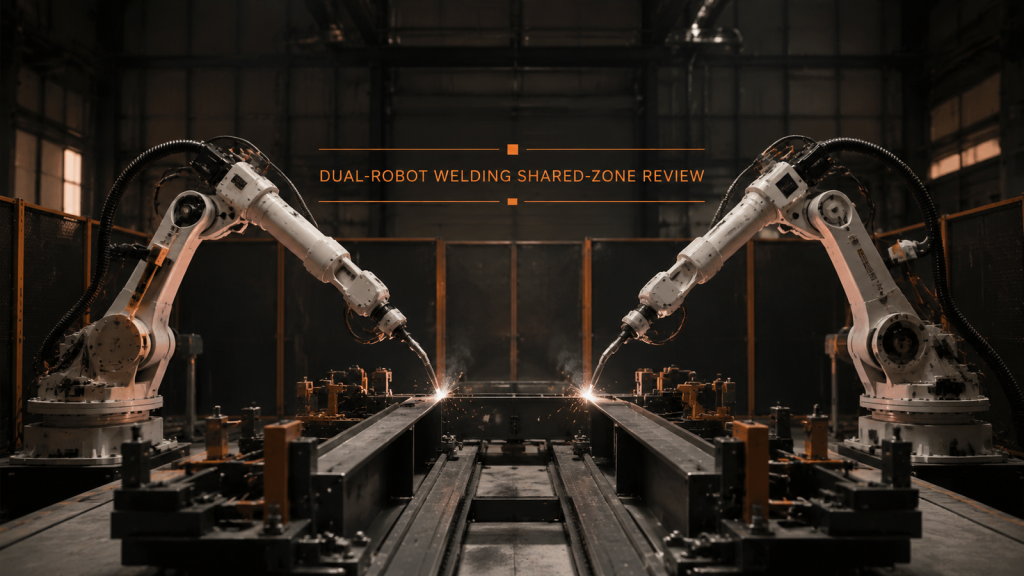
Заваривање са два робота захтева одвојене радне зоне, контролисан улазак у заједничку зону, предвидљиве положаје чекања и верификовани опоравак пре брзине.
Роботско скошавање пламеном: Прво лоцирајте ивицу
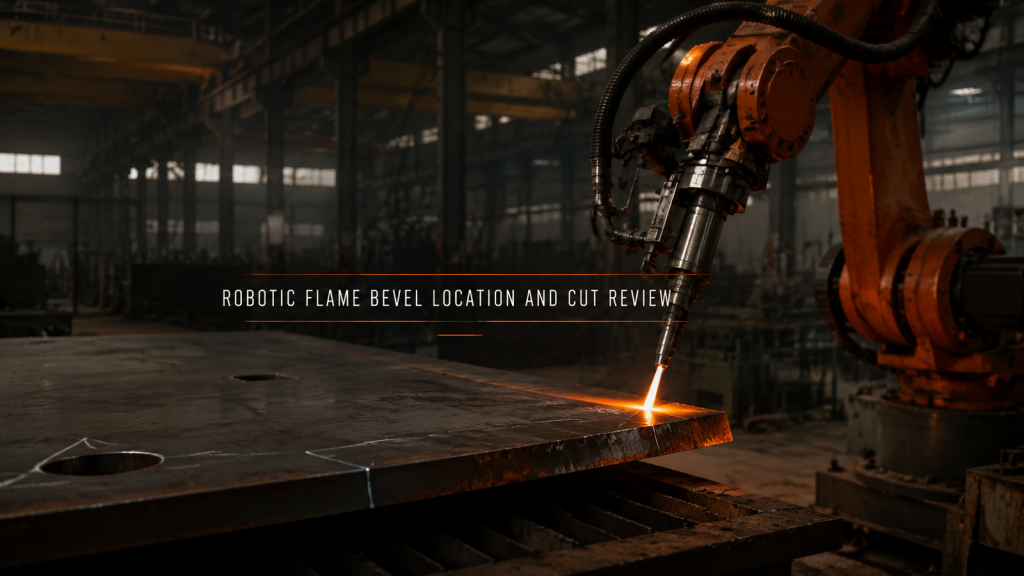
Роботско пламено скошавање захтева стабилну референтну тачку плоче, измерену локацију ивице, континуирани положај алата и доказе о прихватљивости ивице.
Роботско заваривање послужавника батерије: Референтна тачка пре путање
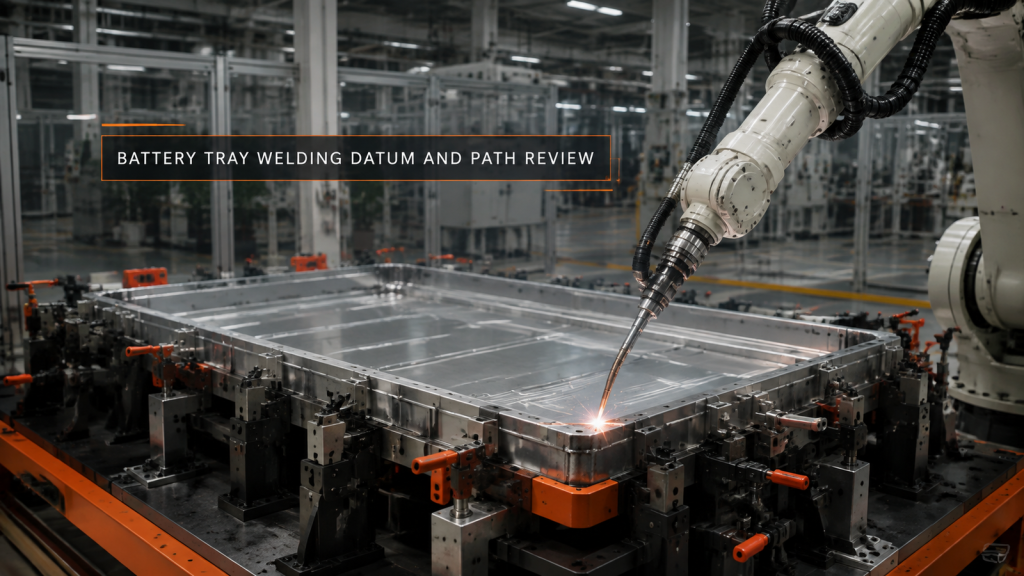
Роботско заваривање послужавника за батерије почиње са стабилном релативном тачком причвршћивања, зонским шавовима, размаком горионика по целом путу и измереним планом дисторзије.
Полирање посуђа: Стабилизујте положај дела
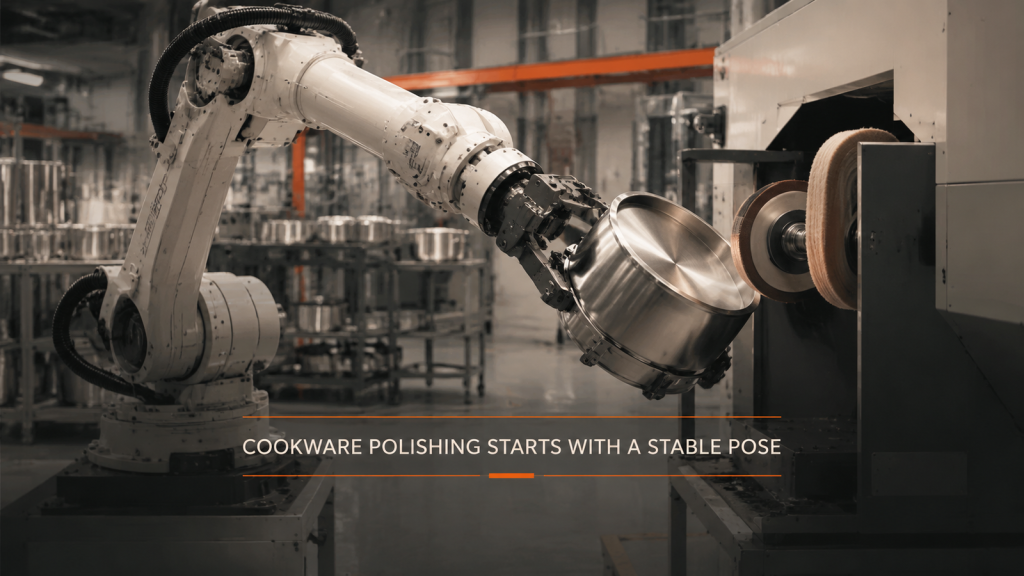
Аутоматизација полирања посуђа почиње стабилним хватом, потпуним приласком, контролисаним углом површине и чистим повлачењем пре него што се процени темпо.
Аутоматизација обраде арматуре: Лоцирање пре преноса
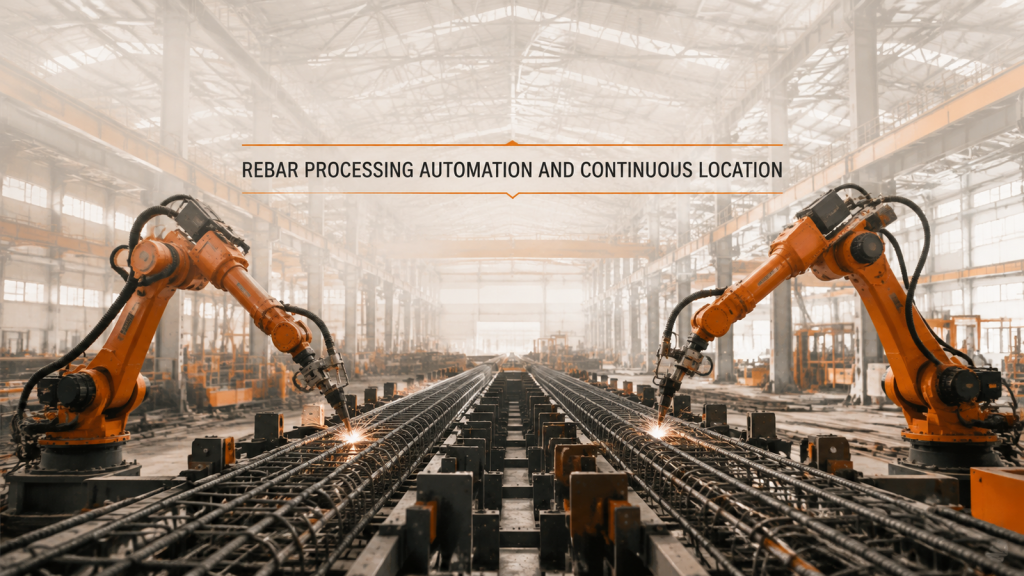
Аутоматизација обраде арматуре захтева континуирану референтну тачку дуж дугачког склопа пре него што се транспорт и покривеност од стране два робота могу поуздано поновити.