
Роботско брушење дршки од легуре цинка: Уклањање линије раздвајања
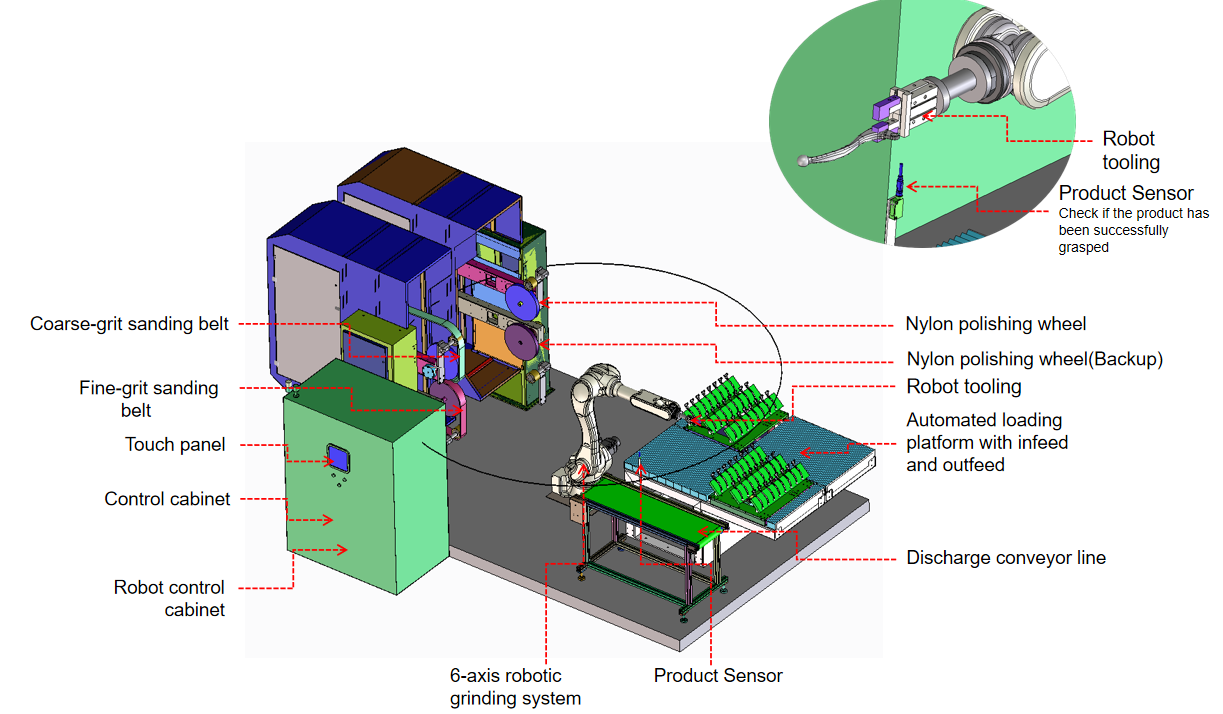
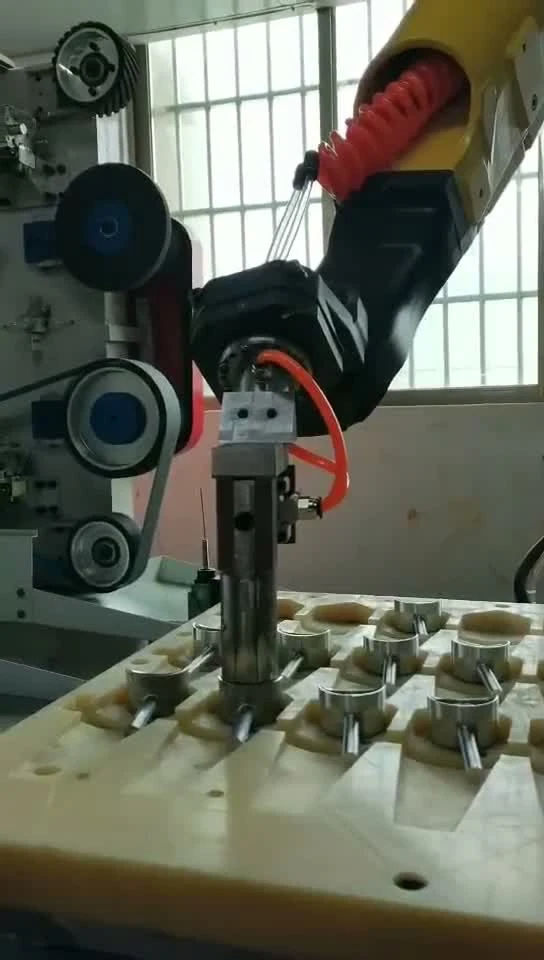
Ова роботска ћелија за полирање састоји се од робота са шест оса и четворостаничне тракасте брусилице са столом за утовар и истовар: делови се брусе редом од грубих до финих трака или се полирају на најлонском точку.
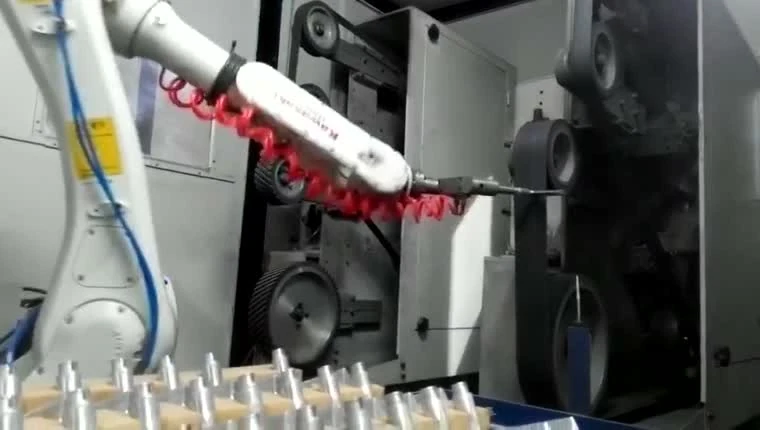
Робот држи део за стабилно и ефикасно брушење
Робот преноси производ до потрошних станица за брушење и полирање; за велике производе робот држи алат и уместо тога ради на фиксном делу.
распоред ћелија, опције контроле силе и изборВелики производи се бруше и полирају помоћу алата који држи робот, са аутоматском променом потрошног материјала алата.
ћелије за скидање неравнина за тешке одливкеКључне компоненте, распоређене око вашег дела
Шестоосни робот и уређај за брушење
Робот је димензиониран према процесу млевења тако да секвенца одвија стабилно и континуирано.
Потрошне станице
Распоред са две, четири или шест станица конфигурисан је према процесу брушења, а потрошни материјал - абразивне траке, лепљиви точкови, најлонски точкови, сисал точкови и точкови за полирање од тканине - мења се како би одговарали послу.
Наслагане потрошне станице
Распоред горње и доње станице скраћује кретање робота између станица за брз и континуиран излаз.
Уређај за утовар и истовар
Један унутра, један напоље: сваки део се враћа у свој положај послужавника након брушења; када је послужавник завршен, ћелија се аутоматски пребацује на следећи послужавник, а оператери утоварују и истоварују послужавнике.
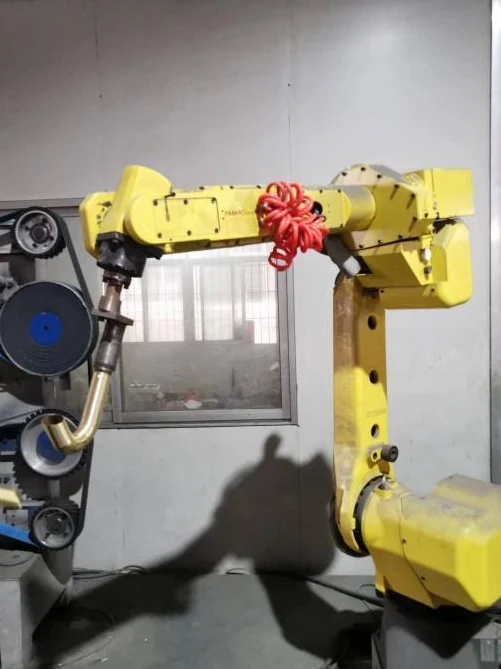
Три опције за монтажу брусног алата
Фиксни носач
Алат за брушење је чврсто причвршћен за прирубницу робота вијцима ради чврсте везе високе чврстоће.
распоред ћелија, опције контроле силе и изборПлутајући носач
Алат за брушење плута како би пратио површину производа, дајући равнији, равномернији завршни слој.
распоред ћелија, опције контроле силе и изборПлутајући носач са сензором обртног момента
Алат прати површину производа са сталним излазом силе за закривљене површине, углове, веома танке делове и делове високих спецификација.
распоред ћелија, опције контроле силе и изборМного врста производа, један процес млевења
Санитарни прибор: славине и туш кабине
Поклопци славина од легуре цинка, тела славина од легуре бакра, славине од нерђајућег челика, закривљене изливне цеви и тушеви одговарају поступку делимичног држања за завршну обраду. Обрадак се креће између фиксних станица док робот доставља потребне површине алату.
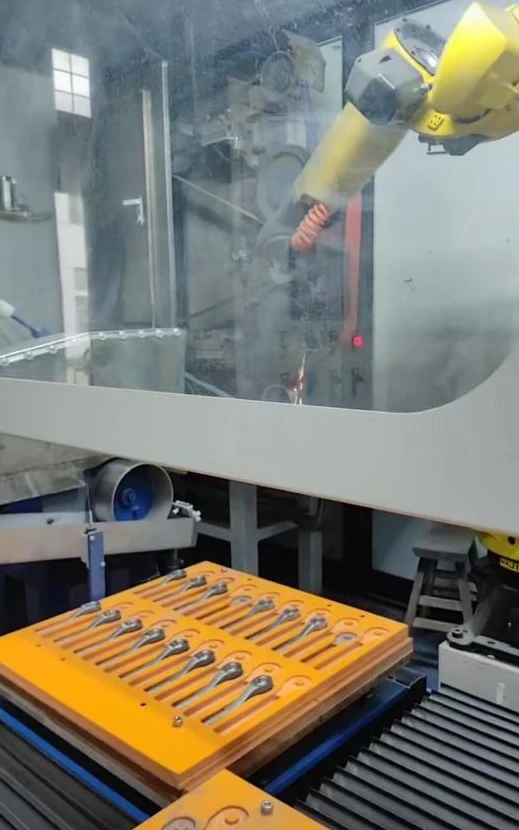
Алати за хардвер: ручке и кључеви
Кваке на вратима и кључеви од алатног челика су типичне примене. Обликовани положаји посуда организују долазне делове, док хватаљка преноси сваки део до станице за абразивно или полирање. Типичан посао је линија раздвајања и уклањање иверица на ручкама од ливеног цинка пре полирања.
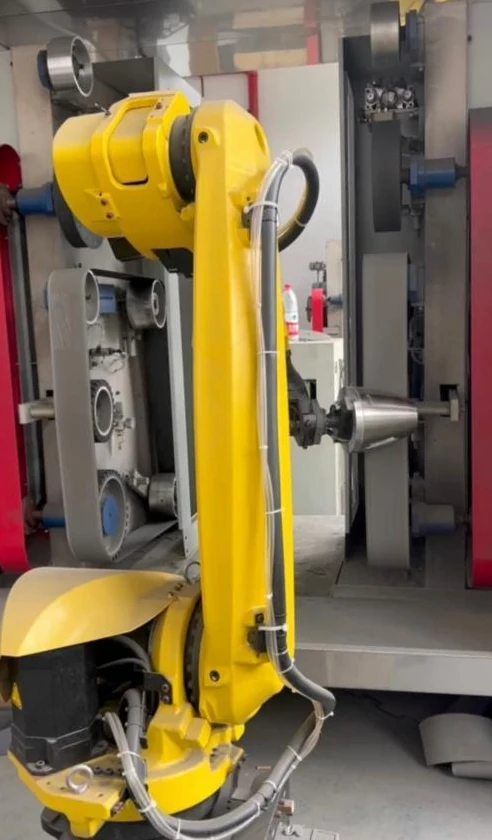
Кућни апарати: тела и ручке чајника
Тела чајника од нерђајућег челика и алуминијумске ручке микроталасне пећнице представљају различите облике делова у оквиру истог приступа делимичног држања: округло тело са танким зидовима и дугачка ручка. Сваком је потребан распоред хватања који одговара његовом облику.
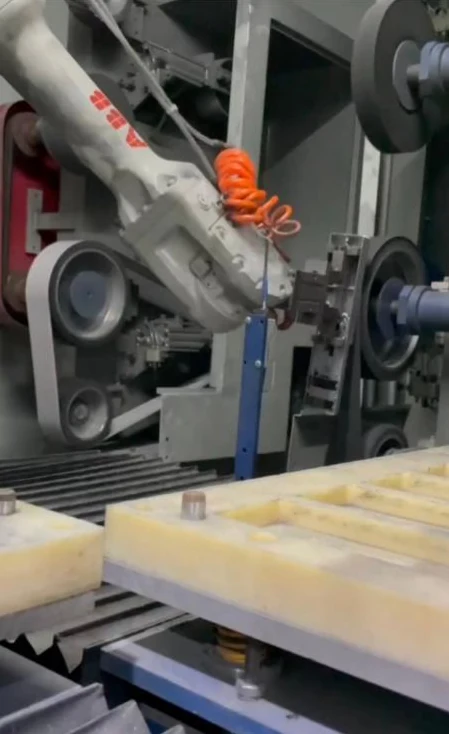
Паметне браве: мали поклопци и дугачке компоненте
Поклопци од легуре цинка са паметним закључавањем могу се представити у лоцираним лежиштима. Затворени распореди ћелија су такође доступни за дугачке поклопце и компоненте типа ручке, при чему робот ради унутар кућишта машине.
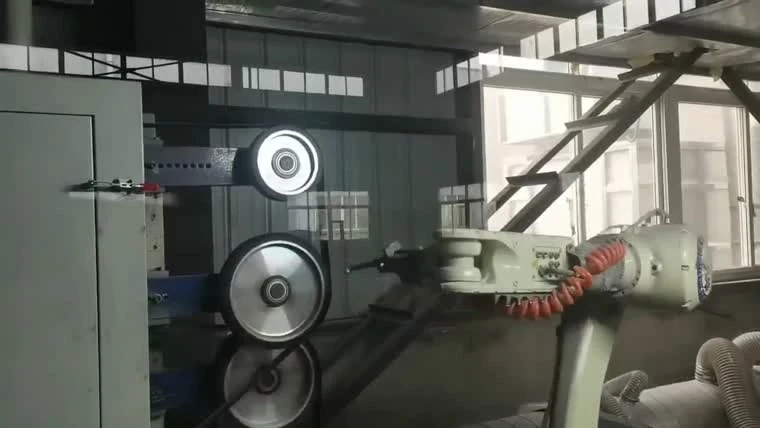
Компоненте мотоцикла: ручице кочница и оквири
Алуминијумске ручне кочнице и полуге кочнице се носе поред фиксних контактних точкова за брушење и полирање. Заварени цевасти задњи оквири су још једна типична породица делова, користећи распоред држања специфичан за обрадак. Типични алуминијумски ливени делови за брушење и полирање укључују главчине точкова, носаче пртљажника, кућишта ретровизора, задње носаче, резервоаре за гориво, тела амортизера и ослонце за ноге.
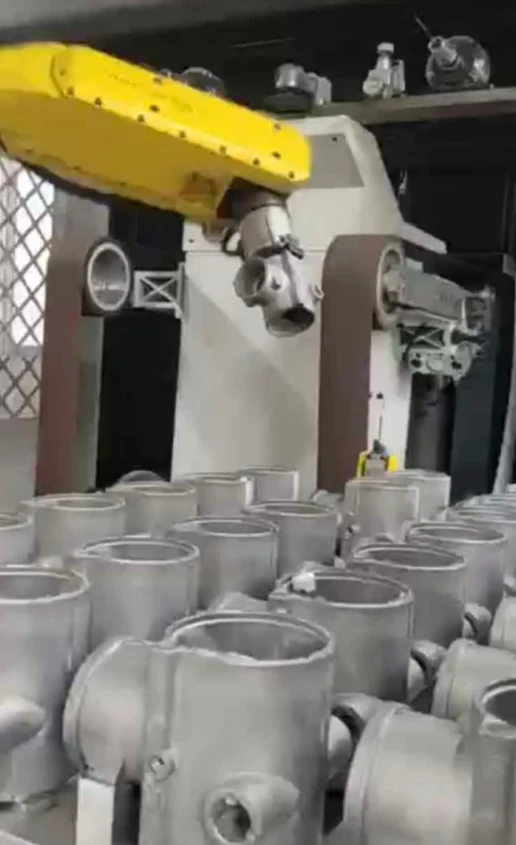
Вентили и одливци: алуминијумска тела вентила и ливена кућишта
Алуминијумска тела трокраких и четворокраких вентила, заједно са равним кућиштима од ливеног алуминијума, типичне су примене за скидање неравнина за ову процедуру. Робот држи део и доводи потребне ивице до фиксне опреме за завршну обраду.
Метод млевења конфигурисан за производ
Користите породицу радних предмета да бисте започели дискусију о распореду. Доле наведене комбинације су примери конфигурације, а не универзална спецификација опреме.
| Породица радних предмета | Метод држања | Комбинација станица | Распоред утовара | Типичан процес |
|---|---|---|---|---|
| Санитарне славине и арматура | Робот хвата производ | Абразивна трака, најлонски точак и платнени точак | Лоцирање лежишта | Брушење и полирање |
| Кваке на вратима и поклопци паметних брава | Робот хвата производ | Абразивна трака, најлонски точак и платнени точак | Обликовани низ послужавника | Брушење и полирање |
| Кључеви и хардвер | Робот хвата производ | Абразивна трака, најлонски точак и платнени точак | Посуде за утовар распоређене у редовима | Брушење и полирање |
| Тела котла, чауре и чауре | Робот хвата производ | Абразивна трака, најлонски точак и платнени точак | Плетенице усклађене са радним комадом | Брушење и полирање |
| Алуминијумске ливене кочионе ручице и задњи носачи | Робот хвата производ | Абразивна трака, најлонски точак и платнени точак | Лоцирање послужавника или причвршћивача | Брушење и полирање |
| Алуминијумска тела вентила и ливена кућишта | Робот хвата производ | Абразивна трака, најлонски точак и платнени точак | Серијско пуњење из контејнера | Брушење и уклањање ивица |
Доставите цртеже или фотографије производа и ваш тренутни процес ручног брушења и полирања, а ми можемо да испланирамо опрему и процес.
Разговор кроз распоред ћелијеДржите мале делове спремне за преузимање
Затворени радни простор
Читав распоред се налази унутар радног домета робота, а уграђен је усисивач за мокро усисавање прашине за чишћење прашине из ваздуха.
распоред ћелија, опције контроле силе и избор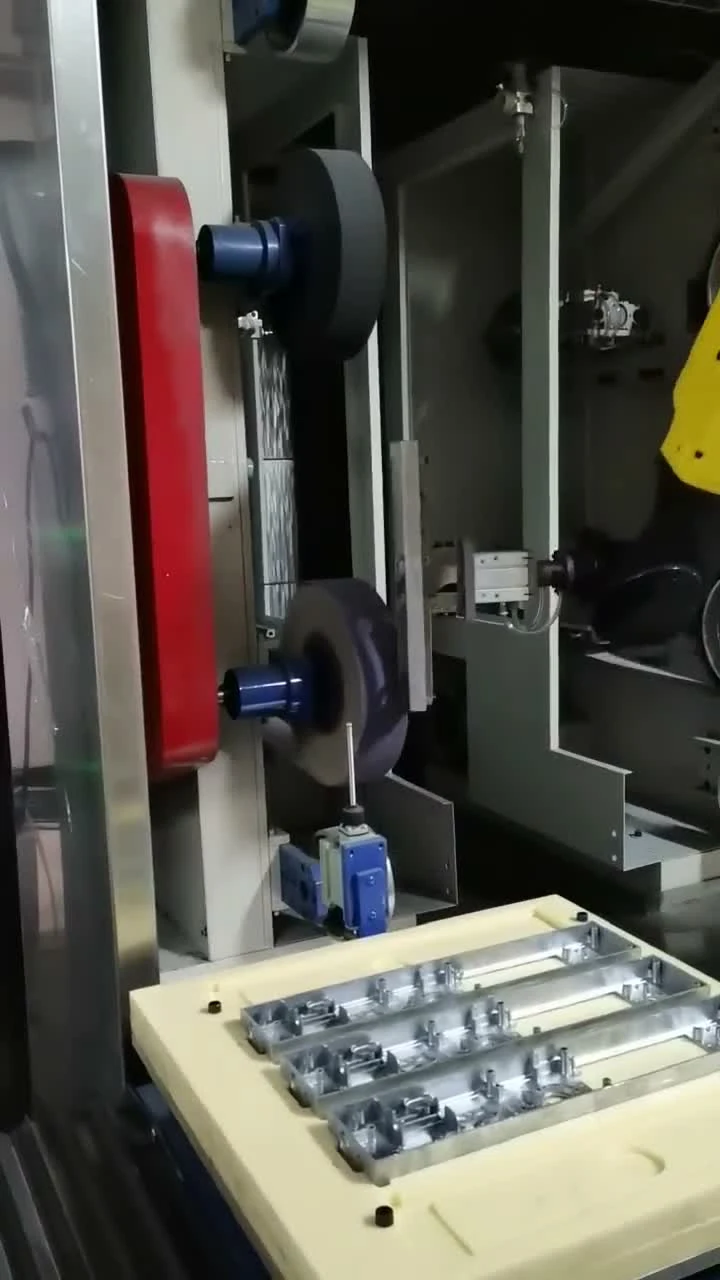
Зашто делимично држана ћелија
доследност
Програмирана путања доводи обрадак до фиксних станица за завршну обраду у понављајућем низу; хватање и стање потрошног материјала остају део подешавања процеса.
Безбедност
Одвојене позиције за утовар и завршну обраду могу помоћи да оператери буду подаље од алата током обраде, уз планирање заштите и приступа ћелији.
Пропусност
Организоване касете и позиције за утовар могу подржати сталан проток делова. Излаз зависи од радног предмета, корака завршне обраде и распореда утовара.
Питања пре одређивања ћелије
Који делови одговарају ћелији са делимичним држањем у односу на ћелију са алатом?
Опрема која се може сигурно ухватити и довести до фиксних завршних положаја је у фокусу ове странице. За веће делове, распоред се може обрнути тако да део остане фиксиран, а робот носи алат.
Које потрошне станице једна ћелија може да комбинује?
Ћелија може да комбинује фиксне позиције за абразивно и полирање око робота. Потребни кораци завршне обраде одређују комбинацију станице; распоред опреме се усклађује са обрадком.
Како се мали делови утоварују — послужавници, подизни магазини или транспортер?
Лоцирање лежишта и подизни магазини су доступни распореди за мале делове. Наизменични положаји за утовар и двослојни столови са материјалом су додатне опције распореда. Интерфејс за транспортер може се размотрити када узводни процес то захтева.
Да ли једна ћелија може да користи неколико бројева делова без поновног склапања уређаја?
Не претпостављајте да различити бројеви делова деле исти уређај. Прво упоредите њихове површине за хватање, тачке лоцирања и путање завршне обраде. Пошаљите цртеже или узорке како би се могле проценити заједничке карактеристике и потребан рад на промени.
Које завршне кораке покрива ћелија — скидање неравнина, брушење, полирање?
Делимично одржавана рута обухвата брушење и полирање хардвера и уклањање неравнина са одговарајућих алуминијумских ливених делова. Позиције полирања могу се укључити за потребну завршну обраду. Редослед се бира на основу материјала, геометрије и циљане завршне обраде.
Дефинишите део. Разговарајте о завршној рути.
Поделите цртеж или узорак, материјал, површине које треба обрадити и жељени резултат. EVST може да разговара о распореду хватања, комбинацији станица и приступу оптерећењу на основу тих информација.