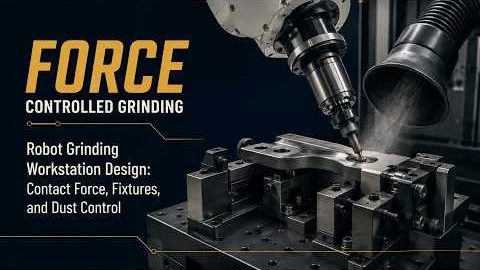
Роботска радна станица за брушење и полирање — модели, контрола силе и усисавање прашине
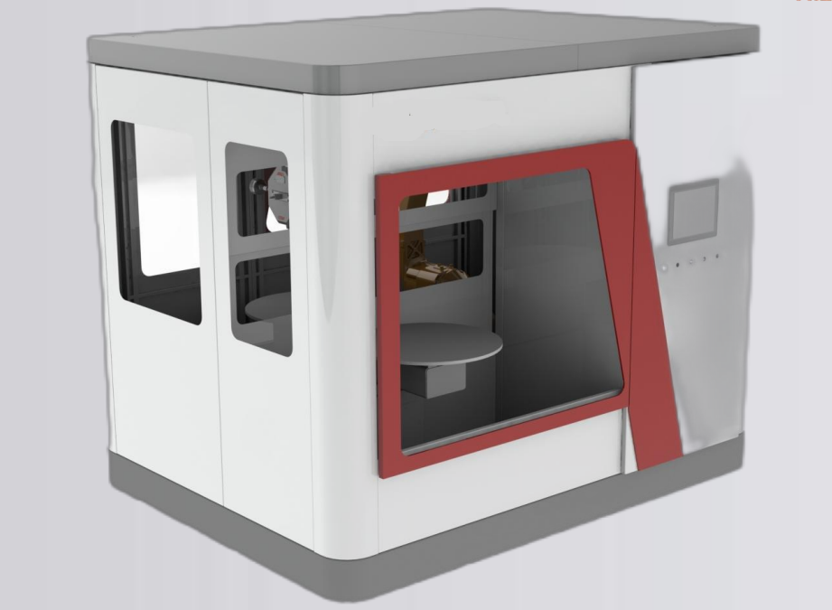
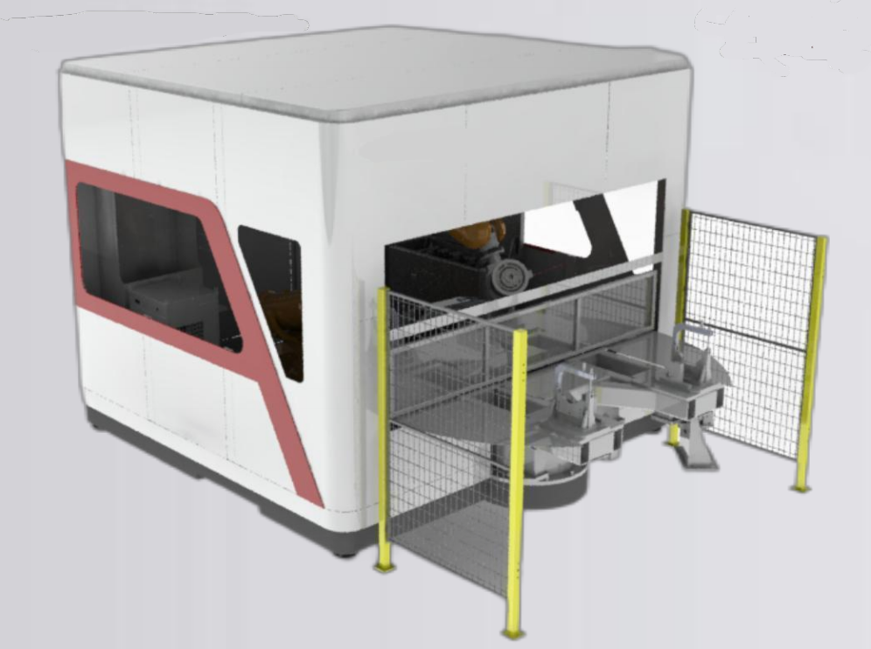
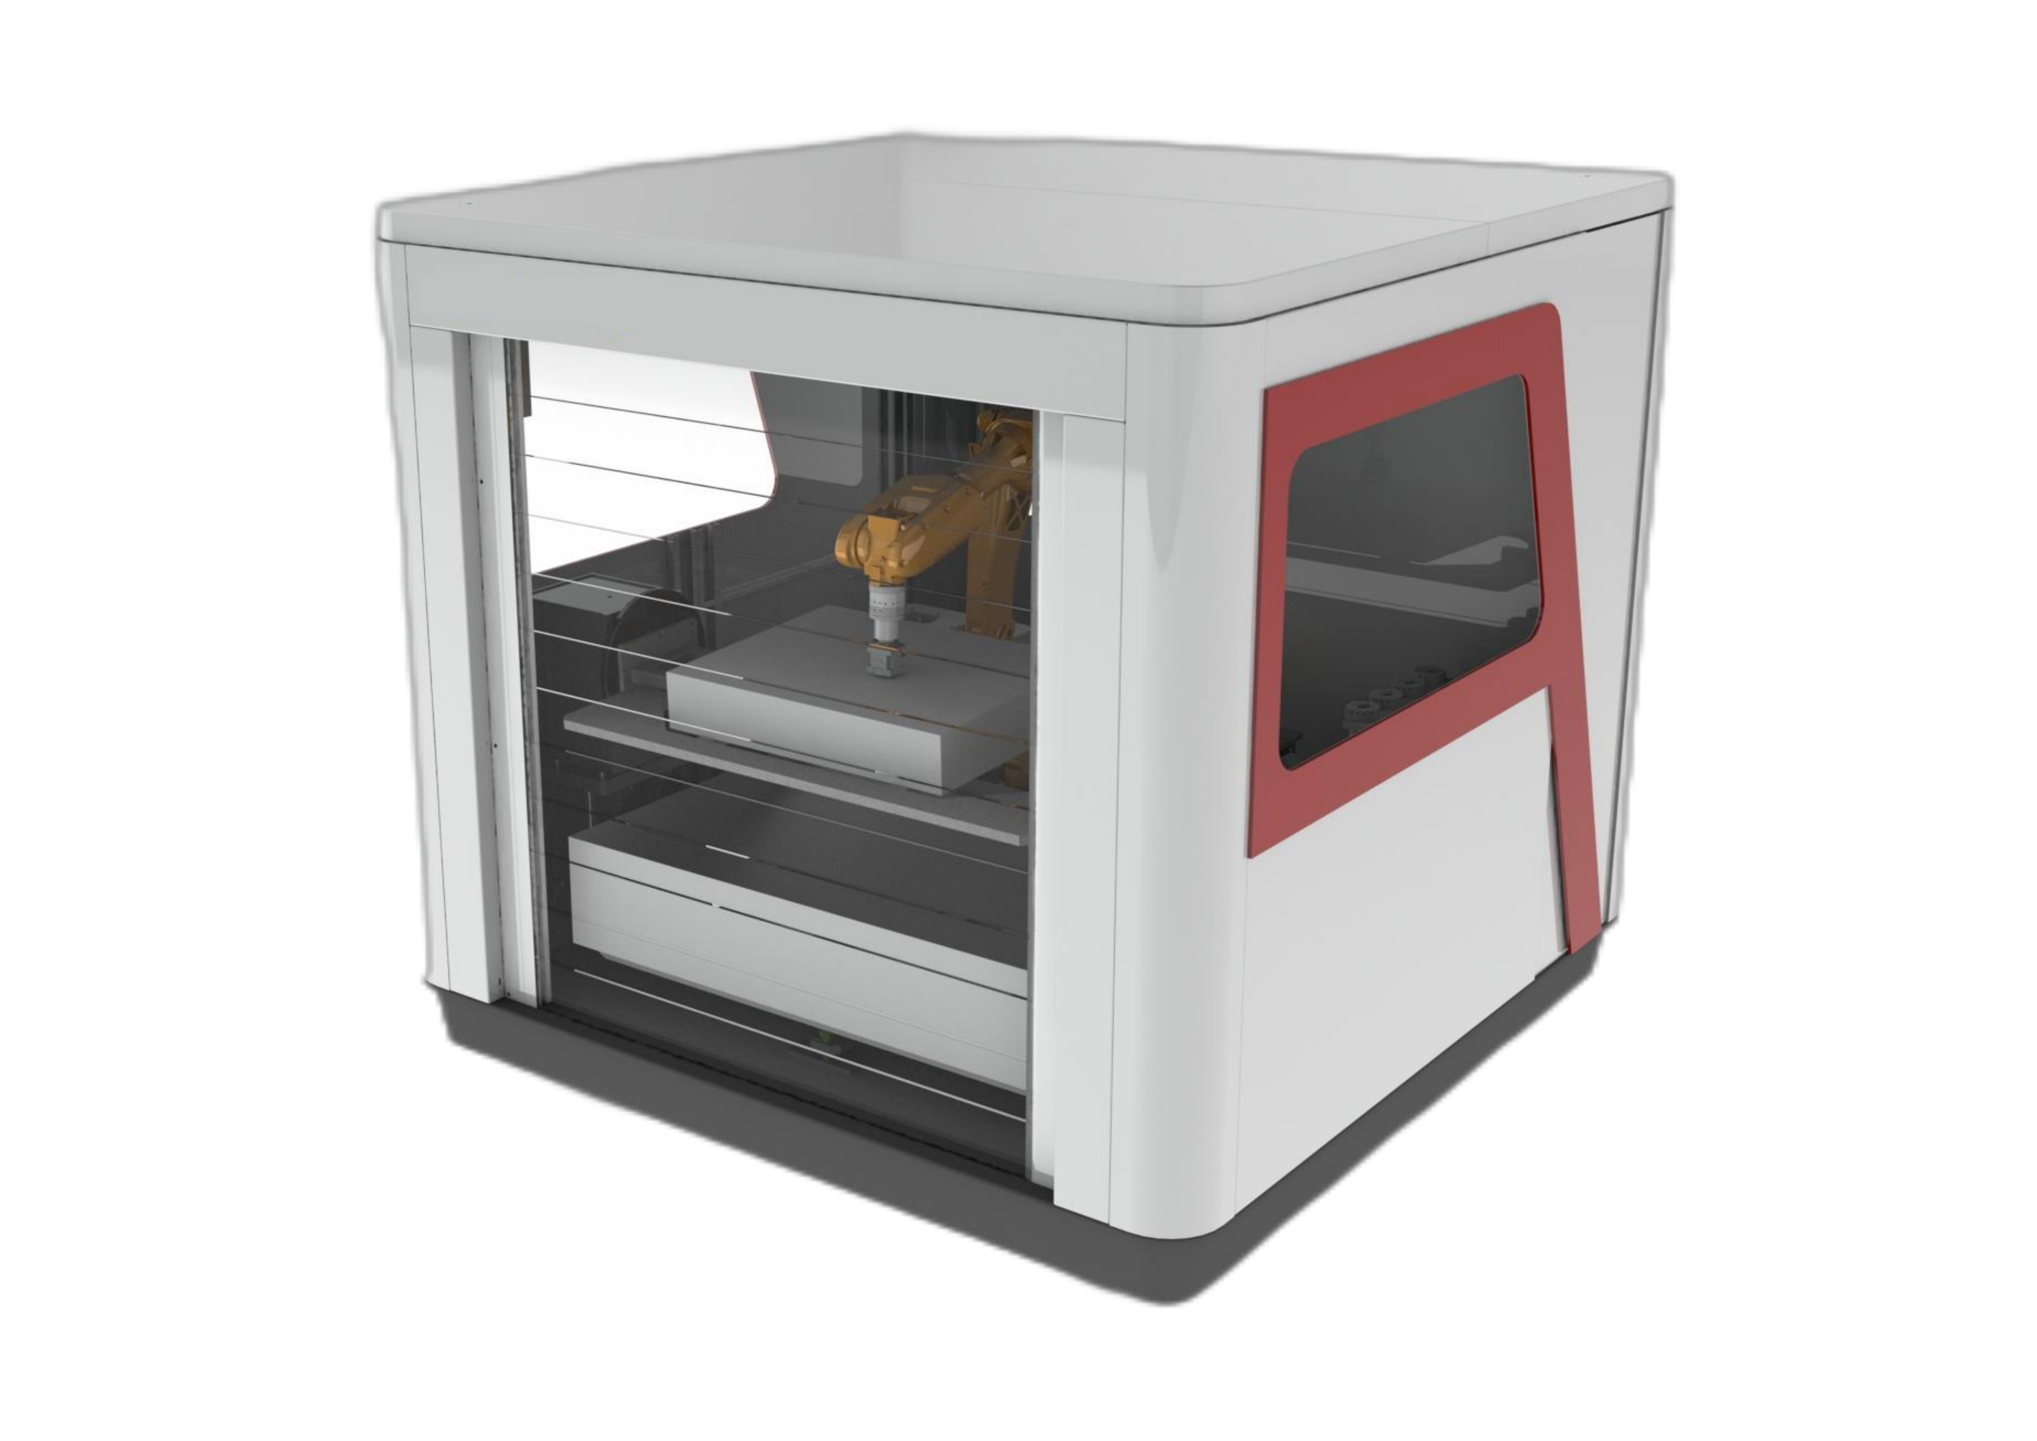
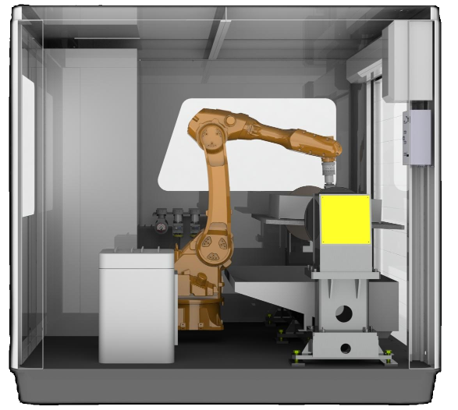
Роботска радна станица за брушење и полирање користи затворено тело за задржавање прашине и модуларни распоред за одржавање, модификацију и надоградње, комбинујући роботски вођену завршну обраду са одговарајућом опремом за контролу силе и усисавање прашине.
- Затворено тело помаже у задржавању прашине током процеса завршне обраде.
- Модуларни распоред омогућава приступ за одржавање, модификације и касније надоградње.
- Робот носи радни предмет за завршну обраду, а подржано је и скидање неравнина.
- Функције праћења обухватају поломљене алате и каишеве, век трајања алата и производни капацитет.
- Тракасте брусилице стандардно користе пнеуматско плутање, а електронски контролисано плутање константне силе доступно је као надоградња.
- Двослојни материјал стола има дизајн отпоран на прашину.
Роботи за млевење: када их користити и како их подесити
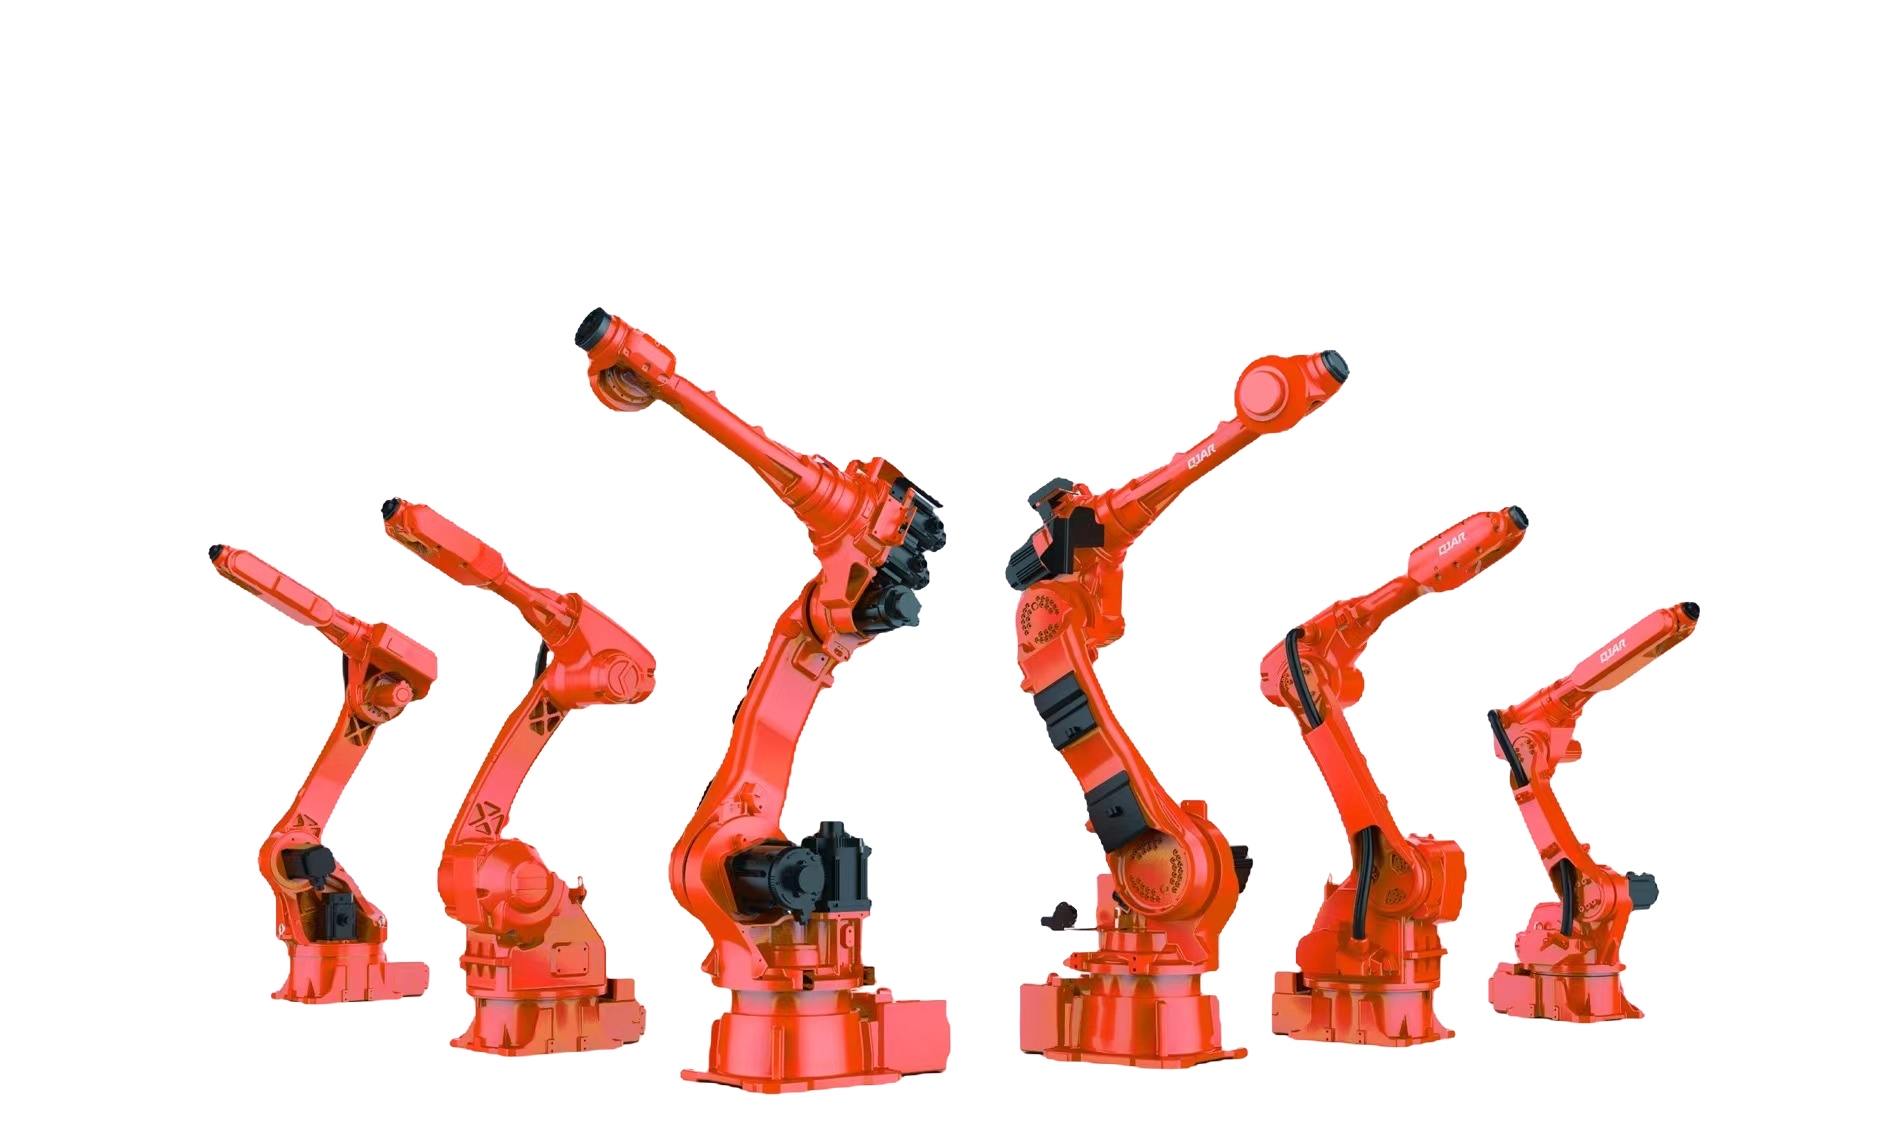
Робот за брушење је индустријски робот са шест оса подешен да уклања материјал контактом. Роботи за руковање и заваривање померају или додају материјал; брушење, скидање неравнина, скошавање ивица и уклањање завара га одузимају, тако да је роботу потребан алат за завршну обраду и одговарајућа контрола силе да би обавио посао.
Роботско брушење се обично користи тамо где ручно брушење значи велико оптерећење, спор производ и ризик по здравље на раду, посебно код заварених делова. Да ли ће се одржати у производњи зависи од три ствари: колико се делови разликују након ливења или заваривања, како се контролише количина уклањања материјала и колико брзо се абразив троши. Види такође које задатке ручног брушења прво пребацити на робота.
Део у хватаљци или алат на прирубници
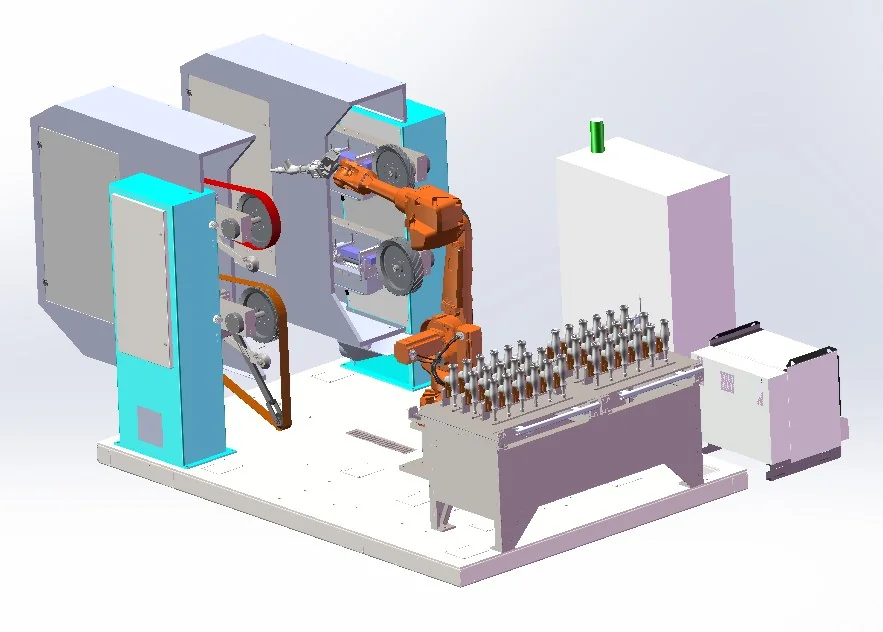
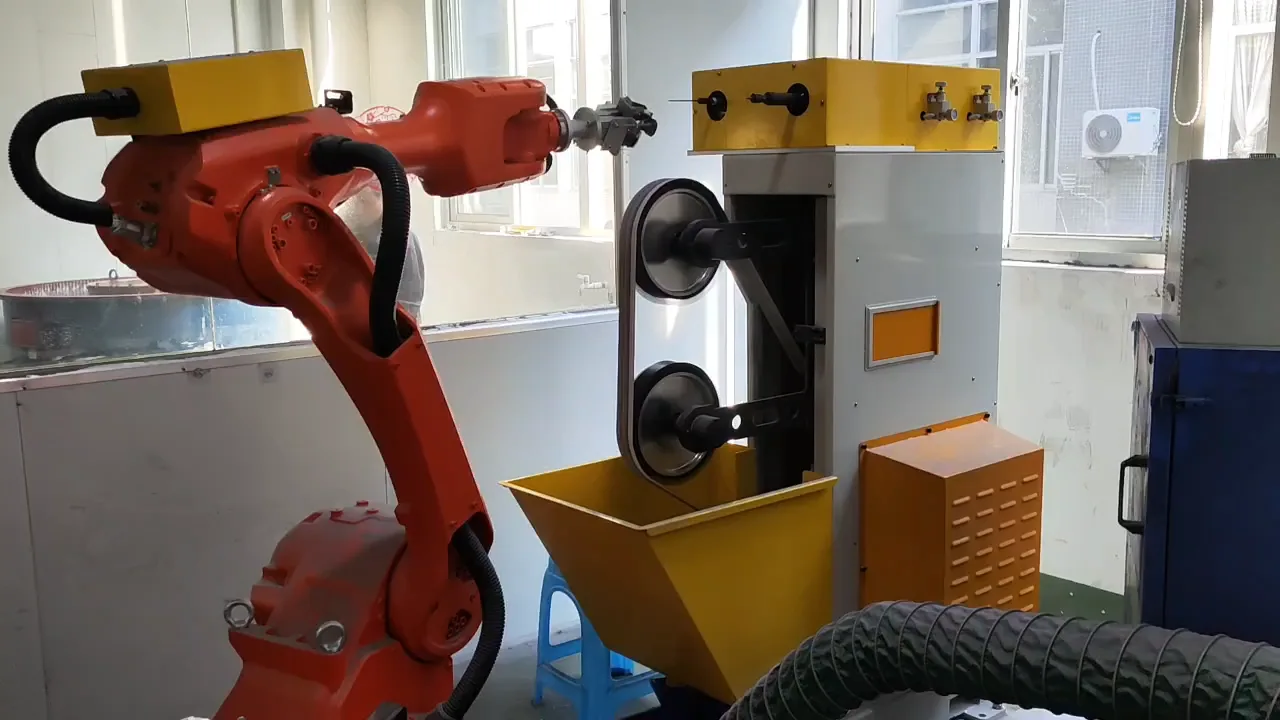
Делове тежине до 30 кг робот обично носи са позиције за утовар до фиксних станица са траком и точковима; већи или тежи делови остају стегнути док робот носи алат. Фиксне станице заузимају више простора на поду, али робот иде директно са стола за утовар на брушење. Алат који држи робот одржава распоред компактним, али свака промена алата или абразива додаје кораке сваком делу, тако да ћелије са алатима за мешовите делове користе аутоматску измену алата и складиште алата, укључујући алате специфичне за део. Ограничења и распони модела: избор делимично држаног или алатно држаног.
Одржавање контакта под контролом: плутајућа и константна сила
Одливци и заварени делови напуштају калуп или уређај за заваривање са димензионалним варијацијама, а абразив се скупља како се троши. На фиксној ученој путањи, мења се и јачина притиска алата и количина материјала која се одваја. Пасивна плутајућа јединица даје алату ±10 мм механичког хода, са притиском ваздуха подешеним за сваки положај робота; трачне брусилице стандардно пнеуматски плутају. Активна контрола силе очитава контакт и помера плутајућу јединицу напред или назад тако да сила остаје константна како се мења положај дела, толеранција или стање абразива; плутајућа јединица са константном силом је надоградња трачних брусилица. На тешкој брусилици са контролом силе која се користи у ћелијама са алатом, контактна сила се може подесити од 10 до 500 N са тачношћу контроле силе од ±5 N; опсези за друге алате и конфигурације се потврђују за сваки пројекат.
Тамо где је варијација превелика само за усклађеност, системи које смо направили прво мере: ласерски сензор померања за висину завара, тачкасти ласер за померање линије раздвајања у односу на претходно ливење или 3Д скенирање за генерисање сваке путање. Оно што је ћелији потребно бира се за сваки пројекат на основу ваших делова и циљева излаза. Види роботско млевење контролисано силом провера контакта и стања абразива током пуштања у рад.
Каишеви, точкови или алат за вретено
Избор алата прати оно што остаје непомично. У рути са делимичним држањем, станице остају непомињене, а робот им доноси део: каишеви уклањају материјал, затим се полирају најлонски, сисал и платнени точкови, а турпије и преклопни точкови на плутајућим вретенима фиксираним на станици досежу унутрашње контуре, ивице рупа и линије раздвајања које каиш не може. Трачна брусилица са контролисаном силом на овој рути је подна машина, са пнеуматским плутајућим држањем као стандардом и плутајућим држањем са константном силом као надоградњом.
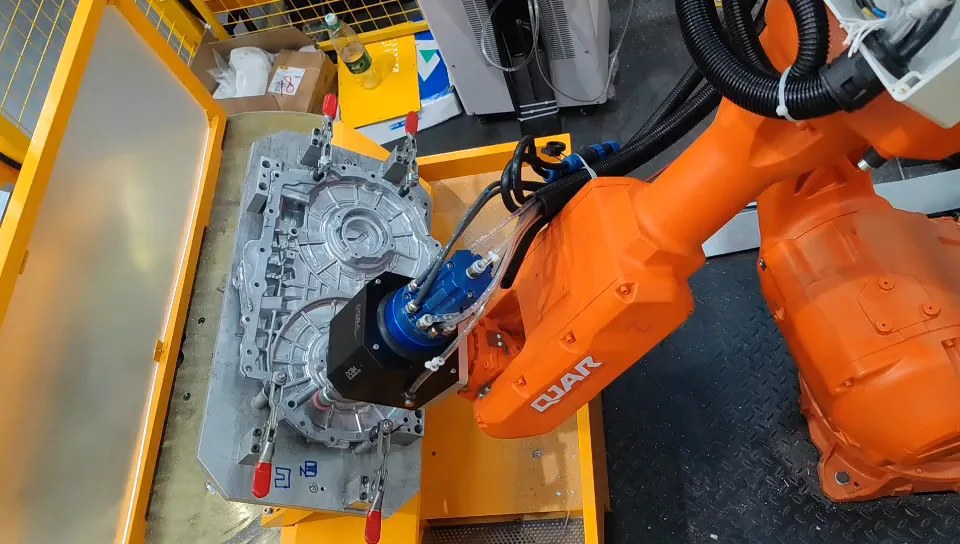
У рути са алатом, део остаје стегнут у држачу, а робот преноси алат до жлеба, отвора или шава: плутајуће вретено или тешка брусилица са контролом силе која се мења између глодала, клапнистих точкова и дијамантских брусних глава из складишта алата. Тешко уклањање материјала на ливеном гвожђу, ливеном челику и завареним шавовима се одвија на овај начин. Види потрошне породице опције за контролу алата и силе.
Шта је потребно самој роботској руци
Робот за брушење притиска део током дугих потеза, са типичним контактним оптерећењем од 3–10 кг, тако да рука мора бити довољно чврста да не би клизила. Такође је потребан већи помак зглоба: оса 6 продужена са уобичајених ±360° на ±540° или ±720°, а оса 5 преко 350° са офсет дизајном, тако да контура ради као један континуирани покрет без пауза. IP67 заштита спречава улазак прашине. Комплетна листа: захтеви за кретање и заштиту робота.
Роботска или машина за брушење специјалне намене
Када се исти мали ливени или козметички део производи у великим количинама, машина са пет оса са четири или шест станица које раде истовремено, пребацујући се између производа, може се боље уклопити од робота; блокови мотора и кућишта мењача такође могу ићи на шестоосну CNC брусилицу. Робот уклапа велике или различите делове, велики радни опсег или ћелију повезану у линију, а такође може и да оптерећује машине. Оба су међу системима које смо изградили и бирају се за сваки пројекат; видети роботске ћелије и машине специјалне намене за ливење под притиском.
Разговарајте о вашој примени брушења ↗Делимично држано или држано алатом: почните са радним предметом
Робот носи део
За делове тежине до 30 кг, распоред са делимичним држањем може директно да однесе радни предмет са места утовара до фиксне станице за завршну обраду. То може да смањи кораке руковања по делу, док околне станице захтевају више простора на поду.
Робот носи алат
У распореду са алатом, робот доноси алат до већег или тежег радног предмета. Распоред може бити компактнији, док измене алата и абразива додају кораке циклусу једног дела.
Бројка од 30 кг је граница за избор руте, а не дозвољена тежина дела за сваки модел. Табела модела испод посебно дефинише корисни терет робота и препоручену тежину дела.
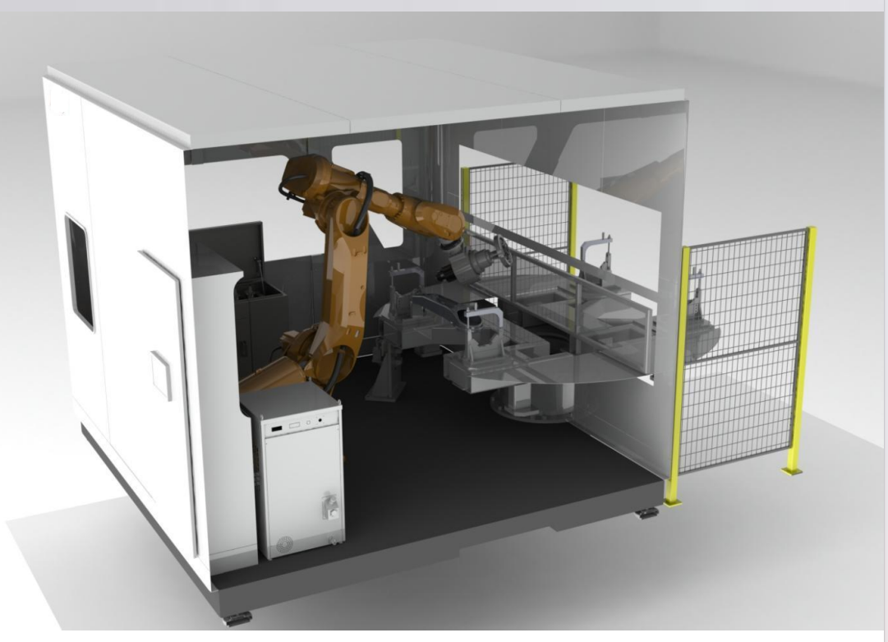
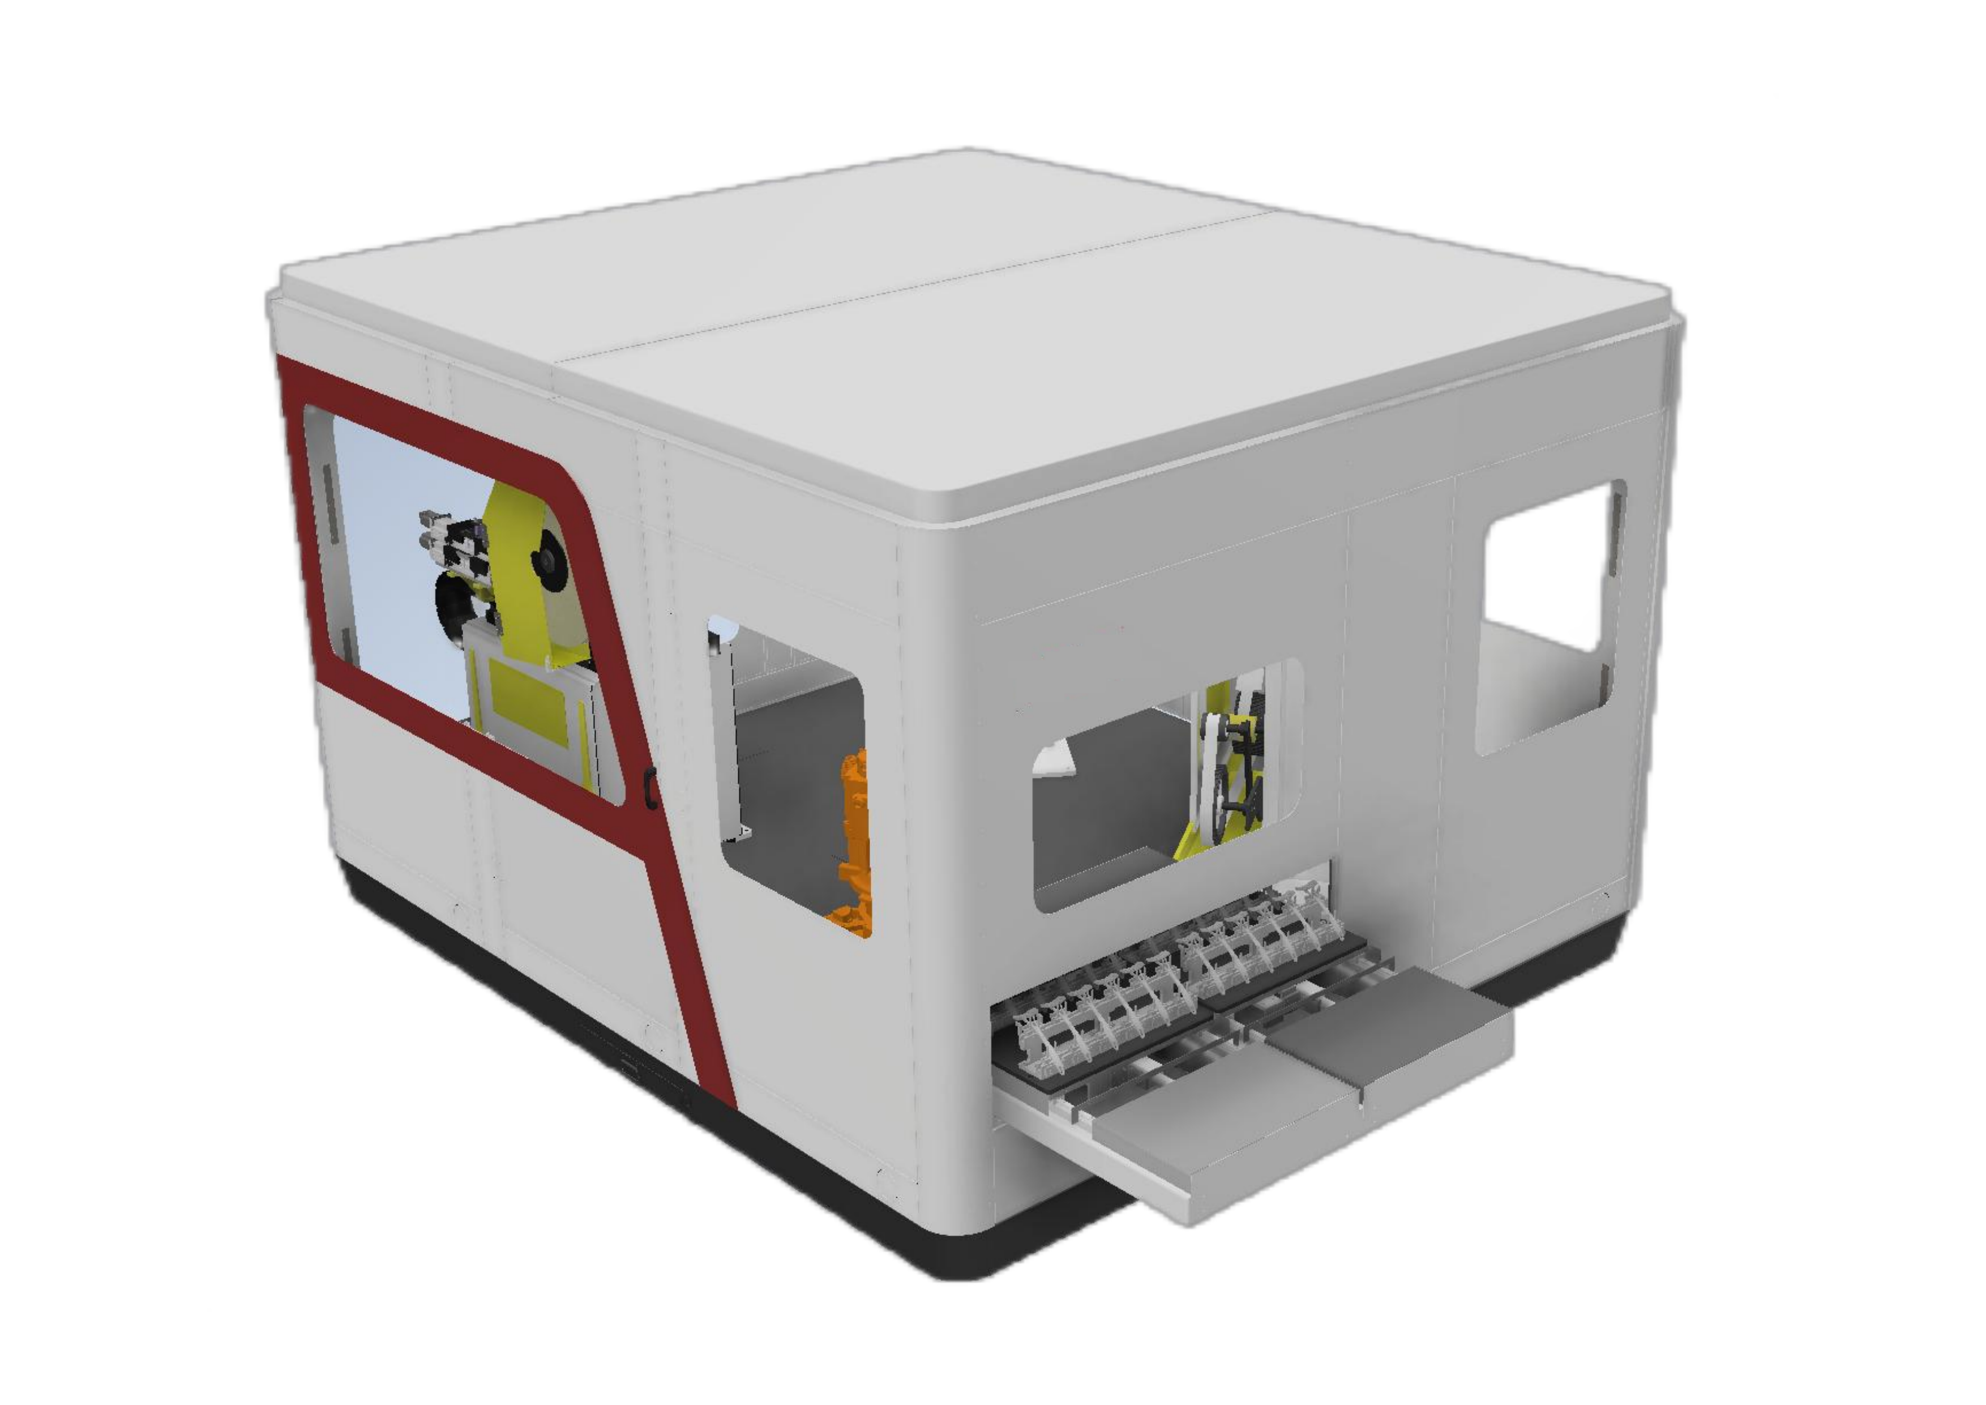
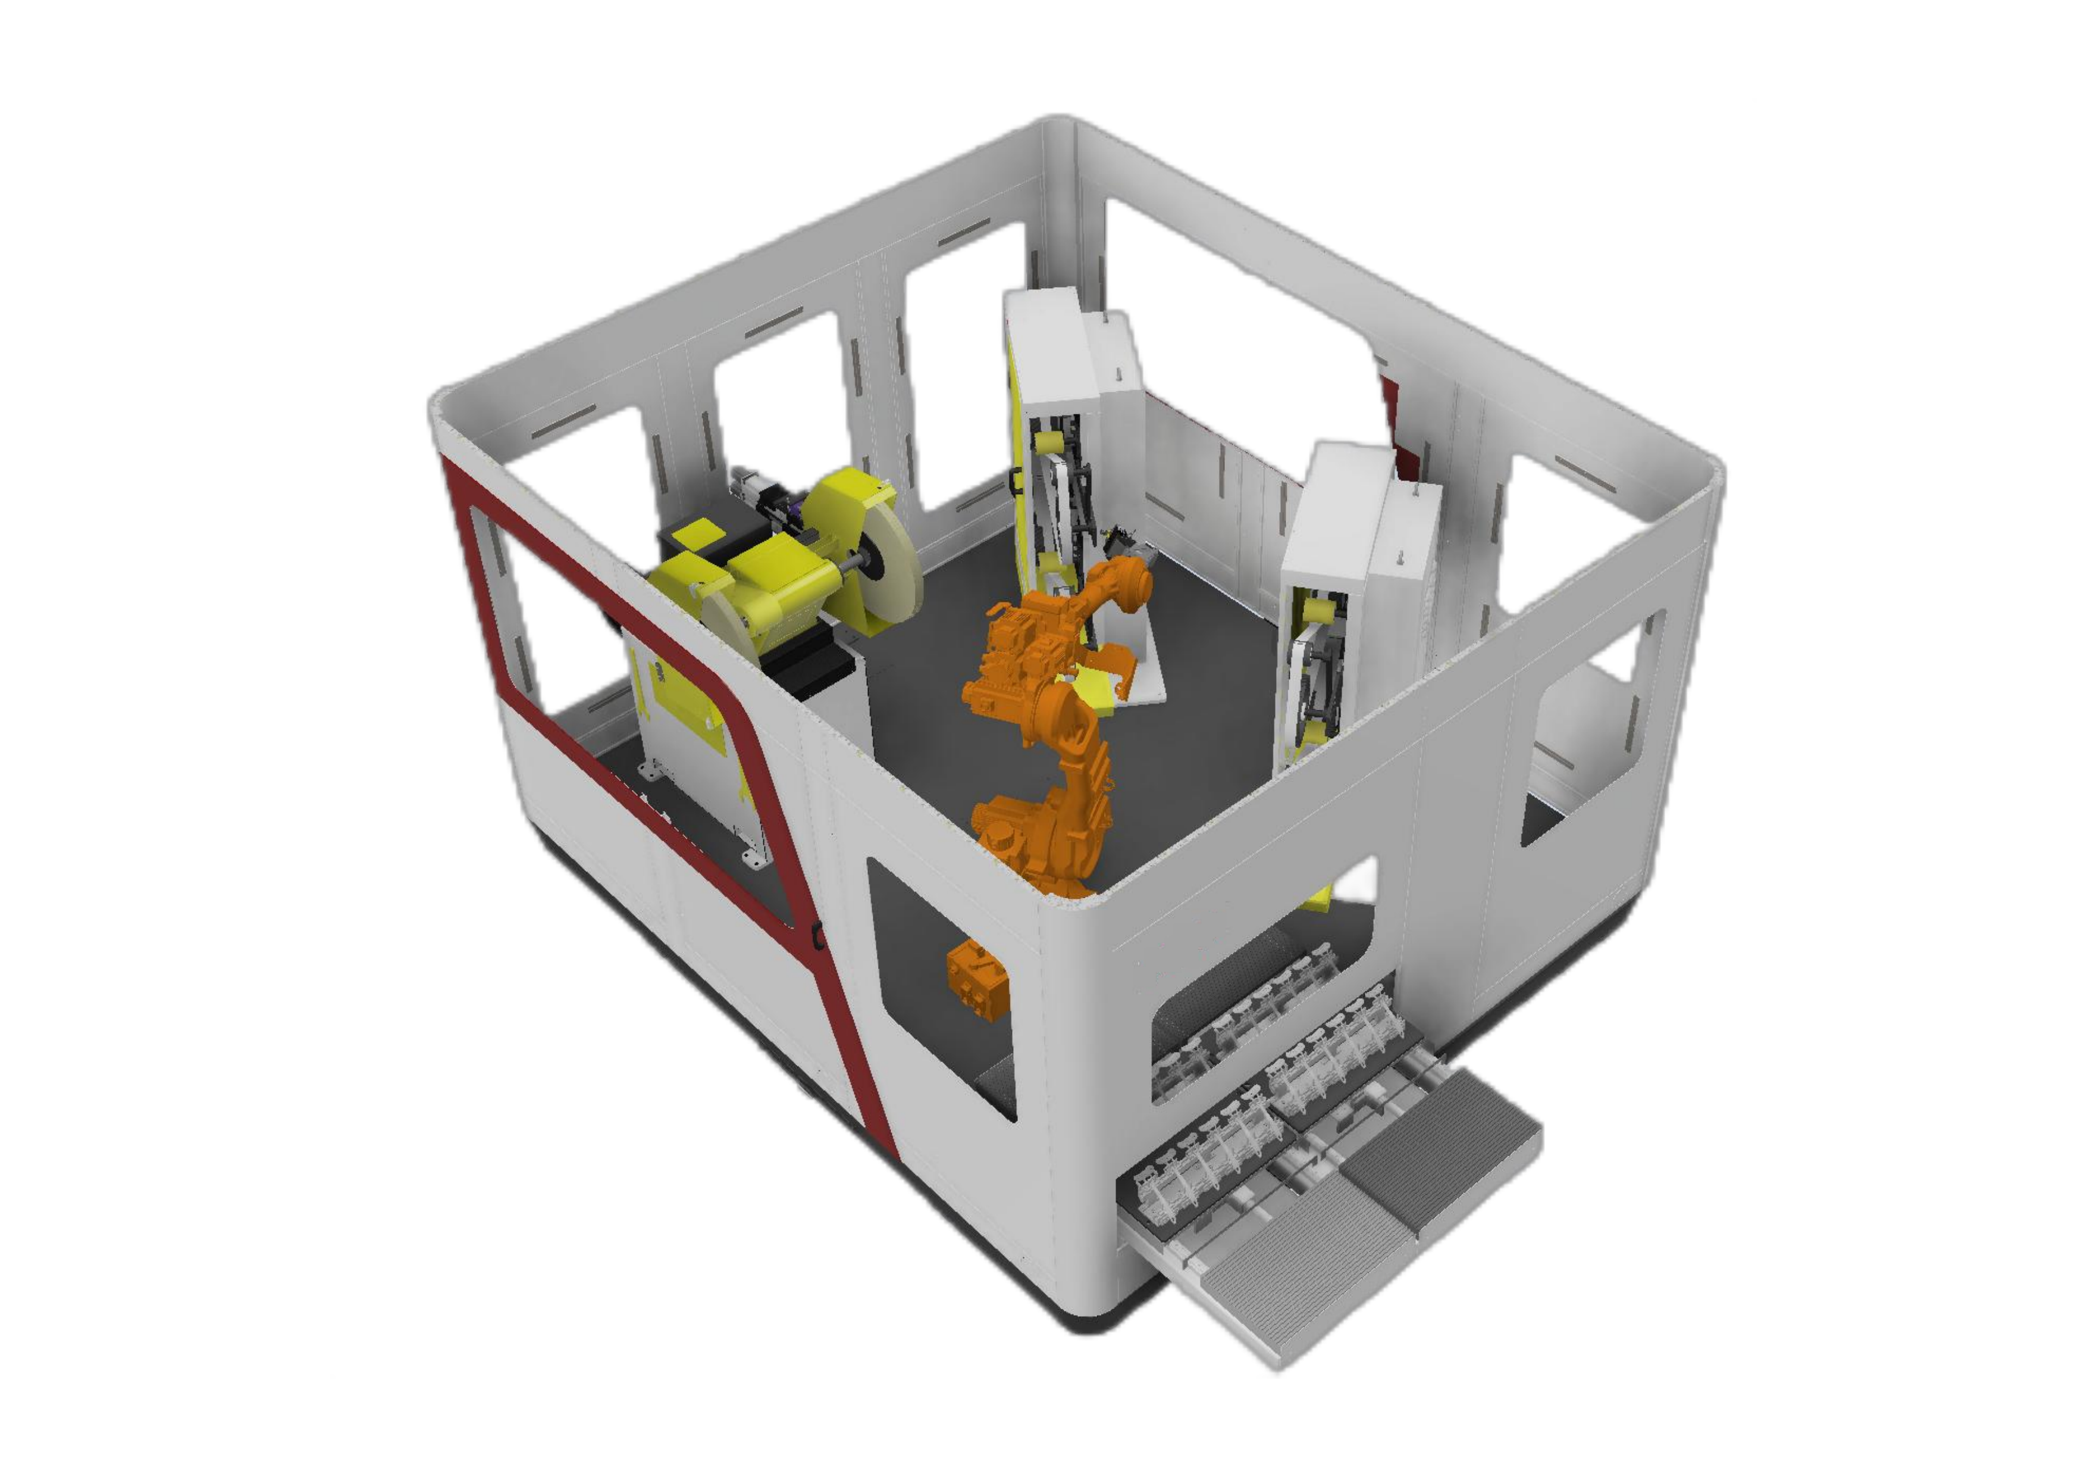
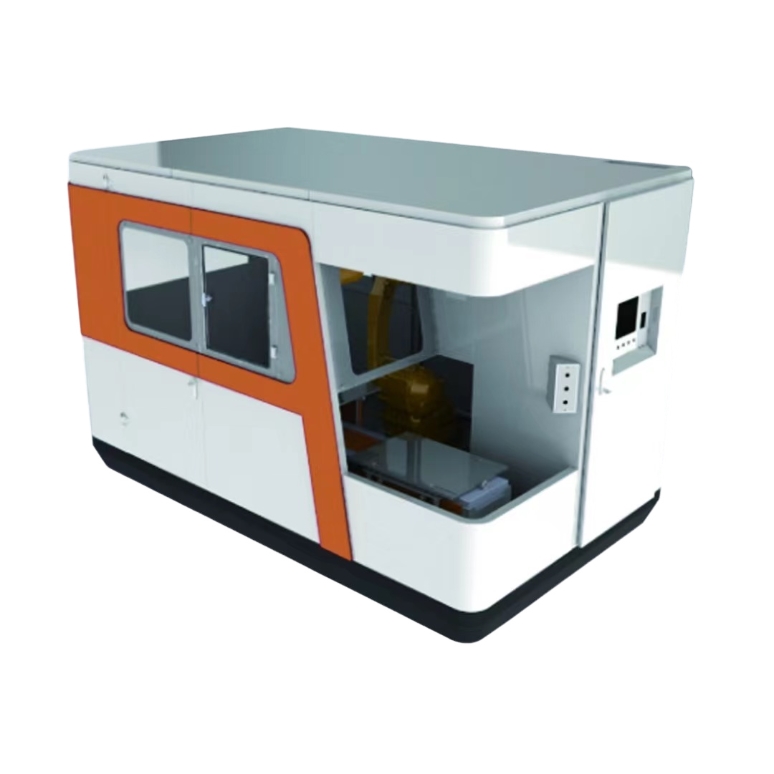
Спецификације модела радне станице
Упоредите подржане распоне модела за конфигурацију са делимичним држањем. Димензије дела, тежина дела и корисни терет робота су одвојена ограничења; изаберите ред који одговара радном предмету.
Померите се хоризонтално да бисте упоредили свако поље.
| модел | Корисни терет робота | Део тежине | Делимична коверта | Габарити | Напајање / номинална снага | Тачност брушења |
|---|---|---|---|---|---|---|
| EVSPG-10A | КСНУМКС kG | ≤3 кг | КСНУМКС × КСНУМКС × КСНУМКС мм | КСНУМКС × КСНУМКС × КСНУМКС мм | AC 380 V / 11.5 kW | ±0.1–0.2 мм |
| EVSPG-20A | КСНУМКС kG | ≤7 кг | КСНУМКС × КСНУМКС × КСНУМКС мм | КСНУМКС × КСНУМКС × КСНУМКС мм | AC 380 V / 12.5 kW | ±0.1–0.2 мм |
| EVSPG-30A | КСНУМКС kG | ≤15 кг | КСНУМКС × КСНУМКС × КСНУМКС мм | КСНУМКС × КСНУМКС × КСНУМКС мм | AC 380 V / 13.5 kW | ±0.1–0.2 мм |
| Применљиви материјали | Алуминијумски одливци, мали окови | |||||
| Индустријски робот | ЕВСТ | |||||
Поље тачности описује тачност брушења. Захтеви за кретање робота су посебно упоређени у наставку.
Стандардни модули за брушење и полирање
Стандардни модули укључују тракасте брусилице са две станице, тракасте брусилице са једном станицом и машине за полирање са једном станицом. Модули за полирање са широком траком, великим и малим деловима подржавају модуларне комбинације, са плутајућим и аутоматским компензационим аранжманима.
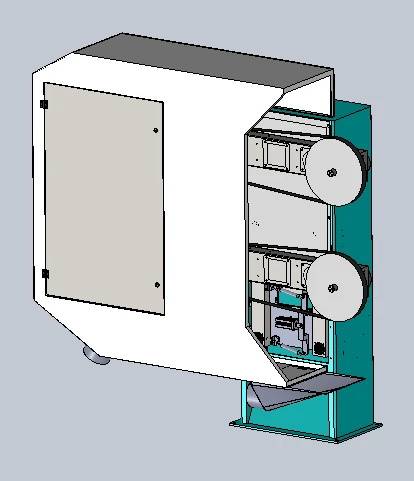
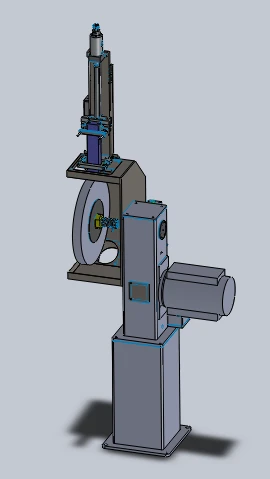
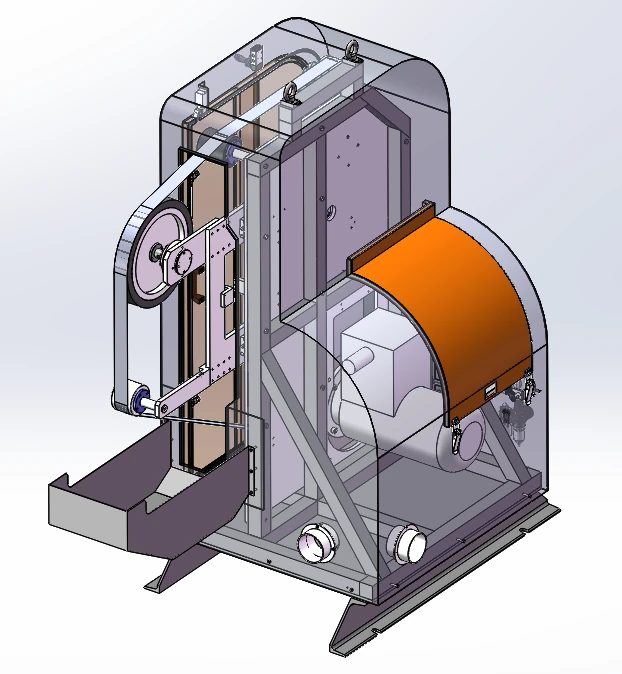
Једна конфигурација машине са траком користи погонски мотор отпоран на експлозију од 4 kW, максималну брзину ротације од 2800 о/мин и абразивну траку димензија 2800 мм × 70 мм. Укључује праћење траке, прикључак за резервоар за прашину, стандардно пнеуматско плутајуће вретено са опцијом електронске надоградње константне силе и могућност плутајућег вретена.
Седам потрошних породица и њихове улоге
Избор потрошног материјала прати потребну операцију и облик контакта. Различите станице могу се комбиновати за кретање између корака уклањања абразива и полирања.
Абразивне траке
Брушење траком дуж одабране контактне путање.
Преклопни точкови
Абразивна завршна обрада потрошним материјалом у облику точка.
Најлонски точкови
Полирање површине помоћу станице са најлонским точковима.
Сисал точкови
Полирање точкова у оквиру потребног редоследа завршне обраде.
Точкови за полирање тканине
Полирање помоћу станице са платненим точковима.
Филес
Локализовано турпијање и уклањање неравнина са ивица.
Глодалице
Глодање и уклањање материјала пре накнадне завршне обраде.
Роботско млевење контролисано силом
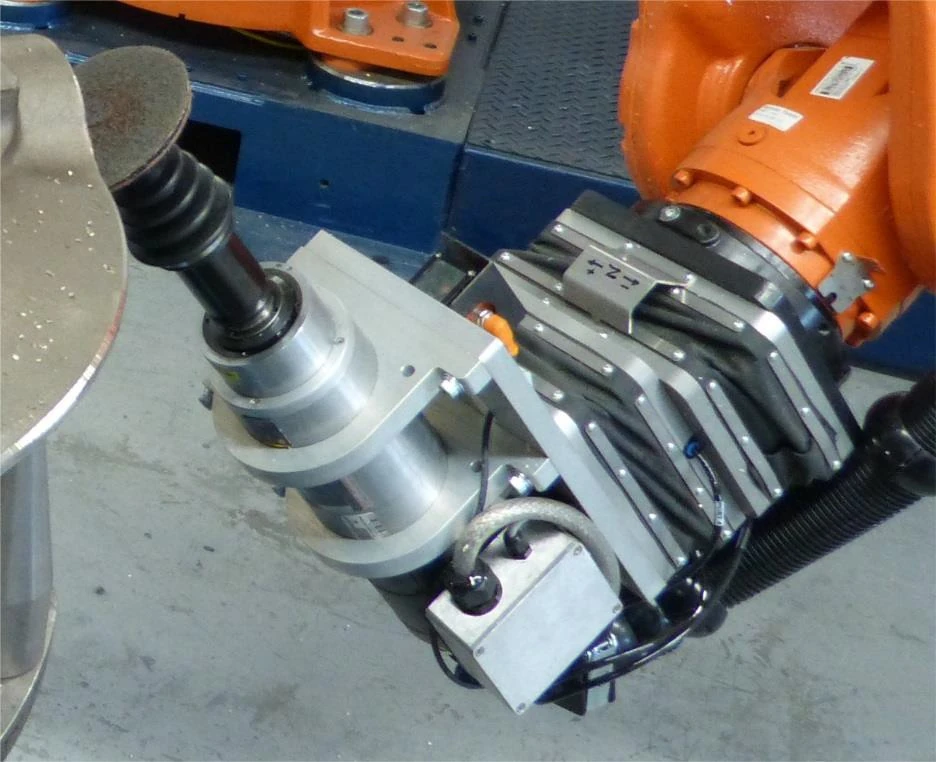
Пасивна пнеуматска усклађеност
Пропорционални вентил контролише притисак унутар плутајућег механизма, а подешавање контроле је прилагођено положају робота. Механичка попустљивост обезбеђује плутајући опсег од ±10 мм.
Активна повратна спрега
Повратна спрега помера плутајући уређај напред или назад како би се одржао контакт док се мења положај дела, толеранција дела или абразивно хабање. Опсег контролисане силе је на захтев.
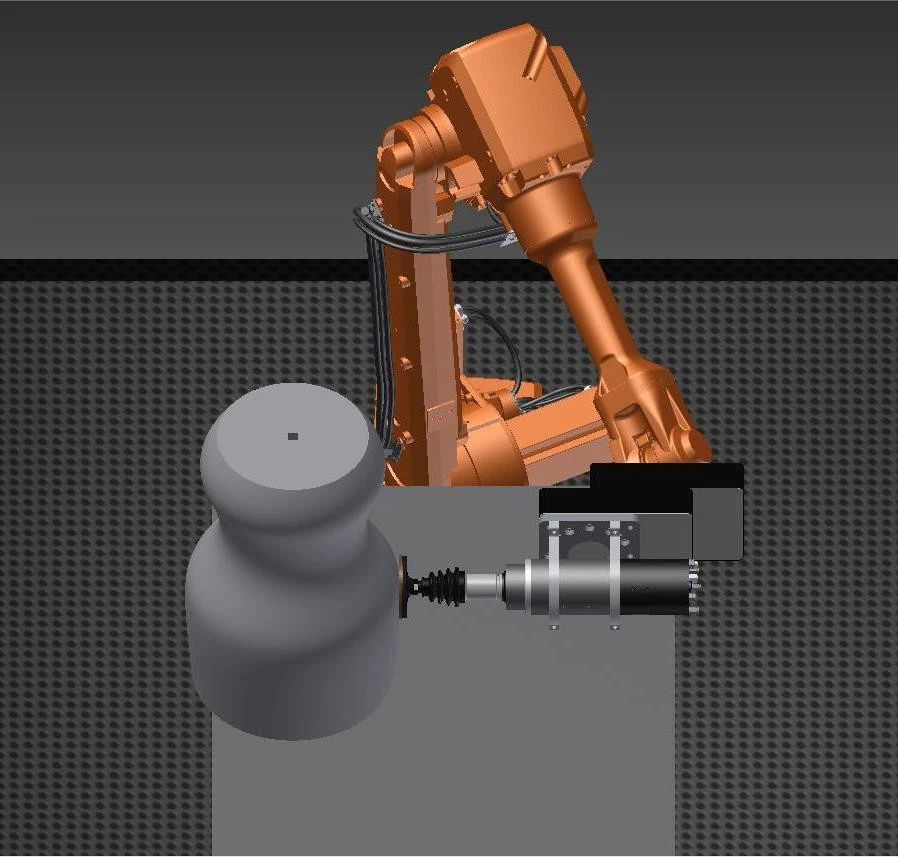
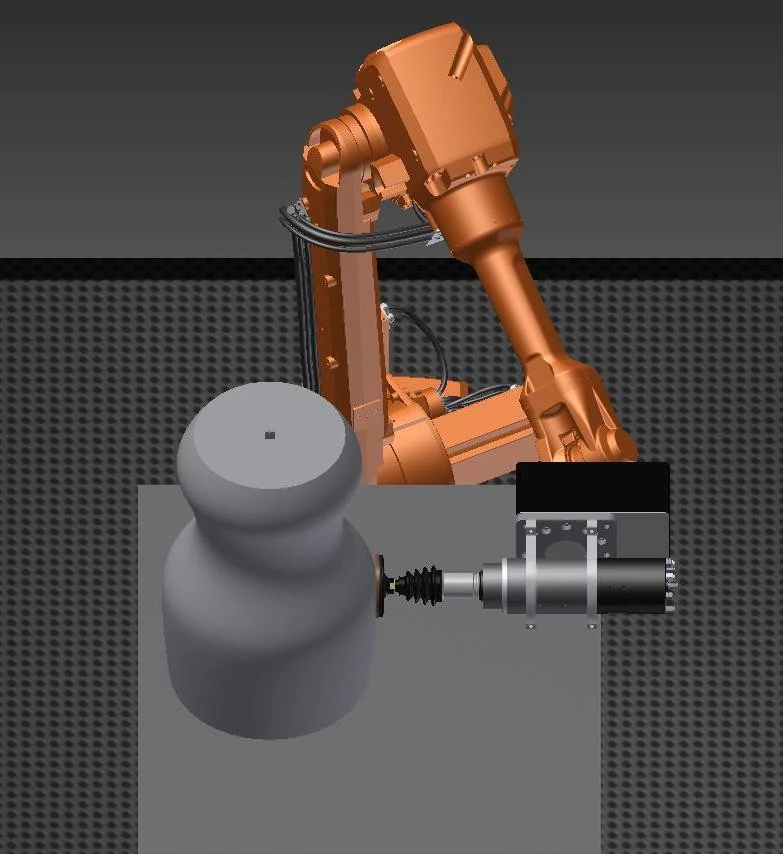
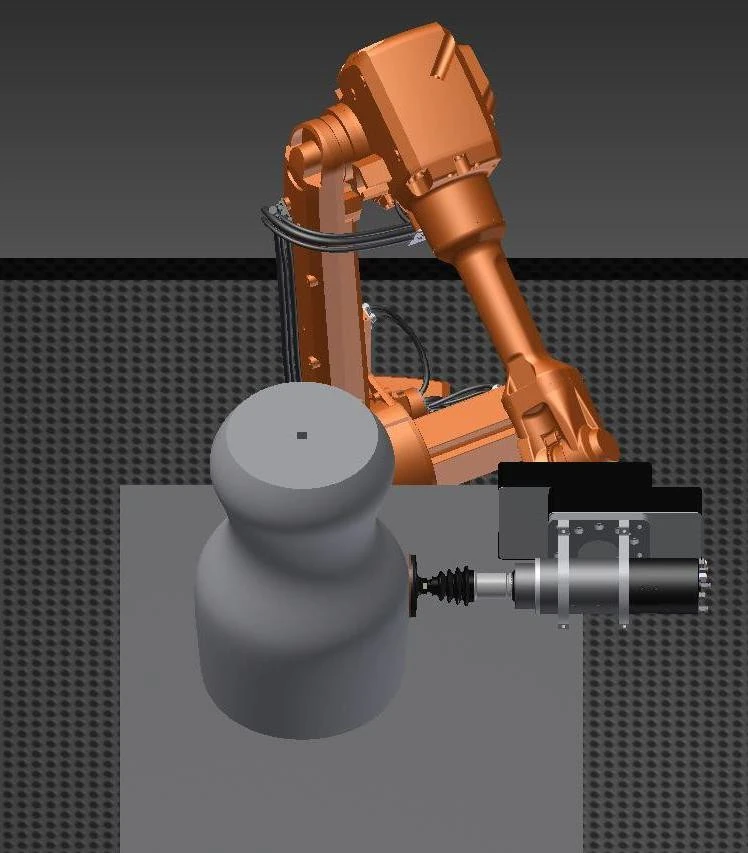
Опција алата за контролу силе/позиције у свим положајима подржава аутоматску измену алата и намењена је за континуирани рад са IP65 заштитом. Ово су спецификације опција алата, одвојене од захтева за тело робота.
Опције алата и опреме за контролу силе
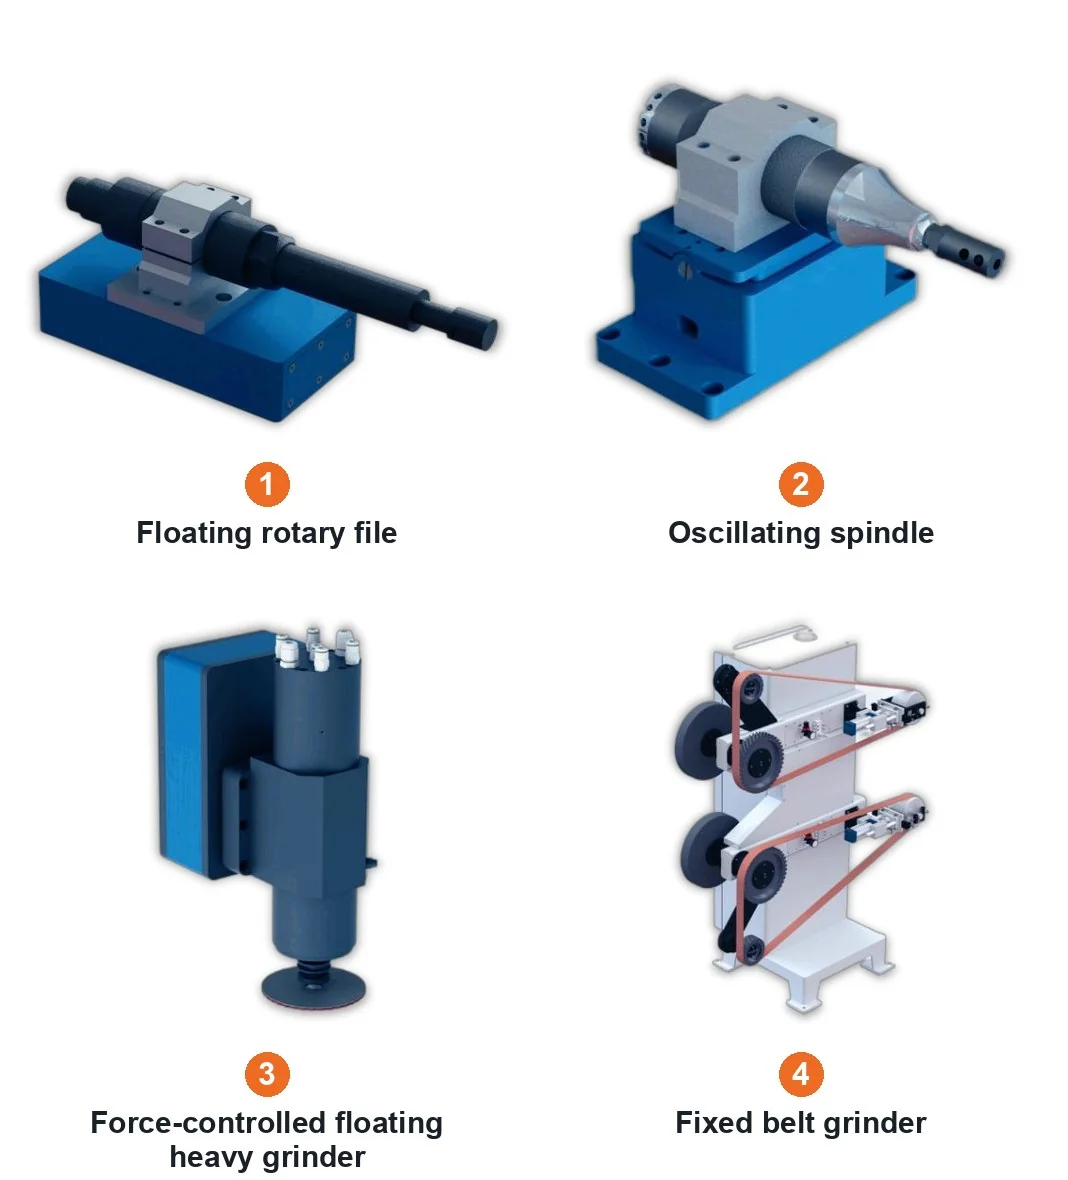
Породице алата
- Осцилирајуће плутајуће вретено
- Осцилирајуће вретено
- Плутајућа ротациона датотека
- Плутајућа тешка брусилица са контролом силе
- Трачна брусилица са контролом силе
- Фиксна тракаста брусилица
Обрасци опреме за контролу силе
- Опрема за контролу силе у свим положајима
- Једносмерна брусилица са контролом силе
- Двосмерна двострука брусилица са контролом силе
- Опрема за уклањање неравнина са контролом присиле
Радијално плутајућа електрична вретена су још једна опција за интерфејс алата. Изаберите породицу алата према операцији, смеру контакта и доступном приступу.
Усисавање прашине и радно кућиште
Конфигурација кертриџ филтера користи филтрацију под негативним притиском, филтер медијум обложен PTFE-ом и пулсирајуће чишћење са сакупљањем у фиоци. Његове техничке вредности су приказане у наставку.
| Технолошка ставка | Вредност параметра | Јединица |
|---|---|---|
| снага | 7.5 | kW |
| Проток ваздуха | 8500 | м³ / х |
| Филтер кертриџи | 6 | кертриџи |
| Подручје филтера | 66 | м² |
| Величина филтрације | КСНУМКС-КСНУМКС | ум |
| Ефикасност филтрације | 99 | % |
| Притисак компримованог ваздуха | КСНУМКС-КСНУМКС | Мпа |
| Канте за сакупљање | КСНУМКС × КСНУМКС | L |
| Ниво буке | КСНУМКС КСНУМКС ± | dB |
| Улазни прикључци | КСНУМКС × КСНУМКС | mm |
| Габарити | КСНУМКС × КСНУМКС × КСНУМКС | mm |
| Напон напајања | 380 | V |
| Фреквенција напајања | 50 | Hz |
Интерфејси кућишта и прашине
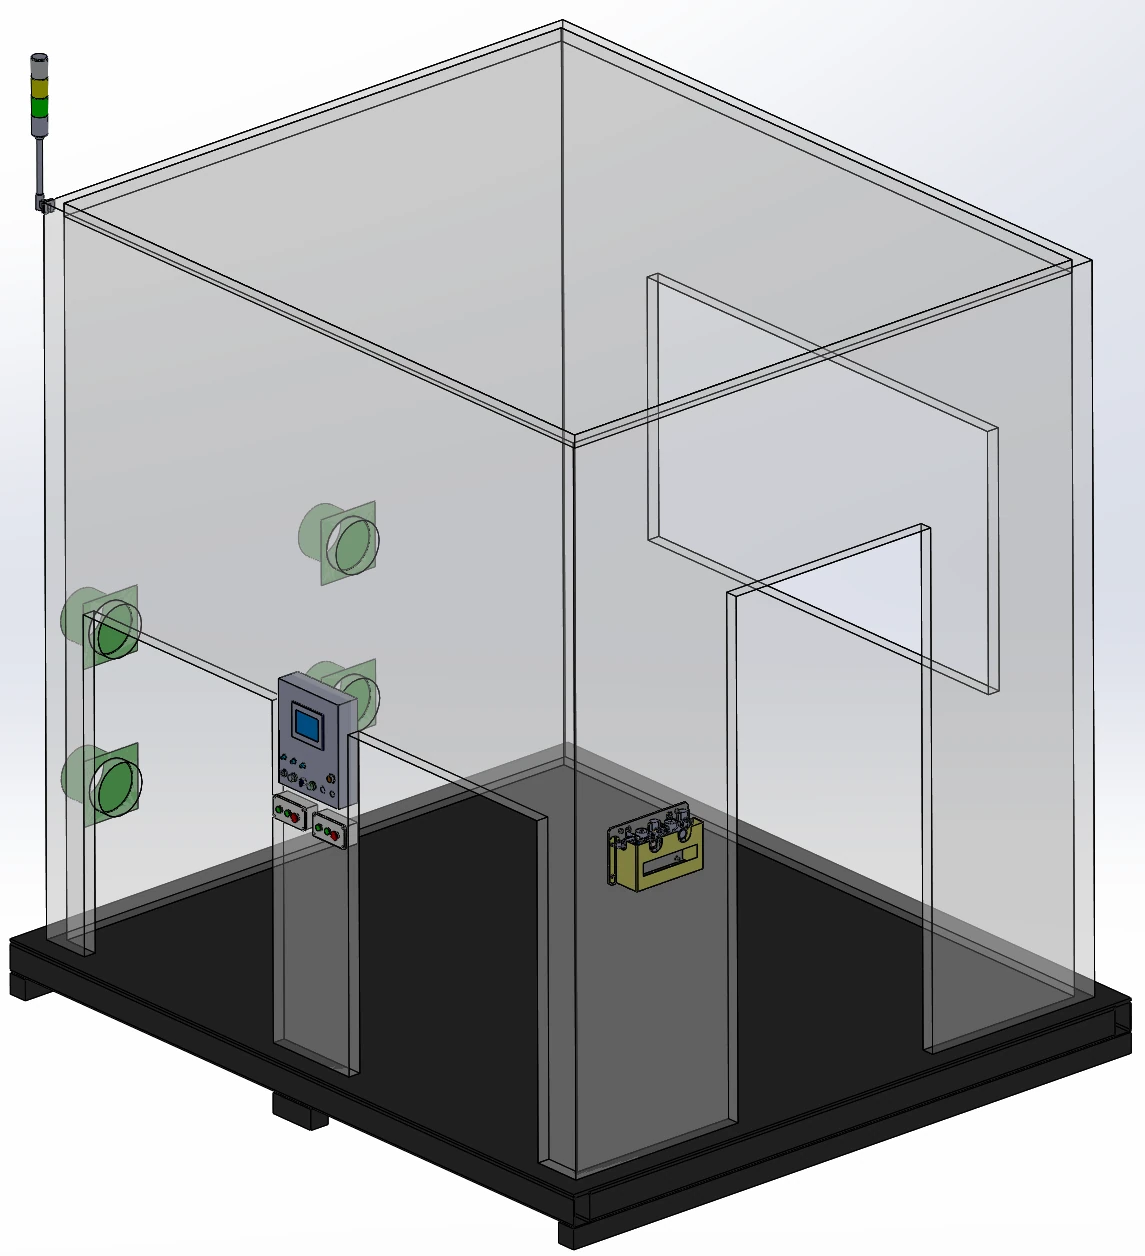
Кућиште од алуминијумских профила са панелима од лима укључује акрилни прозор за посматрање од 5 мм, осветљење и 4 прикључка за вађење. Панел за приказ, кутија са дугметом за потврду утовара, врата за одржавање и основа од угљеничног челика Q235 са приступом за виљушкар употпуњују аранжман.
Мокро усисавање и интегрисана контрола прашине
Мокро усисавање је доступан начин за прашину од алуминијума и магнезијума. Тело радне станице може да задржи прашину са спољним омотачем, двослојним столом отпорним на прашину и прикључцима за резервоар за прашину; детекција прашине и аларми су опције конфигурације.
Захтеви за кретање и заштиту робота
Изаберите робота са шест оса за апликацију, користећи ове захтеве за кретање и заштиту као листу за поређење. Ово су услови за избор робота, одвојени од тачности брушења на радној станици и опсега контролисане контактне силе.
- Поновљивост робота
- ± КСНУМКС мм
- Ефективна линеарна брзина
- ≥5 м/с
- Тачност ТЦП-а
- КСНУМКС мм,
- Тачност путање
- ≤КСНУМКС мм При брзинама брушења до 300 мм/с
- Заштита робота
- ИПКСНУМКС
- Референца контактног оптерећења
- 3–10 кг
Праћење стања у линији
Стање потрошног материјала и алата
Доступне функције укључују детекцију прекинутог каиша, детекцију ломљеног алата и управљање веком трајања алата. Подмазивање алата може се укључити за одабрану конфигурацију алата за брушење.
Статус производње
Управљање производним капацитетом допуњује праћење потрошних материјала. Прегледајте потребне сигнале и приступ за одржавање поред изабраног алата и распореда кућишта.
Завршна обрада шава FSW
Алуминијумски носач батерије, шавови са FSW-ом
Типична примена је роботски вођено брушење шавова заварених трењем и мешањем на алуминијумским носачима батерија.
Двострана завршна обрада FSW
Одвојена двострана апликација комбинује вретено са контролом силе, позиционер за окретање и мокро усисавање за брушење 6 FSW шавова: 3 на предњој и 3 на полеђини.
Повезане операције завршне обраде рама
Повезане операције са оквиром батерије укључују глодање заварених површина, уклањање неравнина и брушење заптивних површина након глодања.
Аутоматизована линија за млевење: интерфејси радне станице
Приликом планирања аутоматизоване линије за брушење, почните са интерфејсом радне станице: локацијом улазног дела, приступом за пренос, прикључцима за екстракцију и сигналима који се деле са околном опремом. Ускладите распоред са редоследом завршне обраде и потребним приступом за измену алата и одржавање.
Делимично држан или алатно држан — како да изаберем део?
Користите руту са делимичним држањем као почетну тачку за избор делова до 30 кг, а затим проверите тежину дела специфичну за модел, приступ хватању и путању завршне обраде. Већи или тежи делови одговарају распореду са алатним држањем. Табела модела даје уже границе делова од овог општег критеријума руте.
Који носиви терет робота и тежину дела покрива сваки модел радне станице?
Три реда модела упарују корисне носивости робота од 10, 20 и 30 кг са препорученим тежинама делова до 3, 7 и 15 кг, респективно. Корисна носивост робота и тежина дела су различита поља за избор; користите оба заједно са омотачем дела.
Пасивно плутајуће или активно управљање силом - шта је потребно мом делу?
Пасивна пнеуматска попустљивост обезбеђује механичко плутајуће кретање. Активна повратна спрега силе подешава померање како би се компензовале промене положаја дела, толеранције дела и хабање потрошног материјала, уз одржавање контакта. Изаберите приступ око површине и њене варијације.
Који опсег контактне силе може да се одржи?
Опсег контролисане контактне силе је на захтев. Разговарајте о материјалу радног предмета, геометрији, алату за завршну обраду и циљној површини пре него што изаберете конфигурацију за контролу силе.
Какво је усисавање прашине потребно за алуминијумску и магнезијумску прашину?
Мокра екстракција је доступан начин за прашину алуминијума и магнезијума. Размотрите материјал и процес приликом избора опреме за екстракцију и затварање; спецификације кертриџ филтера описују посебну конфигурацију.
Када је роботу за брушење потребна активна контрола силе, а када је довољно пнеуматско плутање?
Пнеуматско плутање је довољно када је алату потребна само механичка попустљивост да би апсорбовао мале варијације: плутајућа јединица даје ±10 мм хода, са подешеним притиском ваздуха за сваки положај робота, а трачне брусилице стандардно пнеуматски плутају. Активна контрола силе се додаје када би положај дела, толеранција дела или абразивно хабање иначе довели до тога да фиксна научена путања јаче притиска или уклања више материјала на неким местима; помера плутајућу јединицу напред или назад да би се контактна сила одржала константном. Тамо где се одливци или заварени спојеви разликују више него што попустљивост може да апсорбује, системи које смо направили прво мере део, по висини завара, положају линије раздвајања или 3Д скенирању, а затим бруше. Конфигурација се бира за сваки пројекат на основу ваших делова и циљева излаза.
Шта укључује роботска ћелија за млевење по принципу „кључ у руке“ од EVST-а?
Ћелија по систему „кључ у руке“ се гради око изабране руте руковања за ваш део. Она комбинује шестоосног робота са модулима за завршну обраду, као што су двоструке или једностаничне тракасте брусилице и машине за полирање за руту са држањем дела, или плутајући и силом контролисани алати са вретеном за руту са држањем алата, заједно са плутајућим или силом контролисаним аранжманом и потрошним материјалом за сваки корак уклањања и полирања. Кућиште покрива усисавање прашине, филтер-кертриџ или мокро чишћење, а праћење у линији покрива прекинуте каишеве и алате, век трајања алата и производни капацитет. Када се ћелија придружи линији, локација дела, приступ преносу, везе за усисавање и дељени сигнали се планирају као интерфејс радне станице. Конфигурација се бира за сваки пројекат на основу ваших делова и циљева излаза.