Системи линеарног кретања израђени по наруџбини

Роботска стаза – јединице за пренос робота са 7. осом (RTU)

Проширите радни домет робота на машине, станице или дугачке радне комаде. EVST пројектује роботске стазе на земљи, небу и решеткама за вашег робота, кретање, оптерећење, радни циклус, окружење и услове на локацији.

Израђено по мери за сваки пројекат Распоред тла, неба и решетки Конфигурације стазе са тлом до 6,000 кг номиналног оптерећења вагона

Шта је то

Додајте координисану линеарну осу свом роботу

Роботска стаза је моторна линеарна оса која носи индустријског робота између радних позиција. Такође се назива и јединица за пренос робота са 7. осом, она проширује радни опсег робота тако да један робот може да опслужује дугачке делове, више машина или одвојене процесне станице. Верзије које се монтирају на под познате су и као шина за земљу или подна шина.

Породица производа

Изаберите распоред који одговара радној ћелији

Структура стазе се бира на основу расположивог простора на поду, приступа радном предмету, оријентације робота и путање процеса. Системи тла, неба и решетки су пројектовани за робота, инсталирану масу и услове пројекта.

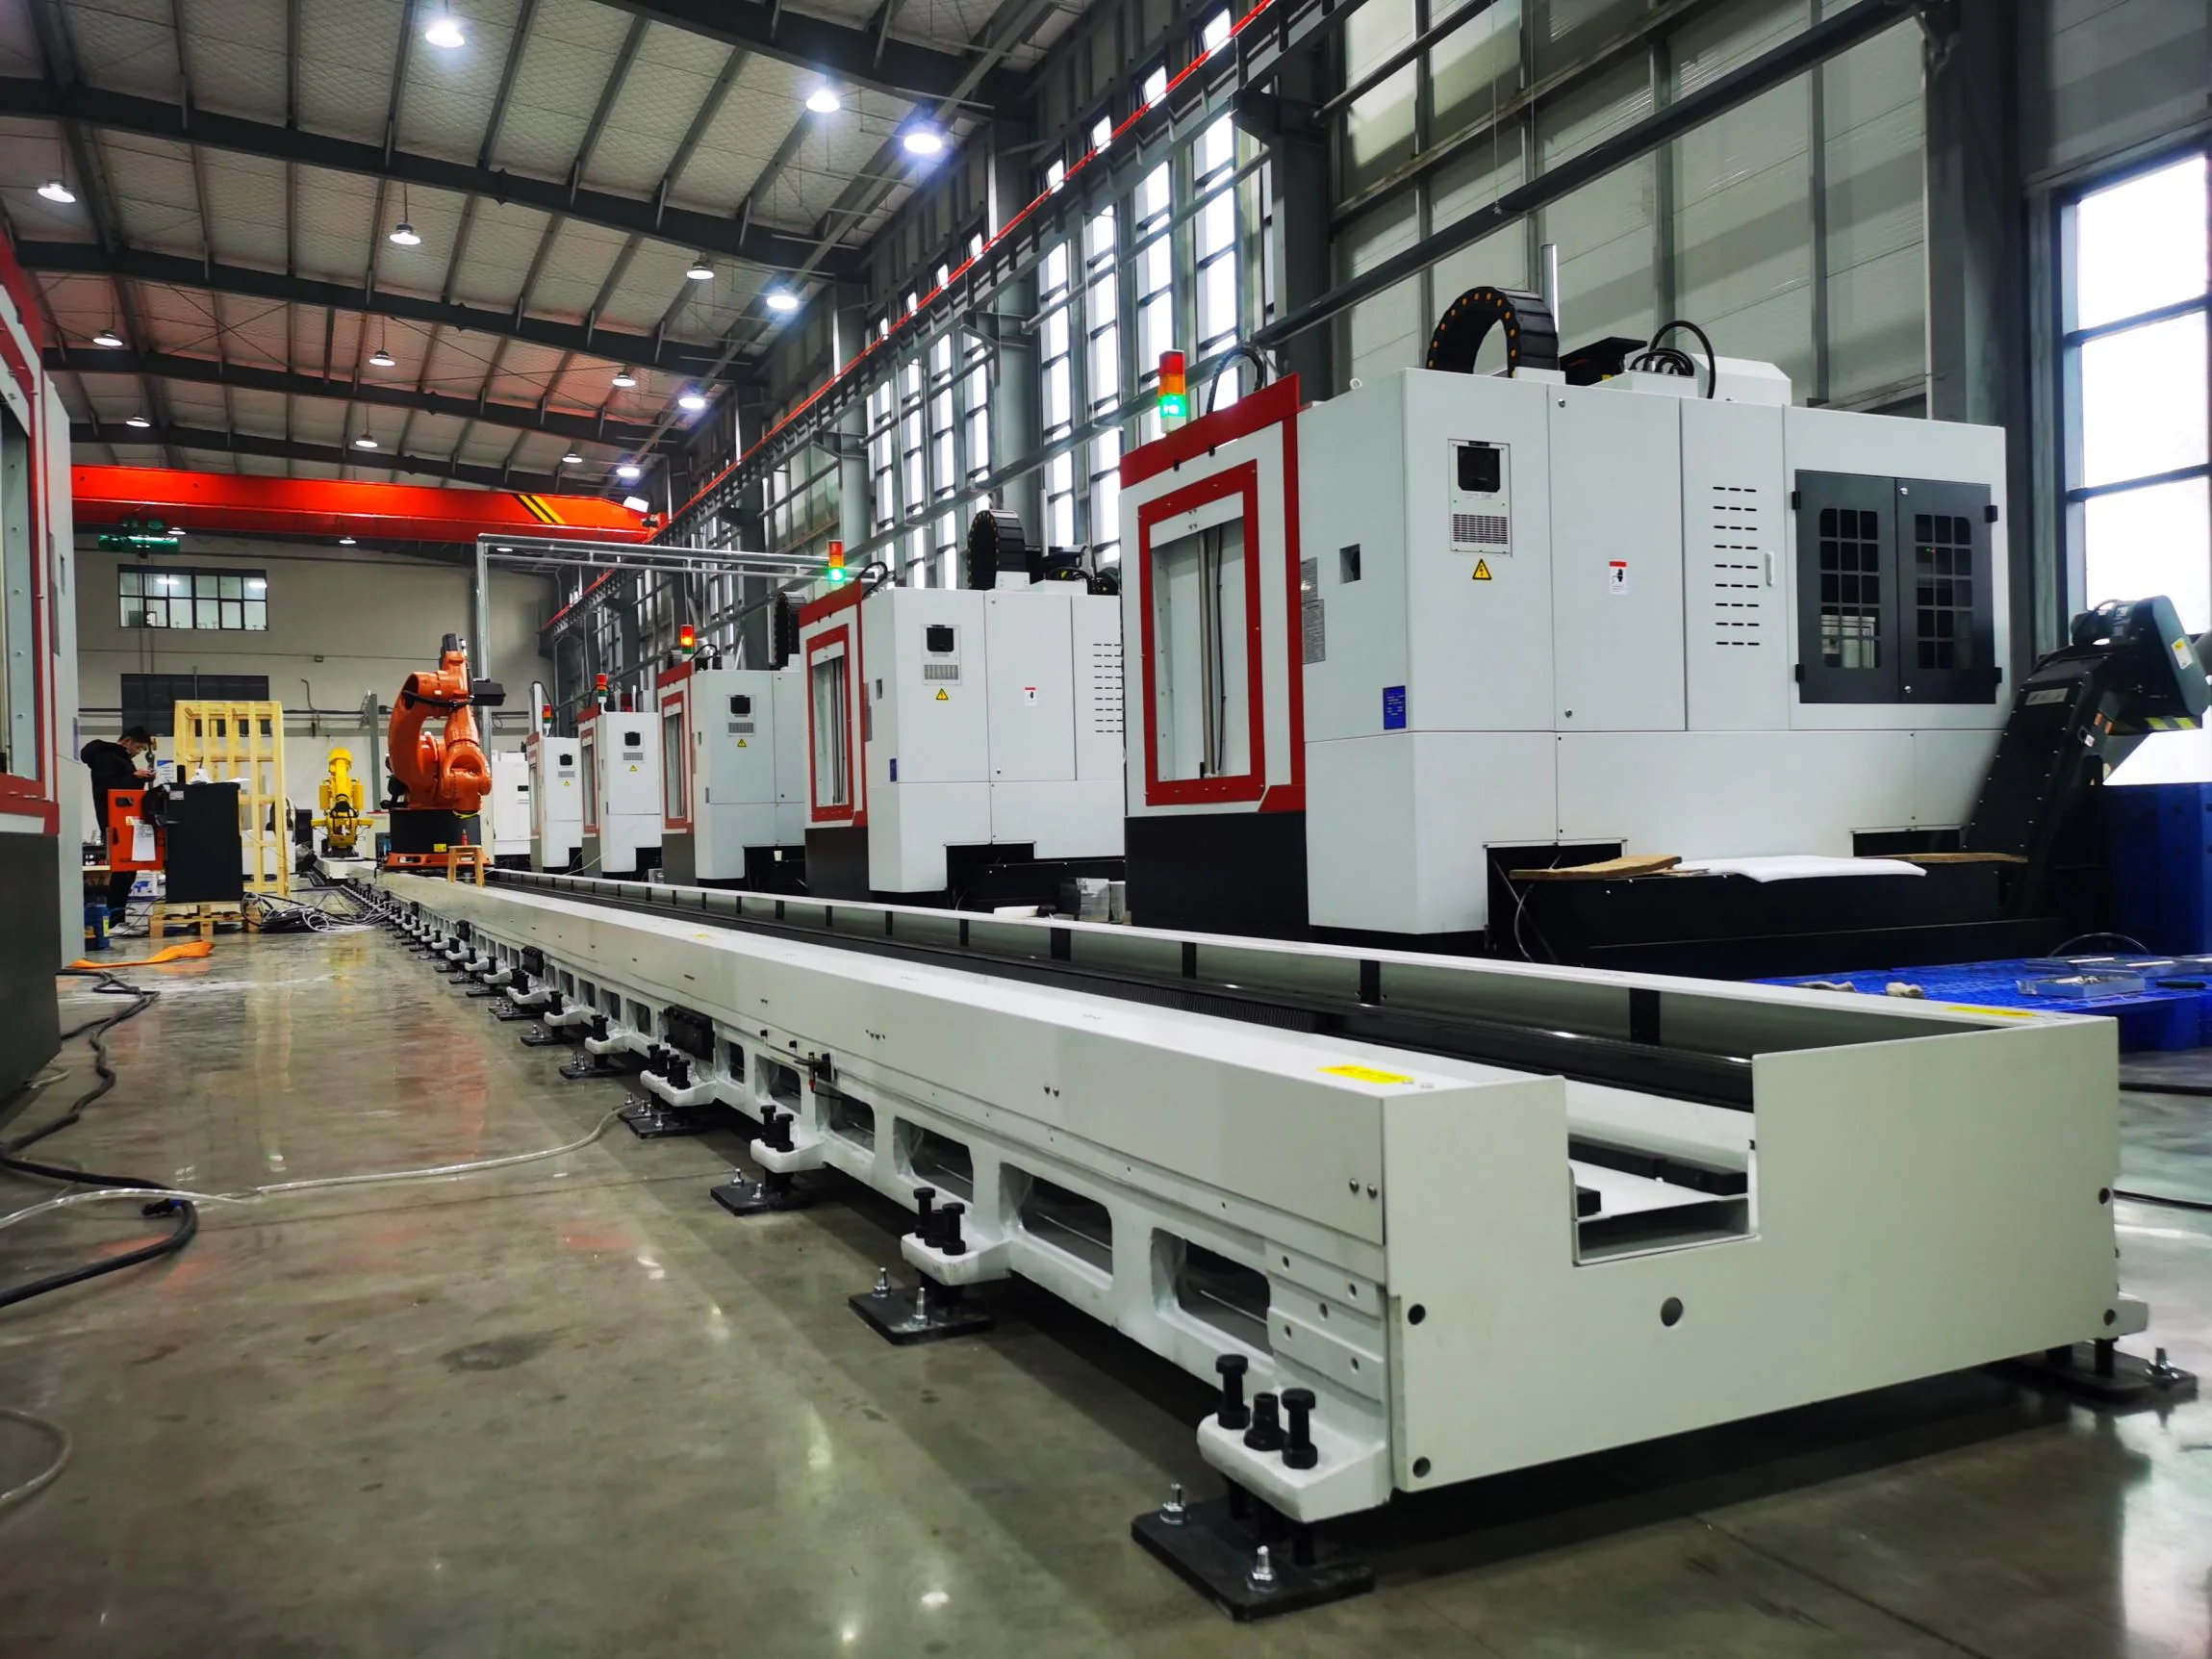
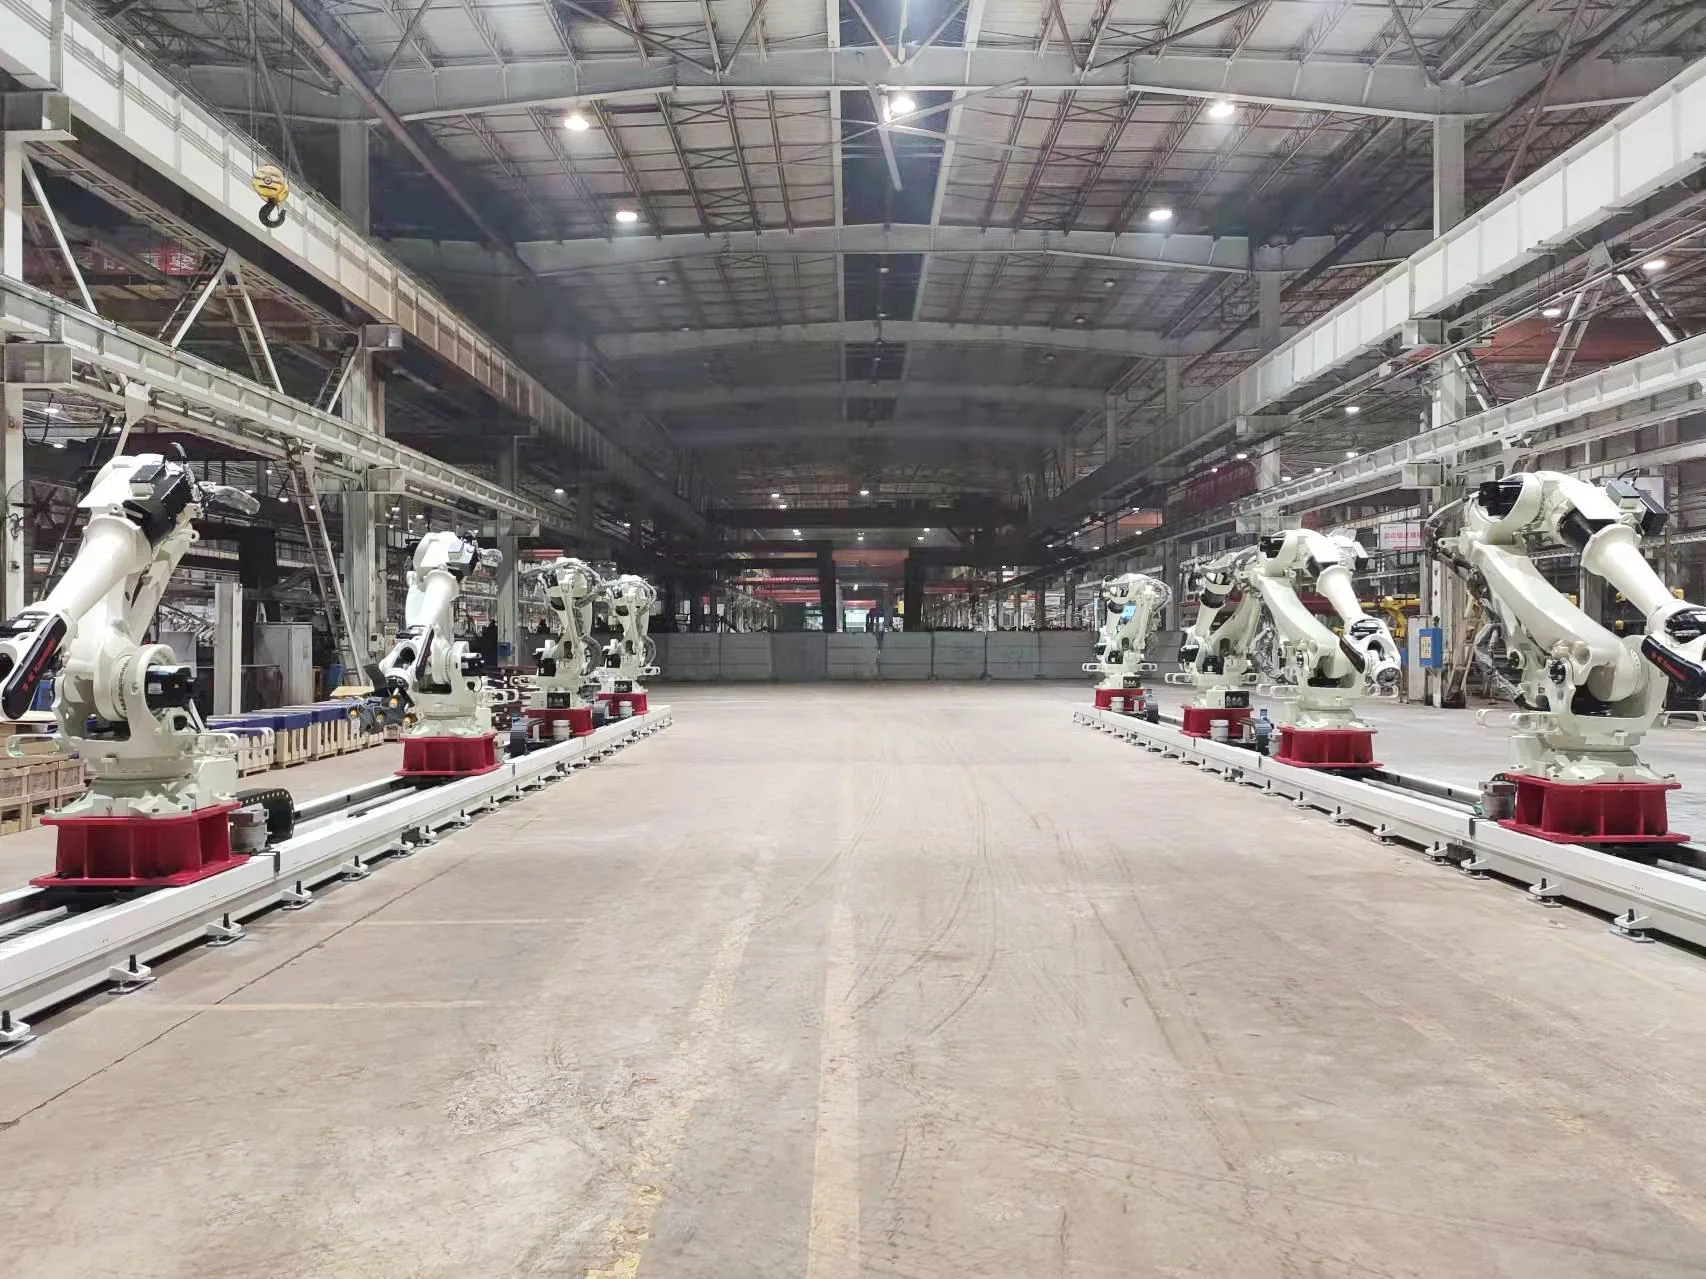
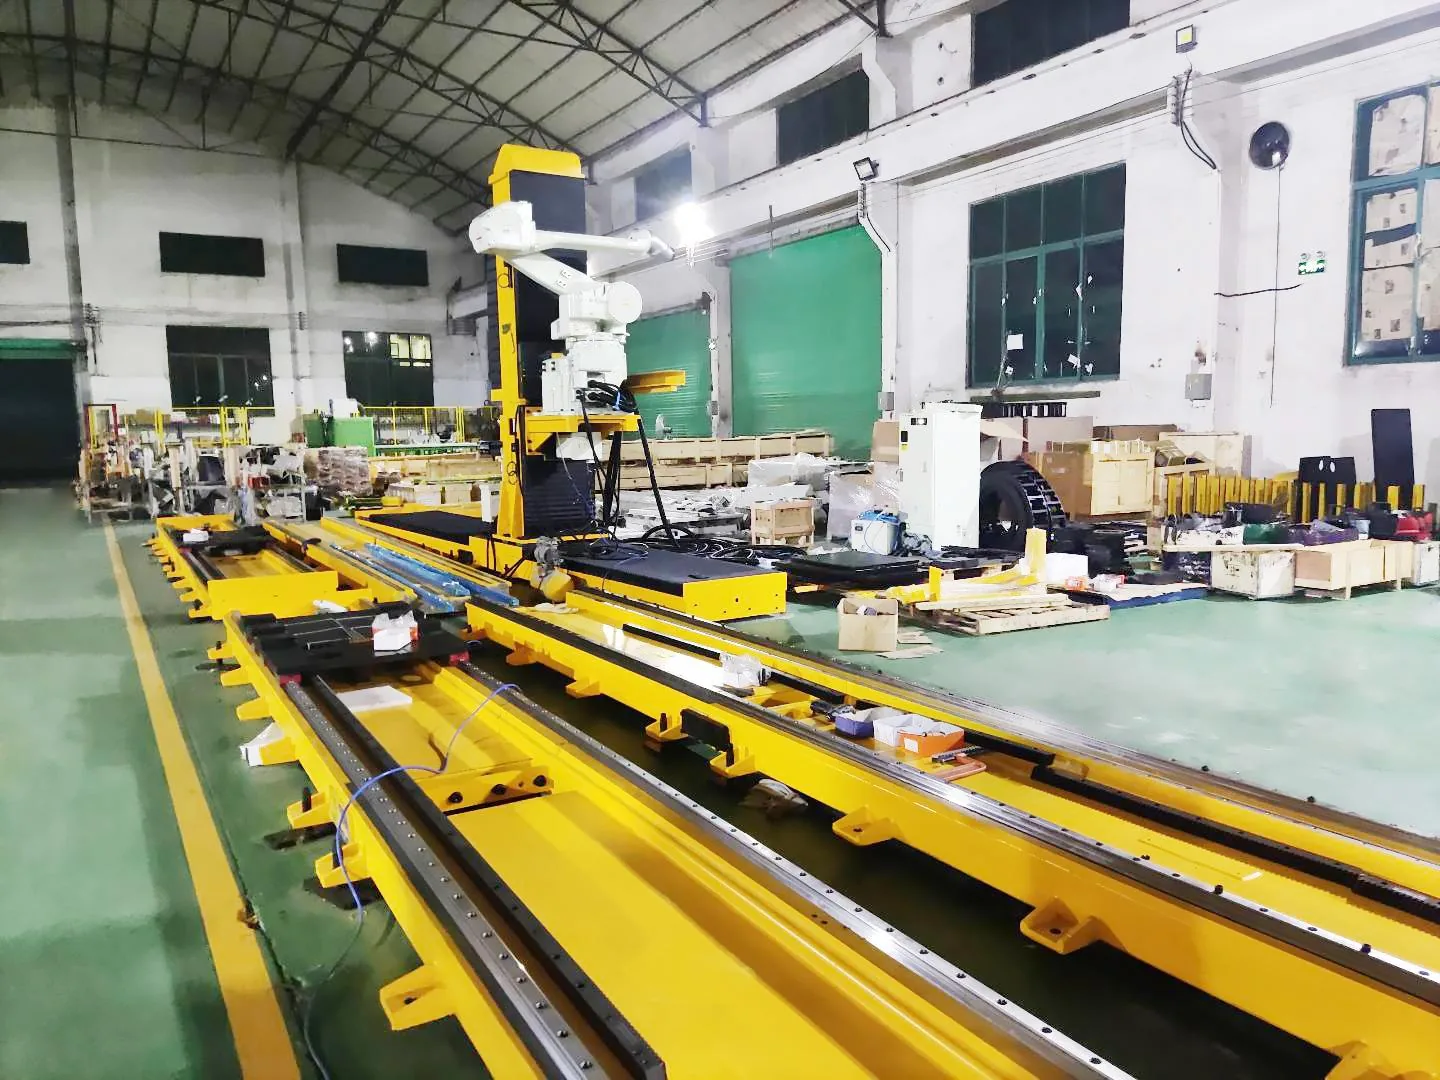
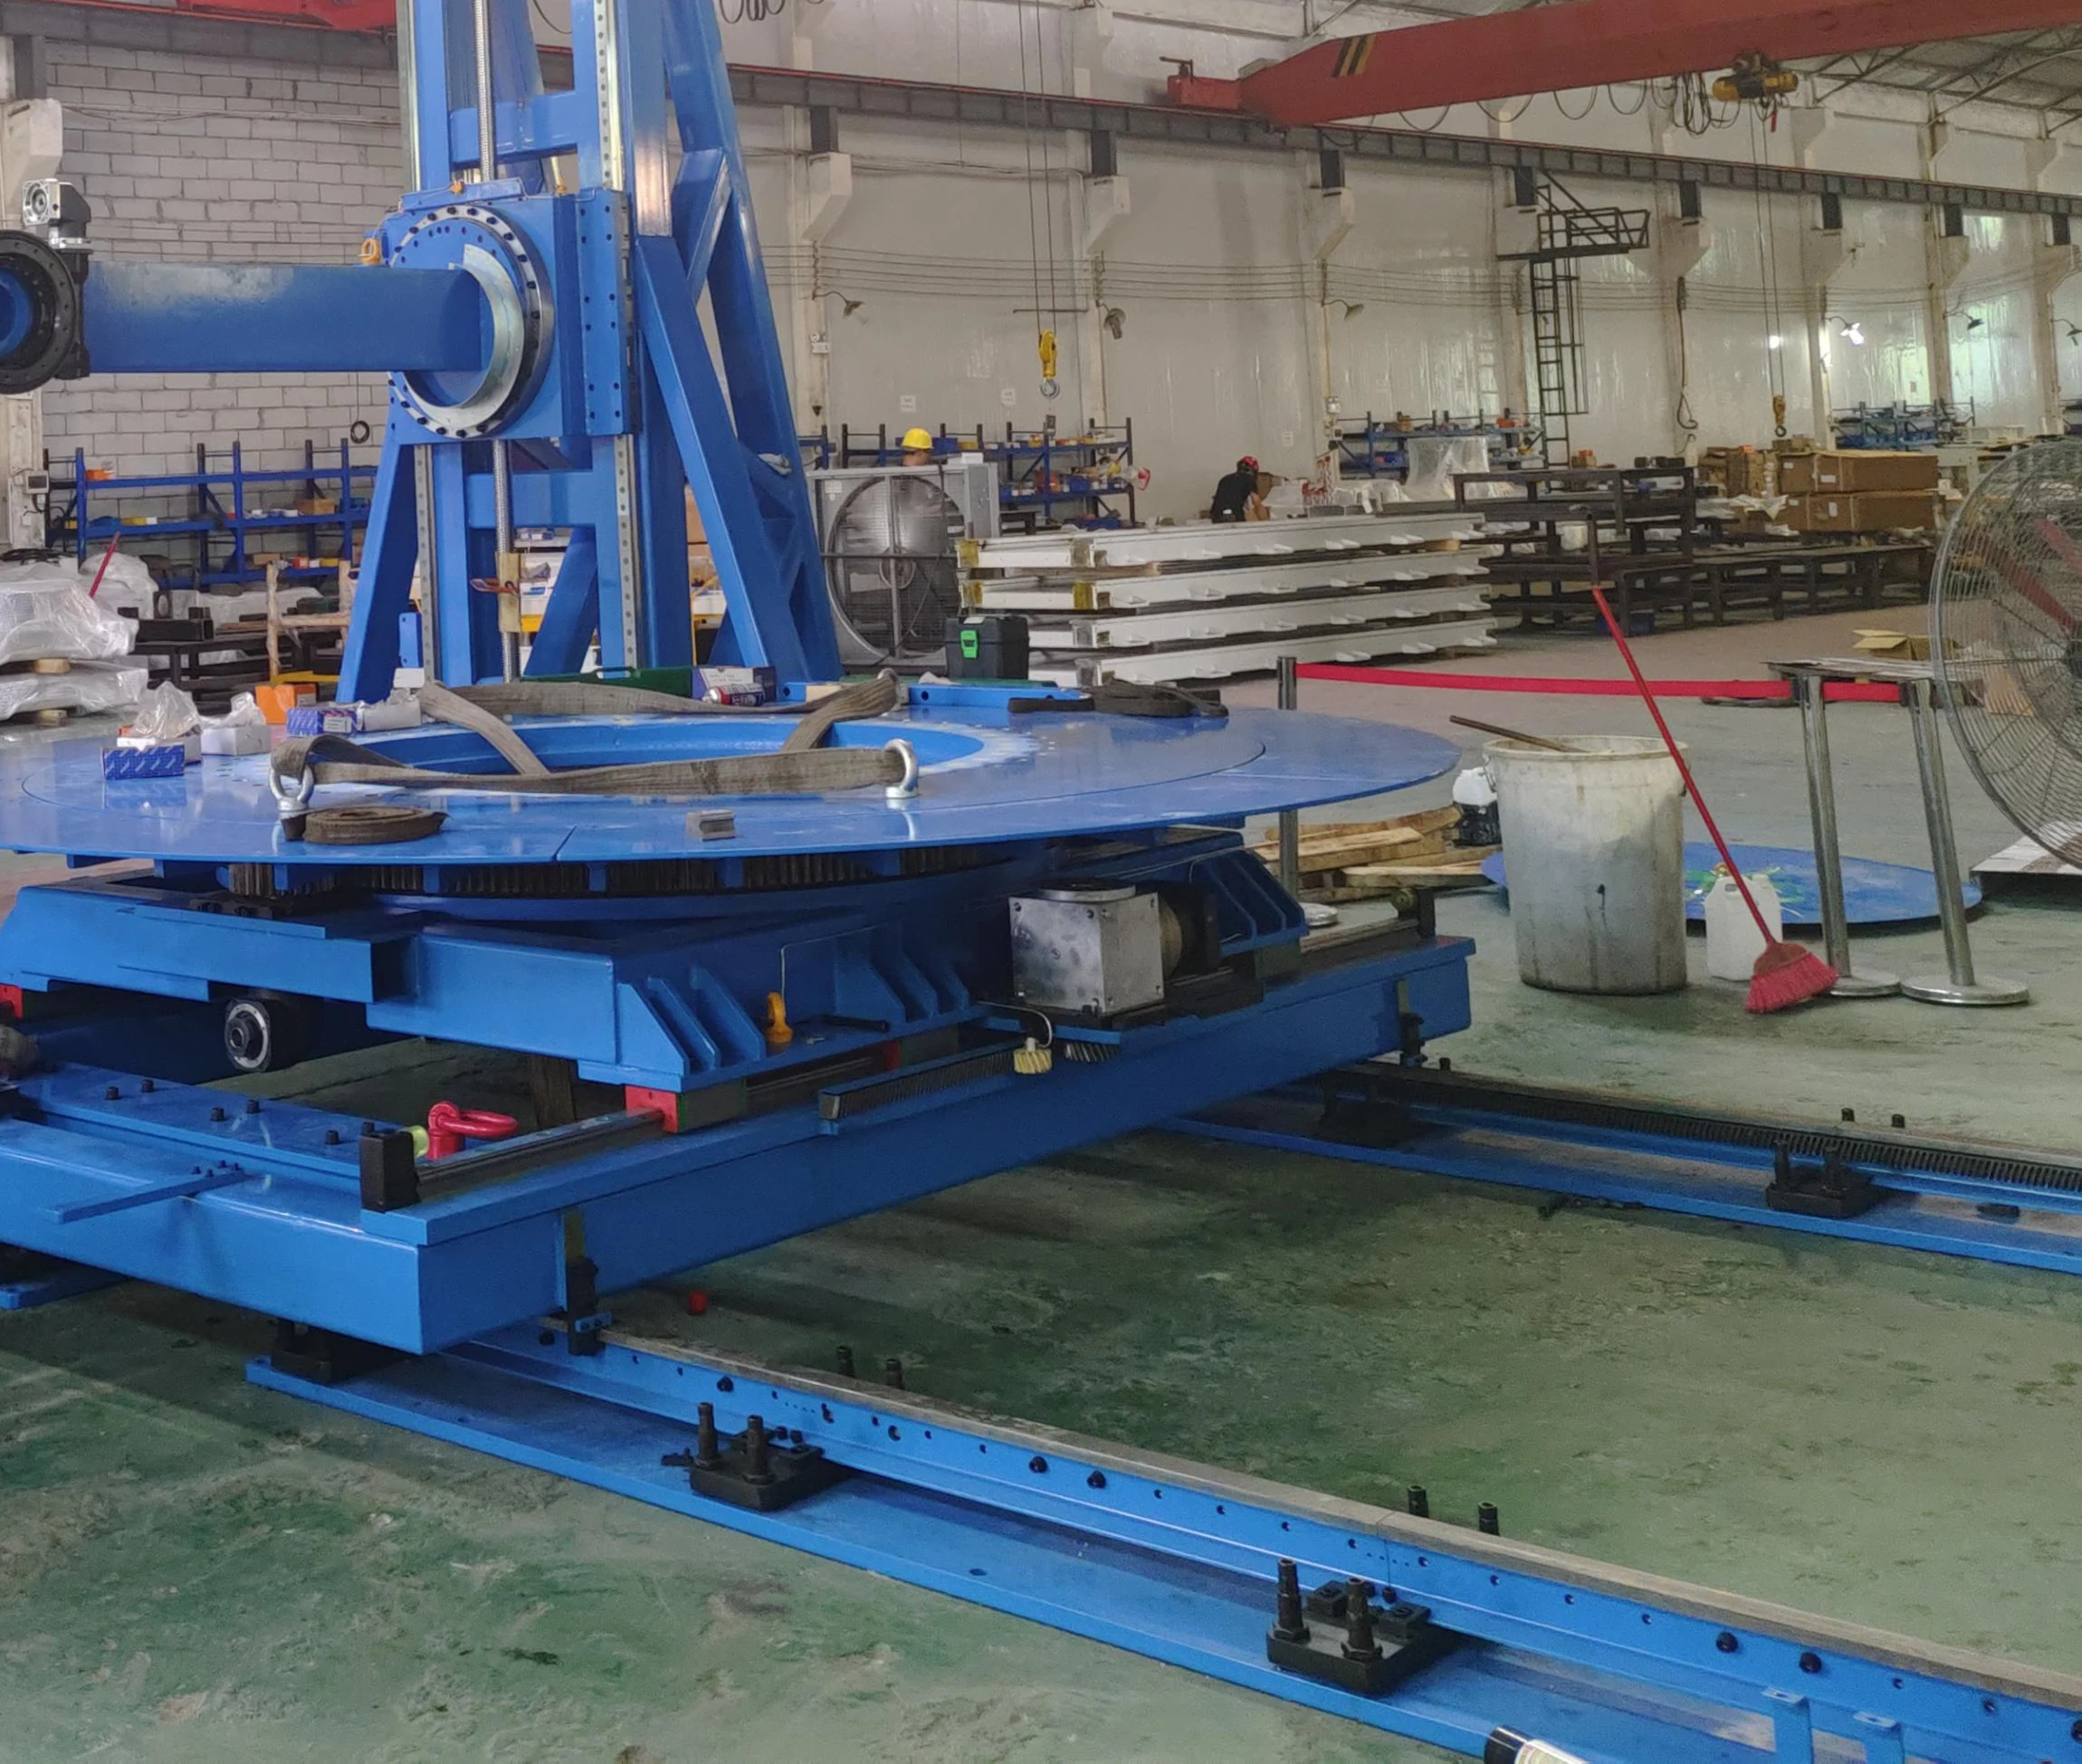
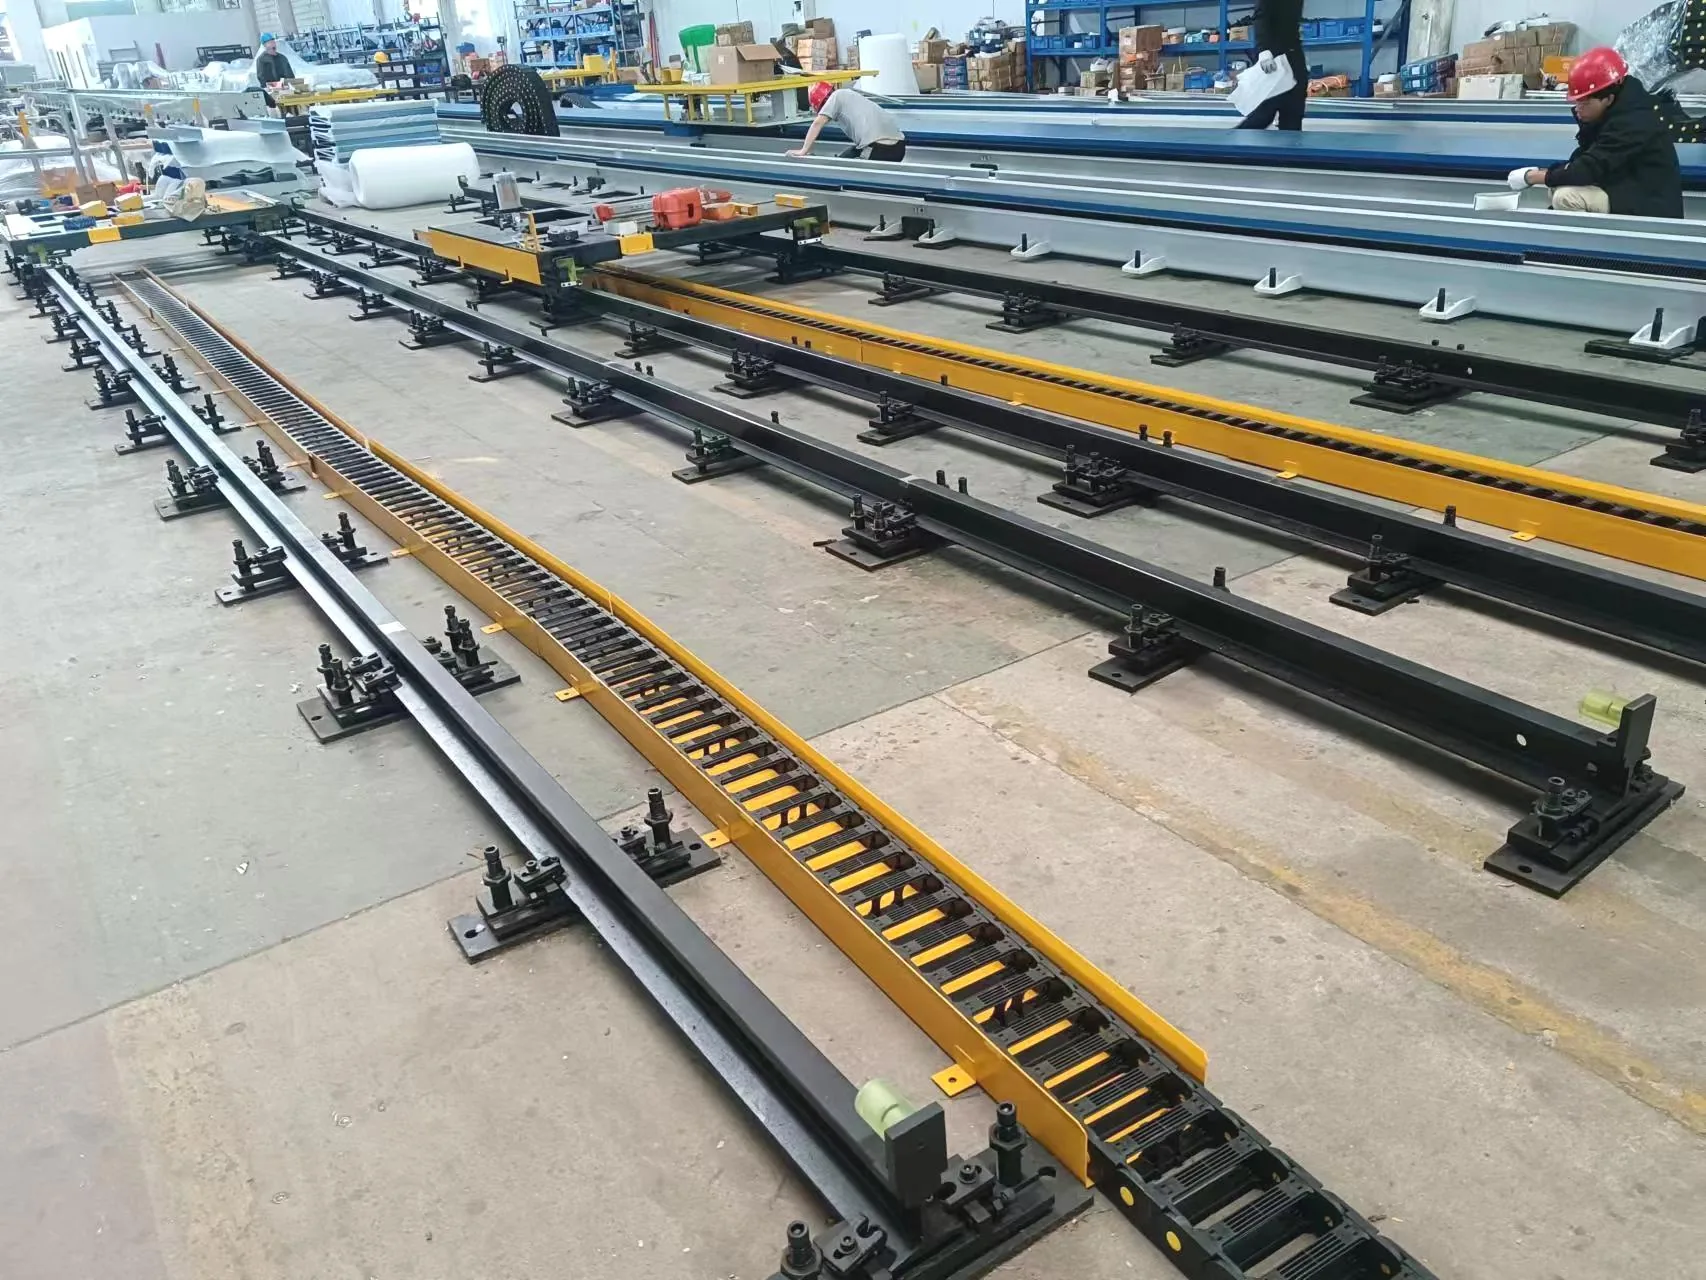
Роботске стазе монтиране на земљи се склапају у радионици

Гроунд раил

Уземљена шина (шина монтирана на под)

Практичан распоред за померање робота поред машина, уређаја или дугих радних предмета. Конструкција основе, кретање и заштита су специфицирани за пројекат.

Изаберите га када: Приоритети су приступачна услуга на нивоу пода и директан пут поред машина.
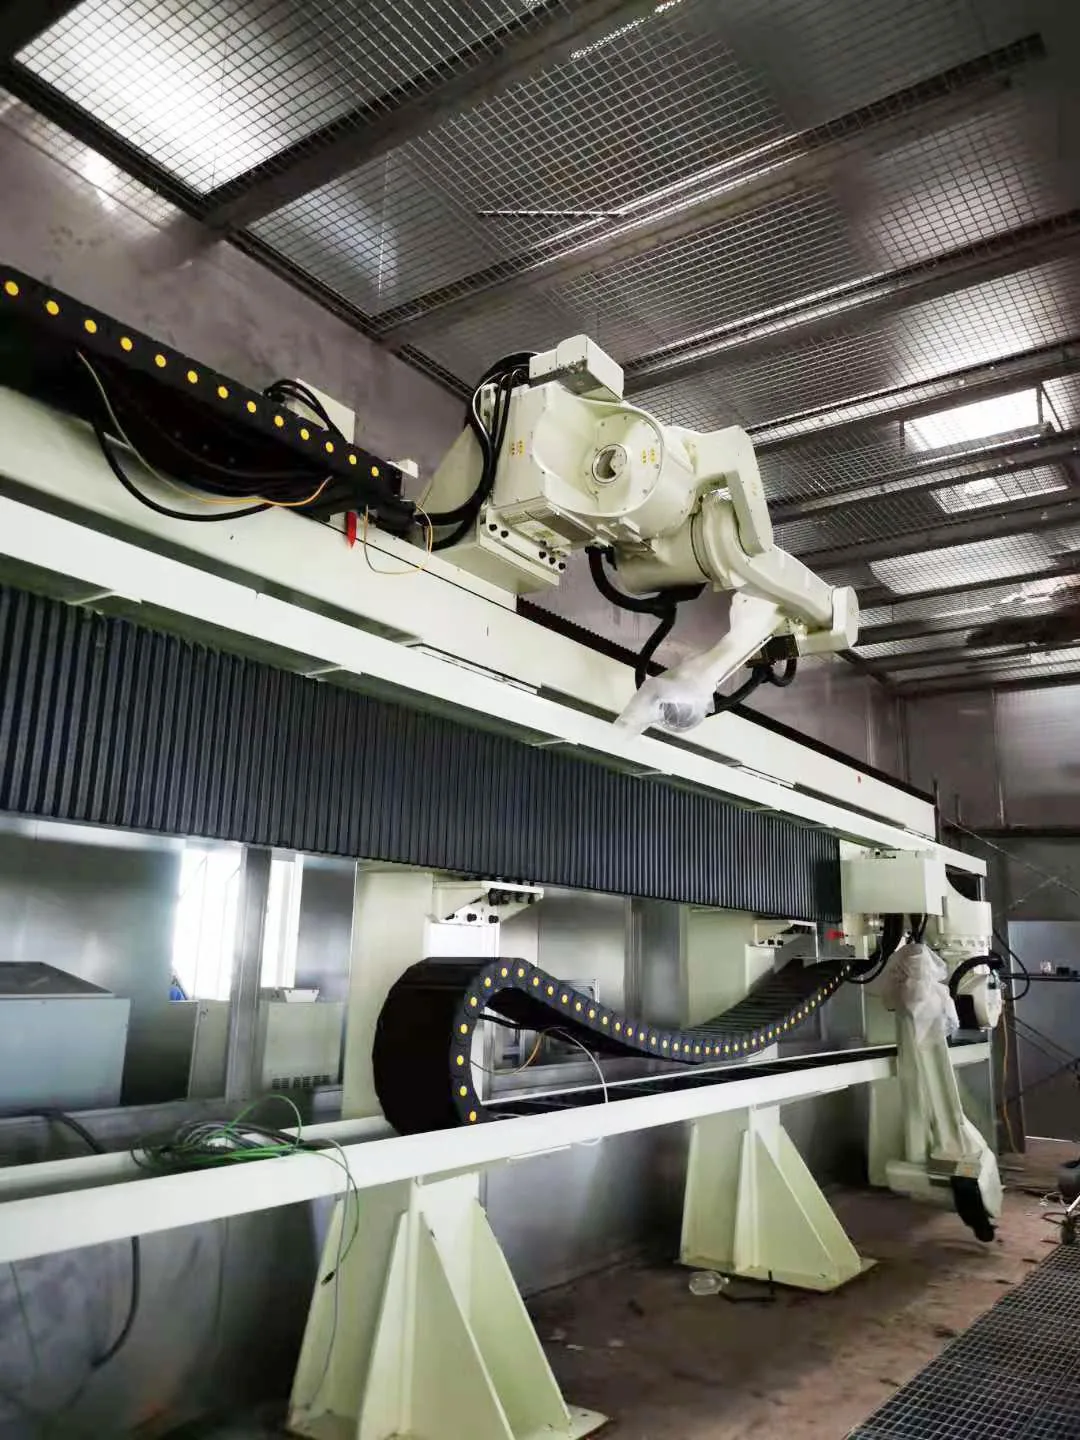
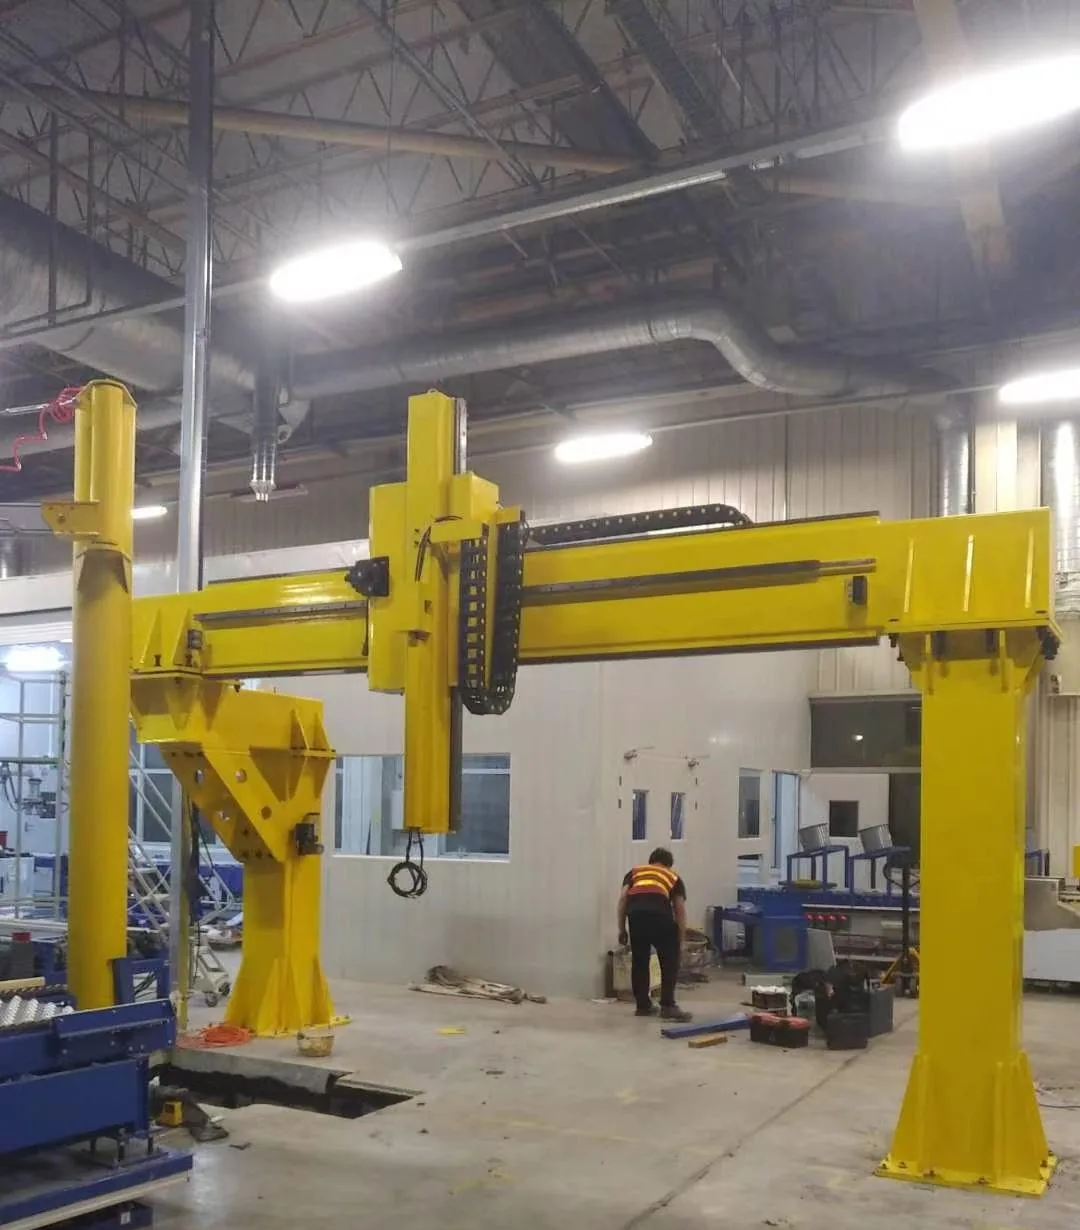
Подигнута роботска стаза која носи робота изнад радног простора

Ски раил

Скај рејл (надземна/повишена пруга)

Помера робота изнад радног простора како би се сачувао приступ поду или приступило процесу са подигнутог положаја. Структура и интерфејси су пројектовани за ћелију.

Изаберите га када: ослобађање простора на поду или приступ процесу одозго је важно.

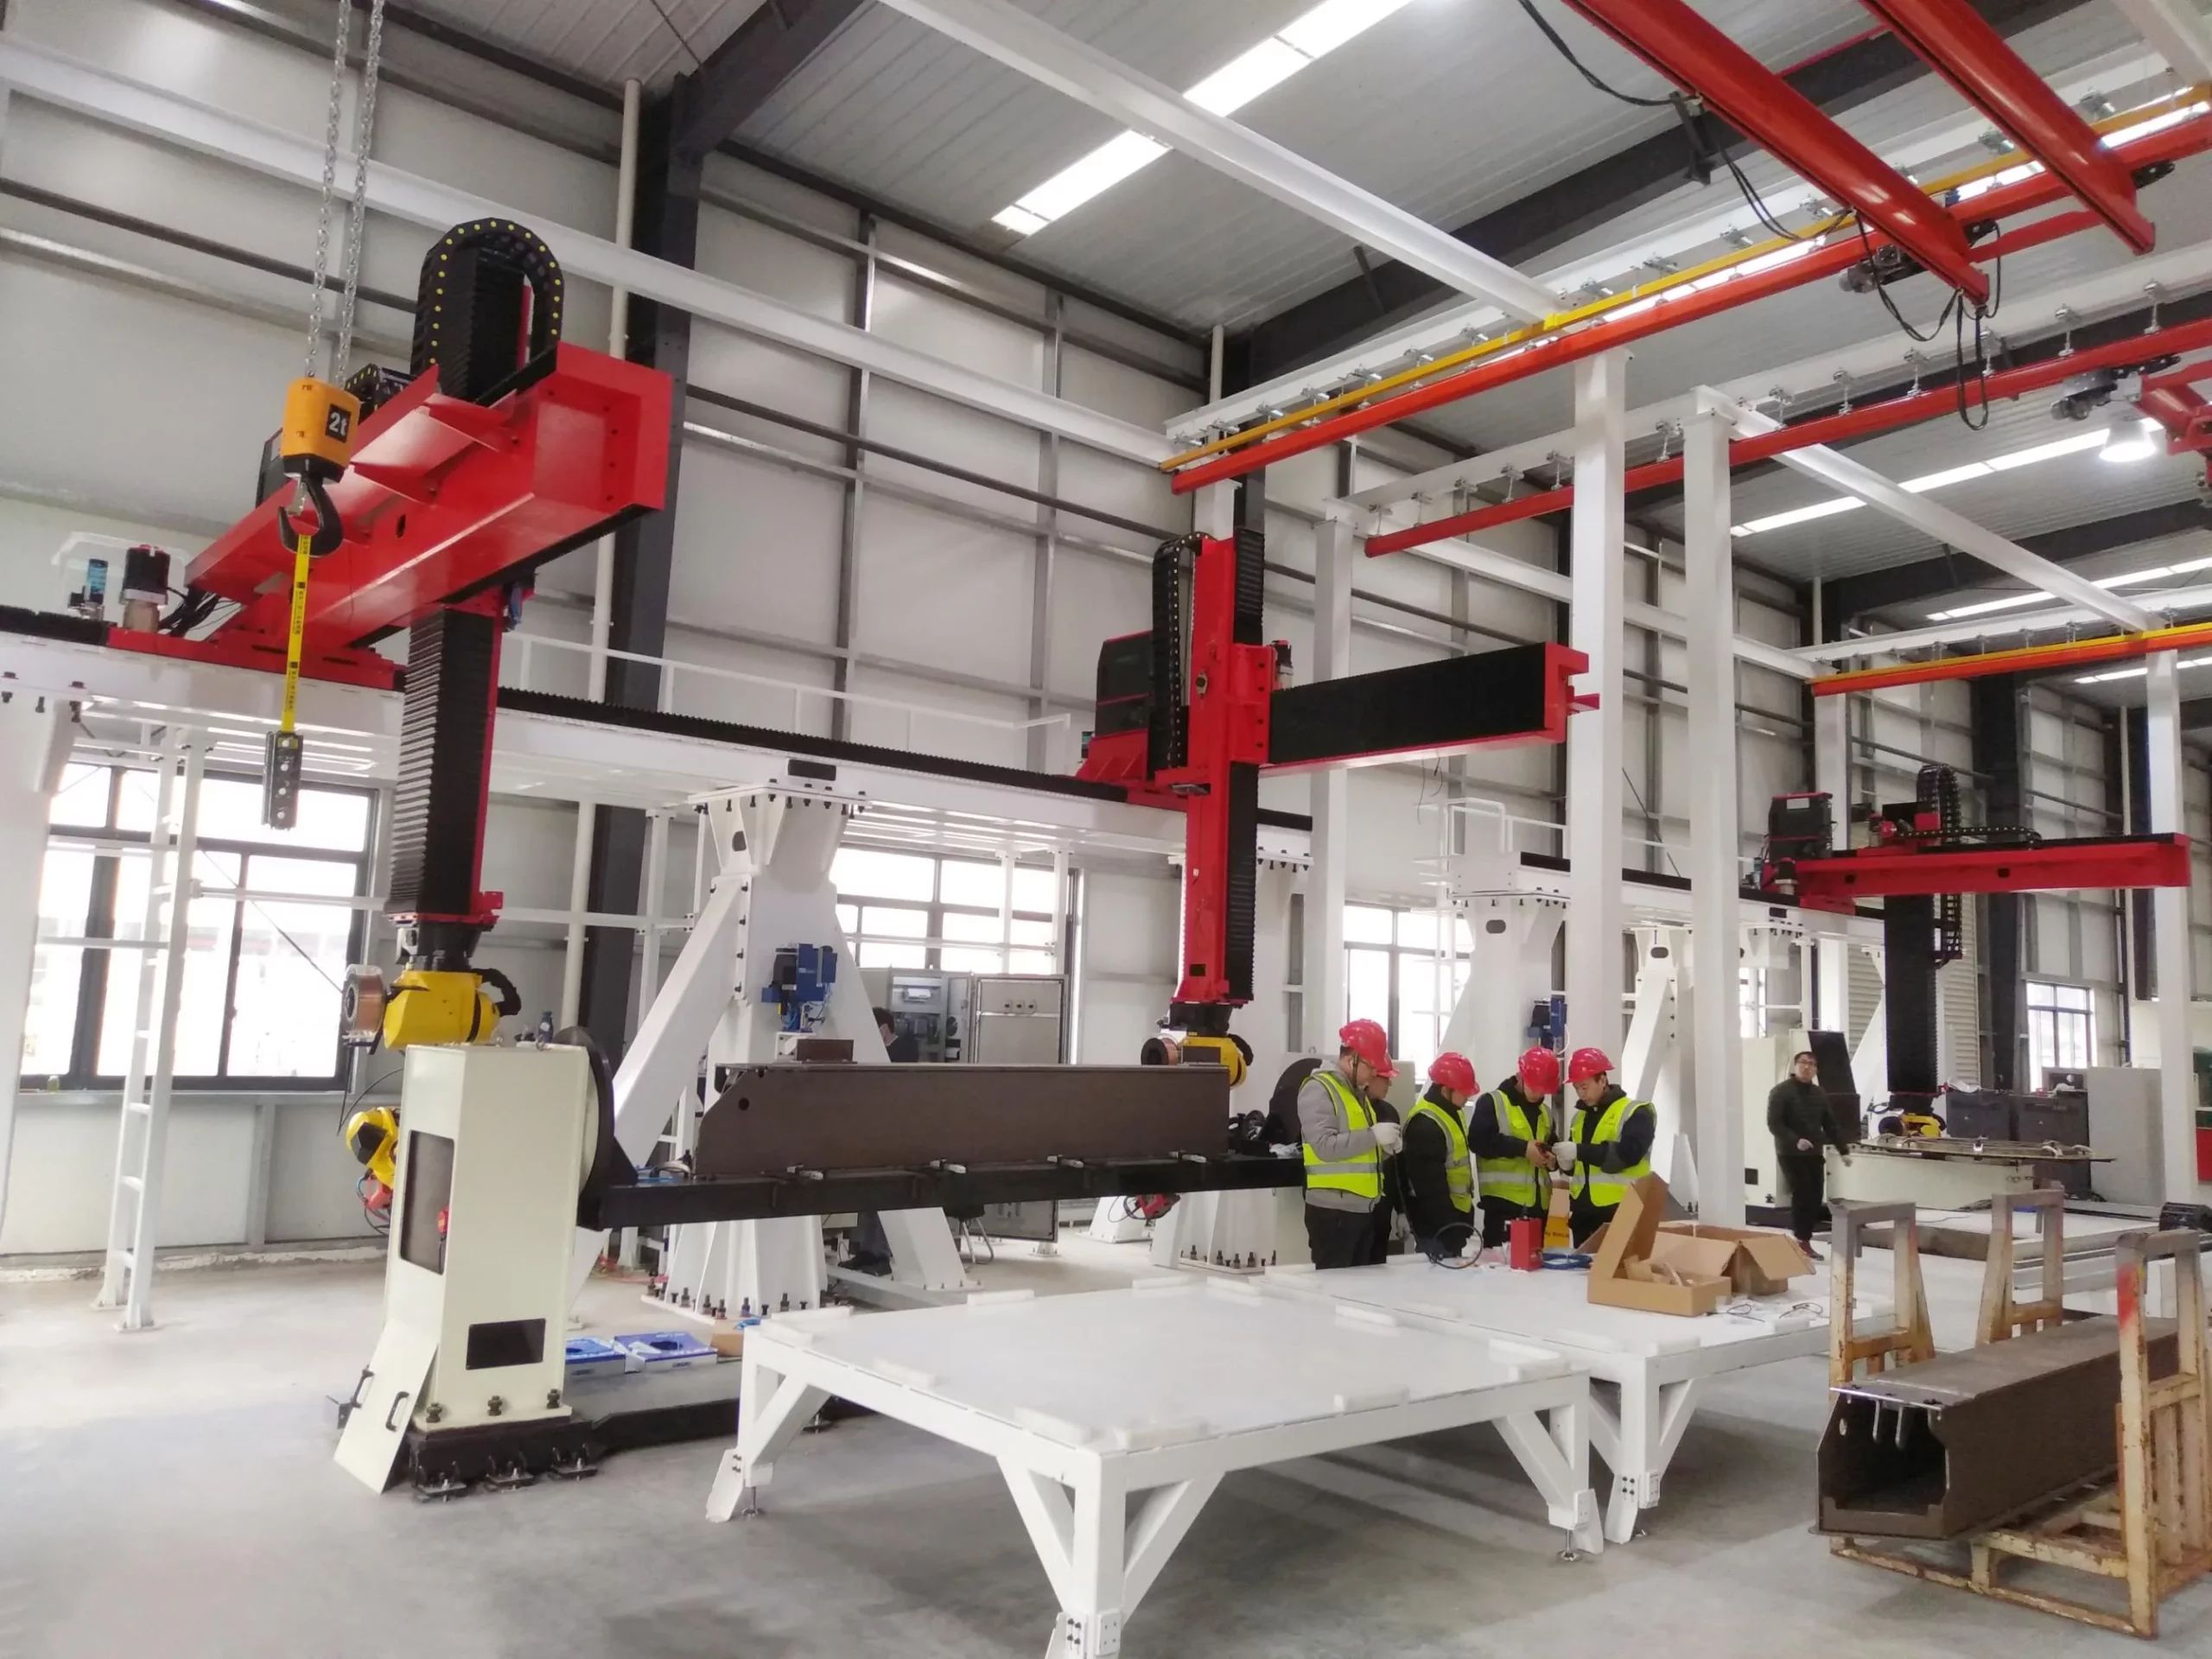
Структура шинске решетке са роботским решеткама инсталирана у радионици

Решеткаста шина

Системи решетки и портала

Структура порталног типа за веће радне оквире и специфичне аранжмане кретања за одређену апликацију. Распон, осе, интерфејси и структурни детаљи се пројектују за сваки пројекат понаособ.

Изаберите га када: Једна оса тла не може покрити потребни распон или координисано кретање у више од једне линеарне оса.

Процес селекције

Седам улаза за функционалну конфигурацију

Користан упит не захтева завршену спецификацију. Почните са оперативним захтевима и доступним информацијама о локацији; колосек се затим може димензионисати за инсталирану масу.

Примена и радни предмет

Опишите процес, величину дела, станице и како робот треба да приступи раду.

Робот и инсталирана маса

Наведите марку/модел робота, масу тела робота, подизач или причвршћиваче монтиране на носачу и терет зглоба.

Путовање и досег

Наведите потребну ефективну дужину хода или поделите распоред ћелије тако да се могу узети у обзир крајњи размаци и дужина базе робота.

Захтев за кретање

Поделите циљну брзину, поновљивост, радни циклус, заустављања и било коју потребну координацију са контролером робота.

Оријентација монтаже

Изаберите почетни концепт приземља, уздигнутог, обрнутог или решеткастог типа на основу геометрије приступа и процеса.

Животна средина и заштита

Идентификујте прашину, прскање, течност, температуру и услове чишћења који утичу на избор кућишта и материјала.

Сајт и интерфејси

Наведите услове темеља, комуналне услуге, расположиви простор, безбедносне интерфејсе и ограничења испоруке.

Структура и заштита

Конструкција прати оптерећење и околину

EVST може да конфигурише заварене или ливене структурне приступе и да прилагоди спољашњу заштиту радној ћелији. Коначан избор зависи од покретне масе, распона, услова процеса и потреба за одржавањем.

Потпуно затворени заштитни поклопци
Заштита меха
Поклопац са карираним плочама
Полузатворени поклопац од лима
Прилагођена конструкција од нерђајућег челика 304
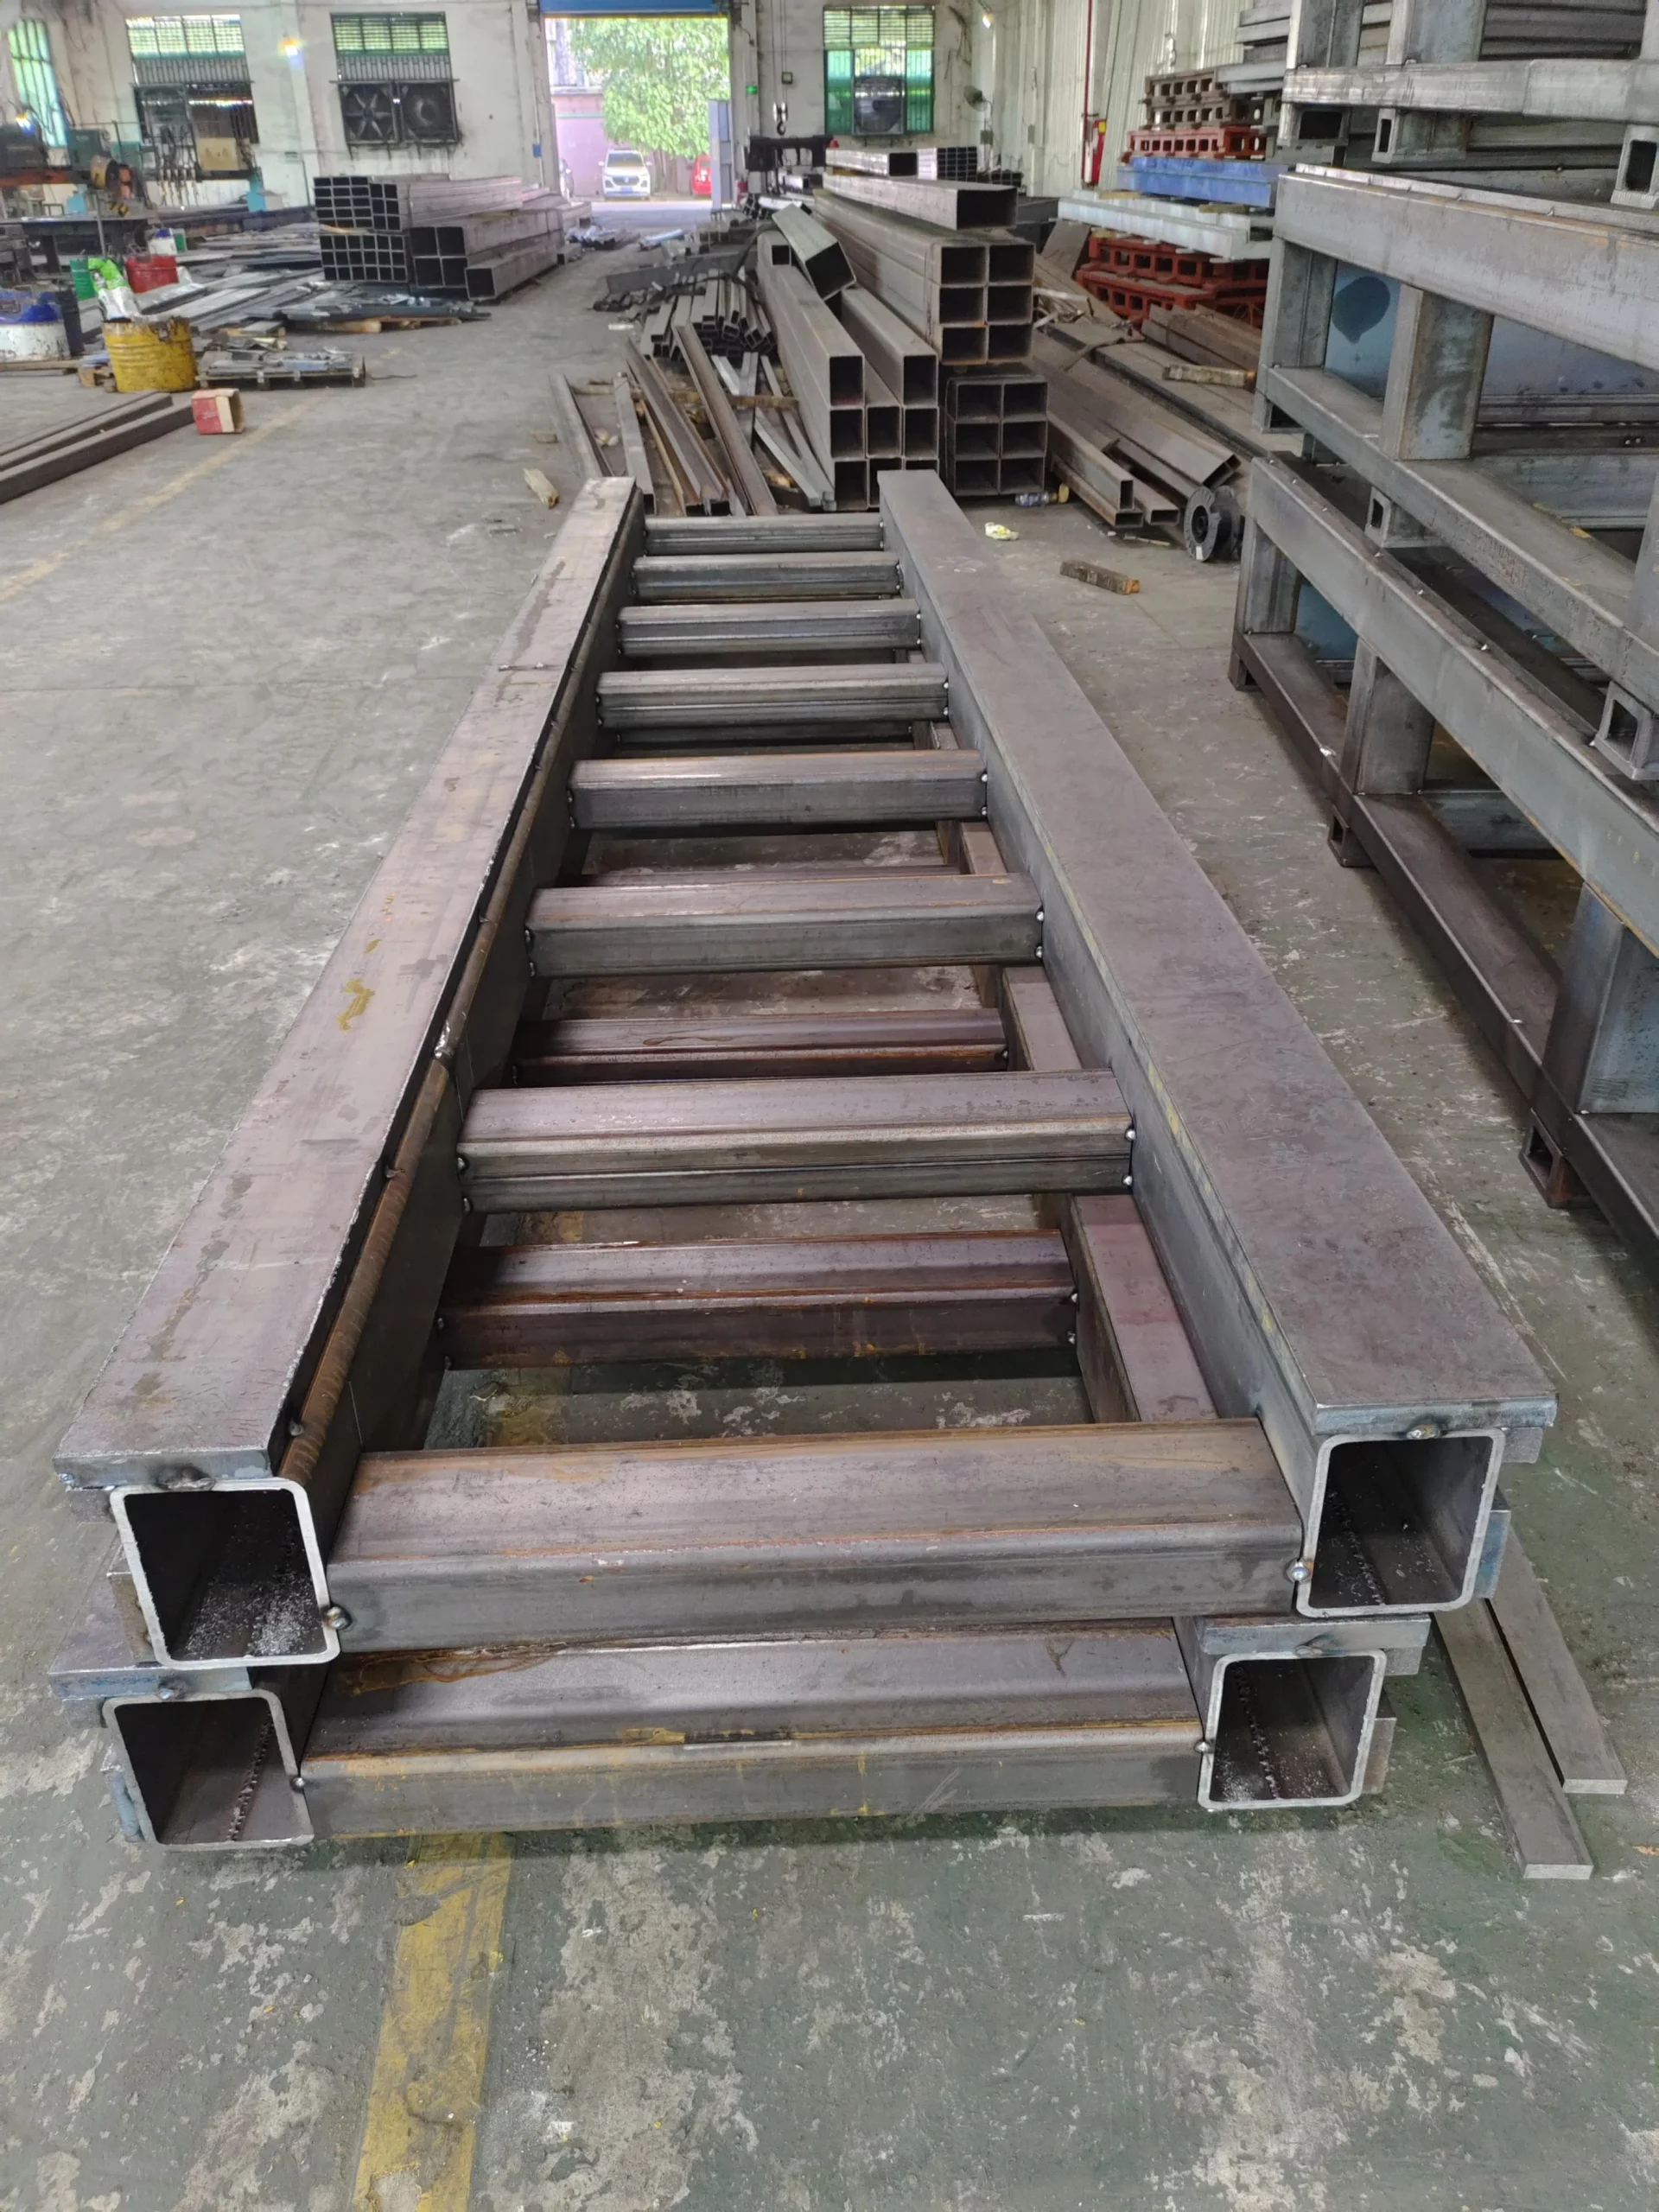
Заварени челични оквир гусенице у изради

Заварена конструкција

Израђено око потребне дужине, интерфејса и случаја оптерећења.

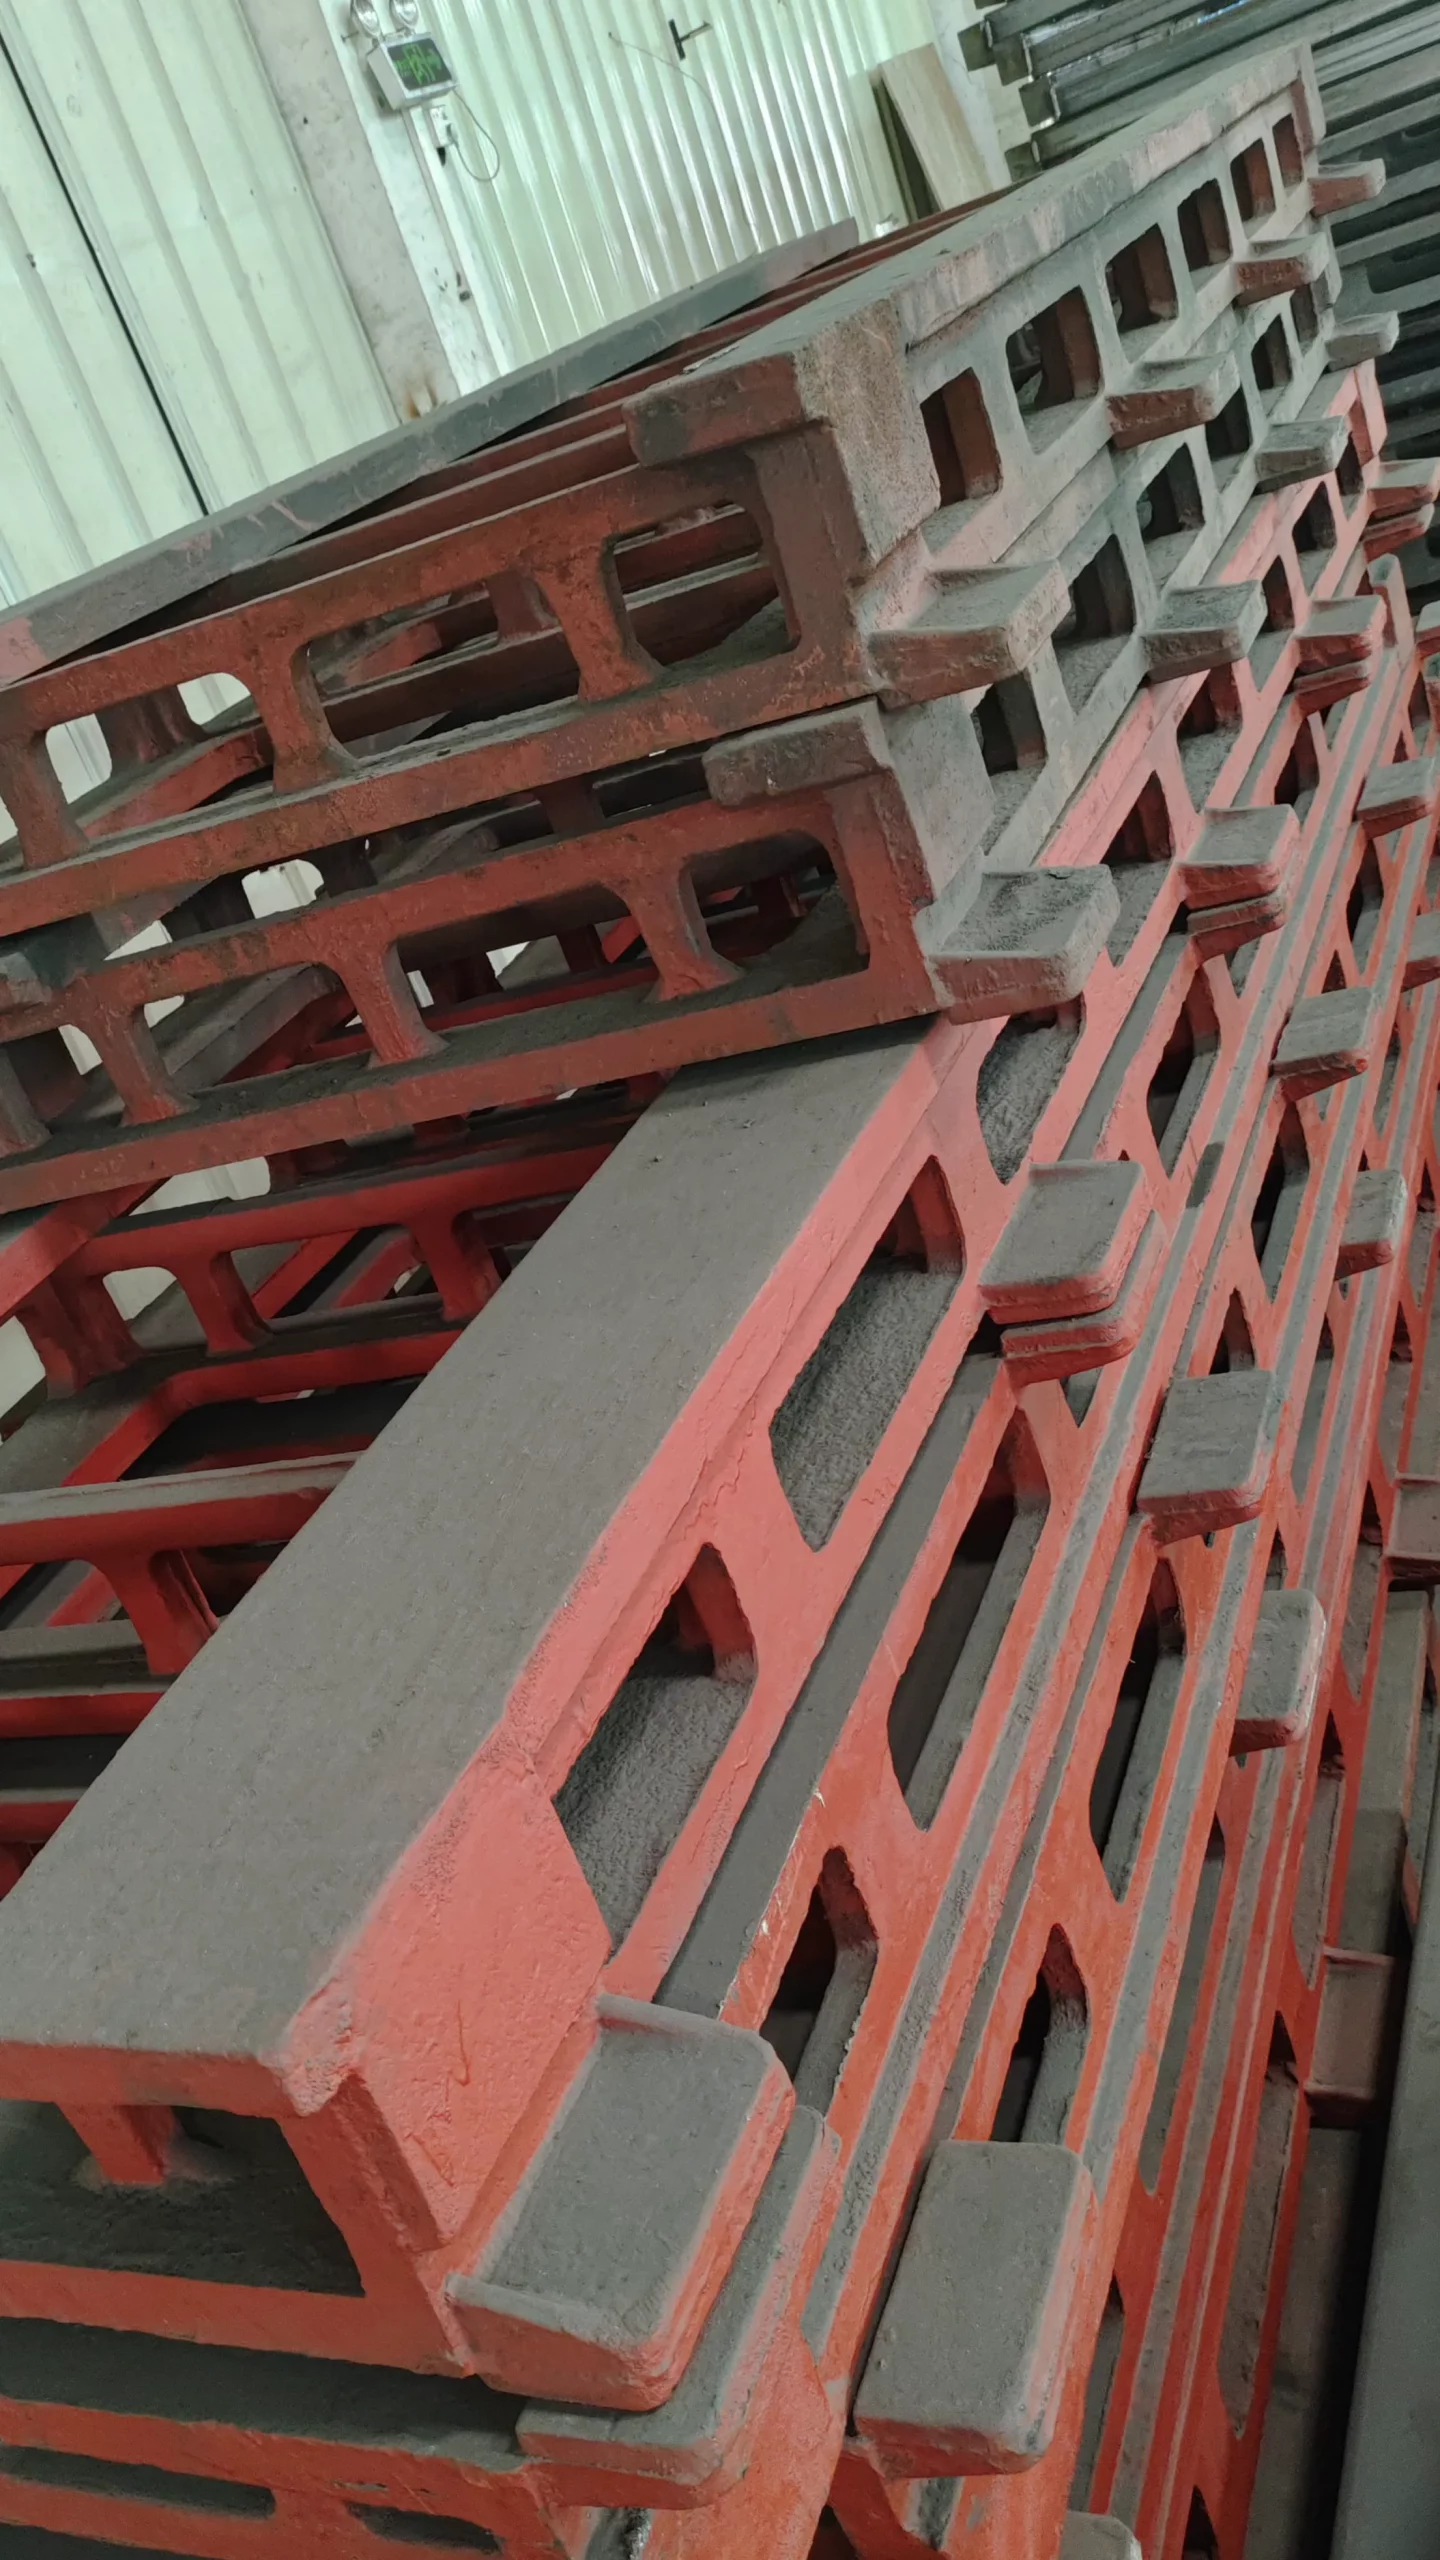
Ливене структурне компоненте колосека пре машинске обраде

Ливена структура

Доступно тамо где инжењерска конфигурација захтева ливене структурне компоненте.

Примене

Померите једног робота преко већег дела процеса

Роботске стазе се користе када је процес дужи од радног опсега робота са фиксном базом или када један робот треба да опслужује одвојене радне позиције.

Одржавање машина

Опслужите ред машина алатки са заједничке линеарне путање.

Заваривање

Досегните дугачке конструкције, вишеструке уређаје или одвојене станице за заваривање.

Коришћење материјала

Преносите делове између позиција процеса преко проширене ћелије.

Палетирање

Покријте више позиција за узимање и постављање једном покретном роботском базом.

Прскање

Крећите се дуж високих или продужених површина у затвореном процесном простору.

Руковање линијом за сушење батерија

Путовање између складишних или процесних простора у производној линији батерија.

Једна стаза, више машина

Координирајте робота са неколико машина тамо где то планирање циклуса дозвољава.

Обрада великих компоненти

Користите распореде на земљи, уздигнуте или решеткасте конструкције за приступ већим радним окружењима.

Прилагођени пројекат за тешке услове рада

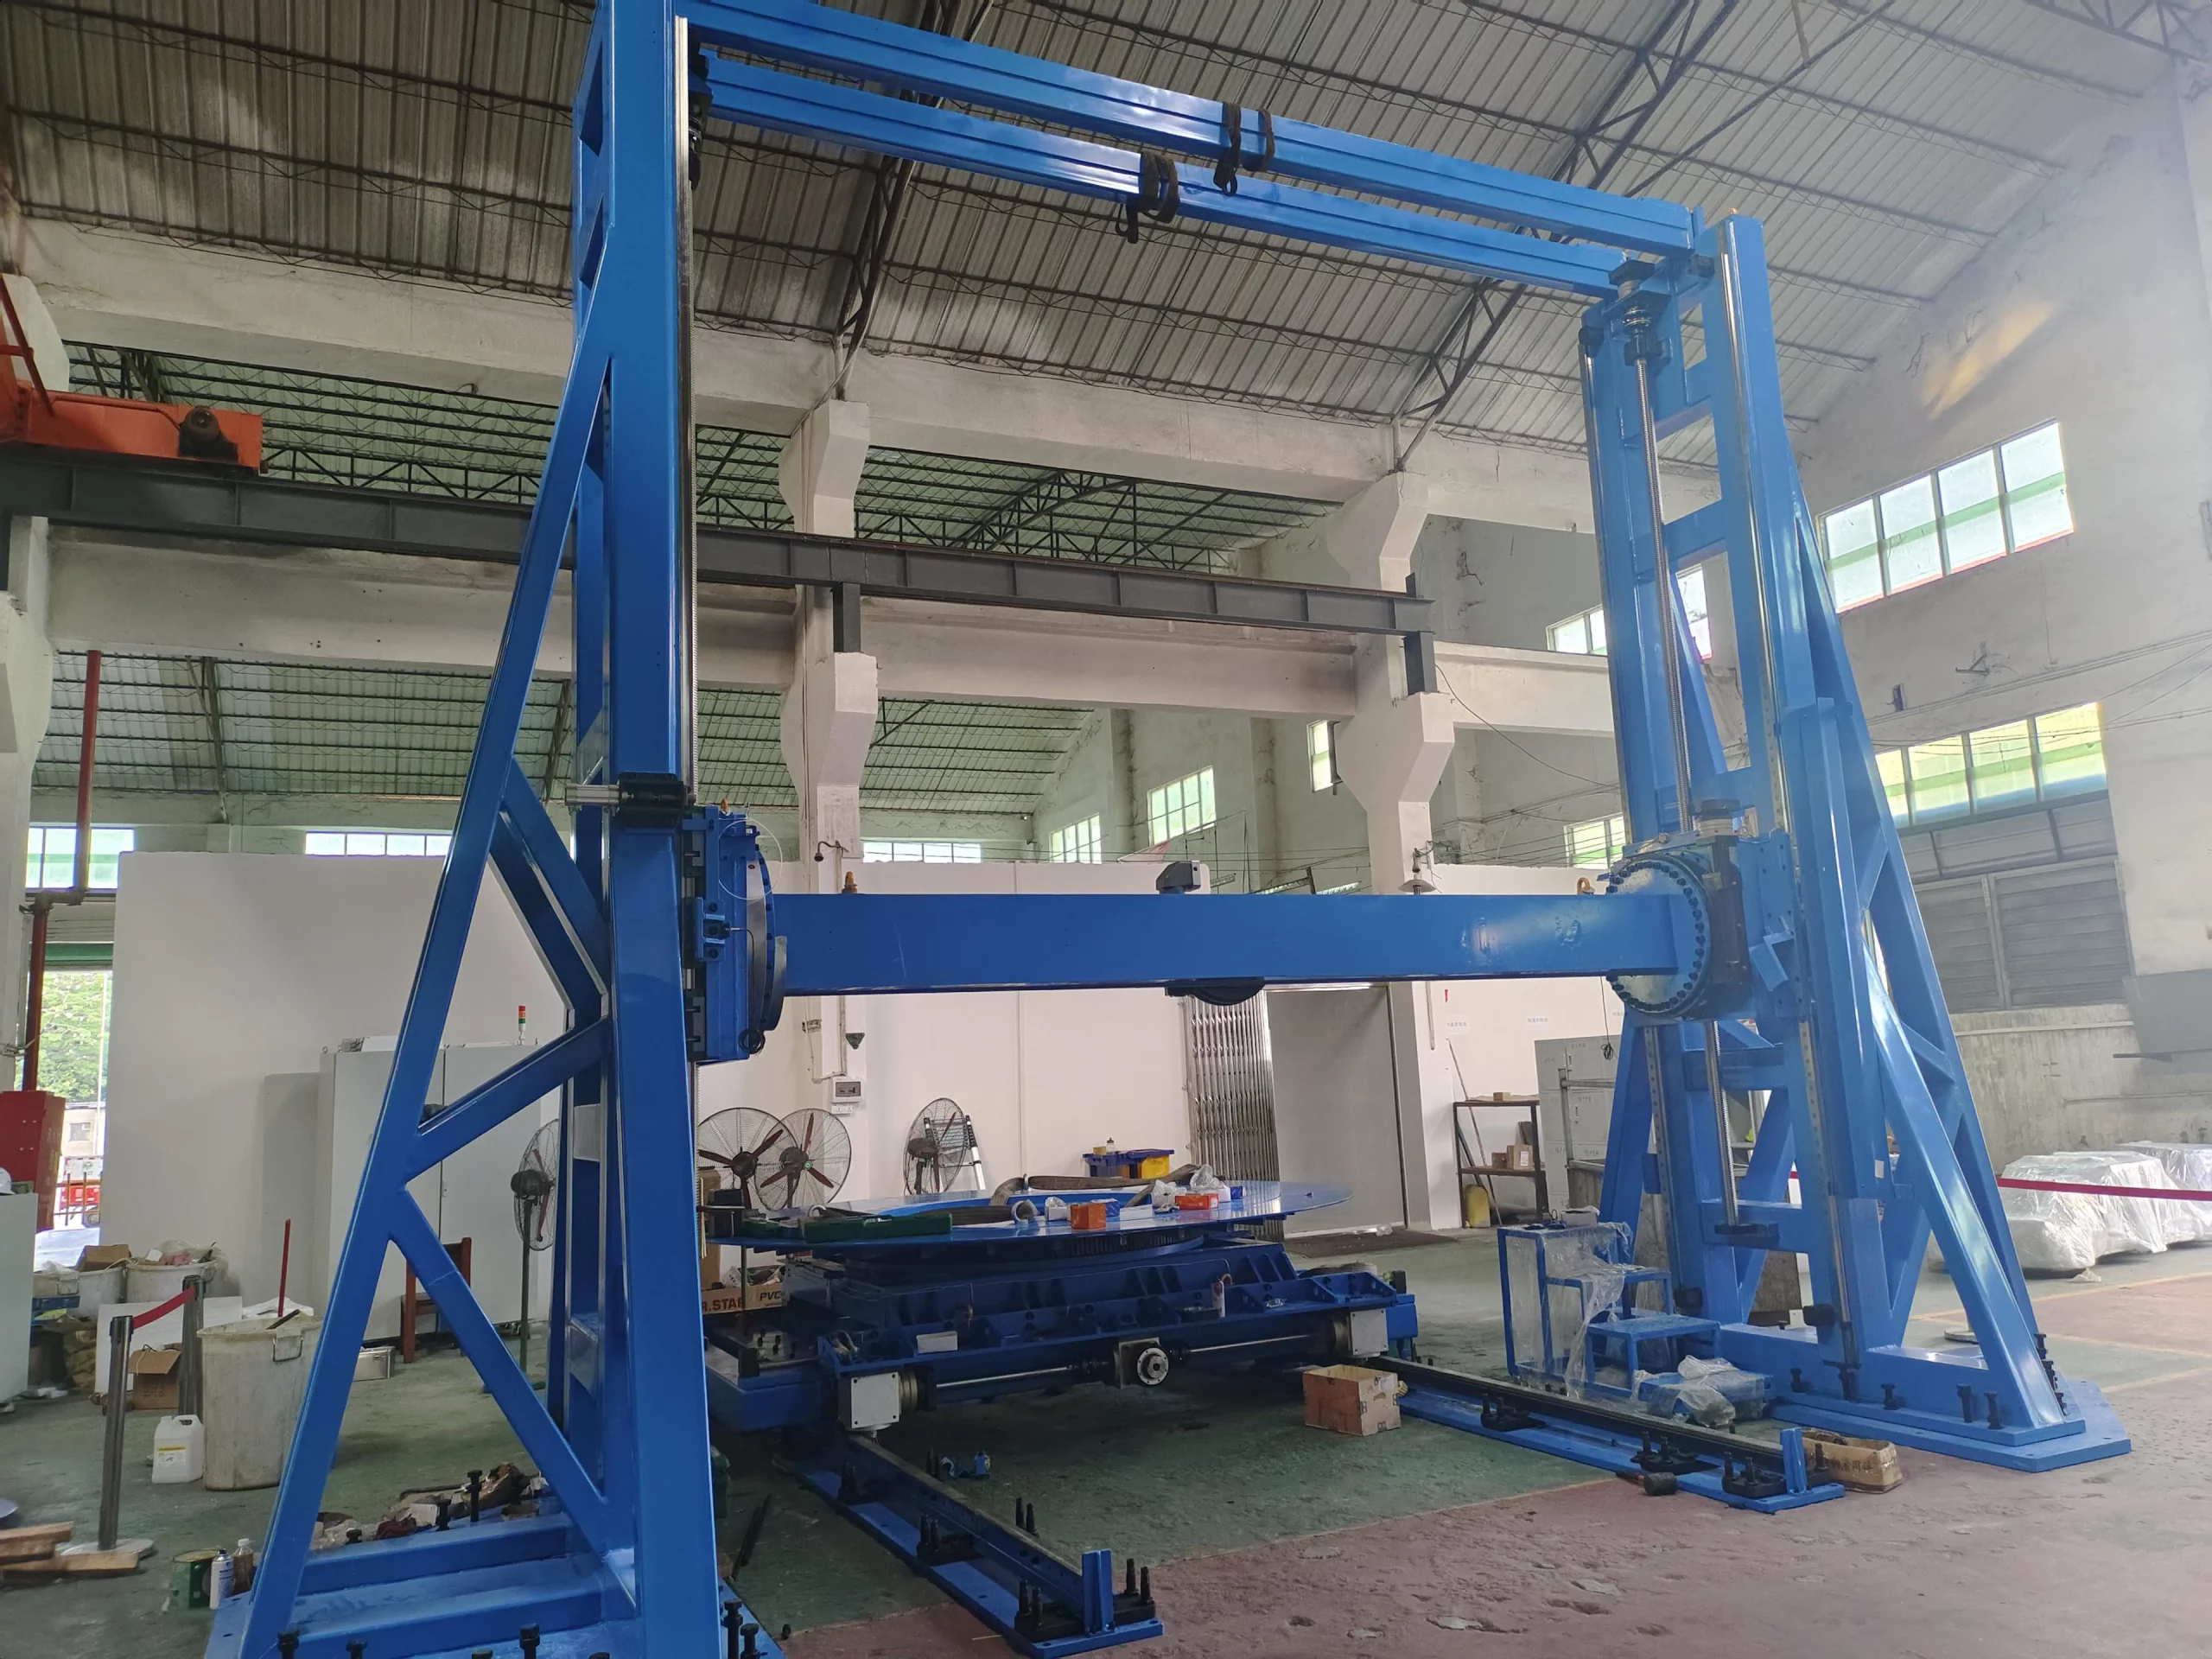
Прилагођено кретање портала за потребе руковања од 10 тона

EVST је направио прилагођену порталну шину за руковање теретом од 10 тона. Ово је пример пројекта, а не стандардна оцена производа или обећање да ће исти распоред одговарати и другој примени.

Пројектовано на основу пројектног случаја оптерећења и радне амбалаже
Структура, осе и интерфејси дефинисани након техничког прегледа
Коначни параметри капацитета и кретања потврђени по пројекту
Плави прилагођени портални систем за кретање велике носивости у производној радионици
Прилагођена портална опрема и модули шина у производној радионици

Зашто ЕВСТ

Конфигурација, израда и провере у једном радном процесу

Инжењеринг вођен ка апликацији, поткрепљен са преко 15 година тимског искуства у системима колосека

Улазни подаци о роботу, оптерећењу и распореду се преводе у димензионисање погона, структурну конфигурацију и захтеве за интеграцију пре него што се објави коначни дизајн.

Вишеструке инспекције у току процеса

Провере у кључним фазама производње обухватају положај отвора, равност и рад без оптерећења како би се проблеми могли идентификовати пре испоруке.

Капацитет обраде за критичне интерфејсе

Вишеструки ресурси за обраду подржавају контролу димензија за монтажне рупе, површине за лоцирање и интерфејсе модула шине.

Жарење за ублажавање напона

Структурне компоненте се подвргавају жарењу како би се смањио заостали напон и подржала дугорочна димензионална стабилност.

Često postavljana pitanja

Основе планирања роботске стазе

Шта је роботска стаза?

Роботска стаза је моторна линеарна оса која помера базу робота између радних позиција. Она проширује радни опсег робота и омогућава једном роботу да опслужује дужу процесну путању или више станица.

Како да бирам између распореда на земљи, небу и решетки?

Почните са геометријом процеса и ограничењима локације. Земљане трасе су приступачне и директне; небеске трасе одржавају приступ поду или подржавају уздигнуте оријентације; решеткасти системи покривају веће, специфичне радне оквире за примену. EVST потврђује структуру након прегледа распореда ћелија.

Да ли је номинално оптерећење носача исто као и корисно оптерећење роботског зглоба?

Не. Номинално оптерећење колица односи се на покретну платформу и укључује тело робота. Носивост ручног зглоба је оптерећење које се рукује на прирубници робота. Наведите обе вредности, плус евентуални подизач или опрему монтирану на колица.

Како се укупна дужина пруге односи на ефективно путовање?

Ефективна кретња је краћа од целокупне стазе јер база робота и потребни крајњи размаци заузимају део дужине. Коначна кретња се потврђује из распореда ћелије.

Да ли се дужина стазе може прилагодити?

Да. Референца користи модуле од 3, 4, 5 и 6 м, док су укупна колосечна дужина и ефективни ход конфигурисани за пројекат. Дужи или другачији аранжмани захтевају инжењерски преглед конструкције, спојева и локације.

Које опције заштите се могу размотрити?

Доступне опције укључују потпуно затворене заштитне поклопце, мехове, поклопце са карираним плочама и полузатворене поклопце од лима. За одговарајуће пројекте може се размотрити и прилагођена конструкција од нерђајућег челика 304.

Које информације о сајту су потребне?

Поделите расположиви расположиви простор, информације о темељима, комуналним услугама, положајима машина и уређаја, ограничењима приступа и свим потребним безбедносним или контролним интерфејсима. Фотографије и цртеж ћелије су корисни за почетни преглед.

Шта треба да пошаљем на почетни преглед конфигурације?

Пошаљите марку и модел робота, инсталирану масу, носивост зглоба, потребан ход, примену, циљану брзину и поновљивост, радни циклус, окружење, жељени распоред и доступне цртеже локације.

Производи и ресурси

Наставите са одговарајућим нивоом детаља

Прво прегледајте системе специфичне за примену. Користите инжењерски водич када су вам потребни основни принципи избора.

Почните са захтевом

Припремите своје улазе за праћење робота

Пошаљите модел робота, инсталирану масу, потребан помак, примену, радни циклус, окружење и цртеж ћелије ако је доступан. EVST може дати почетну препоруку за конфигурацију и повратне информације о распореду.

Пошаљите своје захтеве
EVST лого
Преглед приватности

Ова веб локација користи колачиће како бисмо вам пружили најбоље корисничко искуство. Подаци о колачићима се чувају у вашем прегледачу и обављају функције као што су препознавање када се вратите на нашу веб страницу и помажете нашем тиму да разуме који се дијелови веб странице налазе најинтересантније и корисније.