
Конфигурације радних станица за роботско заваривање: ћелије, шински и портални системи
Радна станица са роботом за заваривање комбинује роботе, опрему за заваривање, руковање радним предметима, причвршћиваче, контроле и заштитне мере око дефинисаних производних потреба. Ово средиште за избор упоређује четири породице конфигурација и усмерава детаље специфичне за апликацију на наменске странице. Користите везе на страници да бисте прешли са ограничења радних предмета на одговарајућу архитектуру.
Почните тако што ћете пријаву поставити у једну од четири породице
Свака картица категорије користи иста поља за идентификацију руте избора. Нумеричке вредности и инжењерски услови остају у релевантним одељцима испод.
Лаке и средње ћелије
- Почетна кондиција
- Понављајуће породице лаких и средњих делова
- Дефинисање кретања
- Локално окретање, ротационо или вишеосно позиционирање
- Следећи преглед
- Наставите до руте конфигурације светла
Велике и високо оптерећене станице
- Почетна кондиција
- Дуги, великог обима или радни предмети велике масе
- Дефинисање кретања
- Позиционирање са великим оптерећењем и проширени домет робота
- Следећи преглед
- Наставите до великог дела инжењерске руте
Системи са земљом, небеском шином и порталним системом
- Почетна кондиција
- Дугачке, широке или високе зоне изван једне фиксне позиције робота
- Дефинисање кретања
- Кретање робота по линеарним спољним осама
- Следећи преглед
- Упоредите четири архитектуре мобилних система
Позиционери и причвршћивачи
- Почетна кондиција
- Делови који захтевају стабилну оријентацију и поновљиво лоцирање
- Дефинисање кретања
- Померите део и задржите спојне везе
- Следећи преглед
- Преглед кретања и граница држања радног предмета
Четири ограничења одређују најкориснију почетну руту
Почните са облогом и дужином радног предмета, затим укључите комбиновано оптерећење радног предмета и причвршћивача у прорачун позиционирања. Затим дефинишите осе кретања и покривеност робота потребну преко мапе шава. На крају, сузите архитектуру поступком заваривања и обликом споја; назив конфигурације је само почетна тачка за потврду пројекта.
Коверта и дужина
Одлучите да ли једна фиксна локација робота може покрити сваки потребан шав.
Позиционирање оптерећења
Третирајте радни предмет, причвршћивач и динамичку оријентацију као један проблем оптерећења.
Осе кретања
Разликујте померање дела, померање робота или комбиновање спољних оса.
Применљиви поступак заваривања
Заштитите спој и границе опреме за заваривање заштићеним гасом, аргонским луком или ласерским заваривањем.
Затворене конфигурације за понављајуће породице делова
Када се облога радног предмета и оптерећење уклопе, локално окретање, хоризонтална ротација, вишеосно позиционирање или подршка главе-контрилице, почните са конфигурацијом на нивоу ћелије. Посебна страница упоређује шест распореда, задржавајући причвршћиваче, количину робота и одлуке о заштити специфичне за пројекат.
конфигурације роботских ћелија за заваривање за лаке и средње радне предмете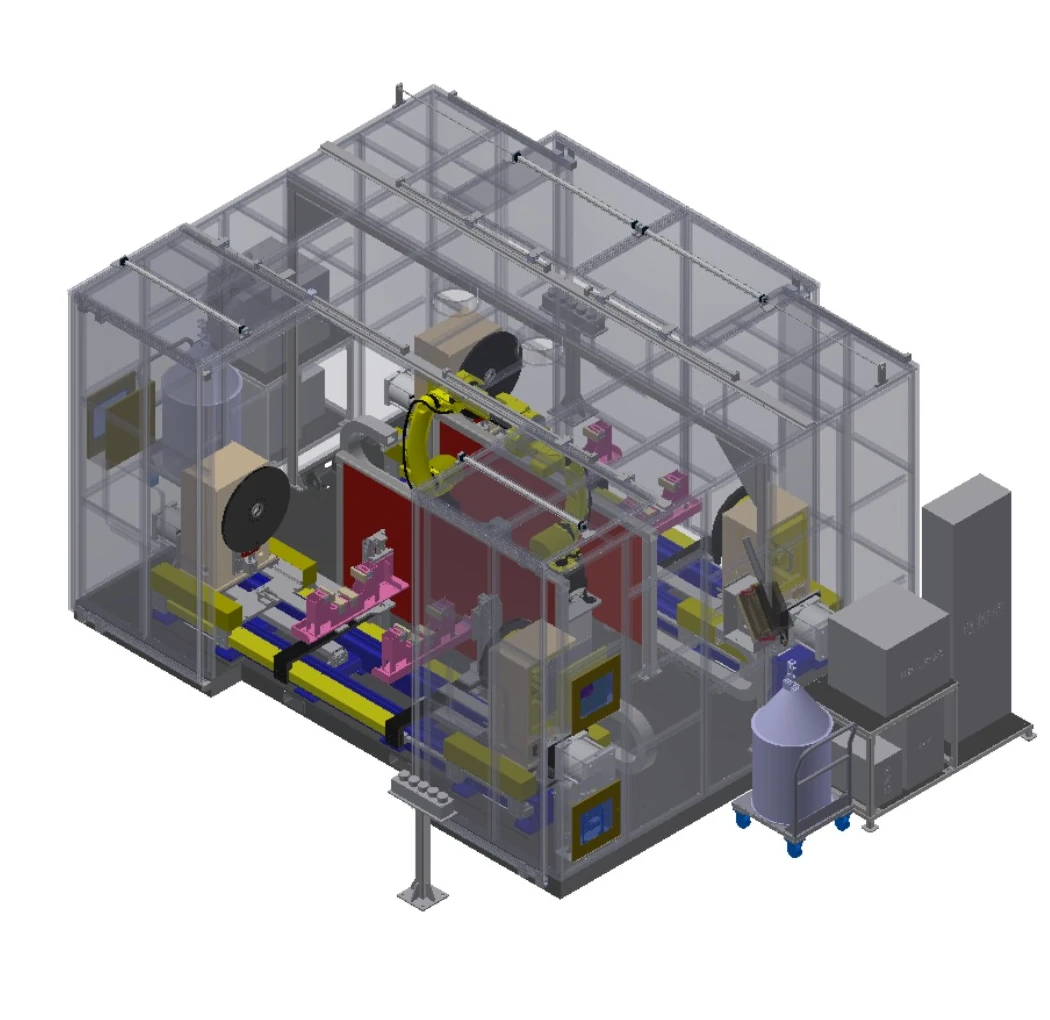
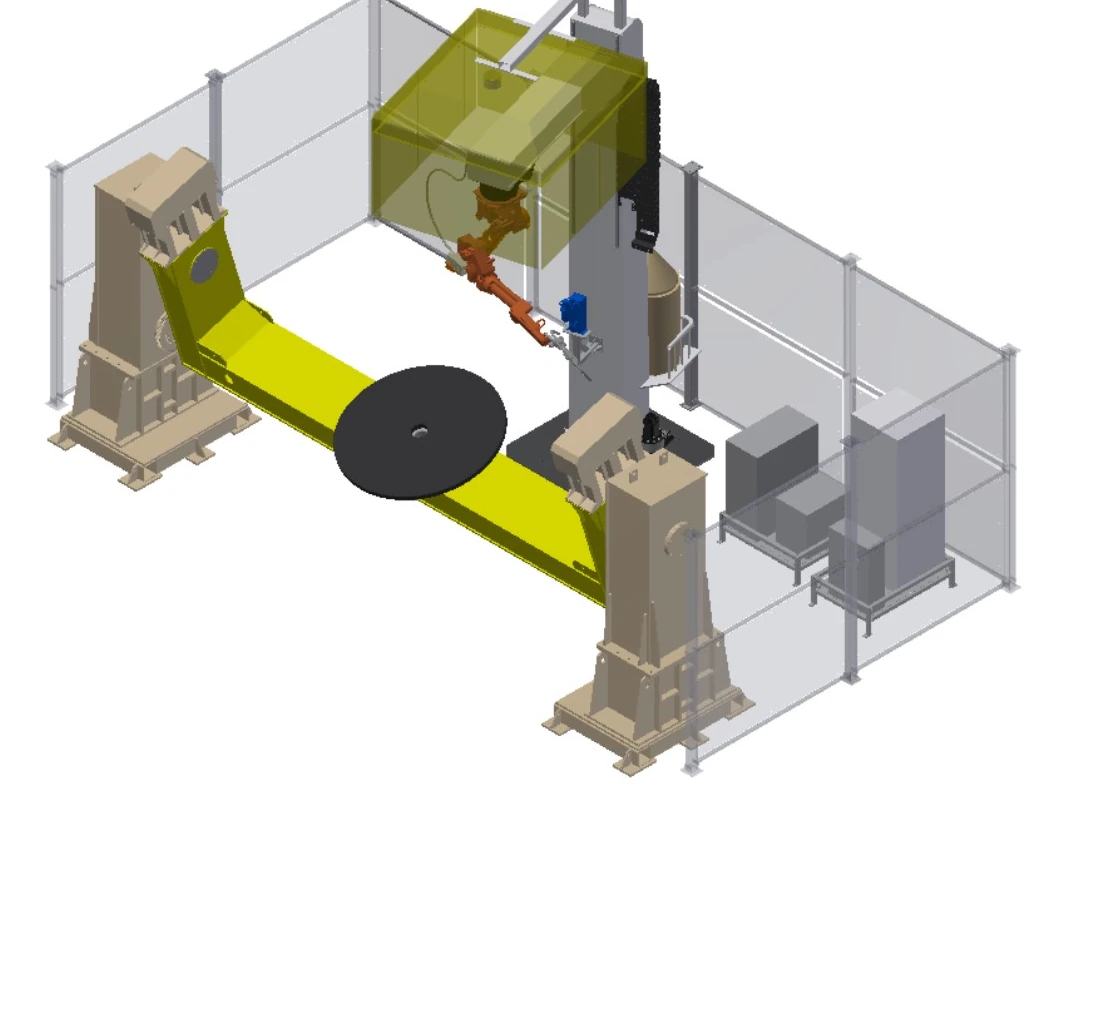
Пројектоване станице за дугачке, велике или масовне делове
Када дужина, маса, пречник ротације или метод оптерећења прелазе конвенционалну ћелијску овојницу, почните од ограничења ослонца, позиционирања, спољашњег кретања и заштите. Посебна страница представља осам инжењерских полазних тачака, а не фиксне пакете опреме.
Тешке роботске радне станице за заваривање великих и тешких деловаЧетири архитектуре земаљске шине, небеске шине и портала
Када једна фиксна позиција робота не може да покрије потребну дужину, висину или распон, линеарне спољне осе носе робота до зоне шава. Ове четири архитектуре обухватају усправно кретање по поду, обрнуто кретање по поду, вишеосно кретање изнад главе и широку покривеност портала.
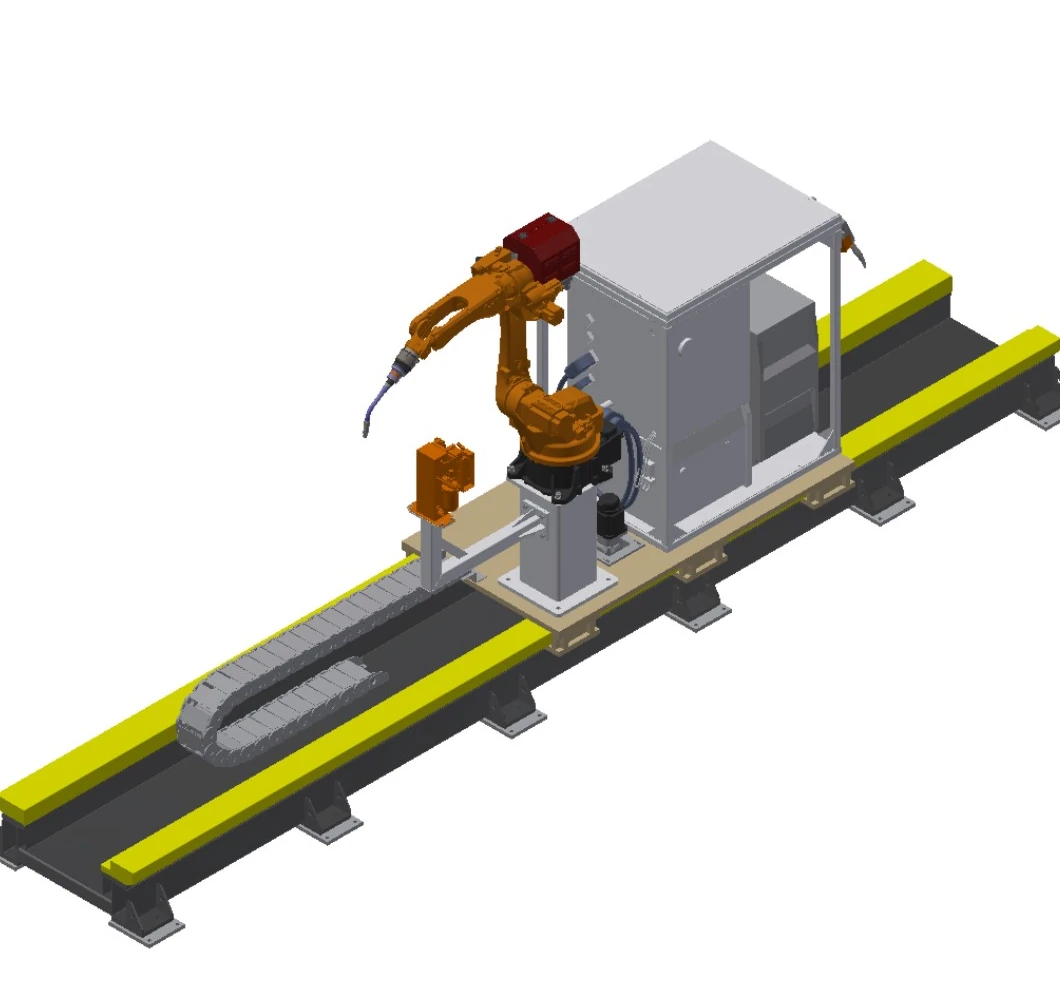
Усправни систем за заваривање подних шина
Проширује покривеност робота дуж дугих радних предмета, док истовремено држи робота усправним на носачима монтираним на под.
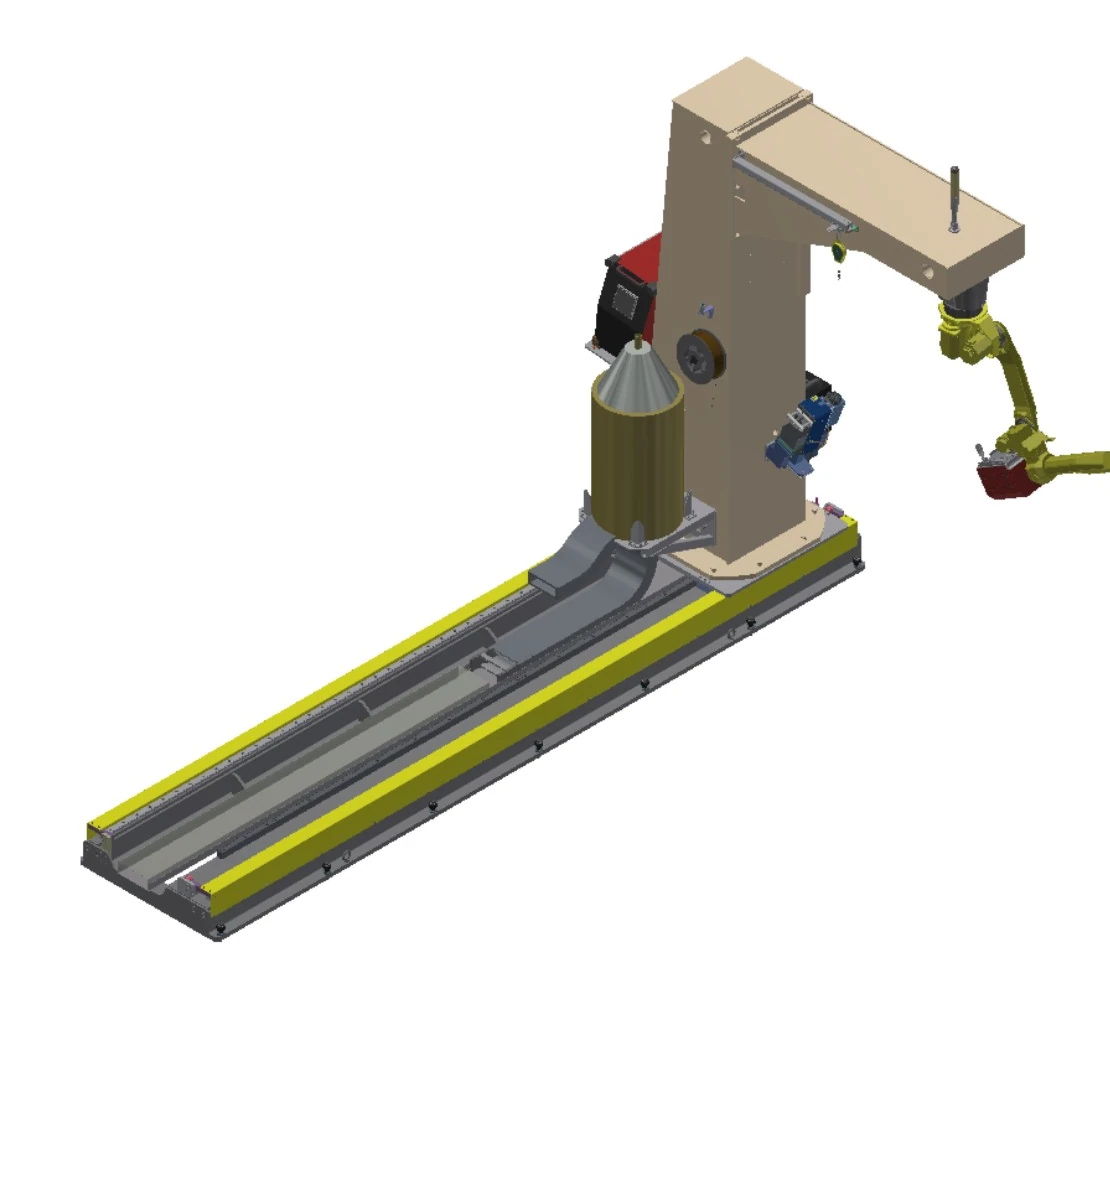
Инвертовани систем за заваривање тла и шине
Комбинује кретање по поду са обрнутим Ц-рамом када је приступ изнад главе користан дуж дугачког радног предмета.
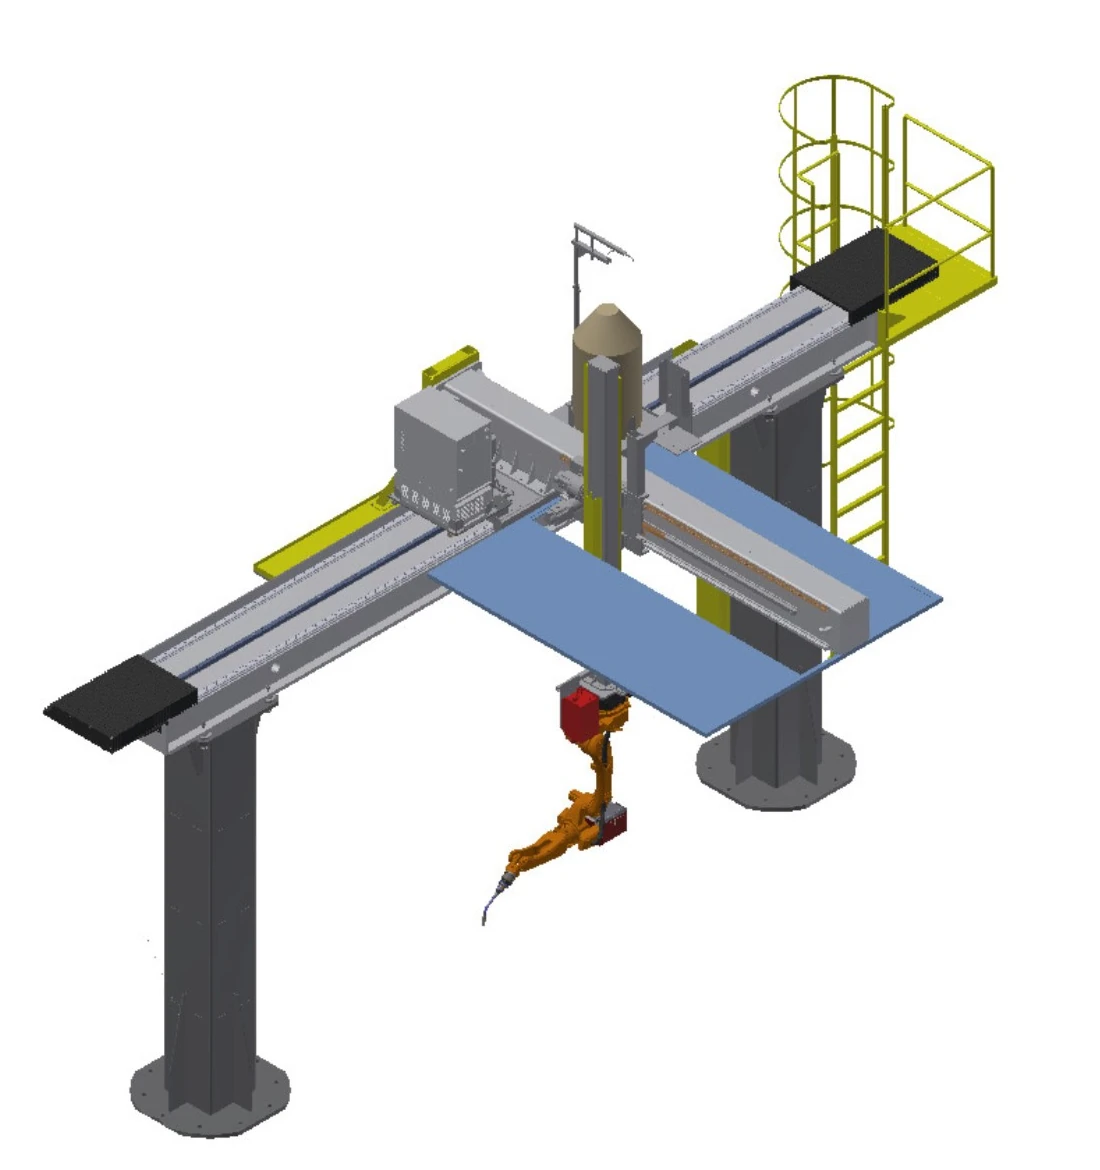
Инвертовани систем за заваривање Sky-Rail
Помера обрнутог робота изнад радне зоне у одабирљивим комбинацијама оса за дужину, бочни домет и висину.
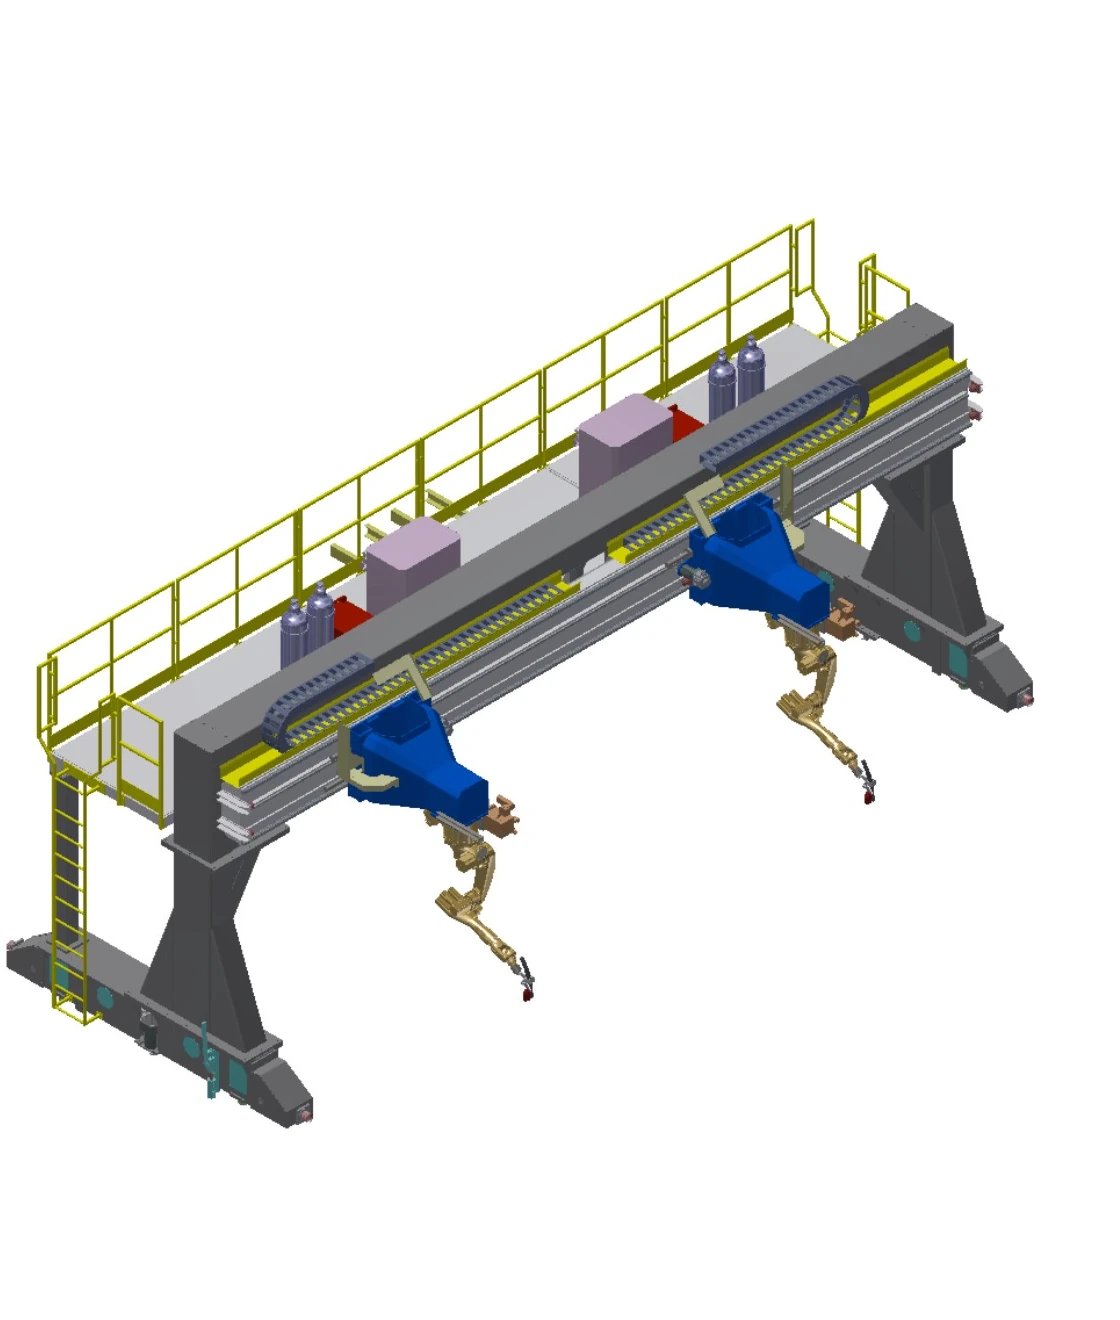
Инвертовани портални систем за заваривање
Ствара широку надземну ограду са дугим Y ходом и синхронизованим двоструким погоном за велике радне зоне.
Упоредите четири мобилна система на једном скупу поља
Вредности кретања су опциони опсези. Комбинација коначне осе, оптерећење, темељ, софтвер за процес и опсег праћења остају специфични за пројекат.
| Ред | Систем | Кретање | Travel | Оцијенио оптерећење | Убрзати | Поновљивост | Спољне осе | Опције и инжењерски услови |
|---|---|---|---|---|---|---|---|---|
| A | Усправни систем за заваривање подних шина | Уземљена шина; једна линеарна спољна оса | Ефективни ход 2–30 м, опционо | КСНУМКС т | 0–15 м/мин | ± КСНУМКС мм | КСНУМКС скуп | Роботска база и носачи за контроле, опрему за заваривање, бубањ за жицу и чистач горионика; продужени флексибилни кабл; софтвер за детекцију контакта, праћење лука и вишеслојни вишепролазни софтвер; праћење ласерског шава |
| B | Инвертовани систем за заваривање тла и шине | Тешка подна шина са обрнутим C-оквиром; једна линеарна спољна оса | Ефективни ход 2–30 м, опционо | КСНУМКС т | 0–15 м/мин | ± КСНУМКС мм | КСНУМКС скуп | Обрнути C-рам са роботском базом и носачима за контроле, опрему за заваривање, бубањ за жицу и чистач горионика; продужени флексибилни кабл; сензор контакта, праћење лука и вишеслојни софтвер за вишеструки пролаз; праћење ласерског шава |
| C | Инвертовани систем за заваривање Sky-Rail | Надземно X/Y/Z кретање; осе се могу комбиновати као 1X, 2Y или 3Z | X 2–30 м; Y 1–2 м; Z 1–2 м, опционо | КСНУМКС т | Свака оса 0–15 м/мин | Свака оса ±0.15 мм | КСНУМКС поставља | Носачи за контроле, опрему за заваривање, бубањ за жицу и чистач горионика; инспекцијске мердевине и платформа; продужени флексибилни кабл; опциона плафонска димна капа; сензор контакта, праћење лука и вишеслојни софтвер за вишеструки пролаз; ласерско праћење шава |
| D | Инвертовани портални систем за заваривање | Кретање портала X/Y/Z; осе се могу комбиновати као 1X, 2Y или 3Z; синхрони двоструки погон на Y | Распон <10 м; X ≤9 м; Y ≤100 м; Z 1–2 м, опционо | 0.4 т по роботу | Свака оса 0–15 м/мин | Свака оса ±0.15 мм | КСНУМКС поставља | П43 прецизно брушена тешка шина и темељ пројекта од стране корисника; носачи за контроле, опрему за заваривање, бубањ за жицу и чистач горионика; инспекцијске мердевине и платформа; продужени флексибилни кабл; софтвер за детекцију контакта, праћење лука и вишеслојни вишепролазни софтвер; ласерско праћење шава |
Третирајте позиционере и причвршћиваче као један ланац радног предмета
Позиционер поставља сваки спој у завариву оријентацију; уређај лоцира компоненте и више пута чува њихов однос. Оба морају бити потврђена приступом робота, редоследом заваривања, утоваром и заштитом.
Концепти позиционирања
Фиксни столови са екраном, хоризонтални ротациони столови, јединице за окретање, носач главе-контрилице и вишеосни позиционери. Комбинована маса радног предмета и причвршћивача, тежиште, ротациона омотница и размак горионика дефинишу применљиви концепт.
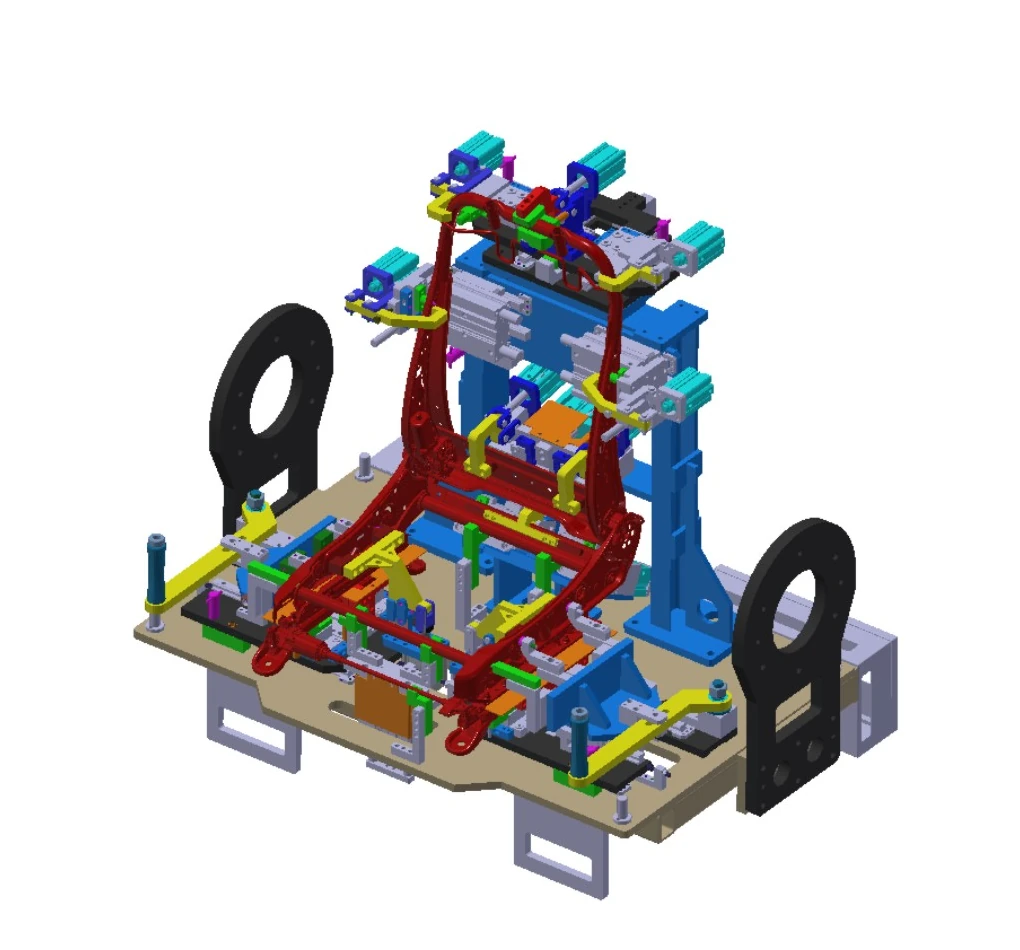
Инжењеринг причвршћивача
Брзопроменљиви дизајн може сачувати интерфејс за ажурирања производа. Структурни оквири захтевају довољну крутост и чврстоћу, заварене конструкције се подвргавају третману старења, а свака компонента је постављена и стегнута независно како би се одржали односи цртежа.
Користите четири питања да дефинишете следећу инжењерску скицу
Колико је велики део?
Наведите минималну и максималну амбалажу, дужину, смер оптерећења и расподелу шавова.
Који терет треба да се помери?
Комбинујте масу радног предмета и причвршћивача, затим додајте тежиште и динамичку оријентацију.
Које су осовине потребне?
Одлучите да ли ћете померити део, померити робота или користити кретање по земаљској шини, небеској шини или порталном транспортеру.
Који поступак се примењује?
Делите материјал, спојеве, метод заваривања, захтеве квалитета и образац промене.
Када се обим прошири на линијске тактове, примопредаје између станица и оркестрацију на нивоу система, наставите са интелигентна производна линија за заваривање.
Изаберите коју породицу ћете прво прегледати
Која категорија одговара малим или средњим деловима који се понављају?
Почните са лаганим и средње затвореним ћелијама, а затим сузите руту окретањем, ротацијом или позиционирањем дела по више оса.
Која категорија одговара дугим, великим деловима или деловима са високим оптерећењем?
Почните са инжењерским поступком за велике комаде и обезбедите податке о маси, тежишту, ослонцу, оптерећењу и расподели шавова.
Када треба да упоредим системе подземне железнице, небеске железнице или порталне системе?
Користите поређење мобилног система када једна фиксна локација робота не може да покрије потребну дужину, висину или распон.
Где припадају сложена питања о причвршћивању и учвршћивању радних предмета?
Када су оријентација, поновљиво лоцирање или промена интерфејса главно ограничење, почните са одељком за позиционере и причвршћиваче.
Пређите из породице апликација на следећи информациони слој
Користите ову страницу да бисте изабрали породицу конфигурација, а затим отворите одговарајући производ или техничку страницу. Ако су цртежи спремни, започните директно дискусију о апликацији.
Почните од правог дела и мапе шава
Делите цртеже, распон величина и масе, спојеве, процес, очекивани такт, метод оптерећења и ограничења локације како би EVST могао да направи почетну конфигурацију.