
Роботски Радна станица за заваривање осовина
EVST configures the robot, welding package, 变位机 and fixture around the actual axle component, joint geometry and production route.
Почните са једном радном станицом, додајте функције заштићених ћелија које су потребне вашем постројењу или повежите неколико станица у производну линију након што се дефинишу утовар, инспекција и проток материјала.
Шта дефинише радна станица за заваривање осовина
Изградите ћелију око осовине и њених зглобова
Аутоматизација заваривања осовина најбоље функционише када дефиниција компоненте води дизајн. EVST мапира заварене спојеве, тачке руковања, референтне тачке причвршћивања и руту инспекције пре него што фиксира распоред опреме.
Дефинишите шта станица мора да завари
Наведите назив компоненте осовине, идентификујте сваки производни спој и забележите где се горионик мора приближити. Геометрија кућишта, носачи, шавови и ограничења приступа обликују положај робота и потребу за ротацијом радног предмета.
- Ревизија цртежа и оријентација компоненти
- Спојни редослед, процес и критеријуми прихватања
- Варијација приањања и услови заваривања тачкастим спојем
Прикажите поновљив радни предмет
The fixture establishes the locating datums and keeps the assembly stable through loading and welding. 变位机 presents each seam at a useful angle while maintaining access for the torch, cables and service tasks.
- Смер утовара и домет оператера
- Редослед стезања и метод промене
- Ротација, размак и усмеравање кабла
Координирајте кретање са пакетом за заваривање
Путања робота, кретање радног предмета и параметри заваривања морају да раде као један процес. EVST планира покретања, заустављања, прелазе, приступ горионику, чишћење и опоравак око секвенце споја уместо да третира робота као изоловани уређај.
- Robot and 变位机 координација
- Сервис горионика и приступ потрошном материјалу
- Стратегија детекције тамо где је то потребно зглобу
Договорите се како ће се резултати проверавати
Користан план пријема одваја функцију опреме од квалитета делова и производног учинка. EVST усклађује методу изласка са контролом завара купца, димензионалним проверама, методом оптерећења и договореном границом циклуса.
- Рута заваривања и димензионалну инспекцију
- Производно пробно и сценаријско опоравка
- Провере безбедности и интеракције оператера
Изаберите радну станицу, ћелију или производну линију
Права скала зависи од тога колико операција мора бити повезано, како делови улазе и излазе и где припада инспекција или ручни рад.
| формирана | Најбоље одговара | Типичан фокус интеграције | Питање о планирању |
|---|---|---|---|
| Радна станица за заваривање осовина | Једна дефинисана операција заваривања са локалним утоваром и растерећењем. | Robot, welding package, 变位机, fixture and station controls. | Да ли једна јединица може да заврши потребан сет спојева и да остане лака за пуњење? |
| Роботска ћелија за заваривање | Заштићено подручје аутоматизације са координисаним производним функцијама. | Заштита, блокаде, приступ оператера, процесне услуге и опоравак. | Које интеракције, сервисне тачке и безбедносне функције припадају ћелији? |
| Производна линија за заваривање осовина | Неколико повезаних операција са планираним преносом и контролом линије. | Проток материјала, бафери, равнотежа станице, рутирање инспекције и надзор. | Која операција контролише излаз линије и како би се делови требали кретати између станица? |
Четири елемента која обликују станицу за заваривање
EVST обједињује елементе кретања, процеса и држања радног предмета око потребне путање заваривања.
Робот за заваривање
Обезбеђује амбалажу кретања и оријентацију горионика за дефинисане спојеве. Избор прати потребне положаје, приступ и оптерећење алата.
Пакет за заваривање
Комбинује извор напајања, горионик, довод жице и процесне интерфејсе потребне за изабрани метод заваривања.
Радни комад 变位机
Подржава и ротира склоп осовине тако да робот може да досегне шавове у продуктивном положају заваривања.
Наменски уређај
Лоцира стварне компоненте, успоставља референтне тачке и подржава контролисани редослед стезања и оптерећења.
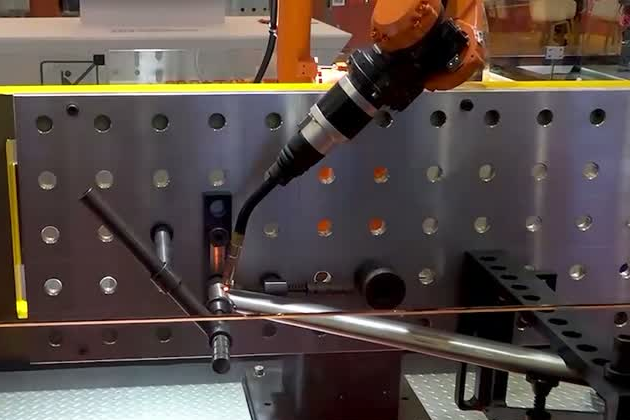
Од цртежа до прихваћеног производног процеса
Сваки корак претвара улазне податке апликације у тестирану одлуку станице.
Шта послати за користан преглед осовинске ћелије
Компактни пакет апликација омогућава EVST-у да фокусира први концепт на стварни радни предмет уместо на претпоставке.
Дефиниција радног комада
Поделите цртеж склопа, списак компоненти, мапу спојева, материјал, дебљину и очекивано стање приањања. Означите критичне податке и површине које морају остати доступне.
Производни пут
Опишите утовар, истовар, заваривање причвршћивањем, чишћење, пребацивање, инспекцију и поправку. Укључите планирани распоред смена и границе које се користе за циљ производње.
План квалитета
Наведите метод прихватања завара, димензионалну проверу, приступ узорковању и козметичка очекивања. Ови захтеви усмеравају процес испитивања и извођење радова на станици.
Интеграција постројења
Наведите расположиви простор, комуналне услуге, узводне и низводне интерфејсе, приступ оператера и руту за одржавање. Забележите све планиране контроле преноса или нивоа линије.
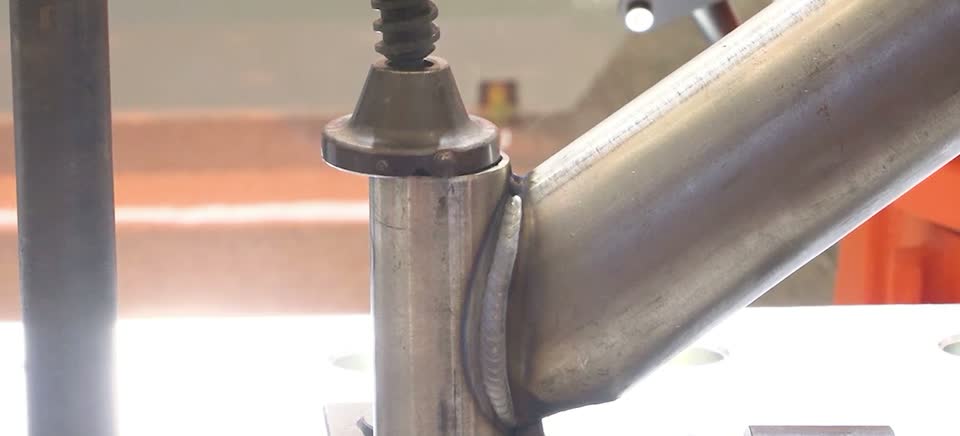
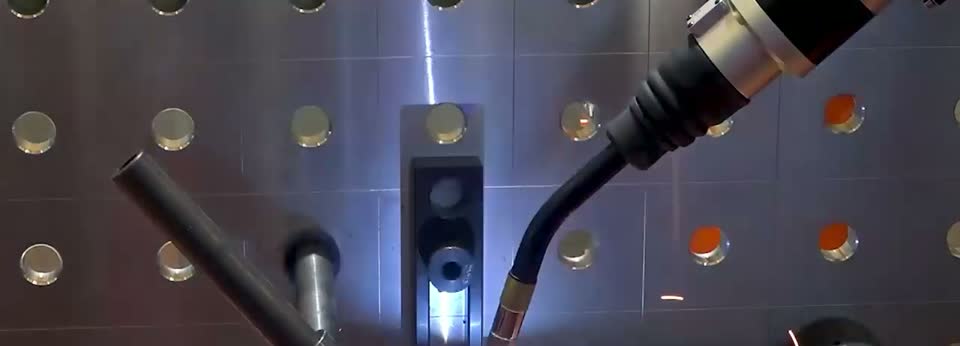
Роботско заваривање за цевасте оквире бицикала, електричних возила и мотоцикала
EVST applies coordinated robot and 变位机 motion to the compact, changing paths found around tubular frame joints. The process focus is stable torch access, controlled motion through transitions and a finish that matches the agreed acceptance standard.
Потврдите перформансе на стварном радном предмету
Коначни концепт и план прихватања повезују понашање робота са делом, процесом и производном рутом купца.
Време производње
Користите један договорени сат. Укључите одговарајуће кораке утовара, заваривања, чишћења, преласка, инспекције и опоравка тако да резултат представља планирану станицу.
Завари и димензије
Проверите цео процес. Прилагођавање, понашање стезача, централна тачка алата, унос топлоте, сензори и инспекција доприносе завршном делу.
Одговорност за аутоматизацију
Доделите сваку операцију. Дефинишите који задаци утовара, заваривања, инспекције, поправке, брушења и одржавања припадају аутоматизацији, а који остају код оператера.
Питања о радној станици за заваривање осовина
Која је разлика између радне станице, ћелије и производне линије?
Радна станица је једна фокусирана производна јединица. Ћелија за заваривање додаје заштићено подручје аутоматизације, контроле и планиране интеракције оператера. Производна линија повезује неколико станица за утовар, заваривање, инспекцију или пренос путем протока материјала и координације на нивоу линије.
Које информације су потребне EVST-у за конфигурисање ћелије за заваривање осовина?
Пошаљите цртеж дела, мапу компоненти и спојева, материјал, дебљину, услове приањања, процес заваривања, метод оптерећења, циљ производње, метод инспекције, распоред постројења и комуналне услуге. Ови уноси омогућавају да концепт одражава стварну осовину и производну руту.
Како 变位机 support axle welding?
变位机 supports and rotates the workpiece so the robot can maintain torch access and a useful welding orientation. EVST selects 变位机 format and motion around the axle assembly, fixture, required poses and handling sequence.
Како EVST потврђује време циклуса и квалитет заваривања?
Пројекат прво дефинише границу циклуса и метод прихватања. EVST затим валидира кретање, процес заваривања, редослед оптерећења и руту инспекције са репрезентативним деловима како би се резултат могао упоредити са договореним захтевима.
Може ли роботско заваривање смањити секундарно брушење на цевастим оквирима?
Може смањити ручну завршну обраду када подешени процес заваривања, стање споја, ниво прскања и изглед зрна испуњавају критеријуме прихватања купца. Потврда припада испитивању процеса за стварни материјал оквира и козметички стандард.
Почните са цртежом осовина и методом прихватања
Пошаљите цртеж компоненте, мапу спојева, материјал, услове монтаже, руту утовара, циљ производње, план инспекције и расположиви простор на поду. EVST ће користити те улазне податке за обликовање концепта радне станице, заштићене ћелије или повезане линије.