
Конфигурације роботских ћелија за заваривање за лаке и средње радне комаде
Роботска ћелија за заваривање организује робота, процесну опрему, држаче радног предмета, контроле и заштитне мере око дефинисане породице делова. Ова страница упоређује шест затворених распореда према кретању радног предмета, амбалажи и броју робота. Интеграција на нивоу компоненти и инжењеринг распореда обрађени су у повезаним техничким водичима.
Ужи избор по кретању радног предмета
Шест распореда покривају окретање, хоризонталну ротацију, позиционирање по више осовина и ротацију са крајњом подршком. Почните са логиком избора овде, а затим користите детаљне картице и табелу да бисте упоредили доступне вредности.
Двострука широка преклопна ћелија
Један робот опслужује два позиционера за дуже правоугаоне уређаје унутар потпуно затворене просторије за заваривање.
Компактна ћелија са две станице за преклапање
Мањи оквир уређаја задржава исти принцип окретања са два позиционера за компактне делове.
Хоризонтална ротациона ћелија са две станице
Хоризонтална ротација представља кружне или индексиране заварене површине једном или два робота.
Вертикална ћелија за позиционирање у три осе
Три контролисане осе преоријентишу издужени уређај, задржавајући интерфејсе потребне за потпуно затворену просторију за заваривање.
Хоризонтална ћелија за позиционирање у три осе
Хоризонтална ротација се комбинује са додатним осама позиционирања за ширу покривеност уређаја.
Ћелија за главу и контрицу са два робота
Два робота раде око два позиционера са крајњим ослонцем са аутоматским покретом унутра/ван и подешавањем дужине.
Прегледајте сваки аранжман у односу на стварну породицу делова
Димензије представљају одговарајуће причвршћиваче или оквире радног предмета за сваку конфигурацију. Коначна израда алата, приступ заваривању и размаци остају специфични за пројекат.
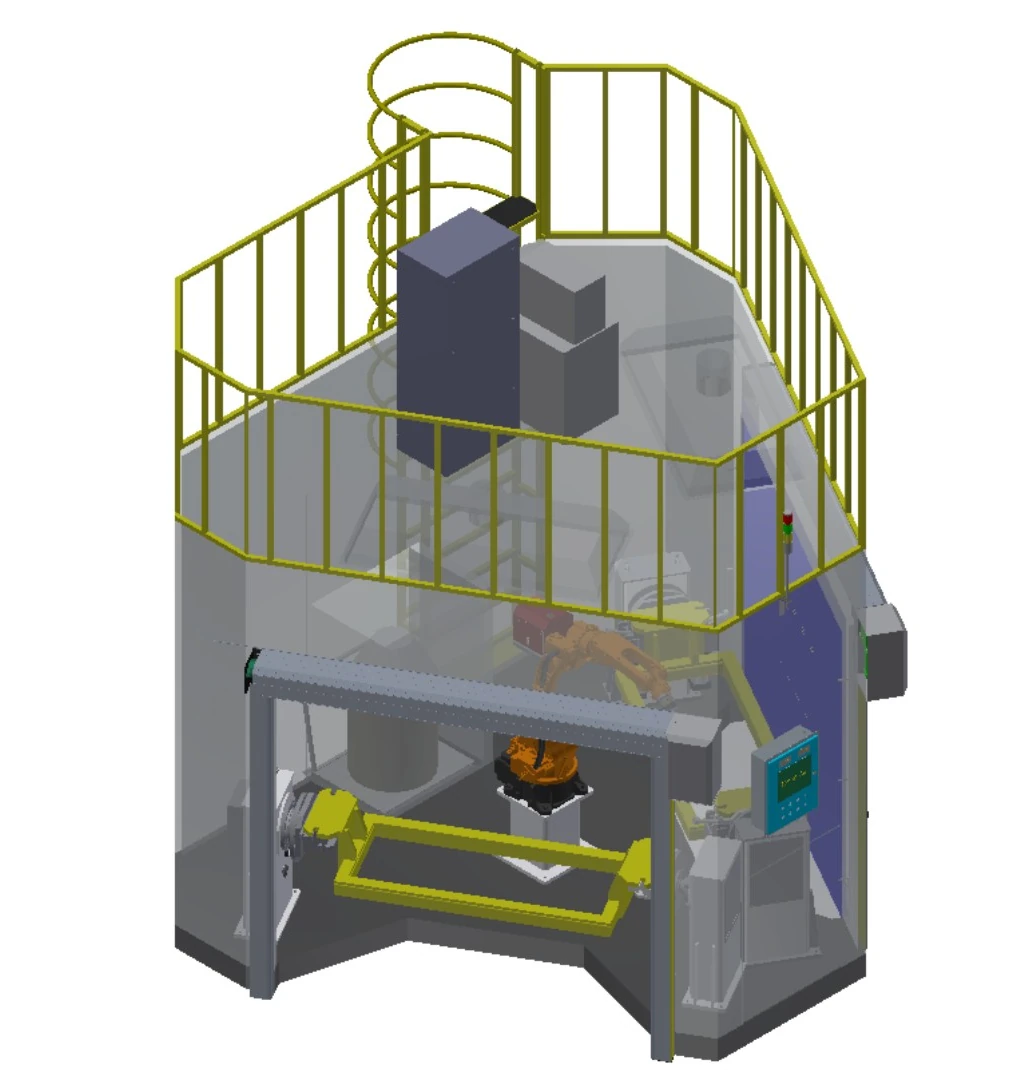
Двострука широка преклопна ћелија
Један робот опслужује два позиционера за дуже правоугаоне уређаје унутар потпуно затворене просторије за заваривање.
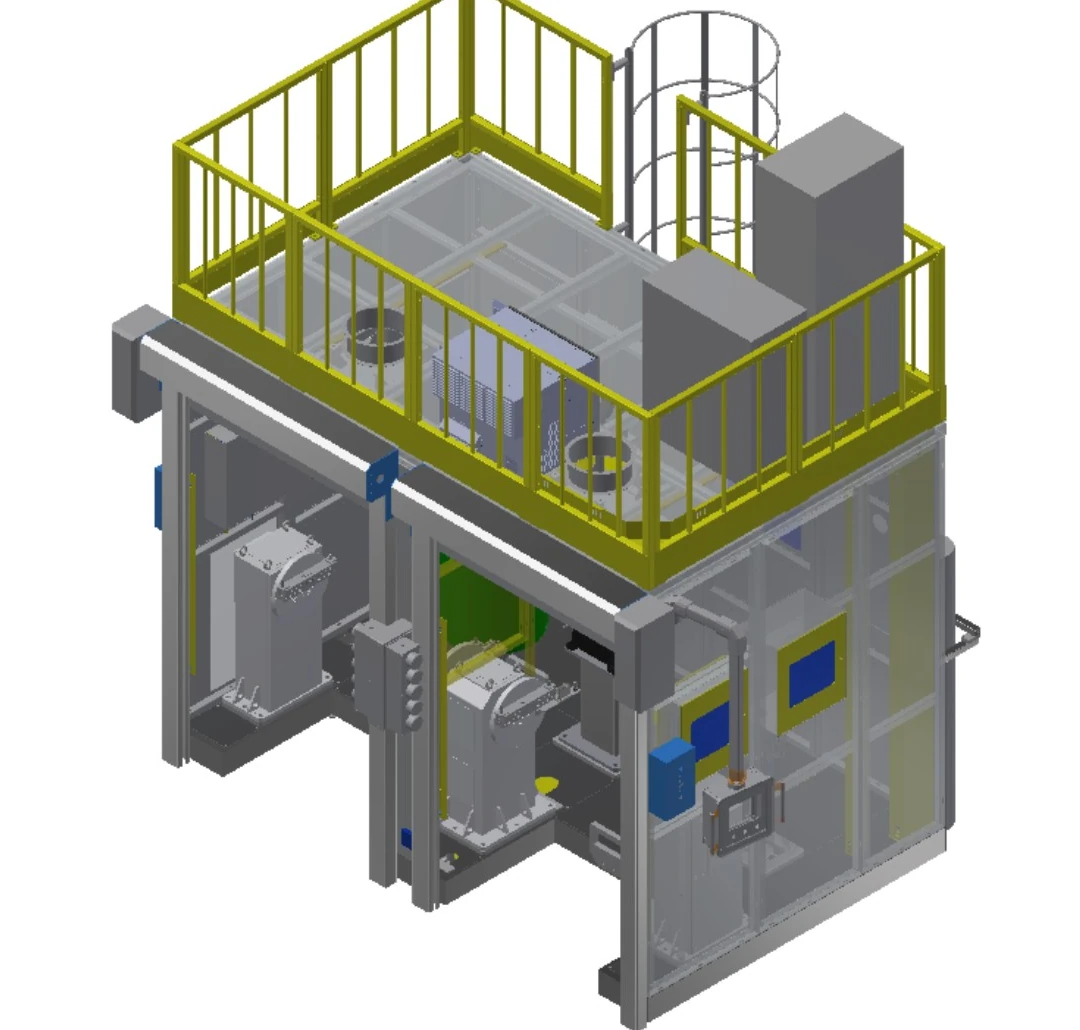
Компактна ћелија са две станице за преклапање
Мањи оквир уређаја задржава исти принцип окретања са два позиционера за компактне делове.
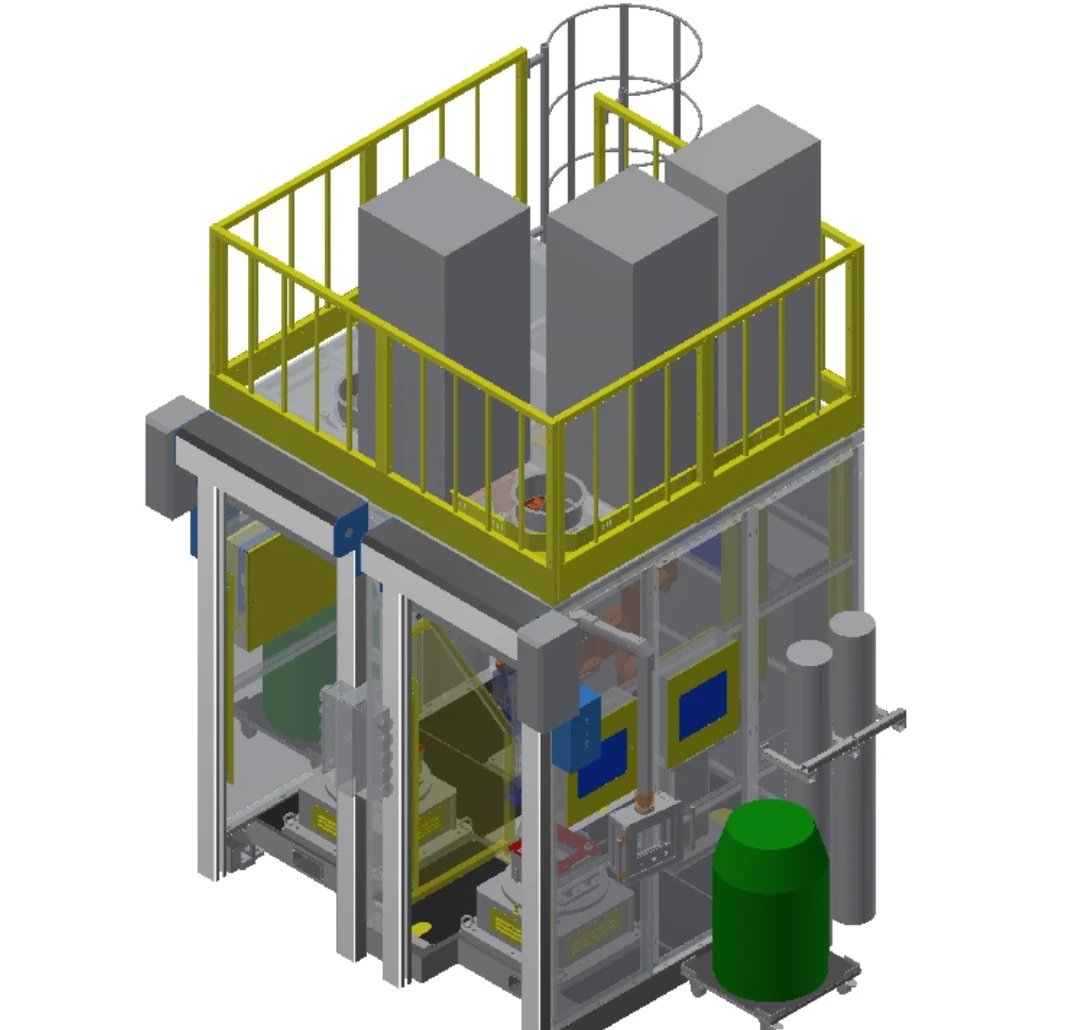
Хоризонтална ротациона ћелија са две станице
Хоризонтална ротација представља кружне или индексиране заварене површине једном или два робота.
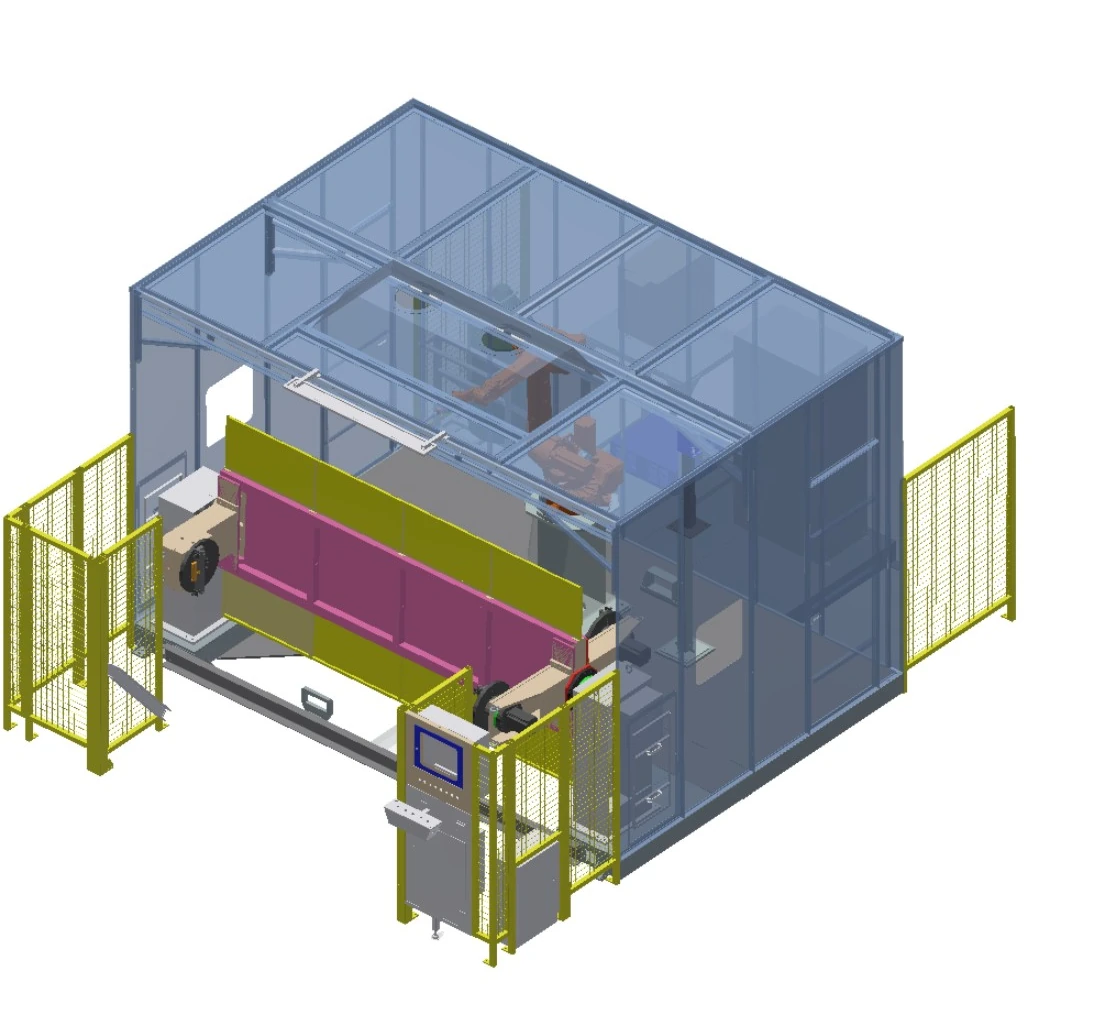
Вертикална ћелија за позиционирање у три осе
Три контролисане осе преоријентишу издужени уређај, задржавајући интерфејсе потребне за потпуно затворену просторију за заваривање.
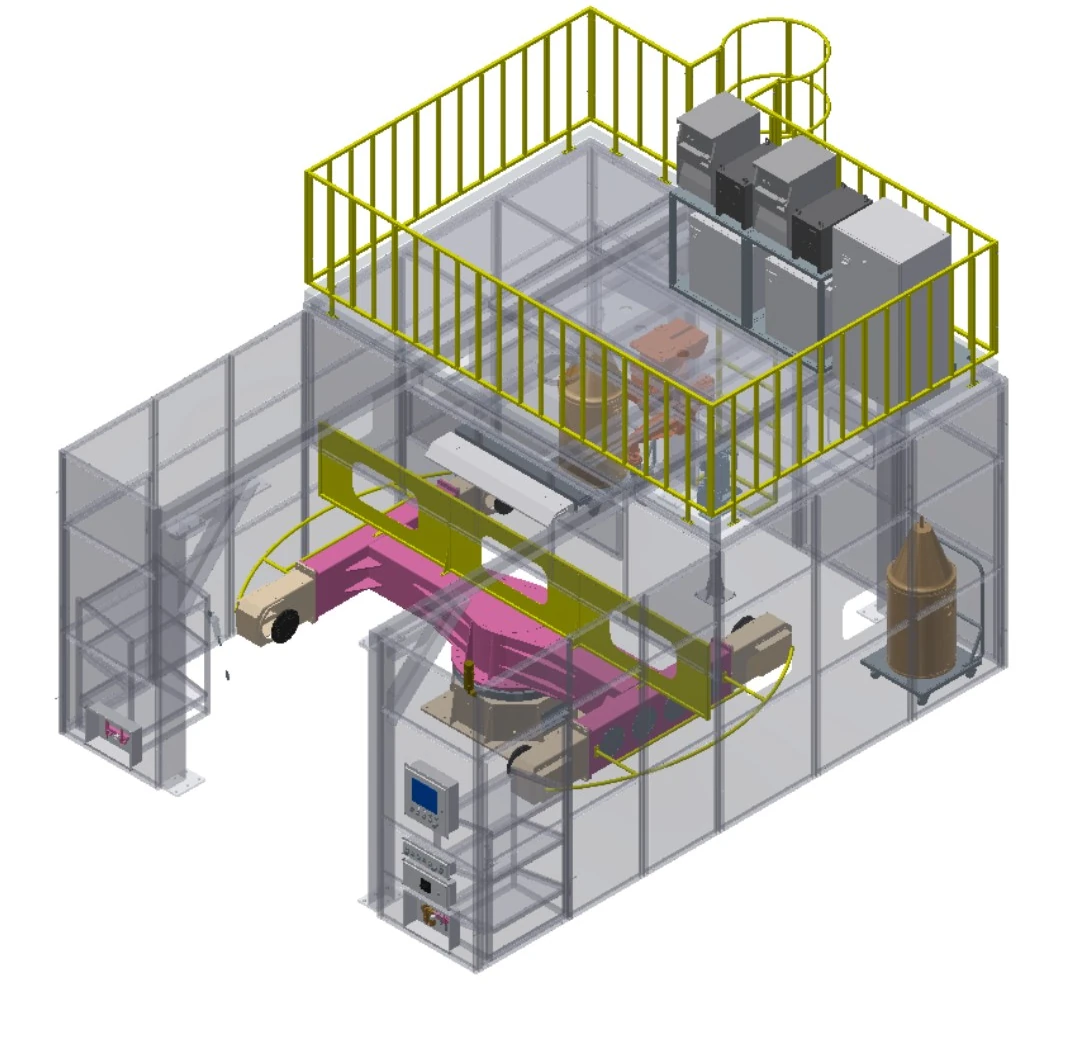
Хоризонтална ћелија за позиционирање у три осе
Хоризонтална ротација се комбинује са додатним осама позиционирања за ширу покривеност уређаја.

Ћелија за главу и контрицу са два робота
Два робота раде око два позиционера са крајњим ослонцем са аутоматским покретом унутра/ван и подешавањем дужине.
Упоредите шест аранжмана на једном скупу поља
| Ред | Описна конфигурација | Роботи | Дохват руке | Распоред позиционирања | Оптерећење | Применљива коверта | Станице |
|---|---|---|---|---|---|---|---|
| A | Двострука широка преклопна ћелија | 1 | 1.4 м / 2 м опционо | Окретање по једној оси | КСНУМКС kG | Причвршћивач 1.8 м × 0.8 м | 2 позиционера |
| B | Компактна ћелија са две станице за преклапање | 1 | КСНУМКС м | Окретање по једној оси | КСНУМКС kG | Причвршћивач 0.8 м × 0.5 м | 2 позиционера |
| C | Хоризонтална ротациона ћелија са две станице | КСНУМКС или КСНУМКС | КСНУМКС м | Једноосни хоризонтални ротациони сто | КСНУМКС kG | Ротација ≤1 м; висина ≤0.5 м | 2 позиционера |
| D | Вертикална ћелија за позиционирање у три осе | КСНУМКС или КСНУМКС | 1.4 м / 2 м опционо | Вертикално окретни троосни позиционер | КСНУМКС kG | Причвршћивач 2.4 м × 0.8 м | 1 поситионер |
| E | Хоризонтална ћелија за позиционирање у три осе | КСНУМКС или КСНУМКС | 1.4 м / 2 м опционо | Хоризонтално ротирајући троосни позиционер | КСНУМКС kG | Причвршћивач 2.2 м × 1 м | 1 поситионер |
| F | Ћелија за главу и контрицу са два робота | 2 | 1.4 м / 2 м опционо | Главоножац-контрачница једноосни | КСНУМКС kG | Ротација ≤1 м; дужина ≤2 м | 2 позиционера |
Слова су само ознаке редова табеле; описна имена конфигурација су јавни идентификатори.
Прочитајте свако име као избор кретања радног предмета
Окретање по једној оси
Окреће уређај око једне контролисане осе како би се представиле наизменично заварене површине.
Хоризонтални ротациони
Ротира радни предмет на хоризонталном столу за кружни или индексирани приказ.
Троосно позиционирање
Додаје контролисано кретање када једна ротација не може да обезбеди потребну оријентацију.
Носач ветробранског/контрачног дела
Подржава дуже делове на оба краја за контролисану уздужну ротацију.
Формат са једним роботом
Усклађује једног робота са дефинисаним редоследом причвршћивача и станица.
Формат са два робота
Користи координисано покривање са две стране где то дозвољавају преглед приступа и судара.
Процените погодност према условима амбалаже и спојева
Компоненте возила
Лаки и средњи делови за нова енергетска или комерцијална возила са поновљивим карактеристикама лоцирања.
Делови грађевинске опреме
Израђене компоненте чији омотач одговара одабраном распореду позиционирања.
Мањи челични заварени конструкти
Структурни делови постављени за вишестрано заваривање унутар затворене ћелије.
Компоненте пловила
Ротациони делови прегледани по пречнику, дужини и приступу шаву.
Делови пољопривредних машина
Поновљене израде са дефинисаним референтним тачкама причвршћивања и потребама за оријентацијом.
Делови за опрему за заштиту животне средине
Породице делова процењене према геометрији, материјалу, спојевима и улазним варијацијама.
Потврдите заштиту и праћење помоћу ћелијског осцилоскопа
Свака од шест конфигурација је изграђена унутар потпуно затворене просторије за заваривање. Коначна заштита и даље прати процену ризика примене, стандарде локације и захтеве за прихватање.
Интерфејси собе
Потврдите интерфејсе за инсталацију главне контроле, контроле ваздуха, осветљења, електричних ролетни и одвода дима.
Рад и сервис
Дефинишите утоварне, оператерске станице и приступ за одржавање око одабраног распореда.
Опционо детектовање присуства
Процените сигурносну светлосну завесу где се она примењује на одабрану конфигурацију.
Праћење стања процеса
Опције укључују праћење присуства жице, притиска компримованог ваздуха и протока заштитног гаса.
Опција за локацију шава
Ласерско праћење шава за локацију је доступно као опција пројекта.
Потврда пројекта
Финализујте заштиту, интерфејсе и логику прихватања кроз одобрену процену ризика.
Направите почетну конфигурацију у четири одлуке
Дефинишите радни предмет
Делите цртеже, материјал, локације спојева, варијанте и долазно стање.
Поставите коверту
Потврдите дужину, ширину, пречник ротације, висину и основу оптерећења.
Изаберите делимично кретање
Упоредите окретне, хоризонталне ротационе, троосне и аранжмане са главом и контрицом.
Потврдите опсег ћелије
Ускладите број робота, процесну опрему, контроле, сензоре, држаче радног предмета и заштитне мере.
Претворите ужи избор у дефиницију пројекта
Конфигурација је почетна архитектура. Коначни обим је подешен у односу на радни предмет, процес заваривања, интерфејсе постројења и план пријема.
Преглед пријаве
Потврдите делове, спојеве, лоциране податке, варијанте и ограничења локације.
Концепт конфигурације
Дефинишите кретање дела, редослед станица, количину робота и интеракцију оператера.
Процес и контроле
Поравнајте опрему за заваривање, контроле, праћење и интерфејсе постројења према спецификацији.
Заштита и причвршћивање радног предмета
Детаљни причвршћивачи, метод оптерећења, интерфејси просторија и заштитне мере пројекта.
Дефиниција прихватања
Договорите се о деловима испитивања, условима, документацији и критеријумима прихватања.
Подршка пројекту
Координирати документацију, обуку и пост-испоручну подршку у оквиру договореног обима.
Питања на која треба одговорити пре одобрења конфигурације
Са којом конфигурацијом ћелије треба да почнем?
Почните од омотача радног предмета и потребног кретања дела, затим примените окретање екрана, хоризонтално ротирање, вишеосне или аранжмане главе и контриљке.
Да ли се може конфигурисати један или два робота?
Приказани портфолио укључује аранжмане са једним роботом, једним или два робота и са два робота. Коначна количина зависи од приступа заваривању, редоследа и прегледа колизија.
Да ли се може интегрисати преферирана опрема за заваривање?
Може се проценити према спецификацији. Делите предвиђену процесну опрему и интерфејсе како би се потврдила компатибилност, контроле и границе одговорности.
Шта треба да се обезбеди за преглед пријаве?
Доставите цртеже, материјал, спојеве, варијанте делова, потребну оријентацију, редослед процеса, интерфејсе локације и очекивања прихватања.
Да ли су опције сензора идентичне на свакој конфигурацији?
Не. Опције зависе од одговарајућег аранжмана и захтева пројекта; не треба их копирати у целом портфолију.
Користите реални део да бисте започели дискусију о конфигурацији
Делите цртеже, оквир радног предмета, процес заваривања, концепт причвршћивача и ограничења локације како би EVST могао да осмисли почетну тачку роботске ћелије за заваривање.