
Роботска ћелија за уклањање неравнина за ливене делове под притиском: Роботске ћелије, машине за посебне намене и брушење скенирањем по путањи
Роботска ћелија за уклањање неравнина је ћелија са алатом у којој робот носи вретено или главу за брушење око одливка причвршћеног за фиксни уређај или позиционер.
Разговарајте о свом радном предмету →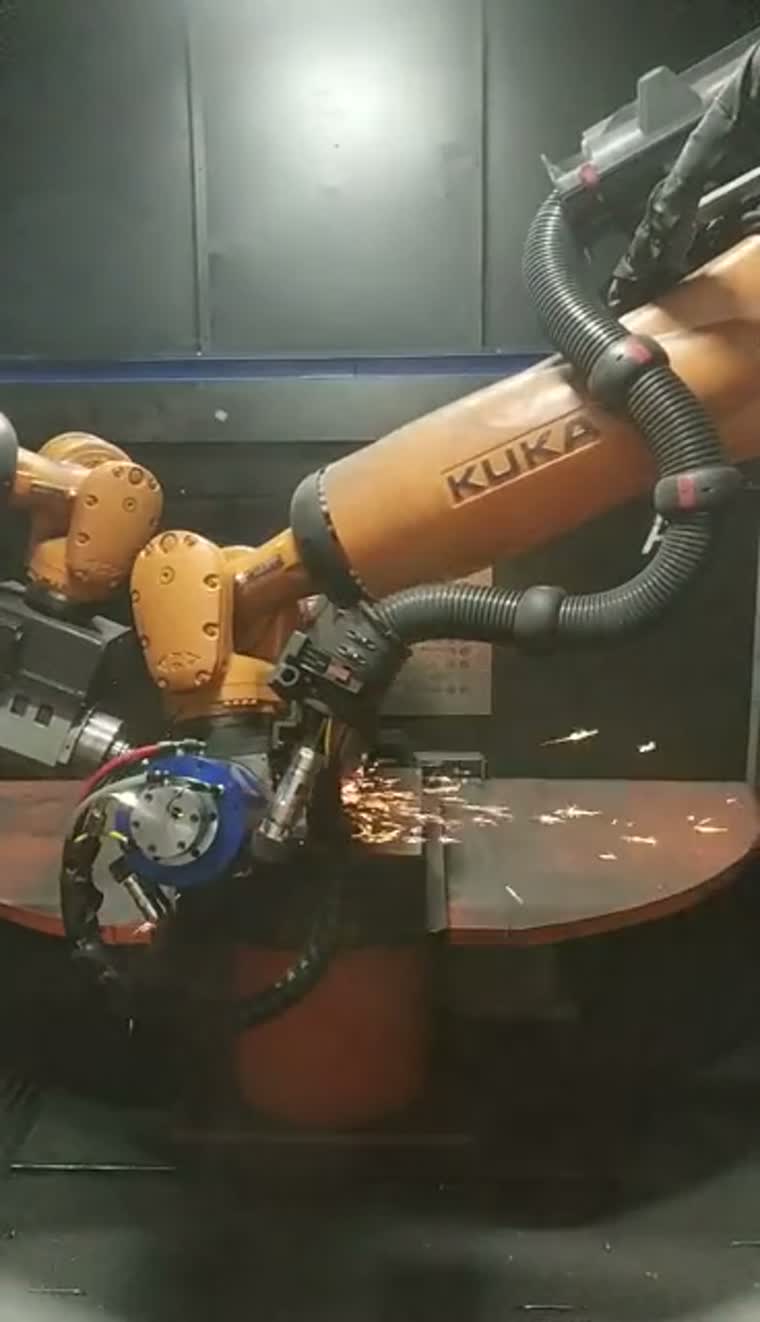
Почните са ливењем и његовим ограничењима
Типичне породице обрадака укључују блокове мотора, главе цилиндара, кућишта мењача и кућишта мотора. Приступ стезању, зазор за окретање и приступ алату одређују распоред ћелије.
Долазни одливци могу да се разликују по контури и положају линије раздвајања. Прегледајте репрезентативне одливке, податке о причвршћивачима и подручја која ће се обрађивати пре него што одаберете руту руковања.
Максимална маса радног предмета: на захтев.
Максималне димензије радног предмета и обим стругања: на захтев.
Распоред са алатом може бити погодан за радне предмете које је тешко носити кроз фиксне алате за завршну обраду; одлука о рути руковања такође зависи од приступа и причвршћивања.
Распоред ћелија, опције контроле силе и усисавање прашинеКонфигурације ћелија и приступ алатима
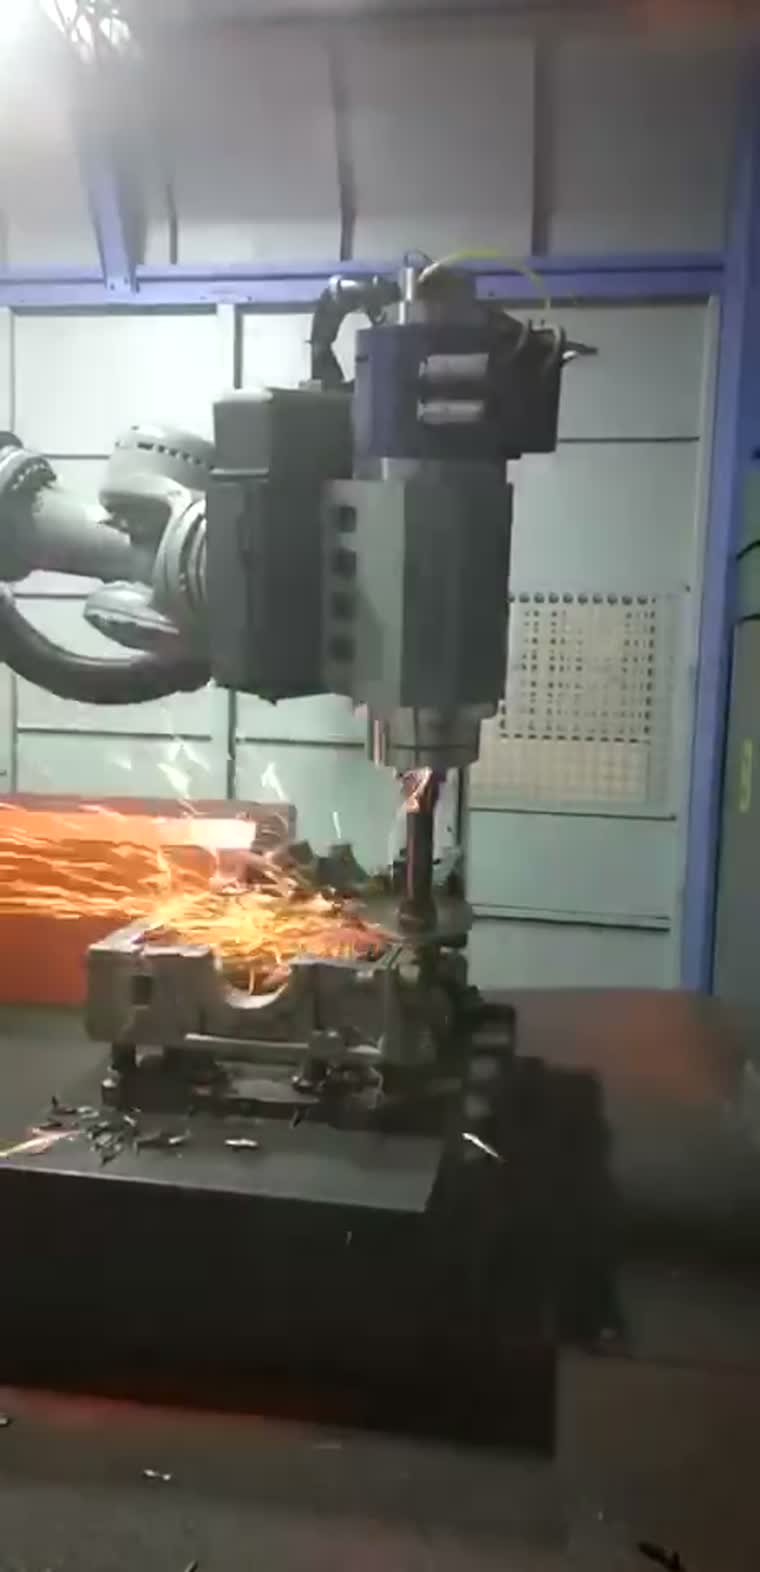
Конфигурације ћелија комбинују алат који држи робот са фиксним уређајем, позиционером или наизменичним ротационим столом. Приступ алату и ливењу усмеравају распоред.
Опције плутајућег вретена, аутоматска измена алата и складиште алата могу се одредити око потребних операција и комбинације обрадака.
Контролисани опсег контактне силе: на захтев.
Распоред ћелија, опције контроле силе и усисавање прашинеЛивена кућишта
Руте за уклањање неравнина решавају проблеме са одсецима, линијама раздвајања и остацима капија на ливеним кућиштима; улазне варијације и приступ алату обликују процес.
Мотори и погонски склоп
Блокови мотора и главе цилиндара могу захтевати различите алате за спољне ивице и бочне отворе, са видљивом локацијом и изменом алата тамо где је то потребно у процесу.
Аутомобилске и мотоциклистичке компоненте
Породице ливених компоненти могу се проценити за роботску ћелију или наменску машину, узимајући у обзир заједничке карактеристике уређаја и колико често се производ мења.
Производња мотора
Уклањање неравнина са кућишта мотора је типична примена за интеграцију робота и наменских машина, са дефинисаним референтним тачкама стезања и приступом ивици за сваку породицу кућишта.
Роботска ћелија наспрам машине за посебне намене
| Породица радних предмета | конфигурација | Осе и положаји | Флексибилност преласка | Производни микс |
|---|---|---|---|---|
| Велика ливенa кућишта | Роботска ћелија | Зглобно кретање алата; фиксирани или позиционирани радни предмет | Измене алата и причвршћивача за различита кућишта | Мешовите породице са различитим карактеристикама |
| Понављајуће породице ливених компоненти | Машина за посебне намене | Координиране осе; појединачни или наизменични положаји | Наменски уређаји са планираним променама | Понављајућа покретања унутар дефинисане породице |
| Мале контуриране компоненте | Машина за посебне намене | Координиране осе и индексиране позиције | Промене алата унутар подржаног опсега компоненти | Понављани задаци обраде контура |
| Средње и велике компоненте | Машина за посебне намене | Линеарни или ротационо-индексирани аранжмани | Причвршћивачи и подешавање процеса специфични за део | Дефинисане секвенце обраде |
Померите се хоризонтално да бисте упоредили сва поља.
Машине за посебне намене на нивоу решења
Машине за посебну намену обезбеђују координисано кретање алата са појединачним, наизменичним или индексираним позицијама обраде. Оне се процењују на нивоу решења око породице делова и распореда стезника.
Примери радних предмета укључују кућишта телефона, модуле камера, кућишта сет-топ боксова, ручке на вратима и аутомобилске пластичне компоненте.
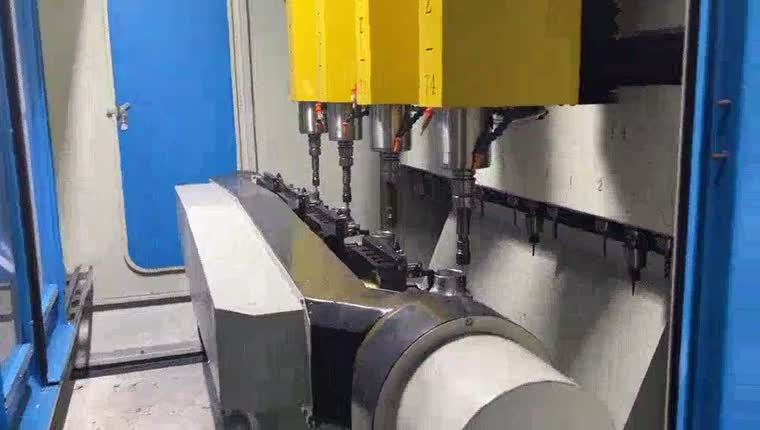
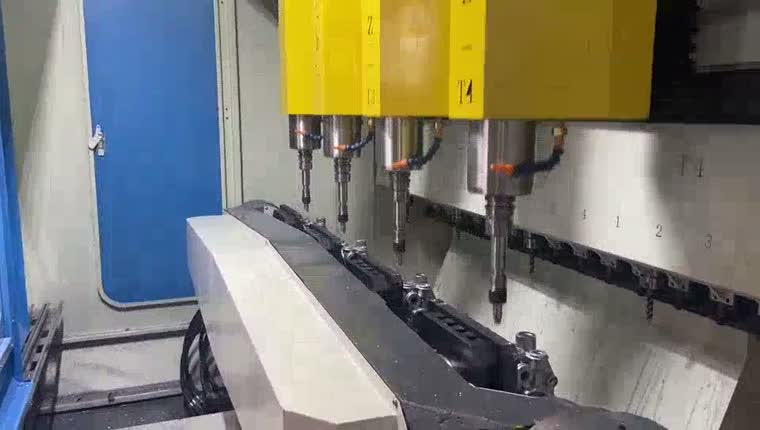
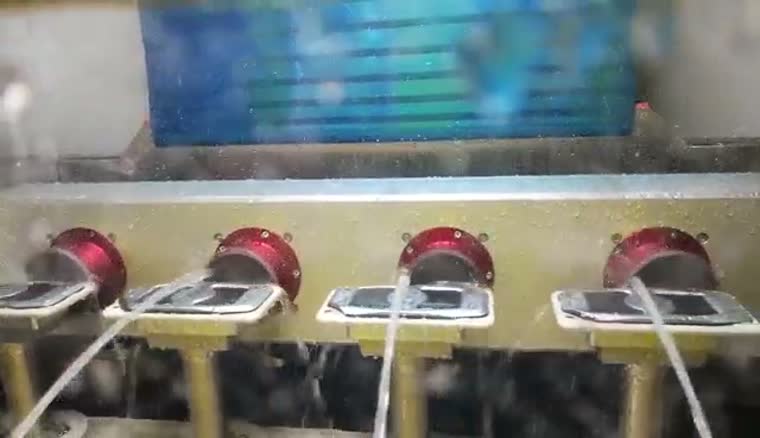
За одговарајуће задатке завршне обраде контура доступан је поступак влажне обраде, коришћењем течности око алата и ротирајућих уређаја. Погодност зависи од материјала и жељене завршне обраде.
За компоненте осовина, приликом планирања причвршћивача и редоследа обраде, размотрите прелазак са заваривања на скидање неравнина.
Заваривање осовина и обрада након заваривањаEVST брушење од скенирања до путање
EVST Scan-to-Path Grinding генерише путању брушења из скенираних контура обратка унутар дефинисаних региона обраде; не уклања потребу за дефинисањем процеса, валидацијом причвршћивача или провером готовог дела.
За робота за брушење без програмирања, предвиђено смањење је ручно учење путање тачку по тачку. Избор алата, покривеност скенирањем, границе процеса и критеријуми прихватања још увек треба да се утврде.
Разговарајте о свом радном предмету →Од скениране контуре до извршења
Скенирајте радни предмет, идентификујте контуру унутар дефинисаног подручја обраде и генеришите путању за извршавање робота. Путања мора бити проверена у односу на приступ уређаја и изабрани алат.
Снимите контуру радног предмета у изабраном подручју.
Идентификујте ивицу обраде и генеришите путању алата.
Извршите проверену путању помоћу изабраног алата за контакт.
Концептуални дијаграм · Кораци захтевају валидацију радног предмета и ћелије.
Извршење контролисано силом подржава контакт током генерисане путање; опције контроле силе и њихове спецификације се бирају са широм конфигурацијом ћелија.
Распоред ћелија, опције контроле силе и усисавање прашинеТродимензионални вид и адаптивне путање
Тродимензионално снимање и обрада могу да направе репрезентацију радног предмета и прилагоде путању просторним варијацијама. Обрада без CAD-а је опционална где се контура и процес могу утврдити скенирањем; инспекција производа је такође опционална.
Трајање скенирања под договореним покривеношћу и условима тестирања: на захтев.
Тачност скенирања под договореним материјалом, геометријом и условима испитивања: на захтев.
Ласерска детекција и компензација одступања
Детекција тачкастим ласером може упоредити тренутни део са претходним делом и компензовати варијације положаја на линији раздвајања. Ово поређење се односи на одступање од дела до дела, а не на одступање од CAD модела.
Ласерско мерење избочења завара може да информише компензацију положаја и координацију са алатом за завршну обраду током обраде завара. Стратегија мерења и уклањања мора бити усклађена са спојем.
Офлајн програмирање и симулација
Офлајн програмирање припрема путању робота даље од ћелије. Провера колизија и симулација кода подржавају преглед пре него што постпроцесор произведе програм специфичан за контролер.
Дефинишите путању алата, причвршћивача и робота.
Прегледајте сударе и симулирајте програм.
Изнесите код контролера, а затим га валидирајте на ћелији.
Концептуални дијаграм · Кораци захтевају валидацију радног предмета и ћелије.
Симулација подржава припрему; програм робота, геометрија алата и причвршћивачи и даље захтевају валидацију на стварној ћелији.
Брушење након заваривања и заварених зрна
Роботско брушење заварених шавова може користити роботски држану главу за завршну обраду око алуминијумског рама. Прибор подржава приступ завареном зрну док алат прати изабрану путању уклањања.
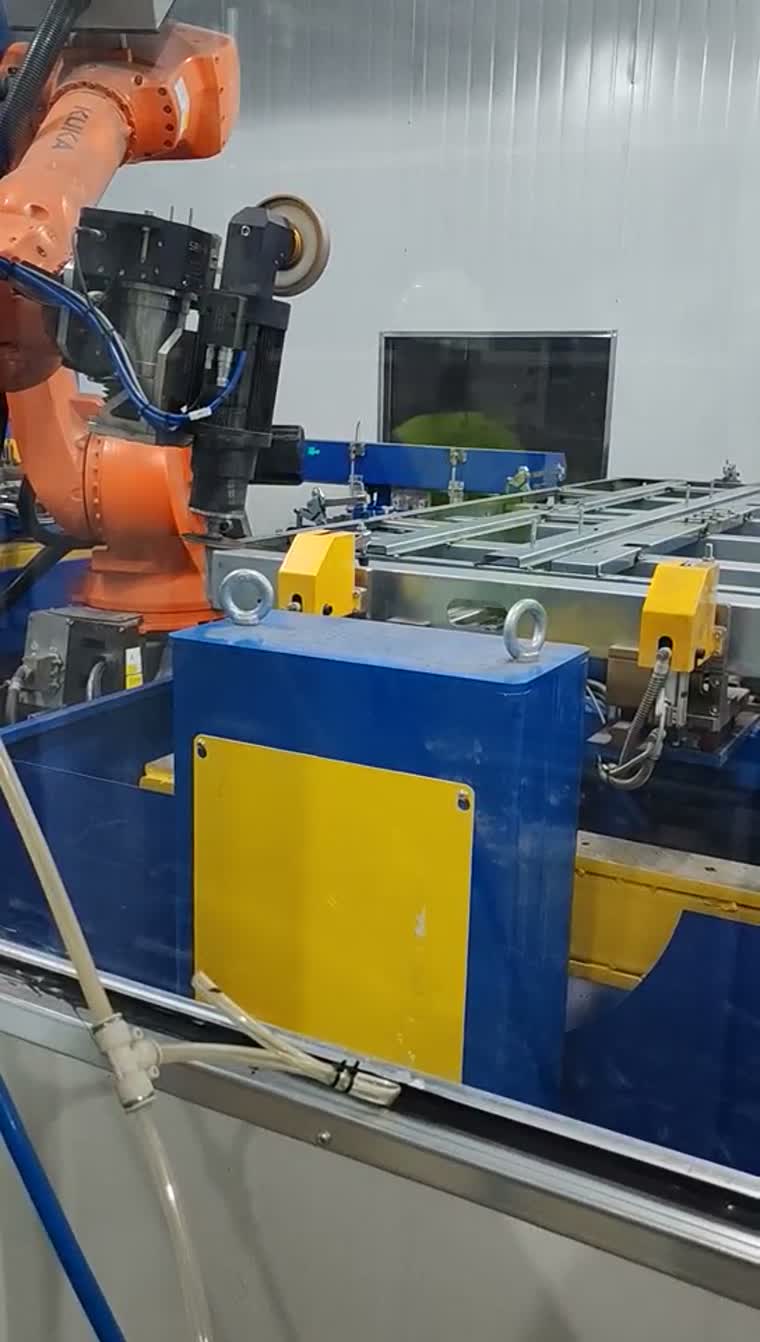
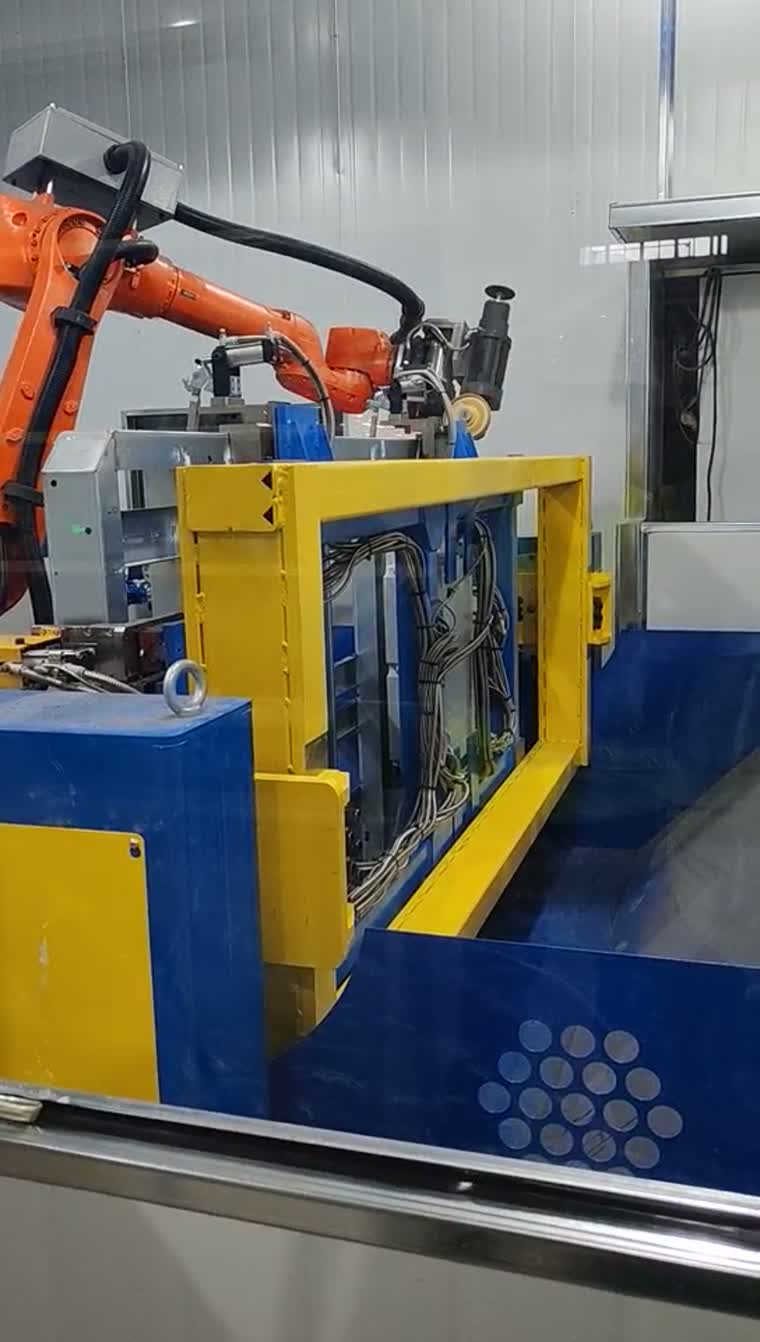
Завршна обрада заваривања трењем и мешањем на лежишту батерије је повезан процес са сопственим захтевима за причвршћивање и процес.
Завршна обрада лежишта батерија и сродне опције процесаТипичне примене и обим интеграције
Типичне примене укључују чишћење ивица ливеног кућишта, уклањање неравнина са компоненти мотора и завршну обраду завара оквира. Обим испоруке је дефинисан око причвршћивача, алата, интеграције робота и валидације процеса.
Интерфејси за утовар и истовар су дефинисани узводном и низводном опремом.
Поделите репрезентативне радне предмете, ивице или заварене спојеве који се обрађују, податке о причвршћивачима и критеријуме прихватања да бисте започели преглед конфигурације.
Питања пре избора ћелије за уклањање неравнина
Шта заправо значи „без програмирања“ — без подучавања или без CAD модела?
То значи генерисање путање процеса из детектованих контура како би се смањило учење тачку по тачку. Рад без CAD модела производа је опционална конфигурација; уређаји, алати и прихватање процеса и даље захтевају валидацију.
Како се генерише путања алата када се одливак разликује од дела до дела?
Скенирање идентификује релевантну контуру унутар дефинисаног региона обраде. Генерисање путање користи ту контуру, док одговарајући распоред детекције може да компензује варијације од дела до дела. Геометрија ван обима захтева преглед процеса.
Када машина за скидање неравнина специјалне намене побеђује роботску ћелију?
Вреди проценити наменску машину када се породице делова, причвршћивачи и секвенце обраде понављају. Роботска ћелија се може проценити када приступ, прилаз алату или асортиман производа захтевају другачији распоред; упоредите их на стварним радним комадима.
Да ли се скидање неравнина и брушење након заваривања могу обављати у истој ћелији?
Могу се разматрати у оквиру заједничког концепта ако су причвршћивачи, приступ алатима и захтеви процеса компатибилни. Њихово комбиновање је пројектна одлука, а не стандардна могућност која се претпоставља за сваки распоред.
Која је измена алата потребна за производњу мешовитих модела?
Прво дефинишите операције и потребне алате за сваку породицу делова. Аутоматска измена алата и складиште алата се затим могу конфигурисати око те комбинације, укључујући провере приступа и зазора између стезних конструкција.
Да ли се генерисање визуелне путање може накнадно уградити у постојећу ћелију?
Погодност за надоградњу се процењује од случаја до случаја. Проверите интерфејсе робота и контролера, приступ скенирању, калибрацију, геометрију алата и компатибилност уређаја пре дефинисања надоградње; сама демонстрација скенирања не утврђује компатибилност ћелија.