
Есть много частей, из которых состоит робот. роботизированная рука область является наиболее заметным и то, что люди видят. Это также часть, которая обрабатывает большую часть работы. Но есть еще одна редко замечаемая часть, которая выполняет большую часть тяжелой работы на заднем плане, и это оболочка.
Мы рассмотрим, что такое оболочка, почему она важна, какие типы рабочих оболочек роботов используются сегодня в производстве и какие преимущества они приносят. Оставайтесь до конца, чтобы получить больше знаний о роботизированных приложениях.
Что такое рабочий конверт?
Источник: Pinterest
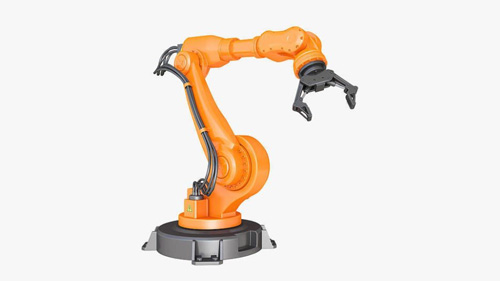
Рабочий диапазон — это диапазон движения робота. Промышленные роботы не имеют ног или колес для передвижения. Затраты фиксируются в одном месте, и та база, которая удерживает их и обеспечивает им стабильность, называется рабочей оболочкой. Это форма, которая создается, когда робот-манипулятор перемещается во всех направлениях, чтобы справиться с задачей. Максимальное расстояние, которое может преодолеть робот, определяется размером рабочей зоны.
В двух словах это означает, что робот может работать только в пределах рабочей зоны. Вы можете предоставить роботу-манипулятору всю гибкость в мире, но максимум, на что он способен, зависит от рабочего окружения. Единственный робот, способный противостоять правилам рабочей оболочки, — это портальный робот. Рабочие зоны должны быть тщательно спроектированы, чтобы робот-манипулятор мог функционировать должным образом.
Почему важны рабочие конверты?
Источник: Pinterest
Рабочий конверт действует как поводок для манипулятора. Он определяет область, до которой может дотянуться манипулятор. Это может пригодиться, когда рядом с роботами работают люди, поскольку это создает безопасную зону, которая снижает вероятность получения травм на полу фабрики. При выборе промышленный робот для вашего завода вы должны обратить пристальное внимание на тип и размер оболочки, потому что все, что вы решили делать с роботом, будет зависеть от оболочки.
Если вам нужен робот, занимающий как можно больше места, выбирайте того, у которого рабочая зона больше. Но это снова поднимет новую проблему, связанную с космосом. Большие рабочие зоны обычно превращаются в большие машины, и если вам не хватает места для этого, все пойдет не так, как вы хотите.
Типы рабочих зон роботов
Источник: Pinterest
Существует около 7 стандартных типов рабочих оболочек роботов, которые используются в обрабатывающей промышленности. Каждый из них имеет свою определенную форму и дизайн, который подходит для определенного типа работы. Они включают следующее.
Декартова рабочая зона: это зона декартовой конфигурации, имеющая форму прямоугольной призмы. Она не имеет мертвых зон внутри и вокруг рабочей зоны, и робот, использующий эту зону, может свободно манипулировать максимальной полезной нагрузкой, с которой он может справиться, не испытывая при этом никакого напряжения. Это тип рабочей зоны, которую вы найдете у декартовых или портальных роботов.
Цилиндрическая рабочая зона: Как следует из названия, это цилиндрическая конфигурация с полым центром, которая существенно ограничивает возможности роботизированной руки вытягиваться и втягиваться. Такая структура создает значительную мертвую зону внутри и вокруг конструкции робота. Типы роботов, которые используют этот тип оболочки, подходят для быстрых небольших задач, не требующих большого количества движений.
Полярная рабочая зона: Это конфигурация, которая охватывает объем, расположенный между двумя частичными сферами. Эта конструкция ограничивает максимальные угловые движения, которые роботизированная рука может совершать по вертикальным и горизонтальным плоскостям. Эти физические ограничения имеют неприятный эффект создания огромных существенных мертвых зон под и над рассматриваемым роботом. Это своего рода
рабочую зону, которую вы, скорее всего, найдете в роботе Polar.
Вращающаяся рабочая зона: Это уникальная конфигурация, которая обычно имеет зону, которая больше, чем доступное пространство на полу. В двух словах, роботизированная рука стоит на очень большой и широкой рабочей зоне, которая может быть либо полной сферой, либо частично открытой. Это одна из самых сложных конфигураций, если говорить о рабочих зонах.
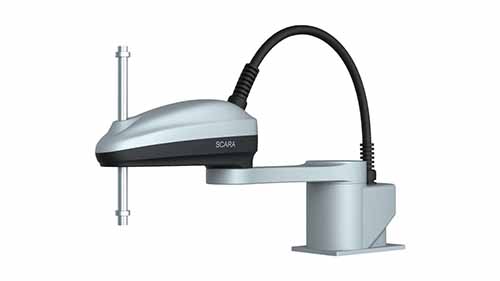
Рабочий диапазон SCARA: Это уникальная конфигурация SCARA роботы и обычно имеет форму сердца или почки. Он имеет выдающийся полый круг, проходящий прямо через середину, что обеспечивает очень большую горизонтальную плоскость работы, облегчая боковые движения. Однако для подъема остается очень мало места, и это ограничивает вертикальные перемещения.
Рабочий диапазон позвоночника: Это самый простой рабочий диапазон, с которым вы когда-либо сталкивались. Он просто состоит из робота-позвоночника в полусферическом рабочем диапазоне, который обеспечивает достаточно места для того, чтобы роботизированная рука могла работать так, как ей нужно, в любом направлении. Размер всей конструкции зависит от количества сочленений, обнаруженных в позвоночнике.
Конфигурация маятника: Это конфигурация, которая почти напоминает подкову с сегментированным поперечным сечением. Рабочая зона немного ограничена, но преимущество этой конструкции в том, что рассматриваемый робот может быть установлен на рабочей зоне в любом положении, удобном для выполнения поставленной задачи. Это дает зоне свободу позиционирования в наиболее удобном месте, которое лучше всего подходит для лучшей эффективности.
Интерпретация рабочей оболочки
Как мы ясно установили, каждая рабочая оболочка имеет сложную конструкцию, которая создает различные характеристики, определяющие точную функцию, для которой они подходят. Однако это не означает, что вы можете выбирать первый рабочий конверт, который видите перед собой. Вы должны проявлять осторожность, когда дело доходит до интерпретации рабочего диапазона робота, и следующие причины, почему это жизненно важно.
Вы должны знать, что в данном случае конверт представляет собой рабочий объем, до которого может дотянуться рука робота. Вы должны знать, где находится эта точка, и в большинстве случаев она находится в центре монтажной пластины концевого зажима. Это эффективно исключает все инструменты, которые может держать концевой эффектор.
Вы должны знать, что в рабочей зоне есть области, до которых робот-манипулятор вообще не может дотянуться. Это мертвые зоны, и вы ничего не можете сделать, чтобы изменить ситуацию.
Указанная максимальная грузоподъемность достижима только в пределах определенного размаха рук, что не следует путать или рассматривать как максимальную досягаемость.
Заключение
Рабочие оболочки необходимы для функционирования манипулятора и любой другой машины. Они играют огромную роль в определении формы и конструкции манипулятора. Эти семь типов широко используются по всему миру, но, вероятно, есть и другие новые варианты, которые еще не стали массовыми. Для получения дополнительной информации о рабочих конвертах и о том, как их можно настроить для повышения производительности, см. проверьте наш сайт и есть все вопросы, на которые вы, возможно, ответили.