
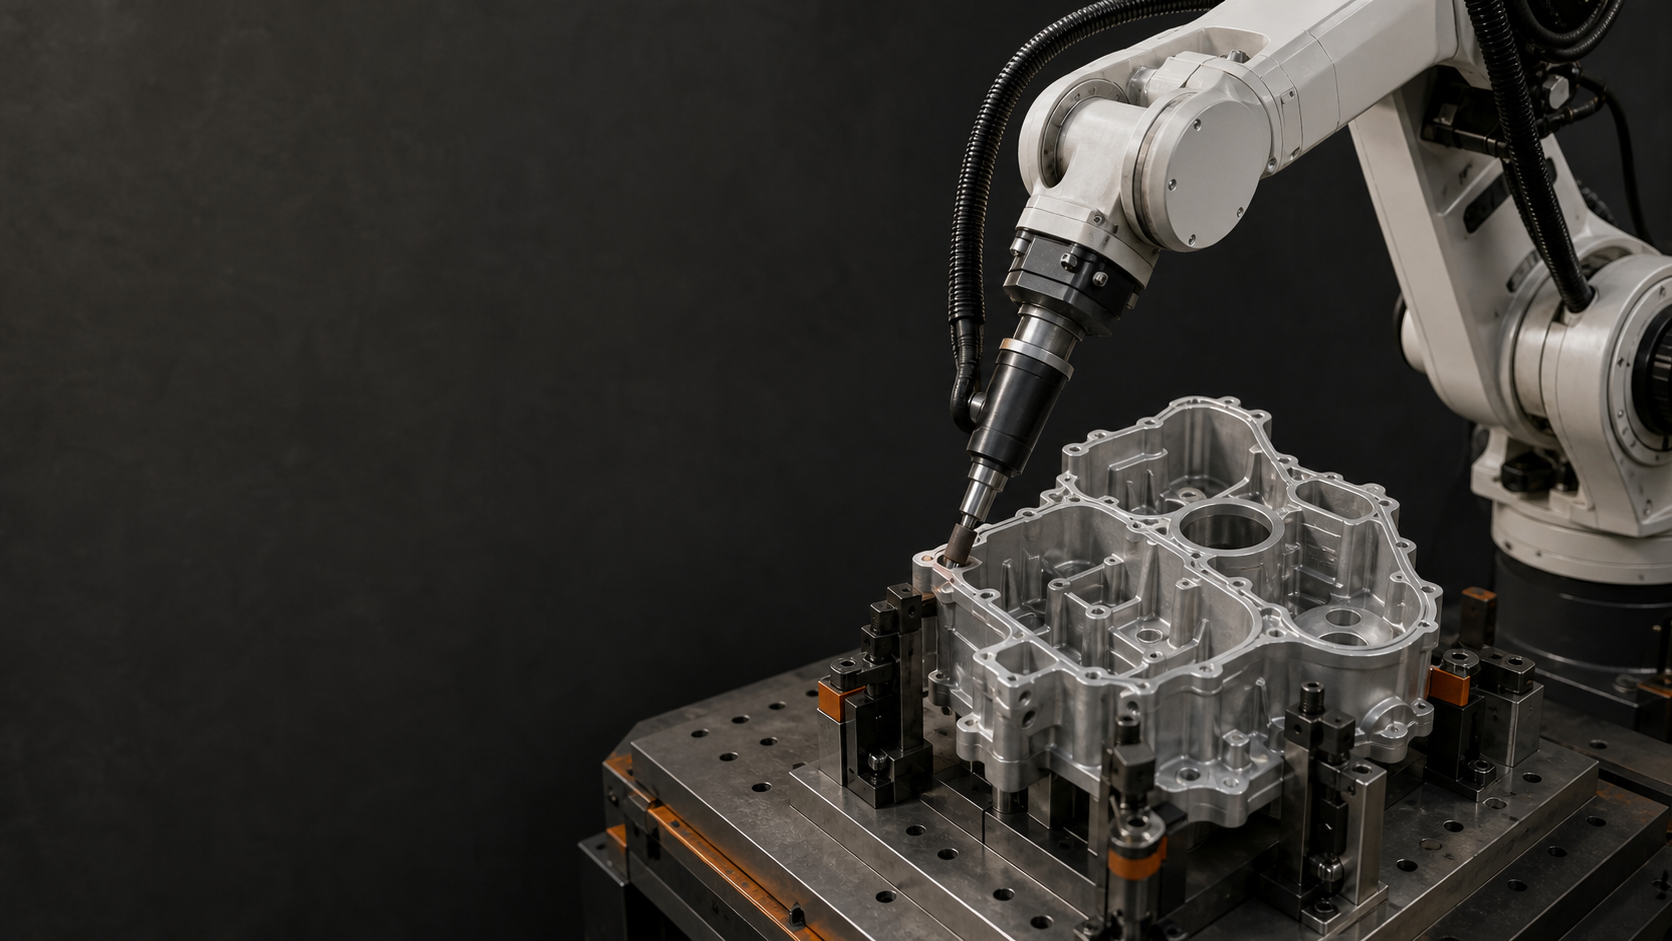
Ответьте сначала: Роботизированная шлифовка и удаление заусенцев с алюминиевых отливок должны начинаться с составления карты заусенцев, обеспечения повторяемости базовой точки крепления, сегментированных траекторий движения инструмента, контроля состояния инструмента и проверки по кромке. На прилагаемых видеоматериалах показано, как шпиндель, перемещаемый роботом, приближается к нескольким контурам отливки и другой стороне отливки после переориентации крепления и контактирует с ними. Это не доказывает визуальную ориентацию, контроль усилия, точность, качество поверхности, скорость съема материала, время цикла или приемку; для этого необходимы репрезентативные испытания и записи.
Что показывает 25.2-секундный видеоролик о процессе?
Для данного руководства редакционная группа проверила точную утвержденную производную по всем 25.2 секундам при частоте визуальной выборки четыре кадра в секунду, опираясь на зафиксированную запись аудита исходного материала. Визуальная последовательность показывает алюминиевую отливку в приспособлении, шпиндель для снятия заусенцев, перемещаемый роботом, приближение инструмента и контакт с ним в нескольких точках контура, а также альтернативную сторону отливки после переориентации приспособления. Это наблюдения за процессом, а не заявленное развертывание или испытание производительности.
Видеоматериал не содержит данных о траектории приложения силы, интерфейса машинного зрения, программных данных, измерительных приборах, измерениях качества поверхности, измерениях удаления материала, анализе циклов, количестве повторных испытаний, протоколе проверки безопасности или результатах приемки. Заявления о роботизированной шлифовке и удалении заусенцев, касающиеся этих функций или результатов, требуют наличия документации на установленную систему и репрезентативных доказательств проекта; из видеоролика не следует делать никаких выводов о числовых результатах.
Роботизированная шлифовка и удаление заусенцев: видеозапись и подтверждение выхода в прокат
В роботизированной шлифовке и удалении заусенцев видеоматериалы процесса и подтверждающие документы отвечают на разные вопросы. Видео может показывать отливку в приспособлении, шпиндель, перемещаемый роботом, подход инструмента и контакт в нескольких точках контура, а также другую сторону отливки после переориентации приспособления. Подтверждающие документы должны дополнительно определять поддерживаемую отливку и диапазон заусенцев, изменение базовых параметров, именованные сегменты кромок, установленный инструмент и настройку, проверки доступа и столкновений, метод контроля, состояние смены инструмента, восстановление после сбоя и проверку безопасности. Используйте видеоматериалы для понимания видимых мест контакта, а не для вывода о контроле силы, визуальном восприятии, точности, качестве обработки, скорости съема материала или производительности цикла. Сравнивайте концепции с одним и тем же списком подтверждающих документов: карта заусенцев, приспособление, траектория обработки кромок, контролируемое состояние инструмента, репрезентативная матрица испытаний, контроль, восстановление и управление изменениями. Выпускайте только ту конфигурацию, записи которой соответствуют плану приемки, специфичному для проекта.
Основные выводы
- Составьте карту обязательных, запрещенных и критически важных для проверки зон на основе чертежей и типовых отливок.
- Перед обучением или построением траекторий необходимо установить повторяемые опорные точки крепления.
- Разделите сложные контуры на сегменты, чтобы можно было детально проверить каждый край зоны: приближение, выход, положение, зазор и принятие.
- Свяжите настройки процесса и состояние инструмента с программными и контрольными записями.
- Проверяйте весь диапазон параметров детали, цикл работы, неисправности, восстановление и переналадку, а не только один успешный образец.
Создайте карту заусенцев и краев.
Начните с чертежа отливки, указав материал, варианты, базовые точки, линии разъема, литники, отверстия, доступные поверхности, а также предполагаемое расположение и форму заусенцев или облоя. Отметьте три категории: области, требующие обработки, поверхности, которые нельзя трогать, и места, требующие определенного контроля.
Используйте типовые поступающие детали, чтобы подтвердить соответствие реального состояния чертежу. В пределах проверенного диапазона может быть целесообразно использовать фиксированную программу; более широкие вариации размеров деталей или заусенцев могут потребовать другой стратегии позиционирования, измерения, построения траектории или технологического процесса. Не заявляйте о наличии визуального контроля или адаптации, если установленный метод и поддерживаемые условия не определены и не протестированы.
Установите повторяемую базовую точку крепления.
Документирование расположения поверхностей, точек опоры, последовательности зажима, проверок наличия детали, предотвращения ошибок ориентации и состояния освобождения для выгрузки. Приспособление должно удерживать деталь в течение всего технологического процесса, не препятствуя доступу к инструменту, осмотру или безопасному техническому обслуживанию.
Проверьте, как изменение формы и параметров отливки смещает каждый запрограммированный край относительно инструмента. Если изменение базовой точки может переместить требуемый элемент за пределы тестируемого диапазона траектории, определите метод обнаружения или устранения проблемы, а не полагайтесь на то, что это состояние будет замечено после обработки.
Разделите контур на сегменты и проверьте доступ.
Разбейте требуемый контур на именованные сегменты. Для каждого сегмента запишите целевую область, допустимую зону контакта, подход и выход, ориентацию инструмента, положение робота, зазор между шпинделем и кабелем, близлежащие запрещенные поверхности и критерий проверки. Сегментация позволяет визуализировать зазоры и наложения при проверке.
Проверьте полный диапазон положений инструмента, держателя, детали и приспособления. Учитывайте переходы между поверхностями, переориентацию, извлечение инструмента и любые изменения детали или инструмента. Достижимая точка не означает автоматически пригодное для использования положение процесса.
Управление условиями роботизированной шлифовки и удаления заусенцев.
Определите установленный инструмент и управляемые параметры настройки, относящиеся к выбранному процессу. Определите критерии идентификации инструмента, проверки, износа или повреждения, процедуру замены, привязку к программе и то, что необходимо повторно проверить после замены.
Стратегия контакта, управление усилием, податливость, визуальный контроль, скорость, подача и выбор абразива зависят от конкретного применения. Используйте только те технологии, которые фактически входят в состав ячейки, и проверяйте их на репрезентативных отливках. Видеоматериалы для этого пакета демонстрируют контакт инструмента, перемещаемого роботом, с несколькими контурами отливки, но они не демонстрируют визуального контроля усилия, визуального контроля, точности, качества поверхности или эффективности удаления материала.
Испытание, проверка и восстановление полного цикла.
В протоколе испытаний должна быть отражена информация о поступающей детали, настройке оснастки, изменении программы, состоянии инструмента, настройке процесса, проверенных сегментах, результатах, аномалиях и дальнейших действиях. Следует проводить выборочные испытания в пределах заданного диапазона литья и соответствующих условий образования заусенцев, а не повторять только самую простую деталь.
Отдельно измеряйте загрузку, позиционирование, зажим, обработку, любое внимание к инструменту, проверку, разгрузку, ожидания интерфейса и восстановление. Проверяйте неполное зажимание, неправильную программу или деталь, внимание к инструменту, прерванную обработку, отбраковку при проверке и перезапуск. Восстановление должно сохранять известное состояние детали, сегмента кромки, программы, инструмента и проверки.
Создайте репрезентативную матрицу испытаний.
Для роботизированной шлифовки и удаления заусенцев полезная матрица испытаний, охватывающая условия, наиболее вероятно способные сместить кромку или изменить результат процесса. Включите в нее варианты литья, заданный диапазон заусенцев, крайние точки опоры, ориентацию каждого приспособления, необходимые семейства кромок, сложные направления подхода, утвержденные состояния инструмента, проверки нового и замененного инструмента, а также условия окружающей среды или загрязнения, имеющие отношение к проекту. Не следует придумывать универсальное количество образцов или пороговое значение приемки. Установите и то, и другое, исходя из чертежа, требований к продукту, маршрута квалификации процесса, возможностей контроля, оценки рисков и плана управления изменениями.
Записывайте каждый цикл обработки, указывая идентификатор и состояние отливки, версию приспособления и программы, именованные сегменты кромок, идентификатор и состояние инструмента, управляемую настройку, начальное состояние, метод контроля, результаты, аномалию, прерывание, действия по восстановлению и дальнейшую обработку. Неисправная кромка или прерванный цикл становятся полезным доказательством только тогда, когда известны их начальное состояние и конечная цель. Если изменение затрагивает отливку, диапазон заусенцев, базовую точку, приспособление, инструмент, траекторию, настройку процесса, контроль или логику восстановления, определите, какие строки матрицы необходимо повторить перед выпуском.
Таблица решений
| Область принятия решений | Доказательства для проверки | Риск в случае неясности |
|---|---|---|
| Карта Берра | Обязательные, запрещенные и критически важные для проверки области имеют свои версии. | Отсутствие края или непреднамеренный контакт |
| зажимное приспособление | Базовые точки, опоры, зажимы, проверки наличия и отклонения проверены. | Смещение траектории относительно отливки |
| Сегменты ребер | Для каждого сегмента существуют этапы подхода, выхода, позы, зазора и принятия. | Пробел в покрытии, наложение, столкновение или неправильная осанка |
| Инструмент и процесс | Идентификация инструмента, его настройка, состояние, изменения и связь с программой контролируются. | Результаты изменяются без известной причины. |
| Испытания и выздоровление | Записываются диапазон параметров детали, результаты, неисправности, перезапуск и дальнейший ход выполнения. | Неподдерживаемый релиз или повторная обработка |
Цитируемые заявления
Указание 1 — источник: шаблон входных данных проекта EDGE; требуется репрезентативная карта заусенцев: Надежная роботизированная зачистка начинается с наличия версионированной карты необходимых кромок, запрещенных поверхностей и точек контроля.
Указание 2 — источник: модель проверки EDGE; требуется запись о проверке приспособлений: Литейное приспособление является частью системы управления траекторией, поскольку изменение базовой точки смещает кромку относительно инструмента.
Указание 3 — источник: модель проверки EDGE; требуются записи испытаний и проверок на уровне периметра: Сложные контуры следует проверять как именованные сегменты ребер, чтобы можно было проверить наличие зазоров, перекрытий, пределов положения и подтверждения приемлемости.
Указание 4 — источник: Руководство OSHA по промышленным роботизированным системам; требуется протокол о восстановлении проекта: Прерванный цикл удаления заусенцев должен вернуться к известному состоянию детали, сегмента, программы, инструмента и контроля качества, прежде чем процесс возобновится.
Метод EDGE
Метод EDGE — это инструмент для планирования на ранних этапах. Он структурирует входные данные проекта и подтверждающие доказательства; он не является гарантией процесса, претензией по качеству готовой поверхности, оценкой рисков и не заменяет репрезентативные испытания и согласованные критерии приемки.
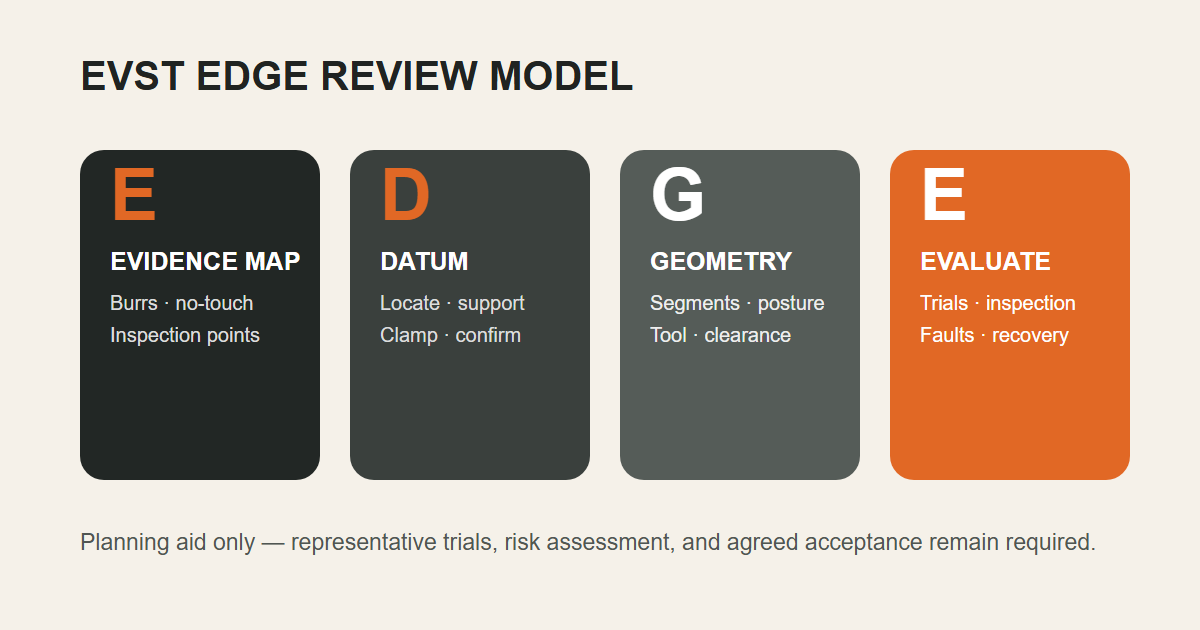
- E — Карта доказательств: детали, места заусенцев, запрещенные поверхности и критерии проверки.
- D — Опорная точка и крепление: Определение местоположения, поддержка, крепление, проверка наличия и вариативность.
- G — Геометрия и процесс: сегменты кромки, траектория, положение, зазор, инструмент и контролируемая настройка.
- E — Оцените цикл: Испытания, осмотр, замена инструментов, неисправности, восстановление и сбор доказательств.
Кто подготовил это руководство, как и почему?
Редакционная группа EVST является автором материалов по робототехнике, системам автоматизации и их применению на уровне организации для сайта evsint.com. ЭВСТ Была проведена отдельная техническая проверка контента на уровне организации. В подписи и в самой проверке не указана личность сотрудника, личное резюме или квалификация, специфичная для данного проекта.
Данный метод сочетает в себе прямой анализ точного 25.2-секундного утвержденного производного результата со скоростью четыре кадра в секунду, письменное разграничение между видимыми наблюдениями за процессом и непроверенными функциями или результатами, сопоставление источников по каждому пункту формулы изобретения и перекрестную проверку в соответствии с ISO 12100:2010, ISO 10218-2:2025 и рекомендациями OSHA. Его основная цель – помочь производственным группам подготовить карту заусенцев, оснастку, траектории движения кромок, испытания, контроль и доказательства восстановления, необходимые перед принятием решения о роботизированной шлифовке и удалении заусенцев. EVST является коммерческим поставщиком робототехники и автоматизации, поэтому данное руководство представляет собой общую инженерную информацию, а не оценку третьей стороны, отчет о внедрении, квалификацию процесса, определение безопасности или обязательство по проекту.
Похожие ресурсы
- Шлифовально-полировальная рабочая станция
- Ресурсы приложения для полировки
- Ресурсы по робототехнике и автоматизации
Референсы
- ISO 12100:2010 — Безопасность машин, оценка рисков и снижение рисков
- ISO 10218-2:2025 — Требования безопасности для применения промышленных роботов и роботизированных ячеек
- OSHA — Системы промышленных роботов и безопасность систем промышленных роботов
Часто задаваемые вопросы
Какие исходные данные необходимы для первоначальной оценки результатов роботизированной шлифовки и удаления заусенцев?
Предоставьте чертежи и модели деталей, варианты материалов и литья, репрезентативные образцы заусенцев, необходимые и запрещенные зоны, концепцию приспособления, метод контроля, целевой цикл, предпочтения или ограничения инструмента, компоновку, интерфейсы между входными и выходными элементами, а также ожидаемые переналадки.
Подтверждает ли видеозапись процесс удаления заусенцев с контролем силы или с помощью визуального контроля?
Нет. На изображении показан инструмент, перемещаемый роботом и контактирующий с несколькими контурами отливки. Заявления о контроле силы, визуальном восприятии, адаптивном построении траектории, точности, качестве поверхности, скорости съема материала или приемке требуют прямых доказательств, полученных с помощью системы и в ходе испытаний.
Что следует повторно проверить после смены инструмента или отливки?
Проанализируйте карту заусенцев, базовые параметры приспособления, сегменты кромок, идентификацию и состояние инструмента, настройку процесса, вылет и зазор, привязку программы, план отбора проб, результаты проверки, измерение циклов, реакцию на неисправности и состояние восстановления, затронутые изменениями.
Входные данные проекта на следующем этапе
Компания EVST может начать разработку концепции роботизированной шлифовки и удаления заусенцев, исходя из чертежа детали или модели, диапазона материалов и вариантов, карты заусенцев, запрещенных поверхностей, базовой точки крепления, метода контроля, ограничений инструмента, целевого цикла, компоновки, интерфейсов и плана переналадки. Для окончательного утверждения по-прежнему необходимы репрезентативные испытания, оценка рисков, специфичная для проекта, и согласованные критерии приемки.
Метод: Непосредственный визуальный анализ точного согласованного производного финансового инструмента, а также сопоставление источников на уровне претензий и перекрестная проверка с официальными источниками. Обновлено: 2026-07-22. Редакционная политика · Политика исправлений · Условия использования