
Команда инженеров EVST · Последнее обновление: 15 июля 2026 г.
Робот-паллетизатор — это автоматизированная рука или специализированный механизм, который укладывает ящики, мешки или продукцию на паллеты по повторяющейся схеме, заменяя или помогая ручной укладке. В 2026 году в коммерческом использовании находятся четыре типа: послойные/рядовые паллетизаторы, шестиосевые роботизированные паллетизаторы, коллаборативные паллетизаторы-коботы и специализированные четырехосевые роботы-паллетизаторы. Выбор между ними зависит от грузоподъемности, производительности, занимаемой площади и количества товарных позиций, которые должна обрабатывать производственная линия.
Что делает робот-паллетизатор и как изменилась эта категория товаров.
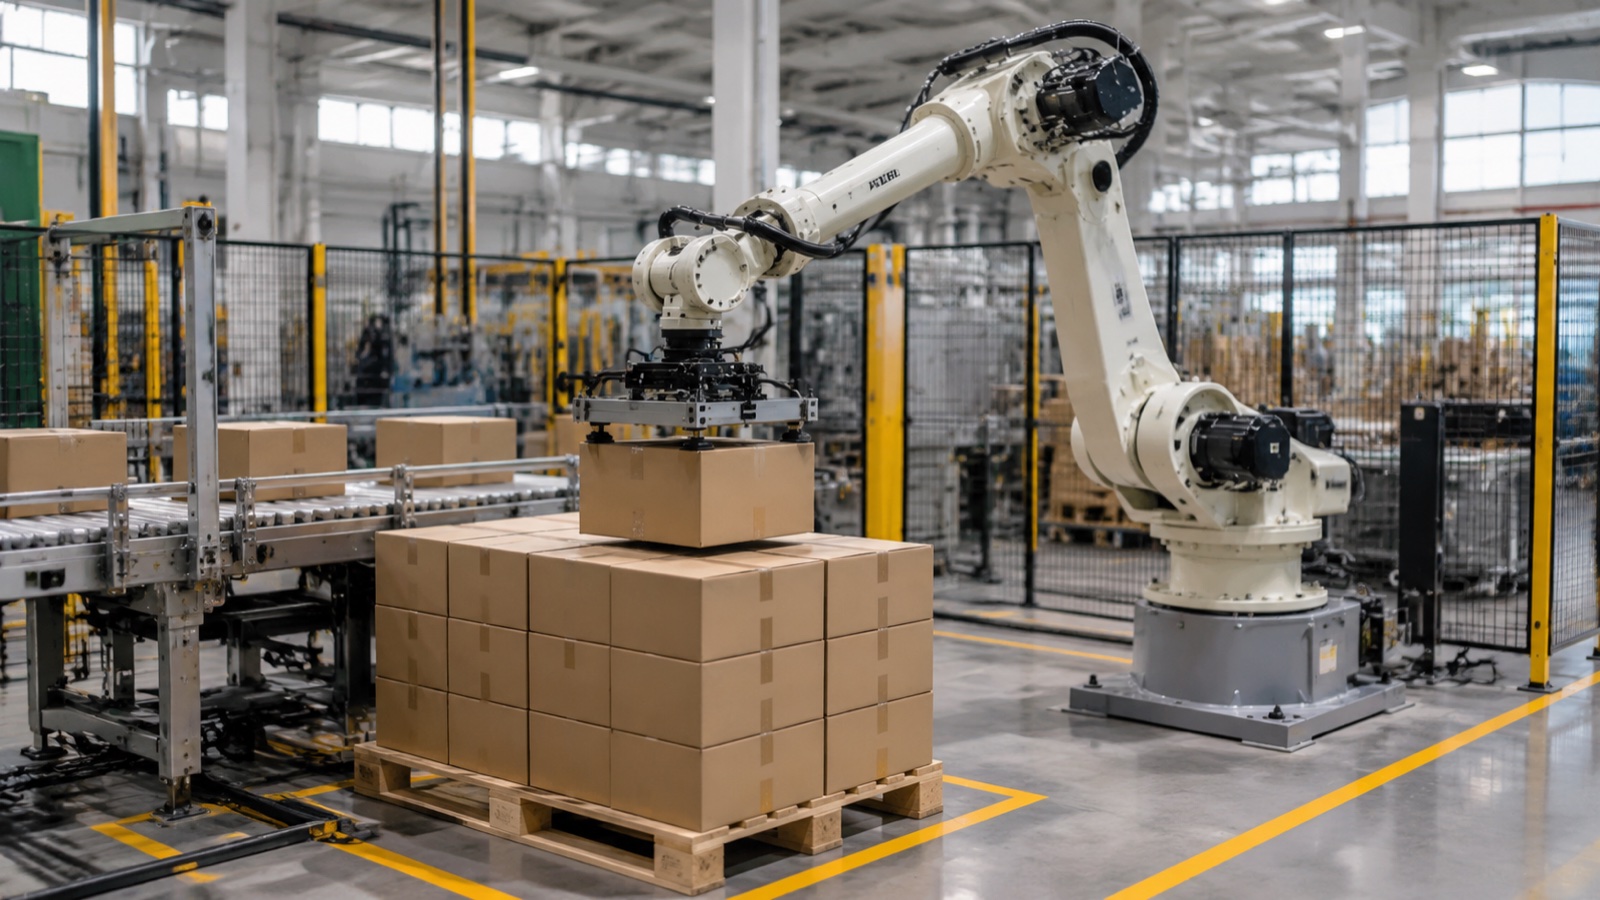
В конце линии упаковки или розлива готовые коробки, пакеты или лотки необходимо уложить на поддон в устойчивую, готовую к транспортировке конфигурацию, прежде чем их можно будет обернуть и отправить. Выполнение этой работы вручную — физически монотонный процесс, и это одна из первых задач, которые производители автоматизируют, когда скорость линии или доступность рабочей силы становятся ограничивающими факторами. Робот-паллетизатор выполняет этот этап укладки: он берет коробку или слой коробок и размещает их на поддоне в соответствии с запрограммированной схемой, цикл за циклом, с постоянной точностью размещения.
Согласно данным IFR World Robotics, обработка материалов, включая паллетирование, неизменно является одной из крупнейших категорий применения промышленных роботов по количеству установленных единиц, наряду со сваркой и сборкой. С момента первой публикации этого руководства спрос на оборудование для паллетирования вырос сразу в двух направлениях: специализированные 4-осевые станки стали быстрее и компактнее, а шестиосевые манипуляторы и коллаборативные роботы занимают все большую долю на линиях, где необходимо переключаться между несколькими товарными позициями без полной механической переналадки. Крупнейшими производителями, работающими на рынке роботов для паллетирования, являются FANUC, ABB, KUKA, Yaskawa и EVST, каждый из которых предлагает различные комбинации специализированных корпусов для паллетирования и шестиосевых манипуляторов, сконфигурированных для этой задачи.
Это руководство было впервые опубликовано в 2021 году, когда «кобот-паллетизатор» был еще новинкой, и большинство рекомендаций по выбору по умолчанию сводились к шестиосевому манипулятору. Эта концепция устарела: коллаборативная паллетизация перешла с пилотных линий на стандартные предложения большинства крупных производителей, специализированные 4-осевые машины сократили разрыв в производительности с шестиосевыми манипуляторами при работе с отдельными артикулами, и покупатели все чаще начинают процесс выбора с полезной нагрузки и количества артикулов, а не с одного типа робота по умолчанию. Разделы ниже отражают базовый уровень 2026 года, а не предположение 2021 года о том, что шестиосевой манипулятор является выбором по умолчанию для каждой линии паллетизации.
Типы роботов для паллетирования
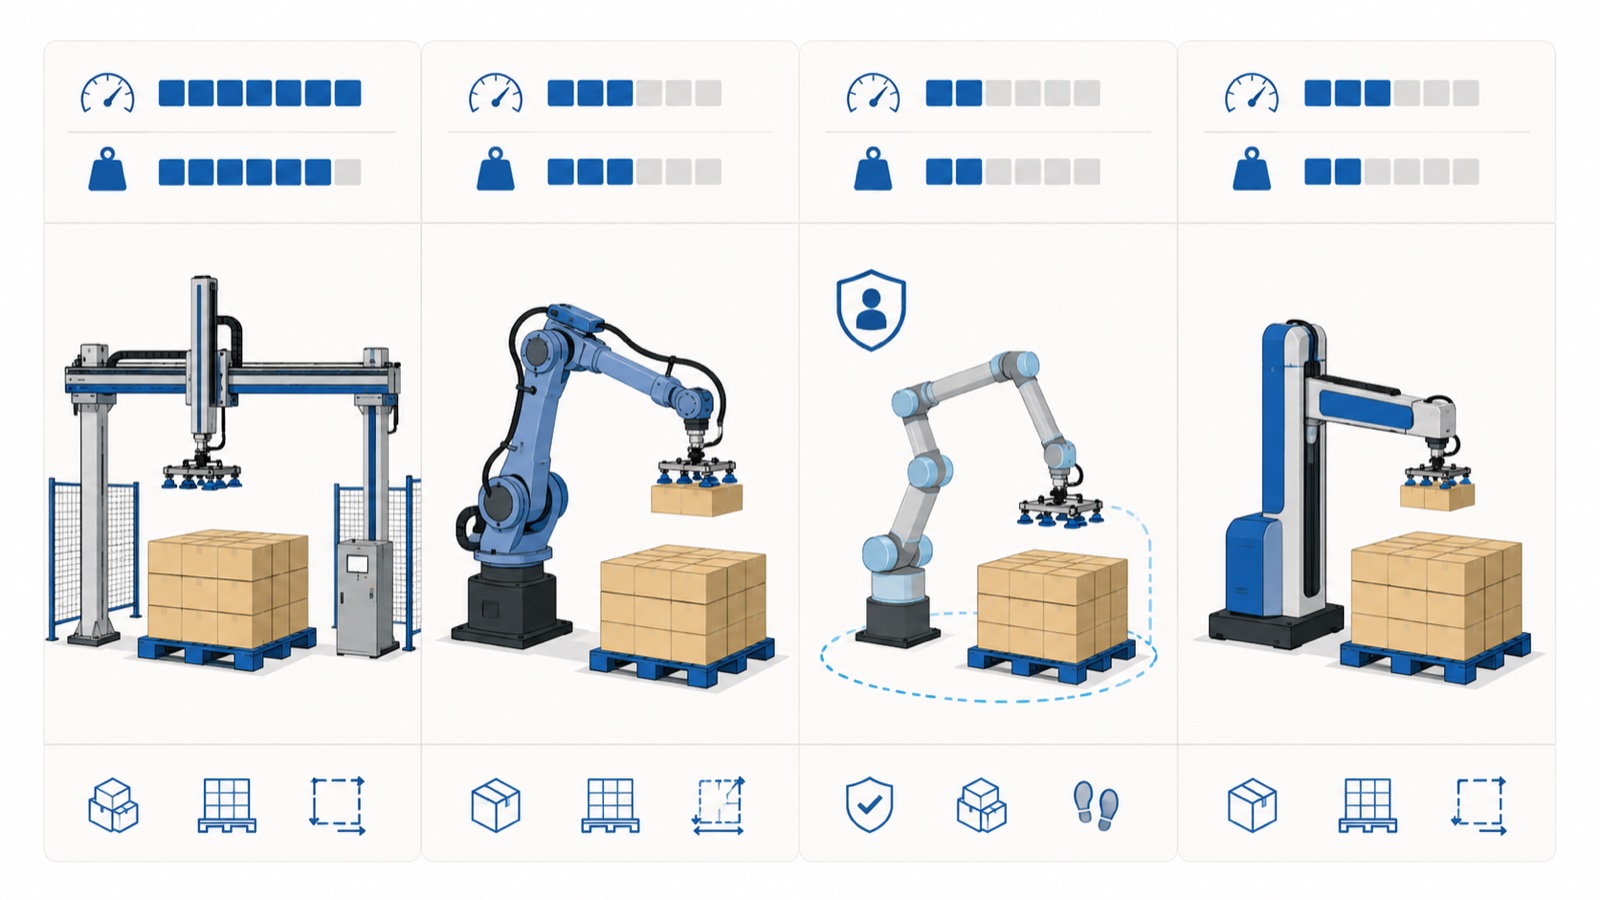
Паллетизаторы послойного/рядового типа
Паллетизаторы для укладки слоев — это не роботизированные манипуляторы в шестиосевом понимании. Это механические системы, часто основанные на портальных или колонных конструкциях, которые собирают полный слой коробок на формовочном столе, а затем одним движением перемещают или опускают готовый слой на паллетный штабель. Варианты с порядковым сбором формируют один ряд за раз, а не полный слой. Оба подхода жертвуют гибкостью ради высокой производительности: они отлично подходят для линий с одним или небольшим количеством артикулов, работающих в больших, стабильных объемах, но изменение схемы укладки или размера коробок обычно занимает больше времени, чем перепрограммирование роботизированного манипулятора.
Шестиосевые роботизированные паллетизаторы
Шестиосевой роботизированный паллетизатор использует ту же общую архитектуру манипулятора, что и сварочный или погрузочно-разгрузочный робот, оснащенный концевым инструментом для работы с коробками или мешками и специализированным программным обеспечением для расчета траектории паллетирования. Дополнительные степени свободы по сравнению со специализированным 4-осевым станком позволяют манипулятору вращать и ориентировать коробку практически в любой плоскости, что важно на линиях, где смешиваются коробки разных размеров, веса или ориентации в рамках одного цикла или для нескольких артикулов на одной и той же ячейке. На практике, в ячейках паллетирования, где смешиваются коробки разного веса и ориентации в рамках одного цикла, шестиосевые манипуляторы предпочтительнее специализированных 4-осевых станков, поскольку дополнительное вращение запястья компенсирует изменения ориентации без повторной аттестации концевого инструмента для каждого артикула.
Коботы для совместной паллетизации
В коллаборативных паллетировочных роботах используется конструкция с ограничением мощности и усилия, определенная в серии стандартов ISO 10218, для выполнения задач паллетирования, что позволяет манипулятору работать на пониженной скорости вблизи людей без полноразмерной защитной клетки в любой конфигурации. Согласно наблюдениям отрасли, в последние годы коллаборативные роботы в количественном выражении развивались быстрее, чем традиционные промышленные роботы в различных областях обработки материалов, несмотря на то, что они по-прежнему составляют меньшинство от общего числа паллетировочных установок. Коллаборативные паллетизаторы обычно работают с меньшей грузоподъемностью и производительностью, чем специализированные или шестиосевые машины, что делает их подходящими для линий с небольшим объемом производства, станций обработки смешанных товаров или предприятий, где ограничено пространство для полной защиты.
Специализированные 4-осевые роботы для паллетирования
Специализированные роботы для паллетирования разработаны специально для операций штабелирования и размещения: вращение основания плюс три линейные или почти линейные оси перемещения, без полного шарнирного соединения запястья, характерного для шестиосевого манипулятора. Именно этот более узкий набор движений позволяет 4-осевому станку работать быстрее и обрабатывать более тяжелые грузы при заданных габаритах, чем универсальному шестиосевому манипулятору, выполняющему ту же работу. Серия QJRB от EVST охватывает эту категорию в четырех классах грузоподъемности: QJRB15-1 — примерно 15 кг, QJRB30-1 — примерно 30 кг, QJRB180-1 — примерно 180 кг и QJRB800-1 — примерно 800 кг, самый грузоподъемный вариант в платформе QJAR. Эти машины обычно используются на линиях паллетирования напитков, молочной продукции, продуктов питания, пива, нефтехимической и фармацевтической продукции, где объемы производства одного или двух наименований продукции высоки, а схема размещения меняется редко.
Линии паллетирования напитков, молочных продуктов и замороженных продуктов добавляют переменную, которую не учитывает одна только таблица полезной нагрузки: температура окружающей среды. Некоторые концевые зоны линий располагаются рядом с зонами шоковой заморозки или хранения в холодильнике, а другие — рядом с оборудованием для горячего розлива или пастеризации на том же этаже. Например, роботизированная линия EVST для экстремальных температур рассчитана на рабочий диапазон от -30°C до 80°C, но эту цифру стоит проверить по опубликованным производителем спецификациям, прежде чем окончательно определиться с местом расположения ячейки, поскольку не каждый промышленный или коллаборативный робот на рынке рассчитан на такой же диапазон температур.
Сравнение типов роботов для паллетирования
| Тип | Типичная полезная нагрузка | Относительная скорость | Типичный вариант использования |
|---|---|---|---|
| Паллетизатор послойный/рядовый | Тяжелый, многослойный (не рассчитан на одну руку). | Высокий по одному рисунку | Одноартикулный продукт, очень высокий стабильный объем продаж. |
| Шестиосевой роботизированный паллетизатор | Подходит для работы с легкими и тяжелыми весами, в зависимости от силы рук. | От среднего до высокого | Смешанные артикулы, переменная ориентация корпуса, многофункциональные ячейки |
| Совместный робот для укладки паллет | Более низкий класс полезной нагрузки | От низкого до среднего | Ограниченная площадь торгового зала, смешанный ассортимент малотиражных товаров, уменьшенное количество зон охраны. |
| Специализированный 4-осевой паллетизатор (например, серия EVST QJRB) | от 15 кг до 800 кг на линии | Высокий, специально разработанный цикл | Высокопроизводительные линии для производства напитков, продуктов питания и сыпучих материалов, рассчитанные на один или два артикула. |
Преимущества роботизированной укладки на поддоны
Аргументы в пользу перехода от ручной к роботизированной паллетизации основаны на последовательном наборе операционных преимуществ, а не только на сокращении трудозатрат.
- Более высокая пропускная способность. Роботизированные паллетировочные ячейки обычно работают в несколько раз быстрее, чем станции ручной паллетизации, причем в сравнительных тестах по обработке материалов этот показатель часто достигает 10 раз. Специализированные 4-осевые станки, такие как линия QJRB, созданы для обеспечения стабильной производительности цикла обработки коробок в минуту на линиях с одним или двумя артикулами.
- Сниженный риск травм. Повторяющиеся подъемы и укладки грузов являются хорошо задокументированной причиной травм, связанных с ручной погрузкой и разгрузкой на складах и в производстве; автоматизация этих движений снимает эту повторяющуюся нагрузку с операторов.
- Снижение долгосрочных эксплуатационных расходов. После ввода ячейки в эксплуатацию предельные издержки на один поддон в основном сводятся к затратам на энергию и техническое обслуживание, что, как правило, выгодно отличается от постоянных затрат на ручной труд в течение всего срока службы оборудования. Полный анализ затрат по сегментам полезной нагрузки, включая капитальные затраты и сроки окупаемости, представлен отдельно в нашей статье. Руководство по стоимости и окупаемости роботов для паллетирования.
- Сокращение количества случаев повреждения продукции и поддонов. Точность запрограммированного размещения снижает вероятность повреждения коробок, смещения и выступания поддонов, которые возникают при ручной укладке в условиях ограниченного времени.
- Простая перепрограммировка. В частности, шестиосевые и коллаборативные паллетизаторы могут менять схемы укладки с помощью программного обеспечения, а не механической перенастройки, что сокращает время переналадки на линиях с товарами смешанного ассортимента.
- Адаптируемость к различным продуктам. Одна роботизированная ячейка часто может укладывать на поддоны ящики нескольких размеров и весов в пределах своей номинальной грузоподъемности, в то время как паллетизатор для послойной укладки обычно настроен на одну группу типов ящиков.
- Масштабируемость. Дополнительные ячейки для паллетирования можно добавить к растущей линии без полной перепланировки всей конечной части линии, что важно для производителей, поэтапно наращивающих объемы производства.
Что следует учитывать при выборе робота для паллетирования
Выбор робота для паллетирования — это не столько поиск самой быстрой машины в технической документации, сколько соответствие машины реальным условиям эксплуатации линии.
Надежность и рабочий цикл. Паллетировочные ячейки часто работают практически непрерывно в течение нескольких смен. Робот, предназначенный для эпизодической работы, не будет таким же надежным, как робот, разработанный для длительной работы с высокой интенсивностью в течение многолетнего срока службы. На практике покупатели, оценивающие рабочий цикл, должны запрашивать у производителя среднее время безотказной работы и класс рабочего цикла для конкретной рассматриваемой модели, а не только общие данные из брошюры по линейке продукции, поскольку специализированные паллетировочные устройства и универсальные шестиосевые манипуляторы не всегда соответствуют одному и тому же стандарту непрерывной работы.
Адаптируемость к изменяющимся производственным процессам. На производственных линиях редко используется один и тот же ассортимент товаров на протяжении всего срока службы робота. Шестиосевой или коллаборативный паллетизатор, который можно перепрограммировать для нового размера упаковки с помощью программного обеспечения, а не требовать механической переналадки, защищает инвестиции по мере развития производственных линий.
Многоцелевые возможности. Некоторые предприятия нуждаются в роботе, который может укладывать грузы на поддоны во время одного производственного цикла, а во время другого выполнять другую задачу по перемещению материалов, например, упаковку коробок или снятие поддонов. Такая гибкость сужает круг поиска до шестиосевых манипуляторов с подходящим радиусом действия и запасом грузоподъемности.
Техническая поддержка и выездное реагирование. Затормозившийся паллетировочный узел останавливает работу всей линии, поэтому время отклика имеет такое же важное значение, как и технические характеристики бесперебойной работы. Покупателям следует уточнить, предлагает ли поставщик услуги по вводу в эксплуатацию и техническому обслуживанию на месте в их регионе, а не только удаленную поддержку, поскольку паллетировочный узел в конце работающей линии не может ждать несколько дней доставки запасной части или удаленной диагностики.
Качество поддонов и погрузок. Неравномерное качество поддонов, деформированные доски, разные размеры и поврежденные кромки — одна из наиболее часто упоминаемых причин дефектов при штабелировании на автоматизированных линиях паллетирования. Указание допусков для поддонов одновременно с роботом является стандартным этапом проектирования, а не второстепенным моментом.
Обучение операторов. Даже хорошо спроектированная ячейка будет работать неэффективно, если операторы, управляющие ею, не могут корректировать шаблоны, устранять ошибки или выполнять базовое техническое обслуживание без вызова сервисного инженера при каждой незначительной остановке.
Безопасность и соблюдение нормативных требований. Паллетировочные ячейки работают в рамках того же стандарта ISO 10218, который регулирует использование промышленных и коллаборативных роботов в целом. Согласно ISO 13849-1, компоненты системы управления паллетировочной ячейки, отвечающие за безопасность, обычно относятся к категории 3 или уровню производительности d, что означает, что единичная неисправность сама по себе не приводит к потере функции безопасности. Покупатели должны убедиться, что поставщик роботов предоставляет сертификаты CE, SGS или TUV от сторонних организаций и документацию по безопасности, подготовленную для валидации ячеек на уровне интегратора, а для работы на заключительном этапе производственной линии в автомобильной промышленности — сертификацию процесса IATF16949 на производственной линии.
Бюджет и наличие средств. Класс полезной нагрузки, требования к производительности и гибкость перепрограммирования — все это влияет на цену, а сроки поставки варьируются в зависимости от производителя и региона. Для получения полной информации о факторах, влияющих на ценообразование паллетировочных роботов по сегментам полезной нагрузки, и о том, как обычно соотносятся сроки окупаемости для разных типов роботов, см. наш специальный раздел. Руководство по стоимости и окупаемости роботов для паллетированияВ этой статье рассматривается ассортимент, а не цена.
Стоимость и рентабельность инвестиций робота для паллетирования: краткий обзор
Цена на роботизированную ячейку для паллетирования определяется классом полезной нагрузки, сложностью оснастки манипулятора, защитными ограждениями и объемом интеграции, а не только корпусом робота. Как правило, стоимость самого робота составляет лишь небольшую часть от общей стоимости установленной ячейки после добавления оснастки, конвейерной системы, защитных ограждений и ввода в эксплуатацию. Сроки окупаемости автоматизированных ячеек для паллетирования варьируются в зависимости от графика смен и предыдущих затрат на рабочую силу и должны рассчитываться на основе собственной производительности и численности персонала предприятия, а не на основе отраслевых показателей. Для получения полной информации о ценах по сегментам полезной нагрузки и примера расчета срока окупаемости см. наш раздел Руководство по стоимости и окупаемости роботов для паллетизации к 2026 году.
Часто задаваемые вопросы
Сколько стоит робот для укладки паллет?
Стоимость роботов для паллетирования зависит от класса полезной нагрузки, концевого инструмента, защитных ограждений и объема интеграции, поэтому корпус робота, как правило, составляет лишь часть общей стоимости установки. Для получения полной информации о ценах по сегментам полезной нагрузки и моделировании срока окупаемости см. наш раздел «Цены». Руководство по стоимости и окупаемости роботов для паллетирования.
Какова грузоподъемность робота-паллетизатора?
Это зависит от веса ящика или мешка, а также от того, обрабатывает ли робот отдельные предметы или целые слои. Специализированная 4-осевая линия QJRB охватывает четыре класса полезной нагрузки: примерно 15 кг, 30 кг, 180 кг и 800 кг, в то время как 6-осевые и коллаборативные паллетизаторы охватывают более легкие и средние грузы в зависимости от выбранного манипулятора. Исходным параметром для расчета является соответствие полезной нагрузки самому тяжелому ящику или слою в партии, с учетом собственного веса манипулятора.
В чём разница между роботизированным паллетизатором и обычным послойным паллетизатором?
Традиционный послойный или рядный паллетизатор представляет собой механическую систему, часто портальную, настроенную на одну схему укладки и предназначенную для очень больших объемов производства в одном или узком диапазоне артикулов. Роботизированный паллетизатор, будь то шестиосевой, коллаборативный или специализированный четырехосевой, использует программируемый манипулятор, который может переключать схемы укладки, размеры коробок и ориентацию с помощью программного обеспечения, жертвуя частью пиковой производительности ради гибкости при производстве товаров смешанного ассортимента.
Для укладки на поддоны лучше подходит 4-осевой или 6-осевой робот?
Специализированные 4-осевые роботы, такие как серия QJRB, разработаны специально для операций укладки и размещения и, как правило, работают быстрее и с большей грузоподъемностью при заданных габаритах на линиях с большим объемом производства, обрабатывающих один или два товара. Шестиосевые манипуляторы обеспечивают подвижность запястья, что полезно, когда размеры, вес или ориентация коробок в пределах одной партии различаются, или когда ячейке необходимо выполнить задачу, выходящую за рамки паллетирования. Ни один из вариантов не является однозначно лучше другого; правильный выбор зависит от количества товаров на линии и частоты изменения схемы работы.
Может ли коллаборативный робот осуществлять паллетирование без защитного ограждения?
В соответствии со стандартами ISO 10218, система совместной укладки паллет может работать без ограждений по всей высоте только после того, как оценка рисков на уровне приложения подтвердит, что конкретная комбинация робота, инструмента, детали и задачи соответствует требованиям ограничения мощности и усилия или другой признанной методике совместной работы. Это определение производится для каждой ячейки отдельно; классификация робота как кобота сама по себе не исключает необходимости документированной оценки рисков.
Куда идти дальше
Для получения более подробной информации о том, как паллетирование вписывается в автоматизированную обработку материалов в целом, см. наш раздел... Руководство по роботизированной обработке материалов: погрузка, сортировка и перемещение.Для более подробного ознакомления со специализированной 4-осевой линией паллетирования и информацией о выборе класса грузоподъемности QJRB см. раздел [ссылка на документацию]. Руководство по выбору 4-осевого робота для паллетированияДля применений с большой грузоподъемностью... Руководство по выбору промышленных роботов большой грузоподъемности (серии QJAR/EVS 200-800 кг) Рассматриваются размеры, выходящие за рамки типичных задач паллетирования. Информацию о стоимости и окупаемости этого решения см. в разделе... Руководство по стоимости и окупаемости роботов для паллетизации к 2026 году.
Роботизированная платформа EVST охватывает весь спектр полезной нагрузки, от коллаборативных и SCARA-машин до специализированной 4-осевой линии паллетирования QJRB и более тяжелых 6-осевых манипуляторов QJAR, подтвержденных сертификатами CE, SGS и TUV, а также сетью инженеров-проектировщиков в более чем 100 странах. За семь лет работы компания реализовала более 600 проектов автоматизации и имеет патент, выданный Национальным управлением интеллектуальной собственности Китая, на свою автоматизированную систему подбора проектов, что подтверждает качество инженерной и интеграционной документации, лежащей в основе поставок паллетировочных ячеек. Для получения рекомендаций по полезной нагрузке или расчета стоимости интеграции на заключительном этапе производства, вы можете связаться с командой по телефону. контактная страница.
Об авторе: Команда инженеров EVST пишет о промышленной робототехнике и автоматизированной обработке материалов для инженеров и руководителей производственных операций, оценивающих автоматизацию на заключительном этапе производства. Компания EVST (EVS TECH CO., LTD), основанная в Чэнду в 2018 году, реализовала более 600 проектов по автоматизации и поставляет продукцию в более чем 100 стран мира. Продукция компании имеет сертификаты IATF16949 автомобильного класса, а также сертификаты CE/SGS/TUV от сторонних организаций для своих семейств коллаборативных роботов, промышленных роботов QJAR, SCARA и дельта-роботов.
Последнее обновление: July 15, 2026